
Loch Doppler
Un DVL estime la vitesse par rapport au fond ou à l'eau environnante. POSIM associe le système DVL de Gazebo à un pont ROS produisant posim_interfaces/msg/DVL.
Exécuter le capteur
Dans le terminal A préparé pour votre installation :
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=nortek_dvl500_300 world_name:=dvl_world z:=-30 \
  paused:=false gui:=true headless:=false
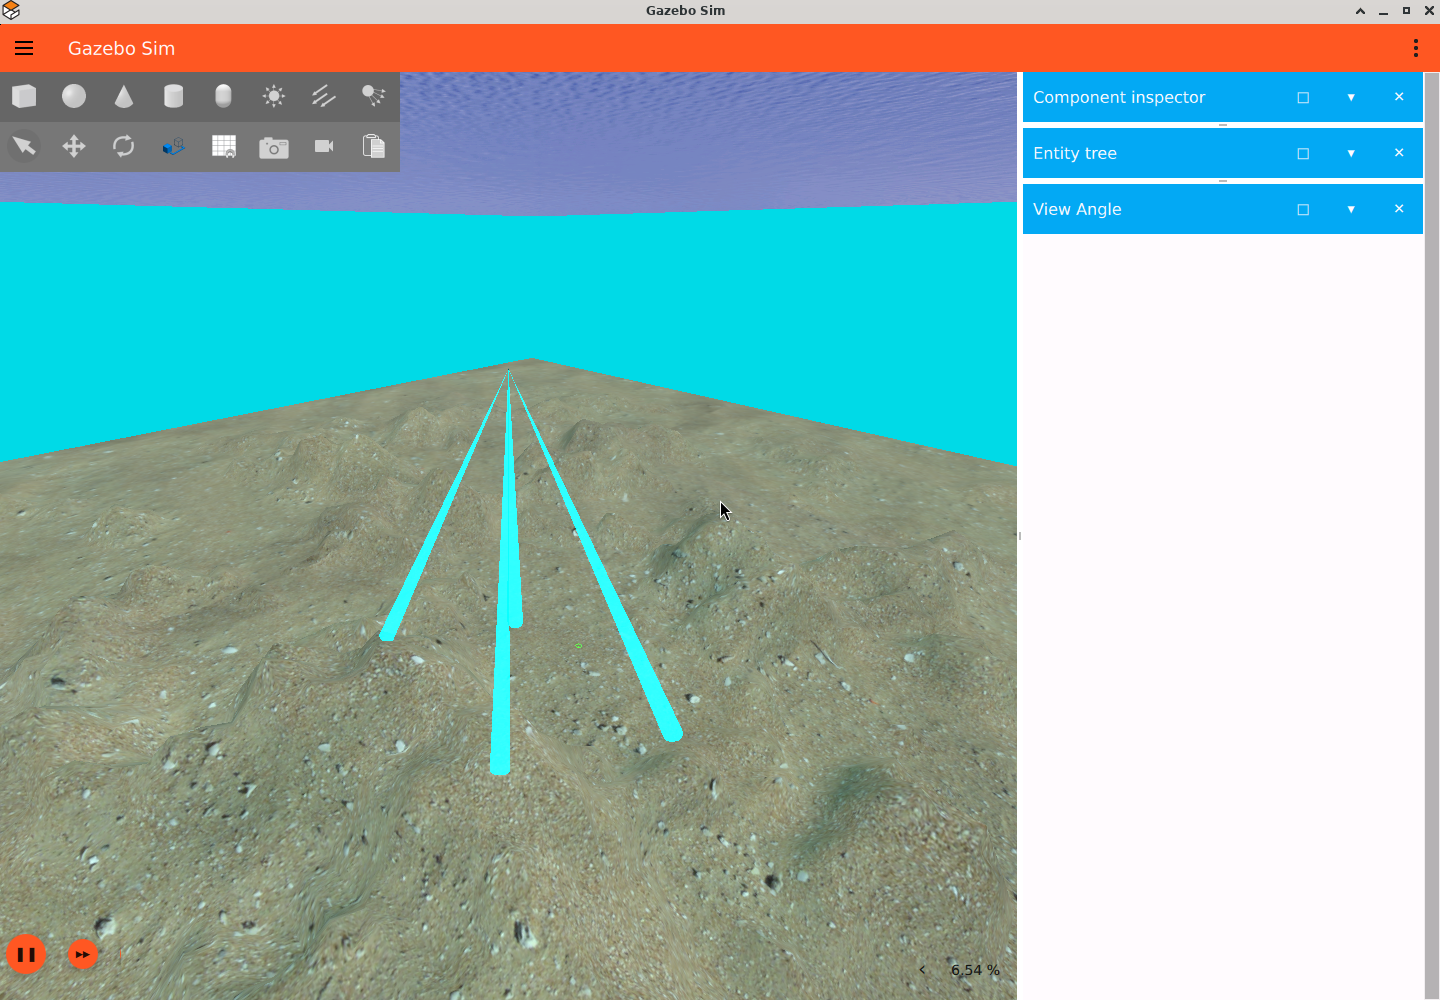
Dans le terminal B préparé, consultez Gazebo, arrêtez cette lecture avec Ctrl+C, puis consultez ROS :
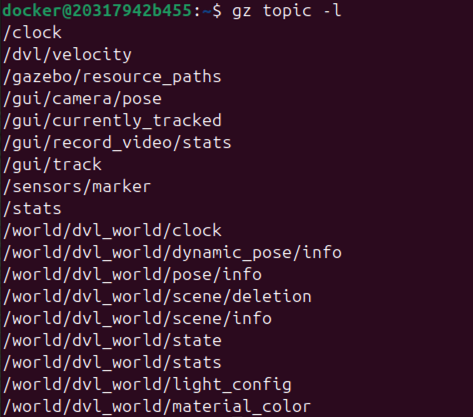
gz topic -e -t /dvl/velocity
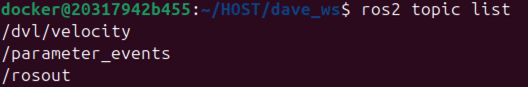
ros2 topic echo /dvl/velocity posim_interfaces/msg/DVL --once
Pour un autre capteur, utilisez le topic défini dans son modèle.
Intégration SDF
Ajoutez ces systèmes directement dans <world> :
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="gz-sim-dvl-system"
        name="gz::sim::systems::DopplerVelocityLogSystem"/>
Le pont POSIM se place dans le <model> du capteur. Son topic doit correspondre au <topic> du DVL situé dans <link> :
<plugin filename="DVLBridge" name="posim_ros_gz_plugins::DVLBridge">
  <topic>/dvl/velocity</topic>
</plugin>
Le SDF complet du DVL500-300 définit le capteur type="custom" gz:type="dvl", quatre faisceaux et les modes de suivi. Le monde fournit la géométrie du fond.
Paramètres et unités
DVLBridge accepte un seul paramètre : topic, par défaut /dvl/velocity. Il reçoit les messages Gazebo et publie les messages ROS sur ce chemin. Les autres champs appartiennent au capteur Gazebo ; le tableau reprend l'exemple DVL500-300.
| Champ SDF du capteur | Signification | Exemple |
|---|---|---|
topic, update_rate |
Chemin et fréquence demandée, Hz | /dvl/velocity, 8 |
gz:dvl/type |
Disposition des transducteurs | phased_array |
arrangement : aperture, rotation, tilt |
Angles des faisceaux ; degrees="true" utilise les degrés |
Ouverture 3°, rotations −135/135/45/−45°, inclinaison 25° |
minimum_range, maximum_range |
Portée acoustique, m | 0.3, 200 |
reference_frame |
Position en m, orientation en rad | 0 0 0 3.14 0 -1.57 |
tracking/bottom_mode/when, tracking/water_mass_mode/when |
Sélection de la référence de mesure | Tous deux best |
Suivi : noise/stddev |
Écart-type du bruit de vitesse, m/s | Fond 0.005 ; eau 0.015 |
Masse d'eau : water_velocity |
Composantes x/y/z, m/s | 0/0/0 |
Masse d'eau : boundaries/near, boundaries/far, bins |
Bornes en m et nombre de cellules | 10, 100, 10 |
Suivi : visualize |
Afficher la géométrie d'échantillonnage | true |
L'implémentation du pont décrit la conversion. Le capteur de profondeur utilise le rendu Gazebo : terminez la configuration de l'environnement.
Modèles disponibles
| Description | Famille |
|---|---|
nortek_dvl500_300, nortek_dvl500_6000 |
Nortek DVL500 |
nortek_dvl1000_300, nortek_dvl1000_4000 |
Nortek DVL1000 |
sonardyne_syrinx600 |
Sonardyne |
teledyne_explorer1000, teledyne_explorer4000 |
Teledyne Explorer |
teledyne_whn |
Teledyne WHN |
nortek_dvl500_300_with_multibeam_sonar |
DVL avec sonar |
Vérifiez l'échantillonnage et la géométrie dans chaque SDF.
Repère et covariance
L'exemple convertit ENU vers son repère avant/tribord/bas via <reference_frame>. Le pont conserve le nom de repère Gazebo en remplaçant :: par /. Utilisez le même repère dans l'estimateur et distinguez les vitesses par rapport au fond et à l'eau.
La vitesse globale et chaque faisceau portent une covariance ROS de mouvement 6×6. Le bloc supérieur gauche 3×3 contient la covariance de vitesse linéaire, en m²/s². Les autres cases sont nulles parce que le DVL n'estime pas la vitesse angulaire ; elles ne représentent pas une incertitude mesurée nulle.
Examiner les observations
Consultez ros2 interface show posim_interfaces/msg/DVL. Vérifiez vitesse, repère et état à l'arrêt, puis pendant un mouvement contrôlé. Fond, portée et intersections des faisceaux influencent la mesure. Activez visualize dans le modèle pour inspecter les faisceaux.
Faisceaux et sortie DVL
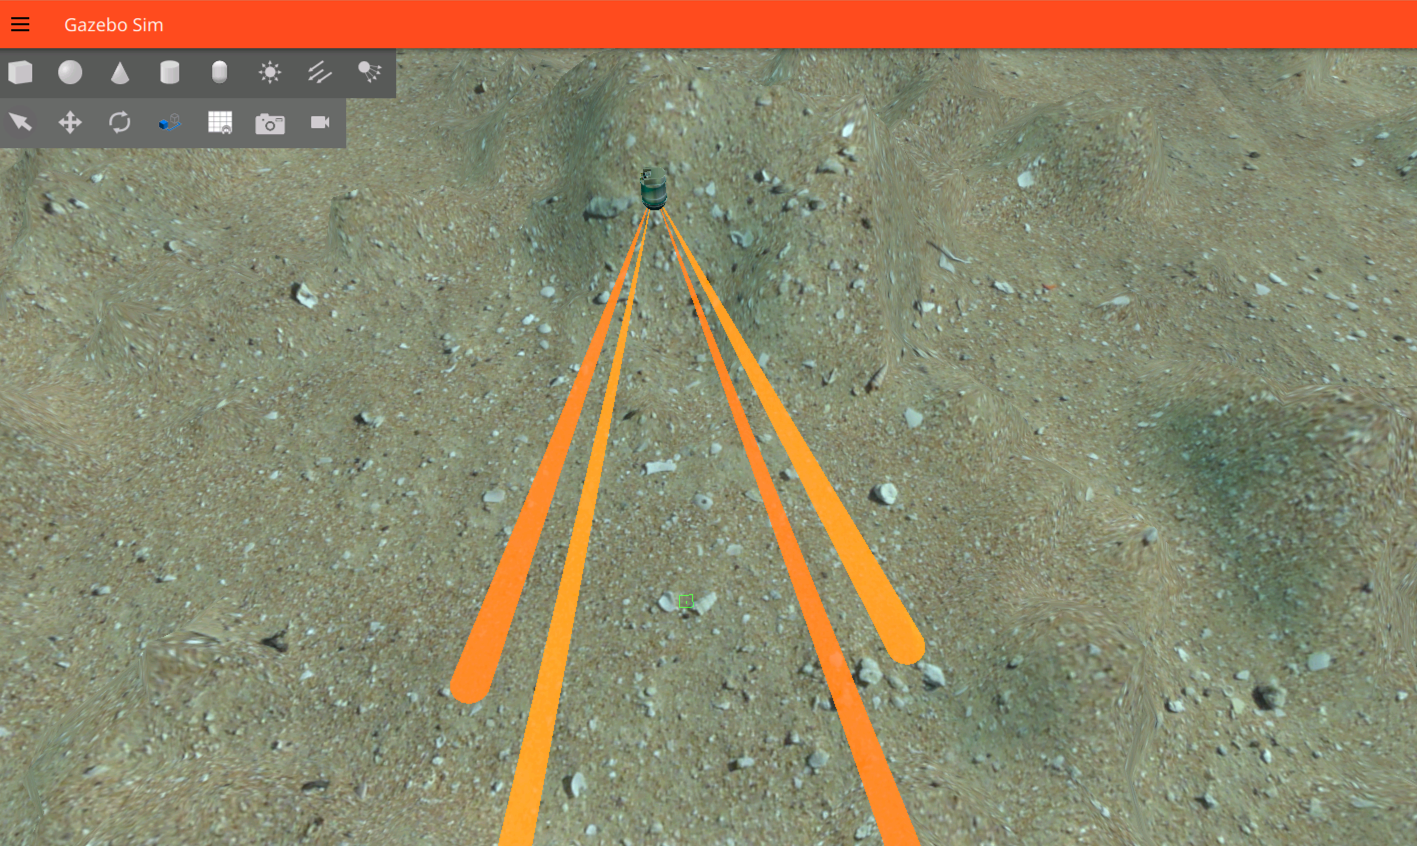
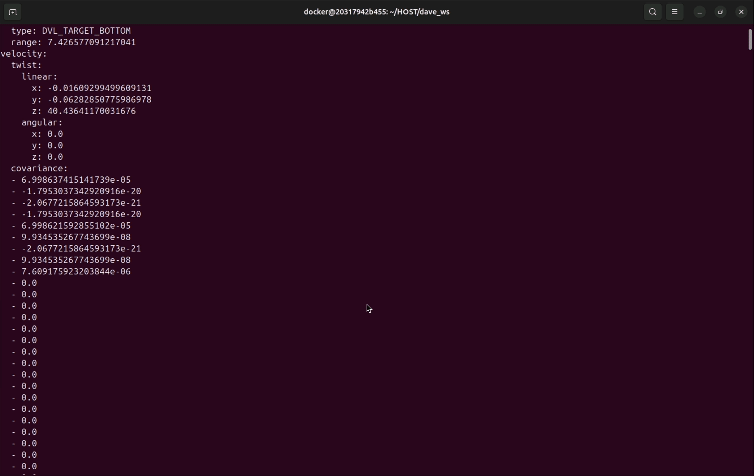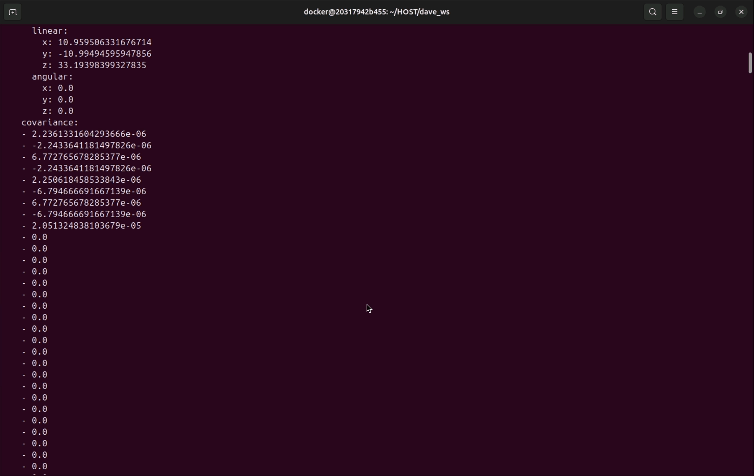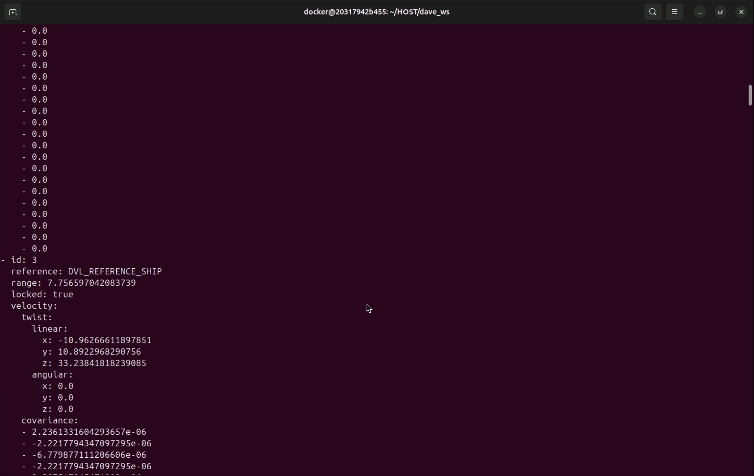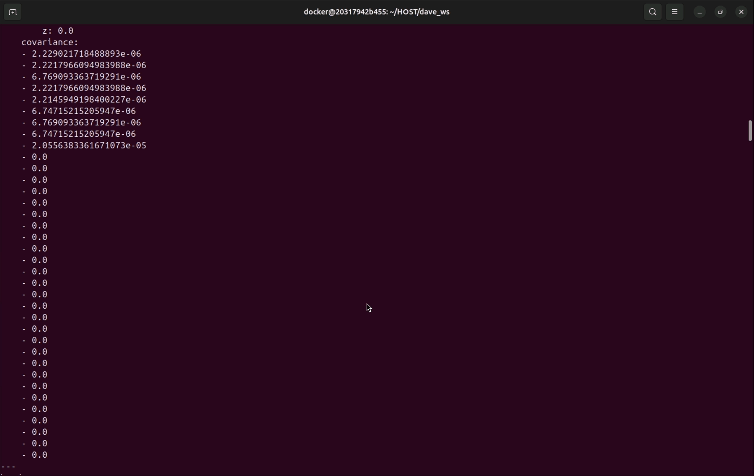
Images : wiki Notion POSIM ; attribution DAVE dans Citations et licences. Utilisez les commandes et topics de cette page.