
Pression de l’eau
Le plugin calcule la pression à partir de la profondeur du modèle et publie des messages ROS FluidPressure. Il peut aussi publier une profondeur estimée à partir de cette pression.
Observer REXROV
Lancez le robot dans le terminal A préparé pour votre installation :
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false
Dans le terminal B préparé :
ros2 topic echo /model/rexrov/sea_pressure sensor_msgs/msg/FluidPressure --once
ros2 topic echo /model/rexrov/sea_pressure_depth geometry_msgs/msg/PointStamped --once
La pression est en Pa, la variance en Pa² et la profondeur en m.
Intégrer le plugin
Placez le bloc directement dans le <model> à mesurer. namespace identifie ses topics :
<plugin filename="sea_pressure_sensor"
        name="posim_gz_sensor_plugins::SubseaPressureSensorPlugin">
  <namespace>my_robot</namespace>
  <topic>sea_pressure</topic>
  <standard_pressure>101.325</standard_pressure>
  <kPa_per_meter>9.80638</kPa_per_meter>
  <estimate_depth_on>true</estimate_depth_on>
  <update_rate>10</update_rate>
</plugin>
La sortie est /model/<namespace>/<topic> ; celle de profondeur ajoute _depth. Le plugin mesure le modèle auquel il est attaché. Le namespace peut différer du nom du modèle.
Paramètres
| Paramètre | Signification et valeur par défaut |
|---|---|
namespace |
Obligatoire ; préfixe de topic ROS valide |
topic |
Nom de sortie ; sea_pressure |
standard_pressure |
Pression de surface finie et positive ou nulle, kPa ; 101.325 |
kPa_per_meter |
Augmentation hydrostatique finie et strictement positive, kPa/m ; 9.80638 |
estimate_depth_on |
Publier la profondeur calculée ; true |
update_rate |
Fréquence finie, Hz ; 0. Une valeur non positive publie à chaque avancée physique |
saturation |
Valeur acceptée, 3000 ; cette implémentation ne borne pas la pression avec elle |
La profondeur vaut max(0, -z) dans le repère du monde, transformations parentes des modèles imbriqués comprises. La référence est le plan z = 0, indépendamment des vagues. Le calcul est en kPa, puis la publication convertit en Pa.
Temps et validité
Pression ROS, profondeur et pression Gazebo partagent le même horodatage simulé. Une pause ou un horodatage répété ne produit pas de nouvelle mesure. La publication reprend lorsque le temps avance ou revient en arrière.
Une configuration invalide laisse le plugin inactif. Aucune mesure n'est publiée si la pose manque, n'est pas finie ou provoque un dépassement numérique.
La variance publiée est fixe : 9 000 000 Pa². Aucun bruit aléatoire n'est ajouté à la pression. Tenez-en compte dans l'estimateur. Le code du plugin détaille les calculs.
Comparer deux profondeurs
Mesurez deux positions z connues sans changer la pente de pression. La différence doit être l'augmentation par mètre multipliée par le changement de profondeur. La profondeur dérivée utilise le même calcul ; elle n'est donc pas une mesure indépendante. Accordez unités et pression de référence de votre estimateur.
Sorties de pression et profondeur
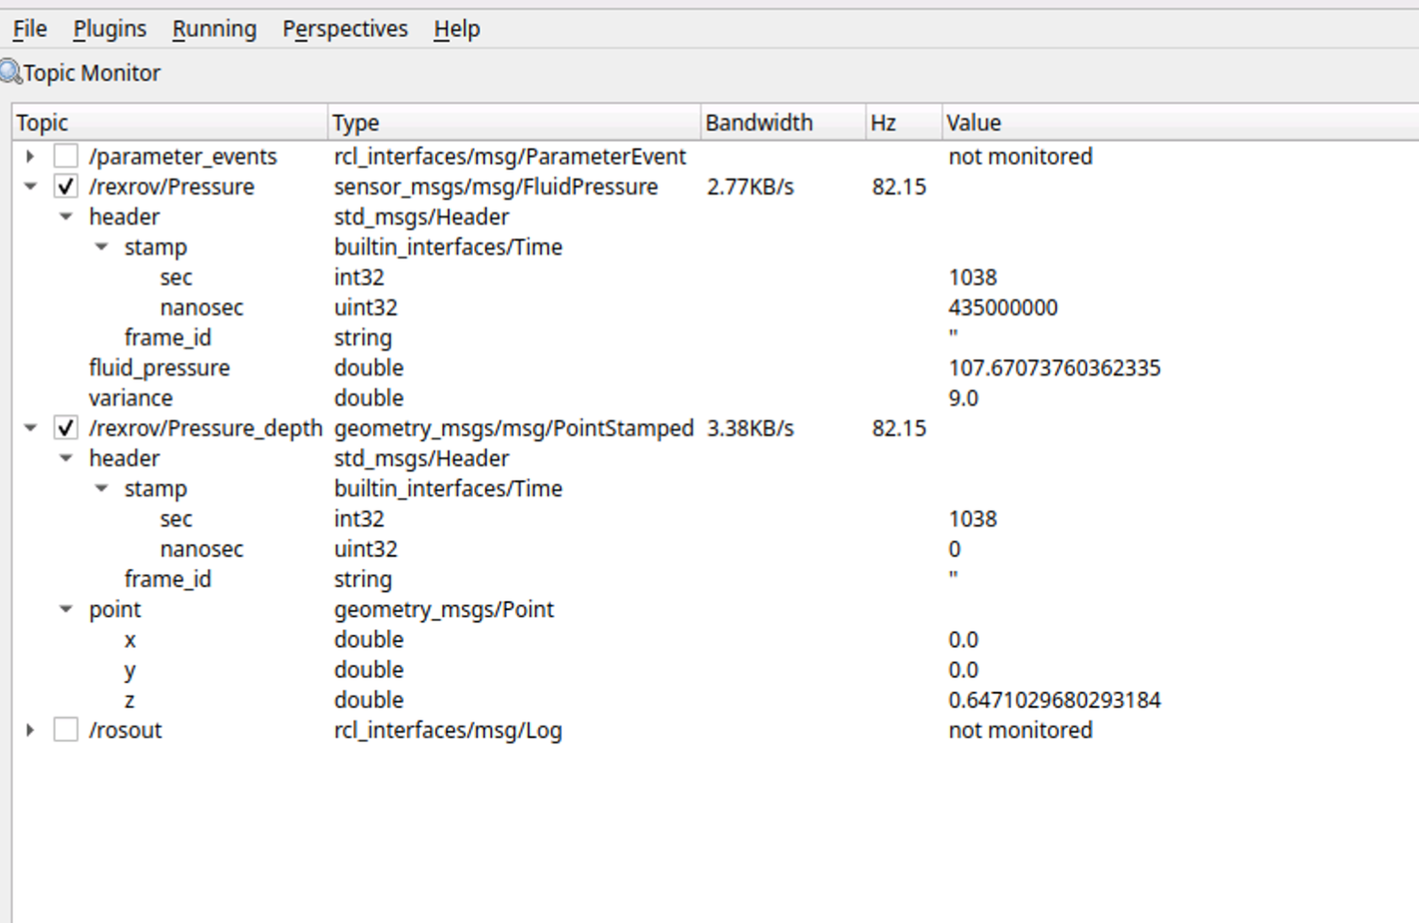
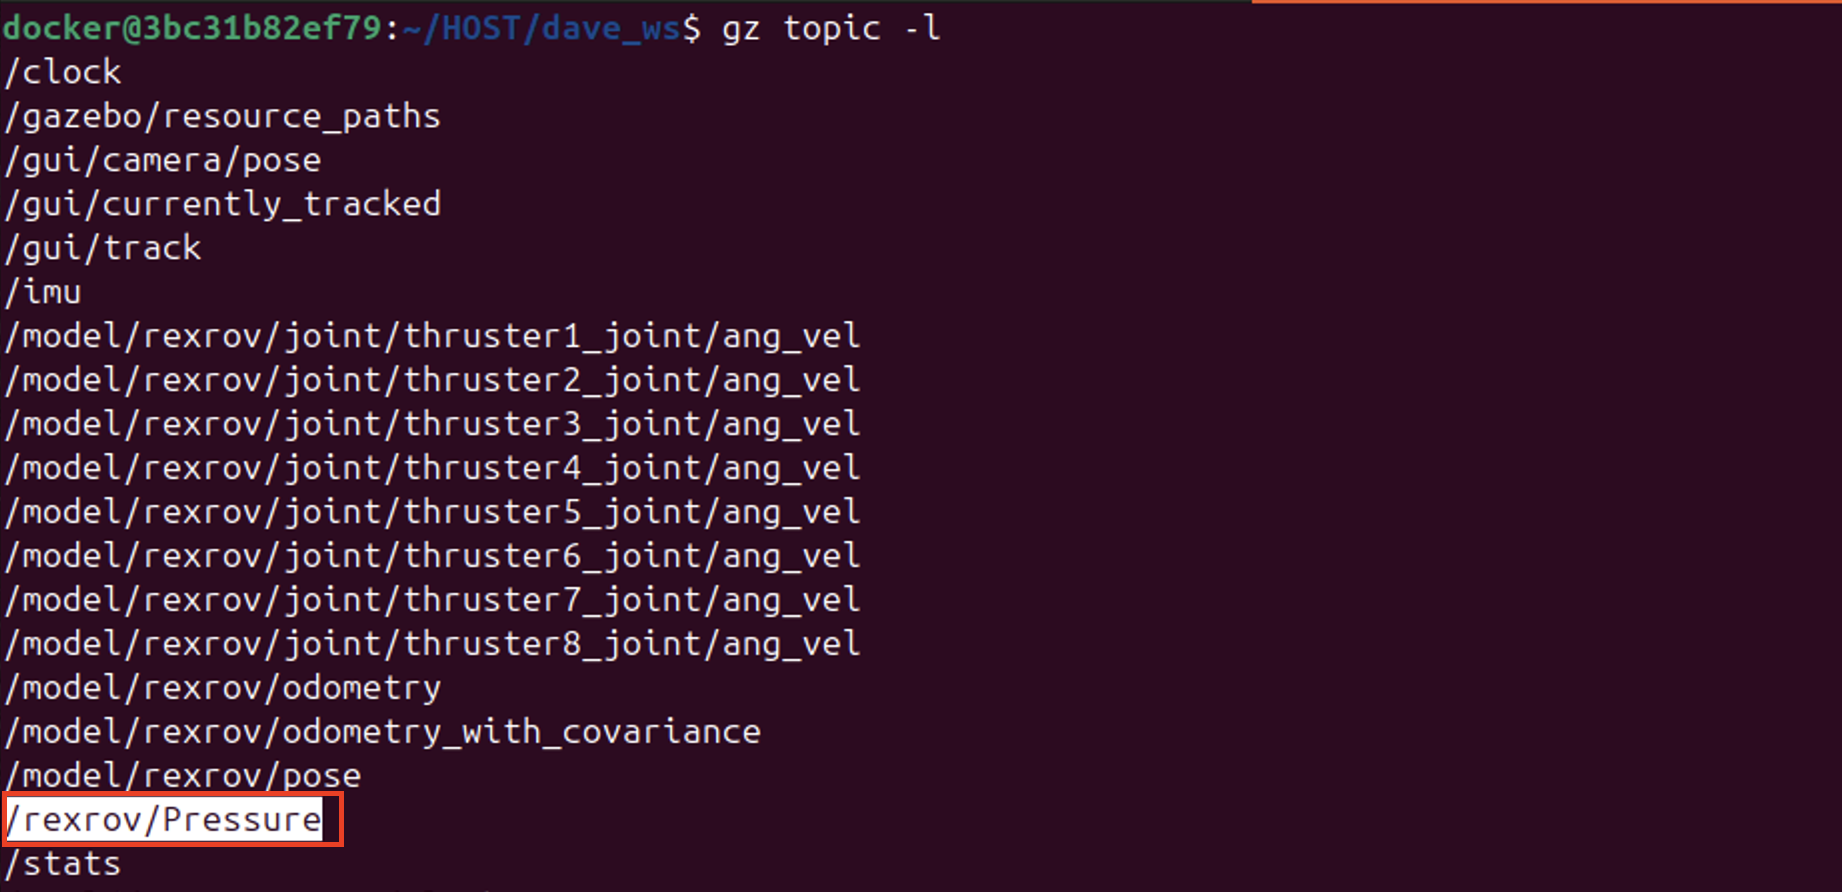
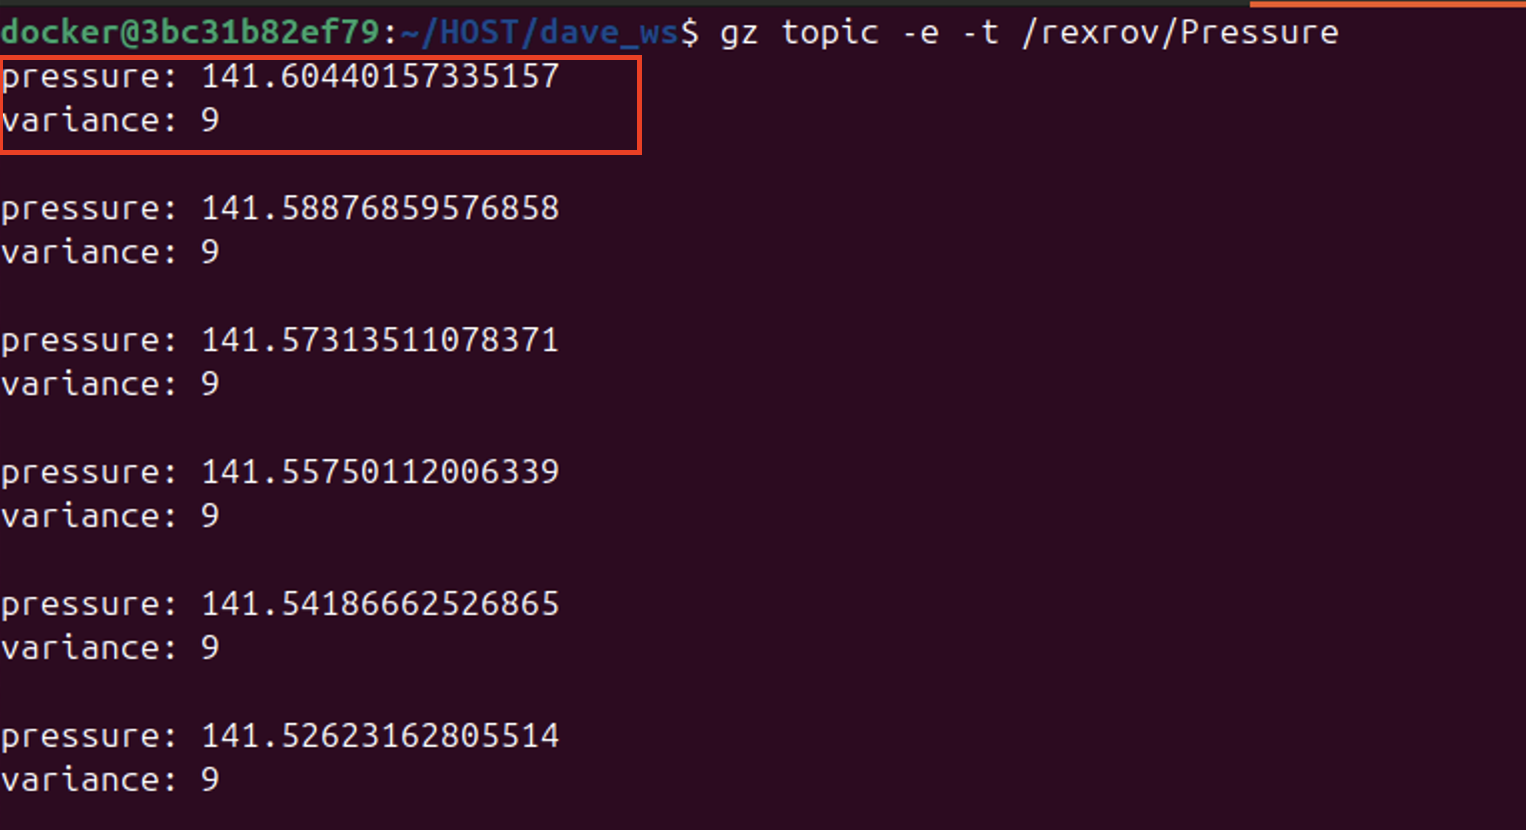
Images : wiki Notion POSIM ; attribution DAVE dans Citations et licences. Utilisez les commandes et topics des blocs de cette page.