
ROV et BlueROV2
L'argument namespace sélectionne le répertoire d'un modèle installé. Les topics ROS suivent la configuration de ce modèle.
Modèles disponibles
| Modèle | Utilisation |
|---|---|
rexrov |
Propulseurs Gazebo, hydrodynamique et odométrie |
bluerov2 |
BlueROV2 avec ArduSub SITL et MAVROS |
bluerov2_heavy |
Configuration Heavy |
bluerov2_heavy_multibeam_sonar |
Heavy avec sonar |
Utilisez le terminal préparé pour votre installation. Pour REXROV, utilisez l’exemple ci-dessous.
Lancer BlueROV2
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false \
  open_qgc:=false open_virtual_joystick:=false
Choisissez la variante Heavy avec namespace:=bluerov2_heavy. Vérifiez la connexion de l'autopilote dans les messages de démarrage et /mavros/state. Le modèle avec sonar nécessite la configuration .
Commander au clavier
Dans un terminal interactif du bureau, utilisez gui:=true headless:=false use_teleop:=true.
| Touche | Action |
|---|---|
c / x |
Armer / désarmer |
w / s |
Avancer / reculer |
a / d |
Tourner à gauche / droite |
r / f |
Monter / descendre |
h / j |
ALT_HOLD / STABILIZE |
| Espace | Consigne neutre |
Utiliser le joystick du navigateur
Servez la page installée depuis un autre terminal préparé :
python3 -m http.server 8080 --bind 127.0.0.1 \
  --directory "$(ros2 pkg prefix --share posim_robot_models)/web"
Lancez BlueROV2 avec la téléopération :
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=true use_web_joystick:=true \
  joystick_ws_host:=127.0.0.1 joystick_ws_port:=8765 \
  open_virtual_joystick:=true open_qgc:=false \
  virtual_joystick_url:='http://127.0.0.1:8080/virtual_joystick.html?host=127.0.0.1&port=8765'
Gardez use_teleop:=true : ce lancement contient le pont WebSocket. Si le navigateur ne s'ouvre pas, ouvrez l'URL sur le même bureau Linux. Les images Docker incluent Firefox et QGC. La page QGroundControl explique son installation, les joysticks virtuels et la vidéo en direct.
Pour les abonnements et commandes depuis vos programmes, passez à ROS.
Voir le robot en mouvement
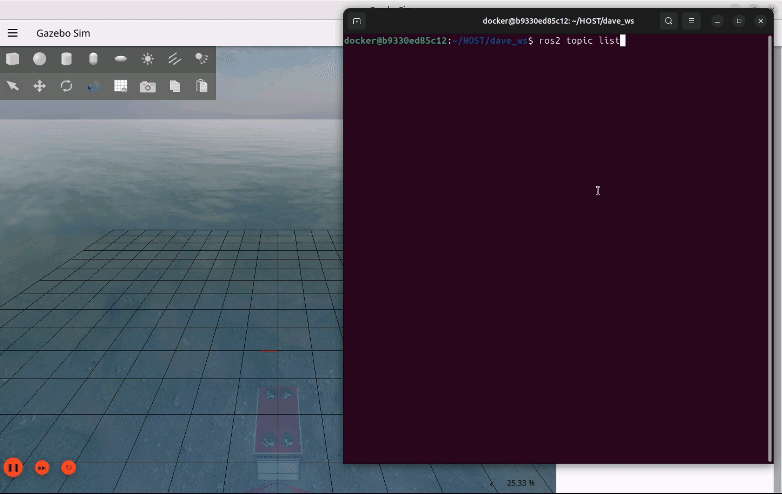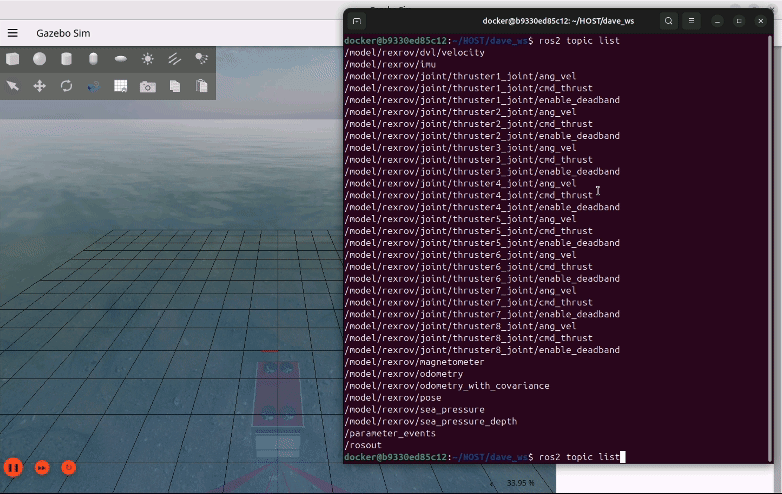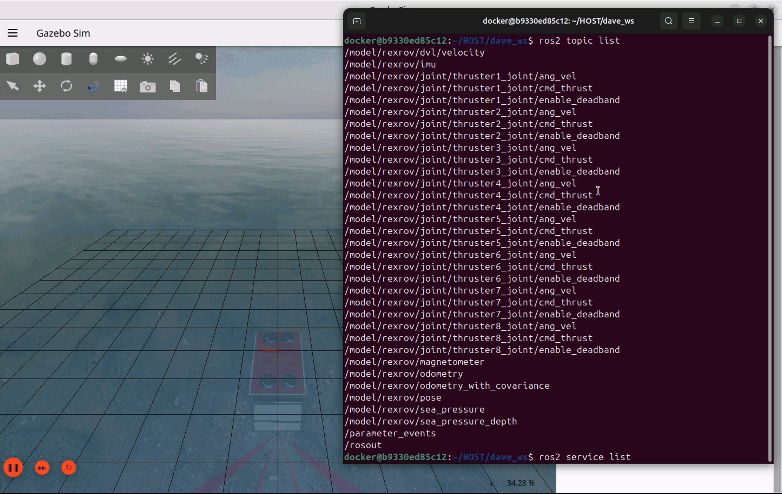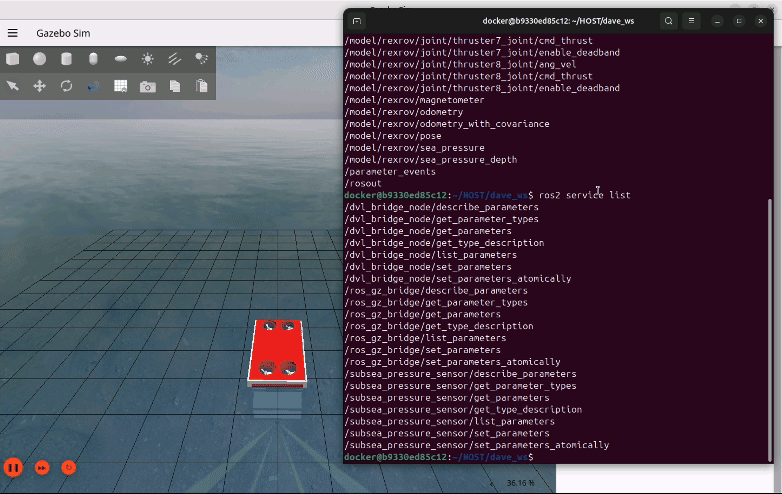
Images et vidéos : POSIM Notion Wiki. L'attribution à DAVE figure dans Citations et licences. Utilisez les commandes et topics de cette page.
Démarrer REXROV
Dans le terminal A préparé, lancez cet exemple séparé pour les guides Python et de commande des propulseurs. Il démarre le monde océanique et les ponts ROS, puis place REXROV à z = −5 m. Gardez cette session active pendant les exercices dans le terminal B.
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false