
Planeur Slocum
Le modèle glider_slocum comprend le corps, un propulseur, l'hydrodynamique ainsi que les interfaces IMU, navigation et pression. Utilisez-le pour une expérience de planeur ou comme base d'un autre véhicule.
Lancer dans l'océan
Dans le terminal POSIM préparé pour votre installation :
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=glider_slocum world_name:=posim_ocean_waves x:=4 z:=-1.5 \
  paused:=false gui:=true headless:=false \
  use_teleop:=false use_web_joystick:=false
Pour examiner le modèle dans un monde vide, utilisez world_name:=empty.sdf z:=0.2.
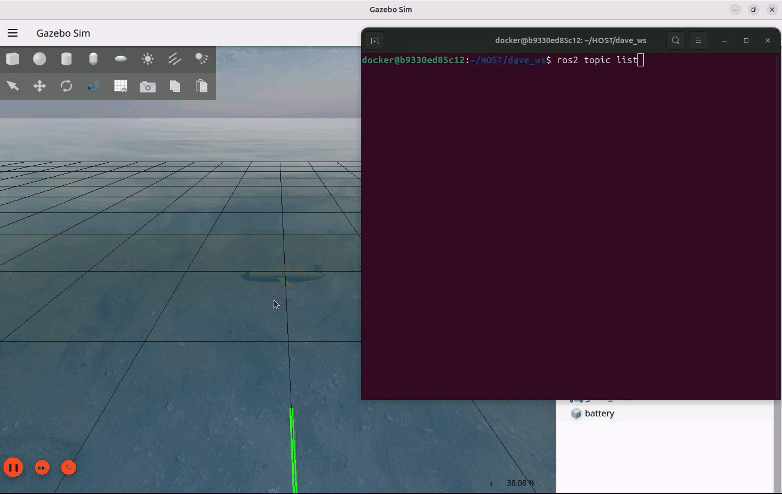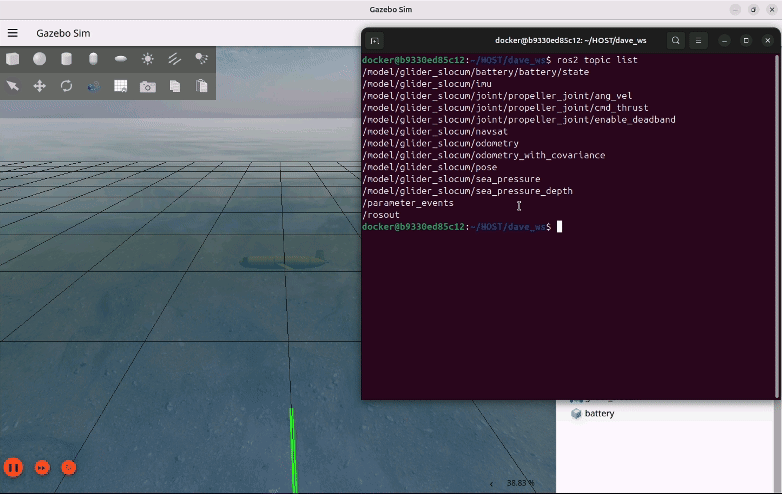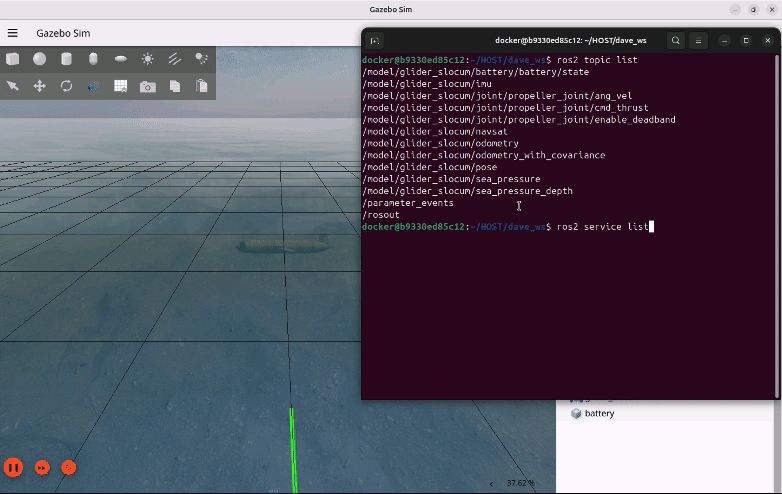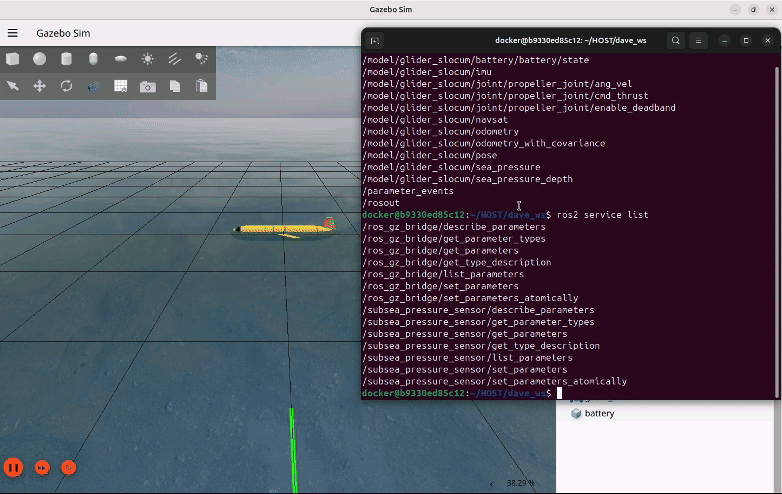
Lire les observations
ros2 topic list -t
gz topic -l
Les topics Gazebo IMU et NavSat se trouvent sous /model/glider_slocum/. Consultez la configuration des ponts pour choisir leurs topics et types ROS. Le modèle charge aussi le plugin de pression et la publication d'odométrie de Gazebo.
Une fois le véhicule et le monde lancés, connectez votre nœud de commande pour une plongée ou une mission de vol plané sous-marin.
Adapter le modèle
Lisez le SDF de Slocum et sa configuration de ponts. Modifiez de manière cohérente masse, inertie, géométrie de collision et coefficients hydrodynamiques. Vérifiez les conventions de repères avant de connecter un estimateur ou un contrôleur.
Gardez le modèle d'origine pour les comparaisons. Ajouter un robot explique comment créer une autre description ; ROS, comment l'observer et la commander.
Voir le planeur en mouvement
Images et vidéos : POSIM Notion Wiki. L'attribution de la documentation DAVE figure dans Citations et licences. Les commandes et topics à utiliser sont ceux de cette page.