
Positionnement USBL
Le positionnement acoustique à base ultracourte (USBL) localise des équipements sous l'eau. Cet exemple relie un émetteur-récepteur à deux transpondeurs. Vous pouvez interroger tous les transpondeurs ou en choisir un par ID.
Lancer le monde d'exemple
Dans le terminal A préparé pour votre installation :
ros2 launch posim_demos posim_world.launch.py \
  world_name:=usbl_tutorial headless:=false
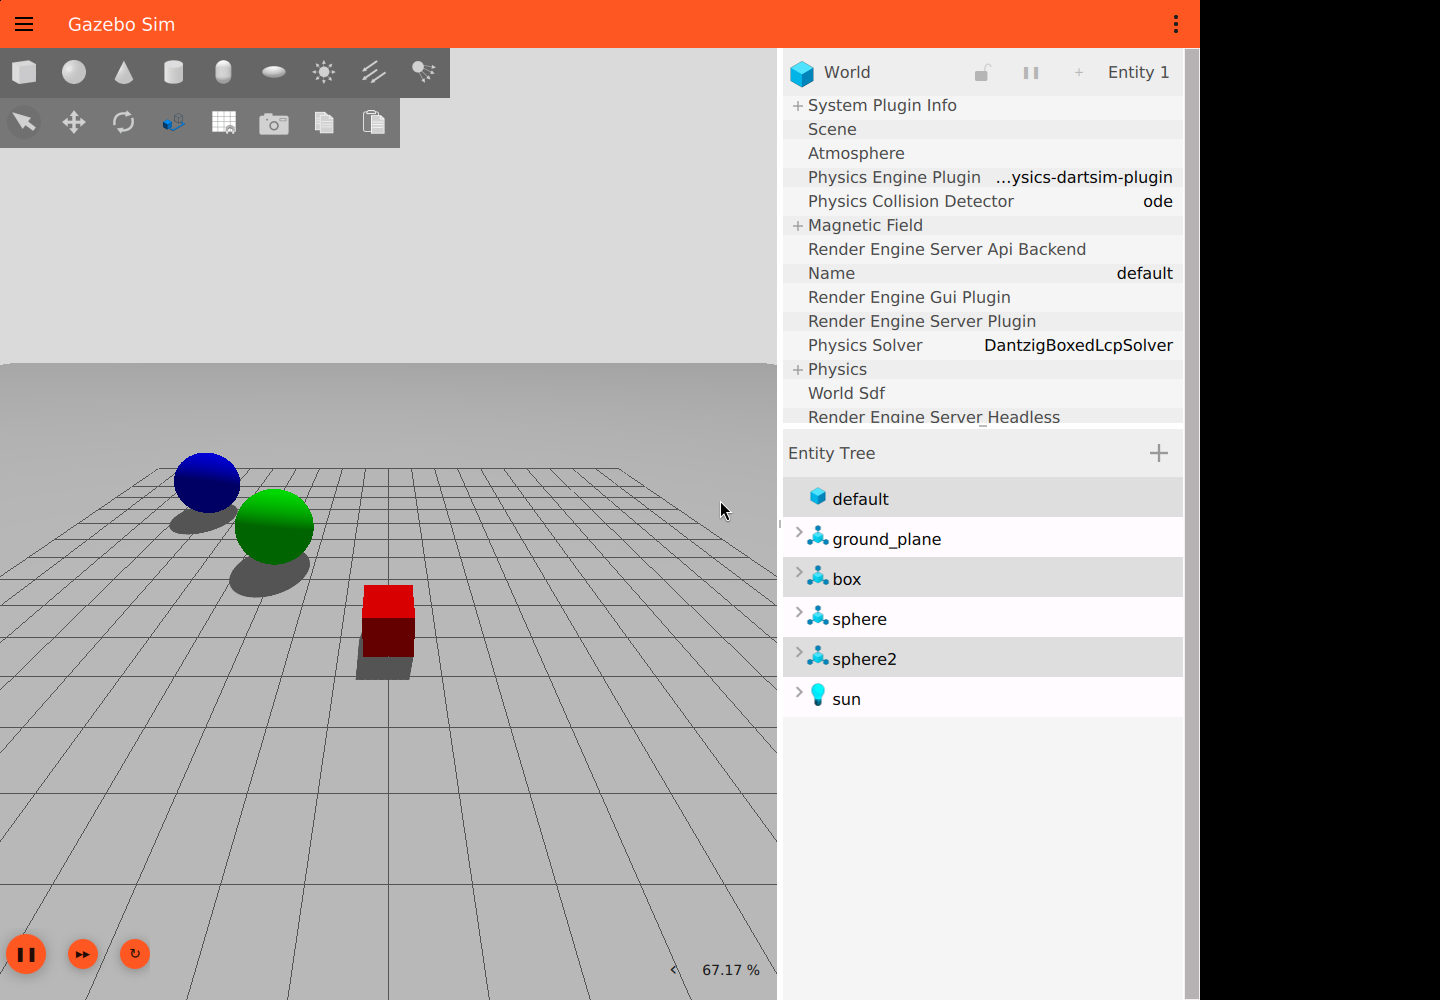
Le monde contient déjà les trois appareils. Dans le terminal B préparé, recevez leurs positions :
ros2 topic echo /USBL/transceiver_manufacturer_168/transponder_location \
  posim_interfaces/msg/Location --once
ros2 topic echo /USBL/transceiver_manufacturer_168/transponder_location_cartesian \
  posim_interfaces/msg/Location --once
Les deux messages portent transponder_id, mais leurs champs n'ont pas le même sens :
| Sortie | x | y | z |
|---|---|---|---|
transponder_location |
Angle horizontal, degrés | Distance, m | Élévation, degrés |
transponder_location_cartesian |
x relatif, m | y relatif, m | z relatif, m |
Le calcul utilise la différence de positions dans le monde. L'angle horizontal vaut 0° vers +x et 90° vers +y ; l'élévation positive pointe vers +z. Tenez compte de ces axes avec des données exprimées dans le repère du véhicule.
Intégration SDF
Placez l'émetteur-récepteur dans le modèle box. Chaque ID correspond au modèle à la même position dans la liste transponder_attached_object :
<plugin filename="UsblTransceiver" name="posim_gz_sensor_plugins::UsblTransceiver">
  <namespace>USBL</namespace>
  <transceiver_device>transceiver_manufacturer</transceiver_device>
  <transceiver_ID>168</transceiver_ID>
  <transponder_device>transponder_manufacturer</transponder_device>
  <transponder_ID>1,2</transponder_ID>
  <transponder_attached_object>sphere,sphere2</transponder_attached_object>
  <sound_speed>1540</sound_speed>
  <enable_ping_scheduler>true</enable_ping_scheduler>
  <ping_frequency>0.5</ping_frequency>
  <interrogation_mode>common</interrogation_mode>
</plugin>
Placez ce transpondeur dans sphere, puis un autre dans sphere2 avec transponder_ID égal à 2. Nom, ID et namespace de l'émetteur-récepteur doivent correspondre aux deux extrémités :
<plugin filename="UsblTransponder" name="posim_gz_sensor_plugins::UsblTransponder">
  <namespace>USBL</namespace>
  <transceiver_device>transceiver_manufacturer</transceiver_device>
  <transceiver_ID>168</transceiver_ID>
  <transceiver_model>box</transceiver_model>
  <transponder_device>transponder_manufacturer</transponder_device>
  <transponder_ID>1</transponder_ID>
  <sound_speed>1540</sound_speed>
  <mu>0</mu>
  <sigma>0</sigma>
</plugin>
Paramètres
| Paramètre | Appareil | Signification et défaut |
|---|---|---|
namespace |
Les deux | Namespace obligatoire, par exemple USBL |
transceiver_device, transceiver_ID |
Les deux | Nom et ID obligatoires pour les chemins |
transponder_device, transponder_ID |
Les deux | Nom et ID obligatoires ; l'émetteur-récepteur accepte plusieurs IDs séparés par des virgules |
transponder_attached_object |
Émetteur-récepteur | Modèles obligatoires séparés par des virgules, dans l'ordre des IDs |
transceiver_model |
Transpondeur | Modèle obligatoire de l'émetteur-récepteur pour sa position |
sound_speed |
Les deux | Vitesse de référence à 10 °C et z = 0, m/s ; 1540, finie et positive |
enable_ping_scheduler |
Émetteur-récepteur | Booléen obligatoire ; false utilise les pings manuels |
ping_frequency |
Émetteur-récepteur | Fréquence en temps simulé, Hz ; 1, exemple 0.5 ; finie et positive |
interrogation_mode |
Émetteur-récepteur | common ou individual ; défaut common |
mu, sigma |
Transpondeur | Moyenne et écart-type du bruit de position, m ; 0 et 1, exemple 0 et 0 ; finis et sigma ≥ 0 |
Utilisez des modèles existants, des IDs uniques et des listes IDs/modèles de même longueur. Les IDs sont des entiers décimaux de 0 à 2147483647, sans signe ni zéro initial. Chaque plugin exige un modèle contenant un lien. Le SDF complet fournit géométrie et placement.
Une configuration invalide laisse le plugin inactif. Les canaux ou cibles de commande inconnus sont ignorés ; un canal inconnu conserve la sélection. Le premier transpondeur est le canal initial. Les pings programmés suivent les pauses et sont émis au plus une fois par mise à jour.
Temps de propagation
Chaque interrogation comporte deux trajets : arrivée de la demande au transpondeur, puis retour de la position à l'émetteur-récepteur. Chaque retard est la distance divisée par la vitesse du son de l'appareil concerné.
- Les délais fractionnaires suivent le temps simulé, s'arrêtent avec le monde et sont annulés lors d'un retour en arrière du temps.
- Un seul échantillon par transpondeur peut attendre sur chaque trajet ; demandes ou réponses supplémentaires sont ignorées.
- Choisissez un intervalle entre pings supérieur au temps aller-retour attendu pour recevoir chaque interrogation.
La vitesse effective vaut sound_speed + 0.017 × depth + 4 × (temperature − 10). Les unités sont m/s, profondeur en m sous z = 0 et température en °C. Au-dessus de l'eau, la profondeur vaut zéro. La température par défaut est 10 °C.
Publiez std_msgs/msg/Float64 sur /USBL/transceiver_manufacturer_168/temperature ou /USBL/transponder_manufacturer_1/temperature. La modification s'applique aux trajets suivants. Les températures non finies et les changements donnant une vitesse non positive ou non finie sont ignorés.
Cette approximation suit la présentation DOSITS de la vitesse du son. Les distances sont rectilignes, sans réfraction, salinité, trajets multiples ni interférences. Le retour utilise la position reçue, avec le bruit configuré.
Interroger tous les transpondeurs
ros2 topic pub --once /USBL/transceiver_manufacturer_168/interrogation_mode \
  std_msgs/msg/String "data: 'common'"
ros2 topic pub --once /USBL/common_interrogation_ping \
  std_msgs/msg/String "data: 'ping'"
Le mode common diffuse une demande par ping programmé et peut renvoyer plusieurs IDs sur le même topic. Conservez l'ID de chaque réponse. L'émetteur-récepteur conserve le mode pour les transpondeurs qui se connectent plus tard.
Choisir un transpondeur
ros2 topic pub --once /USBL/transceiver_manufacturer_168/channel_switch \
  std_msgs/msg/String "data: '1'"
ros2 topic pub --once /USBL/transponder_manufacturer_1/individual_interrogation_ping \
  std_msgs/msg/String "data: 'ping'"
Changer de canal sélectionne le mode individual ; chaque ping programmé vise cet ID. Revenez à common pour interroger tous les appareils.
Disposition et modes d'interrogation
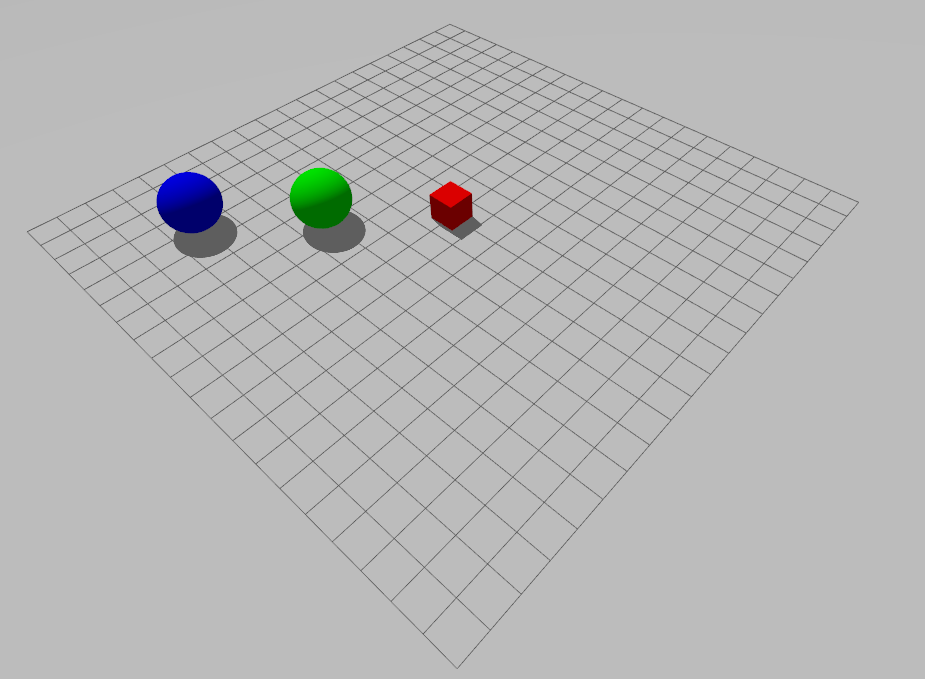
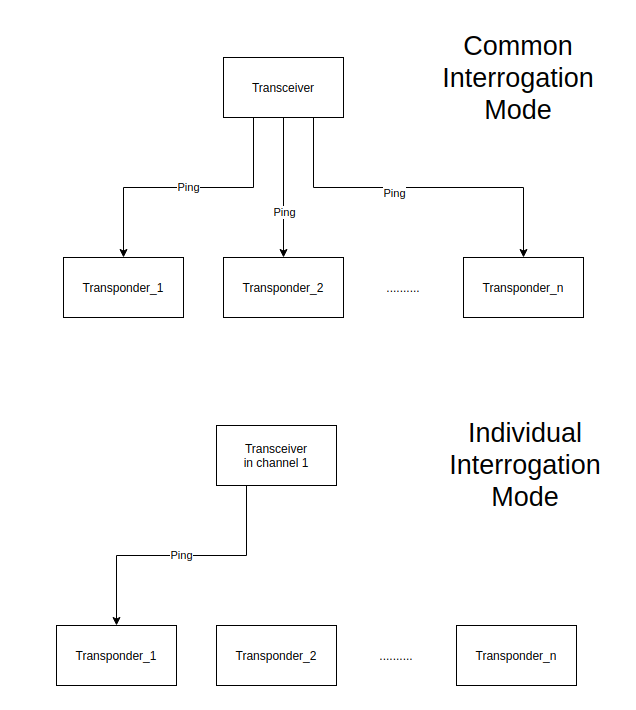
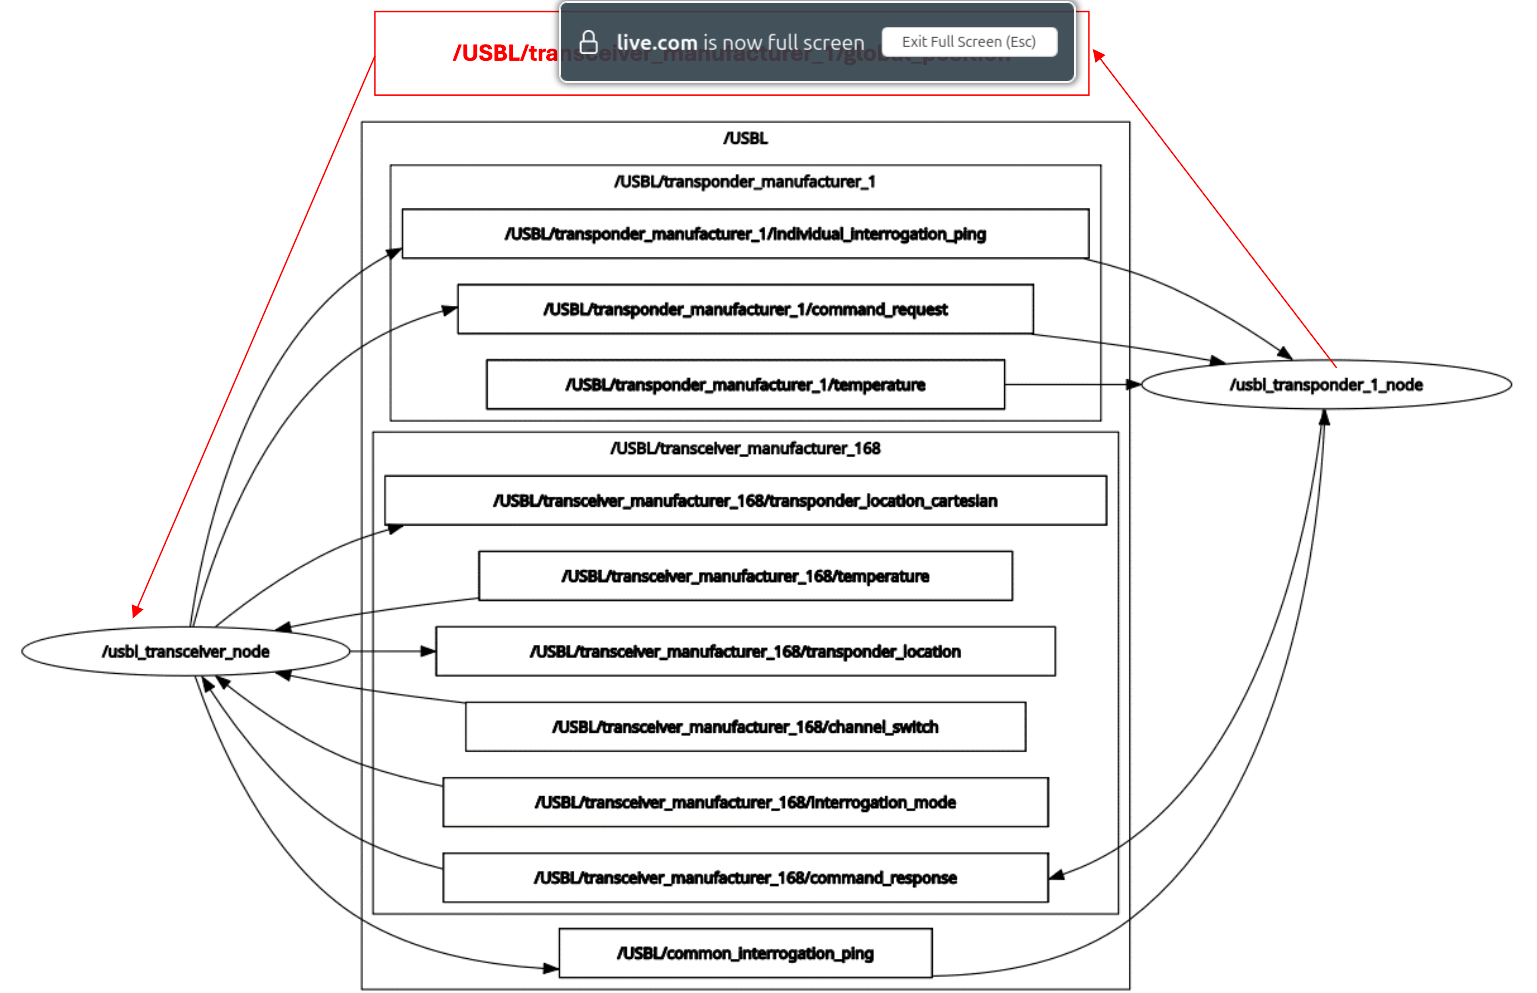
Images : wiki Notion POSIM ; attribution DAVE dans Citations et licences. Utilisez les commandes et topics de cette page.