
Configurer et régler le sonar
Choisissez le moteur de calcul, puis comparez portée, détail et fréquence de mise à jour. La référence du sonar multifaisceaux présente le démarrage rapide, le SDF et les paramètres.
Choisir l'environnement
Utilisez les terminaux POSIM préparés. Modifiez, compilez et exécutez dans la même installation Ubuntu, WSL ou Docker ; POSIM_WS désigne son espace de travail. Tous les moteurs de calcul ont besoin des capteurs de rendu de Gazebo.
| Environnement | Possibilités |
|---|---|
| Linux natif | CPU ; WGPU avec adaptateur Vulkan utilisable ; CUDA avec GPU NVIDIA et toolkit compatibles |
| WSL 2 ou conteneur Linux | CPU ; le calcul GPU exige un adaptateur et un pilote accessibles dans cet environnement |
| Docker/RDP sous macOS | Commencez par CPU. Le conteneur Linux n'expose pas le périphérique Metal du Mac. |
| macOS natif | WGPU peut utiliser Metal avec une chaîne ROS/Gazebo native préparée séparément ; le guide macOS décrit Docker/RDP. |
auto essaie CUDA → WGPU → CPU. Pour une comparaison contrôlée, choisissez explicitement cpu, wgpu ou cuda. Si ce choix est indisponible, le capteur ne s'initialise pas. Voir le tableau des choix.
Compiler les paquets sonar
Partez d'une installation depuis les sources avec ses dépendances. wgpu_vendor compile la bibliothèque Rust, même pour utiliser CPU. Vérifiez Rust et Cargo ; au besoin, suivez leur installation officielle.
rustc --version
cargo --version
Dans l'espace de travail dont l'environnement est chargé, compilez la bibliothèque, le capteur, le système du monde et l'exemple :
cd "$POSIM_WS"
colcon build --merge-install --executor sequential --symlink-install \
  --packages-up-to multibeam_sonar_system posim_multibeam_sonar_demo
source install/setup.bash
CUDA est facultatif. Pour ignorer un toolkit installé et compiler CPU/WGPU, ajoutez --cmake-args -DCMAKE_DISABLE_FIND_PACKAGE_CUDAToolkit=ON. Cargo.lock fixe les dépendances Rust ; leur premier téléchargement nécessite Internet.
ros2 pkg prefix wgpu_vendor
ros2 pkg prefix multibeam_sonar
ros2 pkg prefix multibeam_sonar_system
ros2 pkg prefix posim_multibeam_sonar_demo
Vérifiez les quatre paquets, puis lancez l'exemple et recevez images et données brutes. La présence d'un paquet ne prouve pas que le capteur se charge. Vérifiez les paquets dans le conteneur ; s'ils manquent, compilez les sources sans supposer qu'une étiquette d'image les inclut.
Choisir l'adaptateur WGPU
Sous Linux, exécutez vulkaninfo --summary dans l'environnement de Gazebo, avec le pilote et les outils Vulkan du système. Un adaptateur logiciel tel que llvmpipe peut exécuter Vulkan sans accélération matérielle. WGPU affiche l'adaptateur retenu au démarrage.
WGPU_BACKEND=vulkan \
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
| Variable | Usage |
|---|---|
WGPU_BACKEND |
vulkan sous Linux, metal dans un processus macOS natif ; omettez-la pour les valeurs par défaut de la plateforme |
WGPU_ADAPTER_NAME |
Premier adaptateur dont le nom contient le texte, sans distinction de casse ; reprenez un nom affiché par le pilote ou au démarrage |
WGPU_POWER_PREF |
high, low ou none ; high par défaut si aucun nom n'est donné |
Définissez les variables avant le lancement. Arrêtez puis relancez la simulation après modification : l'initialisation est partagée dans le processus. Le projet wgpu décrit les API. En cas d'échec d'initialisation ou de contrôle des ressources, examinez l'adaptateur et ses limites, puis choisissez cpu ou réduisez les dimensions du capteur.
CUDA, en option
Il faut un pilote NVIDIA, le compilateur/runtime CUDA, cuFFT et cuBLAS. Vérifiez l'environnement d'exécution :
nvidia-smi
nvcc --version
Pour les conteneurs Linux, configurez NVIDIA Container Toolkit sur l'hôte. Sous Windows, suivez CUDA sous WSL et, si nécessaire, la configuration GPU de Docker Desktop. Installez le pilote d'affichage Windows, pas un pilote Linux dans WSL. Le conteneur doit aussi disposer des bibliothèques CUDA.
Choisissez une architecture compatible. L'exemple utilise SM 75 : remplacez 75 par la valeur de votre GPU. OFF réactive la recherche du toolkit après une compilation CPU/WGPU seule.
colcon build --merge-install --executor sequential --symlink-install \
  --packages-up-to multibeam_sonar_system posim_multibeam_sonar_demo \
  --cmake-args -DCMAKE_DISABLE_FIND_PACKAGE_CUDAToolkit=OFF \
  -DCMAKE_CUDA_ARCHITECTURES=75
source install/setup.bash
nvcc --list-gpu-code indique les cibles disponibles. Sans choix explicite, le compilateur fournit sa valeur par défaut. Avec plusieurs toolkits, utilisez -DCUDAToolkit_ROOT=/path/to/cuda et ajoutez son bin au PATH. Lancez l'exemple avec compute_backend:=cuda.
Mesurer une référence
Gardez la scène, la distance à la cible et la pose du capteur fixes. Dans le terminal B :
ros2 topic hz /sensor/multibeam_sonar/sonar_image
Arrêtez avec Ctrl+C, puis examinez la vitesse de simulation :
gz topic -e -t /world/default/stats
L'entité du monde s'appelle default. Relevez real_time_factor avec la fréquence reçue : demander 30 Hz en temps simulé ne garantit pas 30 images par seconde réelle. Quittez avec Ctrl+C.
Régler l'échantillonnage et la portée
Modifiez un seul paramètre dans une copie du SDF, recompilez, rechargez l'environnement et relancez avec la même pose.
| Expérience | Comparaison | Observation |
|---|---|---|
| Détail angulaire | 512 contre 256 faisceaux horizontaux, champ constant | Séparation des cibles et fréquence |
| Échantillonnage vertical | 300 contre 150 rayons | Continuité des cibles et temps de calcul |
| Couverture | Modifier ensemble portée des rayons et maxDistance |
Cible la plus éloignée et échelle de distance |
| Actualisation | 30 contre 10 Hz | Fréquence reçue et facteur de temps réel |
| Saut de rayons | raySkips à 10 puis 5 |
Détail vertical et coût de calcul |
Le pas de distance vaut soundSpeed / (2 × bandwidth) ; la grille compte ceil(maxDistance / pas) + 1 cellules. Avec 1500 m/s, 29.9 kHz et 15 m, on obtient 599 cellules. La dernière coordonnée peut dépasser légèrement maxDistance, mais les échos hors portée sont exclus. Lisez les distances et le nombre de faisceaux dans le message brut ou le CSV.
WGPU conserve la longueur demandée, même hors des puissances de deux, et choisit automatiquement les étapes FFT. Portée et bande passante plus grandes augmentent mémoire et calcul. Dans le mode de grille par défaut, CPU place les échos dans la cellule de distance la plus proche ; GPU travaille dans le domaine fréquentiel. Comparez aussi l'amplitude et la réponse en distance entre moteurs.
Conserver un essai reproductible
Laissez le rendu se stabiliser. Désactivez writeLog et debugFlag pour mesurer le débit ; enregistrez séparément en CSV ou avec ROS. blazingSonarImage=false fixe la graine à 1234.
Conservez SDF, révision POSIM, moteur/adaptateur, versions pilote/toolkit, temps par image, fréquence reçue, facteur de temps réel et mémoire. Comparez les données brutes d'intensité/distance en plus des captures. Voir les références du modèle.
Traitement GPU
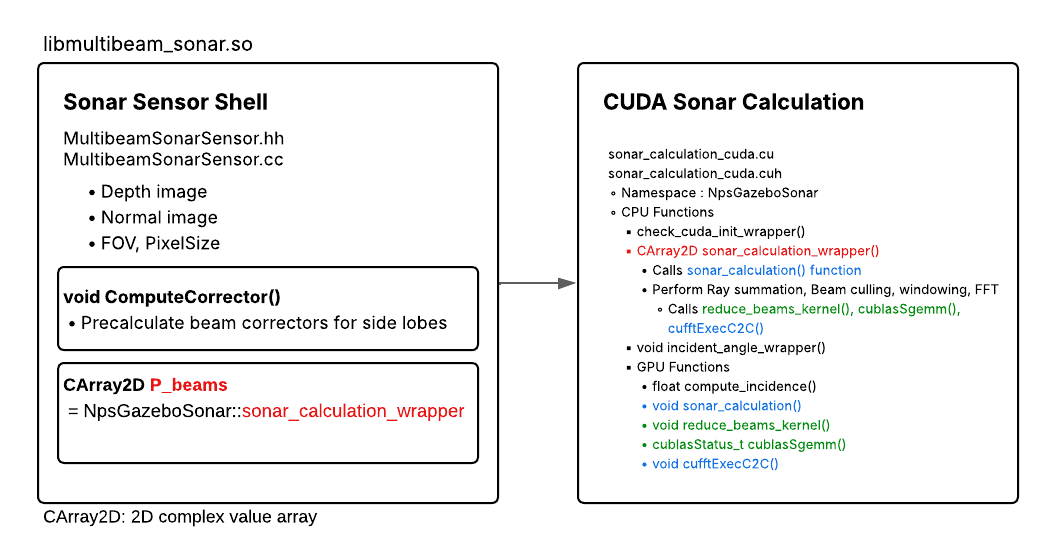
Le traitement comprend la somme des rayons, la correction des faisceaux et la FFT. WGPU applique aussi la fenêtre fréquentielle fournie ; le chemin CUDA ne l’applique pas. Mesurez séparément calcul et transferts mémoire. Figure : POSIM Notion Wiki.
Avec le SDK macOS de Gazebo Sim 10.5 testé, les mondes dont le sonar est le seul capteur peuvent planter à l’initialisation d’Ogre2. Avec ce SDK, ajoutez une petite caméra intégrée au monde.
Transport ROS sous macOS natif
Avec Fast DDS sous macOS natif, utilisez le profil local installé si de grands messages sonar best-effort ne sont pas reçus. Il prévoit un segment de mémoire partagée de 16 MiB et des tampons de messages de transport de 1 MiB. UDP sur localhost utilise des datagrammes de 8192 octets et des tampons de socket d’émission et de réception de 2 MiB chacun. Définissez cette variable dans chaque terminal du simulateur, du pont et de l’abonné avant de lancer ces processus :
export FASTDDS_DEFAULT_PROFILES_FILE="$(ros2 pkg prefix multibeam_sonar)/share/multibeam_sonar/config/fastdds_macos_local.xml"
Ce profil est facultatif et limité aux processus d’un même Mac. Pour communiquer avec d’autres ordinateurs, utilisez un profil réseau adapté. Si FASTDDS_DEFAULT_PROFILES_FILE est déjà défini, intégrez les paramètres de mémoire partagée à ce profil. Ces paramètres de transport ROS s’appliquent aux sonars CPU et WGPU.