
概要
POSIMは、ROS 2とGazeboを使うオープンソースの海洋ロボティクスシミュレーションライブラリです。海洋環境、水上・水中ロボット、センサー、制御実験を実行できます。UUV Simulatorを基盤とするProject DAVEから派生しています。
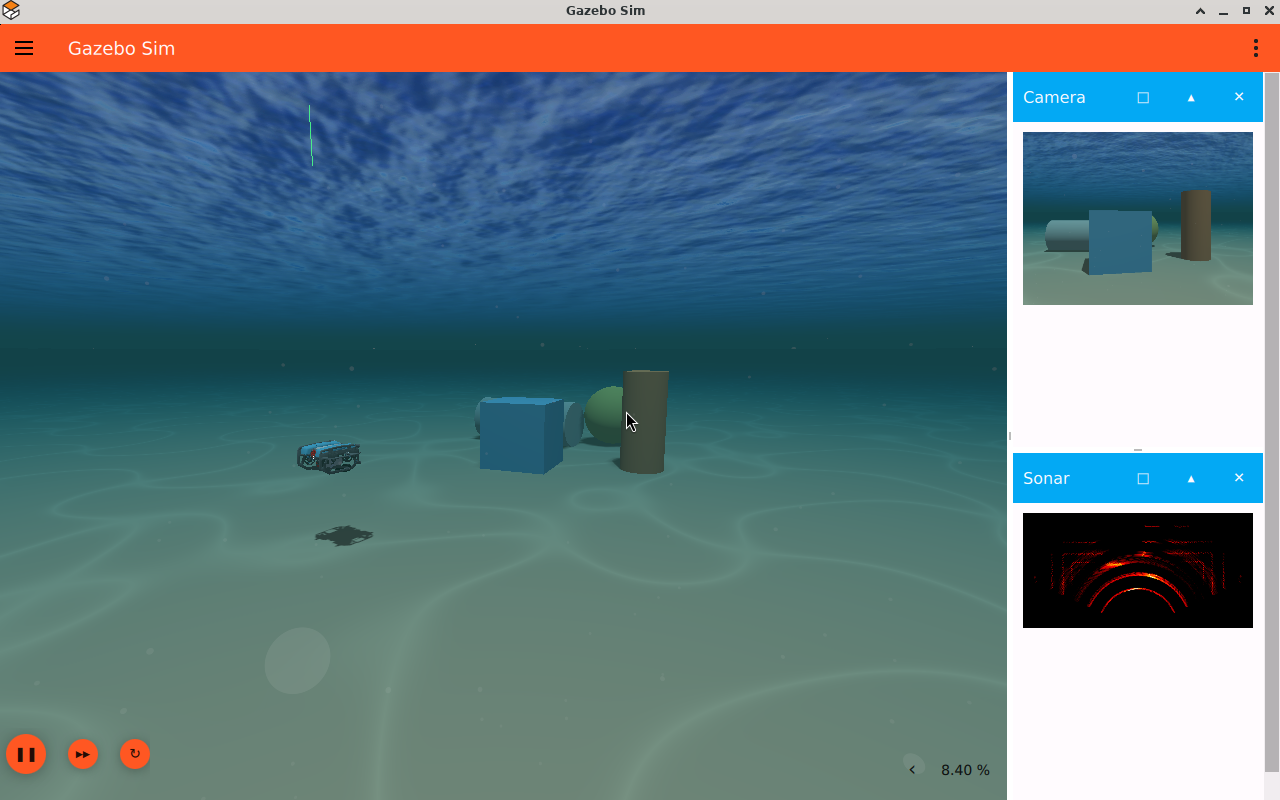
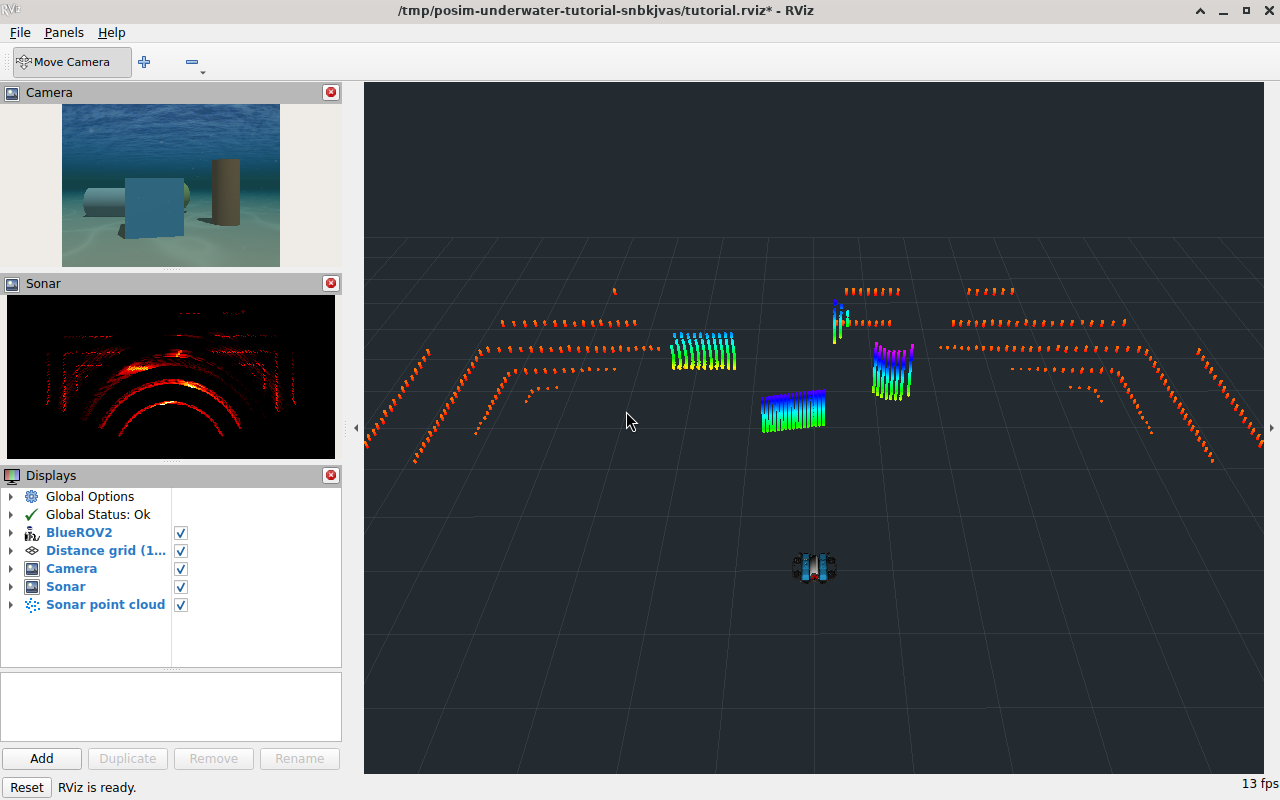
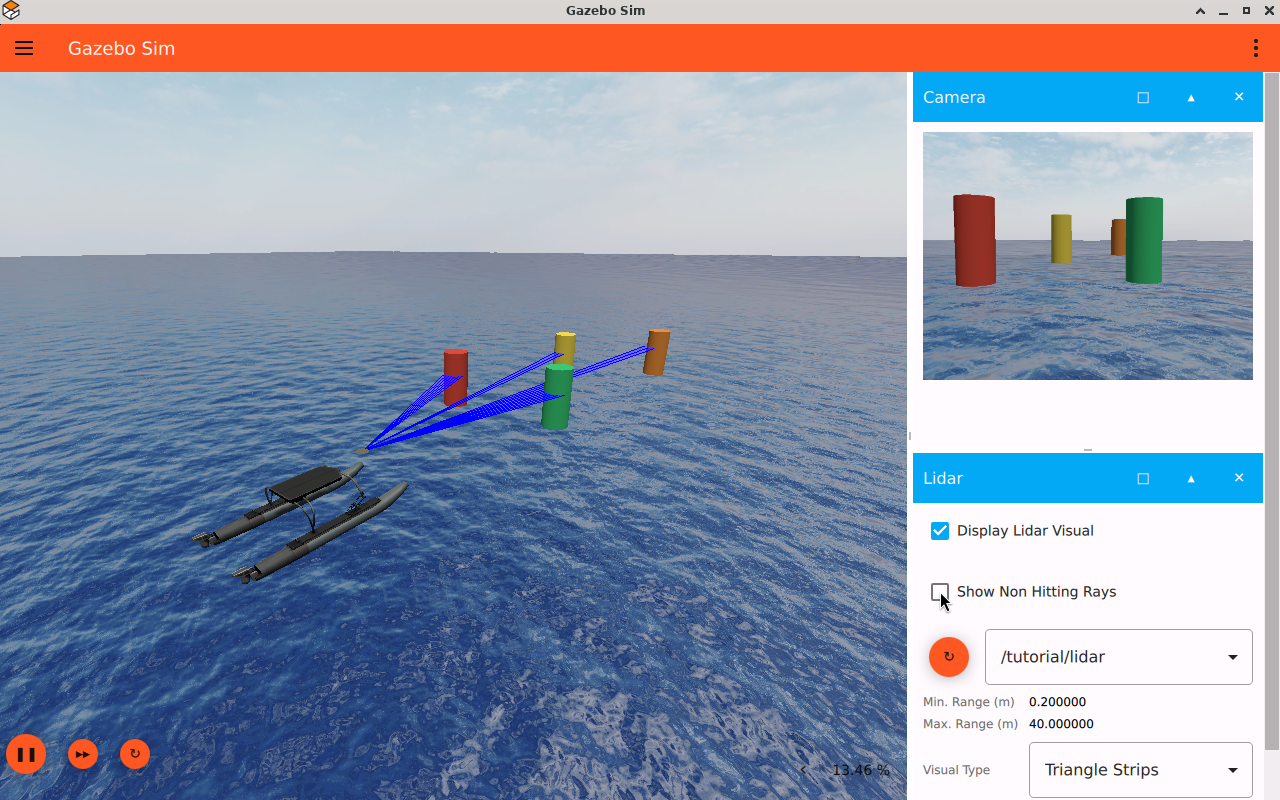
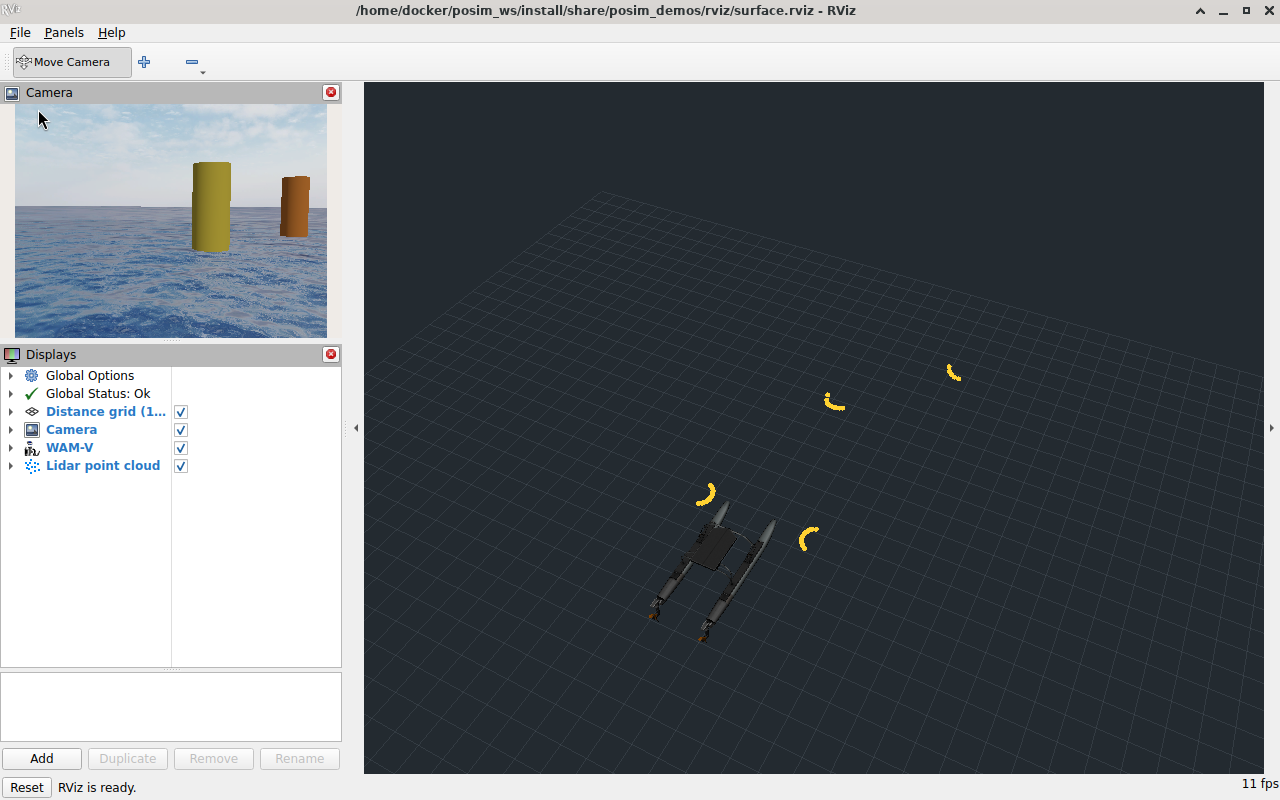
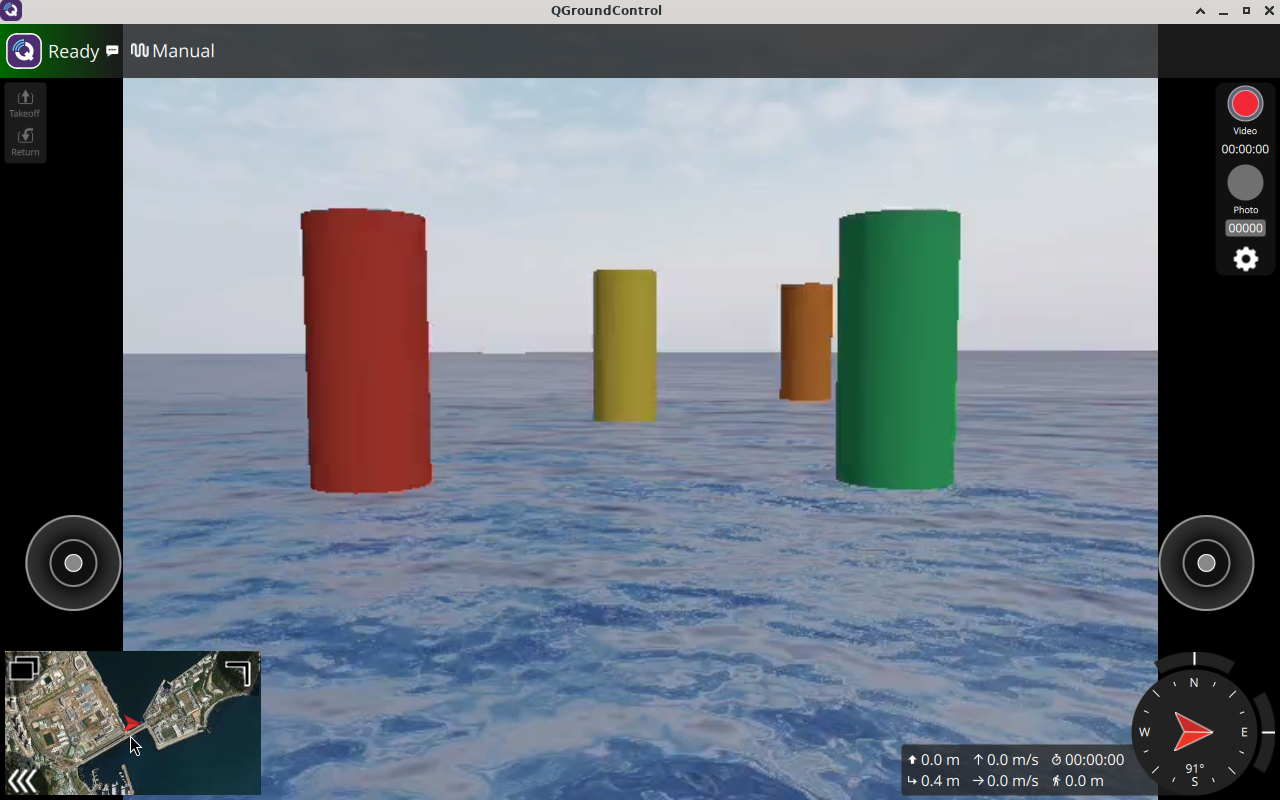
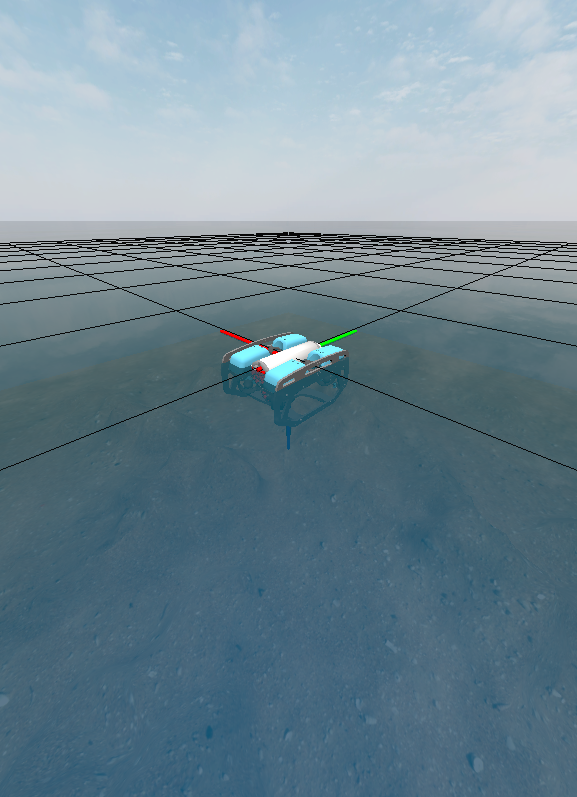
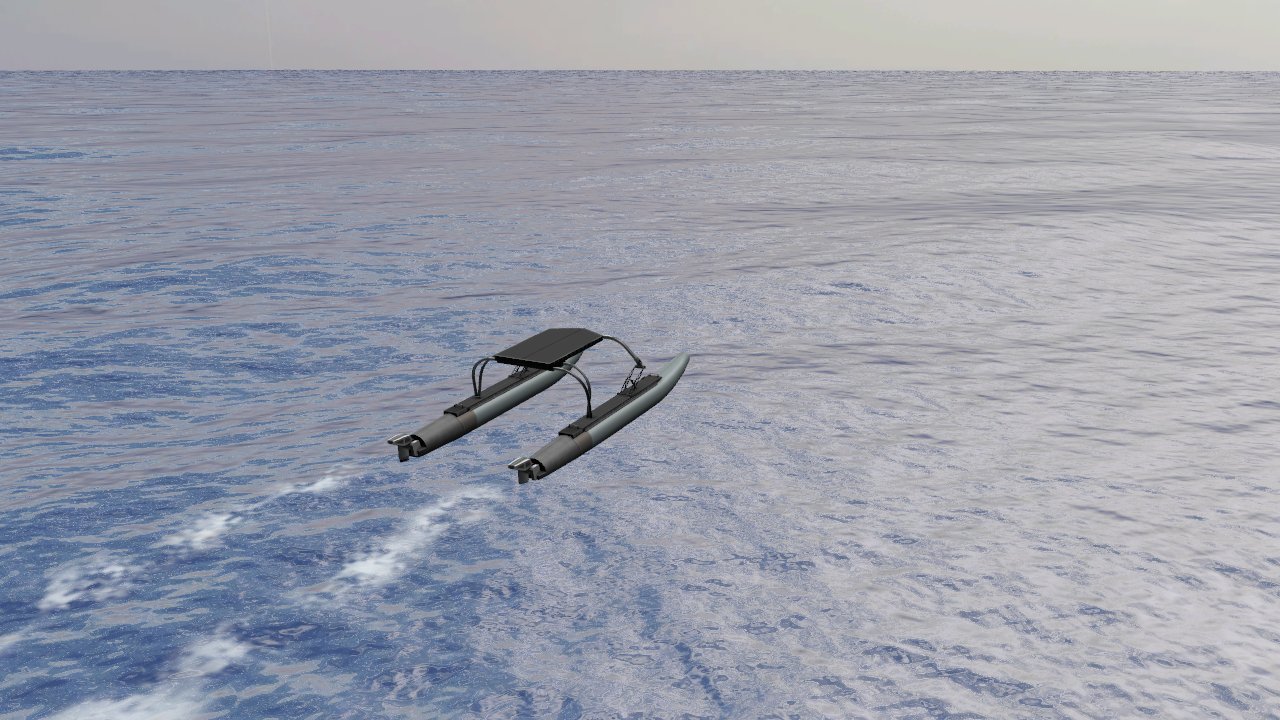
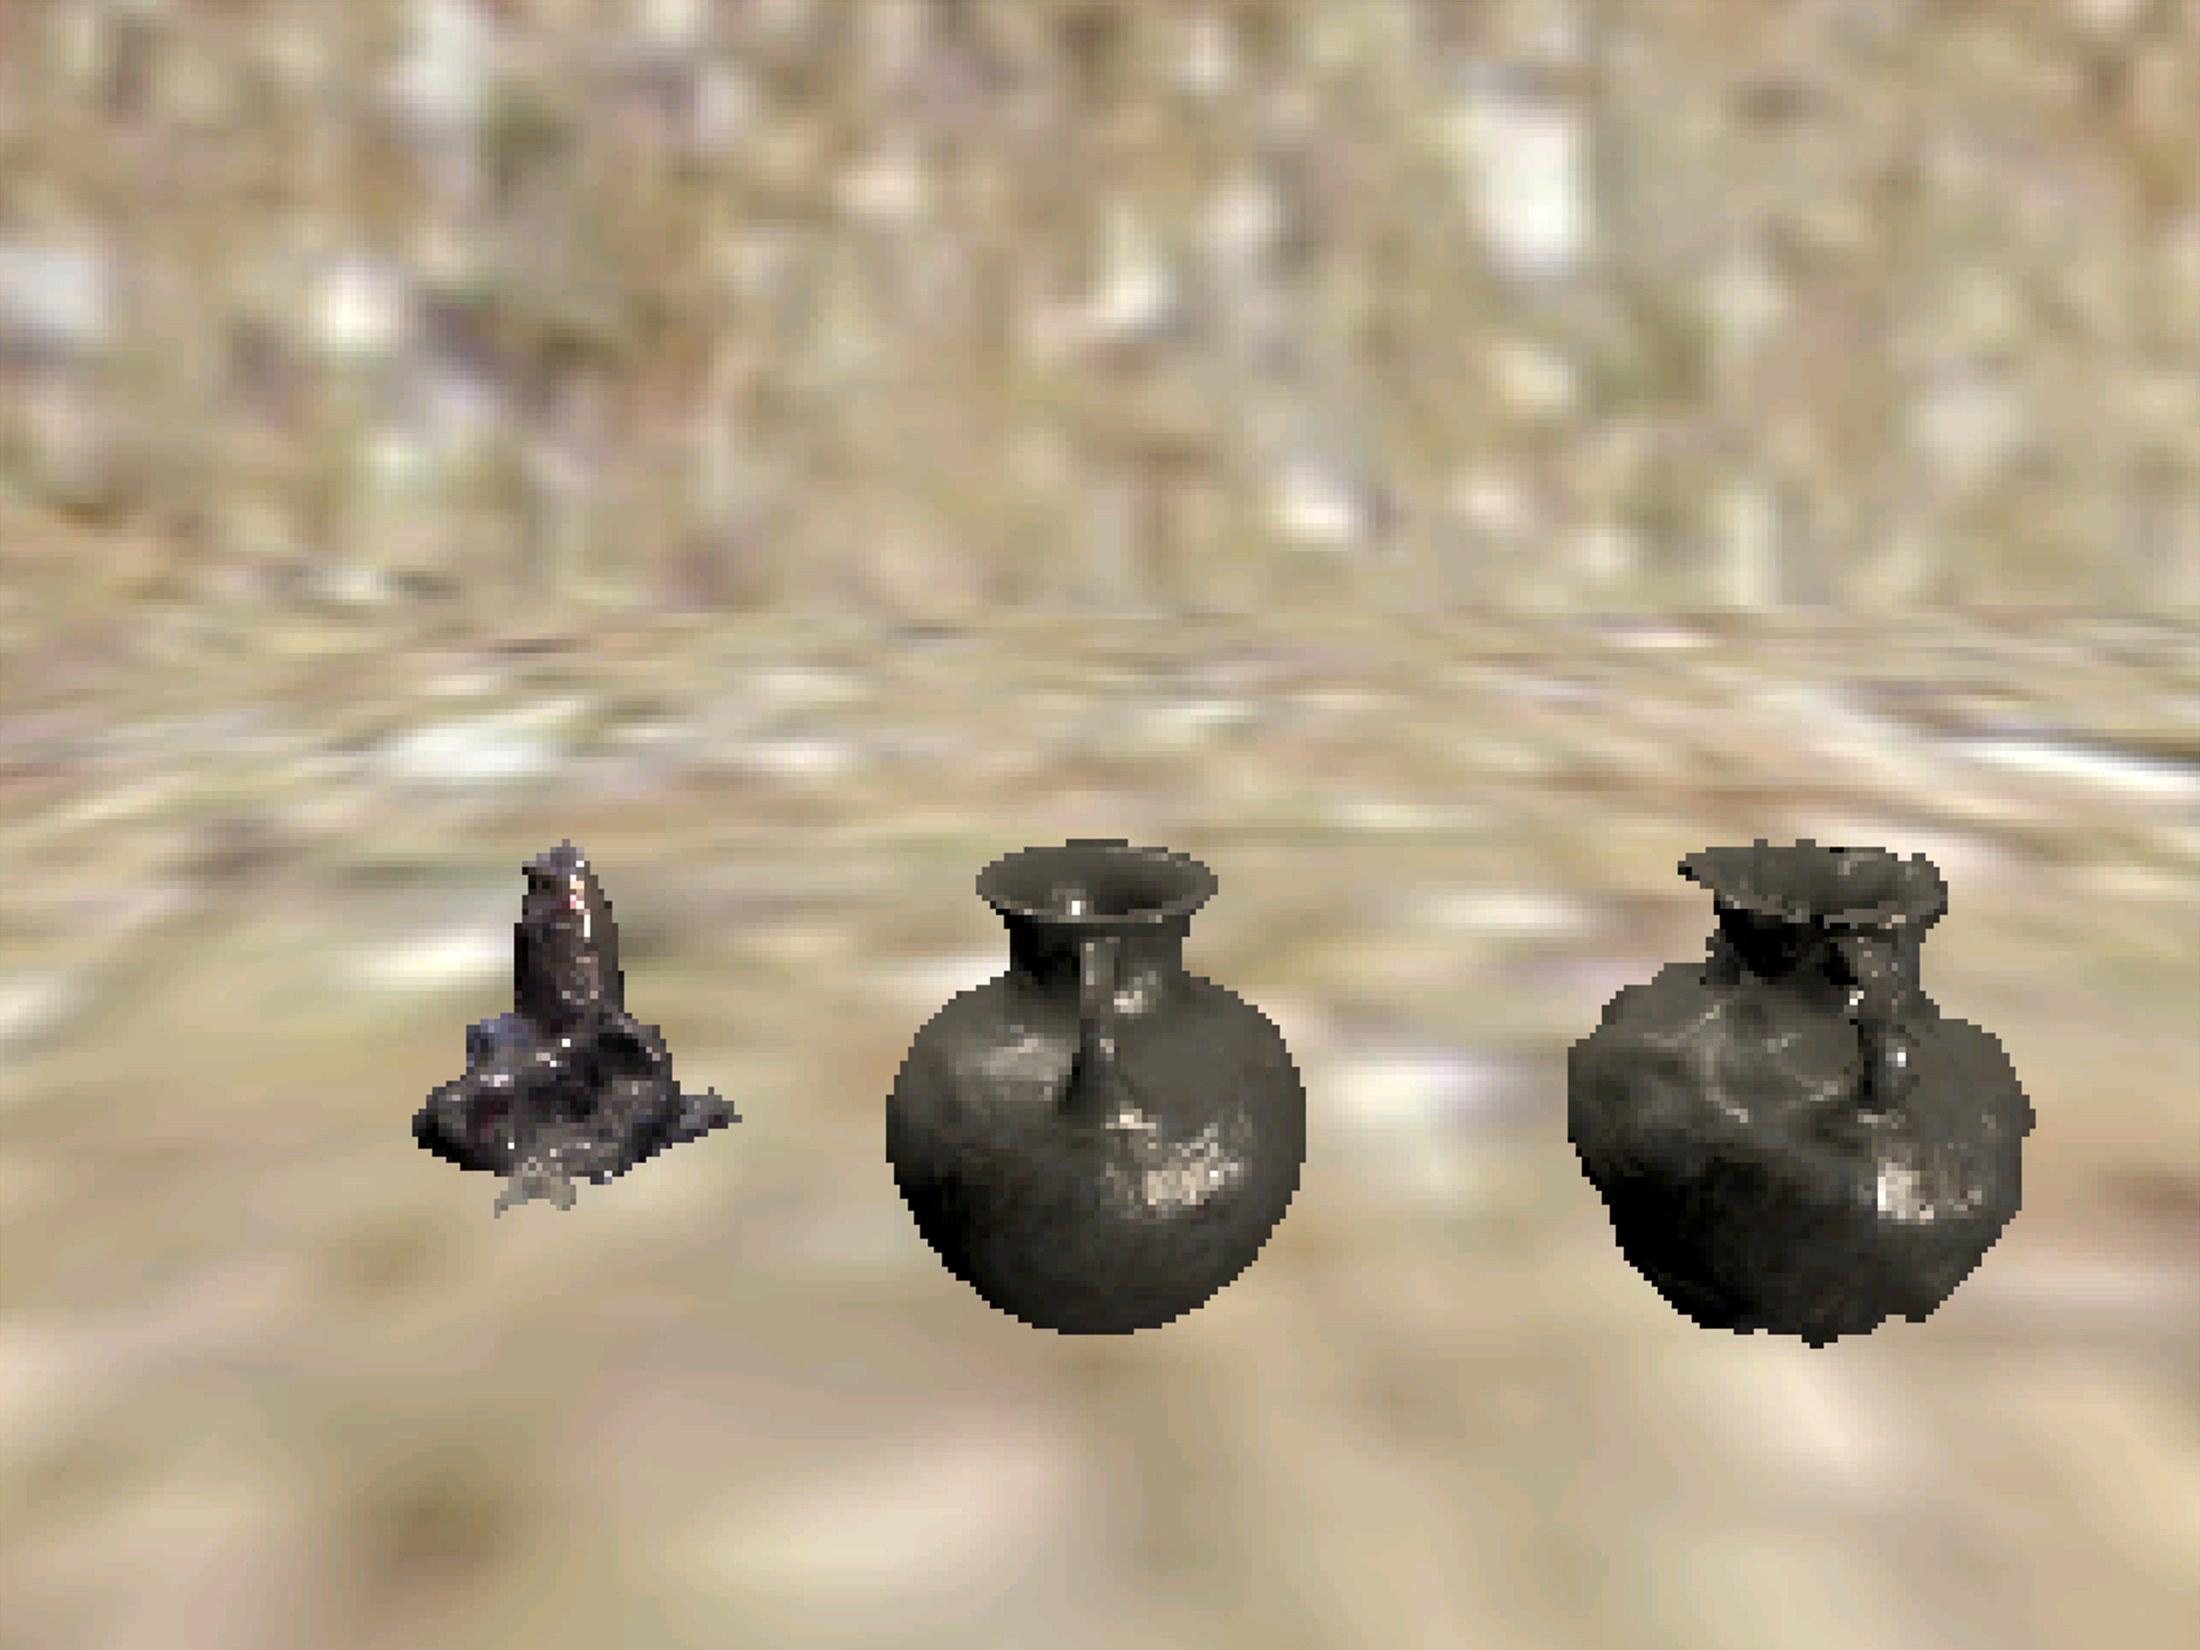
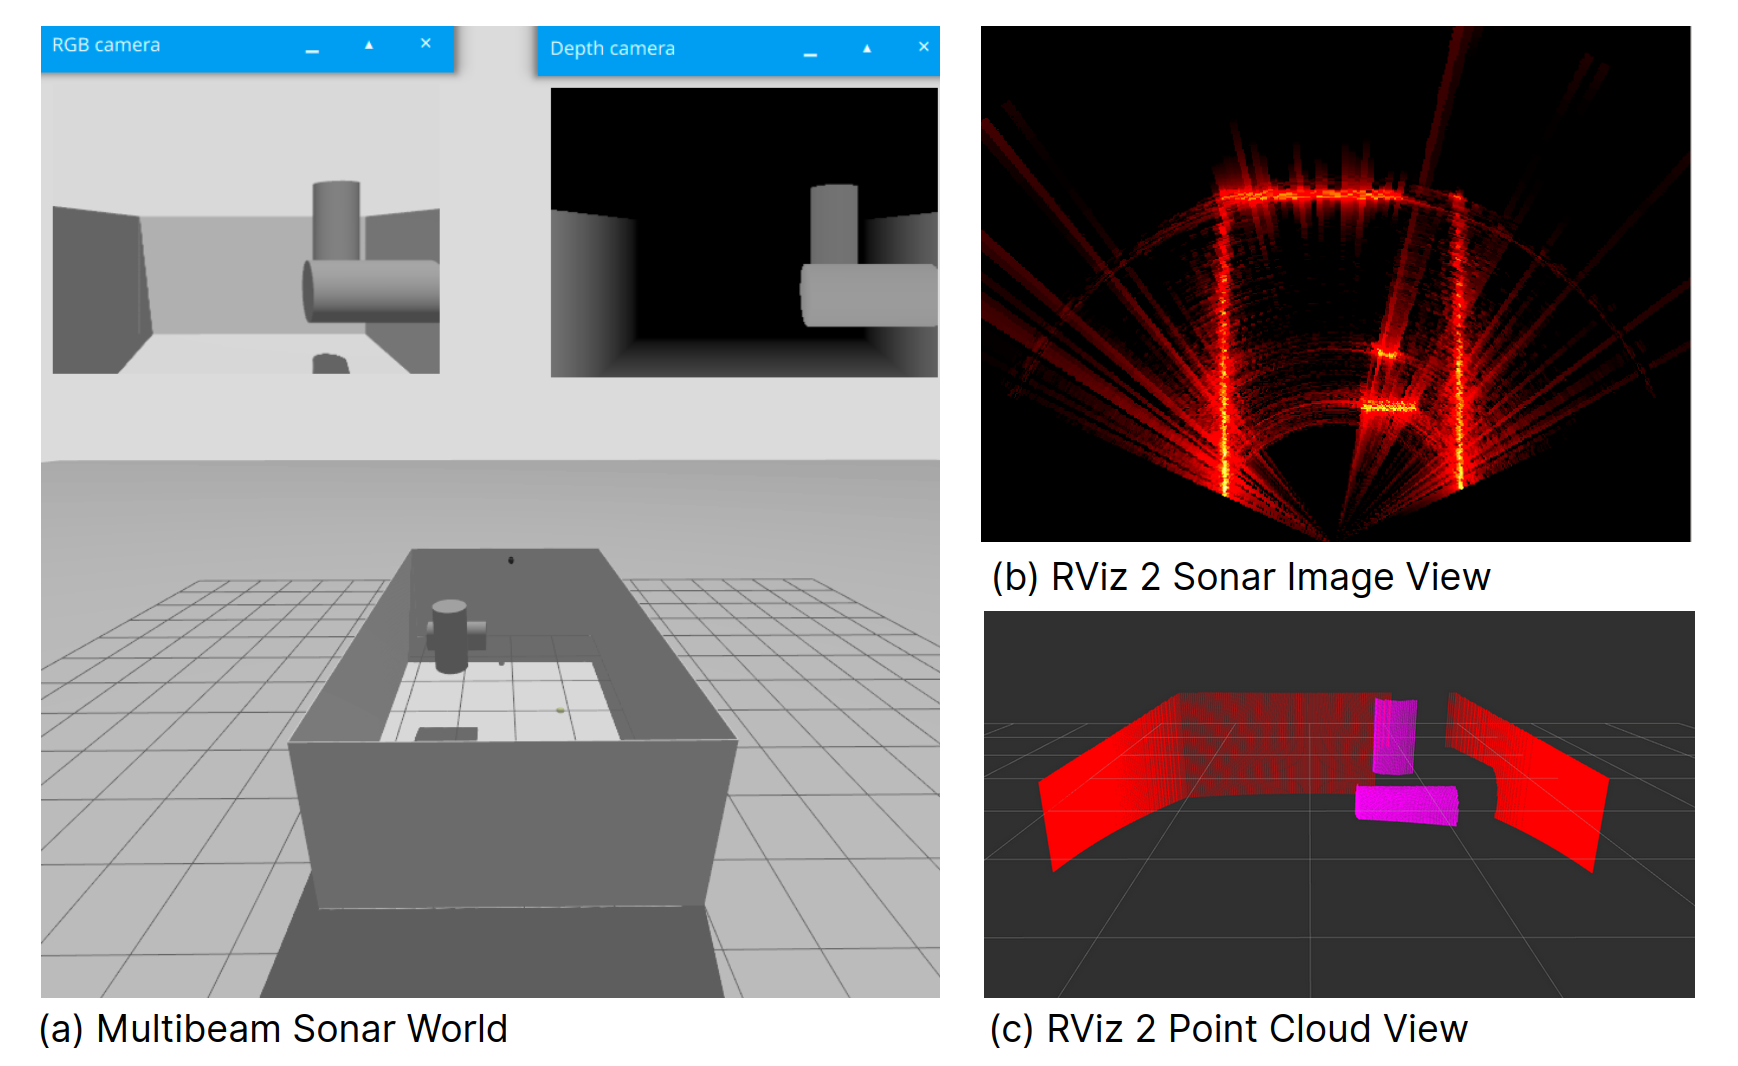
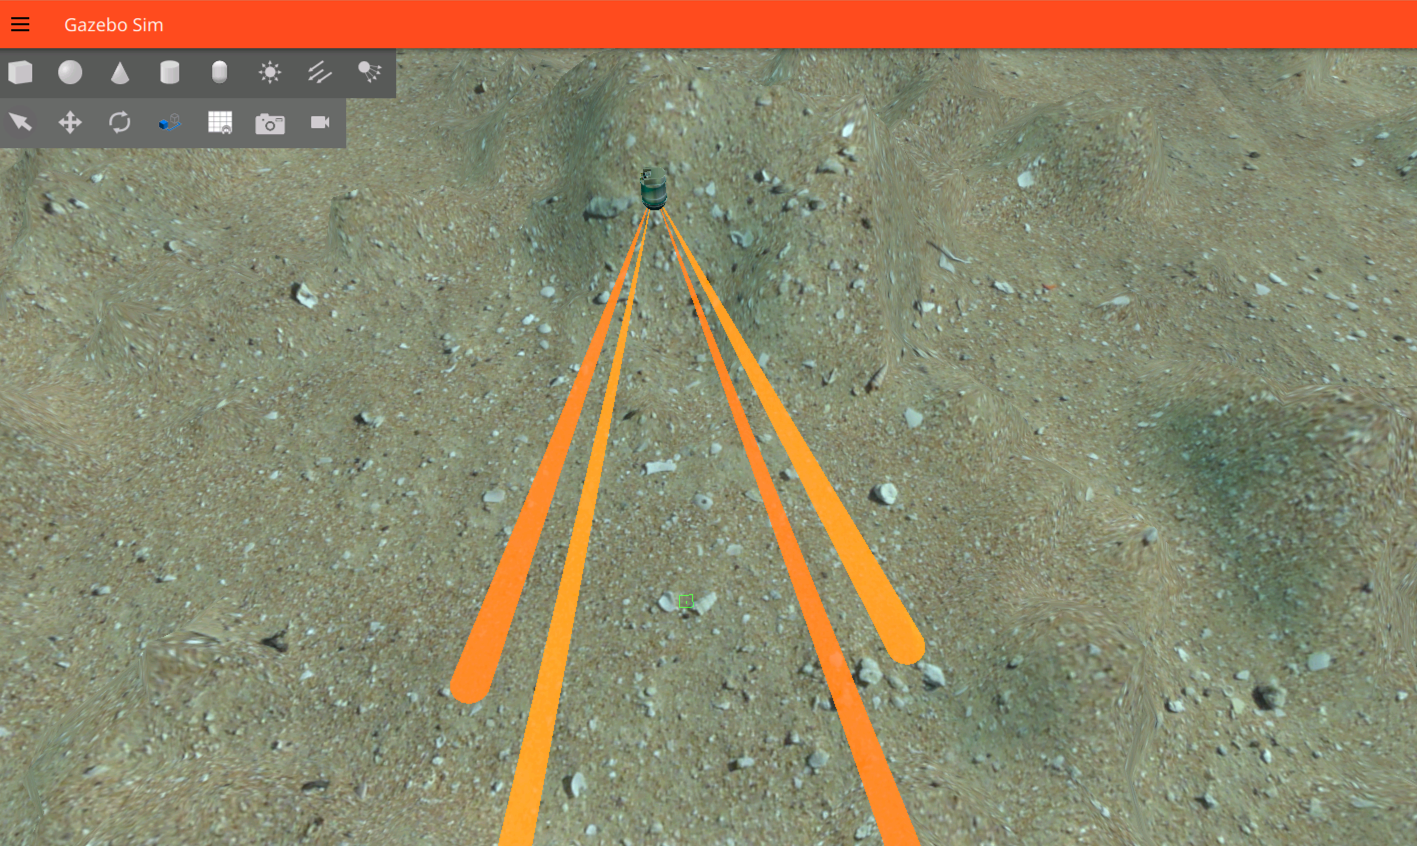
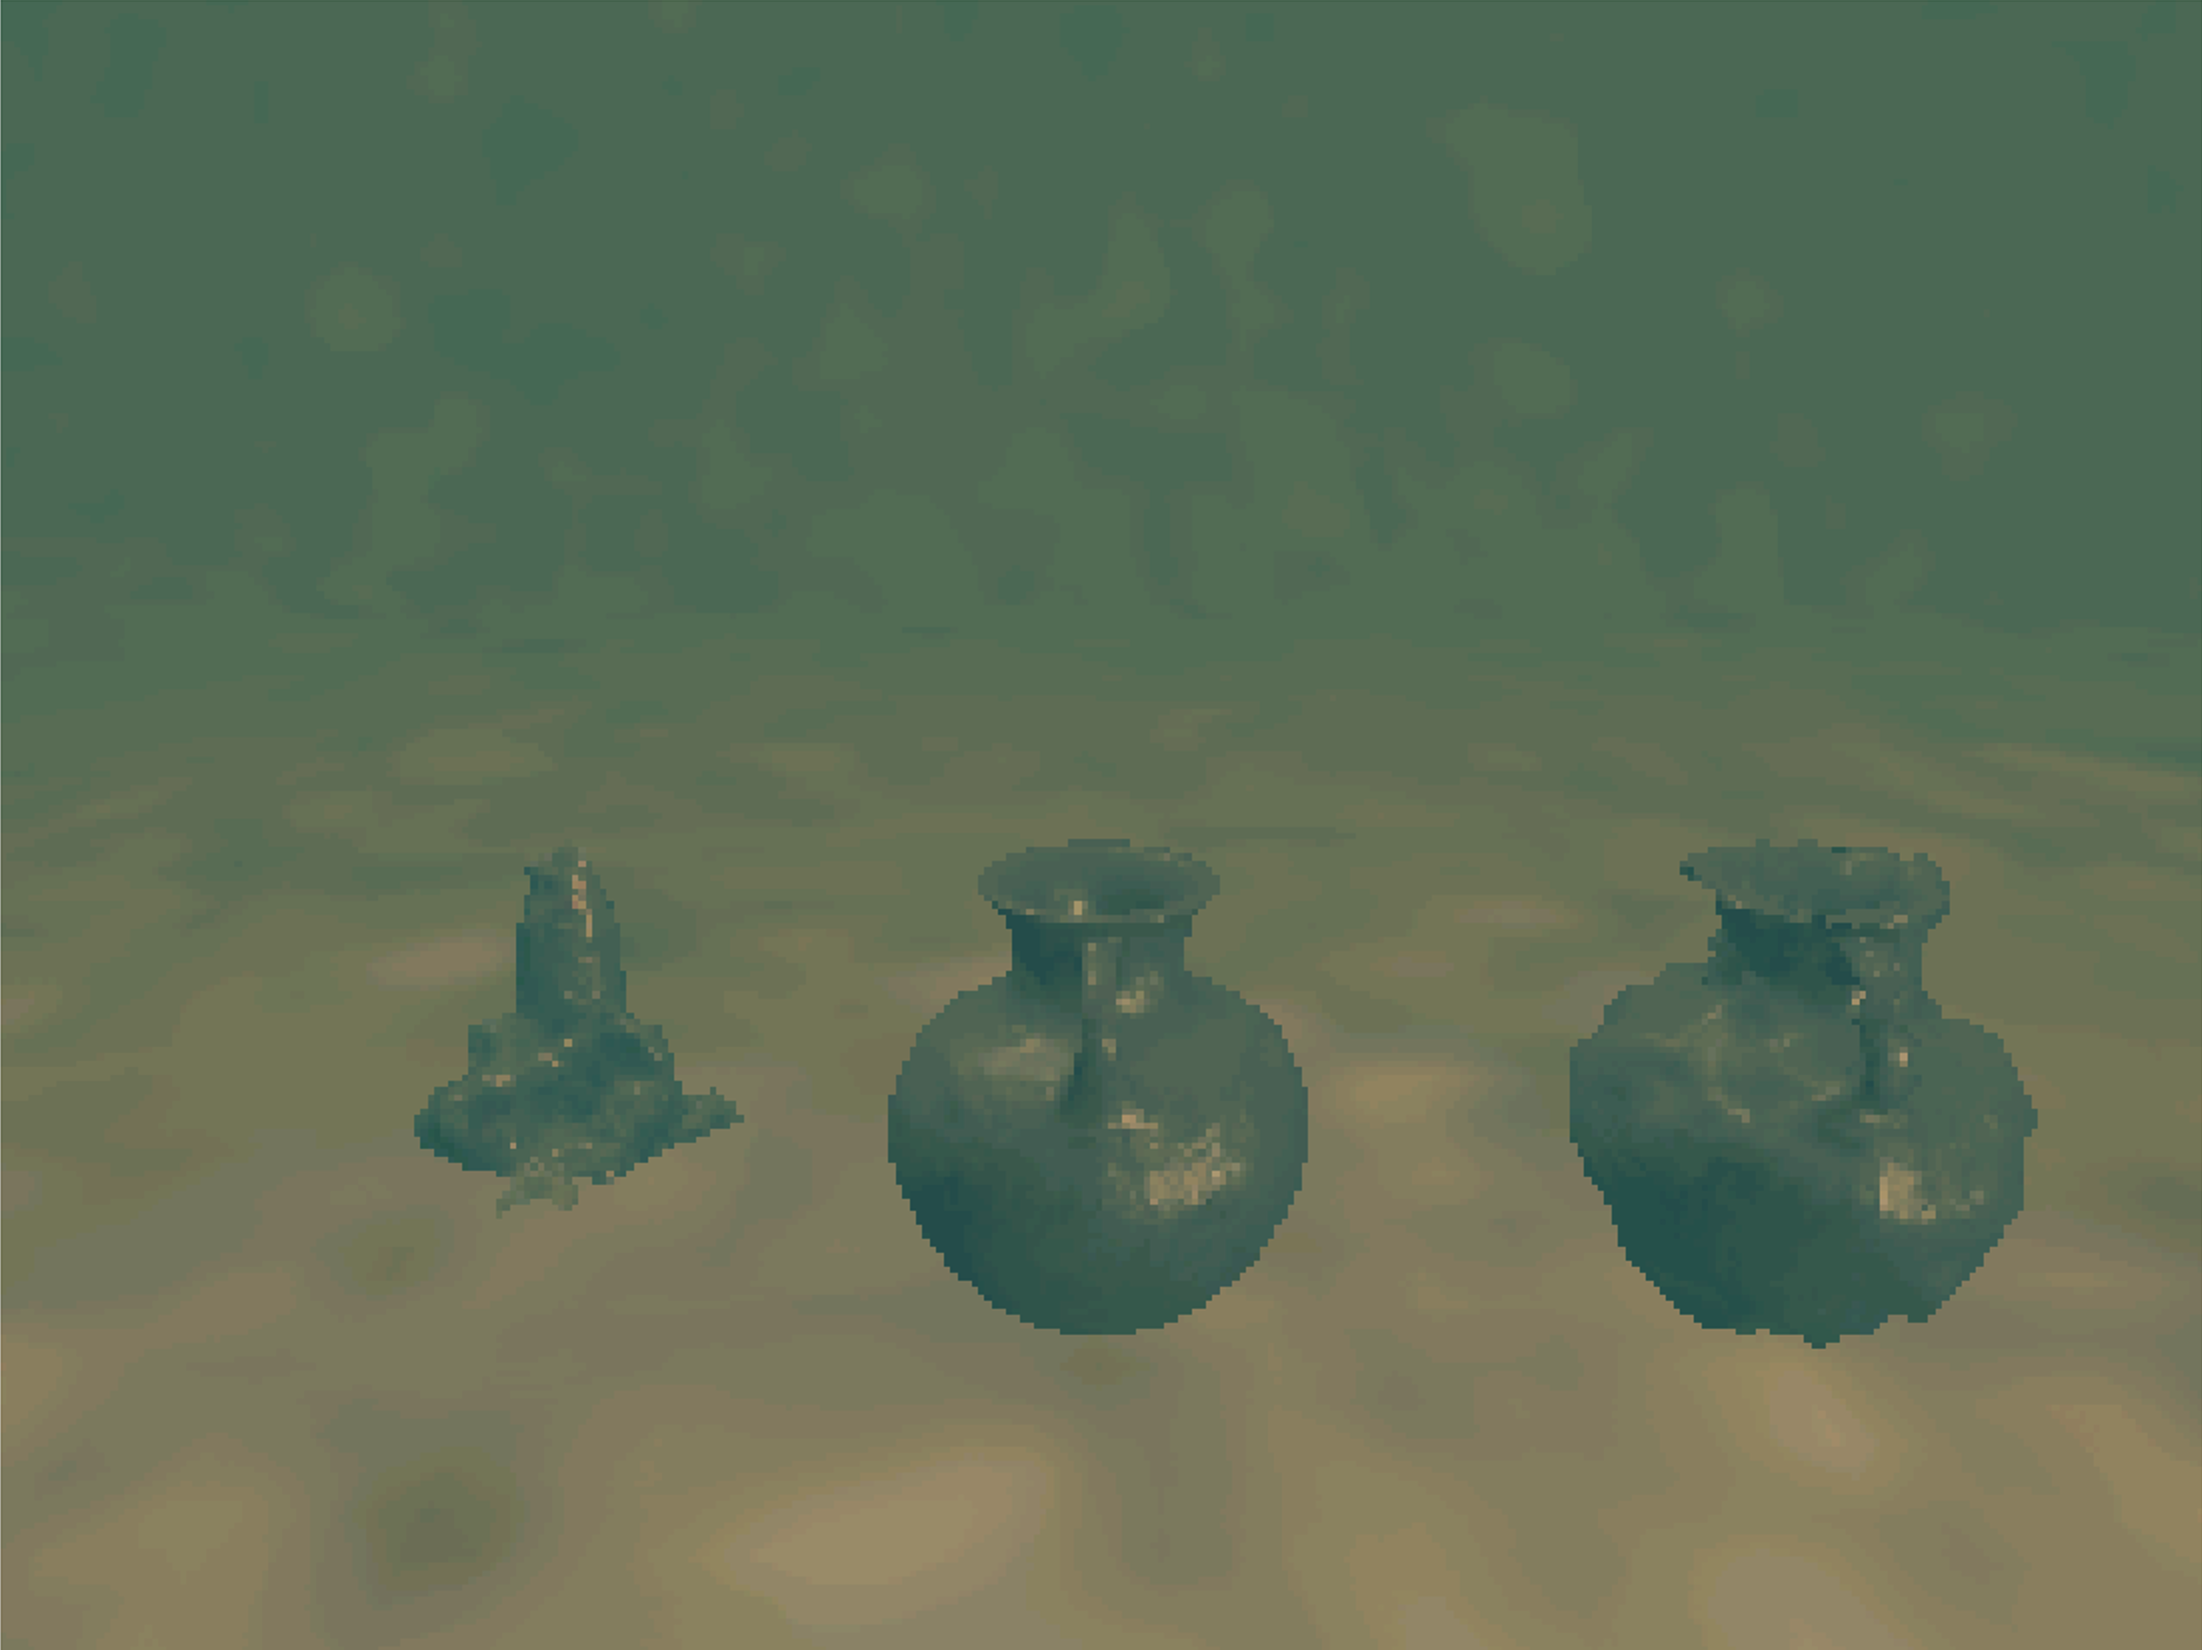
まずはここから
実行環境を選び、Ubuntuへのネイティブインストール、LinuxのDocker、WindowsのWSL、WSLのDocker、またはmacOSのDockerとRDPの手順を進めてください。Ubuntuへのネイティブインストールを推奨します。
インストール後はターミナルを準備し、初めてのシミュレーションを実行します。
シミュレーションできること
機能とサンプルでは、各機能の実装と使い方を紹介しています。
| 目的 | ガイド |
|---|---|
| 海洋環境と海底を準備する | ワールド、海流、水中表現 |
| ロボットを選ぶ | ROV、Slocum、水上ロボット |
| センサーを確認する | カメラ、GNSS、水圧、DVL、USBL、ソナー |
| 制御や記録を行う | ROS、Python、スラスターとジョイスティック、センサーデータ |
シミュレーションの構成
- ワールドのSDFで環境とシステムを定義します。
- モデルのSDFでリンク、衝突形状、慣性、センサーを記述します。
- launchファイルでGazebo、モデル、ROSブリッジを起動します。
- ROSノードがセンサーデータを受信し、制御指令を送信します。
独自の実験にはワールド作成、ロボット追加、センサー設定を参照してください。各プラグインのリファレンスには、クイックスタート、SDFの記述例、パラメーターを掲載しています。
WWW-POSIM
WWW-POSIMは、POSIMに地理情報に基づく地形を生成するPOSIM-Terrain、経路を計画するPOSIM-Routing、機体を制御するPOSIM-Controlを組み合わせたアプリケーションです。GUIとWeb・デスクトップアプリを加え、シーンの準備、ロボット操作、シミュレーションデータの確認を画面上で行えます。
以下の動画で主な機能を紹介しています。インストールと操作方法はWWW-POSIMのドキュメントを参照してください。