
水圧
圧力プラグインはモデルの深度から静水圧を計算し、ROS の FluidPressure メッセージを出力します。同じ圧力から推定した深度も出力できます。
REXROV の水圧を確認する
各インストール方法に合わせて準備したターミナル Aで起動します。
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false
準備済みのターミナル B で読み取ります。
ros2 topic echo /model/rexrov/sea_pressure sensor_msgs/msg/FluidPressure --once
ros2 topic echo /model/rexrov/sea_pressure_depth geometry_msgs/msg/PointStamped --once
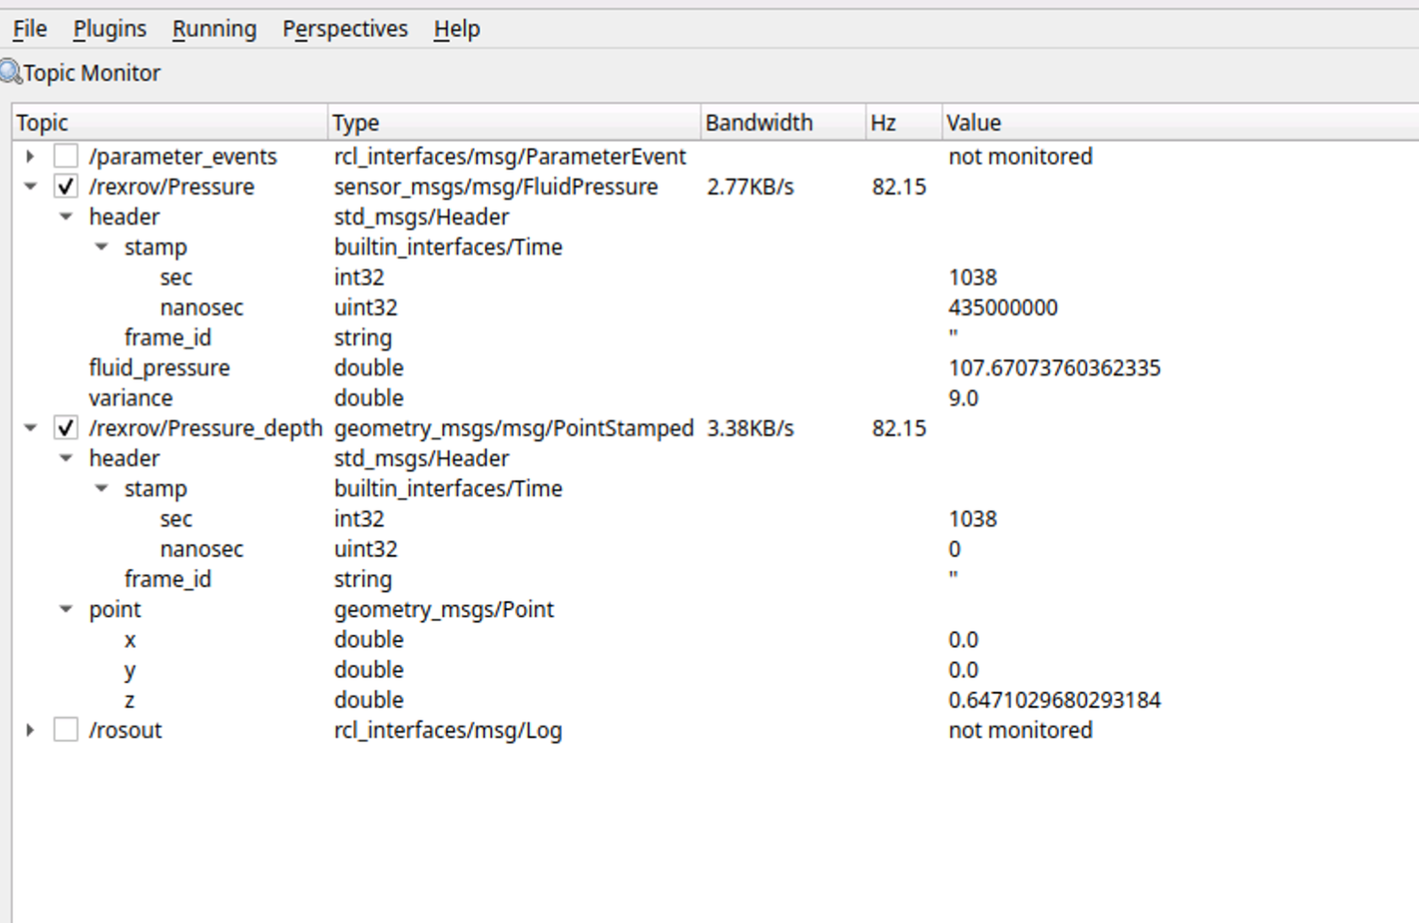
圧力の単位は Pa、分散は Pa²、深度は m です。
プラグインを組み込む
計測したい <model> の直下に置きます。namespace は出力トピックの識別に使います。
<plugin filename="sea_pressure_sensor"
        name="posim_gz_sensor_plugins::SubseaPressureSensorPlugin">
  <namespace>my_robot</namespace>
  <topic>sea_pressure</topic>
  <standard_pressure>101.325</standard_pressure>
  <kPa_per_meter>9.80638</kPa_per_meter>
  <estimate_depth_on>true</estimate_depth_on>
  <update_rate>10</update_rate>
</plugin>
出力先は /model/<namespace>/<topic> で、深度には _depth が付きます。計測対象はプラグインを取り付けたモデルです。namespace とモデル名は異なっていても構いません。
パラメーター
| パラメーター | 意味と既定値 |
|---|---|
namespace |
必須。有効な ROS トピックの接頭辞 |
topic |
出力名。sea_pressure |
standard_pressure |
有限かつ非負の水面基準圧力、kPa。101.325 |
kPa_per_meter |
有限かつ正の圧力増加率、kPa/m。9.80638 |
estimate_depth_on |
計算した深度を出力。true |
update_rate |
有限の出力周波数、Hz。0。0 以下では物理時刻が進むたびに出力 |
saturation |
受け付ける値は既定で 3000。現実装では圧力の上限制限に使わない |
深度はワールド座標の max(0, -z) です。入れ子モデルでは親の座標変換も含みます。基準面はワールドの z = 0 で、波面の高さには依存しません。kPa で計算した後、出力時に Pa へ変換します。
時刻と有効性
ROS の圧力、推定深度、Gazebo の圧力は同じシミュレーション時刻を持ちます。一時停止中や同じ時刻では新しい計測を出さず、時刻が進むか巻き戻されると再開します。
無効な設定ではプラグインは動作しません。姿勢が取得できない場合、有限でない場合、計算がオーバーフローした場合も計測値を出力しません。
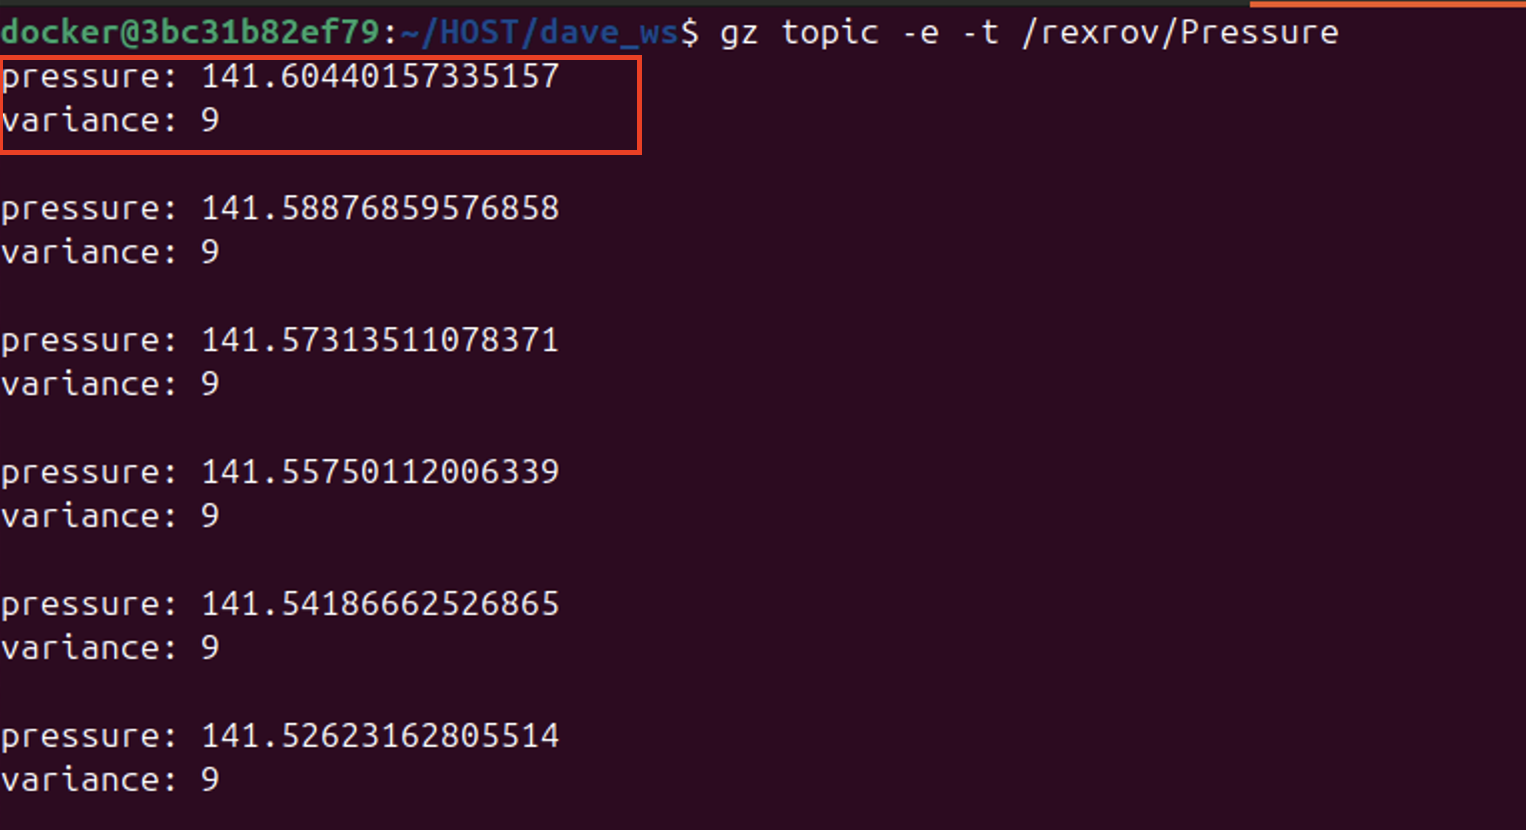
出力される分散は 9,000,000 Pa² で固定され、圧力への乱数ノイズの加算はありません。推定器で使うときはこの点を考慮してください。プラグインの実装で計算式を確認できます。
2 つの深度を比較する
圧力増加率を固定し、既知の 2 つの z 座標で計測します。圧力差は、1 m あたりの増加率に深度差を掛けた値になります。推定深度も同じ計算を使うため、独立した深度計測ではありません。推定器の単位と基準圧力を合わせてください。
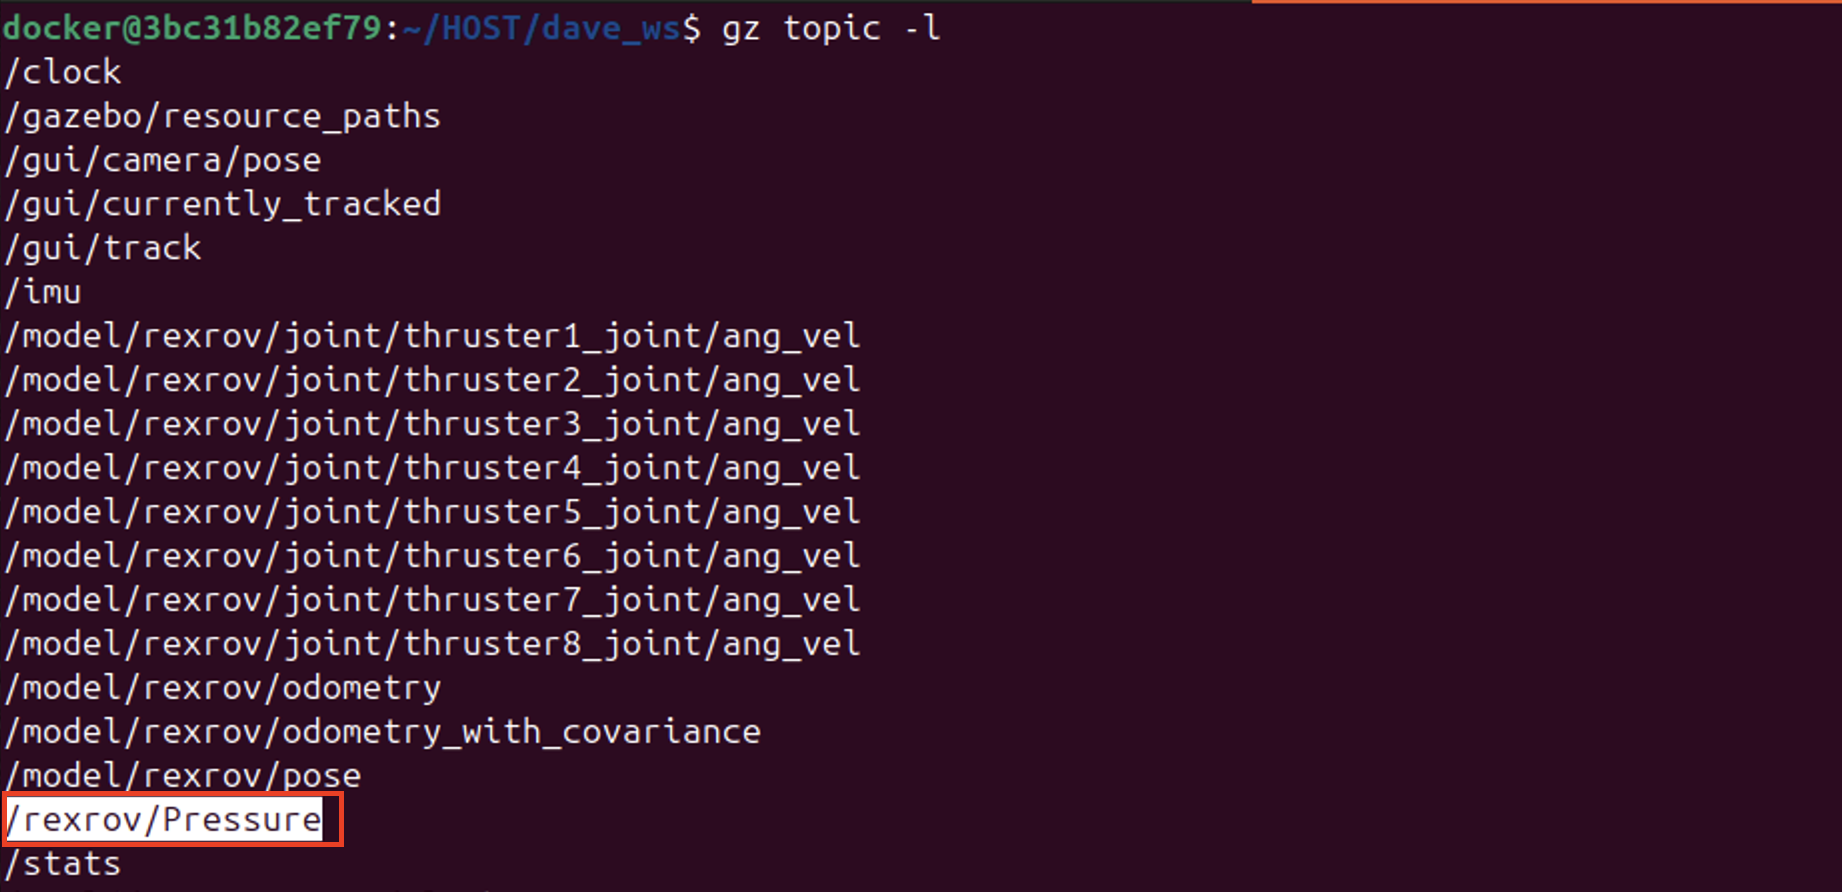
圧力と深度の出力
画像の出典:POSIM Notion Wiki。DAVE の帰属は引用とライセンスを参照してください。実行時はこのページのコードブロックのコマンドとトピック名を使います。