
マルチビームソナー
POSIM のマルチビームソナーは、点散乱モデルで距離ごとの反射強度とソナー画像を生成します。同じプラグインで CPU、WGPU、CUDA による計算を選べます。WGPU は Linux の Vulkan、または macOS ネイティブ環境の Metal を通じて、複数メーカーの GPU を利用します。計算環境の準備と選択を参照してください。
サンプルを動かす
ターミナル A と Bを準備し、未導入ならソナーパッケージをビルドします。A でシミュレーションを起動し、B で出力を確認します。最初のコマンドはバックエンドを自動選択します。専用の例は WGPU を指定し、RViz も起動します。
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=blueview_p900 world_name:=posim_multibeam_sonar \
  paused:=false x:=4 z:=2.0 yaw:=3.14 gui:=true headless:=false
posim_multibeam_sonar_demoにも独立したサンプルがあります。
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
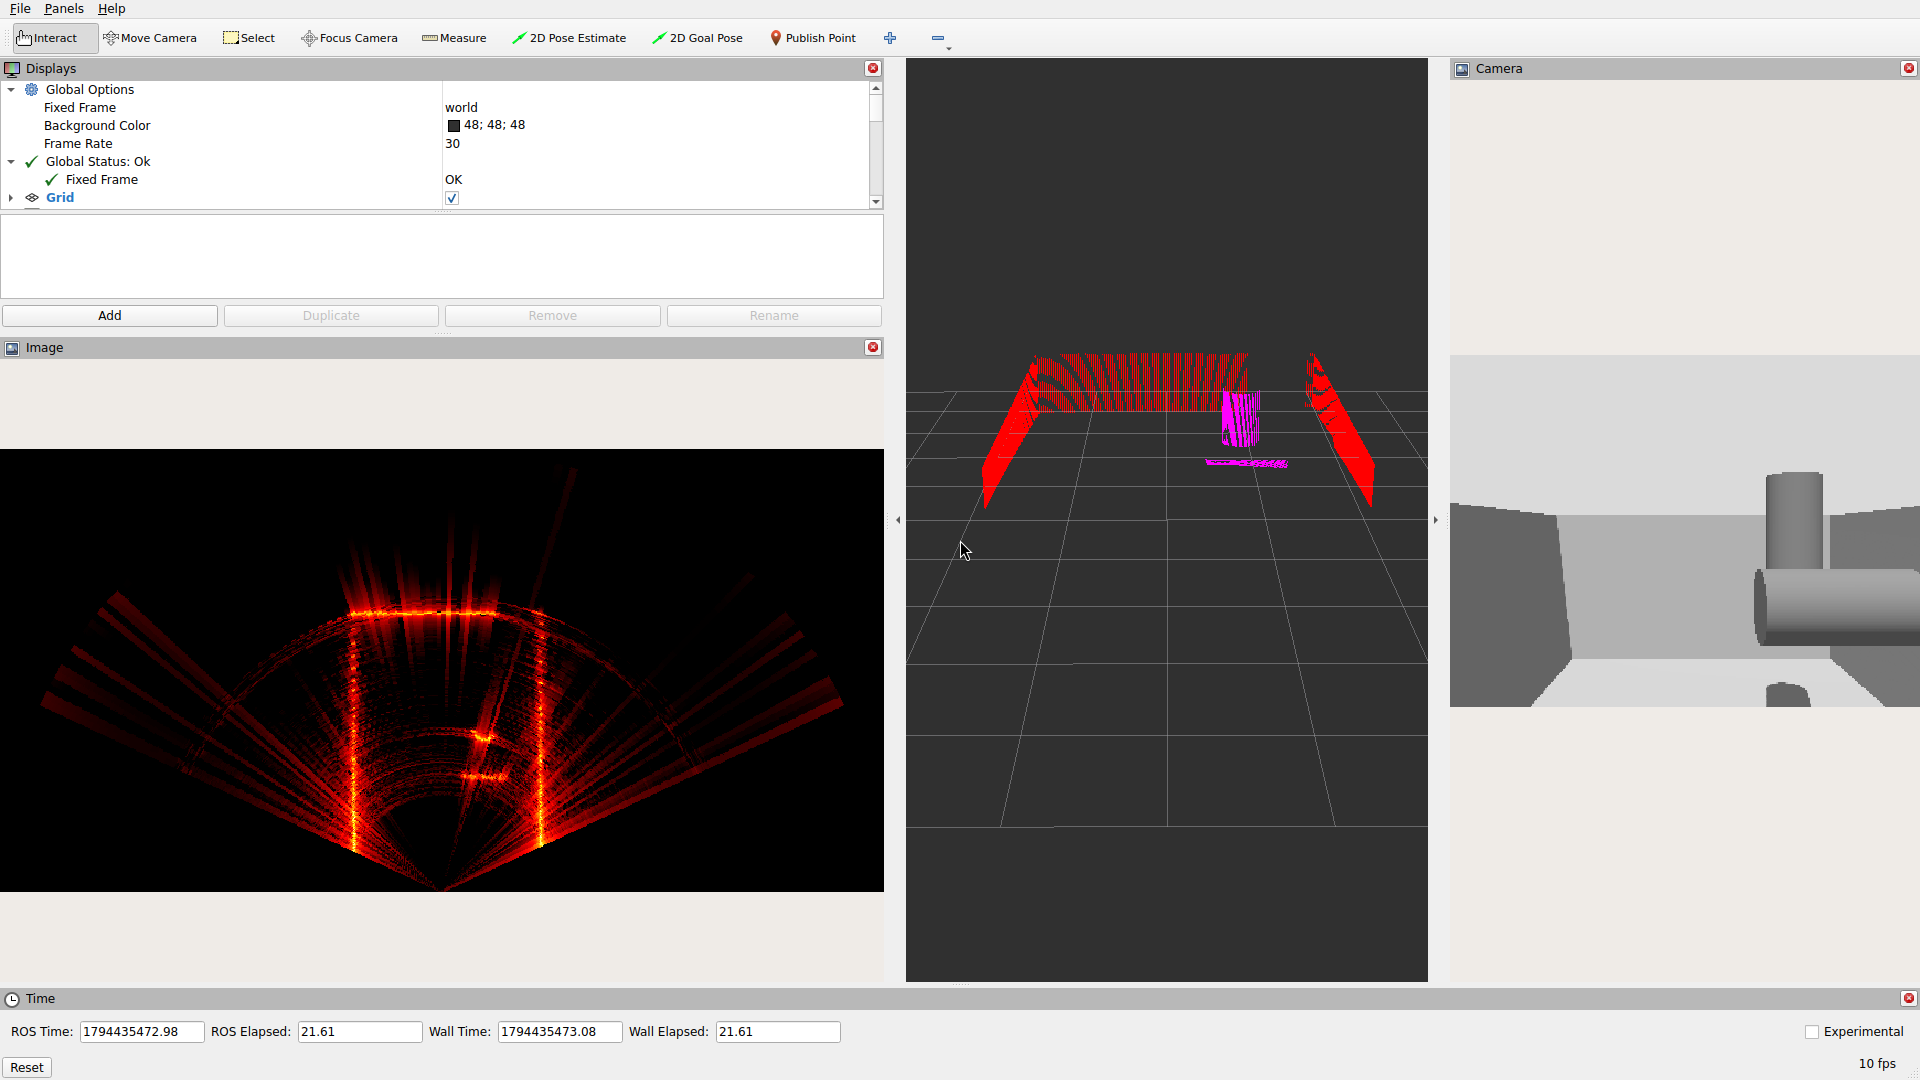
例は 1 つずつ実行してください。wgpu を cpu、cuda、auto に替えると計算方法を選べます。ロボット搭載の例では、適切なソナーワールドで bluerov2_heavy_multibeam_sonar を選びます。
センサーの計算処理
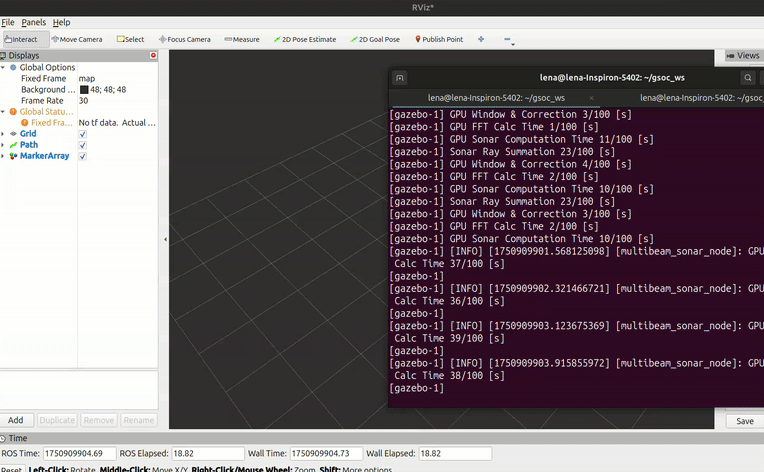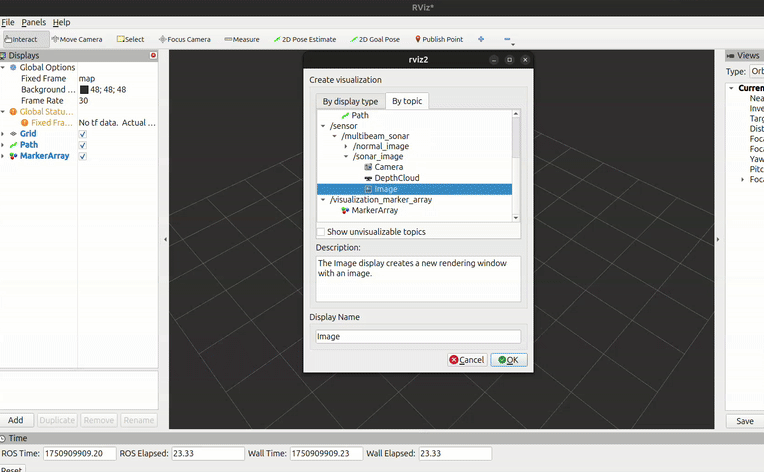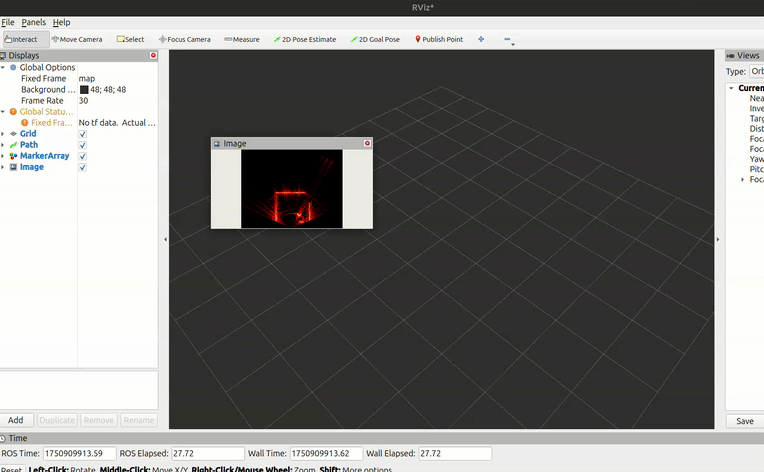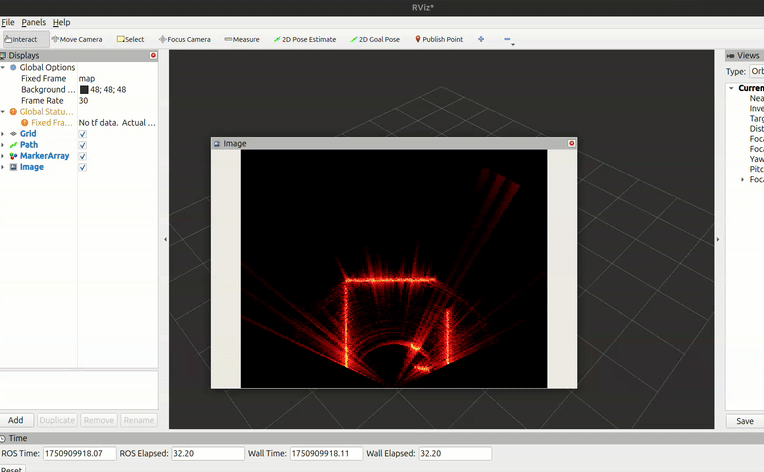
Gazebo はシーンの形状を提供します。ソナーモデルは表面法線を推定し、音響後方散乱、受信応答、距離セルへの圧縮を計算します。音響データと表示画像は同じ観測を表します。解析には生データを使い、ゲインと表示設定も保存してください。
spec/receiveBeamWidth を正の値にすると、ソナーの視野全体を覆う深度カメラで測定した XYZ を使う物理モードになります。形状のサンプル、受信方向、距離出力は独立しています。中心が視野内にあるセルで視野全体の立体角を分担し、投影表面積と符号付きの受信応答から各ビームへの寄与を計算します。帯域幅が固定でピーク値が 1 のベースバンド Hamming パルスを使い、内部計算区間は公開する距離区間より長く取ります。出力の距離間隔は soundSpeed / (2 × bandwidth) で、計算長がパルスのゲインを決めるわけではありません。内部のガード区間は出力せず、距離間隔も変えません。
ray/scan/horizontal/samples は形状の列数、ray/scan/vertical/rays は画像の行数、beams は受信方向数を指定します。物理モードでは、各軸で幅が 180° 未満の対称な視野が必要です。距離制限はセンサーからの直線距離に適用され、視野や距離制限の外にある画素は構造化点群で無効な XYZ になります。spec/receiveBeamWidth は電力の半値全幅をラジアンで指定し、spec/receiveGain は線形の音圧ゲインです(既定値 1)。幅を省略するか 0 にすると既定の格子方式を使います。物理モードは CPU と WGPU に対応し、CUDA には対応していません。周波数サンプル数に固定の 4096 上限はありませんが、大きい格子にはバックエンドのリソース制限と表現可能な次元の制限が適用されます。散乱係数はフレームと形状セルごとに生成します。ベースバンドの反射をモデル化しており、搬送波位相の伝搬や実機の振幅校正は提供しません。
出力を確認する
ターミナルBで実行します。
ros2 topic list -t
ros2 topic echo /sensor/multibeam_sonar/sonar_image \
  sensor_msgs/msg/Image --once --no-arr --qos-reliability reliable
- 画像のQoSは
reliableです。RVizのImage表示も同じ設定にします。 /sensor/multibeam_sonar/point_cloudにはPointCloud2表示を追加します。- 生の音響データは
marine_acoustic_msgs/msg/ProjectedSonarImageです。 - BlueViewの起動設定はGazeboの時刻をROSの
/clockへ橋渡しします。use_sim_timeを使うノードでは、ワールドが動作中で時刻が進んでいることを確認してください。
センサーの設定
次のシステムを<world>直下に追加します。
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="libmultibeam_sonar_system" name="custom::MultibeamSonarSystem"/>
P900センサーはモデルの<link>内に配置します。
<sensor name="multibeam_sonar" type="custom" gz:type="multibeam_sonar">
  <always_on>true</always_on>
  <update_rate>30.0</update_rate>
  <topic>/sensor/multibeam_sonar</topic>
  <visualize>true</visualize>
  <gz:multibeam_sonar>
  <ray degrees="false">
    <scan>
      <horizontal>
        <beams>512</beams>
        <min_angle>-1.13447</min_angle>
        <max_angle>1.13447</max_angle>
      </horizontal>
      <vertical>
        <rays>300</rays>
        <min_angle>-0.10472</min_angle>
        <max_angle>0.10472</max_angle>
      </vertical>
    </scan>
    <range>
      <min>0.1</min>
      <max>10.0</max>
    </range>
  </ray>
    <spec>
        <!-- Sonar properties -->
      <verticalFOV>12</verticalFOV>
      <sonarFreq>900e3</sonarFreq>
      <bandwidth>29.9e3</bandwidth>
      <soundSpeed>1500</soundSpeed>
      <sourceLevel>220</sourceLevel>
      <maxDistance>10</maxDistance>
      <raySkips>10</raySkips>
      <sensorGain>0.02</sensorGain>
      <blazingSonarImage>true</blazingSonarImage>
      <writeLog>false</writeLog>
      <debugFlag>false</debugFlag>
      <writeFrameInterval>5</writeFrameInterval>
      <!-- ROS publication topics -->
      <pointCloudTopicName>point_cloud</pointCloudTopicName>
      <sonarImageRawTopicName>sonar_image_raw</sonarImageRawTopicName>
      <sonarImageTopicName>sonar_image</sonarImageTopicName>
      <frameName>forward_sonar_optical_link</frameName>
    </spec>
  </gz:multibeam_sonar>
</sensor>
この例は、水平方向512ビーム・約130°、垂直方向300本の音線・約12°、距離範囲0.1–10 mを指定します。周波数は900 kHz、帯域幅は29.9 kHz、音速は1500 m/sです。30 Hzは要求する更新頻度であり、実際の受信頻度は計算量と描画処理に左右されます。全体の設定はセンサーモデルを参照してください。
<spec>のパラメーター
| パラメーター | 意味 | コードの既定値 | P900の例 |
|---|---|---|---|
verticalFOV |
音響ビームの垂直幅、度 | 10 | 12 |
sonarFreq |
音響周波数、Hz | 900000 | 900000 |
bandwidth |
信号の帯域幅、Hz | 29500000 | 29900 |
soundSpeed |
音速、m/s | 1500 | 1500 |
sourceLevel |
音源レベル、dB | 220 | 220 |
maxDistance |
処理対象の距離、m。音線の範囲とそろえる | 60 | 10 |
raySkips |
垂直方向のサンプリング間隔。正の整数 | 10 | 10 |
sensorGain |
既定の CPU 格子方式の反射振幅ゲイン。物理モードと WGPU/CUDA では未使用 | 0.02 | 0.02 |
blazingSonarImage |
実際の時計から乱数シードを生成。falseでは1234に固定 |
false | true |
pointCloudTopicName |
Gazeboの点群トピックの接尾辞 | point_cloud |
同じ |
sonarImageRawTopicName |
ROSの生データトピックの接尾辞 | sonar_image_raw |
同じ |
sonarImageTopicName |
ROSの画像トピックの接尾辞 | sonar_image |
同じ |
frameName |
光学座標系のID | forward_sonar_optical_link |
同じ |
writeLog |
実行ごとの専用ディレクトリにCSVを保存 | false | false |
writeFrameInterval |
CSVを保存する間隔、フレーム数。正の整数 | 10 | 5 |
debugFlag |
コンソールへの診断出力 | false | false |
plotScaler |
読み込み・表示のみで、画像生成には使われない | 10 | 省略 |
トピックと座標系
接尾辞はセンサーの<topic>に付加されます。この例では/sensor/multibeam_sonarです。Gazeboの点群型はgz.msgs.PointCloudPackedで、付属のROSブリッジがsensor_msgs/msg/PointCloud2へ変換します。pointCloudTopicNameをsensor_config.pyと一致させ、frameNameにソナーの光学座標系を指定してください。
BlueView P900とBlueROV2ソナーのlaunchファイルは、RViz表示用にworldからソナー座標系への恒等変換を配信します。点群の座標はセンサー基準です。この静的変換は機体の動きやソナーの取り付け位置・姿勢を反映しません。ワールド座標で地図を作成する場合は、機体とソナー取り付け部の位置・姿勢を反映する変換チェーンに置き換えてください。
音線の配置
<ray>の既定値は、水平方向256ビーム、垂直方向3本の音線、水平角±π/4、垂直角±π/8、距離範囲0.1–5 mです。角度はラジアンで指定し、degrees="true"の場合は度を使います。<gz:multibeam_sonar>内の任意項目<reference_frame>は、位置と回転が0の姿勢を既定値とします。
<ray>と<spec>の両ブロックを残してください。既定値はブロック内の各項目に適用されます。音線の距離範囲とmaxDistanceをそろえます。パラメーターの読み込みと出力の詳細は実装で確認できます。
実験条件をそろえる
処理性能を測るときは、記録処理も実験対象である場合を除いてCSV保存を無効にします。ソナーの設定と調整を参照し、比較する実験では音響設定とblazingSonarImageの値を記録してください。
計算バックエンド
| 選択値 | 動作 |
|---|---|
auto |
CUDA、WGPU、CPU の順で利用可能なものを選択。既定値 |
wgpu |
対応する Vulkan/Metal アダプターを使用。利用できなければセンサーの初期化に失敗 |
cuda |
NVIDIA GPU とビルド・インストール済みの CUDA バックエンドが必要。利用できなければ初期化に失敗 |
cpu |
音響反射を CPU で計算。Gazebo の描画環境は引き続き必要 |
専用の起動コマンドでは compute_backend を指定します。ほかの起動コマンドは環境変数 POSIM_SONAR_COMPUTE_BACKEND を読みます。起動時の Using sonar compute backend: で実際の選択を確認してください。ソナーの設定と性能調整では、アダプターの選択、動作条件、数値計算の違いを説明します。
センサーを追加する
models/posim_sensor_models/description/blueview_p900/を新しいセンサー名でコピーします。- 対応する
config/<センサー名>/sensor_config.pyを用意し、モデル・リンク・座標系の名前とブリッジのトピックをそろえます。 - サンプル数、角度、距離範囲を設定します。ワールドに上記の2つのシステムを組み込みます。その他の設定はソナー用ワールドのSDFを参照してください。
- 計算バックエンドと描画環境を準備し、ワークスペースを再ビルドして環境を読み込みます。起動引数で新しいセンサーを選びます。
生データを保存・表示する
writeLog=trueでは、センサーごとにシミュレーターの作業ディレクトリ内へSonarRawData_<run>_<suffix>/を作成し、そのパスを表示します。連番のCSVとSonarRawData_beam_angles.csvを保存し、既存の記録は上書きしません。保存間隔が1未満なら1に補正します。ディレクトリを作成できない場合は記録を無効にしてエラーを出力します。
表示されたディレクトリへ移動し、最初のフレームを開きます。
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv
PNGとして保存する場合:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv \
  --output-dir plots --no-show
表示ツールはCUDAなしでもインストールできます。ソナー画像と、等間隔に選んだ5本のビームのプロファイルを生成します。ビームが5本未満ならすべて表示します。
| オプション | 内容 |
|---|---|
--range-max |
表示する最大距離、m |
--beam-step |
N本おきにビームを表示 |
--dynamic-range |
最大値から下の表示範囲、dB。既定値60 |
色は各フレームの最大値に対する相対値です。実験間の比較にはCSVの値を使ってください。最初の列は距離、残りはビームごとの複素反射データです。対応するビーム角度ファイルを一緒に保管し、ディスク使用量も確認してください。
シーンと観測例
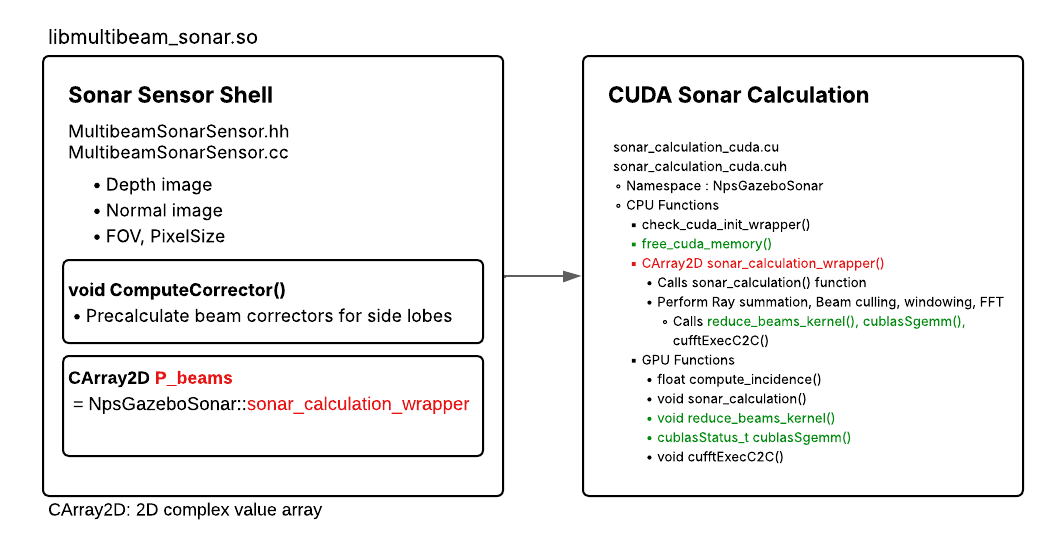
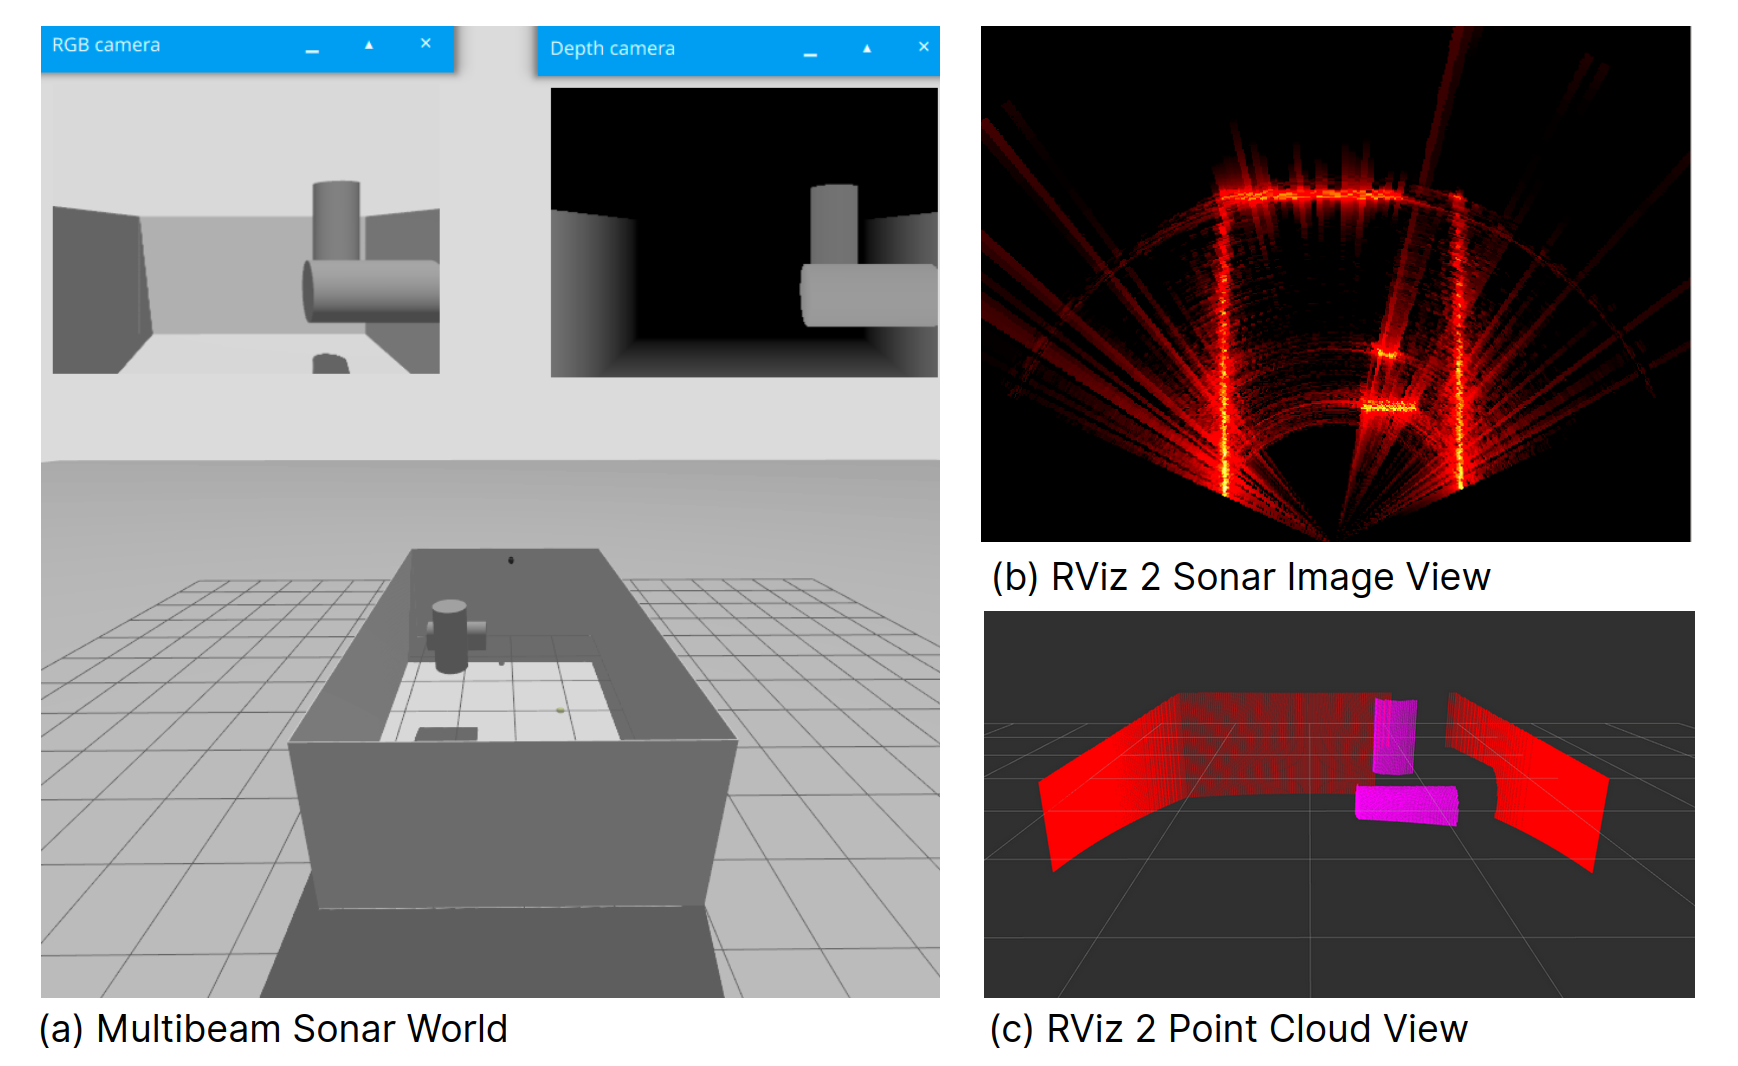
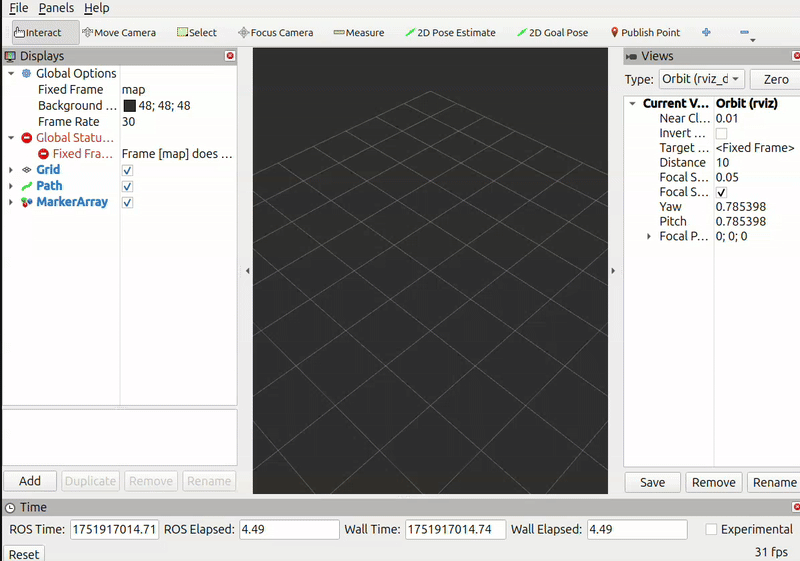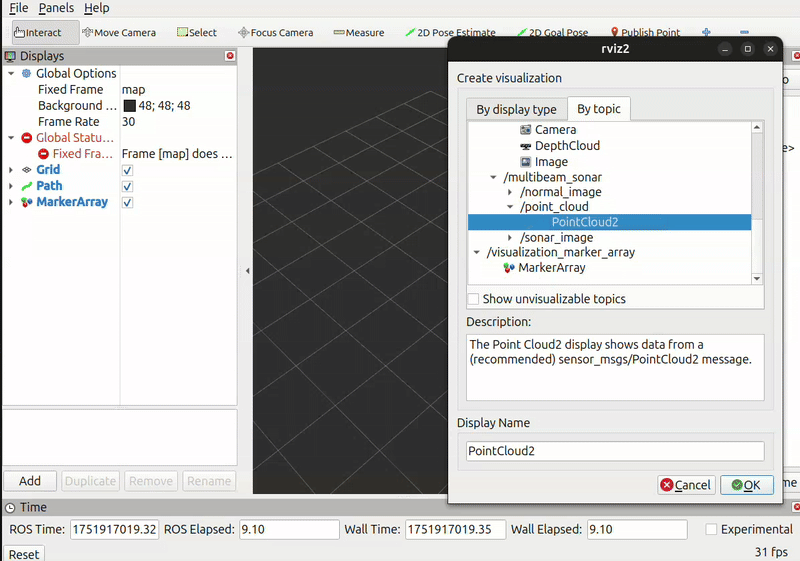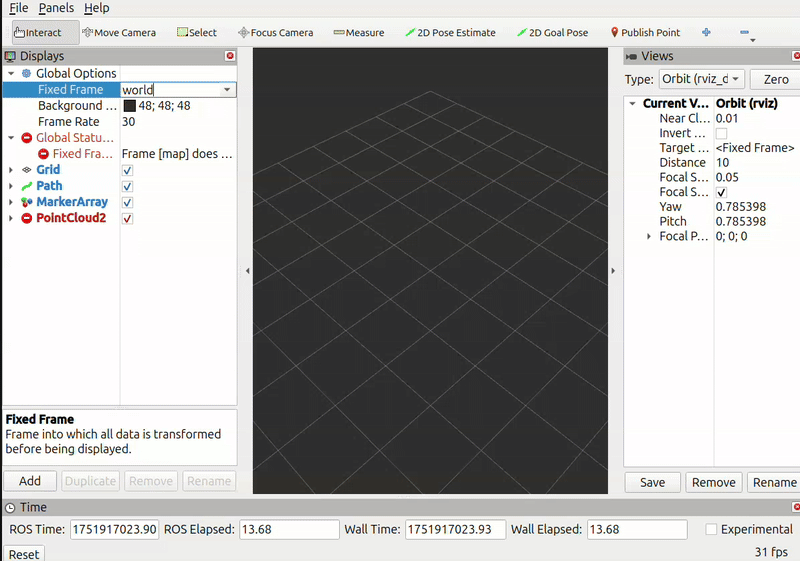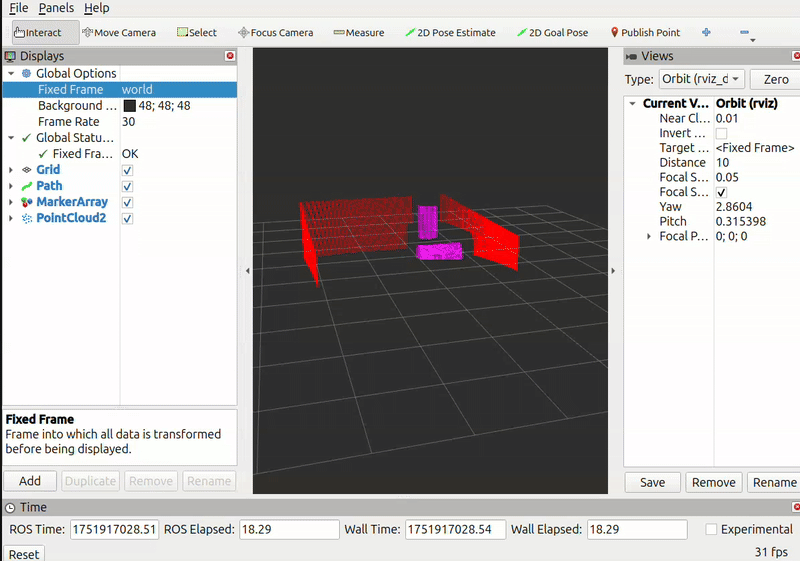
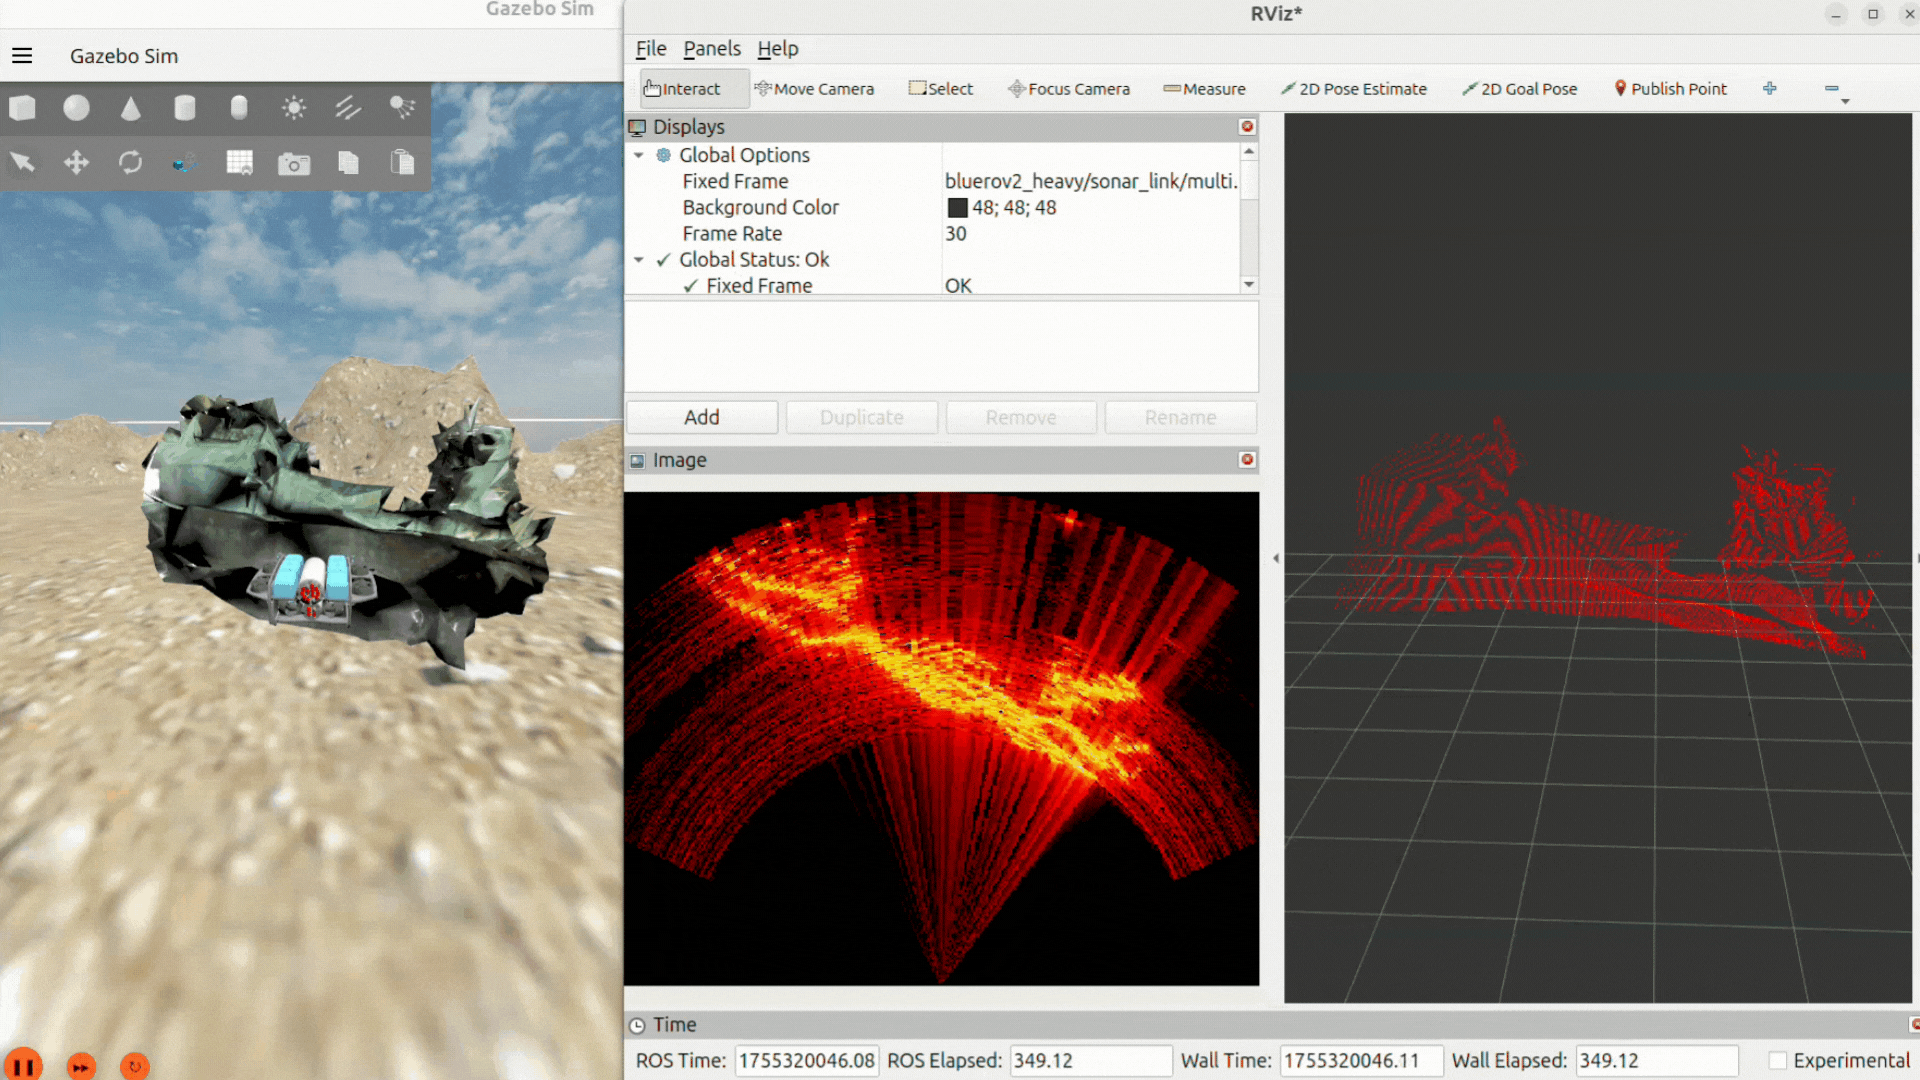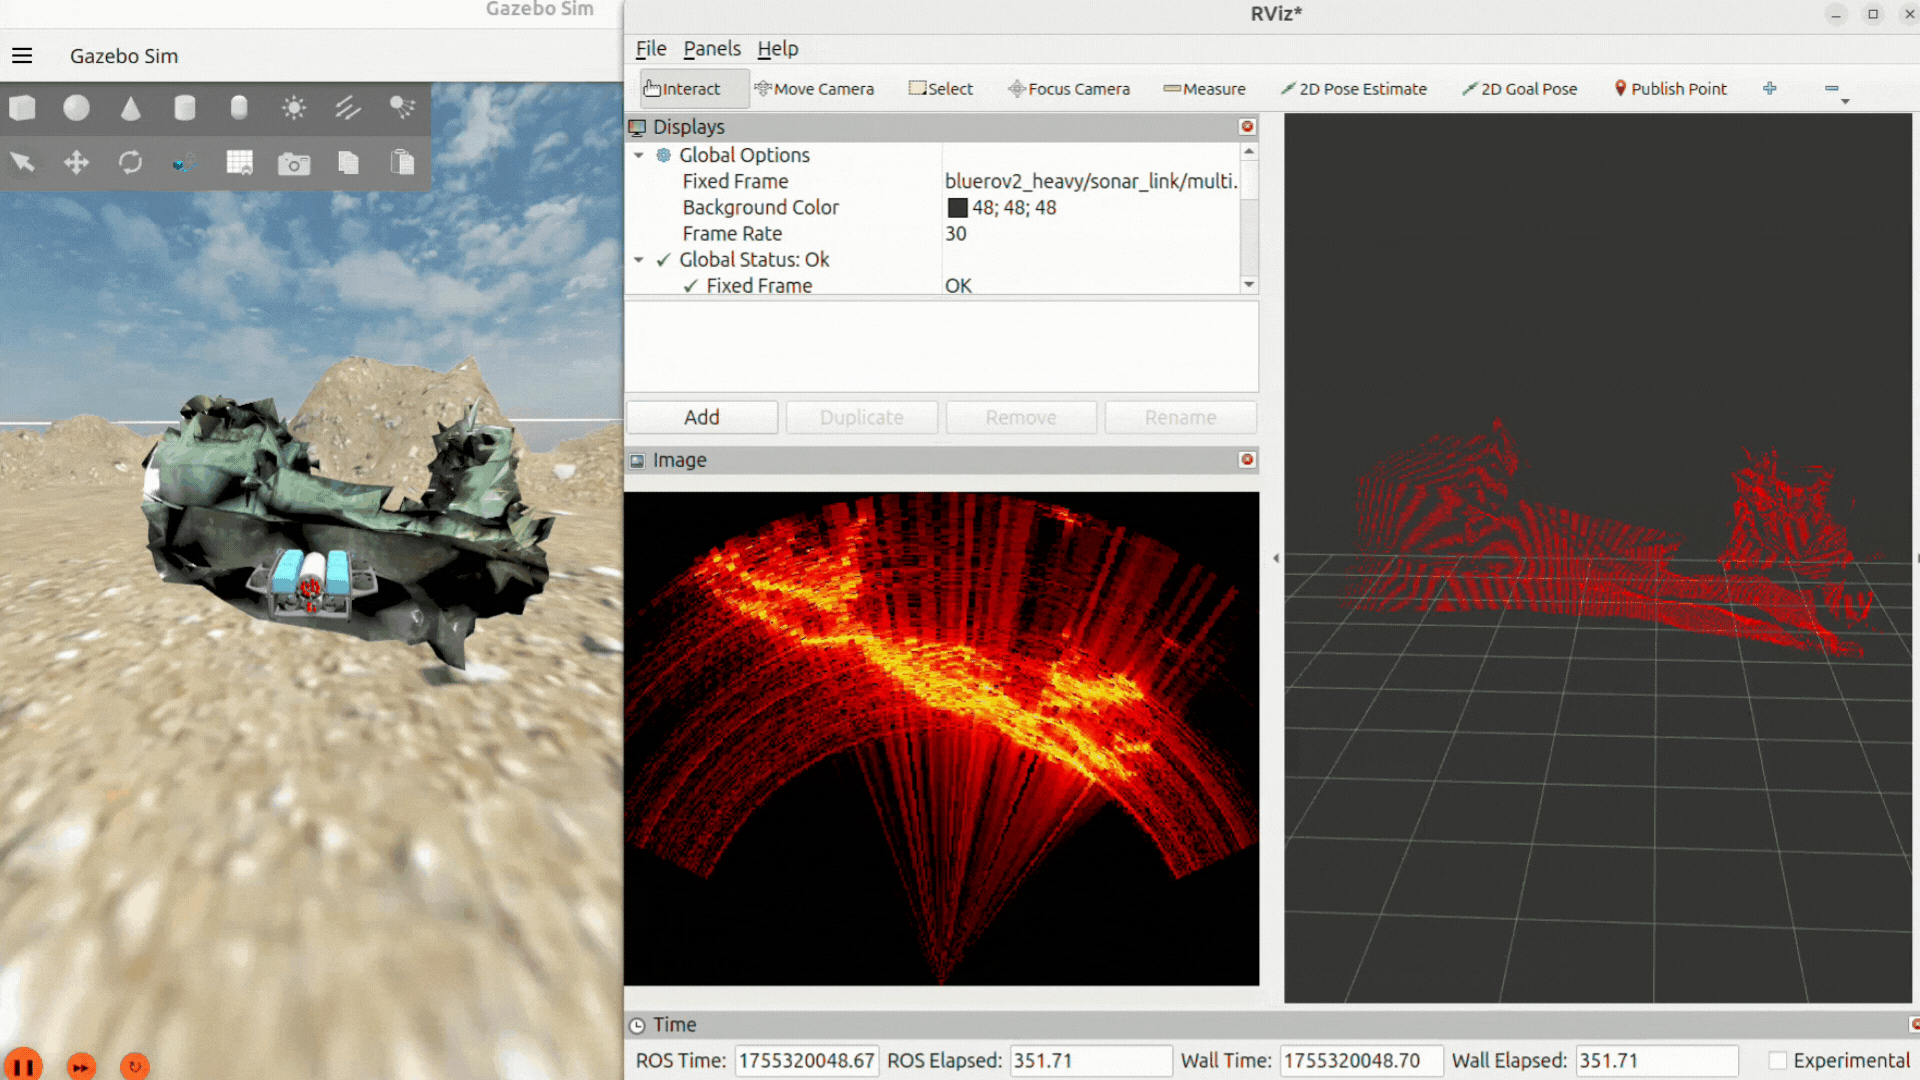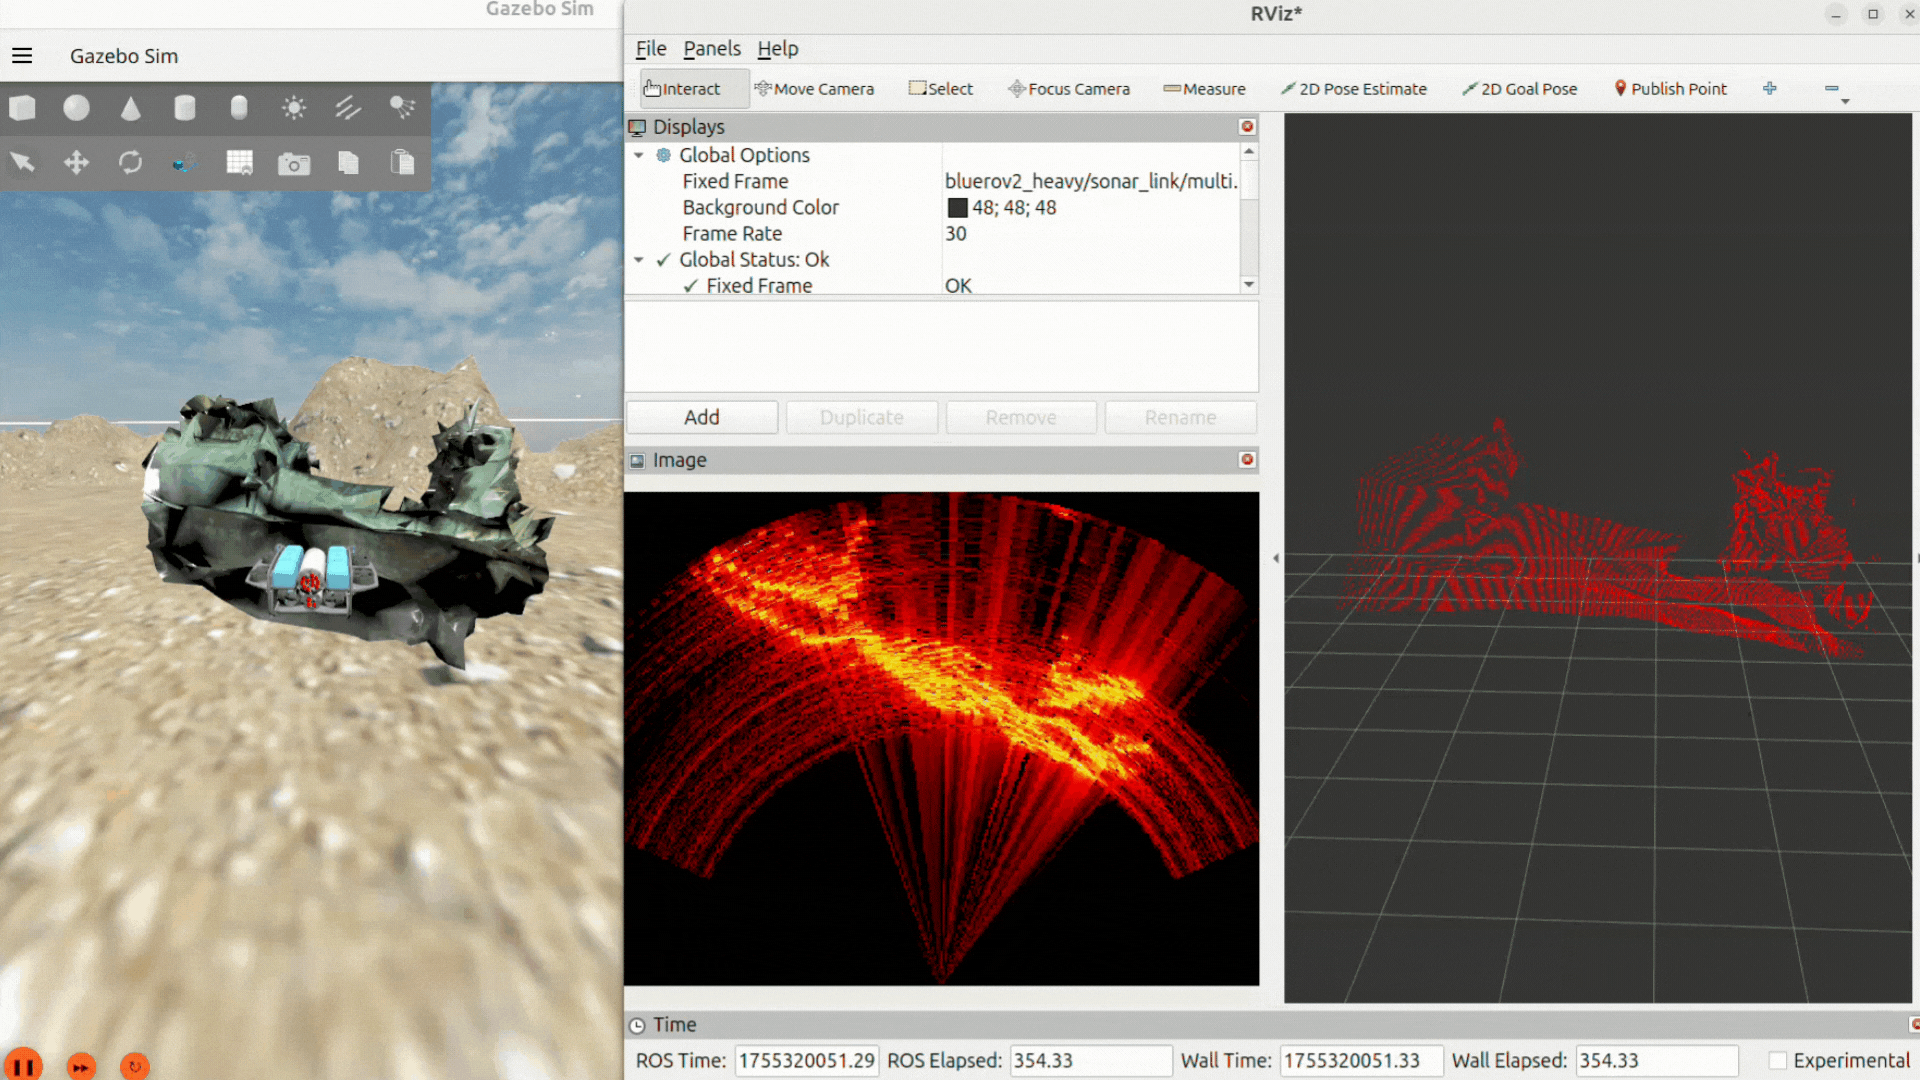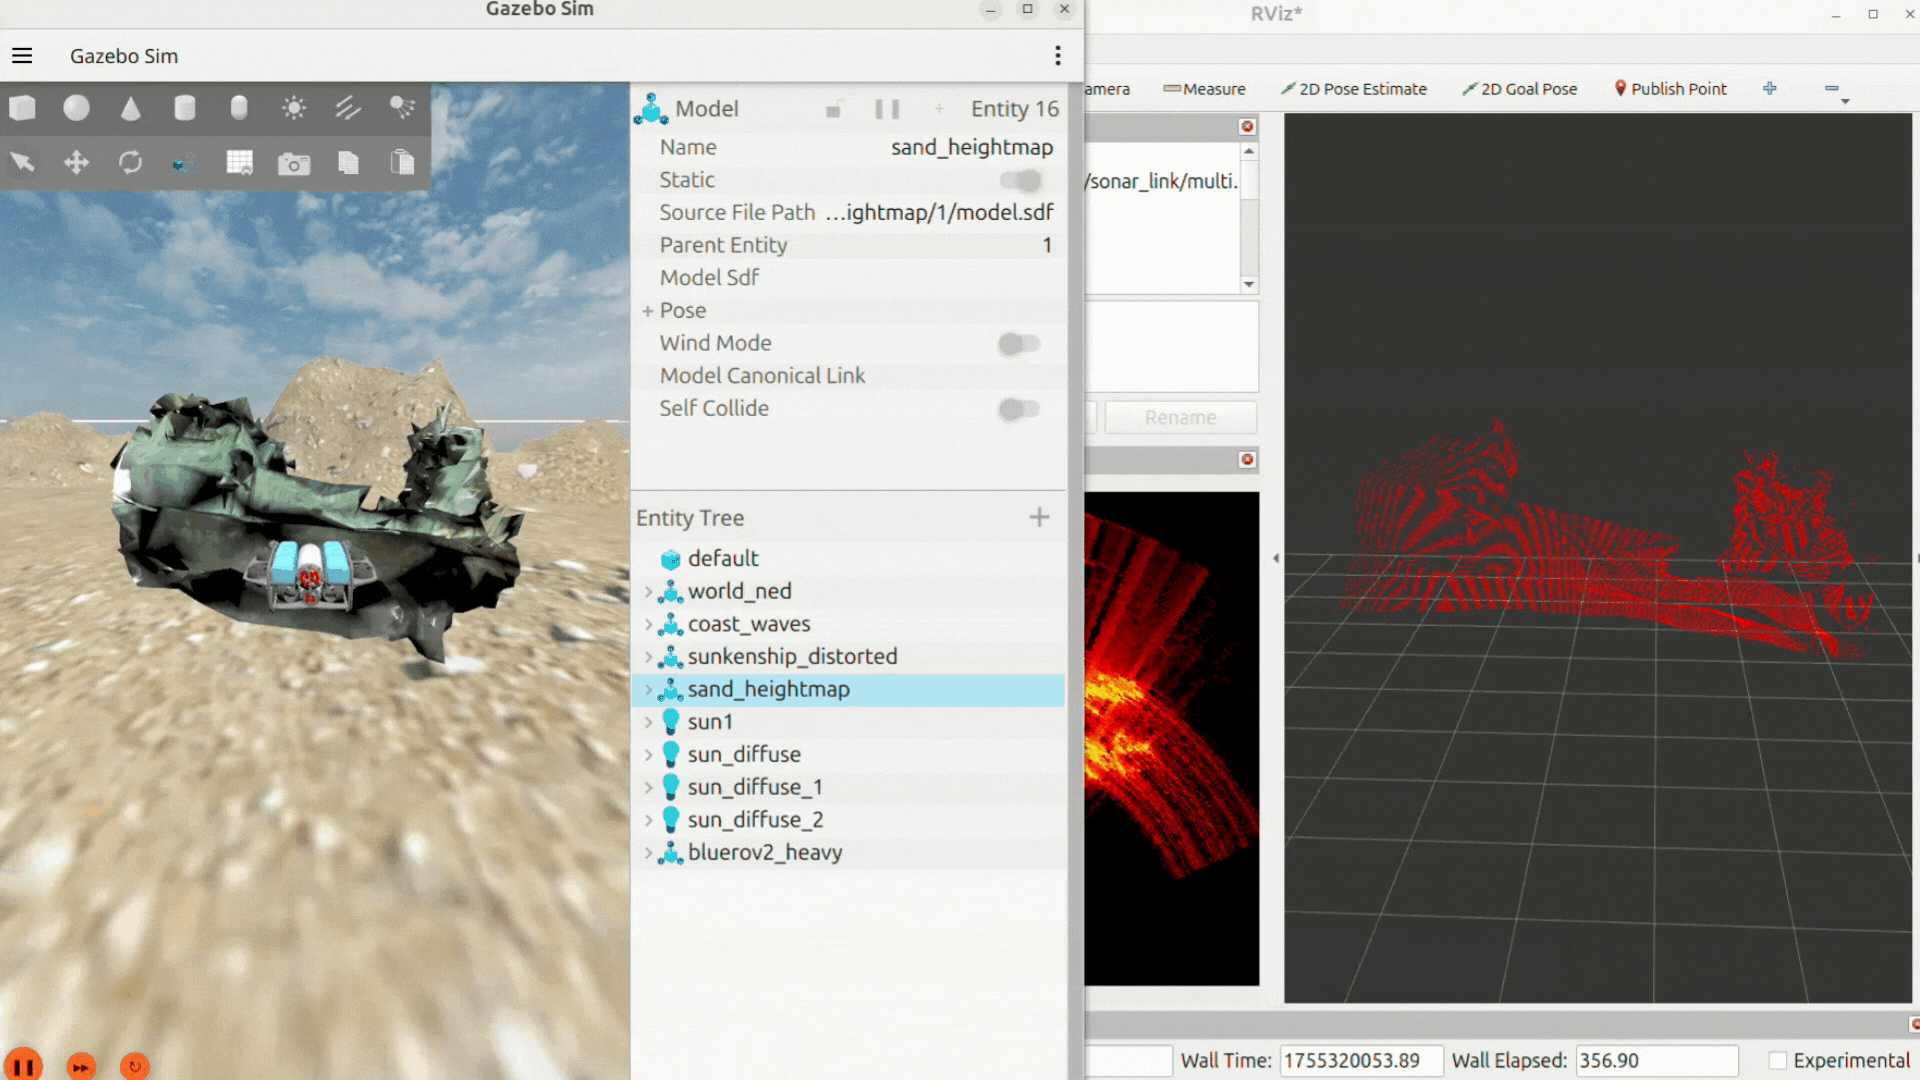
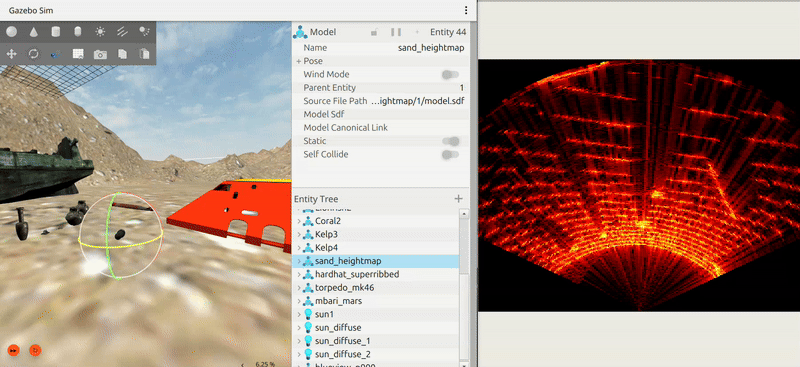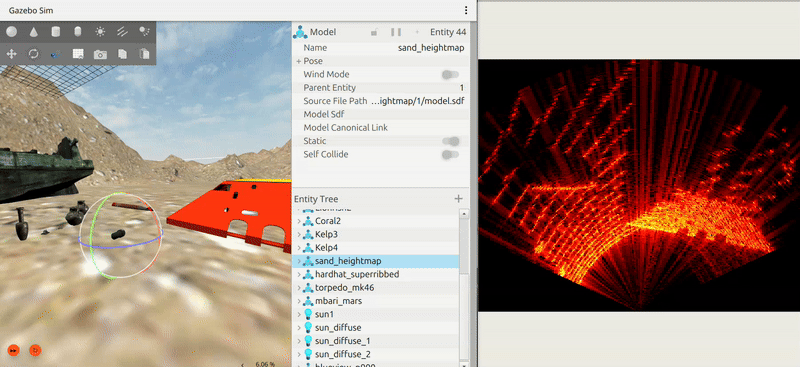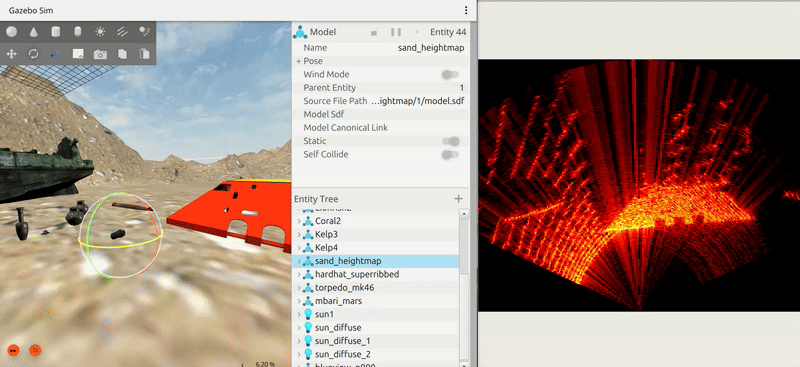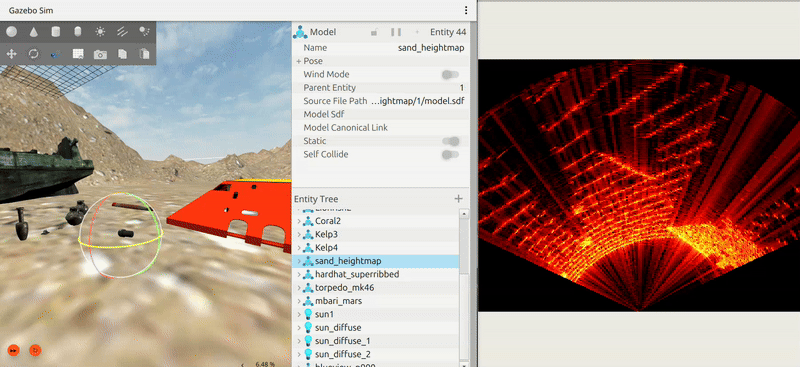
図・動画:POSIM Notion Wiki。DAVEとソナーモデルの出典は引用とライセンスを参照してください。コマンドとトピック名は、このページのコードブロックを使用します。