
Slocumグライダー
glider_slocum には機体、スラスター、流体力学モデル、IMU・航法・圧力のインターフェースが含まれます。水中グライダーの実験や独自機体の出発点として使えます。
海のワールドで起動する
インストール方法に合った準備済みの POSIM ターミナルで実行します。
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=glider_slocum world_name:=posim_ocean_waves x:=4 z:=-1.5 \
  paused:=false gui:=true headless:=false \
  use_teleop:=false use_web_joystick:=false
空のワールドでモデルを確認する場合は world_name:=empty.sdf z:=0.2 を指定します。
観測データを確認する
ros2 topic list -t
gz topic -l
IMU と NavSat の Gazebo トピックは /model/glider_slocum/ 以下にあります。対応する ROS トピックと型はブリッジ設定で確認してください。モデルは圧力プラグインと Gazebo のオドメトリ配信機能も読み込みます。
機体と環境を起動してから、自分の制御ノードを接続し、潜航や滑空の実験を行います。
モデルを変更する
Slocum の SDF をブリッジ設定と併せて確認します。質量、慣性、衝突形状、流体力学係数の整合性を保って変更してください。推定器や制御器を接続する前に座標系の規約を確認します。
比較用に元のモデルを残します。別のモデルの作成はロボットの追加、観測と指令は ROSを参照してください。
グライダーの動作を見る
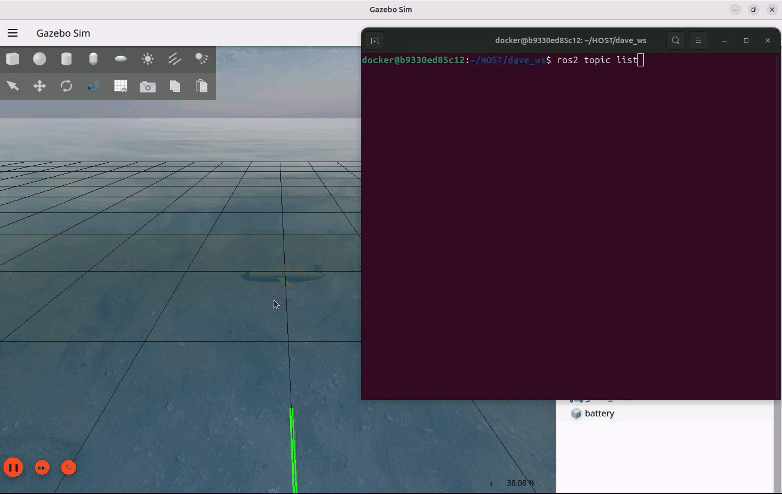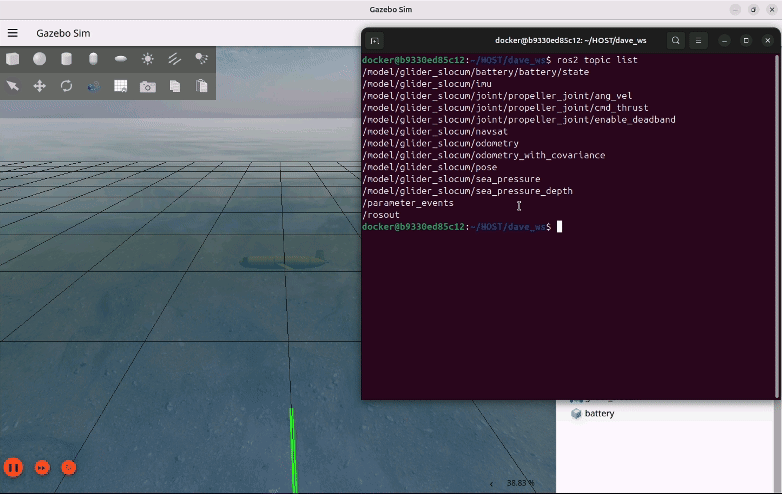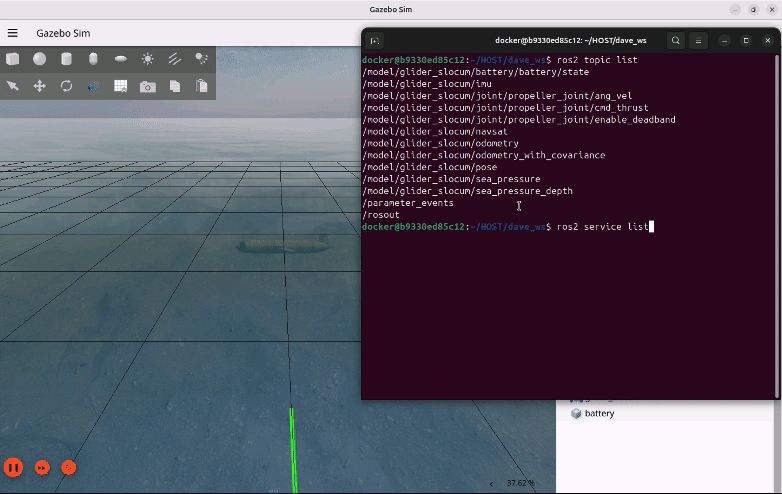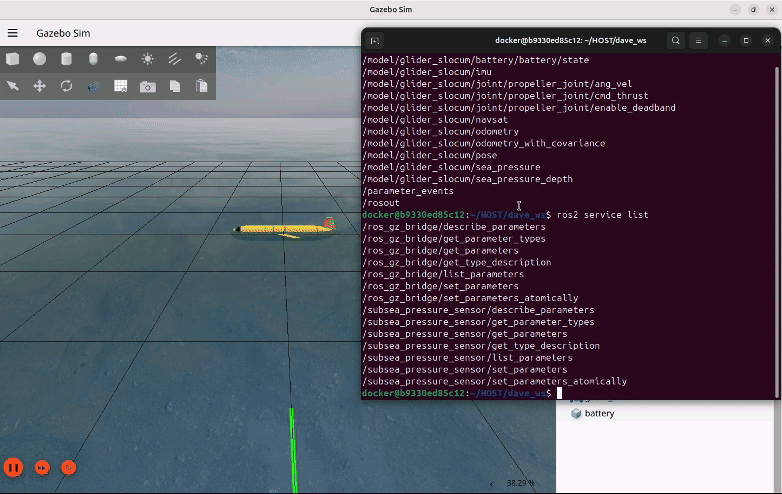
図と動画:POSIM Notion Wiki。DAVE 文書の帰属表示は引用とライセンスにあります。実行には本ページのコマンドとトピック名を使ってください。