
ROVとBlueROV2
namespace 引数で、インストール済みモデルのディレクトリを選びます。ROS トピックはそのモデルの設定に従います。
利用できるモデル
| モデル | 用途 |
|---|---|
rexrov |
Gazebo スラスター、流体力学、オドメトリ |
bluerov2 |
ArduSub SITL と MAVROS を組み合わせた BlueROV2 |
bluerov2_heavy |
Heavy 構成 |
bluerov2_heavy_multibeam_sonar |
ソナー付き Heavy 構成 |
インストール方法に合った準備済みターミナルを使います。 REXROV は以下の例で起動してください。
BlueROV2 を起動する
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false \
  open_qgc:=false open_virtual_joystick:=false
Heavy を選ぶには namespace:=bluerov2_heavy を指定します。起動出力と /mavros/state でオートパイロットの接続を確認します。ソナー付きモデルには の準備が必要です。
キーボードで操作する
デスクトップの対話型ターミナルで gui:=true headless:=false use_teleop:=true を指定します。
| キー | 操作 |
|---|---|
c / x |
アーム/ディスアーム |
w / s |
前進/後退 |
a / d |
左旋回/右旋回 |
r / f |
上昇/下降 |
h / j |
ALT_HOLD/STABILIZE |
| スペース | 中立指令 |
ブラウザーのジョイスティックを使う
別の準備済みターミナルで、インストール済みのページを配信します。
python3 -m http.server 8080 --bind 127.0.0.1 \
  --directory "$(ros2 pkg prefix --share posim_robot_models)/web"
遠隔操作を有効にして BlueROV2 を起動します。
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=true use_web_joystick:=true \
  joystick_ws_host:=127.0.0.1 joystick_ws_port:=8765 \
  open_virtual_joystick:=true open_qgc:=false \
  virtual_joystick_url:='http://127.0.0.1:8080/virtual_joystick.html?host=127.0.0.1&port=8765'
WebSocket ブリッジは遠隔操作の起動処理に含まれるため、use_teleop:=true を維持します。ブラウザーが開かない場合は、同じ Linux デスクトップで URL を開いてください。Docker イメージには Firefox と QGC が含まれます。QGC の導入、仮想ジョイスティック、映像受信は QGroundControlで説明しています。
自分のプログラムからの購読と指令は ROSを参照してください。
ロボットの動作を見る
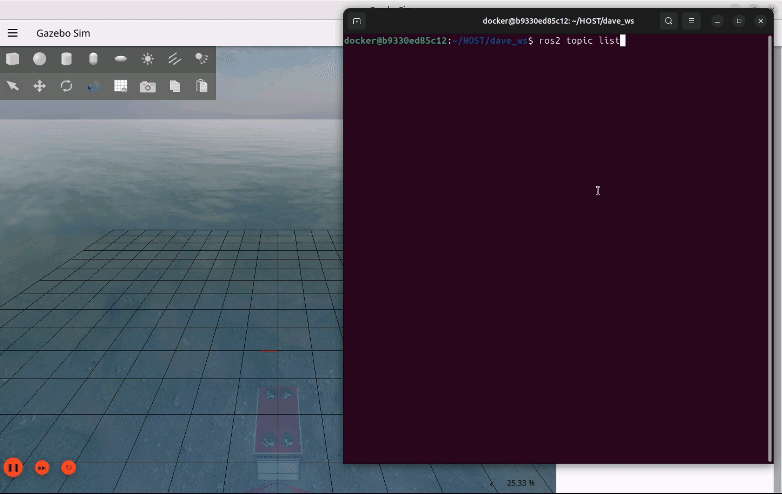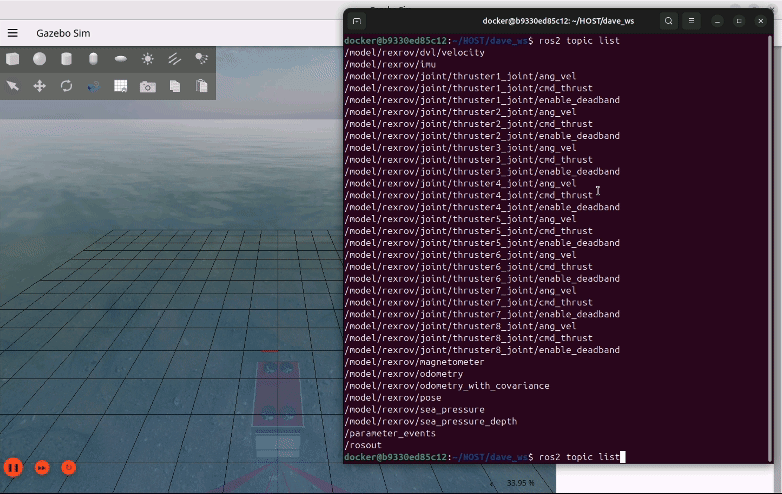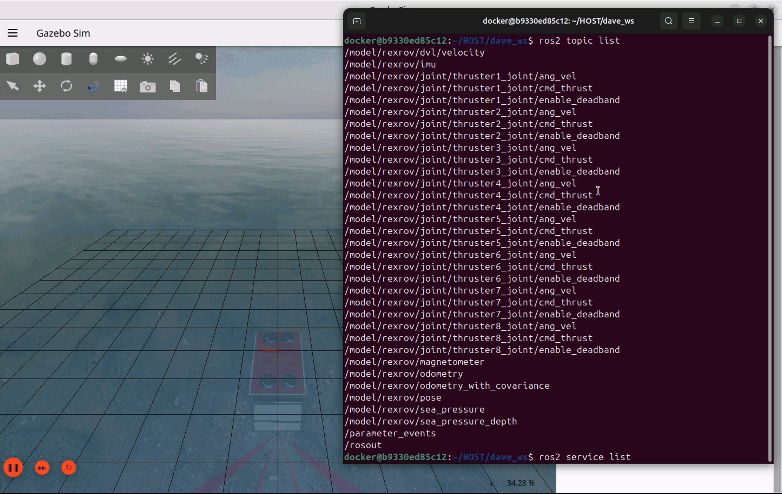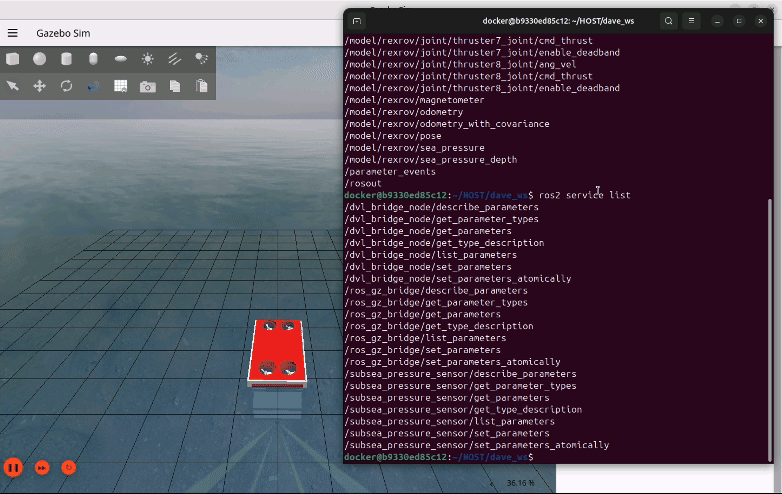
図と動画:POSIM Notion Wiki。DAVE の帰属表示は引用とライセンスにあります。本ページのコマンドとトピック名を使ってください。
REXROV を起動する
準備済みのターミナル Aで、Python とスラスター制御ガイド用の例を別途起動します。海洋ワールドと ROS ブリッジを起動し、REXROV を z = −5 m に配置します。ターミナル B で各ガイドを実行する間、このセッションを動かしておいてください。
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false