
USBL測位
USBL(超短基線方式)は音響信号で水中機器の位置を求めます。この例は送受信機 1 台とトランスポンダー 2 台を接続します。全台への問い合わせと、ID を指定した個別問い合わせができます。
サンプルワールドを起動する
インストール方法に合わせて準備したターミナル Aで実行します。
ros2 launch posim_demos posim_world.launch.py \
  world_name:=usbl_tutorial headless:=false
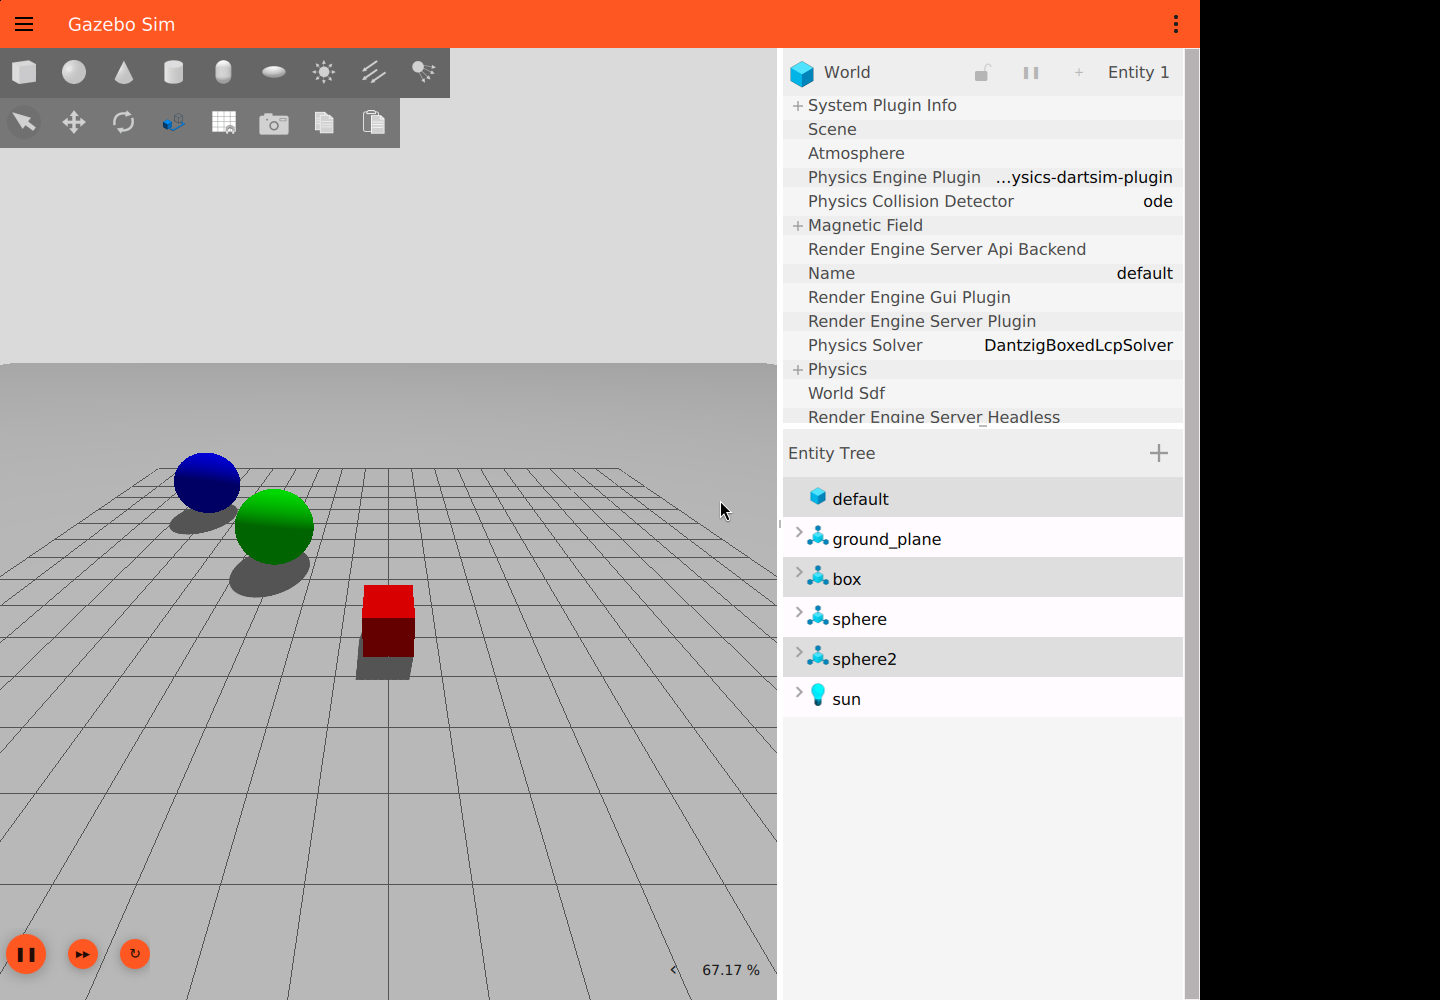
3 台の機器はワールドに含まれています。準備済みのターミナル B で位置を受信します。
ros2 topic echo /USBL/transceiver_manufacturer_168/transponder_location \
  posim_interfaces/msg/Location --once
ros2 topic echo /USBL/transceiver_manufacturer_168/transponder_location_cartesian \
  posim_interfaces/msg/Location --once
両方のメッセージに transponder_id がありますが、各フィールドの意味は異なります。
| 出力 | x | y | z |
|---|---|---|---|
transponder_location |
水平方位角、度 | 距離、m | 仰角、度 |
transponder_location_cartesian |
相対 x、m | 相対 y、m | 相対 z、m |
方向はワールド座標の位置差から求めます。水平方位角は +x 方向で 0°、+y 方向で 90°、正の仰角は +z 向きです。機体座標のデータと組み合わせる際は、この軸の規約を考慮してください。
SDF に組み込む
送受信機を box モデル内に置きます。各 ID は transponder_attached_object の同じ順番のモデルに対応します。
<plugin filename="UsblTransceiver" name="posim_gz_sensor_plugins::UsblTransceiver">
  <namespace>USBL</namespace>
  <transceiver_device>transceiver_manufacturer</transceiver_device>
  <transceiver_ID>168</transceiver_ID>
  <transponder_device>transponder_manufacturer</transponder_device>
  <transponder_ID>1,2</transponder_ID>
  <transponder_attached_object>sphere,sphere2</transponder_attached_object>
  <sound_speed>1540</sound_speed>
  <enable_ping_scheduler>true</enable_ping_scheduler>
  <ping_frequency>0.5</ping_frequency>
  <interrogation_mode>common</interrogation_mode>
</plugin>
次のトランスポンダーを sphere に置き、sphere2 には transponder_ID が 2 のものを追加します。両端で送受信機の名前・ID・namespace を一致させます。
<plugin filename="UsblTransponder" name="posim_gz_sensor_plugins::UsblTransponder">
  <namespace>USBL</namespace>
  <transceiver_device>transceiver_manufacturer</transceiver_device>
  <transceiver_ID>168</transceiver_ID>
  <transceiver_model>box</transceiver_model>
  <transponder_device>transponder_manufacturer</transponder_device>
  <transponder_ID>1</transponder_ID>
  <sound_speed>1540</sound_speed>
  <mu>0</mu>
  <sigma>0</sigma>
</plugin>
パラメーター
| パラメーター | 対象 | 意味と既定値 |
|---|---|---|
namespace |
両方 | 必須の namespace。例:USBL |
transceiver_device, transceiver_ID |
両方 | パスに使う必須の送受信機名と ID |
transponder_device, transponder_ID |
両方 | 必須の名前と ID。送受信機側はカンマ区切りの ID を指定可能 |
transponder_attached_object |
送受信機 | 必須のモデル名。ID と同じ順にカンマ区切り |
transceiver_model |
トランスポンダー | 位置取得に使う送受信機のモデル名。必須 |
sound_speed |
両方 | 10 °C、z = 0 での基準音速、m/s。1540。有限かつ正 |
enable_ping_scheduler |
送受信機 | 必須の真偽値。false なら手動で ping を送信 |
ping_frequency |
送受信機 | シミュレーション時間を基準とした要求頻度、Hz。1、例は 0.5。有限かつ正 |
interrogation_mode |
送受信機 | common または individual。既定は common |
mu, sigma |
トランスポンダー | 位置ノイズの平均・標準偏差、m。既定は 0 と 1、例は 0 と 0。有限、sigma ≥ 0 |
存在するモデル名、一意な ID、同じ長さの ID・モデル一覧を使います。ID は 0~2147483647 の 10 進整数で、符号や先頭の余分な 0 は使えません。各プラグインには link を含むモデルが必要です。完全な SDFに形状と配置があります。
無効な設定ではプラグインは動作しません。未知のチャンネルやコマンド宛先は無視し、未知のチャンネルでは現在の選択を保ちます。初期チャンネルは一覧の最初のトランスポンダーです。定期 ping はシミュレーションとともに停止し、1 更新につき最大 1 回送信します。
音響伝搬時間
問い合わせには、要求がトランスポンダーに届くまでと、位置応答が送受信機へ戻るまでの 2 区間があります。各遅延は距離を対応する機器の音速で割った値です。
- 秒未満の遅延もシミュレーション時刻に従い、一時停止中は進みません。時刻が巻き戻ると破棄します。
- 各区間で保留できるのはトランスポンダーごとに 1 件で、追加の要求・応答は無視します。
- 全要求の応答を受けるには、予想往復時間より長い ping 間隔を設定します。
実効音速は sound_speed + 0.017 × depth + 4 × (temperature − 10) です。単位は m/s、z = 0 より下の深度 m、温度 °C です。水面上では深度項は 0、既定温度は 10 °C です。
温度は /USBL/transceiver_manufacturer_168/temperature または /USBL/transponder_manufacturer_1/temperature に std_msgs/msg/Float64 で送ります。変更は次の伝搬区間から適用します。有限でない温度や、音速が非正・非有限になる変更は無視します。
この近似は DOSITS の音速解説に基づきます。距離は直線で、屈折、塩分、マルチパス、音響干渉は扱いません。復路は設定したノイズを含む受信位置を使います。
全トランスポンダーへ問い合わせる
ros2 topic pub --once /USBL/transceiver_manufacturer_168/interrogation_mode \
  std_msgs/msg/String "data: 'common'"
ros2 topic pub --once /USBL/common_interrogation_ping \
  std_msgs/msg/String "data: 'ping'"
common は定期 ping ごとに 1 回ブロードキャストし、同じトピックへ複数 ID の応答を出せます。応答ごとの ID を保持してください。送受信機はモードを保持し、後から参加するトランスポンダーにも伝えます。
1 台を選ぶ
ros2 topic pub --once /USBL/transceiver_manufacturer_168/channel_switch \
  std_msgs/msg/String "data: '1'"
ros2 topic pub --once /USBL/transponder_manufacturer_1/individual_interrogation_ping \
  std_msgs/msg/String "data: 'ping'"
チャンネル変更で individual モードになり、定期 ping はその ID に向かいます。全台を問い合わせる場合は common に戻します。
配置と問い合わせモード
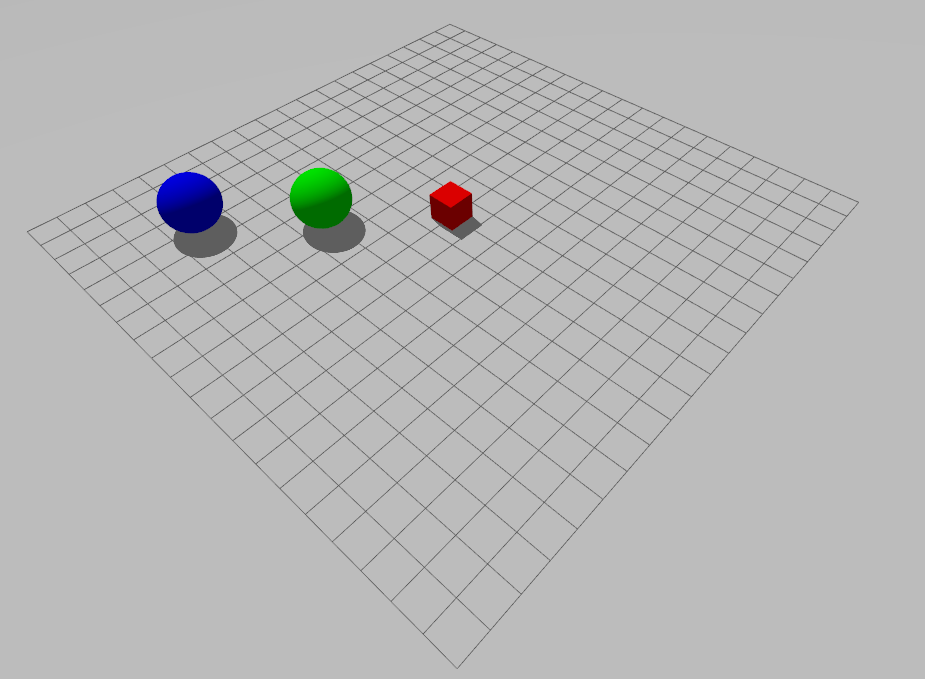
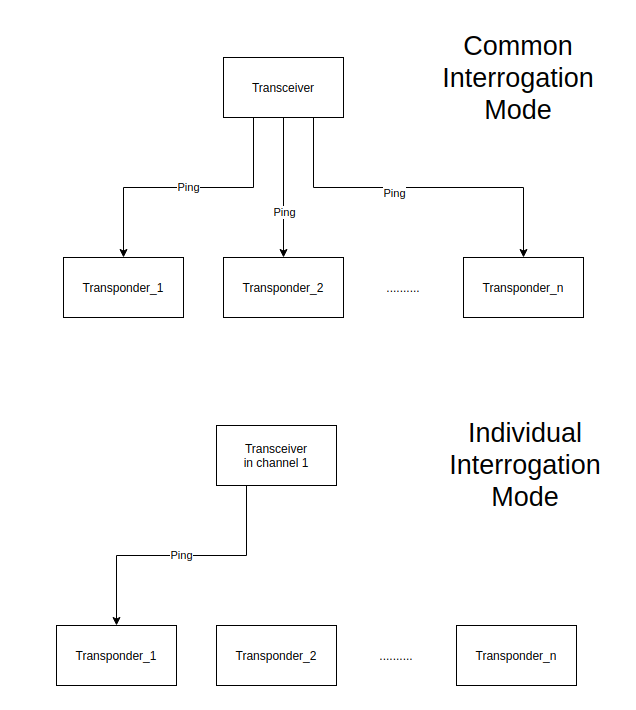
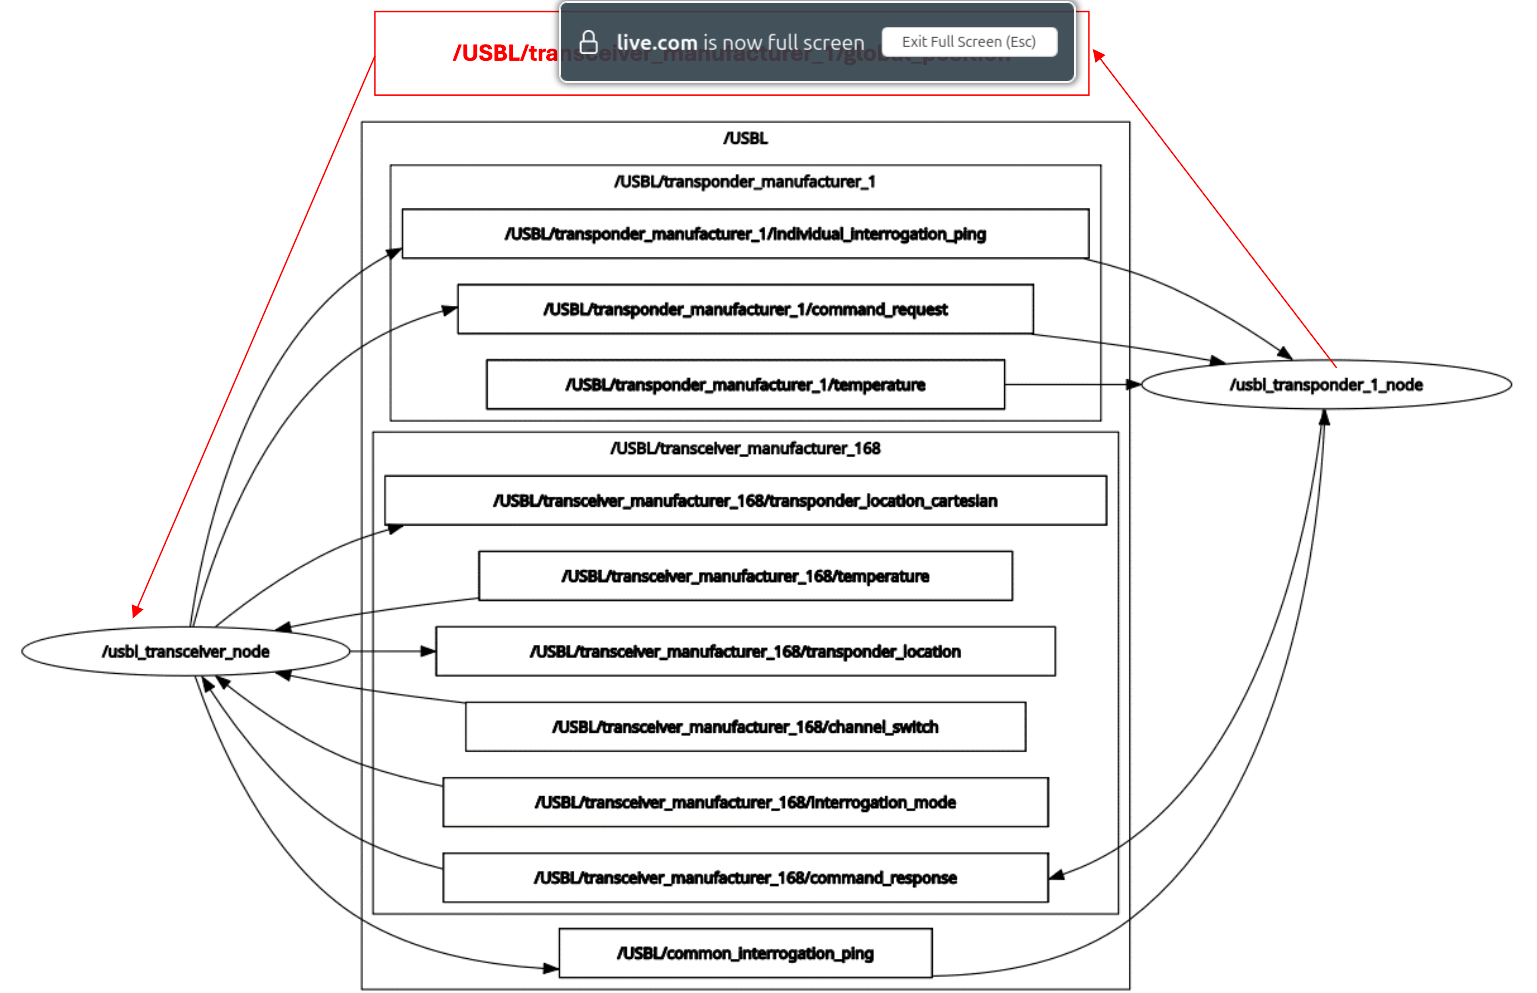
画像の出典:POSIM Notion Wiki。DAVE の帰属は引用とライセンスを参照してください。実行にはこのページのコマンドとトピック名を使います。