
ドップラー速度計
DVL は海底または周囲の水に対する速度を推定します。POSIM は Gazebo の DVL システムと ROS ブリッジを使い、posim_interfaces/msg/DVL を出力します。
センサーを起動する
インストール方法に合わせて準備したターミナル Aで実行します。
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=nortek_dvl500_300 world_name:=dvl_world z:=-30 \
  paused:=false gui:=true headless:=false
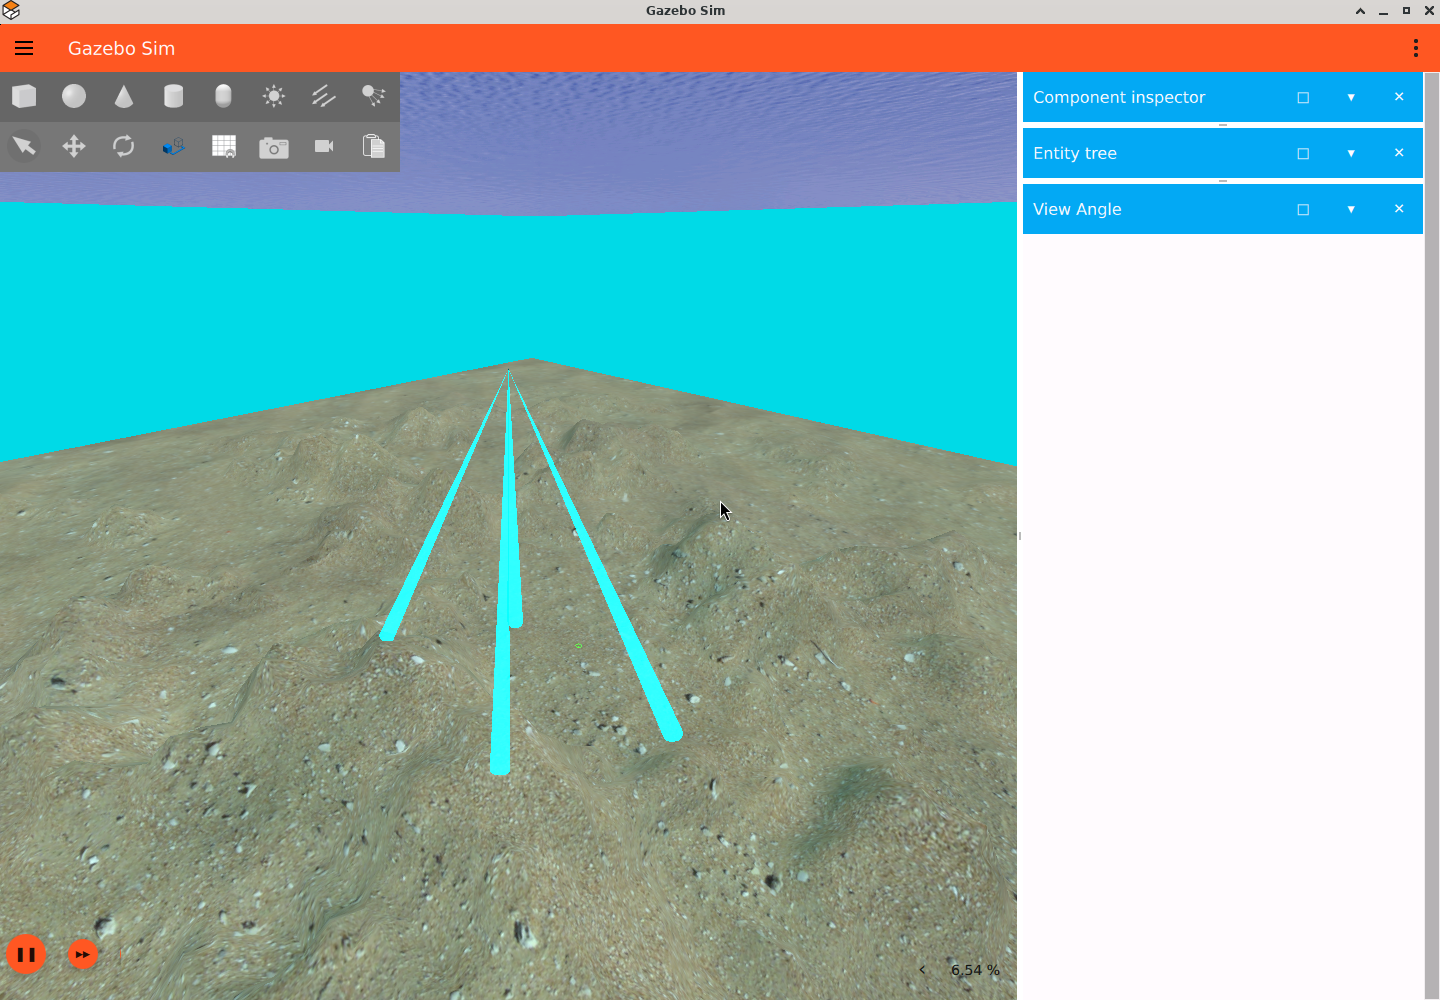
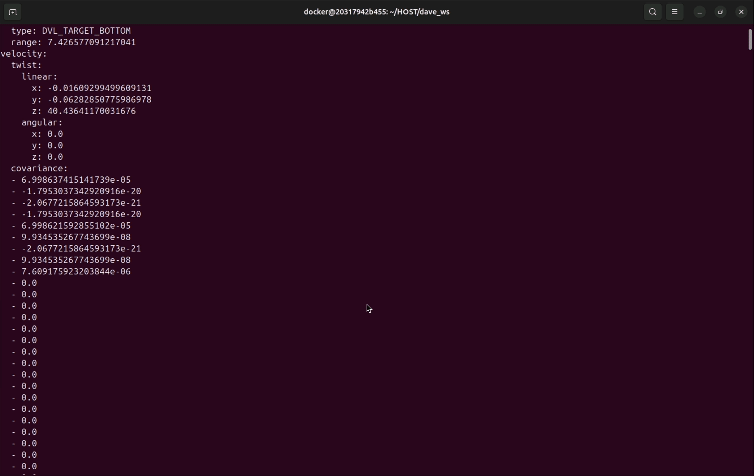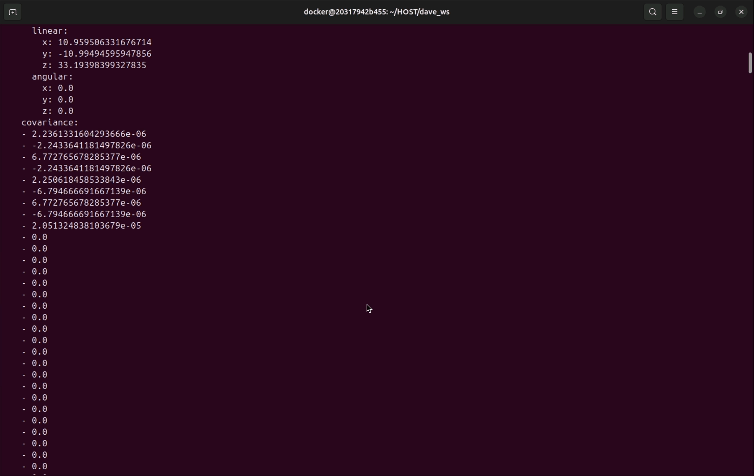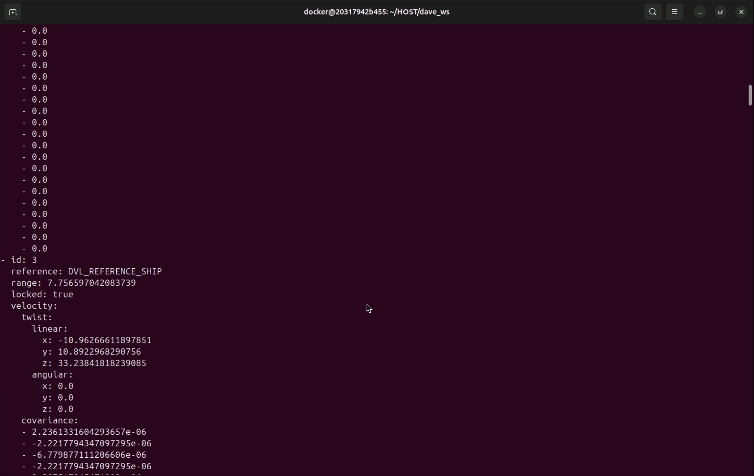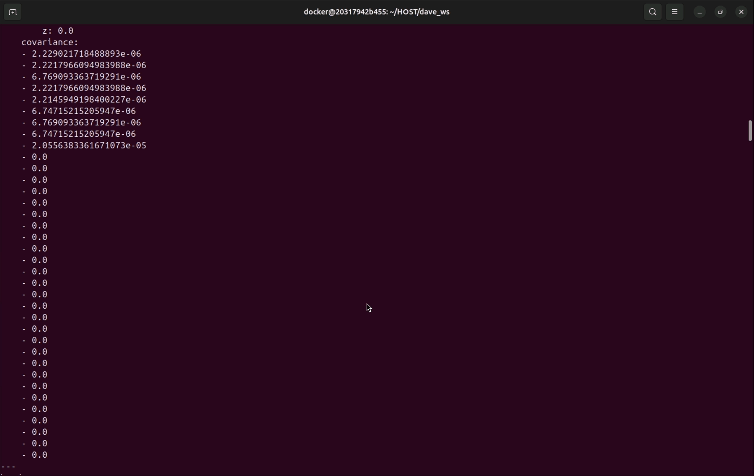
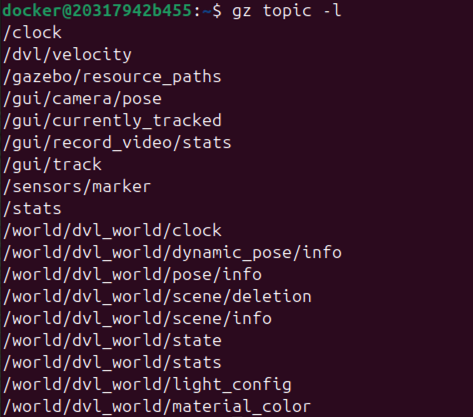
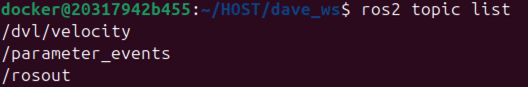
準備済みのターミナル B で Gazebo のデータを確認し、Ctrl+C で表示を終了してから ROS のデータを確認します。
gz topic -e -t /dvl/velocity
ros2 topic echo /dvl/velocity posim_interfaces/msg/DVL --once
別のセンサーを作る場合は、そのモデルで定義したトピックを使ってください。
SDF に組み込む
次のシステムを <world> の直下に置きます。
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="gz-sim-dvl-system"
        name="gz::sim::systems::DopplerVelocityLogSystem"/>
POSIM ブリッジはセンサーの <model> 内に置きます。トピックを <link> 内の DVL の <topic> と一致させます。
<plugin filename="DVLBridge" name="posim_ros_gz_plugins::DVLBridge">
  <topic>/dvl/velocity</topic>
</plugin>
DVL500-300 の完全な SDFは type="custom" gz:type="dvl"、4 本のビーム、追跡モードを定義します。ワールドには海底形状があります。
パラメーターと単位
DVLBridge のパラメーターは topic のみで、既定値は /dvl/velocity です。同じパスで Gazebo メッセージを受信し、ROS メッセージを出力します。次の項目は Gazebo センサーの設定で、値は DVL500-300 の例です。
| センサーの SDF 項目 | 意味 | 例 |
|---|---|---|
topic, update_rate |
出力先と要求周波数、Hz | /dvl/velocity, 8 |
gz:dvl/type |
送受波器の配列 | phased_array |
arrangement の aperture, rotation, tilt |
ビーム角度。degrees="true" なら度 |
開き角 3°、回転 −135/135/45/−45°、傾斜 25° |
minimum_range, maximum_range |
音響測距範囲、m | 0.3, 200 |
reference_frame |
基準姿勢。位置 m、回転 rad | 0 0 0 3.14 0 -1.57 |
tracking/bottom_mode/when, tracking/water_mass_mode/when |
対地・対水モードの選択 | 両方 best |
追跡の noise/stddev |
速度ノイズの標準偏差、m/s | 対地 0.005、対水 0.015 |
水塊の water_velocity |
x/y/z 成分、m/s | 0/0/0 |
水塊の boundaries/near, boundaries/far, bins |
計測範囲 m とセル数 | 10, 100, 10 |
追跡の visualize |
計測形状を表示 | true |
変換の詳細はブリッジ実装にあります。深度センサーは Gazebo の描画を使うため、実行環境の準備を済ませてください。
利用できるモデル
| モデル名 | 系列 |
|---|---|
nortek_dvl500_300, nortek_dvl500_6000 |
Nortek DVL500 |
nortek_dvl1000_300, nortek_dvl1000_4000 |
Nortek DVL1000 |
sonardyne_syrinx600 |
Sonardyne |
teledyne_explorer1000, teledyne_explorer4000 |
Teledyne Explorer |
teledyne_whn |
Teledyne WHN |
nortek_dvl500_300_with_multibeam_sonar |
DVL と ソナー |
各 SDF の計測設定とビーム形状を確認してください。
座標系と共分散
この例は <reference_frame> で ENU を前方・右舷・下方の座標系に変換します。ブリッジは Gazebo のフレーム名を保持し、区切りの :: を / に置換します。推定器の座標系をそろえ、対地速度と対水速度を区別してください。
合成速度と各ビームは ROS の 6×6 twist 共分散を持ちます。左上の 3×3 が計測された並進速度の共分散で、単位は m²/s² です。残りは角速度を推定しないため 0 となっており、不確かさゼロの計測値を意味しません。
観測値を確認する
ros2 interface show posim_interfaces/msg/DVL で定義を確認します。停止中と制御された移動中に速度、座標系、状態を調べます。海底形状、距離、ビームの交差位置が計測に影響します。モデルの visualize を有効にするとビームを表示できます。
DVL のビームと出力
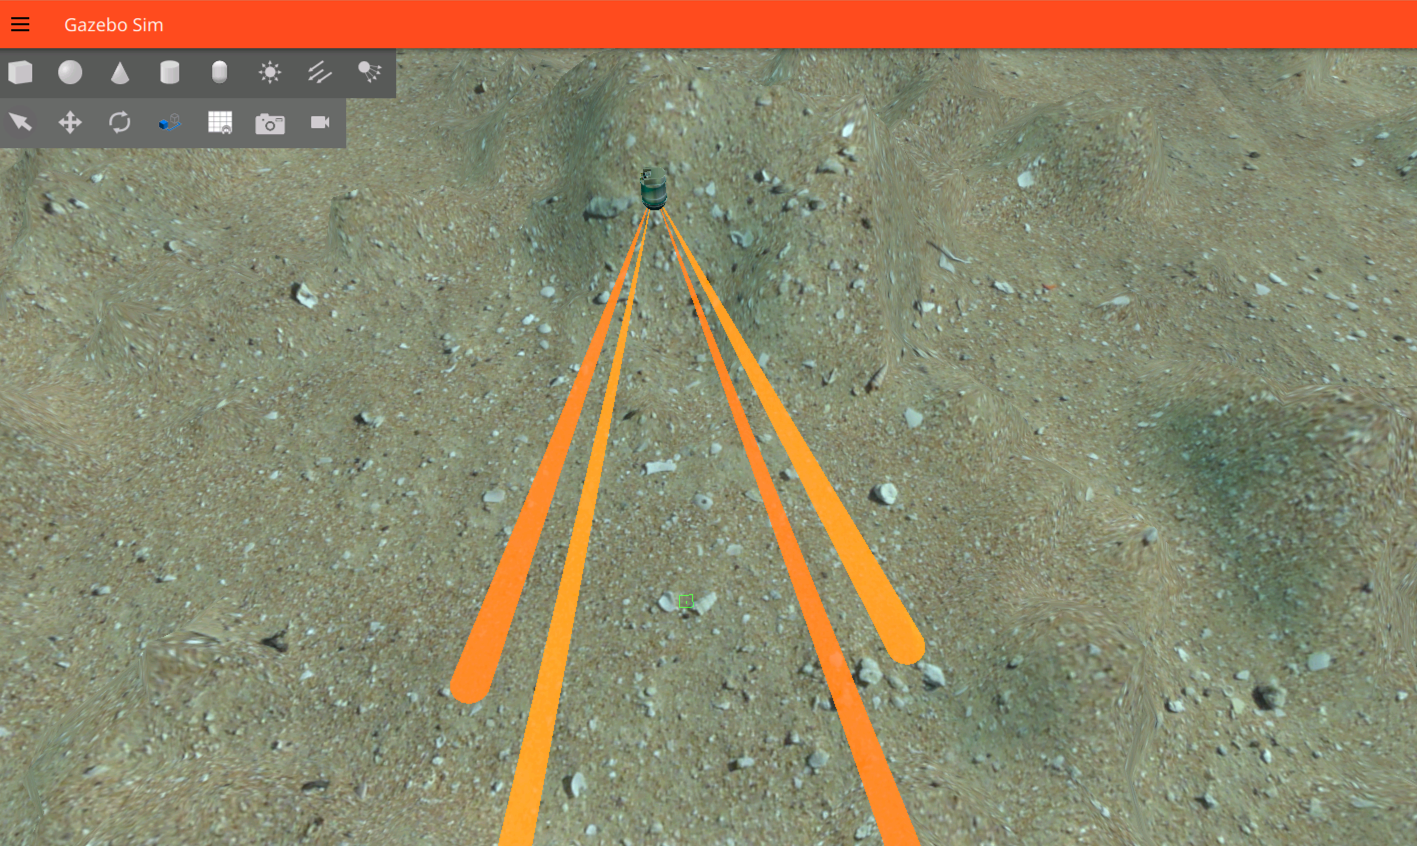
画像の出典:POSIM Notion Wiki。DAVE の帰属は引用とライセンスを参照してください。実行にはこのページのコマンドとトピック名を使います。