
Meeresströmungen
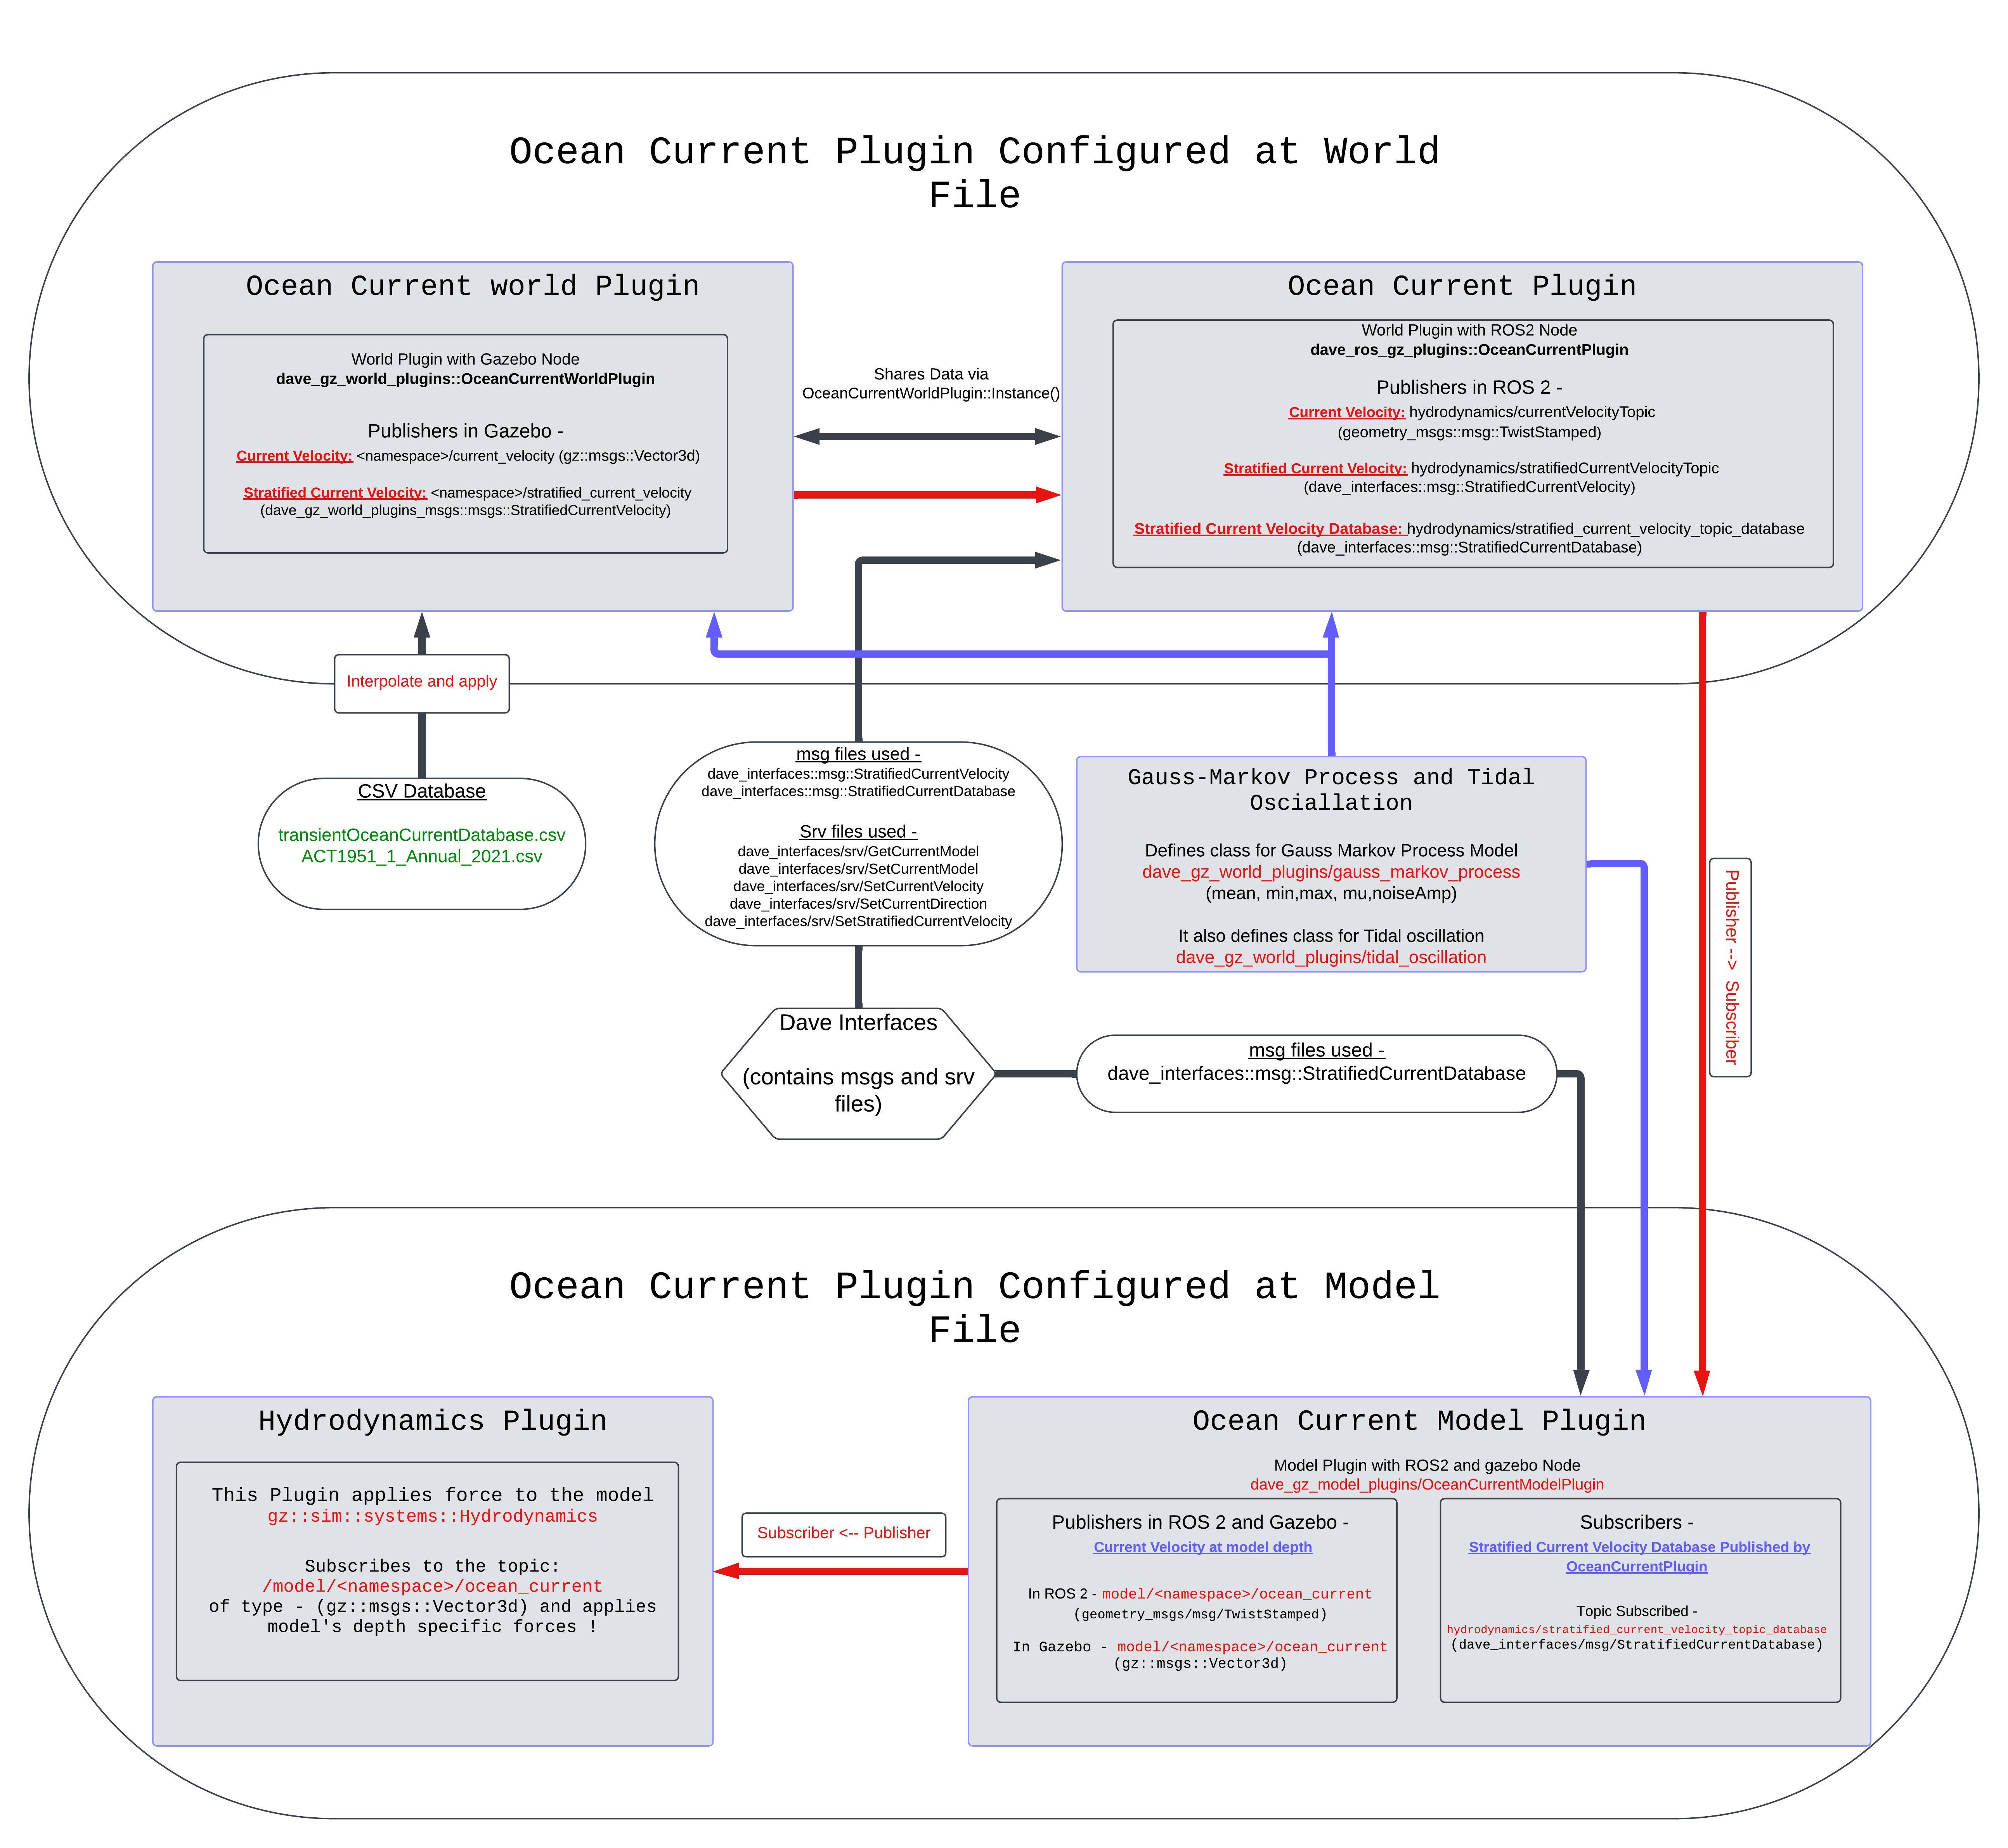
POSIM erzeugt Strömungen für die Welt, berechnet die Strömung am jeweiligen Roboter und stellt ROS-Dienste zur Einstellung bereit. Eine gleichförmige Strömung und ein tiefenabhängiges Profil verwenden unterschiedliche Topics und Einstellungen.
Das Beispiel starten
Bereiten Sie die Terminals A und B in Ihrer POSIM-Umgebung vor: natives Ubuntu, WSL, Docker oder der macOS-Remotedesktop. Starten Sie in A:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=ocean_current_plugin z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false
Prüfen Sie in B zuerst Gazebo und danach ROS. Beenden Sie die erste Ausgabe mit Ctrl+C, bevor Sie den zweiten Befehl ausführen:
gz topic -e -t /ocean_current
ros2 topic echo /hydrodynamics/currentVelocityTopic --once
Die Strömung der Welt konfigurieren
Beide Plugins gehören direkt unter <world>, das Weltströmungs-Plugin vor das ROS-Plugin. Die vollständige Konfiguration zeigt die Beispielwelt.
<plugin filename="OceanCurrentWorldPlugin"
        name="posim_gz_world_plugins::OceanCurrentWorldPlugin">
  <namespace>hydrodynamics</namespace>
  <constant_current>
    <use_constant_current>true</use_constant_current>
    <topic>ocean_current</topic>
    <velocity><mean>0.3</mean><min>0</min><max>0.6</max><mu>0</mu><noiseAmp>0</noiseAmp></velocity>
    <horizontal_angle><mean>0</mean><min>-3.14</min><max>3.14</max><mu>0</mu><noiseAmp>0</noiseAmp></horizontal_angle>
    <vertical_angle><mean>0</mean><min>-1.57</min><max>1.57</max><mu>0</mu><noiseAmp>0</noiseAmp></vertical_angle>
  </constant_current>
  <transient_current>
    <topic_stratified>stratified_current_velocity</topic_stratified>
    <databasefileName>transientOceanCurrentDatabase.csv</databasefileName>
  </transient_current>
</plugin>
<plugin filename="OceanCurrentPlugin" name="posim_ros_gz_plugins::OceanCurrentPlugin">
  <namespace>hydrodynamics</namespace>
</plugin>
Verwenden Sie in beiden Plugins denselben, nicht leeren namespace. Die Blöcke constant_current und transient_current sind erforderlich. Fehlt eine Pflichtangabe, wird die Veröffentlichung mit einer Fehlermeldung deaktiviert. Separate Gauß-Markow-Modelle beschreiben Geschwindigkeit, Horizontalwinkel und Vertikalwinkel der gleichförmigen Strömung.
| Parameter | Bedeutung und Standardwert |
|---|---|
namespace beider Plugins |
Gemeinsamer Namensraum; im Beispiel hydrodynamics |
constant_current/use_constant_current |
Gleichförmige Strömung veröffentlichen; false |
constant_current/topic |
Gazebo-Topic der gleichförmigen Strömung; ocean_current |
transient_current/topic_stratified |
Gazebo-Schichtdaten im Namensraum; stratified_current_velocity |
transient_current/databasefileName |
CSV im installierten posim_worlds/worlds; transientOceanCurrentDatabase.csv |
transient_current/databasefilePath |
Optionaler CSV-Pfad; hat Vorrang vor dem Dateinamen |
mean jedes stochastischen Modells |
Anfangsmittelwert der Geschwindigkeit (m/s) oder des Winkels (rad); 0 |
min, max |
Grenzen; −1 und 1. min < max einhalten und den Mittelwert dazwischen wählen |
noiseAmp |
Amplitude des Zufallsinkrements; 0 |
mu |
Abklingkoeffizient des Gauß-Markow-Modells; 0 |
tidal_oscillation |
Optionaler Block für Gezeitendaten |
Ein Tiefenprofil vorbereiten
Die Beispiel-CSV enthält in dieser Reihenfolge die Geschwindigkeit entlang der Welt-X-Achse (m/s), der Welt-Y-Achse (m/s) und die Tiefe (m). Die bisherigen Schlüssel velocity_north, velocity_east und velocity_down entsprechen direkt den Weltachsen X, Y und Z.
- Behalten Sie die ersten drei Beschreibungs- und Kopfzeilen bei.
- Geben Sie mindestens zwei Schichten mit genau drei endlichen Zahlen je Zeile an.
- Die Tiefen müssen nichtnegativ und streng aufsteigend sein.
- Eine fehlende oder fehlerhafte Datei deaktiviert die Strömungsausgabe.
Das ROS-Plugin der Welt überträgt die vollständige Datenbank. Das Modell-Plugin interpoliert die Strömung in der Tiefe des Fahrzeugs. Für die hydrodynamische Reaktion zählt die Strömung relativ zur Fahrzeuggeschwindigkeit.
Das Profil am Roboter anwenden
Das REXROV-Beispiel nutzt zunächst die gleichförmige Strömung /ocean_current. Aktivieren Sie für das Tiefenprofil den auskommentierten Block im REXROV-Modell genau einmal, direkt unter <model>:
<plugin filename="OceanCurrentModelPlugin"
        name="posim_gz_model_plugins::OceanCurrentModelPlugin">
  <namespace>rexrov</namespace>
  <flow_velocity_topic>ocean_current</flow_velocity_topic>
  <transient_current>
    <topic_stratified>/hydrodynamics/stratified_current_velocity_topic_database</topic_stratified>
    <velocity_north><mean>0</mean><mu>0</mu><noiseAmp>0</noiseAmp><noiseFreq>0</noiseFreq></velocity_north>
    <velocity_east><mean>0</mean><mu>0</mu><noiseAmp>0</noiseAmp><noiseFreq>0</noiseFreq></velocity_east>
    <velocity_down><mean>0</mean><mu>0</mu><noiseAmp>0</noiseAmp><noiseFreq>0</noiseFreq></velocity_down>
  </transient_current>
  <tide_oscillation>false</tide_oscillation>
</plugin>
Ergänzen Sie außerdem <namespace>rexrov</namespace> im bestehenden Plugin gz-sim-hydrodynamics-system. Behalten Sie dessen Link, Dichte und Widerstandskoeffizienten bei. Bauen Sie den Workspace neu und laden Sie seine Umgebung.
| Modellparameter | Bedeutung und Standardwert |
|---|---|
namespace |
Erforderlich; muss zum Hydrodynamik-Namensraum passen, hier rexrov |
flow_velocity_topic |
Suffix unter /model/<namespace>/; ocean_current |
transient_current/topic_stratified |
ROS-Eingang der Datenbank; hydrodynamics/stratified_current_velocity_topic_database |
velocity_north, velocity_east, velocity_down |
Optionale stochastische Einstellungen je Komponente; ausgelassene Komponenten verwenden kein Rauschen |
mean jeder Komponente |
Anfangsgeschwindigkeit, m/s; 0. Nach Datenempfang durch das interpolierte Profil ersetzt |
mu |
Abklingkoeffizient von 0 bis 1, angewandt mit der verstrichenen Simulationszeit in Sekunden; 0 |
noiseAmp |
Zulässige Abweichung von der interpolierten Geschwindigkeit, m/s; 0 |
noiseFreq |
Amplitude des Zufallsinkrements je Aktualisierung; 0. Keine Frequenz in Hz |
tide_oscillation |
Gelieferte Gezeitendaten am Modell anwenden; false |
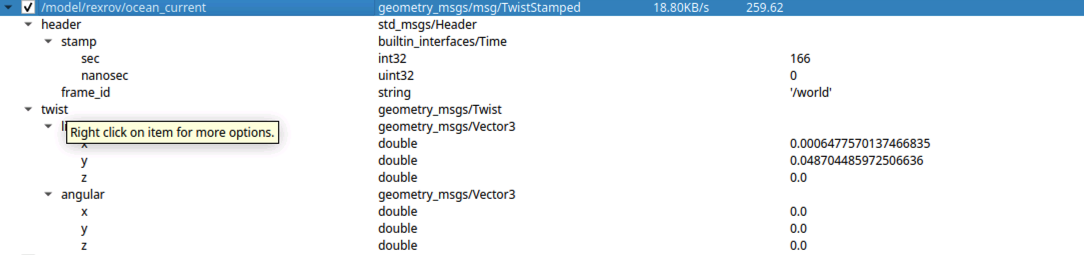
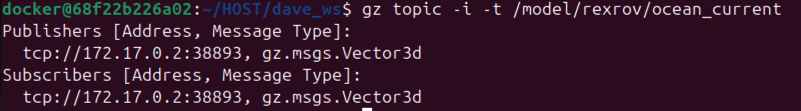
Das Modell veröffentlicht /model/rexrov/ocean_current in Gazebo als gz.msgs.Vector3d und in ROS als geometry_msgs/msg/TwistStamped. Prüfen Sie die Ausgabe und die Fahrzeugreaktion.
Die Tiefe folgt aus der Weltposition des Modells; oberhalb der Oberfläche beträgt sie null. Zwischen den Schichten wird interpoliert, außerhalb des Profils die nächstgelegene Schicht verwendet. Bei Pause oder wiederholtem Zeitstempel wird die Strömung nicht weiterentwickelt. Eine ungültige Datenbanknachricht wird vollständig verworfen; das letzte gültige Profil bleibt bestehen.
Systeme und Topics
| System | Aufgabe |
|---|---|
posim_gz_world_plugins::OceanCurrentWorldPlugin |
Weltströmung und Daten der Tiefenschichten erzeugen |
| Strömungs-Plugin des Modells | Strömung an der Roboterposition interpolieren |
posim_ros_gz_plugins::OceanCurrentPlugin |
ROS-Daten veröffentlichen und Einstelldienste anbieten |
| Beispiel-Topic | Transport und Typ |
|---|---|
/ocean_current |
Gazebo, gz.msgs.Vector3d |
/hydrodynamics/stratified_current_velocity |
Gazebo, Schichtdaten |
/hydrodynamics/stratifiedCurrentVelocityTopic |
ROS, posim_interfaces/msg/StratifiedCurrentVelocity |
/hydrodynamics/currentVelocityTopic |
ROS, geometry_msgs/msg/TwistStamped |
/hydrodynamics/stratified_current_velocity_topic_database |
ROS, posim_interfaces/msg/StratifiedCurrentDatabase |
Prüfen Sie die Namen in der SDF-Datei und verbinden Sie die Hydrodynamik mit der gewünschten Strömungsquelle.
Strömungen über ROS-Dienste einstellen
Listen Sie in B die Dienste auf und fordern Sie eine horizontale Strömung mit 0.3 m/s an:
ros2 service list -t
ros2 service call /hydrodynamics/set_current_velocity posim_interfaces/srv/SetCurrentVelocity \
  '{velocity: 0.3, horizontal_angle: 0.0, vertical_angle: 0.0}'
Geschwindigkeiten sind in m/s, Winkel in Radiant angegeben. Prüfen Sie success und die veröffentlichten Daten. So sehen Sie die Schnittstelle für eine Tiefenschicht:
ros2 interface show posim_interfaces/srv/SetStratifiedCurrentVelocity
Lesen Sie das Modell, ändern Sie seine Grenzen und stellen Sie die erste Schicht ein:
ros2 service call /hydrodynamics/get_current_velocity_model \
  posim_interfaces/srv/GetCurrentModel '{}'
ros2 service call /hydrodynamics/set_current_velocity_model \
  posim_interfaces/srv/SetCurrentModel \
  '{mean: 0.3, min: 0.0, max: 0.6, noise: 0.0, mu: 0.0}'
ros2 service call /hydrodynamics/set_stratified_current_velocity \
  posim_interfaces/srv/SetStratifiedCurrentVelocity \
  '{layer: 0, velocity: 0.2, horizontal_angle: 0.0, vertical_angle: 0.0}'
Dienst unter /hydrodynamics |
Schnittstelle | Felder |
|---|---|---|
get_current_velocity_model, get_current_horz_angle_model, get_current_vert_angle_model |
GetCurrentModel |
Leere Anfrage |
set_current_velocity_model, set_current_horz_angle_model, set_current_vert_angle_model |
SetCurrentModel |
mean, min, max, noise, mu |
set_current_velocity |
SetCurrentVelocity |
velocity, horizontal_angle, vertical_angle |
set_current_horz_angle, set_current_vert_angle |
SetCurrentDirection |
angle |
set_stratified_current_velocity |
SetStratifiedCurrentVelocity |
layer, velocity, horizontal_angle, vertical_angle |
set_stratified_current_horz_angle, set_stratified_current_vert_angle |
SetStratifiedCurrentDirection |
layer, angle |
Zulässige Werte
- Eine Anfrage wird vollständig angewandt oder liefert
success: false, ohne die Strömung zu ändern. - Alle Werte müssen endlich sein und innerhalb der konfigurierten Grenzen liegen. Geschwindigkeitsgrenzen sind nichtnegativ; Winkelgrenzen liegen horizontal innerhalb ±π und vertikal innerhalb ±π/2.
- Modelleinstellungen gelten für das globale Modell und alle Tiefenschichten. Deren Mittelwerte bleiben erhalten und müssen ebenfalls in die neuen Grenzen passen.
layerzählt ab 0. Das ROS-FeldnoiseentsprichtnoiseAmpin SDF.
Gezeitendaten einbinden
Konfigurieren Sie <tidal_oscillation> mit einer CSV-Datei oder harmonischen Bestandteilen wie M2/S2/N2, Flut- und Ebbstromrichtung sowie einer GMT-Startzeit. Die harmonischen Beispiele verwenden Meter für die Amplitude, Grad für die Phase und Grad/Stunde für die Winkelgeschwindigkeit. Die Winkel der Strömungsdienste bleiben dagegen in Radiant.
Im Gezeitenmodus wird das berechnete harmonische Signal oder die durch 100 geteilte CSV-Geschwindigkeit mit der ersten Spalte des Tiefenprofils multipliziert. Die Höhenamplituden des Beispiels dienen als Zahlenfaktoren; das Modell rechnet Gezeitenhöhe nicht in Strömungsgeschwindigkeit um. Kalibrieren Sie Signal und Profil gemeinsam für die gewünschte Strömungsgeschwindigkeit.
Die Gezeiten-CSV hat eine Kopfzeile, gefolgt von YYYY-MM-DD HH:MM,event,speed:
- Ereignisse:
flood,ebboderslack. Die Geschwindigkeit muss endlich und in cm/s angegeben sein; bei übersprungenenslack-Zeilen ist-zulässig. - Zeitangaben müssen gültig und streng aufsteigend sein.
- Eingelesen werden abwechselnd positive und negative Spitzenwerte, mindestens zwei. Außerhalb des Zeitbereichs bleibt der erste beziehungsweise letzte Spitzenwert bestehen.
- Fehlende Dateien, unvollständige Einstellungen oder fehlerhafte Daten deaktivieren das Weltströmungs-Plugin.
Die Daten sind Versuchseingaben. Bewahren Sie Einheiten, Interpolationsbereich, Weltursprung und Zeitbezug. Vergleichen Sie Strömung und Fahrzeugbewegung jeweils mit derselben Ausgangspose.
Strömung und Fahrzeugreaktion
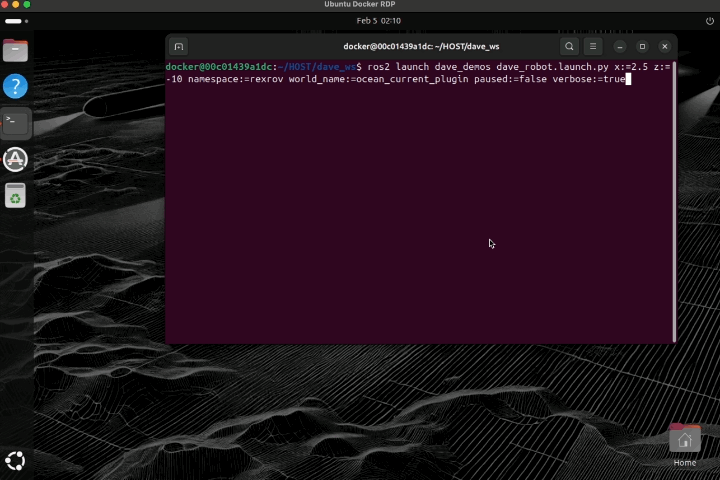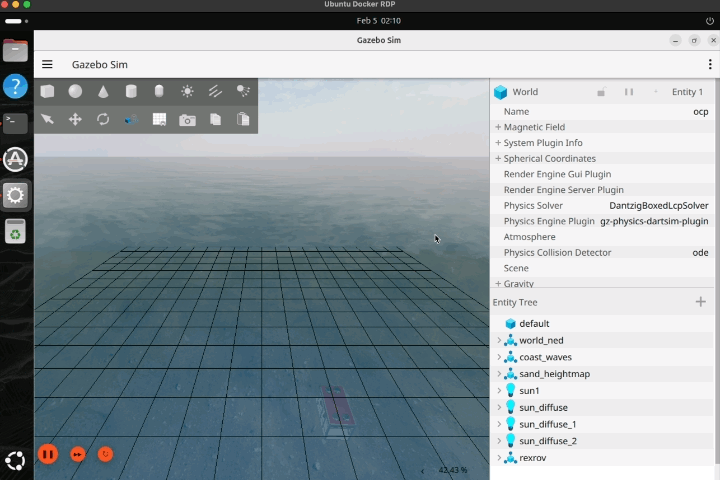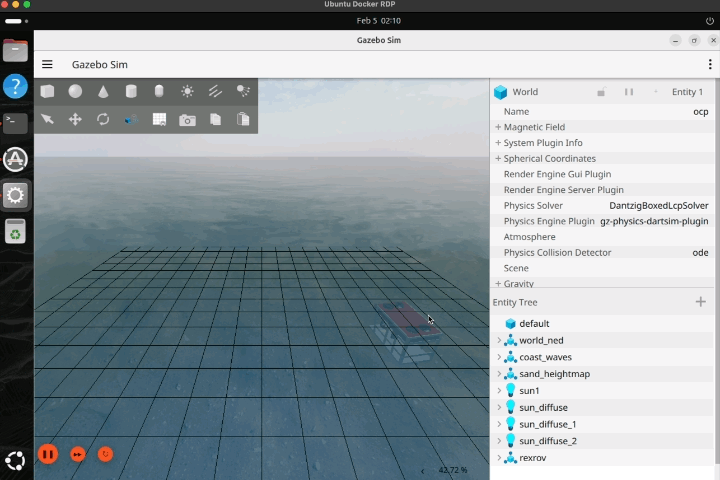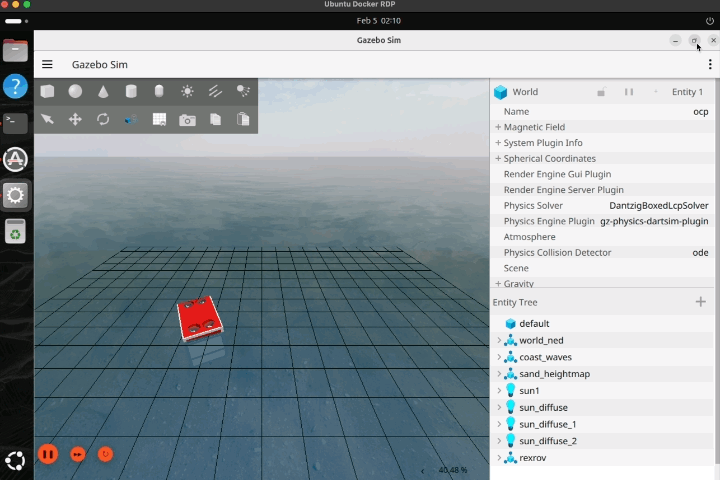
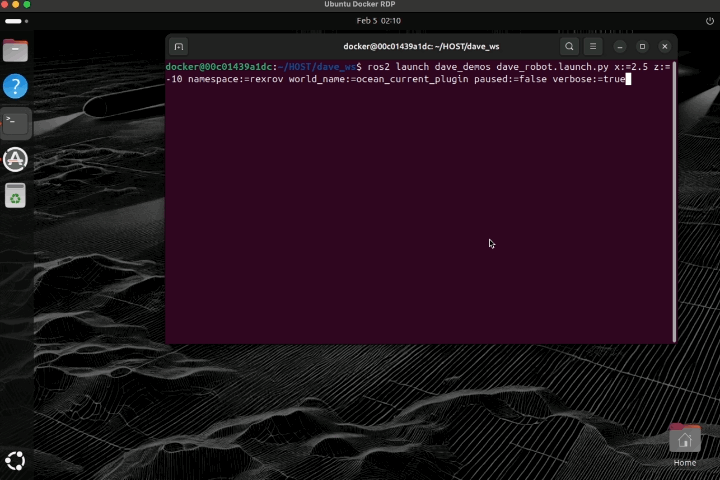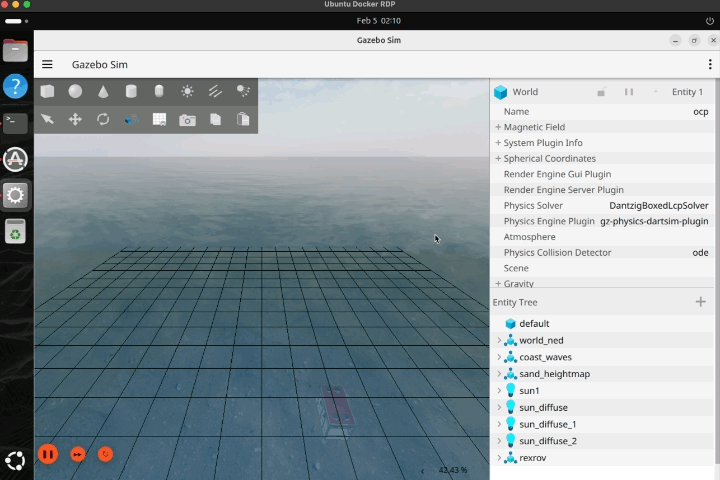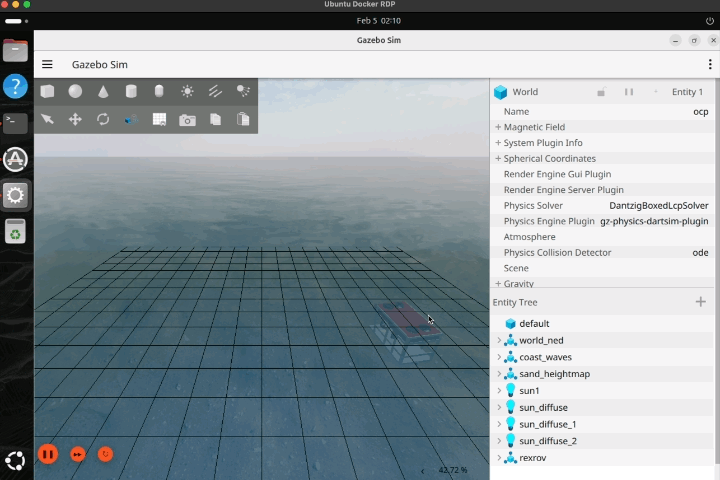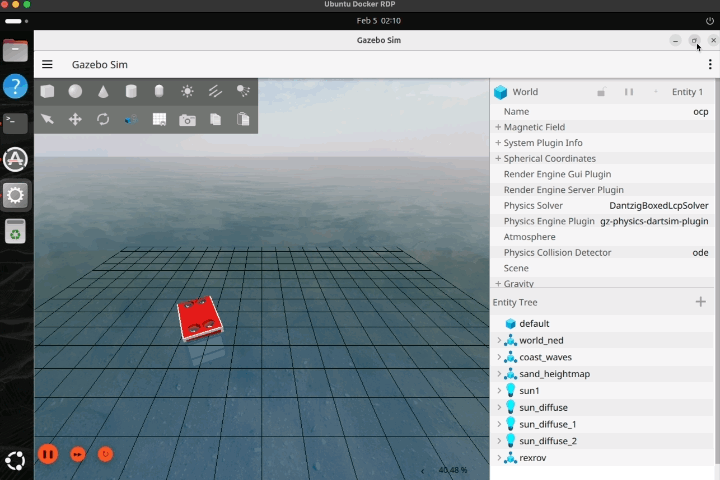
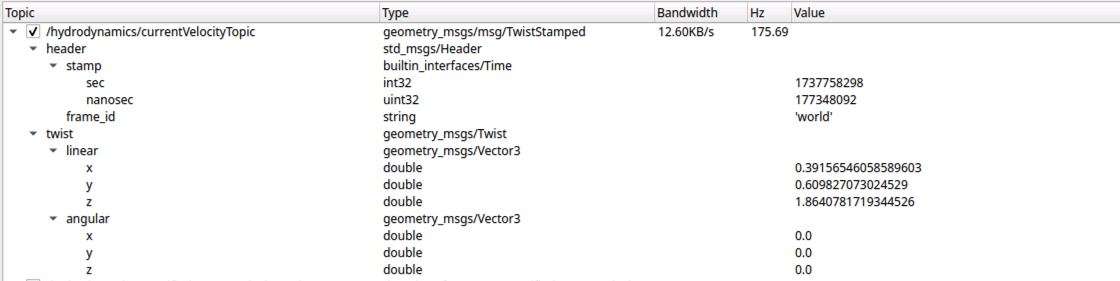
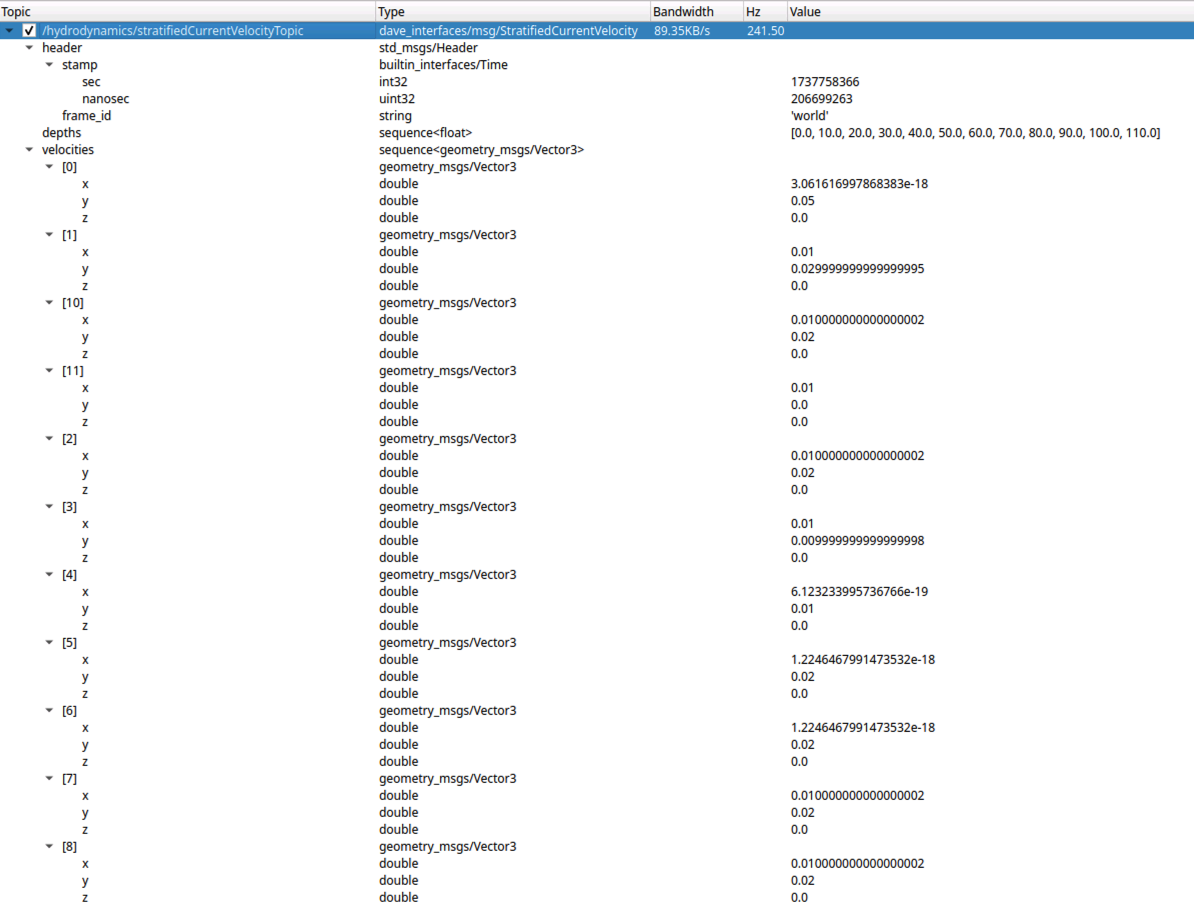
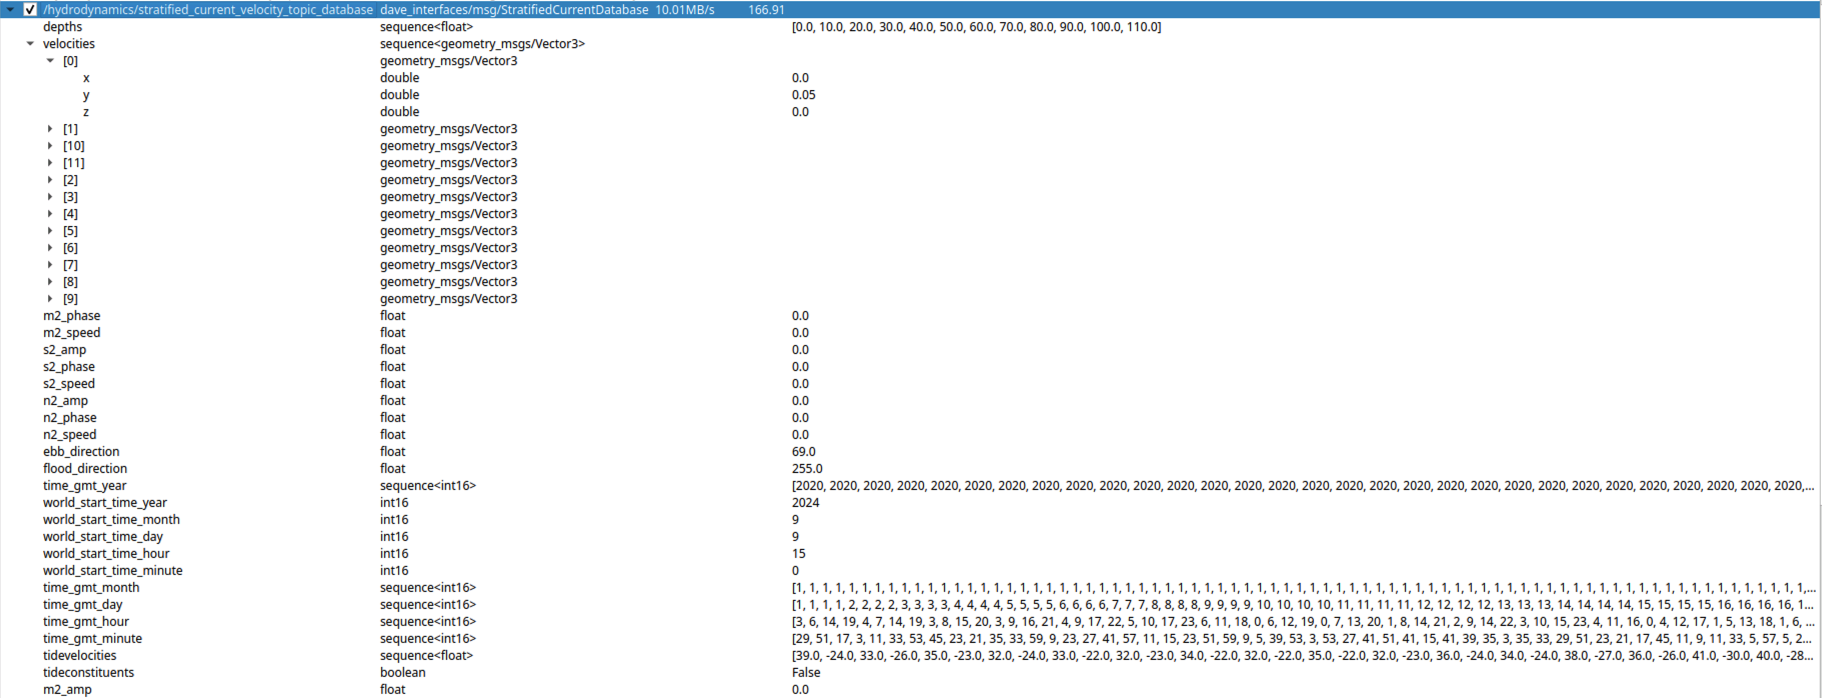

Bilder und Videos: POSIM Notion Wiki. Die DAVE-Quellen stehen unter Zitieren und Lizenzen. Verwenden Sie die Befehle und Topic-Namen dieser Seite.