
Slocum-Unterwassergleiter
Das Modell glider_slocum enthält Rumpf, Thruster, Hydrodynamik sowie IMU-, Navigations- und Druckschnittstellen. Verwenden Sie es für Gleiterversuche oder als Ausgangspunkt für ein eigenes Fahrzeug.
In einer Ozeanwelt starten
Im POSIM-Terminal für Ihre Installation:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=glider_slocum world_name:=posim_ocean_waves x:=4 z:=-1.5 \
  paused:=false gui:=true headless:=false \
  use_teleop:=false use_web_joystick:=false
Für eine leere Welt verwenden Sie world_name:=empty.sdf z:=0.2.
Messwerte untersuchen
ros2 topic list -t
gz topic -l
Die Gazebo-Topics für IMU und NavSat liegen unter /model/glider_slocum/. Die Bridge-Konfiguration zeigt die zugehörigen ROS-Topics und Typen. Das Modell lädt außerdem das Druck-Plugin und den Gazebo-Odometrie-Publisher.
Starten Sie Fahrzeug und Umgebung, bevor Sie Ihren eigenen Steuerungs-Node für Tauch- oder Gleitmissionen anschließen.
Modell anpassen
Lesen Sie die Slocum-SDF gemeinsam mit der Bridge-Konfiguration. Passen Sie Masse, Trägheit, Kollisionsgeometrie und hydrodynamische Koeffizienten konsistent an. Prüfen Sie die Koordinatenkonventionen vor dem Anschluss eines Schätzers oder Reglers.
Behalten Sie das Ausgangsmodell für Vergleiche. Roboter hinzufügen erläutert eine eigene Beschreibung; ROS zeigt Beobachtung und Ansteuerung.
Gleiter in Bewegung
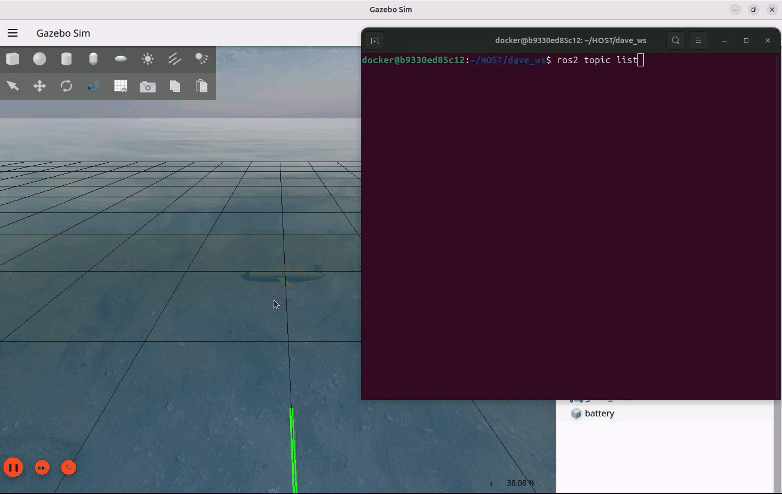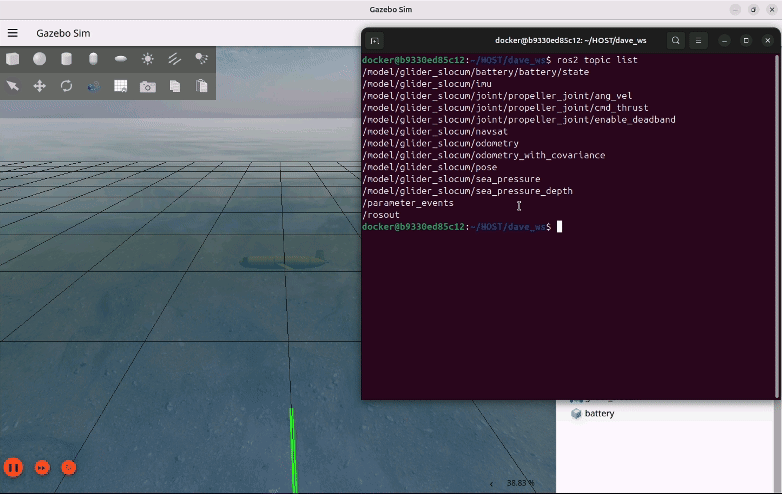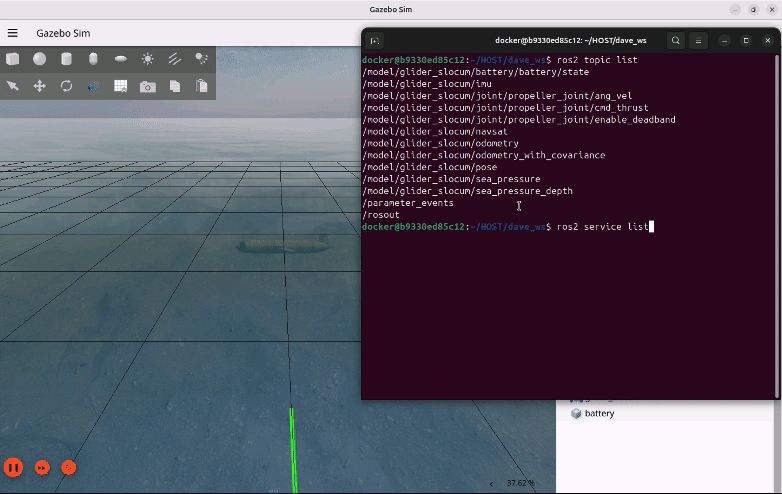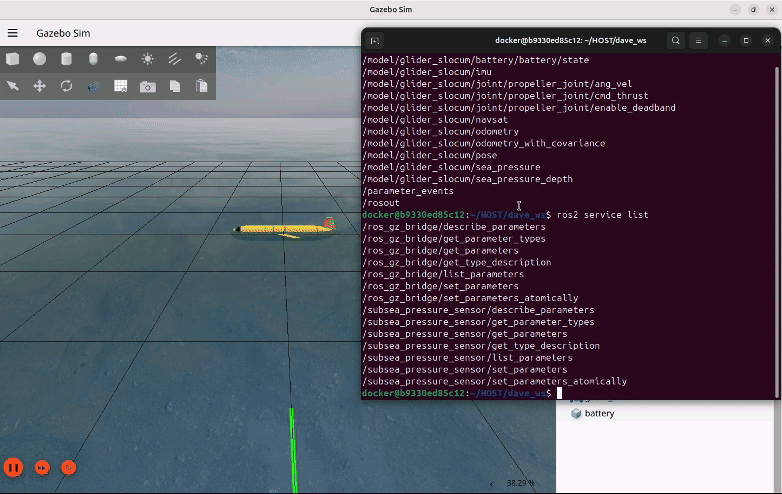
Bilder und Videos: POSIM Notion Wiki. Die DAVE-Quellenangaben stehen unter Zitation und Lizenzen. Verwenden Sie die Befehle und Topic-Namen dieser Seite.