
Wasserdruck
Das Plugin berechnet den Druck aus der Modelltiefe und veröffentlicht ROS-Nachrichten vom Typ FluidPressure. Zusätzlich kann es eine aus dem Druck abgeleitete Tiefe ausgeben.
REXROV beobachten
Starten Sie den Roboter im für Ihre Installation vorbereiteten Terminal A:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false
Im vorbereiteten Terminal B:
ros2 topic echo /model/rexrov/sea_pressure sensor_msgs/msg/FluidPressure --once
ros2 topic echo /model/rexrov/sea_pressure_depth geometry_msgs/msg/PointStamped --once
Druck wird in Pa, Varianz in Pa² und Tiefe in m ausgegeben.
Plugin einbinden
Setzen Sie den Block direkt in das zu messende <model>. namespace legt den Topic-Präfix fest:
<plugin filename="sea_pressure_sensor"
        name="posim_gz_sensor_plugins::SubseaPressureSensorPlugin">
  <namespace>my_robot</namespace>
  <topic>sea_pressure</topic>
  <standard_pressure>101.325</standard_pressure>
  <kPa_per_meter>9.80638</kPa_per_meter>
  <estimate_depth_on>true</estimate_depth_on>
  <update_rate>10</update_rate>
</plugin>
Die Ausgabe lautet /model/<namespace>/<topic>; die Tiefe ergänzt _depth. Gemessen wird das Modell, an dem das Plugin hängt. Namespace und Modellname dürfen unterschiedlich sein.
Parameter
| Parameter | Bedeutung und Standardwert |
|---|---|
namespace |
Erforderlich; gültiger ROS-Topic-Präfix |
topic |
Ausgabename; sea_pressure |
standard_pressure |
Endlicher, nicht negativer Oberflächendruck, kPa; 101.325 |
kPa_per_meter |
Endlicher, positiver hydrostatischer Anstieg, kPa/m; 9.80638 |
estimate_depth_on |
Berechnete Tiefe veröffentlichen; true |
update_rate |
Endliche Rate, Hz; 0. Nicht positive Werte veröffentlichen bei jedem fortschreitenden Physikschritt |
saturation |
Akzeptierter Wert, 3000; die Implementierung begrenzt damit keinen Druck |
Die Tiefe ist max(0, -z) in Weltkoordinaten, einschließlich übergeordneter Transformationen verschachtelter Modelle. Referenz ist die Ebene z = 0, unabhängig von Wellen. Die Rechnung erfolgt in kPa; zur Veröffentlichung wird in Pa umgerechnet.
Zeit und Gültigkeit
ROS-Druck, Tiefe und Gazebo-Druck tragen denselben Simulationszeitstempel. Pause oder wiederholte Zeitstempel erzeugen keine neue Messung. Die Veröffentlichung setzt bei fortschreitender oder zurückgesetzter Zeit wieder ein.
Ungültige Einstellungen lassen das Plugin inaktiv. Fehlende oder nicht endliche Posen und numerische Überläufe liefern keinen Messwert.
Die veröffentlichte Varianz ist fest: 9 000 000 Pa². Zufälliges Druckrauschen wird nicht hinzugefügt. Berücksichtigen Sie das im Schätzer. Die Berechnungen stehen im Plugin-Quelltext.
Tiefen vergleichen
Messen Sie zwei bekannte z-Positionen bei gleicher Drucksteigung. Die Druckdifferenz entspricht dem Anstieg pro Meter multipliziert mit der Tiefenänderung. Die abgeleitete Tiefe beruht auf derselben Rechnung und ist keine unabhängige Messung. Stimmen Sie Einheiten und Referenzdruck des Schätzers darauf ab.
Druck- und Tiefenausgaben
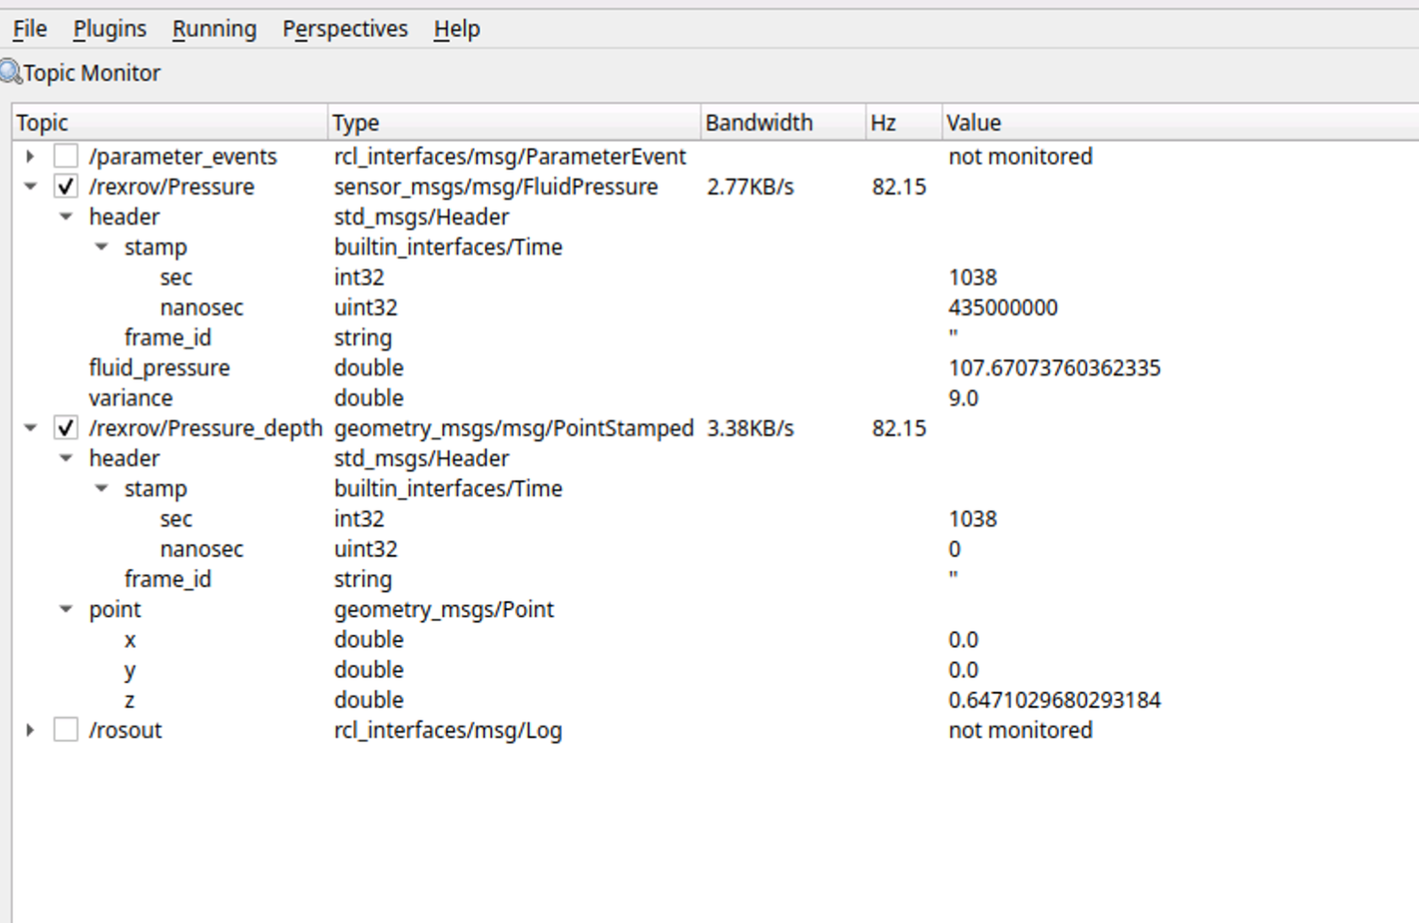
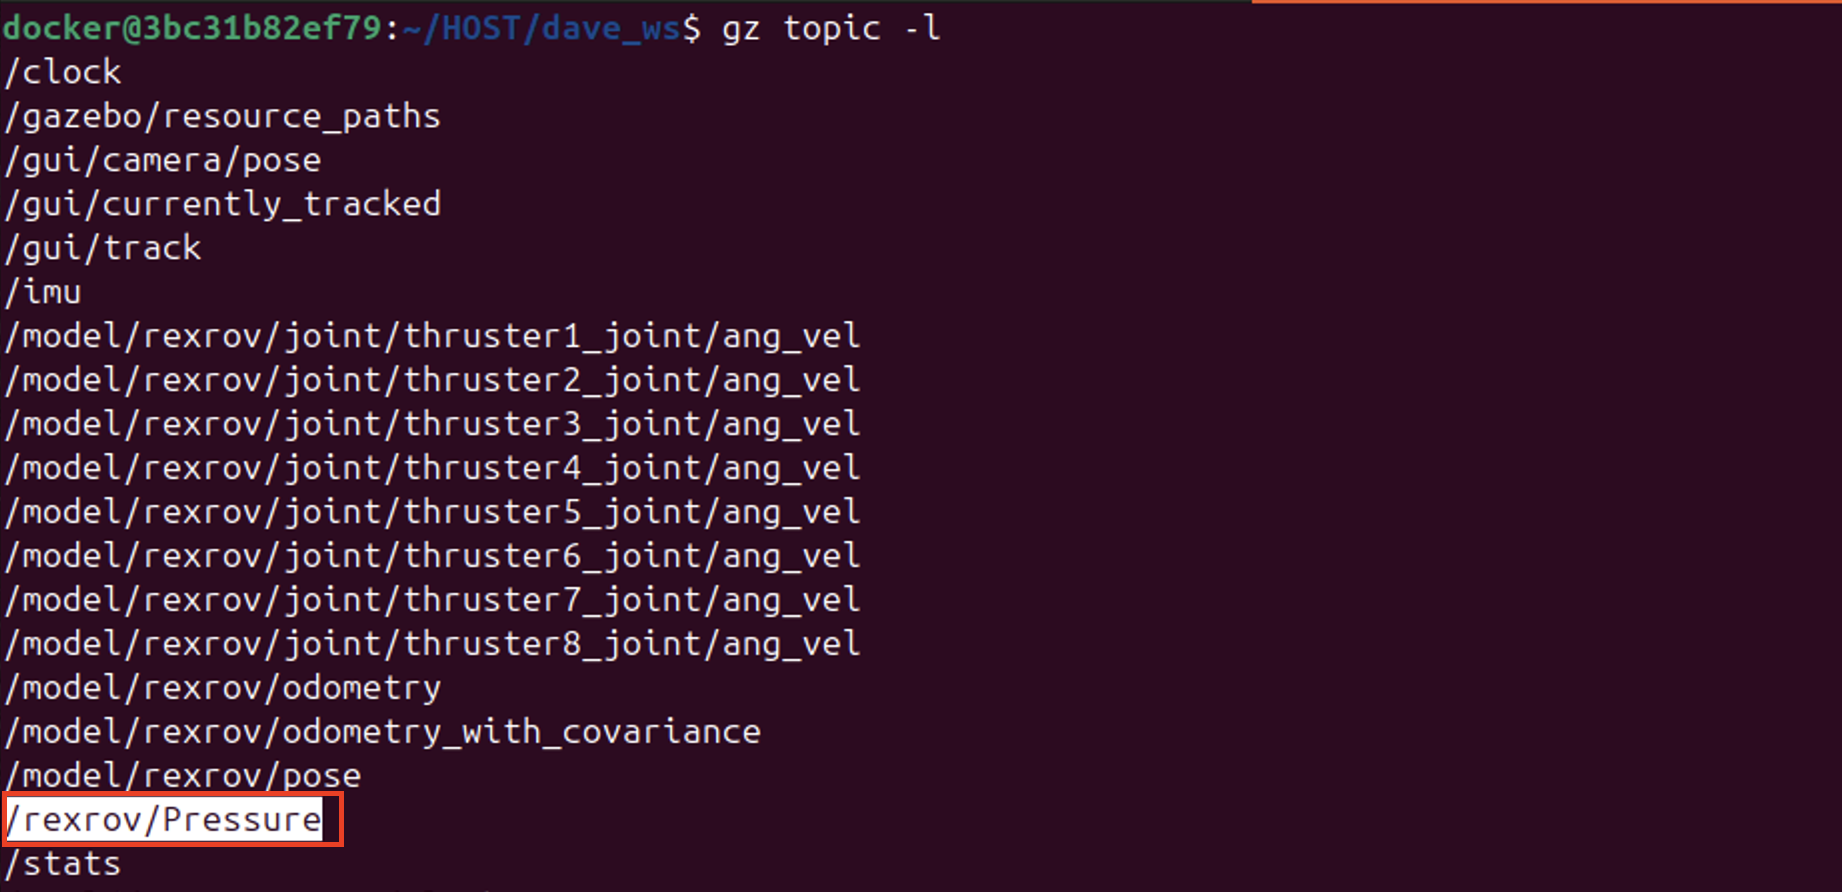
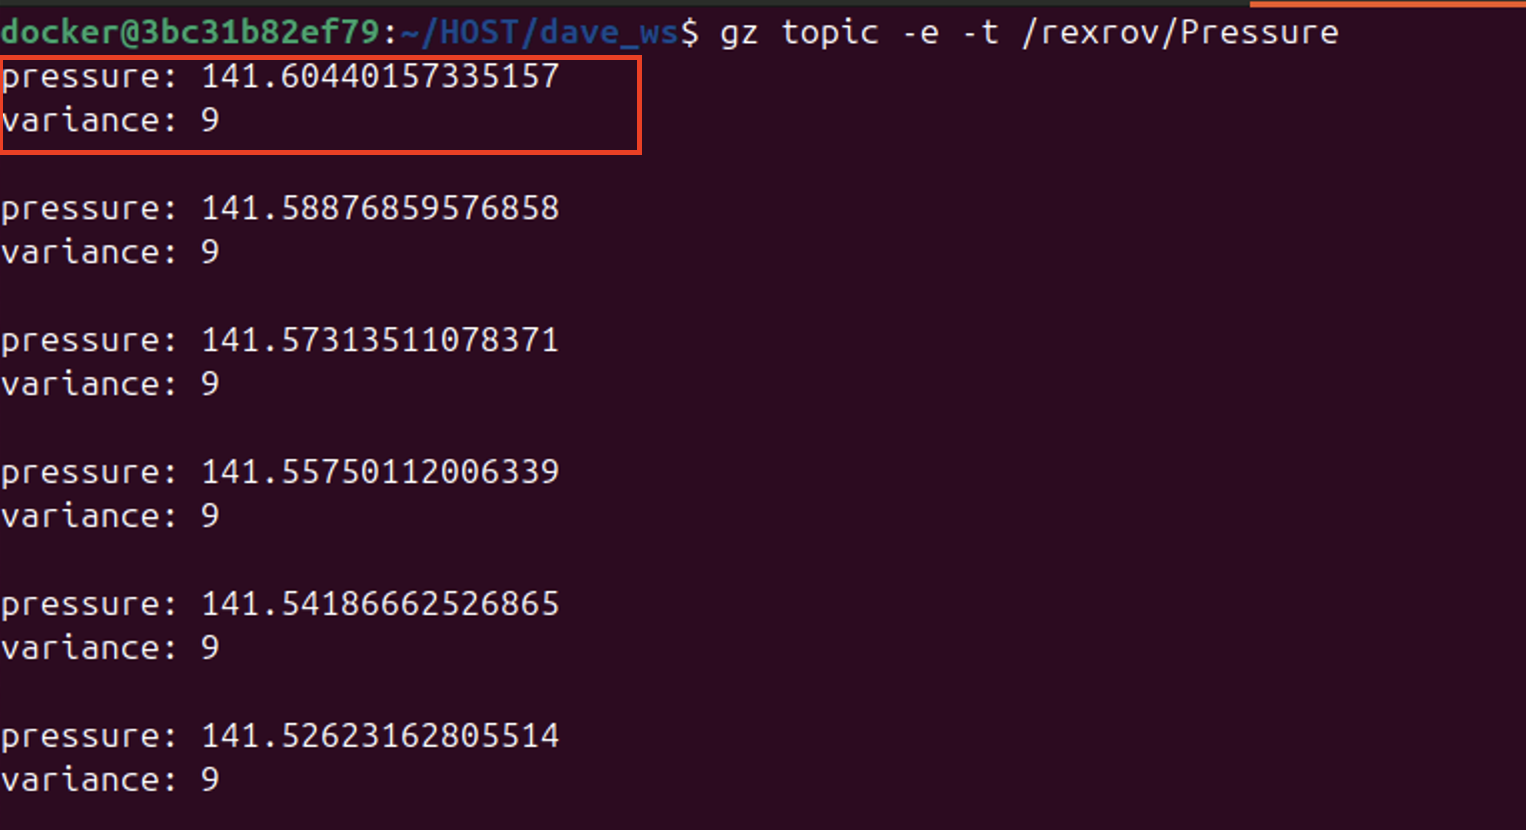
Abbildungen: POSIM-Notion-Wiki; DAVE-Quellenangabe unter Zitieren und Lizenzen. Verwenden Sie Befehle und Topic-Namen aus den Codeblöcken dieser Seite.