
Mehrstrahlsonar
Das Mehrstrahlsonar von POSIM erzeugt Intensitäts- und Entfernungsdaten sowie Sonarbilder mit einem Punktstreumodell. Dasselbe Plugin bietet Berechnungen über CPU, WGPU und CUDA. WGPU nutzt Vulkan unter Linux oder Metal in einer nativen macOS-Umgebung und unterstützt damit GPUs verschiedener Hersteller. Hinweise zur Einrichtung und Auswahl.
Ein Beispiel starten
Bereite die Terminals A und B vor. Falls die Sonarpakete fehlen, baue sie zunächst. Starte die Simulation in A und prüfe die Daten in B. Der erste Befehl wählt das Backend automatisch; das gesonderte Beispiel wählt WGPU und öffnet zusätzlich RViz.
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=blueview_p900 world_name:=posim_multibeam_sonar \
  paused:=false x:=4 z:=2.0 yaw:=3.14 gui:=true headless:=false
Das Paket posim_multibeam_sonar_demo enthält außerdem ein eigenständiges Beispiel:
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
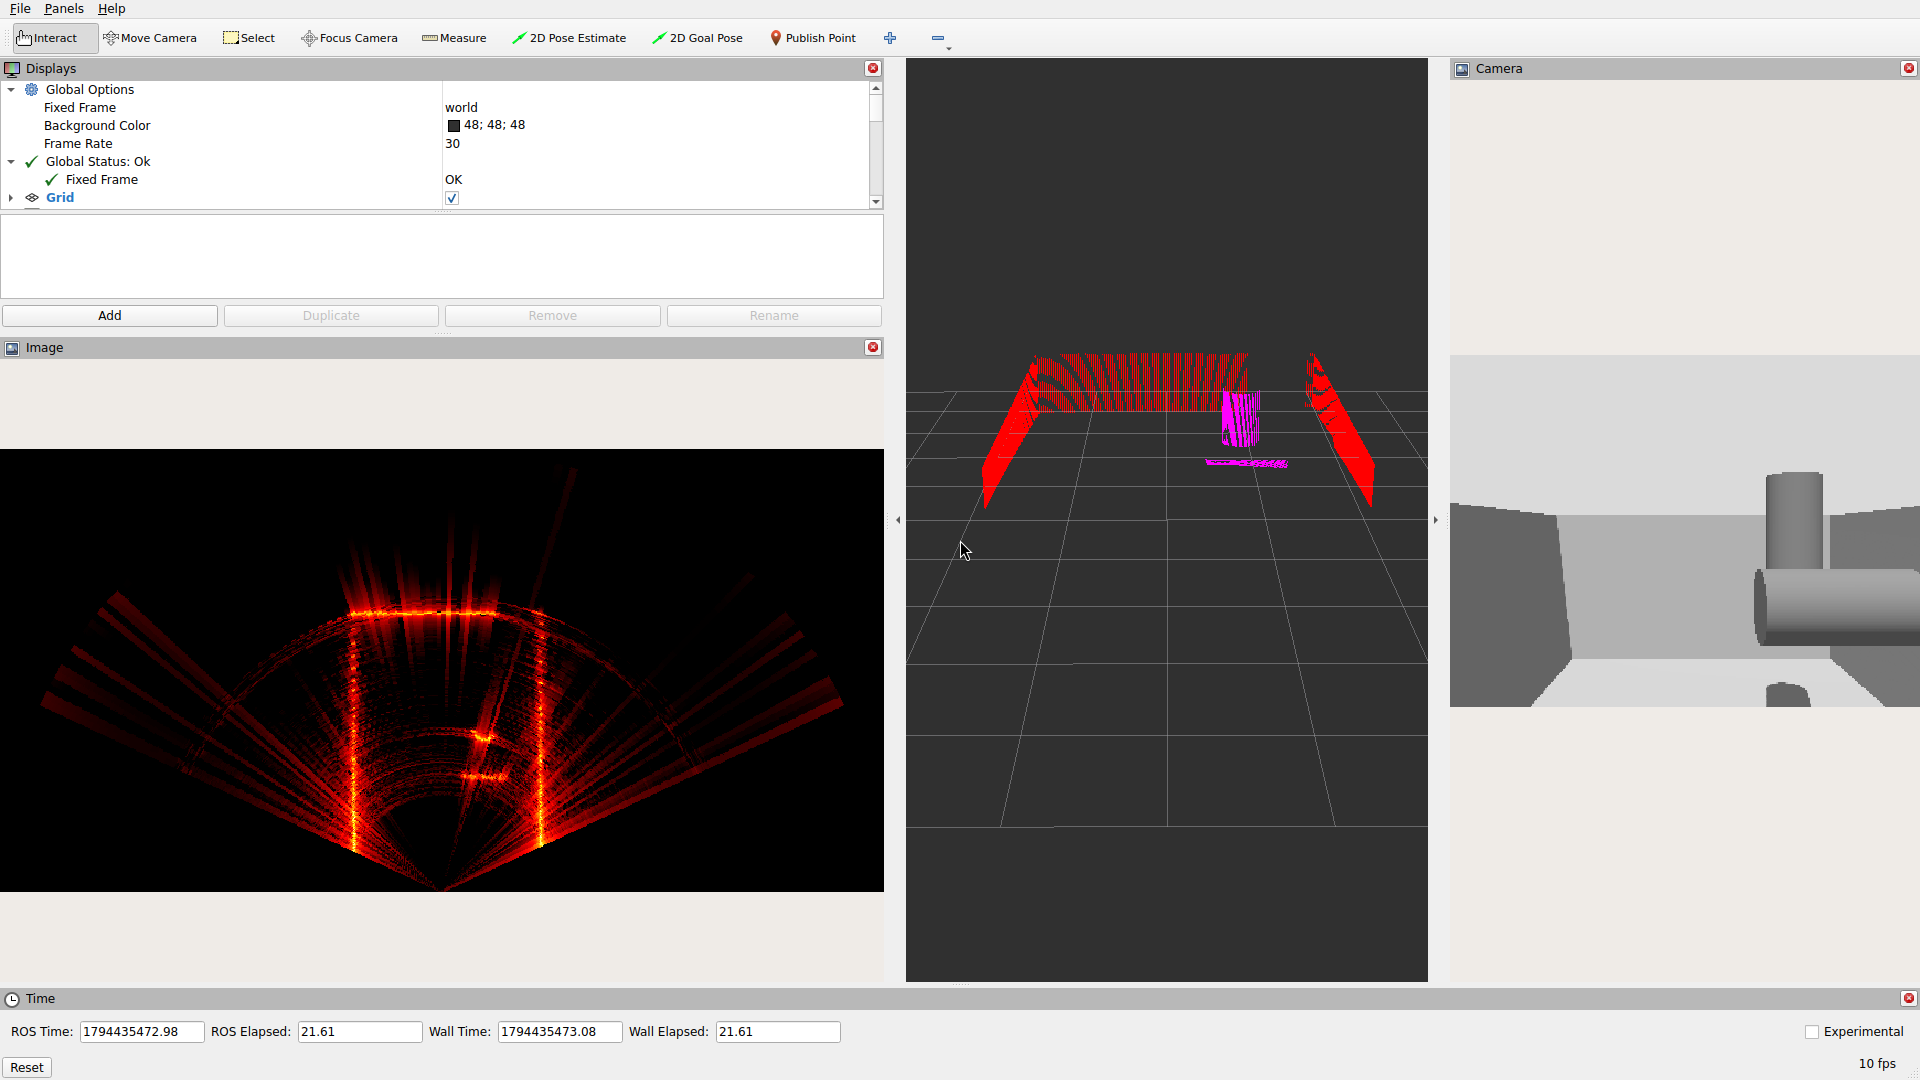
Starte jeweils nur ein Beispiel. Ersetze wgpu durch cpu, cuda oder auto, um das Backend zu wechseln. Für ein Sonar am Roboter wählst du bluerov2_heavy_multibeam_sonar und eine passende Welt.
Funktionsweise des Sensors
Gazebo liefert die Szenengeometrie. Das Sonarmodell schätzt Oberflächennormalen, berechnet die akustische Rückstreuung, wendet die Empfangsantwort an und ordnet die Echos Entfernungszellen zu. Akustische Daten und Bild zeigen dieselbe Beobachtung. Nutze Rohdaten für die Analyse und bewahre Verstärkungs- und Anzeigeeinstellungen auf.
Ein positiver Wert für spec/receiveBeamWidth aktiviert den physikalischen Modus. Er verwendet die gemessenen XYZ-Koordinaten einer Tiefenkamera, die den gesamten Sonarfächer erfasst. Geometrieabtastung, Empfangsrichtungen und Entfernungsausgaben sind unabhängig. Zellen mit Mittelpunkt im Fächer teilen dessen vollständigen Raumwinkel auf; ihre projizierten Oberflächen und die vorzeichenbehaftete Empfangsantwort bestimmen die Beiträge zu den Strahlen. Ein Hamming-Basisbandpuls mit fester Bandbreite und Spitzenwert eins verwendet ein längeres internes Berechnungsintervall als das veröffentlichte Entfernungsintervall. Der Ausgabeabstand ist soundSpeed / (2 × bandwidth); die Berechnungslänge bestimmt nicht die Pulsverstärkung. Das interne Schutzintervall wird nicht ausgegeben und verändert diesen Abstand nicht.
ray/scan/horizontal/samples legt die Geometriespalten fest, ray/scan/vertical/rays die Bildzeilen und beams die Empfangsrichtungen. Der physikalische Modus benötigt einen symmetrischen Fächer mit weniger als 180° je Achse. Entfernungsgrenzen sind radial; Pixel außerhalb des Fächers oder der Grenzen haben ungültige XYZ-Koordinaten in der organisierten Punktwolke. spec/receiveBeamWidth bezeichnet die volle Halbwertsbreite der Leistung in Radiant, spec/receiveGain die lineare Druckverstärkung (Standard: 1). Eine fehlende Breite oder der Wert null wählt das Standardraster. Der physikalische Modus unterstützt CPU und WGPU, nicht CUDA. Es gibt keine feste Grenze von 4096 Frequenzabtastwerten; große Raster unterliegen weiterhin den Ressourcenlimits des Backends und darstellbaren Dimensionen. Streukoeffizienten werden pro Bild und Geometriezelle erzeugt. Das Modell beschreibt Basisbandechos, ohne Trägerphasenausbreitung oder Amplitudenkalibrierung der Hardware.
Ausgaben prüfen
In Terminal B:
ros2 topic list -t
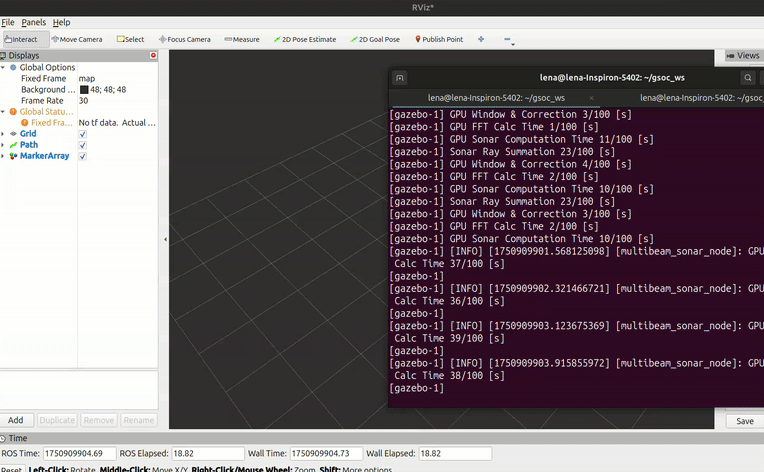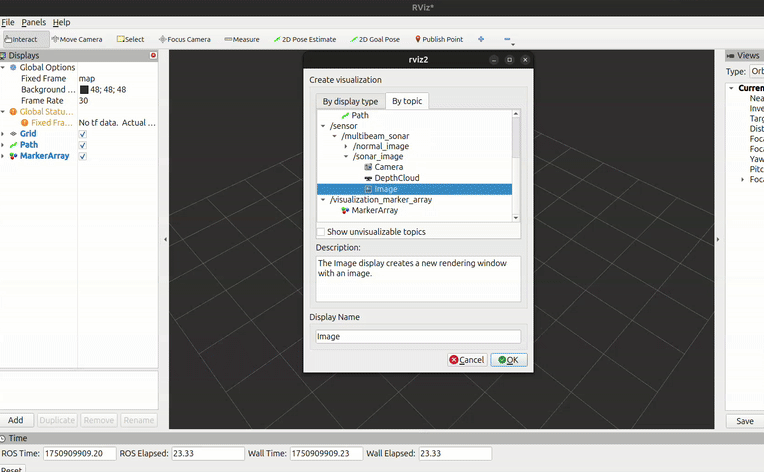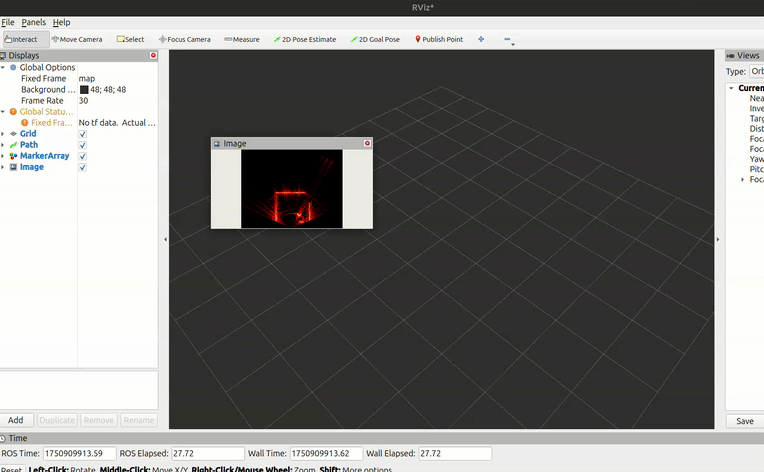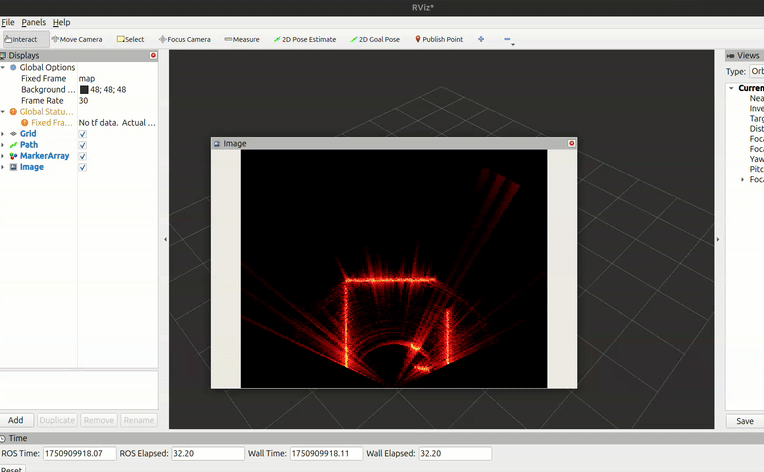
ros2 topic echo /sensor/multibeam_sonar/sonar_image \
  sensor_msgs/msg/Image --once --no-arr --qos-reliability reliable
- Der Bild-Publisher verwendet die QoS-Zuverlässigkeit
reliable. Stellen Sie diese auch in der Image-Anzeige von RViz ein. - Fügen Sie PointCloud2 für
/sensor/multibeam_sonar/point_cloudhinzu. - Akustische Rohdaten verwenden
marine_acoustic_msgs/msg/ProjectedSonarImage. - Der BlueView-Start überträgt die Gazebo-Zeit nach ROS
/clock. Für Nodes mituse_sim_timemuss die Welt laufen und die Uhr fortschreiten.
Sensorkonfiguration
Fügen Sie diese Systeme direkt unter <world> ein:
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="libmultibeam_sonar_system" name="custom::MultibeamSonarSystem"/>
Der P900-Sensor gehört in einen <link> des Modells:
<sensor name="multibeam_sonar" type="custom" gz:type="multibeam_sonar">
  <always_on>true</always_on>
  <update_rate>30.0</update_rate>
  <topic>/sensor/multibeam_sonar</topic>
  <visualize>true</visualize>
  <gz:multibeam_sonar>
  <ray degrees="false">
    <scan>
      <horizontal>
        <beams>512</beams>
        <min_angle>-1.13447</min_angle>
        <max_angle>1.13447</max_angle>
      </horizontal>
      <vertical>
        <rays>300</rays>
        <min_angle>-0.10472</min_angle>
        <max_angle>0.10472</max_angle>
      </vertical>
    </scan>
    <range>
      <min>0.1</min>
      <max>10.0</max>
    </range>
  </ray>
    <spec>
        <!-- Sonar properties -->
      <verticalFOV>12</verticalFOV>
      <sonarFreq>900e3</sonarFreq>
      <bandwidth>29.9e3</bandwidth>
      <soundSpeed>1500</soundSpeed>
      <sourceLevel>220</sourceLevel>
      <maxDistance>10</maxDistance>
      <raySkips>10</raySkips>
      <sensorGain>0.02</sensorGain>
      <blazingSonarImage>true</blazingSonarImage>
      <writeLog>false</writeLog>
      <debugFlag>false</debugFlag>
      <writeFrameInterval>5</writeFrameInterval>
      <!-- ROS publication topics -->
      <pointCloudTopicName>point_cloud</pointCloudTopicName>
      <sonarImageRawTopicName>sonar_image_raw</sonarImageRawTopicName>
      <sonarImageTopicName>sonar_image</sonarImageTopicName>
      <frameName>forward_sonar_optical_link</frameName>
    </spec>
  </gz:multibeam_sonar>
</sensor>
Das Beispiel fordert 512 horizontale Strahlen über etwa 130°, 300 vertikale Abtaststrahlen über etwa 12° und eine Reichweite von 0.1–10 m an. Es verwendet 900 kHz, 29.9 kHz Bandbreite und eine Schallgeschwindigkeit von 1500 m/s. Die eingestellten 30 Hz sind die Sollrate; die empfangene Rate hängt von Berechnung und Rendering ab. Alle Werte stehen im Sensormodell.
Parameter in <spec>
| Parameter | Bedeutung | Standardwert im Code | P900-Beispiel |
|---|---|---|---|
verticalFOV |
Vertikale akustische Strahlbreite, Grad | 10 | 12 |
sonarFreq |
Akustische Frequenz, Hz | 900000 | 900000 |
bandwidth |
Signalbandbreite, Hz | 29500000 | 29900 |
soundSpeed |
Schallgeschwindigkeit, m/s | 1500 | 1500 |
sourceLevel |
Quellpegel, dB | 220 | 220 |
maxDistance |
Verarbeitungsreichweite, m; an die Strahlreichweite anpassen | 60 | 10 |
raySkips |
Vertikale Abtastschrittweite; positive ganze Zahl | 10 | 10 |
sensorGain |
Verstärkung der Echoamplitude im CPU-Standardraster; im physikalischen Modus und von WGPU/CUDA nicht verwendet | 0.02 | 0.02 |
blazingSonarImage |
Zufallsstartwert aus der tatsächlichen Uhrzeit; bei false fest 1234 |
false | true |
pointCloudTopicName |
Suffix des Gazebo-Punktwolken-Topics | point_cloud |
Gleich |
sonarImageRawTopicName |
Suffix des ROS-Topics für Rohdaten | sonar_image_raw |
Gleich |
sonarImageTopicName |
Suffix des ROS-Bild-Topics | sonar_image |
Gleich |
frameName |
Kennung des optischen Koordinatensystems | forward_sonar_optical_link |
Gleich |
writeLog |
CSV-Dateien in einem eigenen Verzeichnis je Lauf schreiben | false | false |
writeFrameInterval |
Bilder zwischen zwei Schreibvorgängen; positive ganze Zahl | 10 | 5 |
debugFlag |
Diagnoseausgaben auf der Konsole | false | false |
plotScaler |
Wird eingelesen und ausgegeben, wirkt aber nicht auf die Bilderzeugung | 10 | Nicht gesetzt |
Topics und Koordinatensysteme
Die Suffixe werden an <topic> angehängt, hier /sensor/multibeam_sonar. Gazebo veröffentlicht die Punktwolke als gz.msgs.PointCloudPacked; die mitgelieferte ROS-Bridge überträgt sie als sensor_msgs/msg/PointCloud2. Stimmen Sie pointCloudTopicName mit sensor_config.py ab und setzen Sie frameName auf das optische Koordinatensystem des Sonars.
Die Launch-Dateien für BlueView P900 und das BlueROV2-Sonar veröffentlichen für die RViz-Anzeige eine Identitätstransformation von world zum Sonarkoordinatensystem. Die Punktwolkenkoordinaten bleiben auf den Sensor bezogen. Diese statische Transformation berücksichtigt weder die Fahrzeugbewegung noch die Montageposition und -orientierung des Sonars. Für die Kartierung in Weltkoordinaten ersetzen Sie sie durch eine Transformationskette, die beide Posen berücksichtigt.
Strahlgeometrie
Die Standardwerte in <ray> sind 256 horizontale Strahlen, 3 vertikale Abtaststrahlen, horizontale Winkel ±π/4, vertikale Winkel ±π/8 und 0.1–5 m Reichweite. Winkel sind im Bogenmaß angegeben; degrees="true" schaltet auf Grad um. Das optionale <reference_frame> in <gz:multibeam_sonar> verwendet standardmäßig die Nullpose.
Behalten Sie die vollständigen Blöcke <ray> und <spec> bei: Die Standardwerte gelten für deren einzelne Felder. Strahlreichweite und maxDistance müssen zusammenpassen. Die Implementierung legt das Einlesen und die Datenausgabe fest.
Vergleichbare Messungen
Lassen Sie die Aufzeichnung bei Durchsatzmessungen ausgeschaltet, sofern sie nicht selbst zum Versuch gehört. Nutzen Sie die Anleitung Sonar konfigurieren und abstimmen und halten Sie für Vergleiche die akustischen Parameter sowie blazingSonarImage fest.
Rechenbackend
| Auswahl | Verhalten |
|---|---|
auto |
Versucht CUDA, danach WGPU, dann CPU; Standardeinstellung |
wgpu |
Nutzt einen geeigneten Vulkan-/Metal-Adapter; ohne ihn schlägt die Sensorinitialisierung fehl |
cuda |
Benötigt eine NVIDIA-GPU und das gebaute, installierte CUDA-Backend; andernfalls schlägt die Initialisierung fehl |
cpu |
Berechnet Schallreflexionen auf der CPU; Gazebo benötigt weiterhin einen Renderer |
Der gesonderte Launch akzeptiert compute_backend. Andere Launches lesen POSIM_SONAR_COMPUTE_BACKEND. Prüfe beim Start die Zeile Using sonar compute backend:. Sonar konfigurieren und abstimmen erläutert Adapterwahl, Voraussetzungen und numerische Unterschiede.
Einen Sensor hinzufügen
- Kopieren Sie
models/posim_sensor_models/description/blueview_p900/unter einer neuen Sensorkennung. - Erstellen Sie die passende
config/<Sensorkennung>/sensor_config.py. Stimmen Sie Modell-, Link- und Frame-Namen mit den Bridge-Topics ab. - Passen Sie Abtastung, Winkel und Reichweite an. Laden Sie die beiden oben gezeigten Systeme in der Welt; weitere Einstellungen zeigt die Sonarwelt als SDF.
- Bereiten Sie Rechenbackend und Rendering vor, bauen Sie den Workspace neu und laden Sie seine Umgebung. Wählen Sie den Sensor über die Startargumente.
Rohdaten aufzeichnen und darstellen
Mit writeLog=true legt jeder Sensor SonarRawData_<run>_<suffix>/ im Arbeitsverzeichnis des Simulators an und gibt den Pfad aus. Dort stehen nummerierte CSV-Dateien und SonarRawData_beam_angles.csv; bestehende Aufzeichnungen bleiben erhalten. Intervalle unter 1 werden auf 1 gesetzt. Kann das Verzeichnis nicht angelegt werden, wird die Aufzeichnung mit einer Fehlermeldung deaktiviert.
Öffnen Sie im ausgegebenen Verzeichnis das erste Bild:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv
So speichern Sie die Diagramme als PNG:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv \
  --output-dir plots --no-show
Das Darstellungsprogramm lässt sich auch ohne CUDA installieren. Es erzeugt eine Sonaransicht und fünf gleichmäßig ausgewählte Strahlprofile; bei weniger als fünf Strahlen zeigt es alle.
| Option | Wirkung |
|---|---|
--range-max |
Größte angezeigte Entfernung, m |
--beam-step |
Jeden N-ten Strahl darstellen |
--dynamic-range |
Bereich unterhalb des Maximums, dB; Standard: 60 |
Farben beziehen sich auf das Maximum des jeweiligen Bildes. Vergleichen Sie für unterschiedliche Läufe die CSV-Werte. Die erste Spalte enthält Entfernungen, die weiteren Spalten komplexe Echos je Strahl. Bewahren Sie die zugehörige Winkeldatei zusammen mit den Daten auf und prüfen Sie den belegten Speicherplatz.
Szenen und Beobachtungen
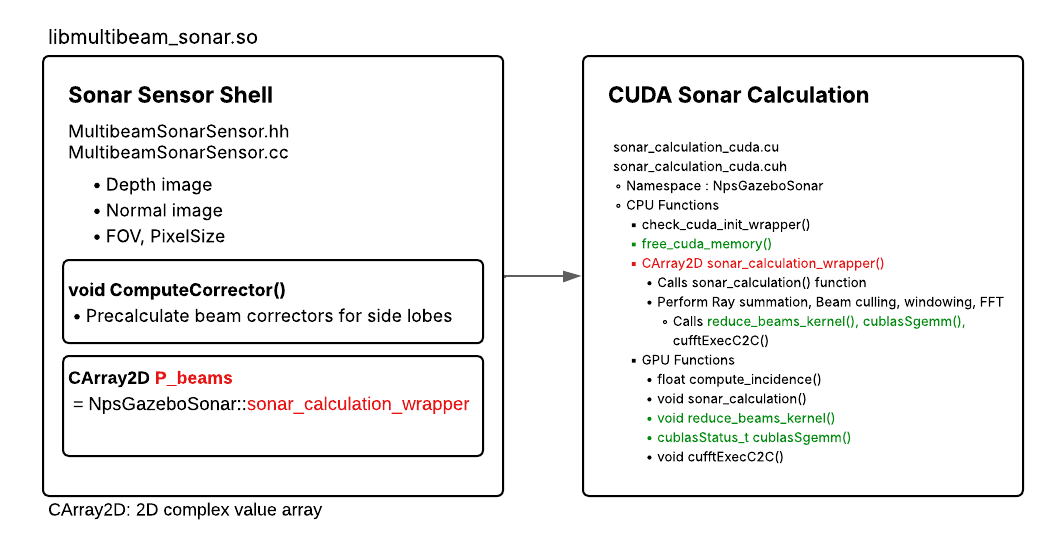
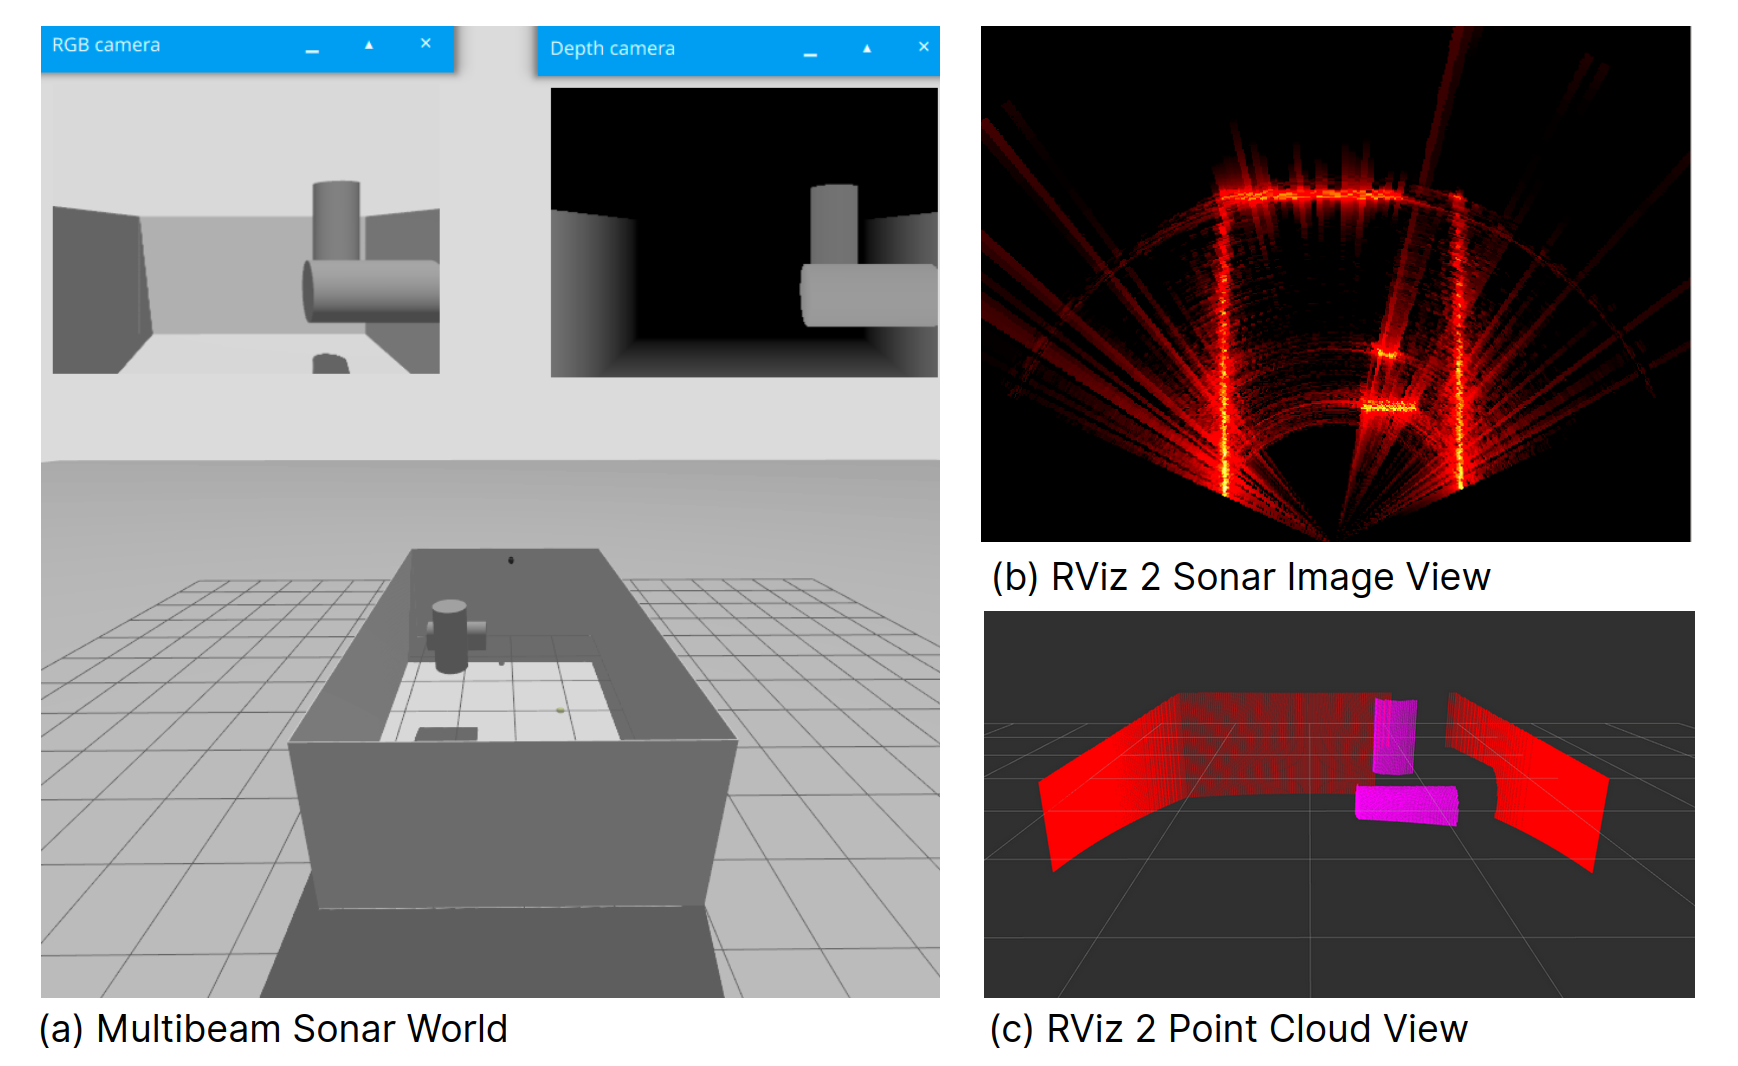
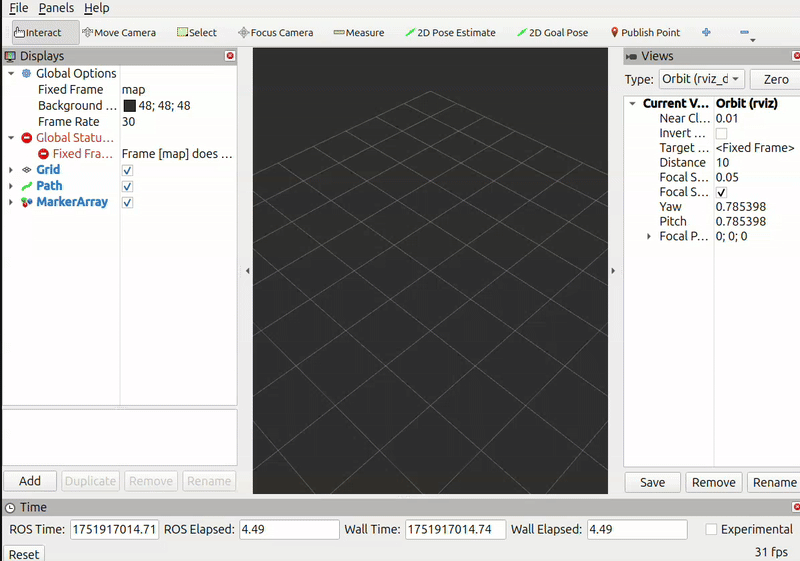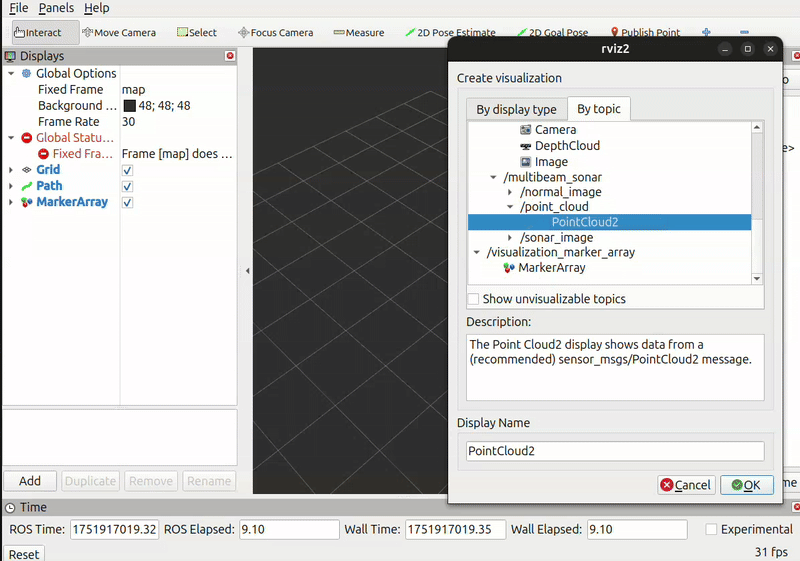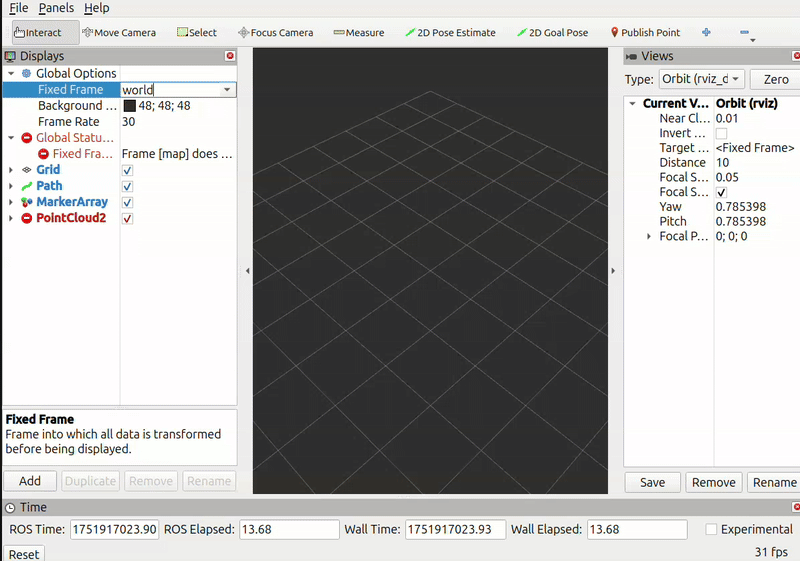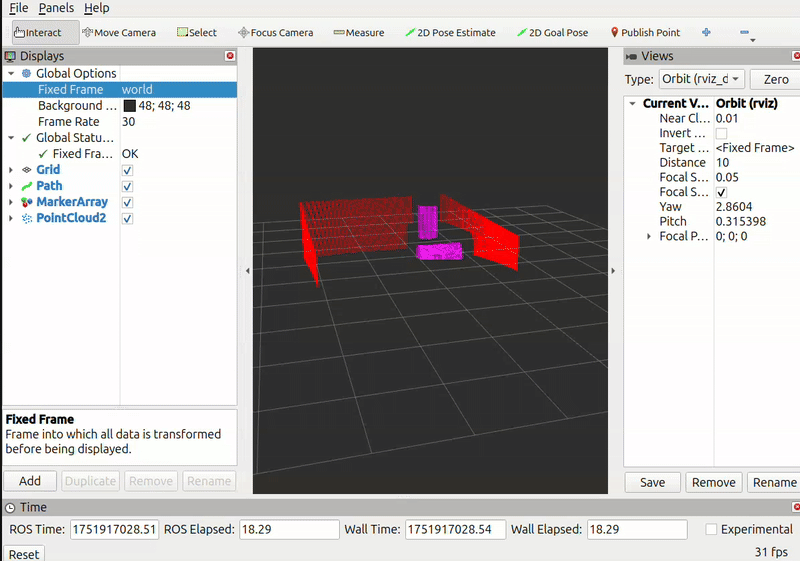
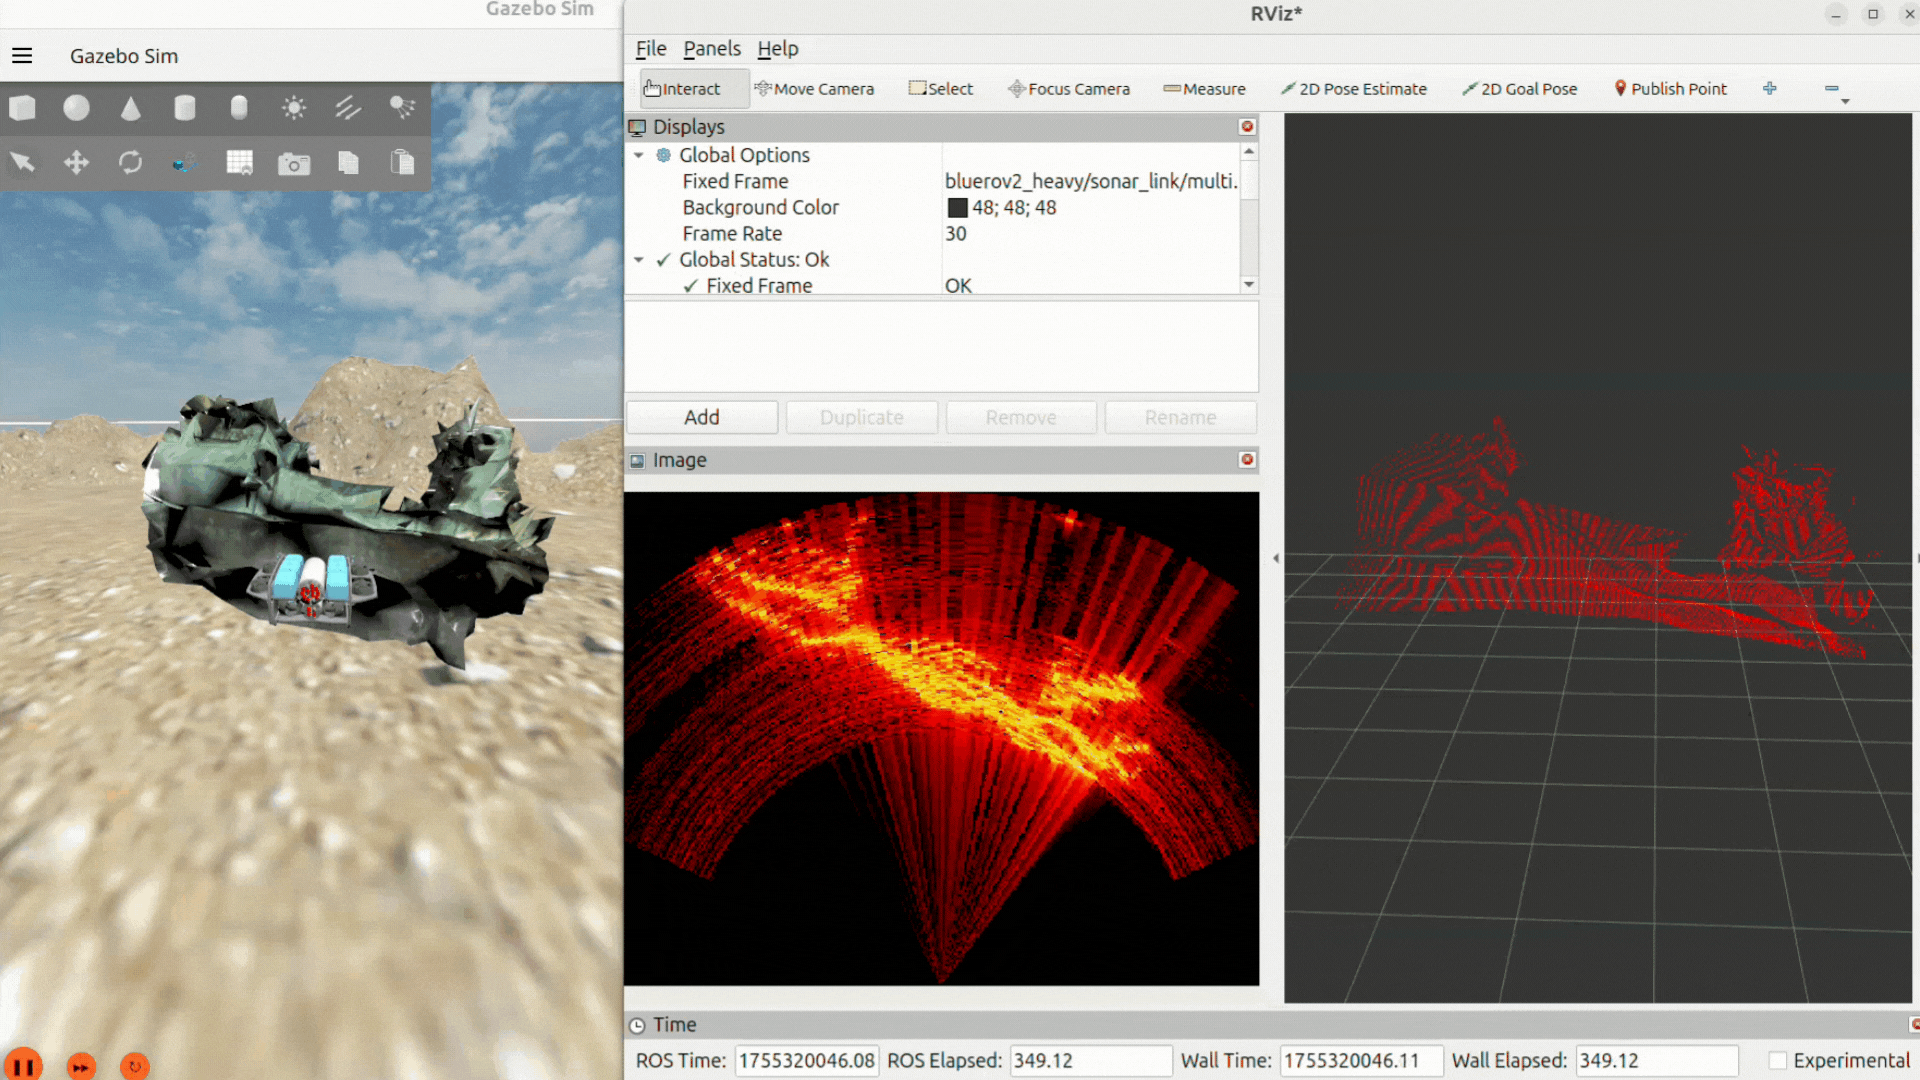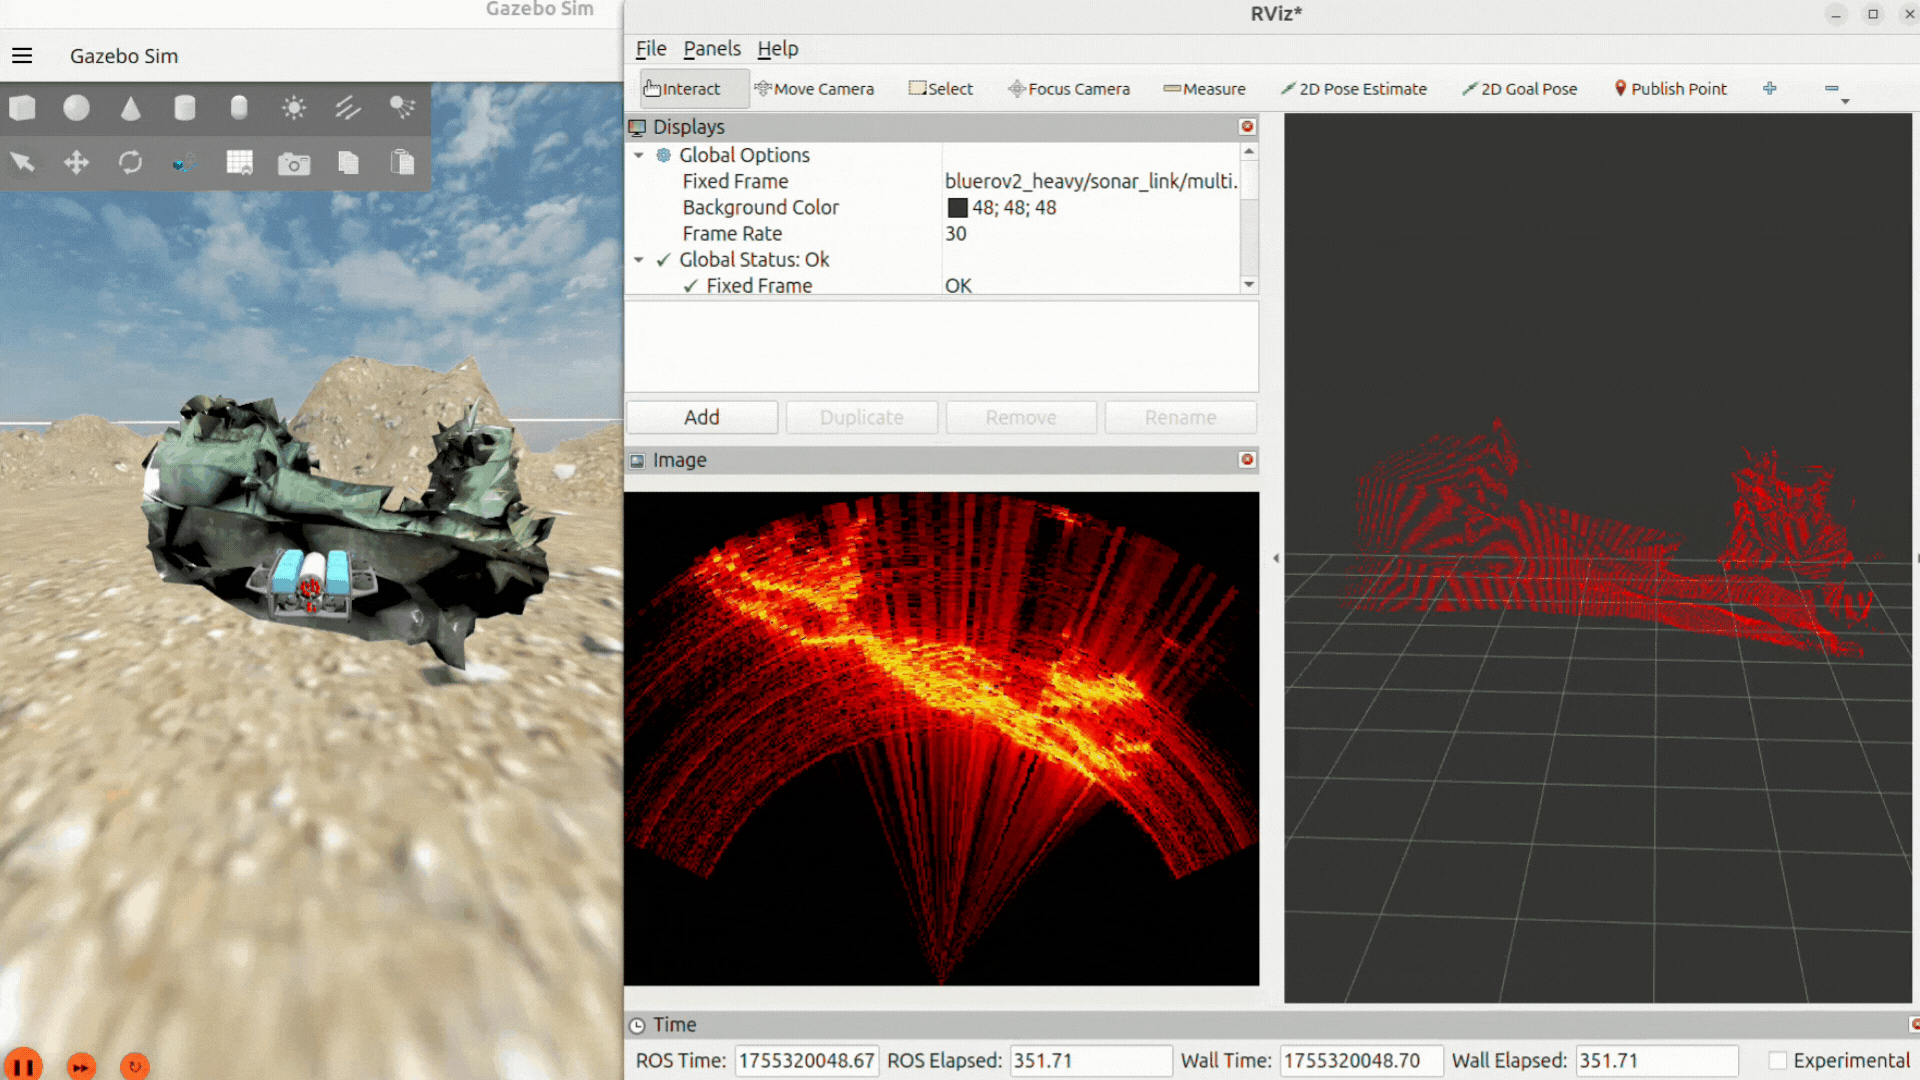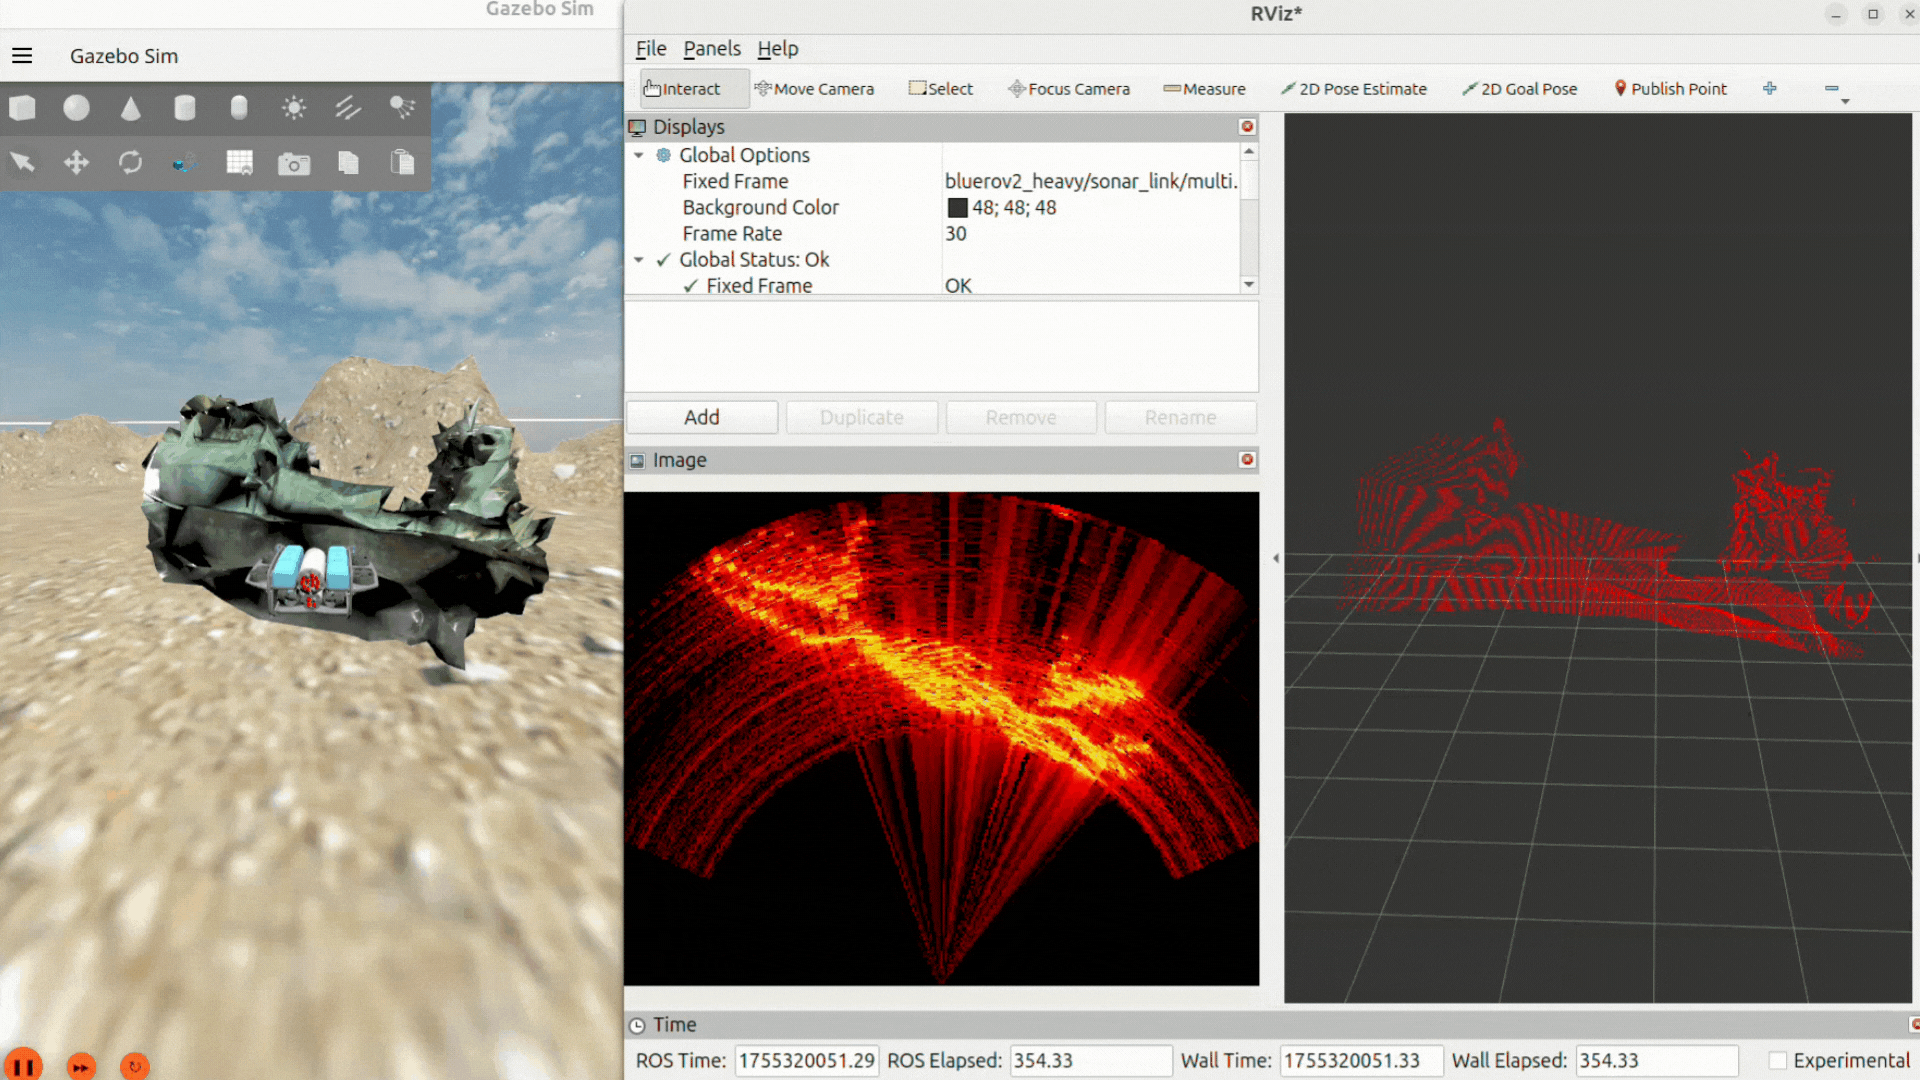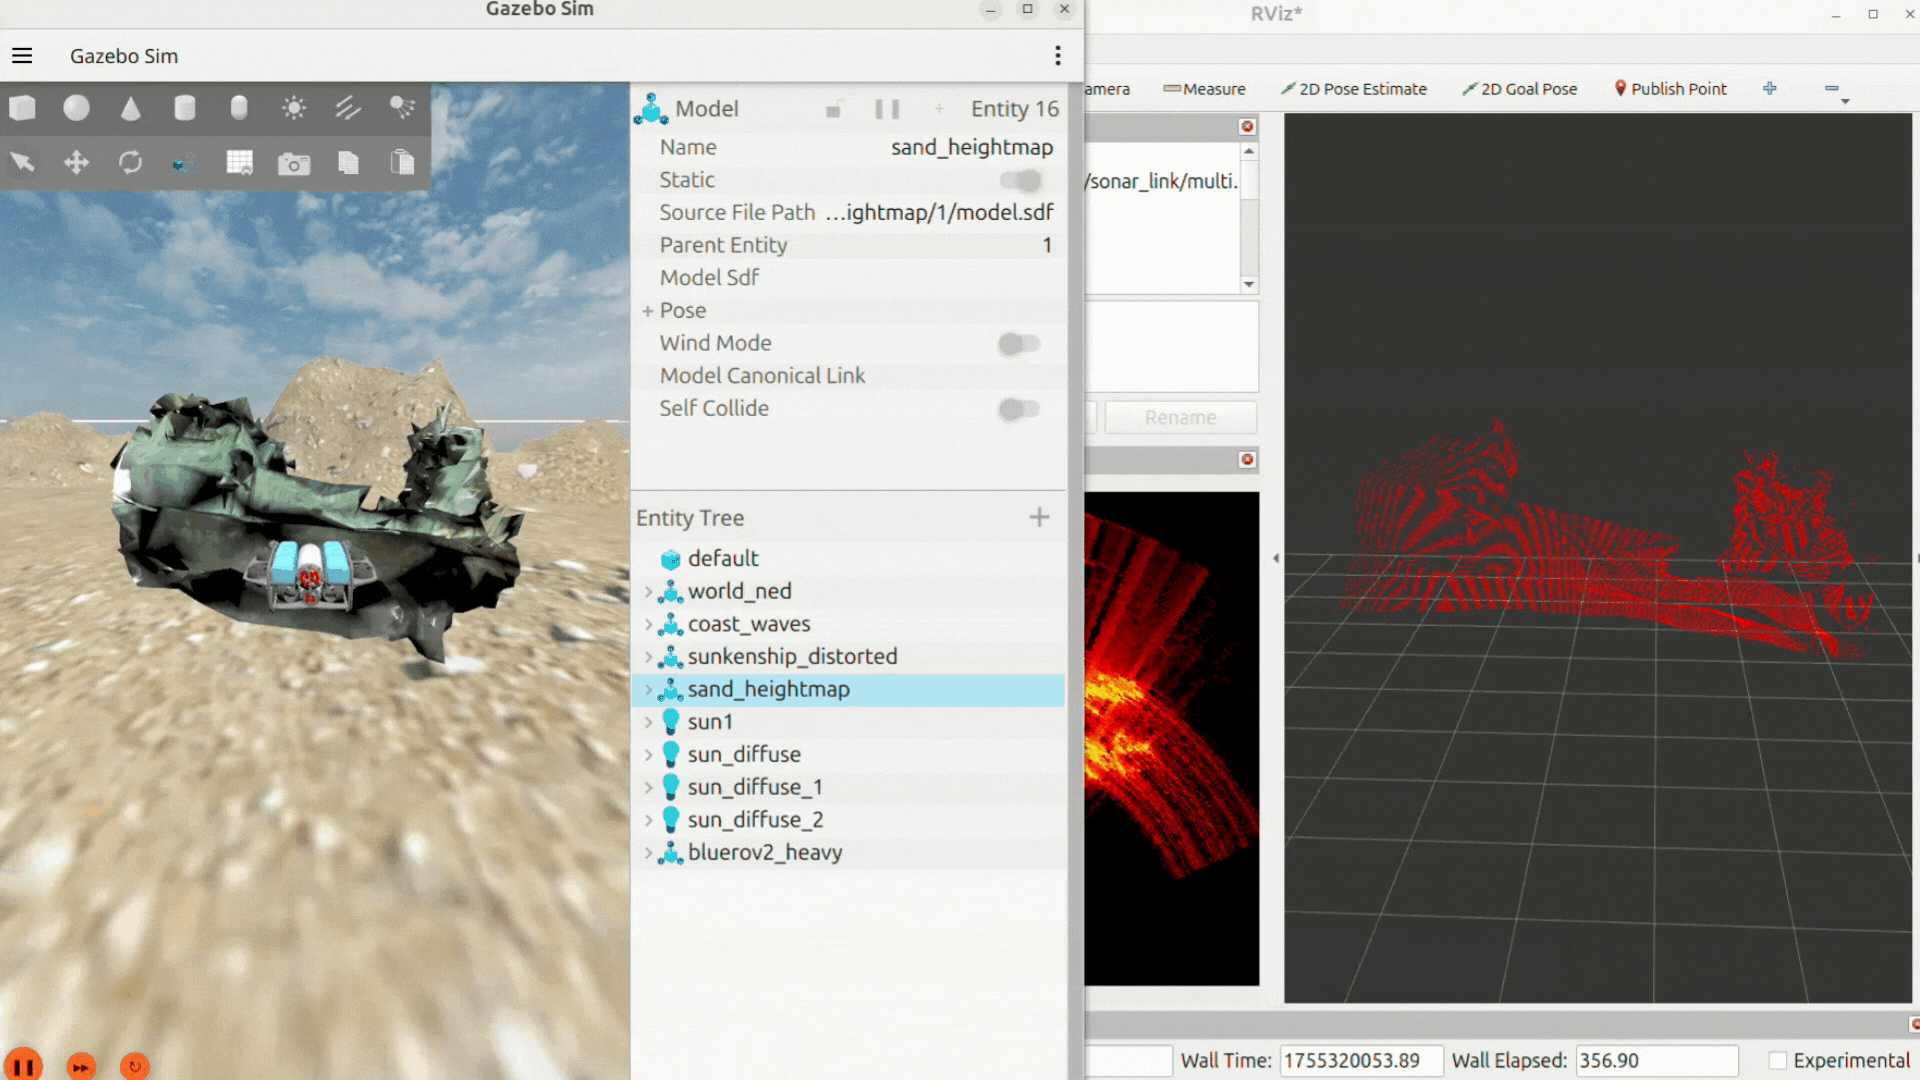
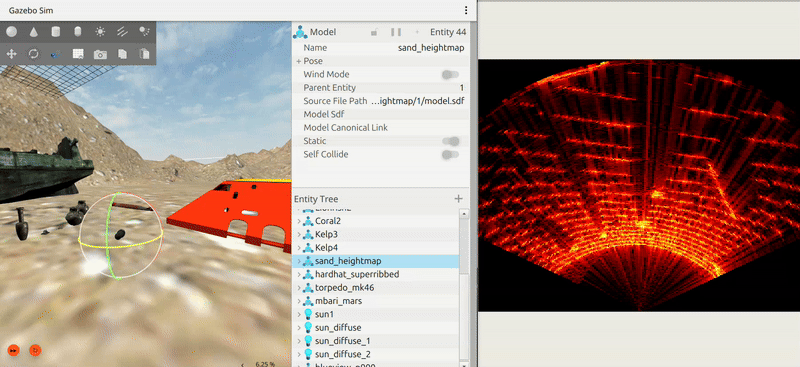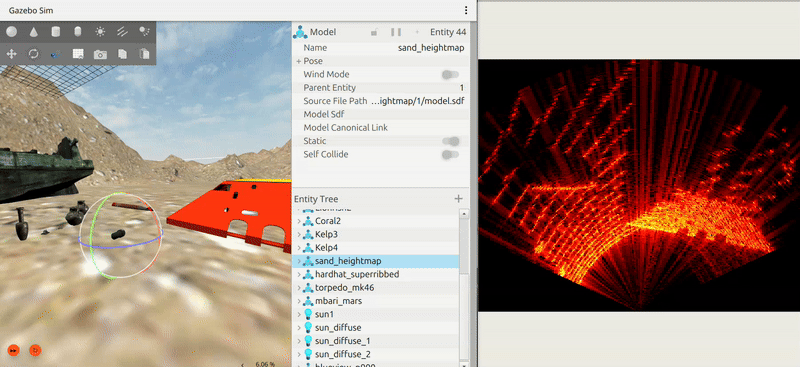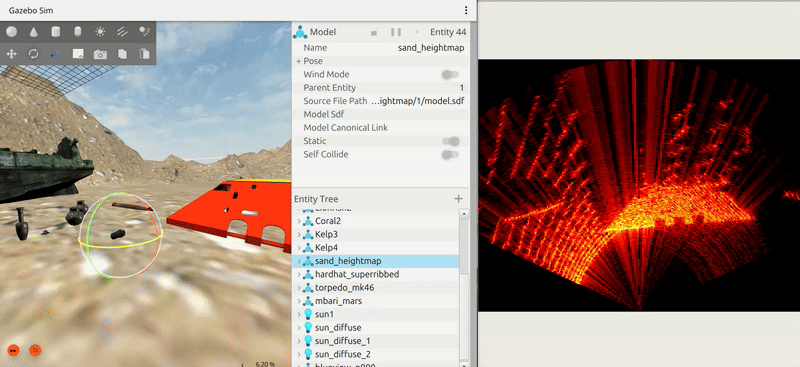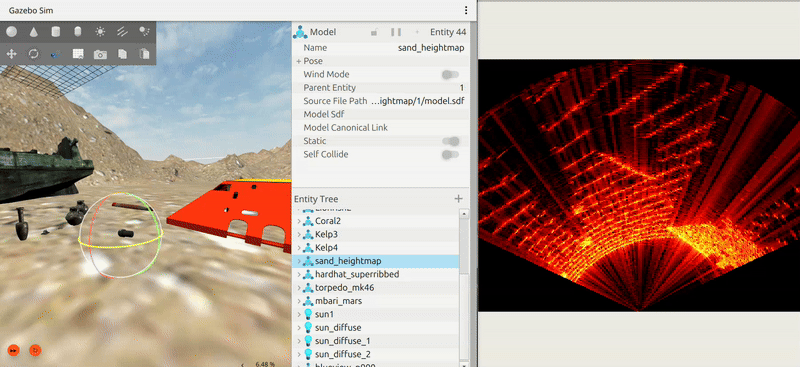
Bilder und Videos: POSIM Notion Wiki. Unter Zitieren und Lizenzen stehen die Quellen zu DAVE und zum Sonarmodell. Verwenden Sie die Befehle und Topic-Namen aus den Codeblöcken dieser Seite.