
Doppler-Geschwindigkeitsmessung
Ein DVL schätzt die Geschwindigkeit relativ zum Meeresboden oder zum umgebenden Wasser. POSIM verwendet Gazebos DVL-System und eine ROS-Bridge für posim_interfaces/msg/DVL.
Sensor starten
Im für Ihre Installation vorbereiteten Terminal A:
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=nortek_dvl500_300 world_name:=dvl_world z:=-30 \
  paused:=false gui:=true headless:=false
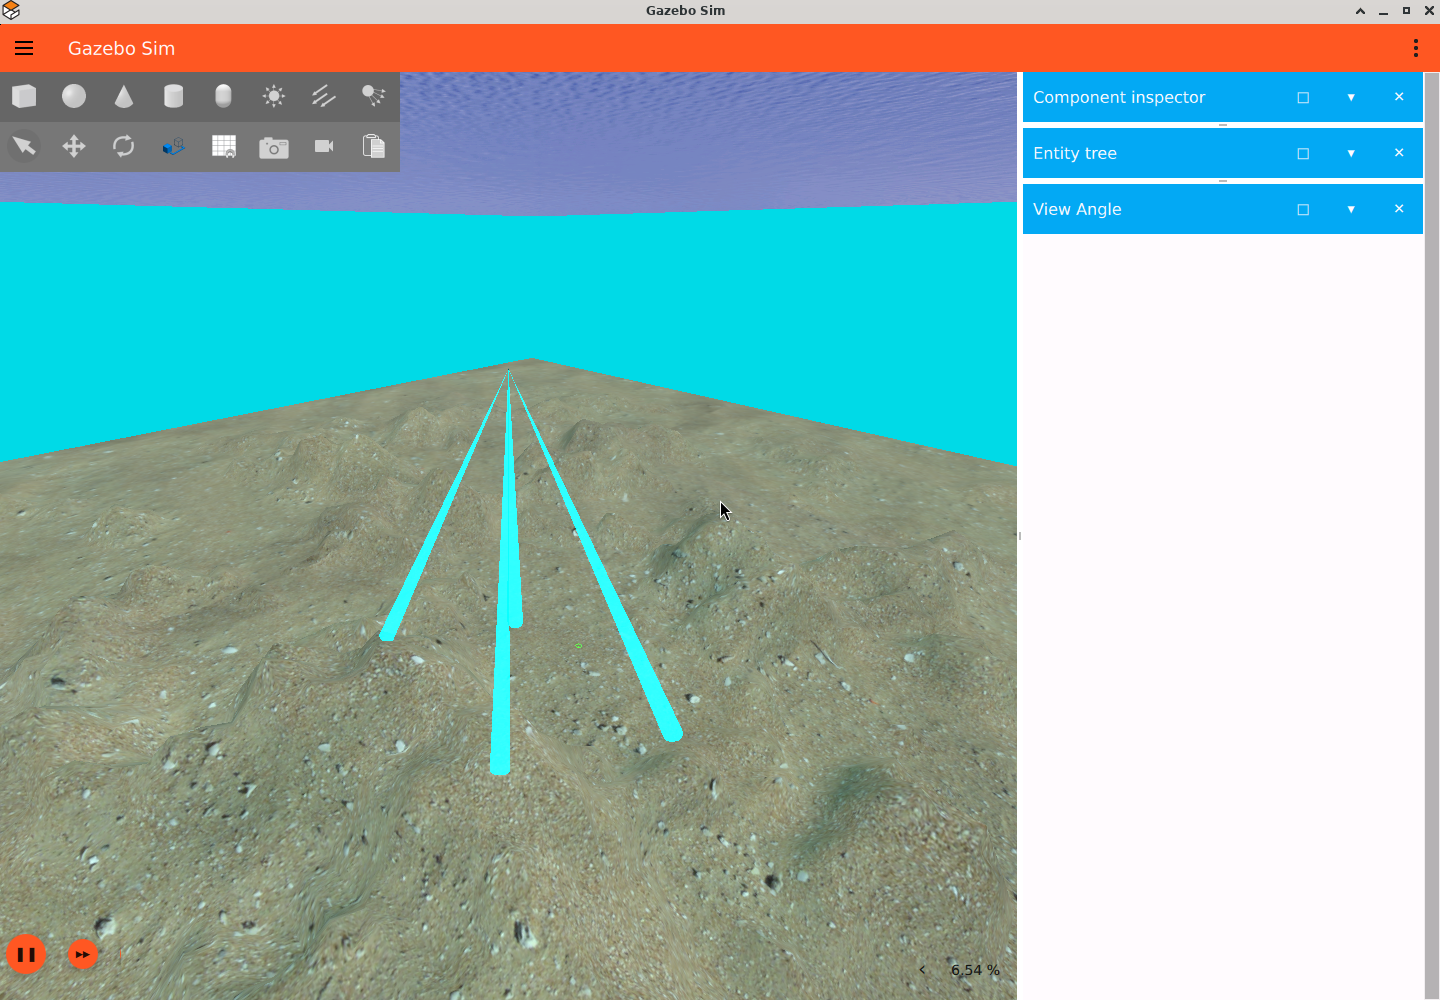
Lesen Sie im vorbereiteten Terminal B zunächst Gazebo-Daten, beenden Sie die Anzeige mit Strg+C und lesen Sie dann ROS:
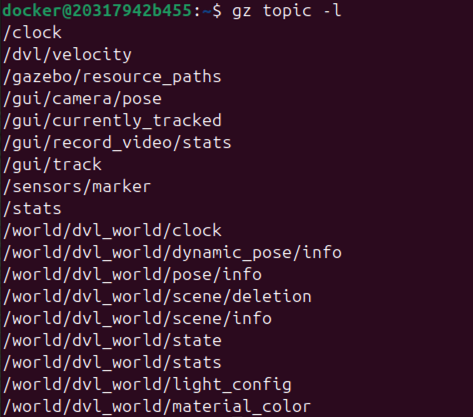
gz topic -e -t /dvl/velocity
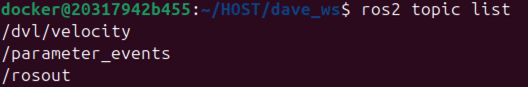
ros2 topic echo /dvl/velocity posim_interfaces/msg/DVL --once
Verwenden Sie bei einem eigenen Sensor das Topic aus dessen Modell.
SDF-Integration
Setzen Sie diese Systeme direkt in <world>:
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="gz-sim-dvl-system"
        name="gz::sim::systems::DopplerVelocityLogSystem"/>
Die POSIM-Bridge gehört in das <model> des Sensors. Ihr Topic muss zum <topic> des DVL in <link> passen:
<plugin filename="DVLBridge" name="posim_ros_gz_plugins::DVLBridge">
  <topic>/dvl/velocity</topic>
</plugin>
Die vollständige DVL500-300-SDF definiert type="custom" gz:type="dvl", vier Strahlen und die Tracking-Modi. Die Welt enthält die Bodengeometrie.
Parameter und Einheiten
DVLBridge akzeptiert nur topic, standardmäßig /dvl/velocity. Dort empfängt sie Gazebo-Nachrichten und veröffentlicht ROS-Nachrichten. Die übrigen Felder gehören zum Gazebo-Sensor; die Tabelle zeigt DVL500-300-Beispielwerte.
| Sensor-SDF-Feld | Bedeutung | Beispiel |
|---|---|---|
topic, update_rate |
Pfad und gewünschte Frequenz, Hz | /dvl/velocity, 8 |
gz:dvl/type |
Wandleranordnung | phased_array |
arrangement: aperture, rotation, tilt |
Strahlwinkel; degrees="true" verwendet Grad |
Öffnung 3°, Drehungen −135/135/45/−45°, Neigung 25° |
minimum_range, maximum_range |
Akustische Reichweite, m | 0.3, 200 |
reference_frame |
Position in m, Rotation in rad | 0 0 0 3.14 0 -1.57 |
tracking/bottom_mode/when, tracking/water_mass_mode/when |
Auswahl der Messreferenz | Beide best |
Tracking: noise/stddev |
Standardabweichung des Geschwindigkeitsrauschens, m/s | Boden 0.005; Wasser 0.015 |
Wassermasse: water_velocity |
x/y/z-Komponenten, m/s | 0/0/0 |
Wassermasse: boundaries/near, boundaries/far, bins |
Abtastgrenzen in m und Zellenzahl | 10, 100, 10 |
Tracking: visualize |
Abtastgeometrie anzeigen | true |
Die Bridge-Implementierung beschreibt die Umrechnung. Der Tiefensensor nutzt Gazebos Rendering; schließen Sie die Umgebungseinrichtung ab.
Verfügbare Modelle
| Beschreibung | Familie |
|---|---|
nortek_dvl500_300, nortek_dvl500_6000 |
Nortek DVL500 |
nortek_dvl1000_300, nortek_dvl1000_4000 |
Nortek DVL1000 |
sonardyne_syrinx600 |
Sonardyne |
teledyne_explorer1000, teledyne_explorer4000 |
Teledyne Explorer |
teledyne_whn |
Teledyne WHN |
nortek_dvl500_300_with_multibeam_sonar |
DVL mit Sonar |
Prüfen Sie Abtastung und Geometrie in der jeweiligen SDF.
Bezugssystem und Kovarianz
Das Beispiel rechnet ENU mittels <reference_frame> in sein Bezugssystem vorwärts/steuerbord/abwärts um. Die Bridge erhält den Gazebo-Framenamen und ersetzt :: durch /. Verwenden Sie dasselbe Bezugssystem im Schätzer und unterscheiden Sie Messungen relativ zum Boden und zur Wassermasse.
Gesamtgeschwindigkeit und jeder Strahl enthalten eine ROS-Twist-Kovarianz von 6×6. Oben links steht die gemessene 3×3-Kovarianz der linearen Geschwindigkeit in m²/s². Die übrigen Einträge sind null, weil keine Winkelgeschwindigkeit geschätzt wird; sie bedeuten keine gemessene Unsicherheit von null.
Beobachtungen prüfen
Lesen Sie ros2 interface show posim_interfaces/msg/DVL. Prüfen Sie Geschwindigkeit, Bezugssystem und Status im Stillstand und während einer kontrollierten Bewegung. Boden, Reichweite und Strahlschnittpunkte beeinflussen die Messung. Aktivieren Sie visualize im Modell, um die Strahlen anzuzeigen.
DVL-Strahlen und Ausgabe
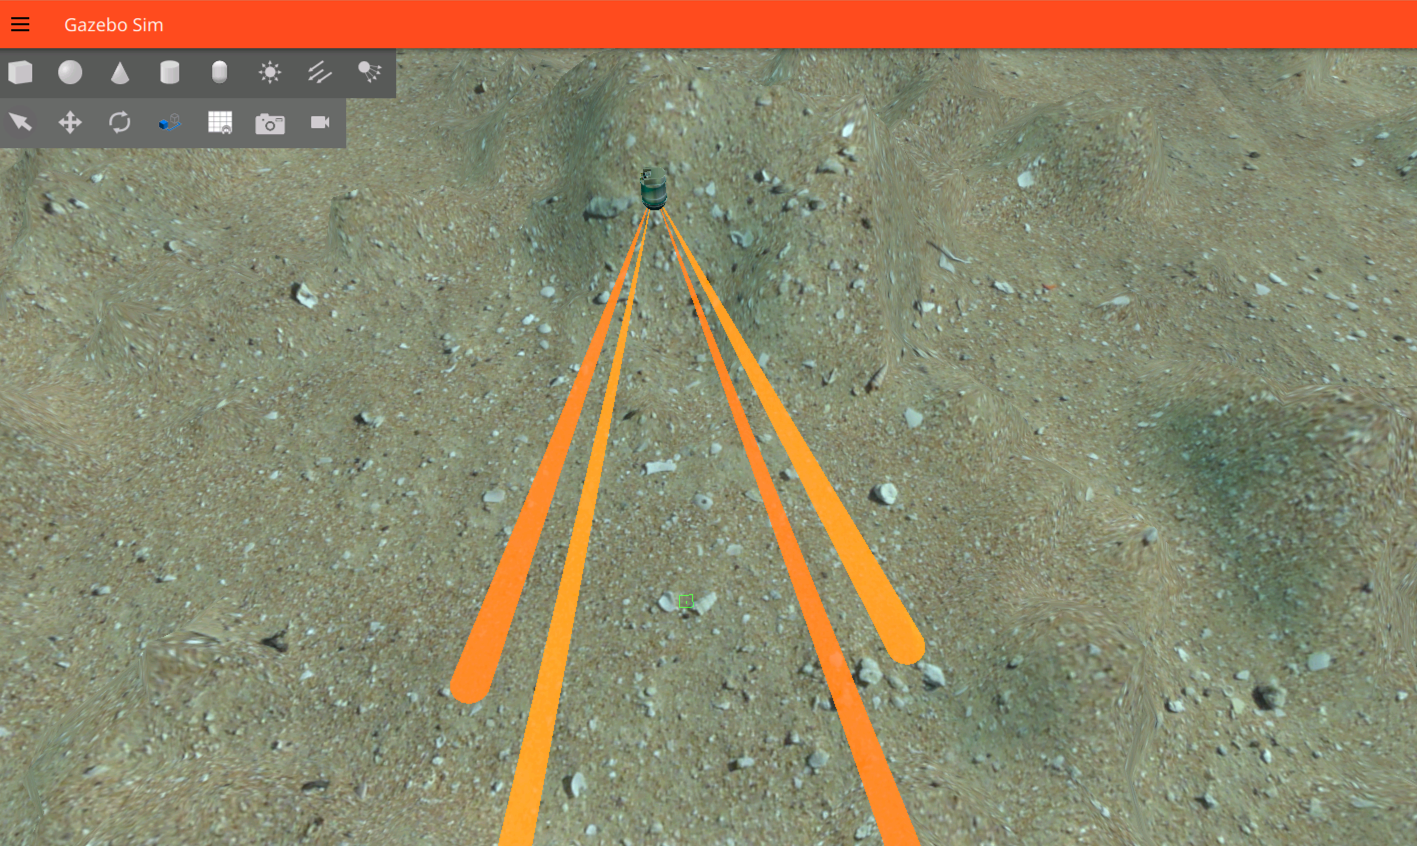
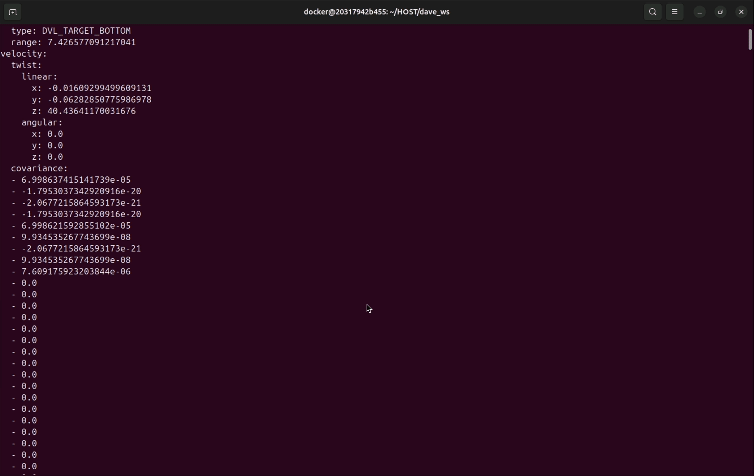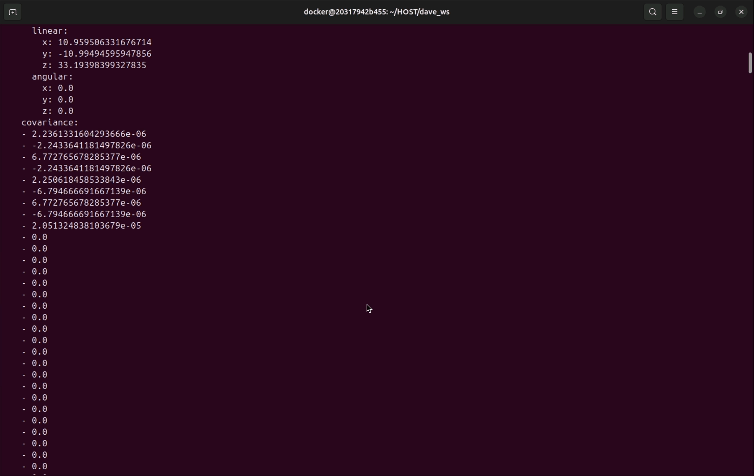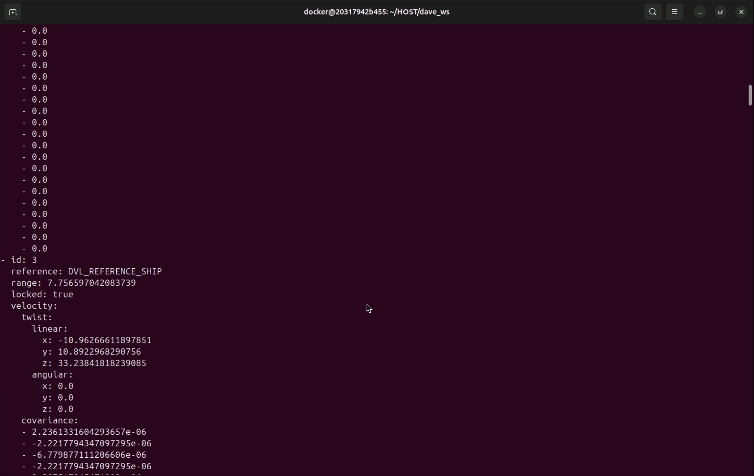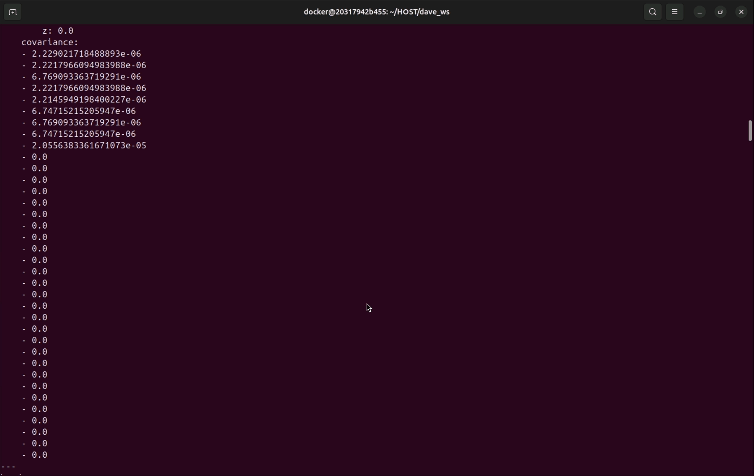
Bilder: POSIM Notion Wiki; DAVE-Zuordnung unter Zitation und Lizenzen. Verwenden Sie die Befehle und Topics dieser Seite.