
ROVs und BlueROV2
Das Argument namespace wählt das Verzeichnis eines installierten Modells. Die ROS-Topics ergeben sich aus dessen Konfiguration.
Verfügbare Modelle
| Modell | Verwendung |
|---|---|
rexrov |
Gazebo-Thruster, Hydrodynamik und Odometrie |
bluerov2 |
BlueROV2 mit ArduSub SITL und MAVROS |
bluerov2_heavy |
Heavy-Konfiguration |
bluerov2_heavy_multibeam_sonar |
Heavy mit Sonar |
Verwenden Sie das für Ihre Installation vorbereitete Terminal. Starten Sie REXROV mit dem folgenden Beispiel.
BlueROV2 starten
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false \
  open_qgc:=false open_virtual_joystick:=false
Mit namespace:=bluerov2_heavy wählen Sie die Heavy-Variante. Prüfen Sie die Autopilot-Verbindung in den Startausgaben und unter /mavros/state. Die Sonar-Variante benötigt die Einrichtung.
Mit der Tastatur steuern
Verwenden Sie in einem interaktiven Desktop-Terminal gui:=true headless:=false use_teleop:=true.
| Taste | Aktion |
|---|---|
c / x |
Antriebe freigeben / sperren |
w / s |
Vorwärts / rückwärts |
a / d |
Nach links / rechts drehen |
r / f |
Aufsteigen / abtauchen |
h / j |
ALT_HOLD / STABILIZE |
| Leertaste | Neutraler Befehl |
Browser-Joystick verwenden
Stellen Sie die installierte Seite in einem weiteren vorbereiteten Terminal bereit:
python3 -m http.server 8080 --bind 127.0.0.1 \
  --directory "$(ros2 pkg prefix --share posim_robot_models)/web"
Starten Sie BlueROV2 mit aktivierter Fernsteuerung:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=true use_web_joystick:=true \
  joystick_ws_host:=127.0.0.1 joystick_ws_port:=8765 \
  open_virtual_joystick:=true open_qgc:=false \
  virtual_joystick_url:='http://127.0.0.1:8080/virtual_joystick.html?host=127.0.0.1&port=8765'
Lassen Sie use_teleop:=true aktiviert, da dieser Start die WebSocket-Bridge enthält. Öffnet sich der Browser nicht automatisch, rufen Sie die URL auf demselben Linux-Desktop auf. Die Docker-Images enthalten Firefox und QGC. Die Anleitung zu QGroundControl beschreibt Installation, virtuelle Joysticks und Live-Video.
Für Abonnements und Befehle aus eigenen Programmen folgen Sie ROS.
Roboter in Bewegung
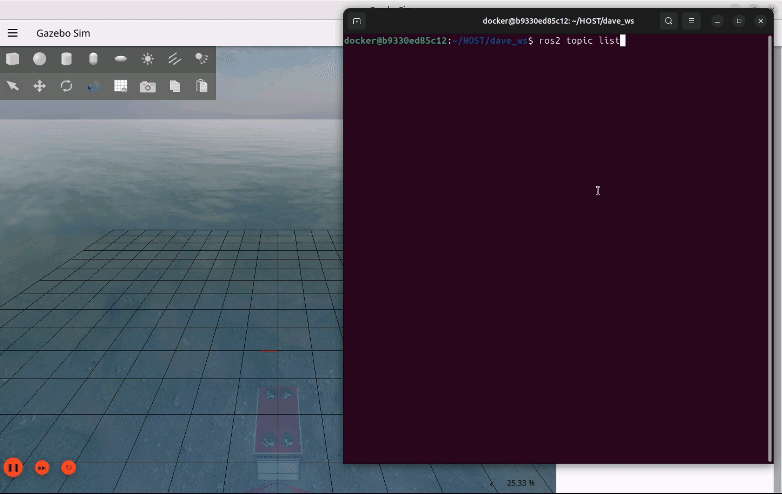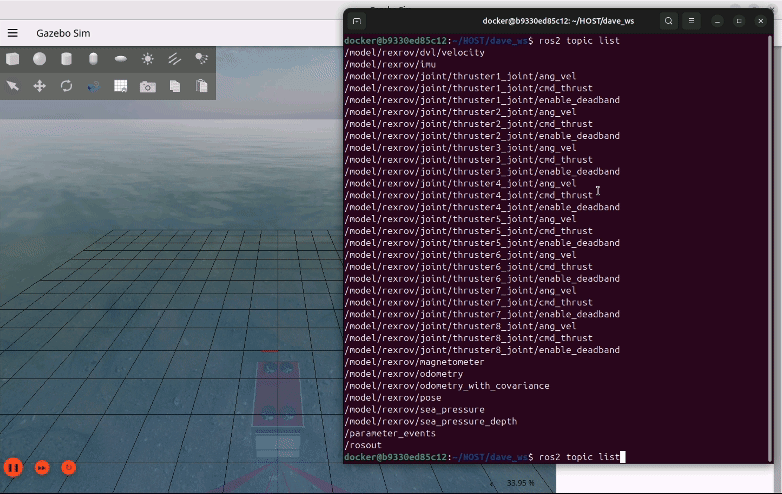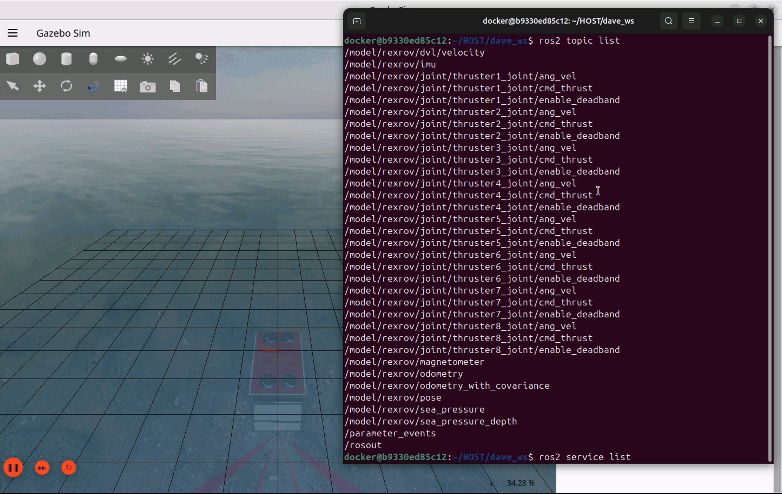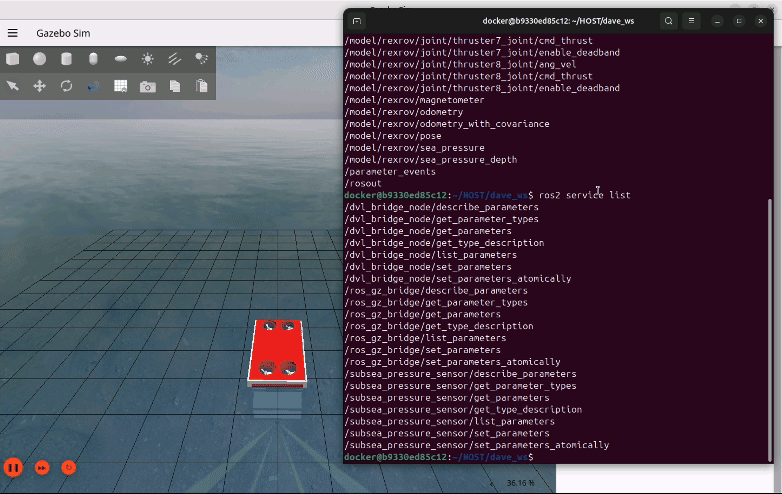
Bilder und Videos: POSIM Notion Wiki. Die DAVE-Quellenangaben stehen unter Zitation und Lizenzen. Verwenden Sie die Befehle und Topics dieser Seite.
REXROV starten
Starten Sie in Terminal A mit geladener Umgebung dieses separate Beispiel für die Python- und Thruster-Anleitungen. Es startet Ozeanwelt und ROS-Bridges und setzt REXROV auf z = −5 m. Lassen Sie die Sitzung laufen, während Sie die Anleitungen in Terminal B ausführen.
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false