
Überblick
POSIM ist eine Open-Source-Bibliothek für maritime Robotiksimulation mit ROS 2 und Gazebo. Damit lassen sich Meeresumgebungen, Überwasser- und Unterwasserroboter, simulierte Sensoren und Regelungsversuche ausführen. POSIM geht aus Project DAVE hervor, das auf dem UUV Simulator aufbaut.
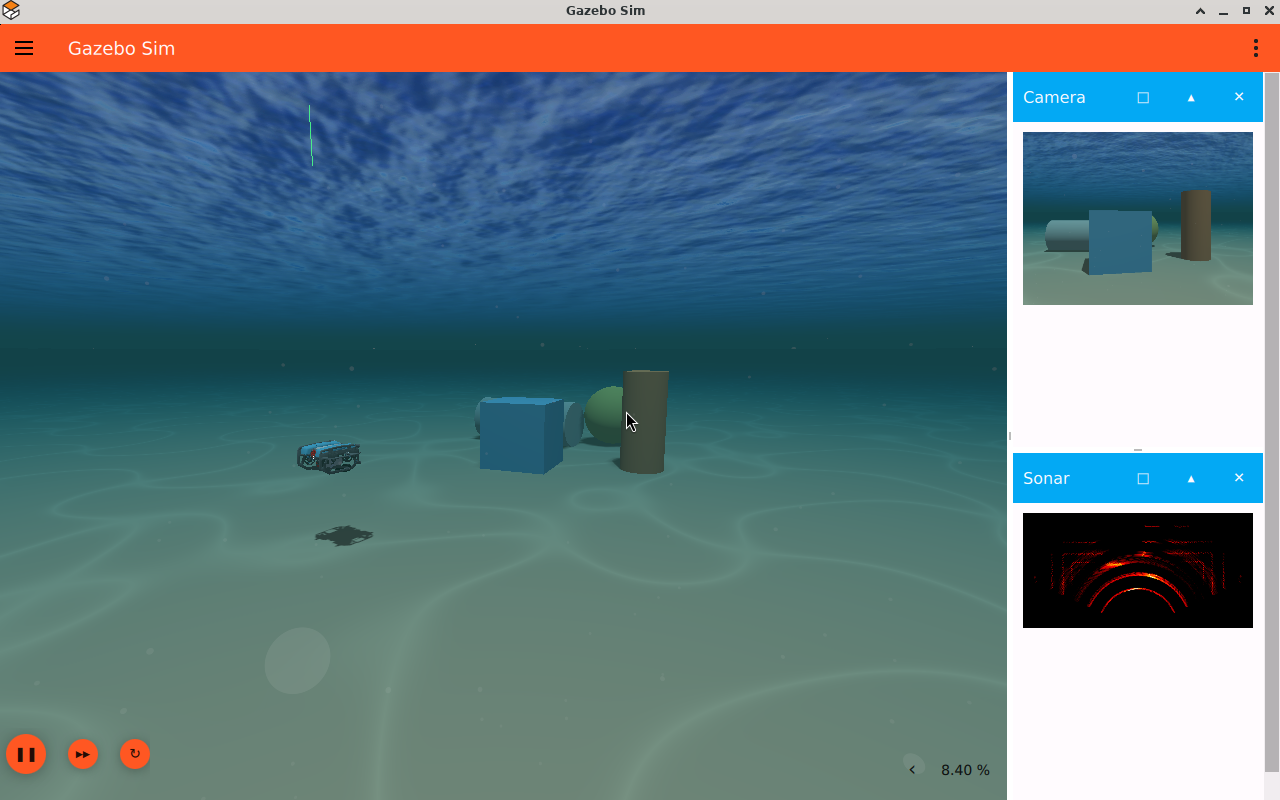
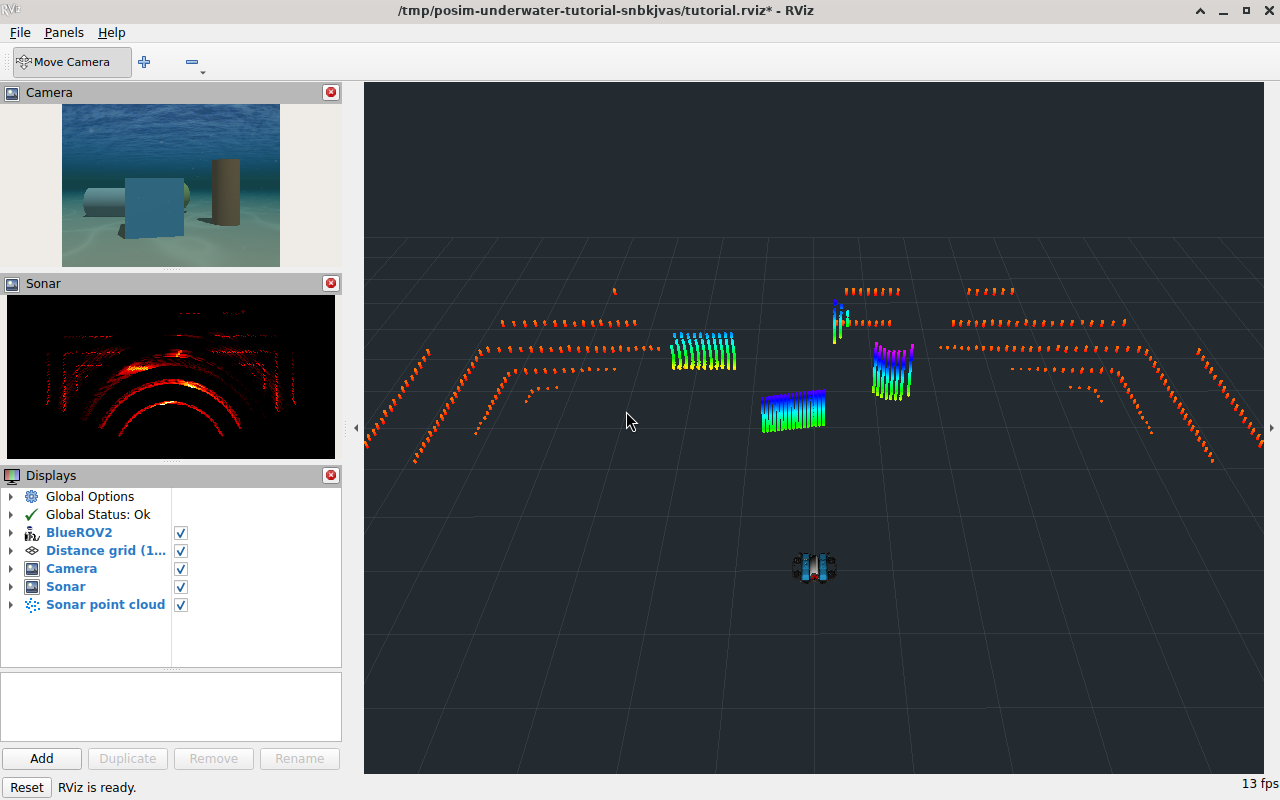
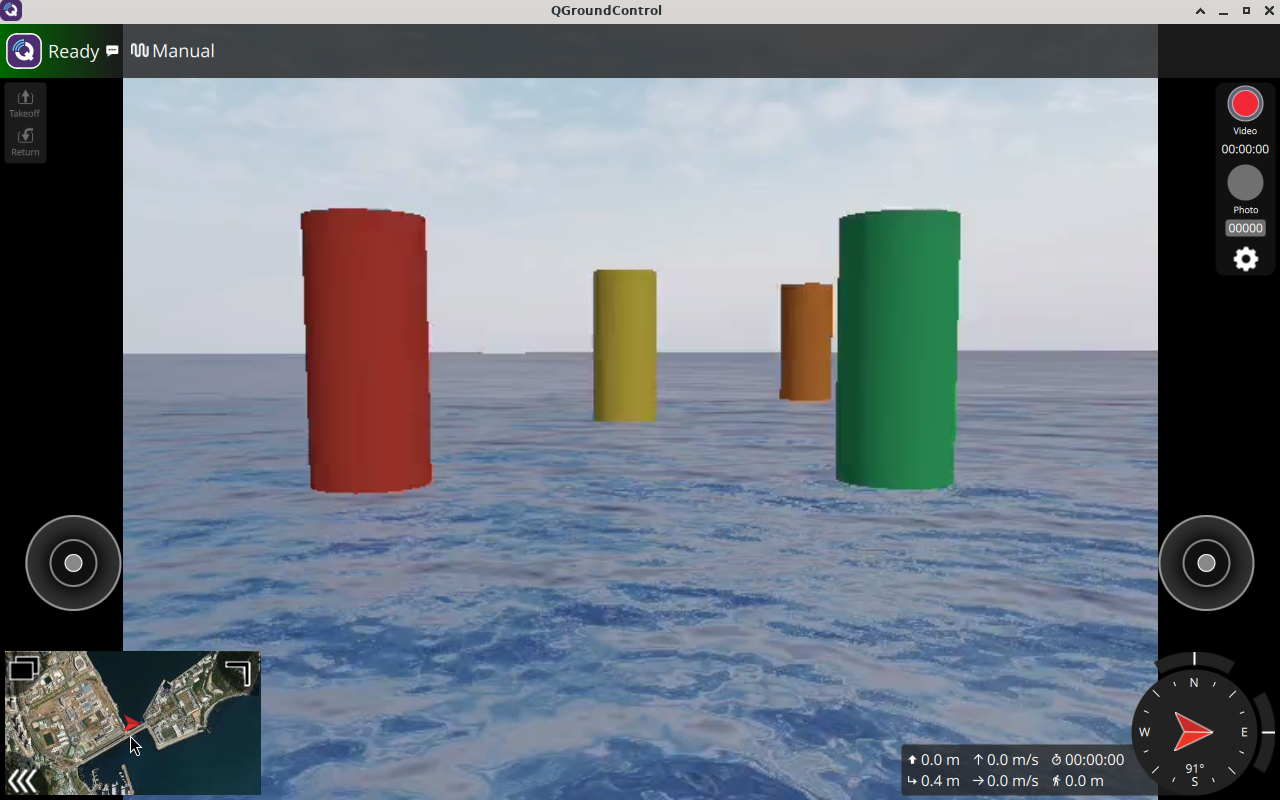
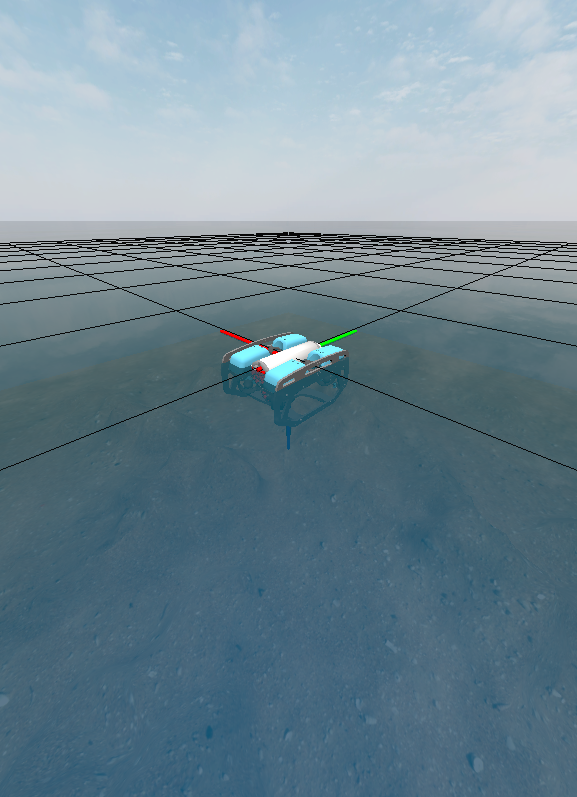 ROVs und BlueROV2
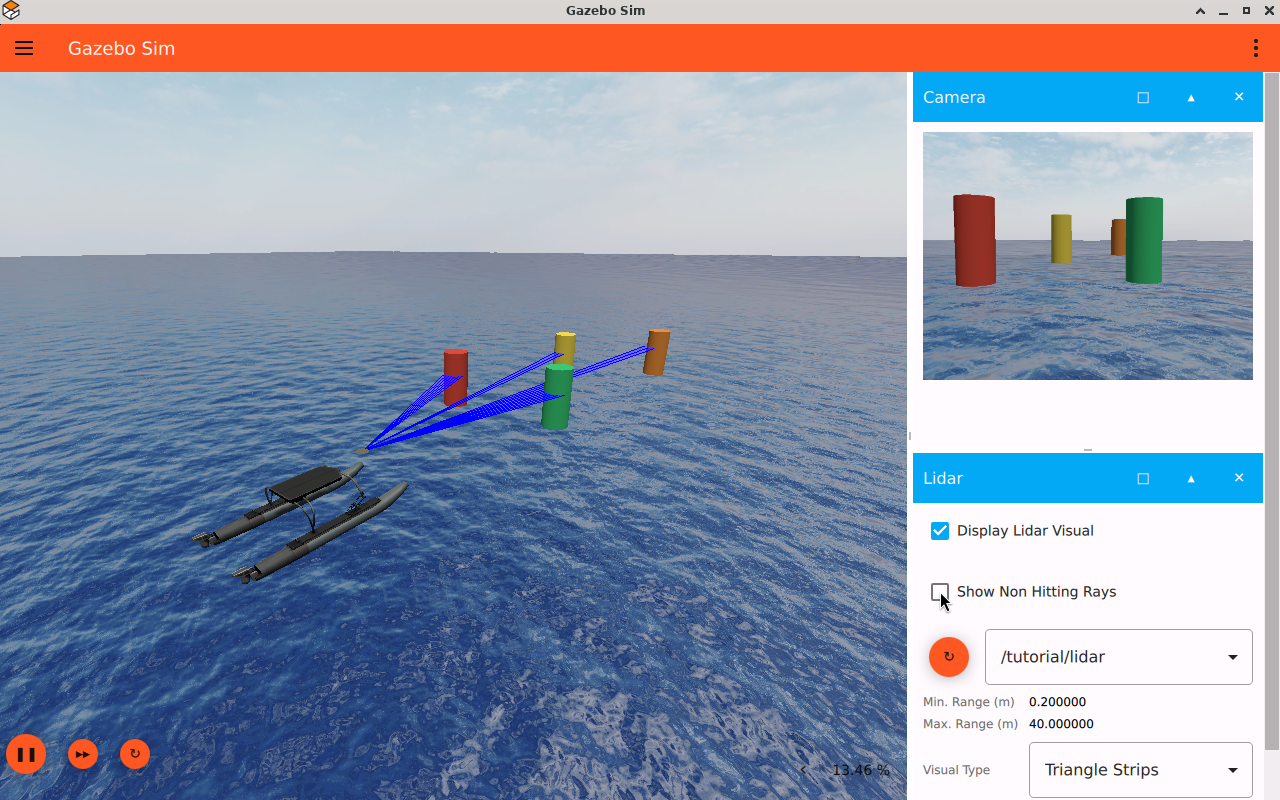
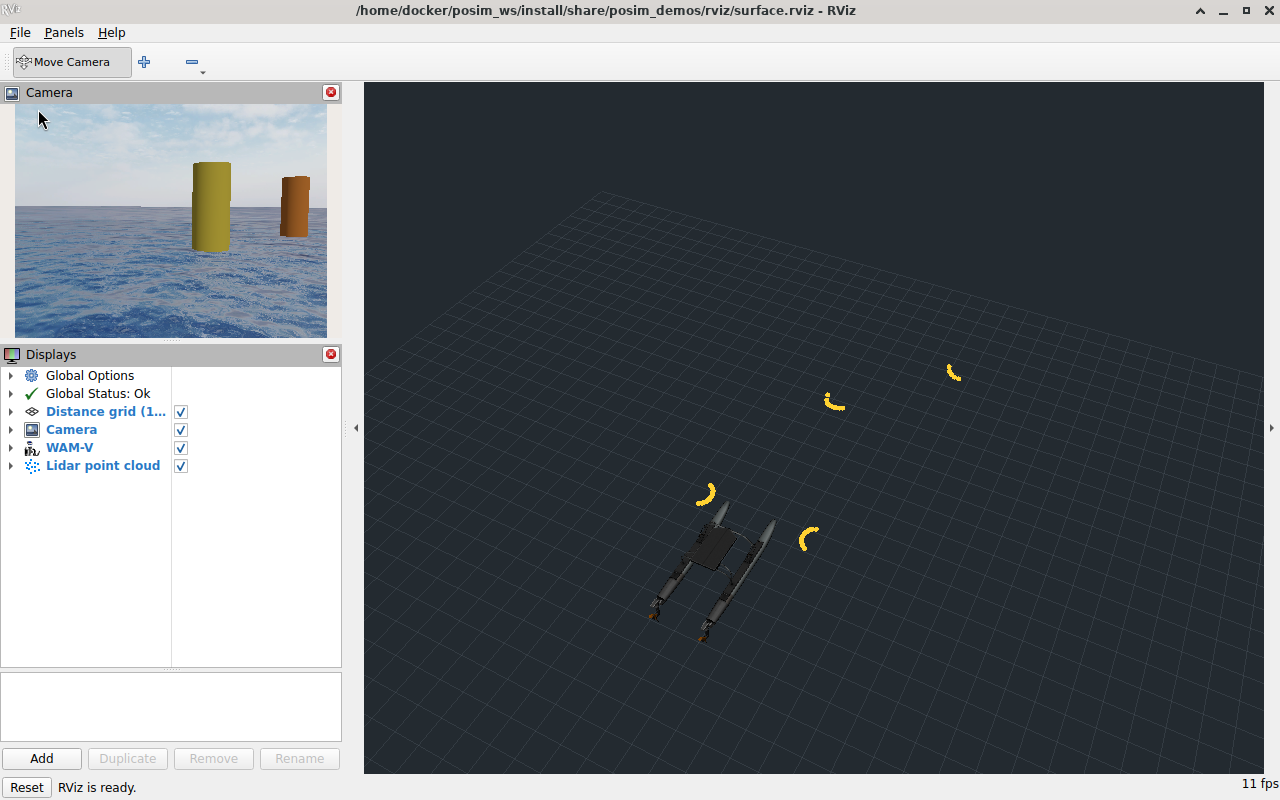
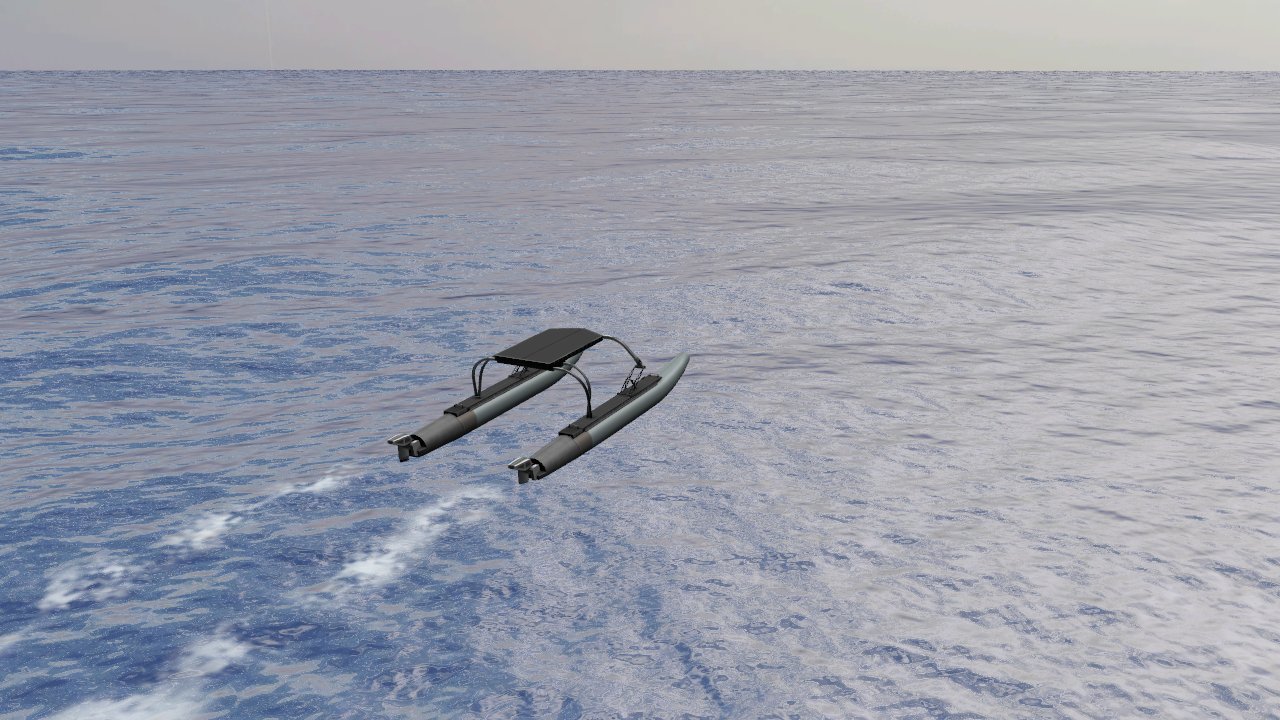 Überwasserroboter und Wellen
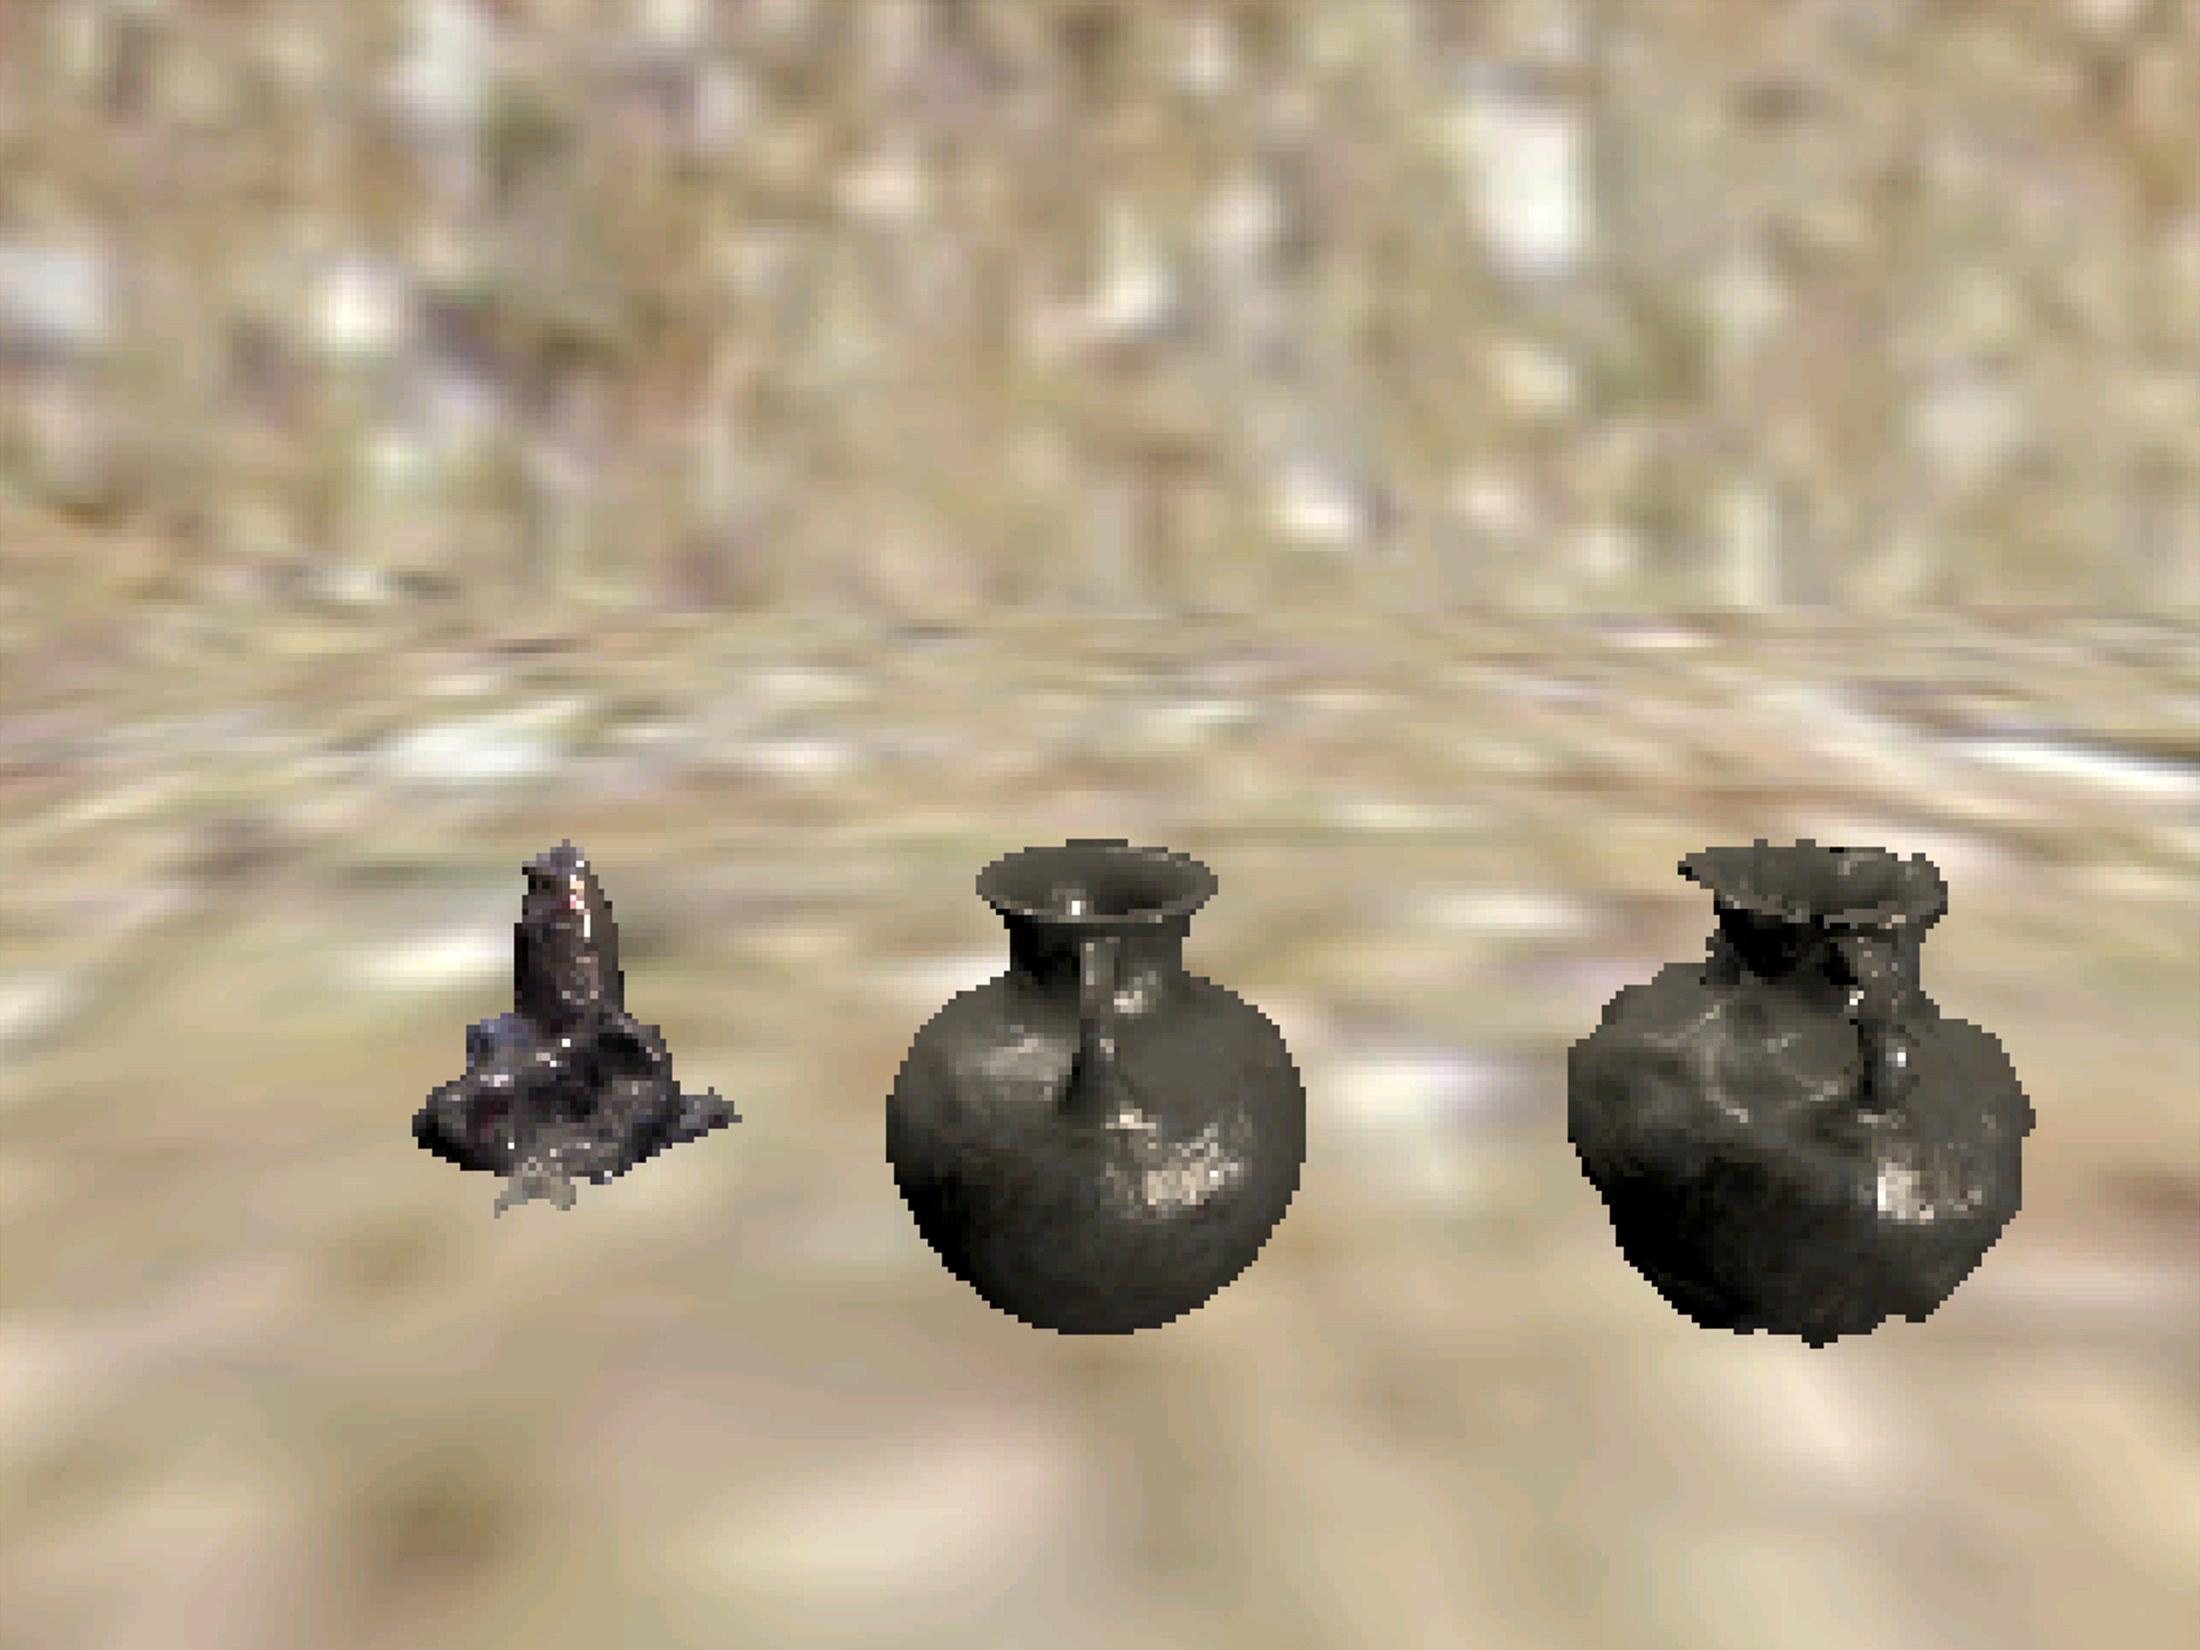 Objekte und Aufgabenszenarien
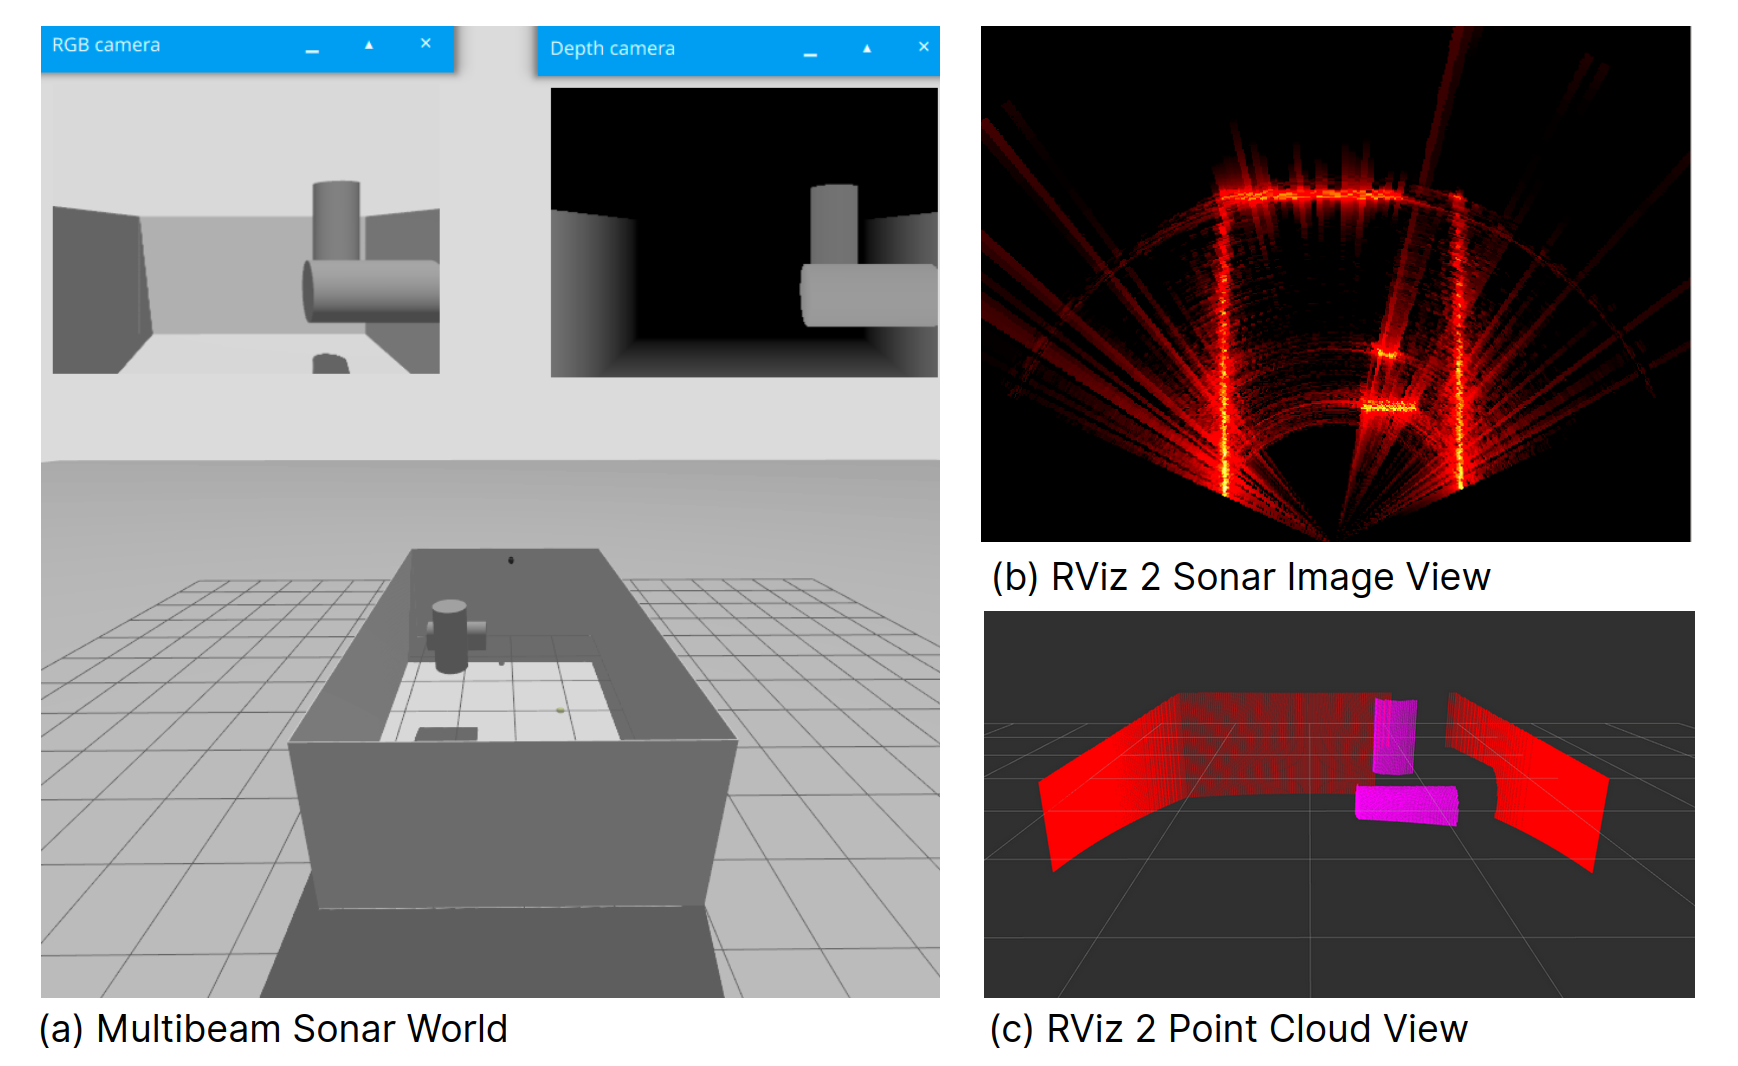 Mehrstrahlsonar
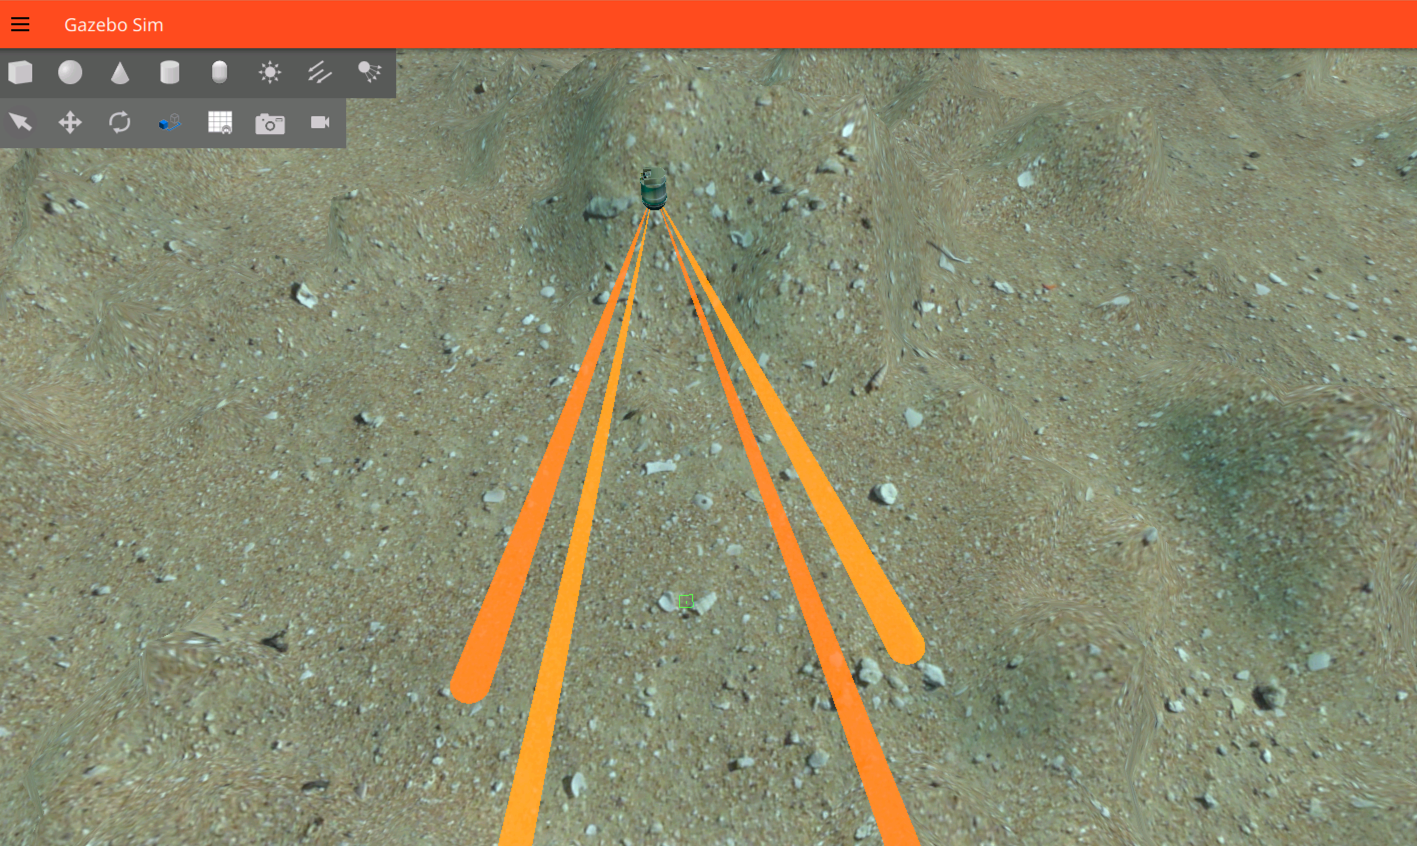 Doppler-Geschwindigkeitsmessung
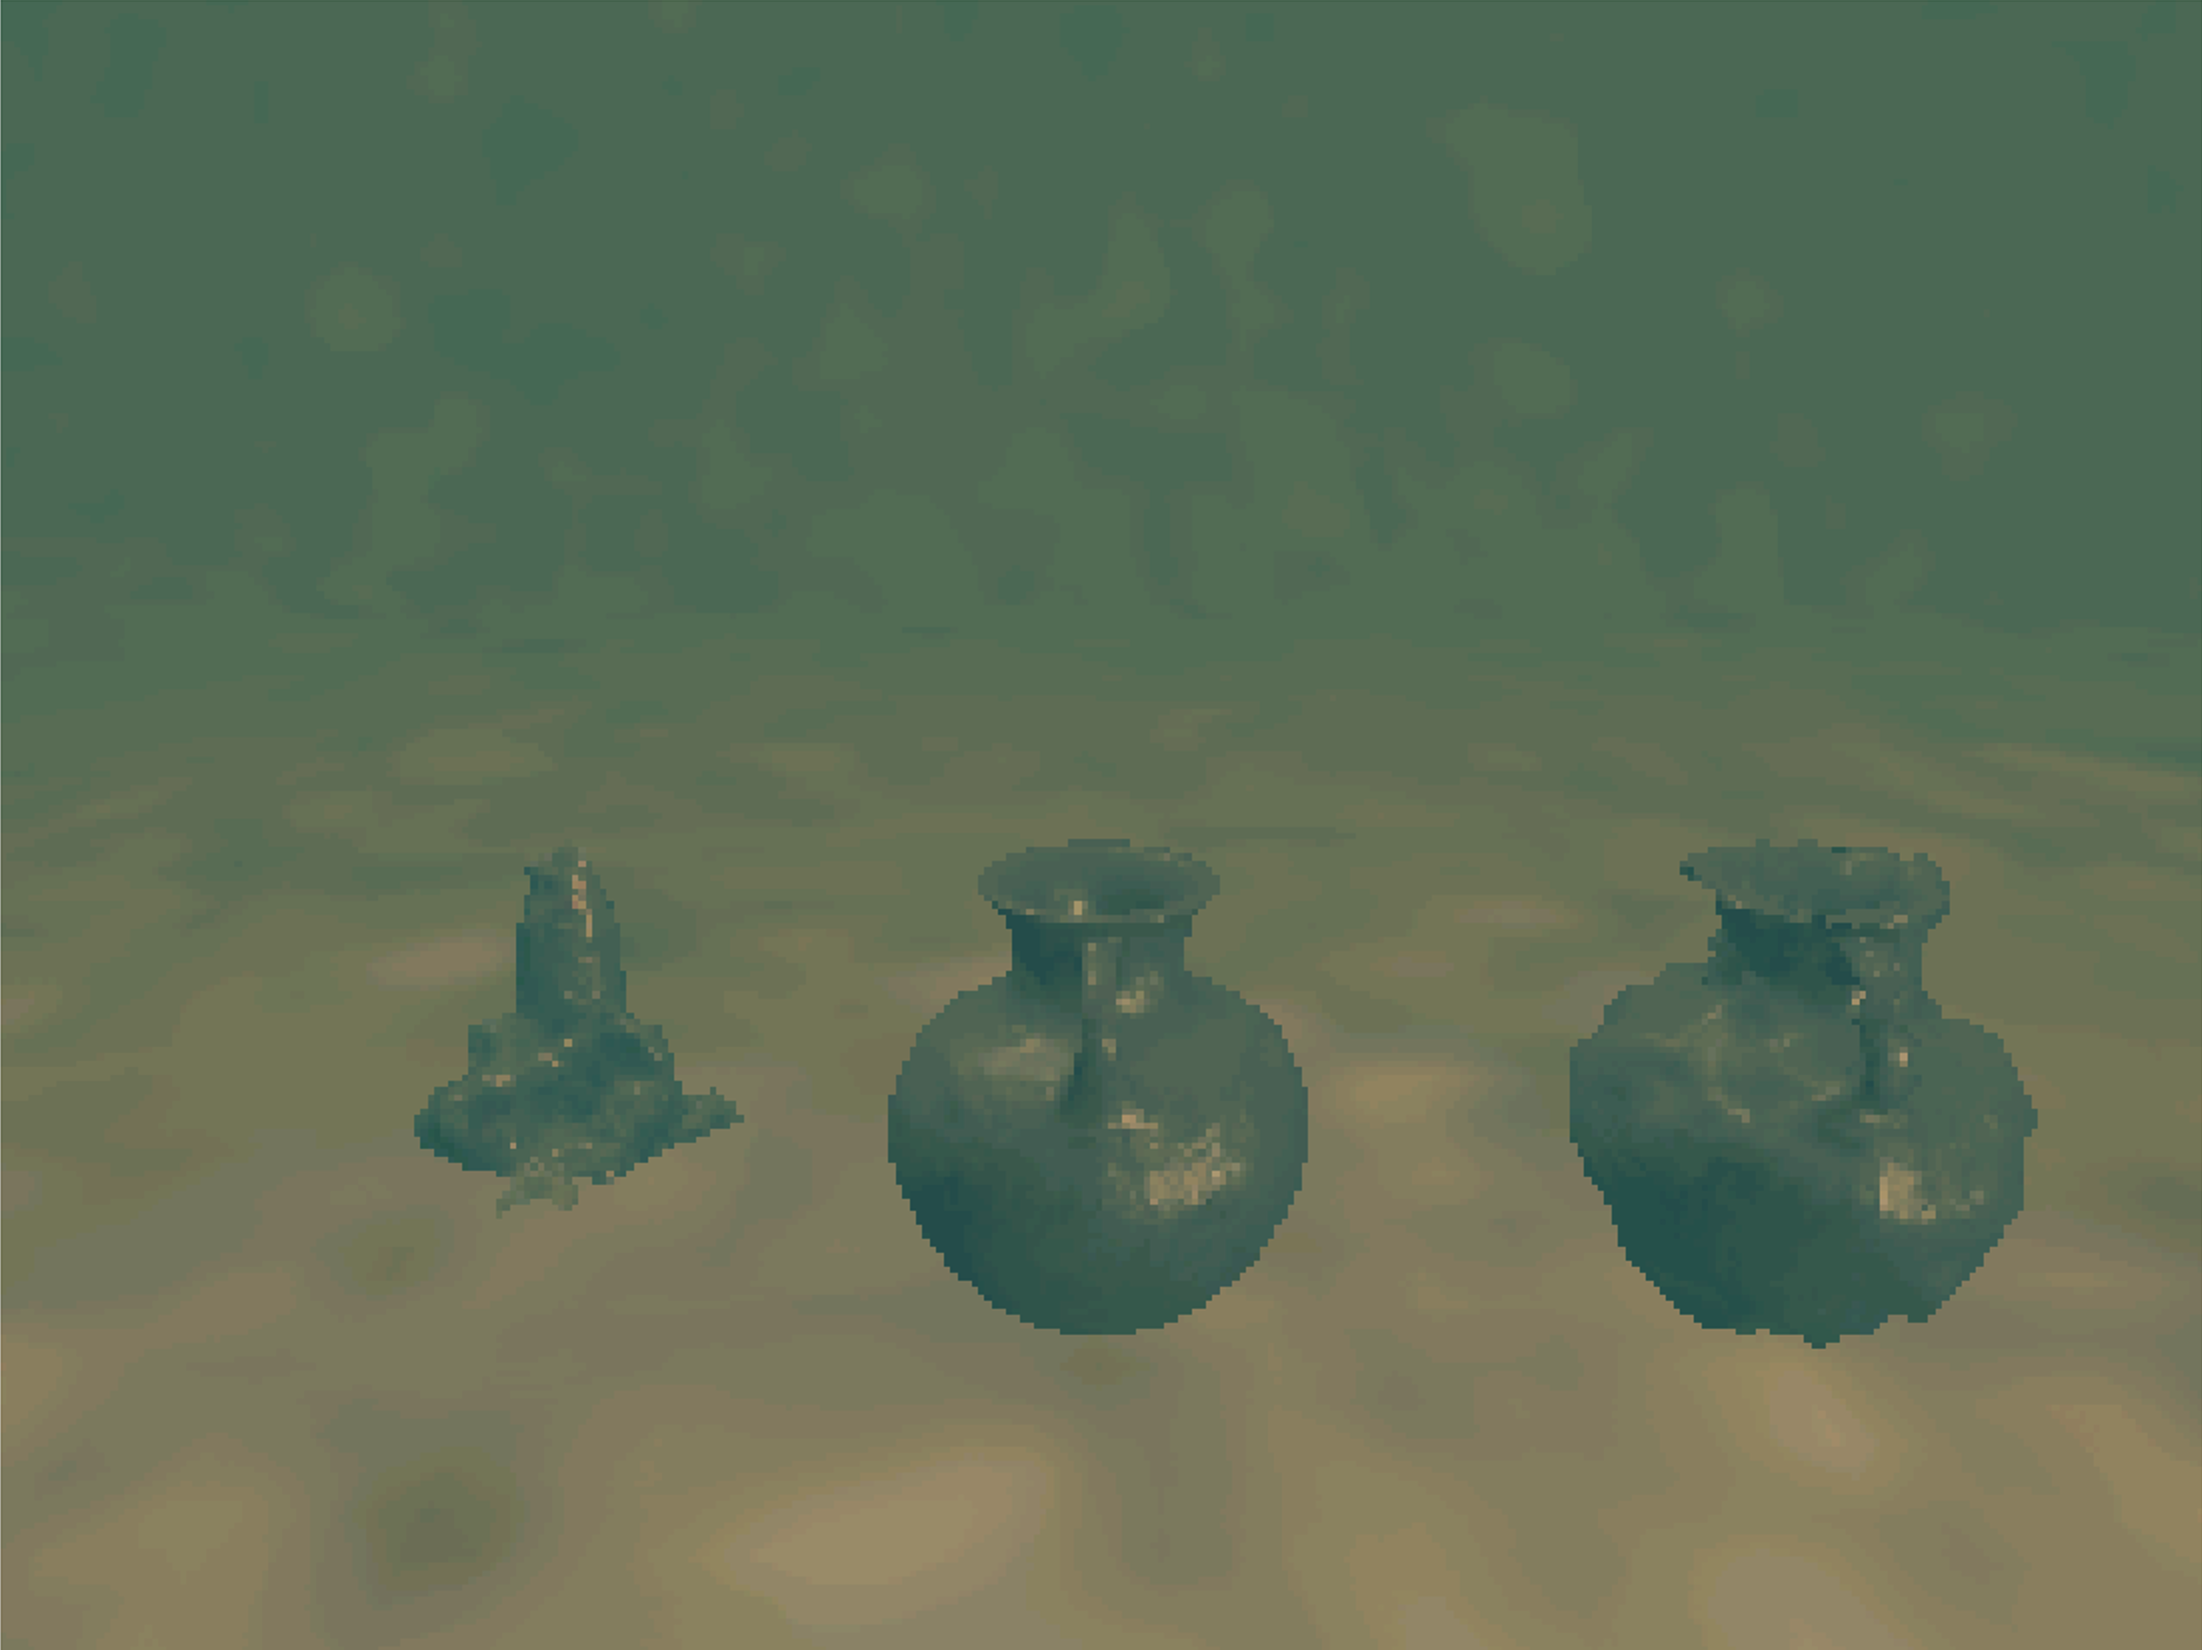 Unterwasserkamera
Hier beginnen
Wählen Sie eine Umgebung: Ubuntu nativ, Linux mit Docker, Windows mit WSL, WSL mit Docker oder macOS mit Docker und RDP. Empfohlen wird die native Installation unter Ubuntu.
Bereiten Sie anschließend die Terminals vor und starten Sie Ihre erste Simulation.
- ROS: ROS 2 Lyrical — LTS; Supportende: Mai 2031
- Gazebo-Sim-Simulator: Gazebo Jetty — LTS; Supportende: Mai 2031
Simulationsmöglichkeiten
Unter Funktionen und Beispiele finden Sie die Implementierungen und die passenden Anleitungen.
| Aufgabe | Anleitungen |
|---|---|
| Meer und Meeresboden vorbereiten | Welten, Strömungen, Unterwassereffekte |
| Fahrzeug auswählen | ROVs, Slocum, Überwasserroboter |
| Sensoren beobachten | Kamera, GNSS, Druck, DVL, USBL, Sonar |
| Versuche steuern und aufzeichnen | ROS, Python, Thruster und Joystick, Sensordaten |
Aufbau einer Simulation
- Umgebung und Weltsysteme werden in SDF definiert.
- Das Modell beschreibt Links, Kollisionen, Trägheiten und Sensoren.
- Eine Launch-Datei startet Gazebo, das Modell und die ROS-Bridges.
- ROS-Nodes empfangen Messwerte und senden Steuerbefehle.
Die weiterführenden Anleitungen zeigen, wie Sie eine Welt erstellen, einen Roboter hinzufügen und Sensoren konfigurieren. Jede Plugin-Referenz enthält einen Schnellstart, einen SDF-Ausschnitt und die zugehörigen Parameter.
WWW-POSIM
WWW-POSIM verbindet POSIM mit POSIM-Terrain für geografisches Gelände, POSIM-Routing für die Routenplanung und POSIM-Control für die Fahrzeugsteuerung. Eine grafische Oberfläche sowie Web- und Desktop-Anwendungen erleichtern die Szenenvorbereitung, Roboterbedienung und Anzeige von Simulationsdaten.
Das Video stellt die wichtigsten Funktionen vor. Installation und Bedienung beschreibt die WWW-POSIM-Dokumentation.