
Sonar konfigurieren und abstimmen
Wähle ein Rechenbackend und vergleiche anschließend Reichweite, Detailgrad und Aktualisierungsrate. Die Mehrstrahlsonar-Referenz enthält Schnellstart, SDF und Parameter.
Ausführungsumgebung wählen
Nutze die vorbereiteten POSIM-Terminals. Bearbeite, baue und starte in derselben Ubuntu-, WSL- oder Docker-Umgebung; POSIM_WS bezeichnet deren Workspace. Alle Rechenbackends benötigen Gazebos Rendering-Sensoren.
| Umgebung | Möglichkeiten |
|---|---|
| Natives Linux | CPU; WGPU mit nutzbarem Vulkan-Adapter; CUDA mit geeigneter NVIDIA-GPU und Toolkit |
| WSL 2 oder Linux-Container | CPU; für GPU-Berechnungen müssen Adapter und Treiber innerhalb der Umgebung verfügbar sein |
| macOS mit Docker/RDP | Beginne mit CPU. Der Linux-Container stellt das Metal-Gerät des Macs nicht bereit. |
| Natives macOS | WGPU kann Metal mit einer separat eingerichteten nativen ROS-/Gazebo-Werkzeugkette nutzen; die macOS-Anleitung beschreibt Docker/RDP. |
auto versucht CUDA → WGPU → CPU. Wähle für Vergleichsmessungen ausdrücklich cpu, wgpu oder cuda. Ist das gewählte Backend nicht verfügbar, schlägt die Sensorinitialisierung fehl. Siehe die Auswahltabelle.
Sonarpakete bauen
Ausgangspunkt ist die Installation aus dem Quellcode mit allen Abhängigkeiten. wgpu_vendor baut die Rust-Bibliothek auch für CPU-Betrieb. Prüfe Rust und Cargo; fehlen sie, folge der offiziellen Installationsanleitung.
rustc --version
cargo --version
Baue Bibliothek, Sensor, Weltsystem und Beispiel im Workspace mit geladener Umgebung:
cd "$POSIM_WS"
colcon build --merge-install --executor sequential --symlink-install \
  --packages-up-to multibeam_sonar_system posim_multibeam_sonar_demo
source install/setup.bash
CUDA ist optional. Um ein installiertes Toolkit beim CPU-/WGPU-Build auszulassen, ergänze --cmake-args -DCMAKE_DISABLE_FIND_PACKAGE_CUDAToolkit=ON. Cargo.lock fixiert die Rust-Abhängigkeiten; der erste Download benötigt Internet.
ros2 pkg prefix wgpu_vendor
ros2 pkg prefix multibeam_sonar
ros2 pkg prefix multibeam_sonar_system
ros2 pkg prefix posim_multibeam_sonar_demo
Prüfe alle vier Pakete und starte das Beispiel, bis Bilder und Rohdaten ankommen. Ein Paketeintrag bestätigt noch keinen geladenen Sensor. Prüfe die Pakete im Container; fehlen sie, baue aus den Quellen. Ein Image-Tag allein bestätigt ihren Inhalt nicht.
WGPU-Adapter auswählen
Führe unter Linux vulkaninfo --summary in Gazebos Umgebung aus. Nutze die Vulkan-Treiber und -Werkzeuge des Systems. Softwareadapter wie llvmpipe können Vulkan ohne Hardwarebeschleunigung ausführen. WGPU nennt den gewählten Adapter beim Start.
WGPU_BACKEND=vulkan \
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
| Variable | Bedeutung |
|---|---|
WGPU_BACKEND |
vulkan unter Linux, metal im nativen macOS-Prozess; ohne Angabe gelten Plattformvorgaben |
WGPU_ADAPTER_NAME |
Erster Adapter, dessen Name den Text enthält, unabhängig von Groß-/Kleinschreibung; verwende einen Namen aus Treiber- oder Startausgabe |
WGPU_POWER_PREF |
high, low oder none; ohne Adapternamen standardmäßig high |
Setze die Variablen vor dem Start. Beende und starte die Simulation nach Änderungen erneut: Die Initialisierung wird im Prozess gemeinsam genutzt. Das wgpu-Projekt beschreibt die APIs. Prüfe bei Initialisierungs- oder Ressourcenfehlern Adapter und Grenzen; wähle cpu oder verkleinere die Sensordimensionen.
CUDA optional einrichten
Benötigt werden NVIDIA-Treiber, CUDA-Compiler und -Laufzeit, cuFFT und cuBLAS. Prüfe die Ausführungsumgebung:
nvidia-smi
nvcc --version
Richte für Linux-Container das NVIDIA Container Toolkit auf dem Host ein. Unter Windows gelten CUDA unter WSL und gegebenenfalls die GPU-Einrichtung von Docker Desktop. Installiere den Windows-Anzeigetreiber, keinen Linux-Anzeigetreiber in WSL. Auch der Container braucht CUDA-Bibliotheken.
Wähle eine von GPU und Toolkit unterstützte Architektur. Ersetze im SM-75-Beispiel 75 durch den Wert deiner GPU. OFF aktiviert die Toolkit-Suche nach einem reinen CPU-/WGPU-Build wieder.
colcon build --merge-install --executor sequential --symlink-install \
  --packages-up-to multibeam_sonar_system posim_multibeam_sonar_demo \
  --cmake-args -DCMAKE_DISABLE_FIND_PACKAGE_CUDAToolkit=OFF \
  -DCMAKE_CUDA_ARCHITECTURES=75
source install/setup.bash
nvcc --list-gpu-code zeigt unterstützte Ziele. Ohne Angabe gilt die Compilervorgabe. Wähle bei mehreren Toolkits -DCUDAToolkit_ROOT=/path/to/cuda und nimm dessen bin in PATH auf. Starte das Beispiel mit compute_backend:=cuda.
Ausgangsmessung aufnehmen
Halte Szene, Zielentfernung und Sensorpose konstant. Miss in Terminal B:
ros2 topic hz /sensor/multibeam_sonar/sonar_image
Beende mit Strg+C und prüfe die Simulationsgeschwindigkeit:
gz topic -e -t /world/default/stats
Die Weltentität heißt default. Erfasse real_time_factor zusammen mit der Empfangsrate: Angeforderte 30 Hz Simulationszeit garantieren keine 30 Bilder pro realer Sekunde. Beende die Anzeige mit Strg+C.
Abtastung und Reichweite abstimmen
Ändere jeweils einen Wert in einer Kopie des SDF, baue neu, lade die Umgebung und starte mit derselben Pose.
| Versuch | Vergleich | Beobachtung |
|---|---|---|
| Winkeldetail | 512 gegen 256 horizontale Strahlen bei gleichem Sichtfeld | Zieltrennung und empfangene Rate |
| Vertikale Abtastung | 300 gegen 150 Strahlen | Zielkontinuität und Rechenzeit |
| Abdeckung | Strahlreichweite und maxDistance gemeinsam ändern |
Entferntestes Ziel und Entfernungsachse |
| Aktualisierung | 30 gegen 10 Hz | Empfangsrate und Echtzeitfaktor |
| Strahlen überspringen | raySkips 10 gegen 5 |
Vertikale Details und Rechenaufwand |
Der Entfernungsabstand ist soundSpeed / (2 × bandwidth); das Raster hat ceil(maxDistance / Abstand) + 1 Zellen. Bei 1500 m/s, 29.9 kHz und 15 m sind es 599. Die letzte Koordinate kann maxDistance leicht überschreiten; Echos außerhalb der Reichweite werden ausgeschlossen. Lies Entfernungen und Strahlzahl aus Rohdaten oder CSV.
WGPU erhält die angeforderte Transformationslänge auch bei Nicht-Zweierpotenzen und wählt die FFT-Stufen automatisch. Größere Reichweite und Bandbreite erhöhen Speicherbedarf und Rechenaufwand. Im Standardraster ordnet CPU Echos der nächsten Entfernungszelle zu; GPU verarbeitet im Frequenzbereich. Vergleiche beim Backendwechsel auch Amplitude und Entfernungsantwort.
Vergleich reproduzierbar aufzeichnen
Lass den Renderer warmlaufen. Schalte writeLog und debugFlag für Durchsatzmessungen aus; zeichne getrennt mit CSV oder ROS auf. blazingSonarImage=false setzt den Startwert des Zufallsgenerators auf 1234.
Bewahre SDF, POSIM-Revision, Backend/Adapter, Treiber-/Toolkit-Versionen, Bildzeit, Empfangsrate, Echtzeitfaktor und Speichernutzung auf. Vergleiche rohe Intensitäts-/Entfernungsdaten zusätzlich zu Screenshots. Die Quellenangaben nennen das Forschungsmodell.
GPU-Verarbeitung
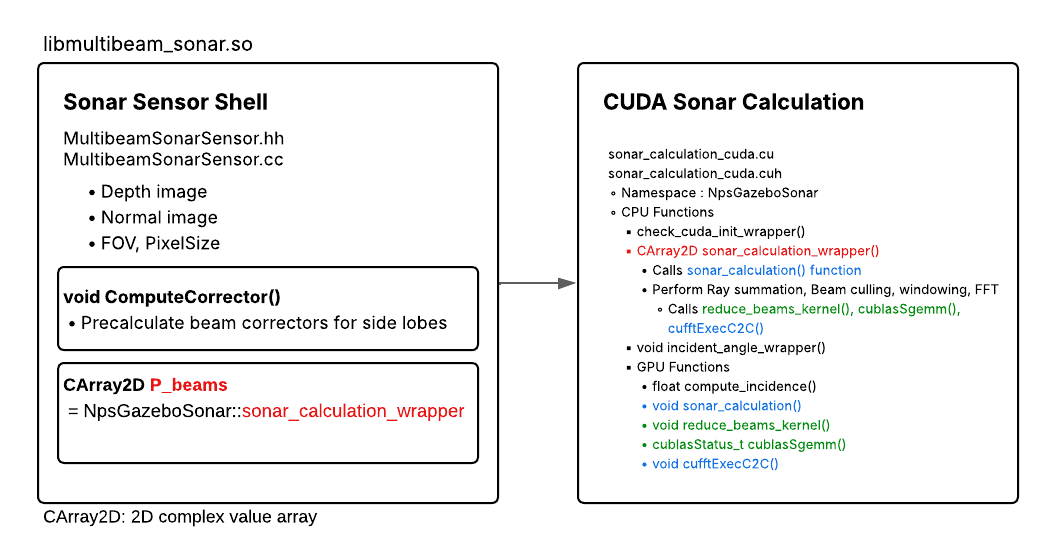
Die Stufen umfassen Strahlsummierung, Strahlkorrektur und FFT. WGPU wendet außerdem die übergebene Frequenzfensterfunktion an; der CUDA-Pfad verwendet sie nicht. Miss Berechnung und Speichertransfers getrennt. Abbildung: POSIM Notion Wiki.
Mit dem getesteten macOS-SDK von Gazebo Sim 10.5 können Welten mit Sonar als einzigem Sensor bei der Ogre2-Initialisierung abstürzen. Fügen Sie bei diesem SDK eine kleine integrierte Kamera zur Welt hinzu.
ROS-Transport unter nativem macOS
Wenn unter nativem macOS mit Fast DDS große Best-Effort-Sonarnachrichten fehlen, verwende das installierte lokale Profil. Es stellt ein Shared-Memory-Segment mit 16 MiB und Transportnachrichtenpuffer mit 1 MiB bereit. Für UDP über localhost nutzt es 8192 Byte große Datagramme und Sende- und Empfangspuffer mit jeweils 2 MiB. Setze die Variable vor dem Start in jedem Terminal für Simulator, Bridge und Abonnent:
export FASTDDS_DEFAULT_PROFILES_FILE="$(ros2 pkg prefix multibeam_sonar)/share/multibeam_sonar/config/fastdds_macos_local.xml"
Das Profil ist optional und auf Prozesse auf demselben Mac beschränkt. Verwende für die Kommunikation mit anderen Rechnern ein geeignetes Netzwerkprofil. Falls FASTDDS_DEFAULT_PROFILES_FILE bereits gesetzt ist, übernimm die Shared-Memory-Einstellungen in dieses Profil. Diese ROS-Transporteinstellungen gelten für CPU- und WGPU-Sonar.