
Telecamera subacquea
UnderwaterCamera usa la profondità per attenuare i colori RGB con la distanza. Regola attenuazione e sfondo in base all'acqua da rappresentare. Per gli effetti condivisi dall'intera scena, consulta il rendering subacqueo.
Eseguire l'esempio
Il mondo della telecamera attiva piccole onde ed effetti subacquei nativi. L'avvio del sensore imposta POSIM_UNDERWATER_PLUGIN per inoltrare i pixel RGB già elaborati all'uscita compatibile senza una seconda attenuazione. Per confrontare il filtro indipendente basato sulla profondità, usa un mondo senza il sistema di scena e lascia questa variabile non impostata.
Esegui l’esempio nel terminale A preparato.
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=underwater_camera world_name:=camera_tutorial \
  x:=10 z:=-93.5 pitch:=0.3 yaw:=3.14 \
  paused:=false gui:=true headless:=false
Nel terminale B preparato:
ros2 topic echo /underwater_camera/simulated_image \
  sensor_msgs/msg/Image --once --no-arr
ros2 topic hz /underwater_camera/simulated_image
Aggiungi una visualizzazione Image in RViz. Se il topic compare ma le immagini non arrivano più, verifica il trasporto delle immagini grandi.
Configurare il plugin
Inserisci questo sensore RGBD in un <link>. Il mondo deve caricare gz-sim-sensors-system con <render_engine>ogre2</render_engine>, come il mondo della camera. Il plugin legge colore/profondità da Gazebo e pubblica direttamente il topic ROS /underwater_camera/simulated_image.
<sensor name="underwater_camera" type="rgbd_camera">
  <update_rate>10</update_rate>
  <topic>underwater_camera</topic>
  <camera>
    <horizontal_fov>1.05</horizontal_fov>
    <image><width>320</width><height>240</height></image>
    <clip><near>0.1</near><far>10.0</far></clip>
  </camera>
  <plugin filename="UnderwaterCamera"
          name="posim_gz_sensor_plugins::UnderwaterCamera">
    <attenuationR>0.8</attenuationR>
    <attenuationG>0.5</attenuationG>
    <attenuationB>0.2</attenuationB>
    <backgroundR>85</backgroundR>
    <backgroundG>107</backgroundG>
    <backgroundB>47</backgroundB>
  </plugin>
</sensor>
| Parametro SDF | Significato | Predefinito |
|---|---|---|
attenuationR |
Attenuazione rossa per metro, finita e ≥ 0 | 1/30 |
attenuationG |
Attenuazione verde per metro, finita e ≥ 0 | 1/30 |
attenuationB |
Attenuazione blu per metro, finita e ≥ 0 | 1/30 |
backgroundR |
Sfondo rosso, intero da 0 a 255 | 0 |
backgroundG |
Sfondo verde, intero da 0 a 255 | 0 |
backgroundB |
Sfondo blu, intero da 0 a 255 | 0 |
Topic e geometria della camera
<topic> deve produrre un nome ROS valido. Se manca, viene usato il percorso Gazebo /world/<world>/model/<model>/link/<link>/sensor/<sensor>, con /simulated_image aggiunto per ROS. I modelli annidati includono i percorsi dei modelli superiori.
La conversione da profondità a distanza lungo il raggio usa prima la proiezione della lente specificata, poi i parametri intrinseci espliciti, infine dimensioni dell'immagine e campo visivo orizzontale. Le coordinate del punto principale possono essere zero. Le focali devono essere positive, i valori della lente finiti e i piani di clipping rispettare 0 < near < far, in metri. Impostazioni non valide generano un errore e disattivano l'uscita.
Sincronizzazione e valori di esempio
Colore e profondità vengono abbinati tramite il timestamp di acquisizione, indipendentemente dall'ordine di arrivo. ROS conserva timestamp e identificatore del sistema di riferimento dell'immagine a colori. Quando il buffer è pieno, i fotogrammi senza corrispondenza vengono scartati. Il reset del tempo simulato scarta i fotogrammi in attesa e permette ai timestamp di ripartire.
L'esempio richiede 320 × 240 a 10 Hz, attenuazione RGB 0.8/0.5/0.2 e sfondo 85/107/47. Il SDF sostituisce i valori predefiniti del codice.
Regolare e confrontare
Posiziona un oggetto riconoscibile a distanze note. Mantieni fissi posa, luce, materiali e camera mentre modifichi un canale. Verifica anche timestamp e frequenza ricevuta.
L'attenuazione è esponenziale per canale, con miscelazione dello sfondo. Per un confronto senza attenuazione, imposta a zero tutti e sei i parametri della tabella. Omettere i tag ripristina i valori predefiniti.
Il renderer di scena applica effetti comuni a superfici PBR e camere. Con il sistema nativo attivo, POSIM_UNDERWATER_PLUGIN lascia passare i pixel già colorati per evitare un secondo filtraggio. Il modello definisce collegamenti e topic.
Particelle in sospensione
Il renderer può mostrare particelle nelle immagini a colori RGB/RGBD. Sono inizialmente disattivate: attivale tramite il servizio per l'aspetto della scena.
- Le camere condividono le stesse posizioni delle particelle nel mondo. Queste si spostano alla deriva in modo uniforme con il tempo simulato, indipendentemente dalle correnti.
- Le superfici opache le nascondono. Sono visibili tra 0.05 e 3 m, entro i limiti della scena e del livello medio dell'acqua.
- Profondità numerica e raggi acustici conservano i propri valori.
Si tratta di effetti ottici procedurali. Per studiare la diffusione calibrata serve un modello ottico adatto. Nella navigazione visiva, considera le particelle osservazioni in movimento e mantieni le impostazioni costanti nei confronti.
Confrontare le immagini subacquee
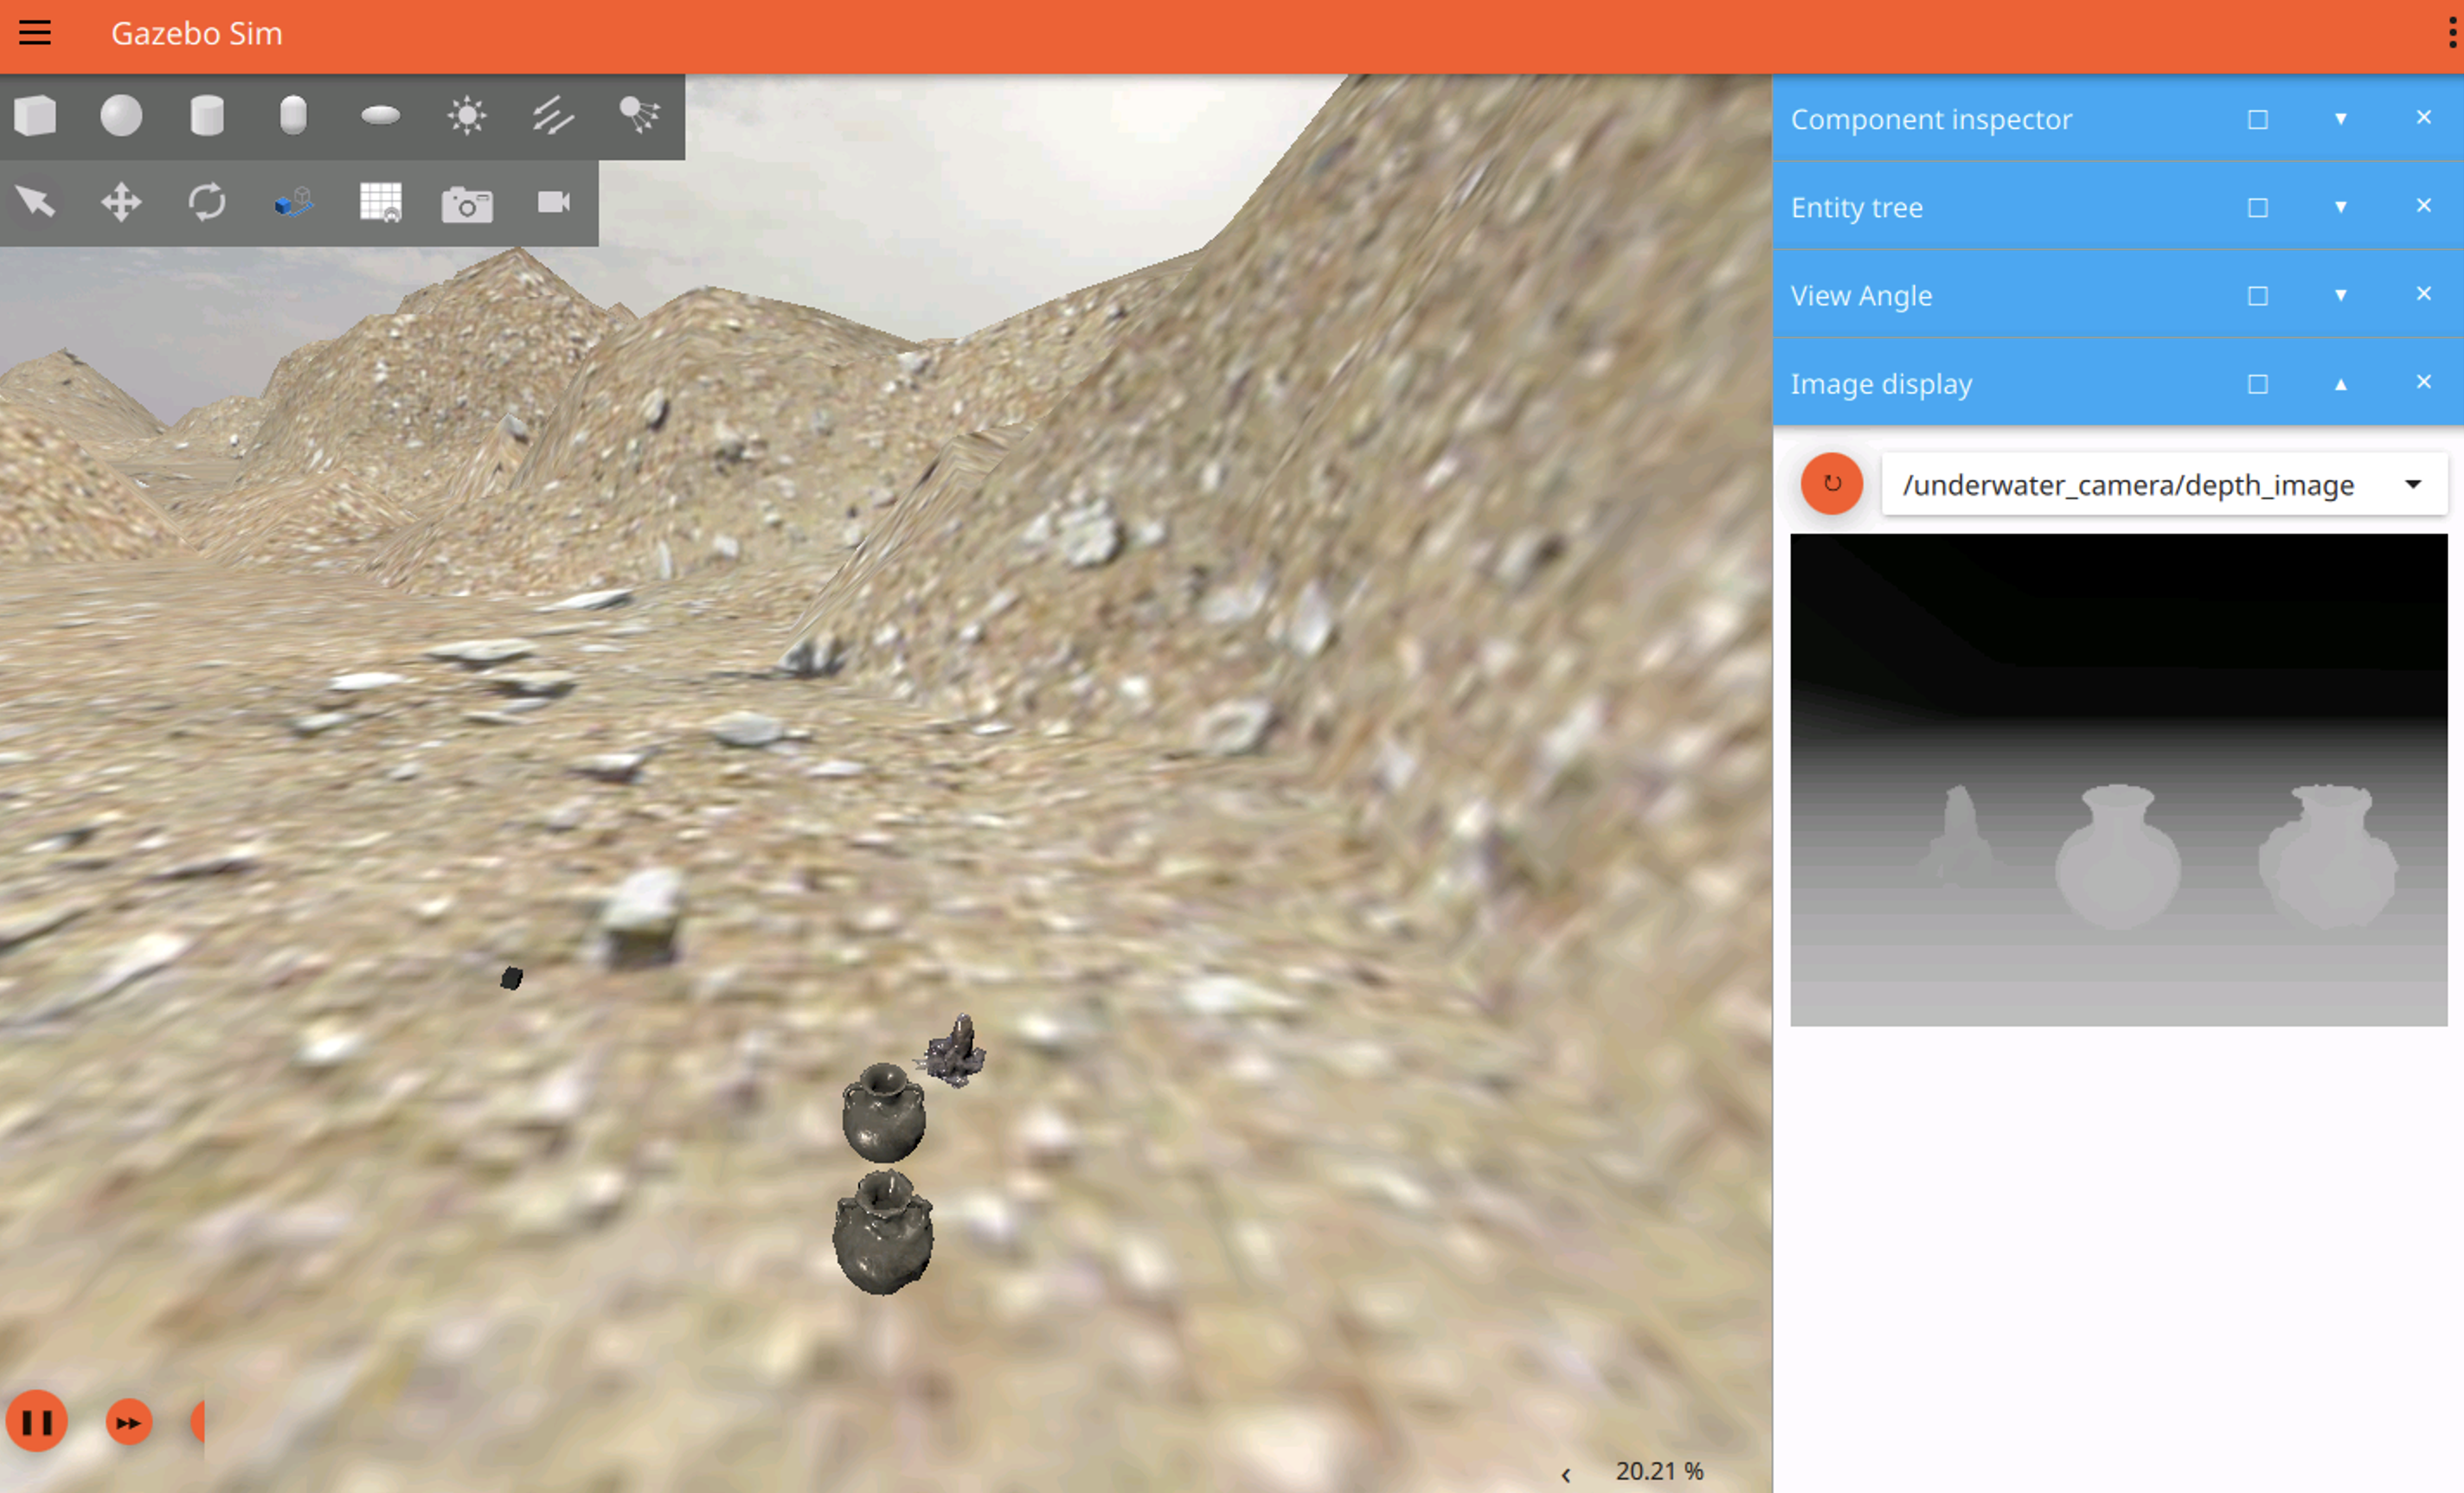
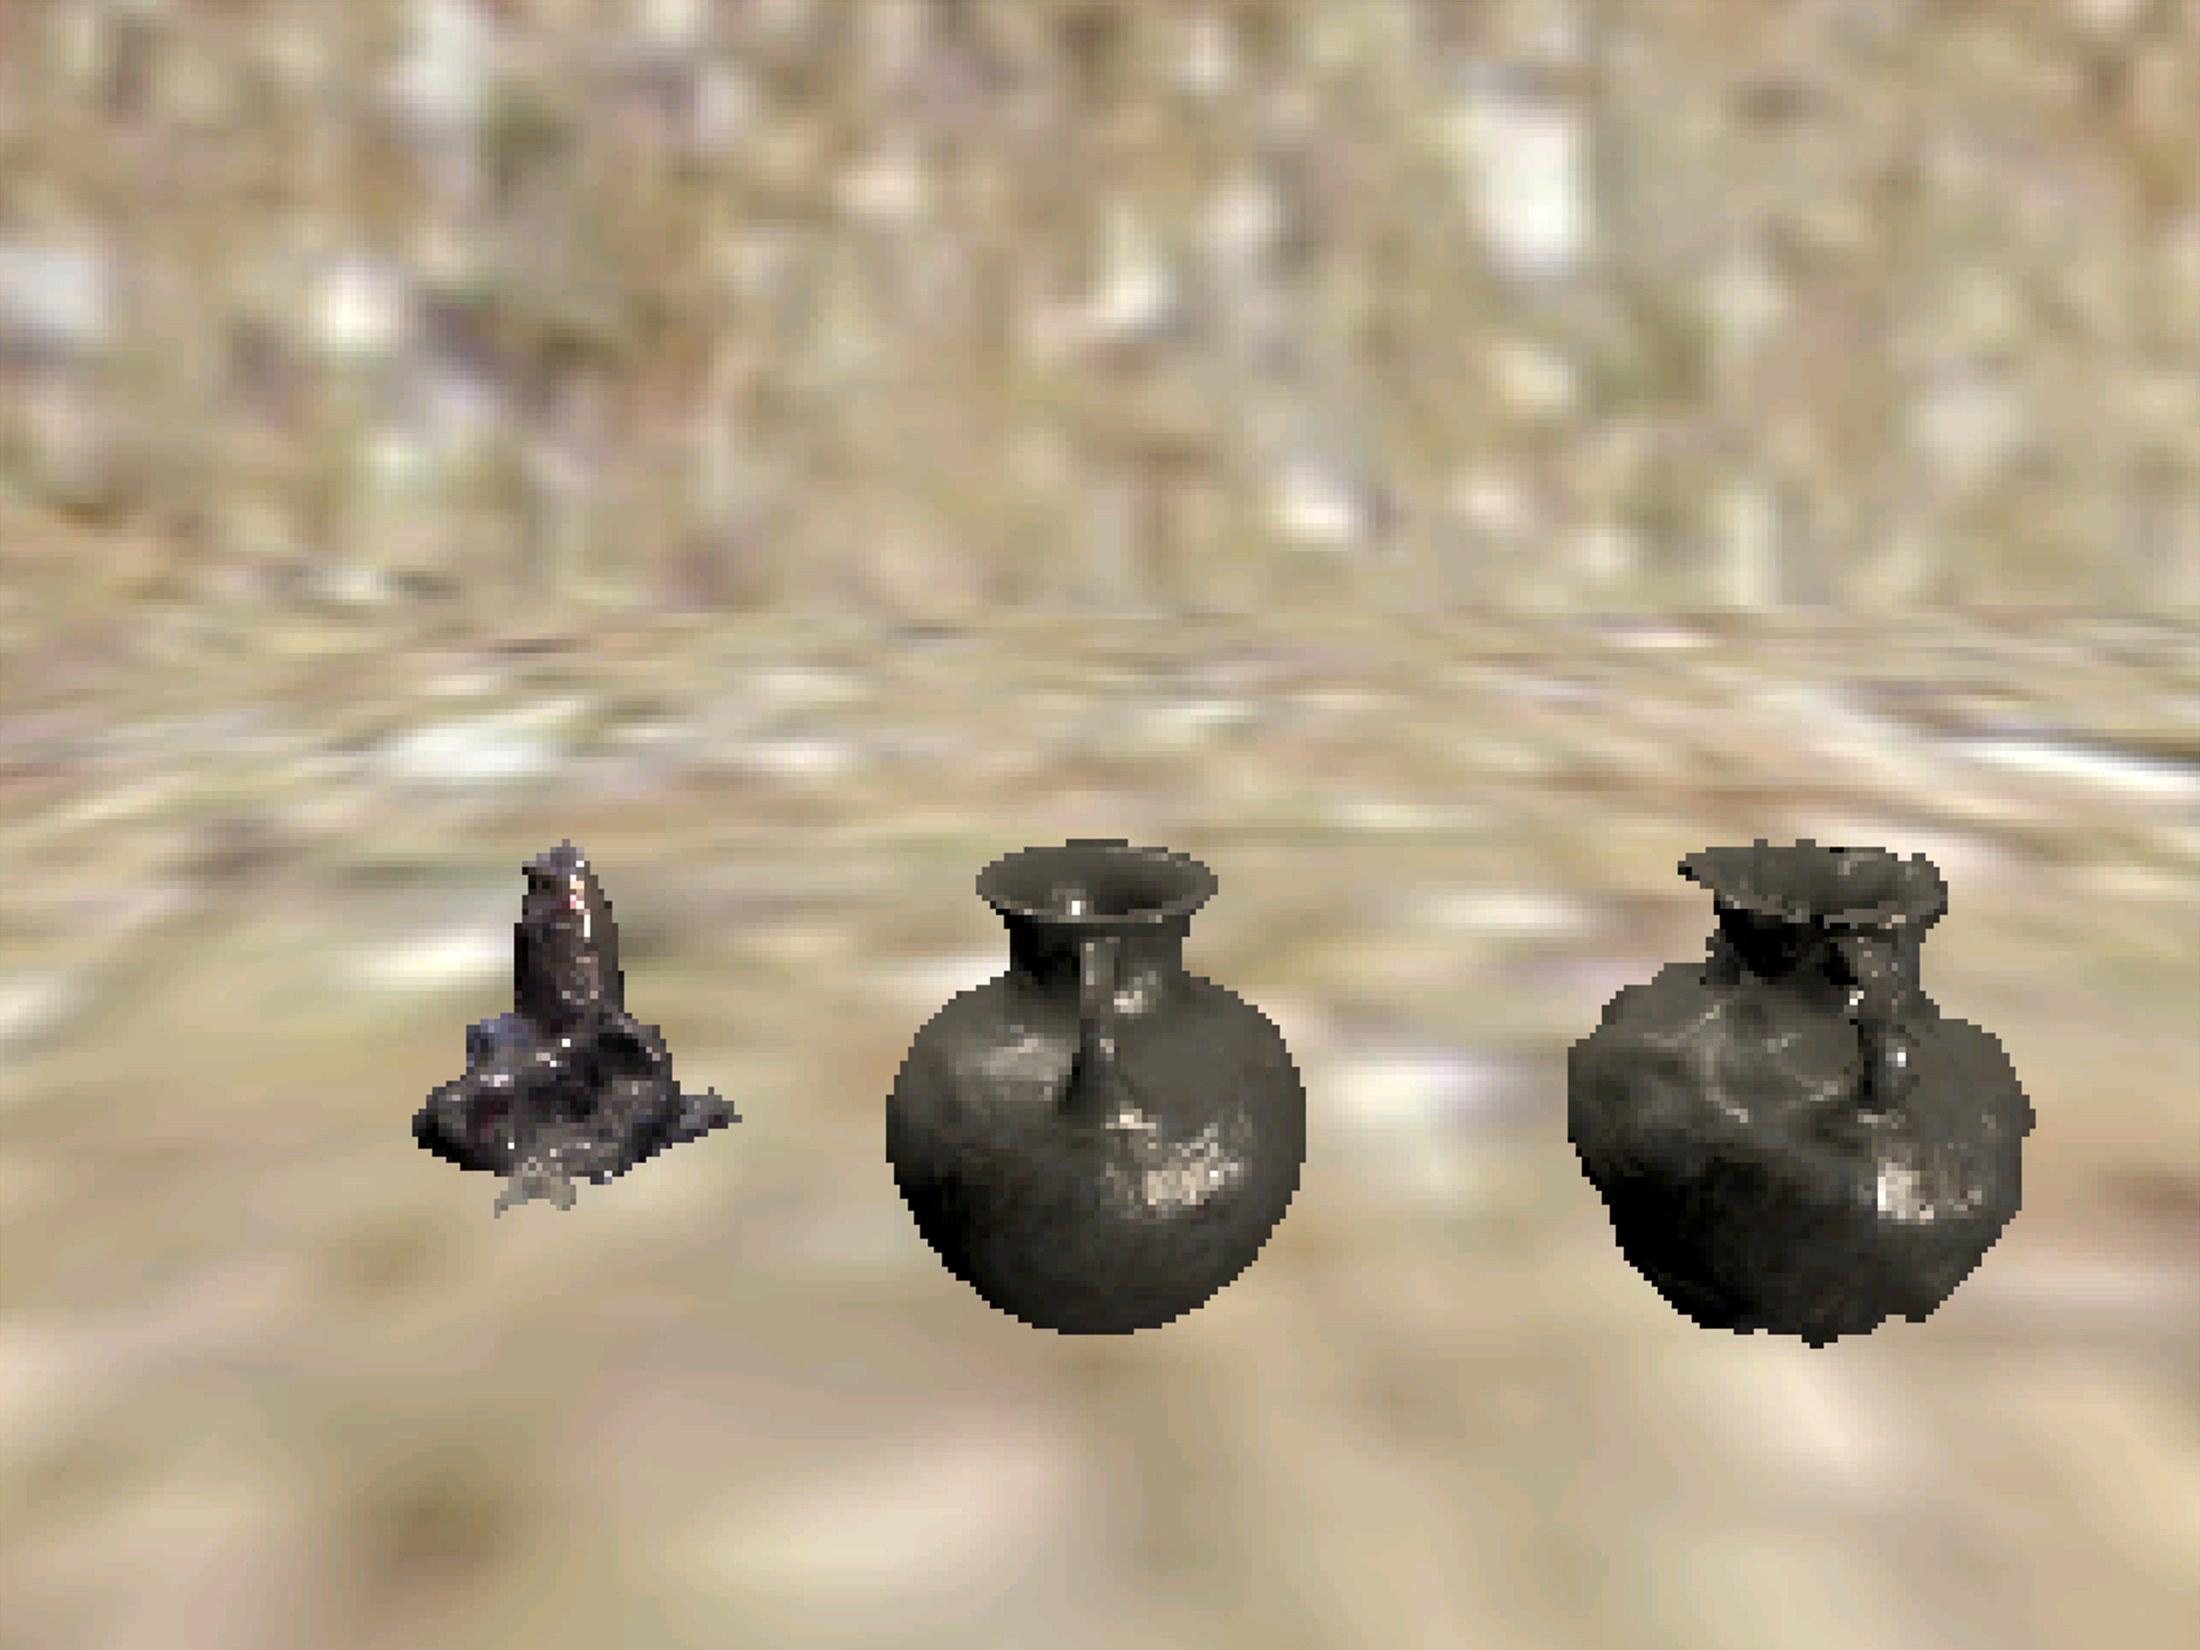
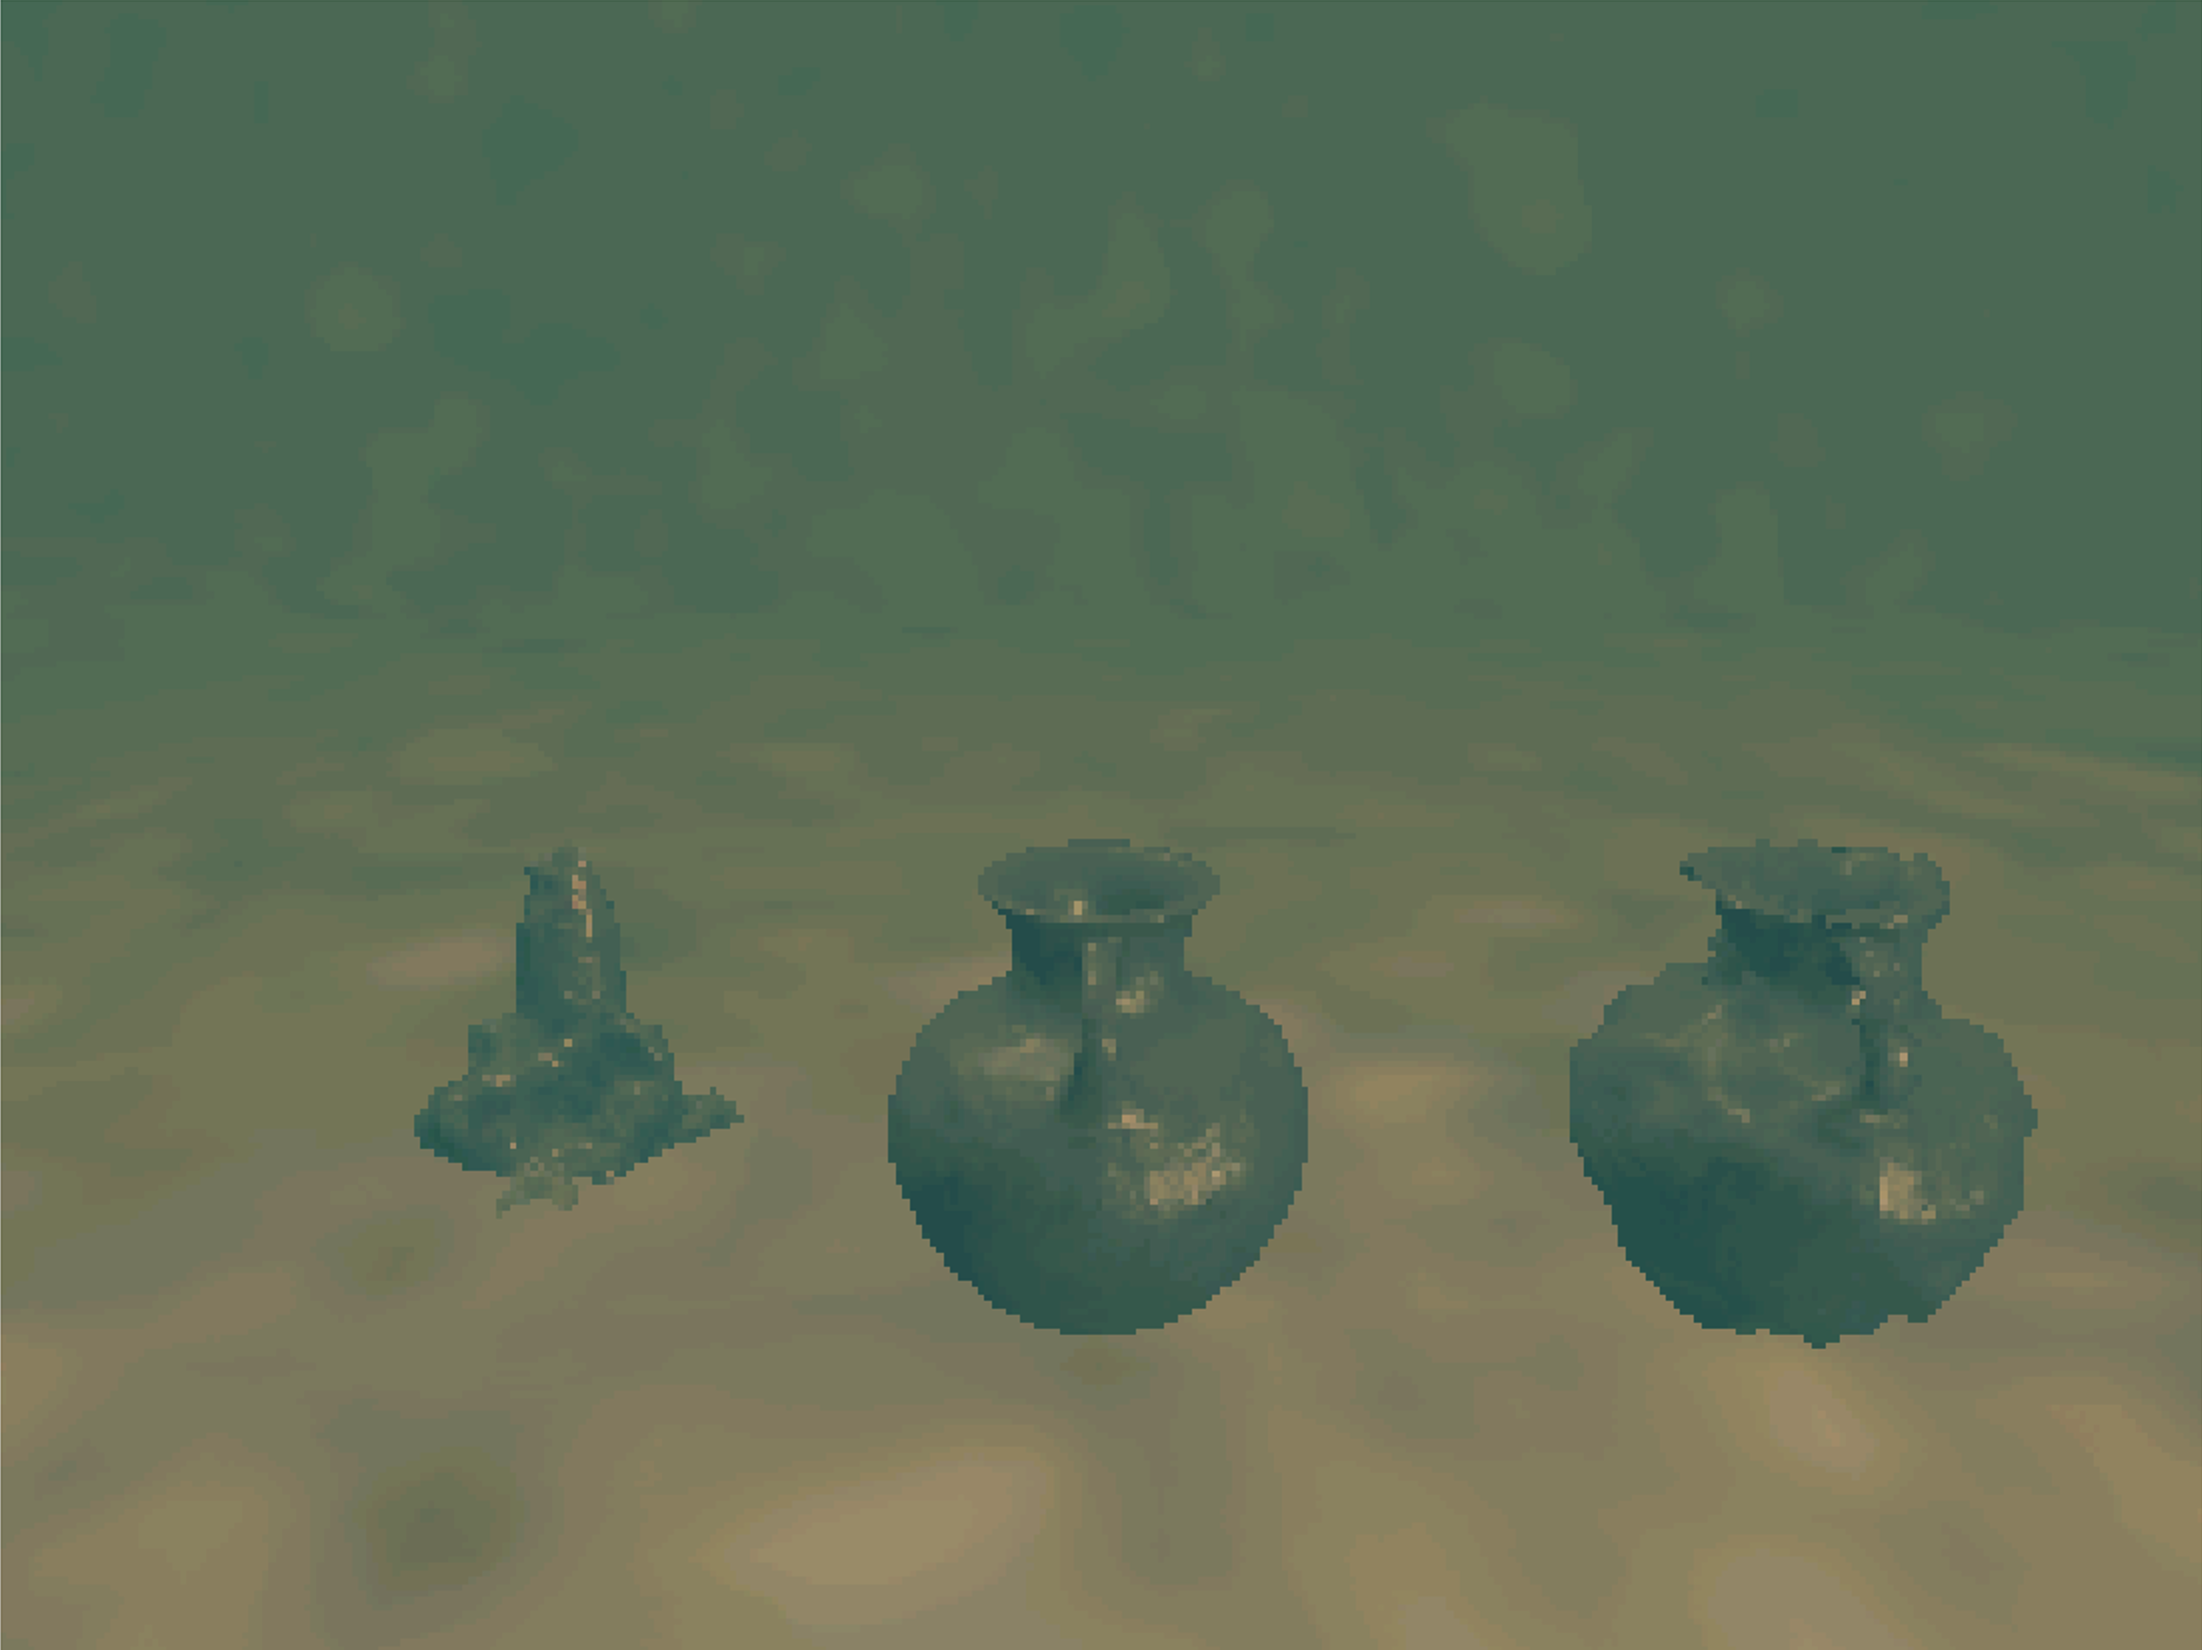
Immagini: wiki Notion POSIM; attribuzione DAVE in Citazioni e licenze. Usa comandi e topic nei blocchi di questa pagina.