
Panoramica
POSIM è una libreria open source per la simulazione di robot marini con ROS 2 e Gazebo. Consente di eseguire ambienti oceanici, robot di superficie e subacquei, sensori simulati ed esperimenti di controllo. Deriva da Project DAVE, basato su UUV Simulator.
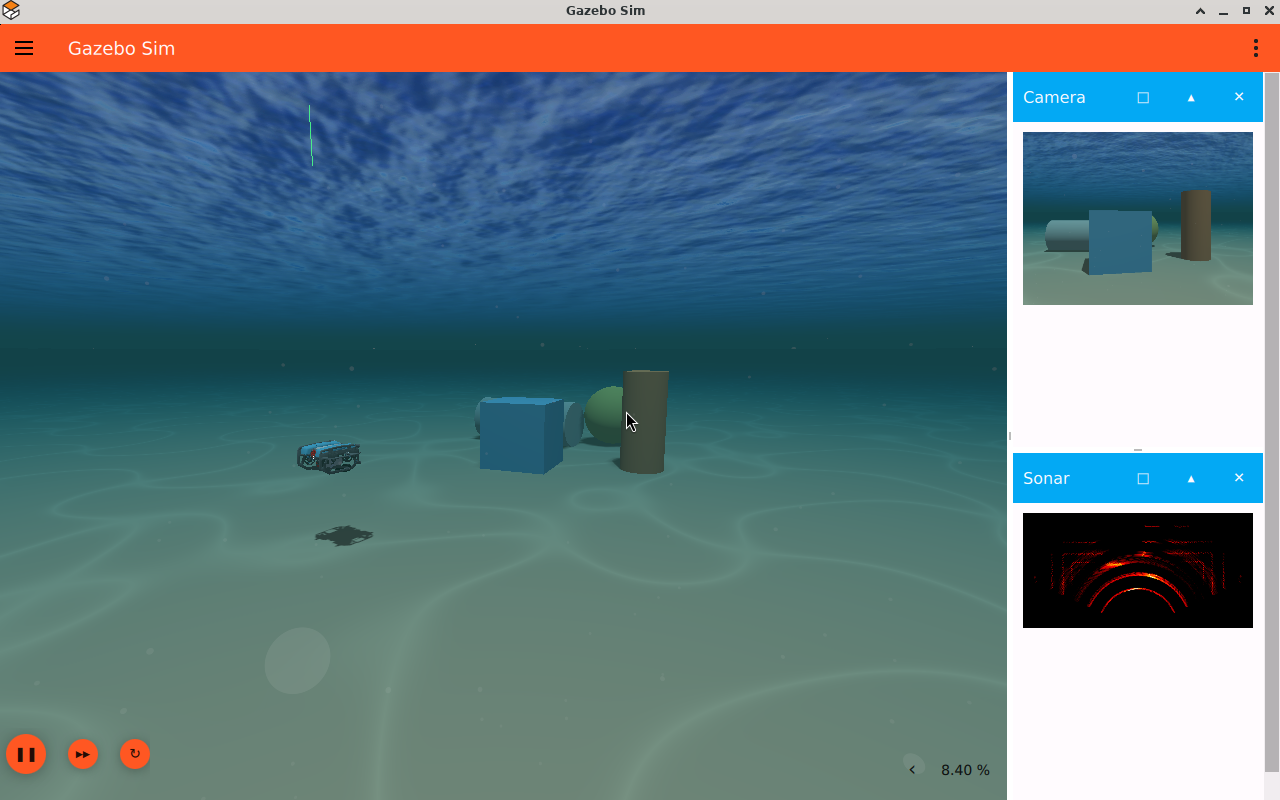
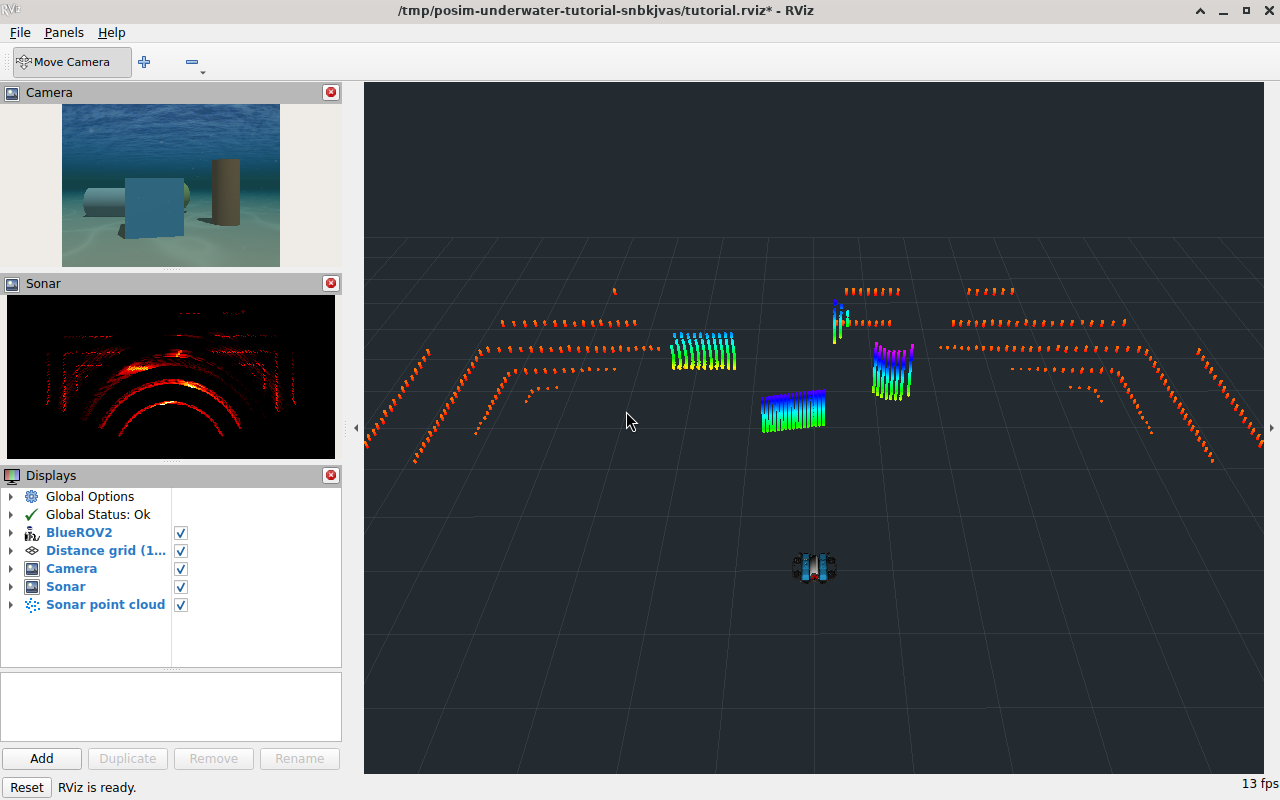
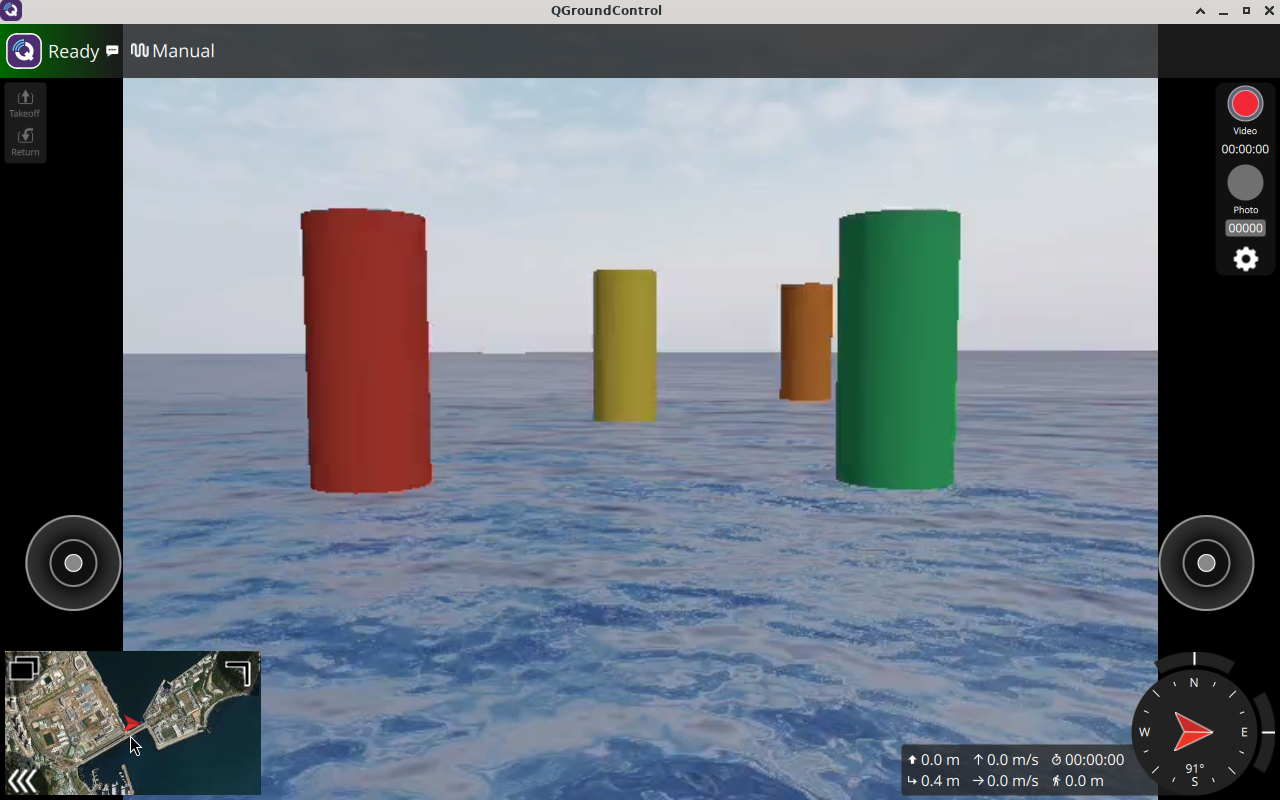
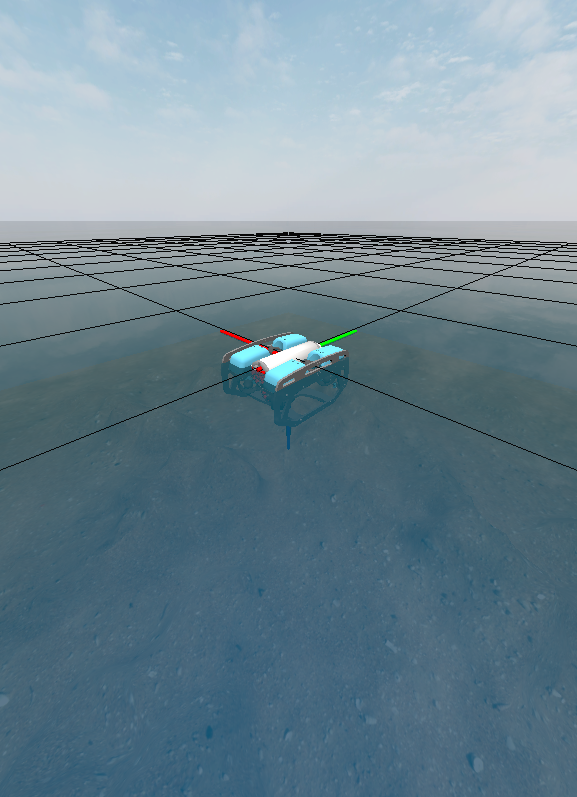 ROV e BlueROV2
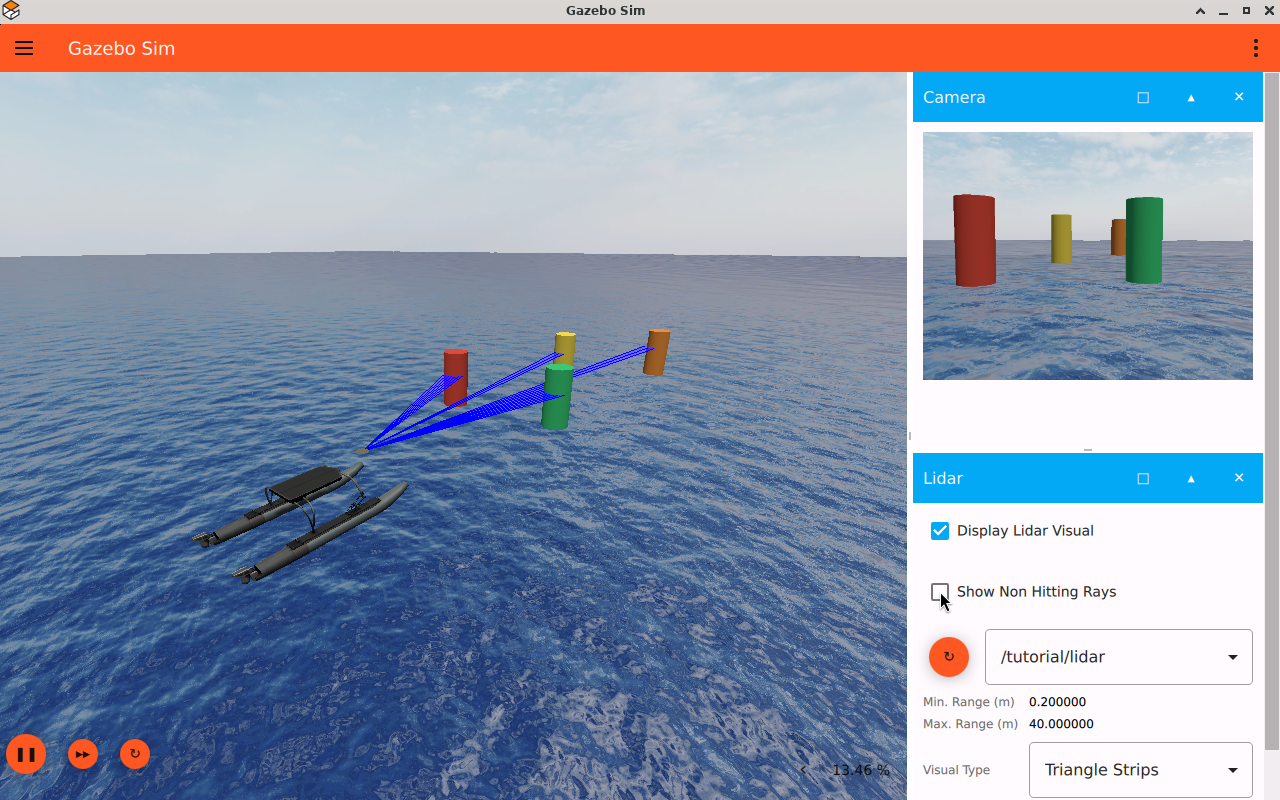
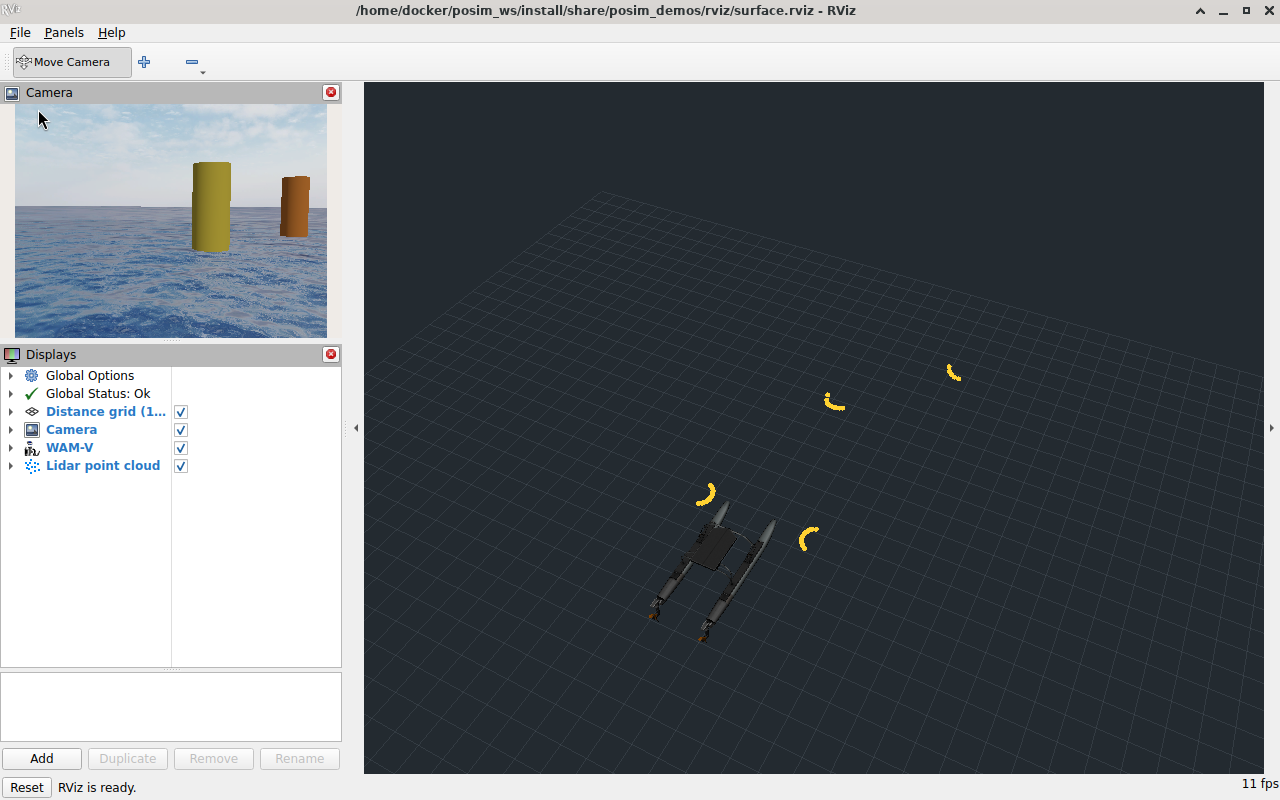
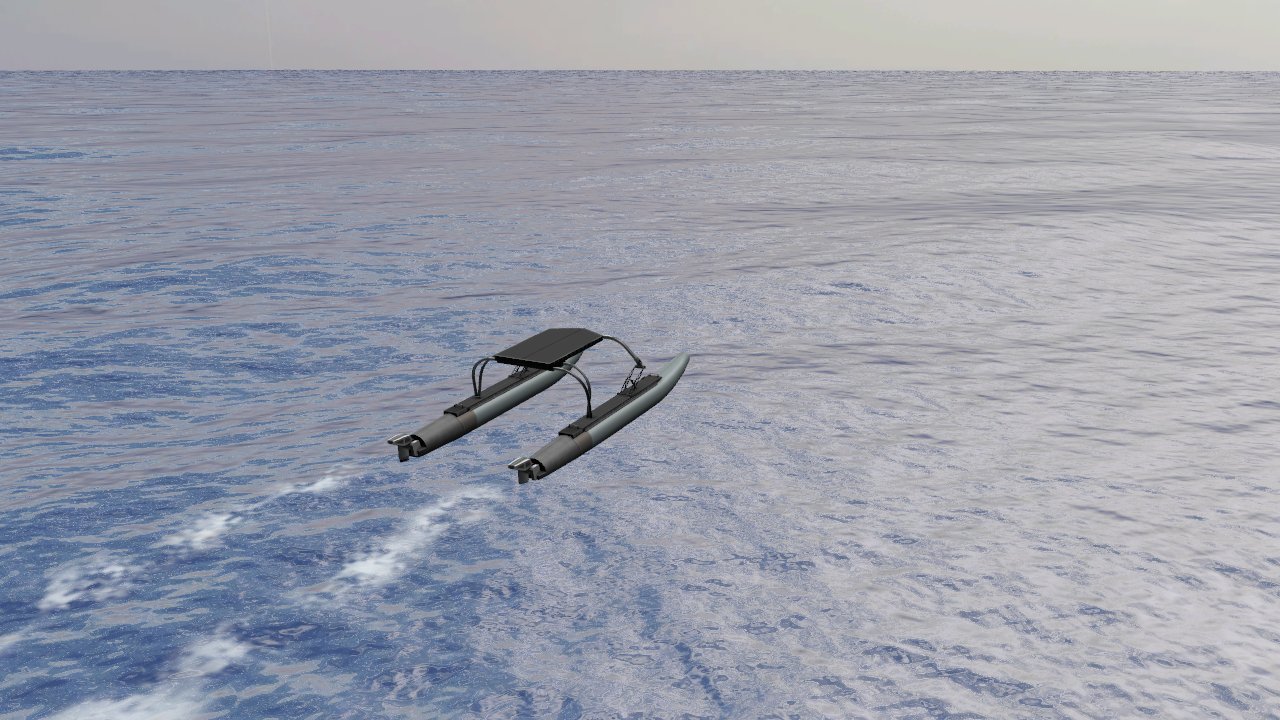 Robot di superficie e onde
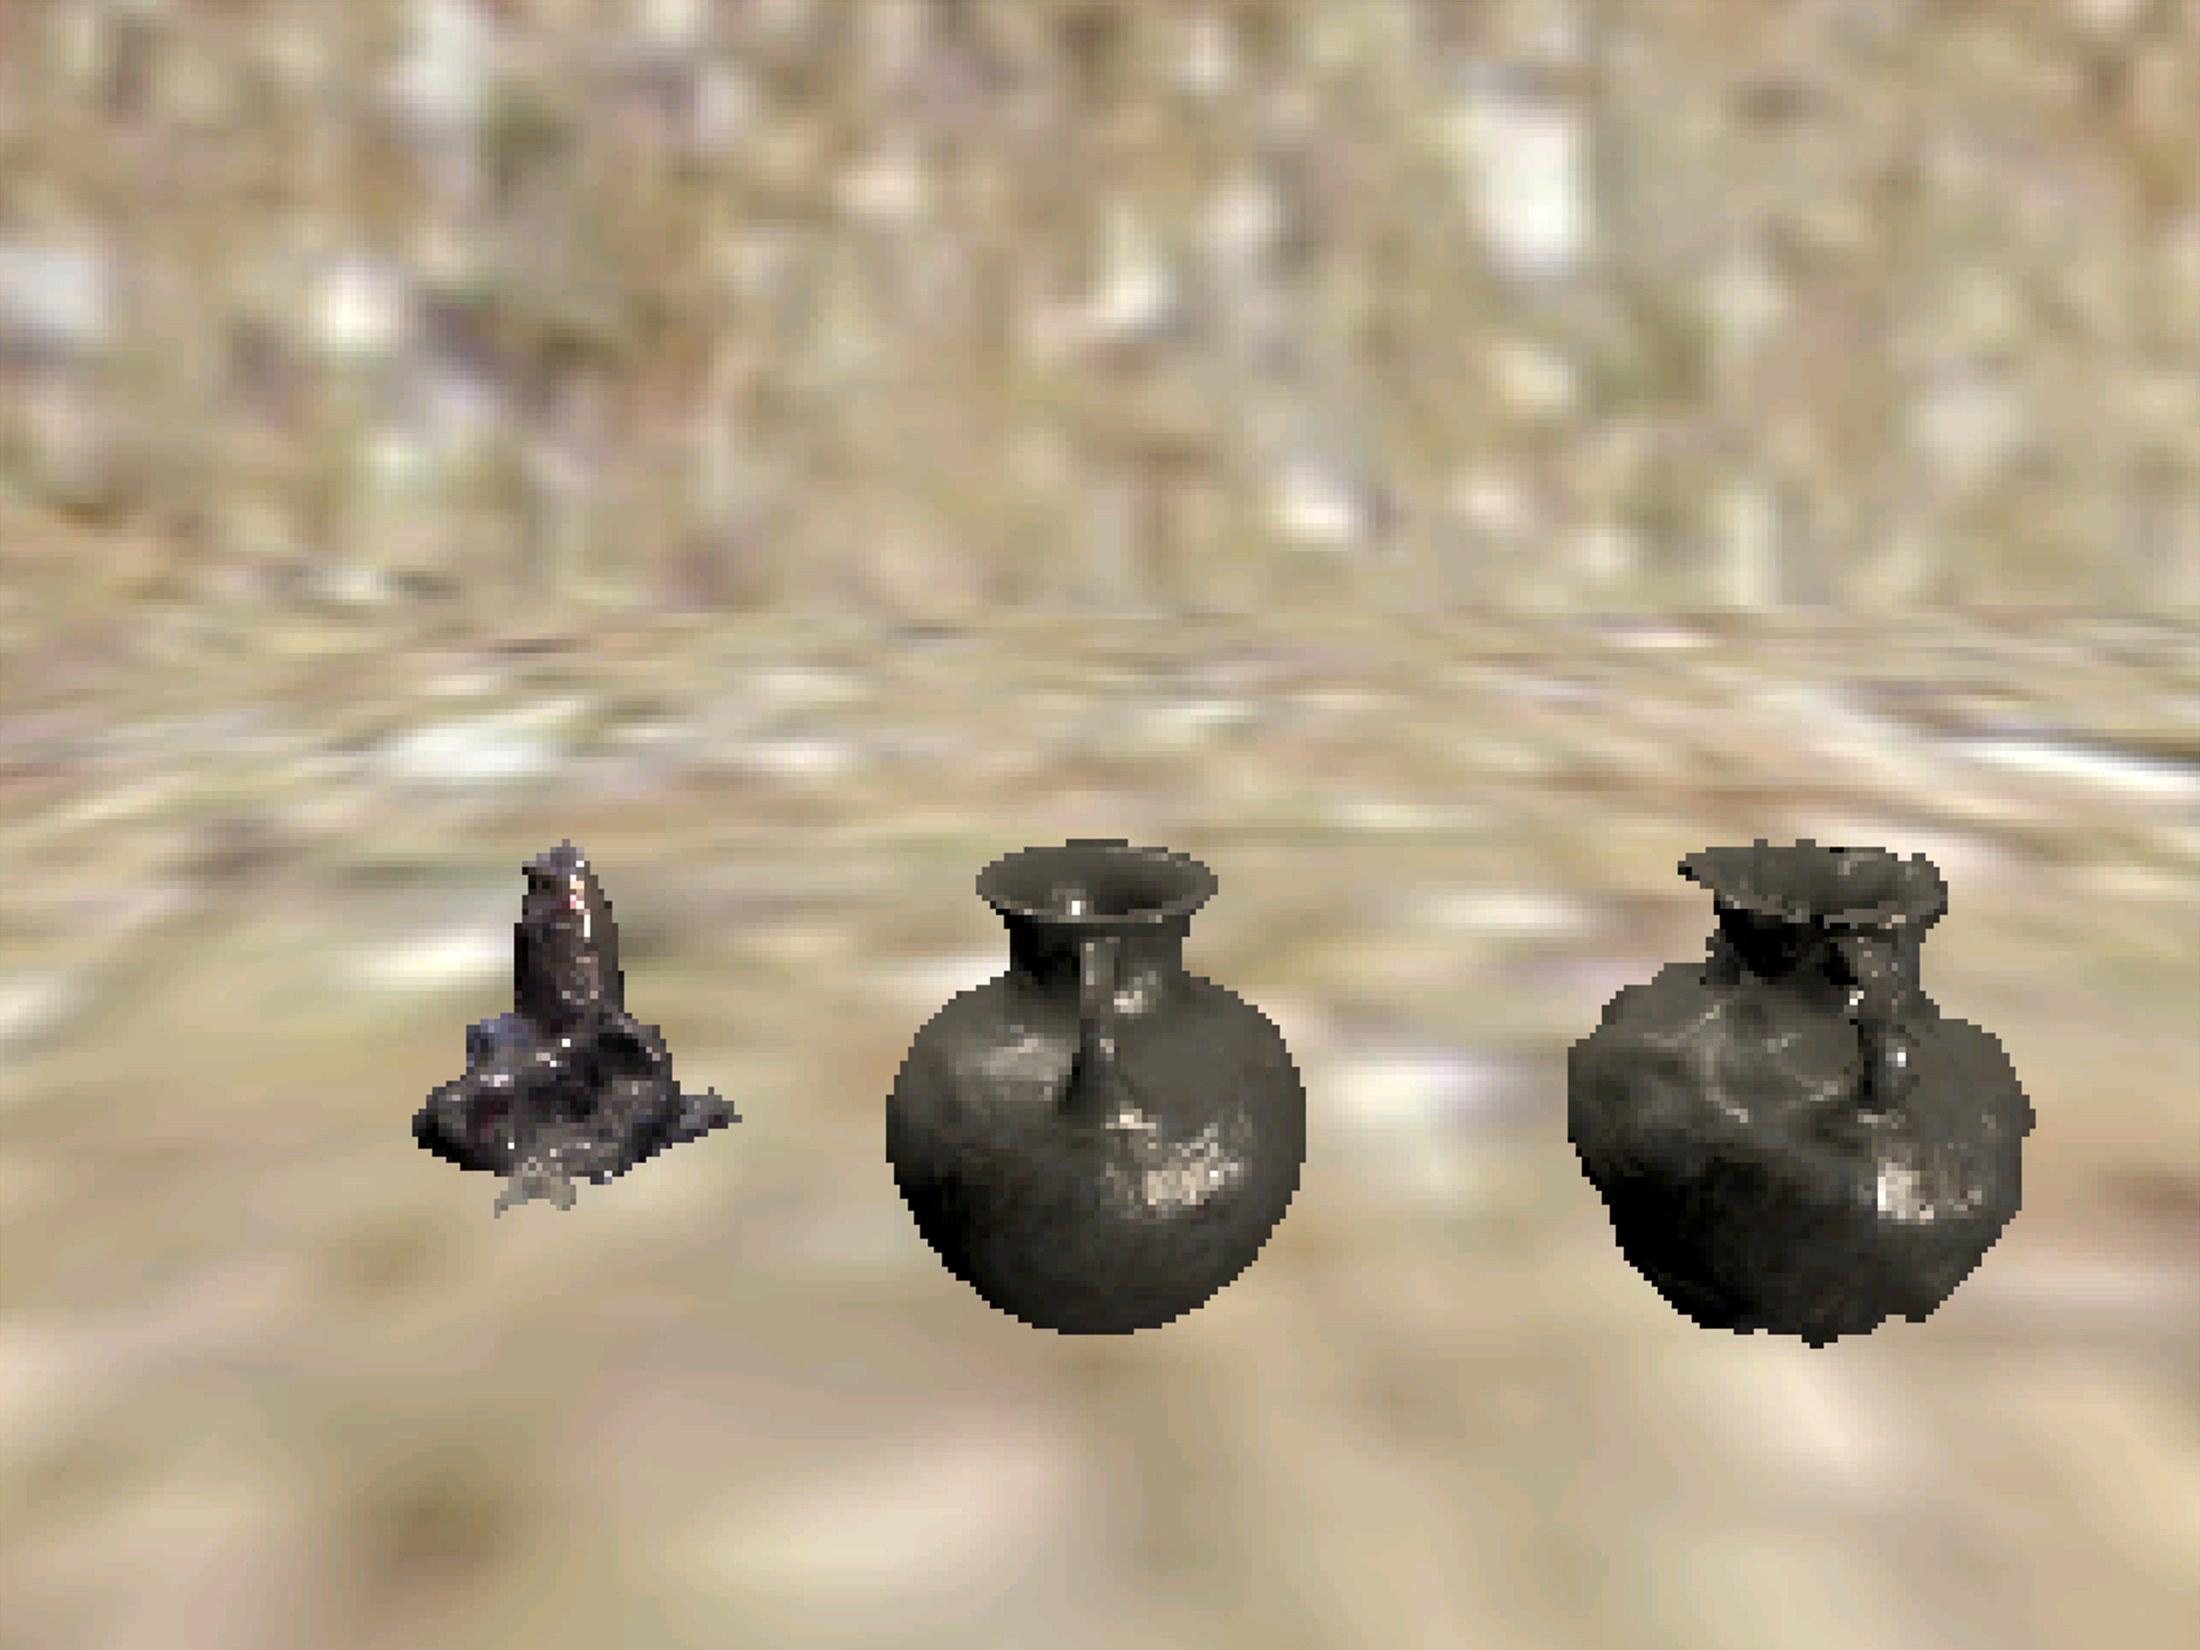 Oggetti e scenari operativi
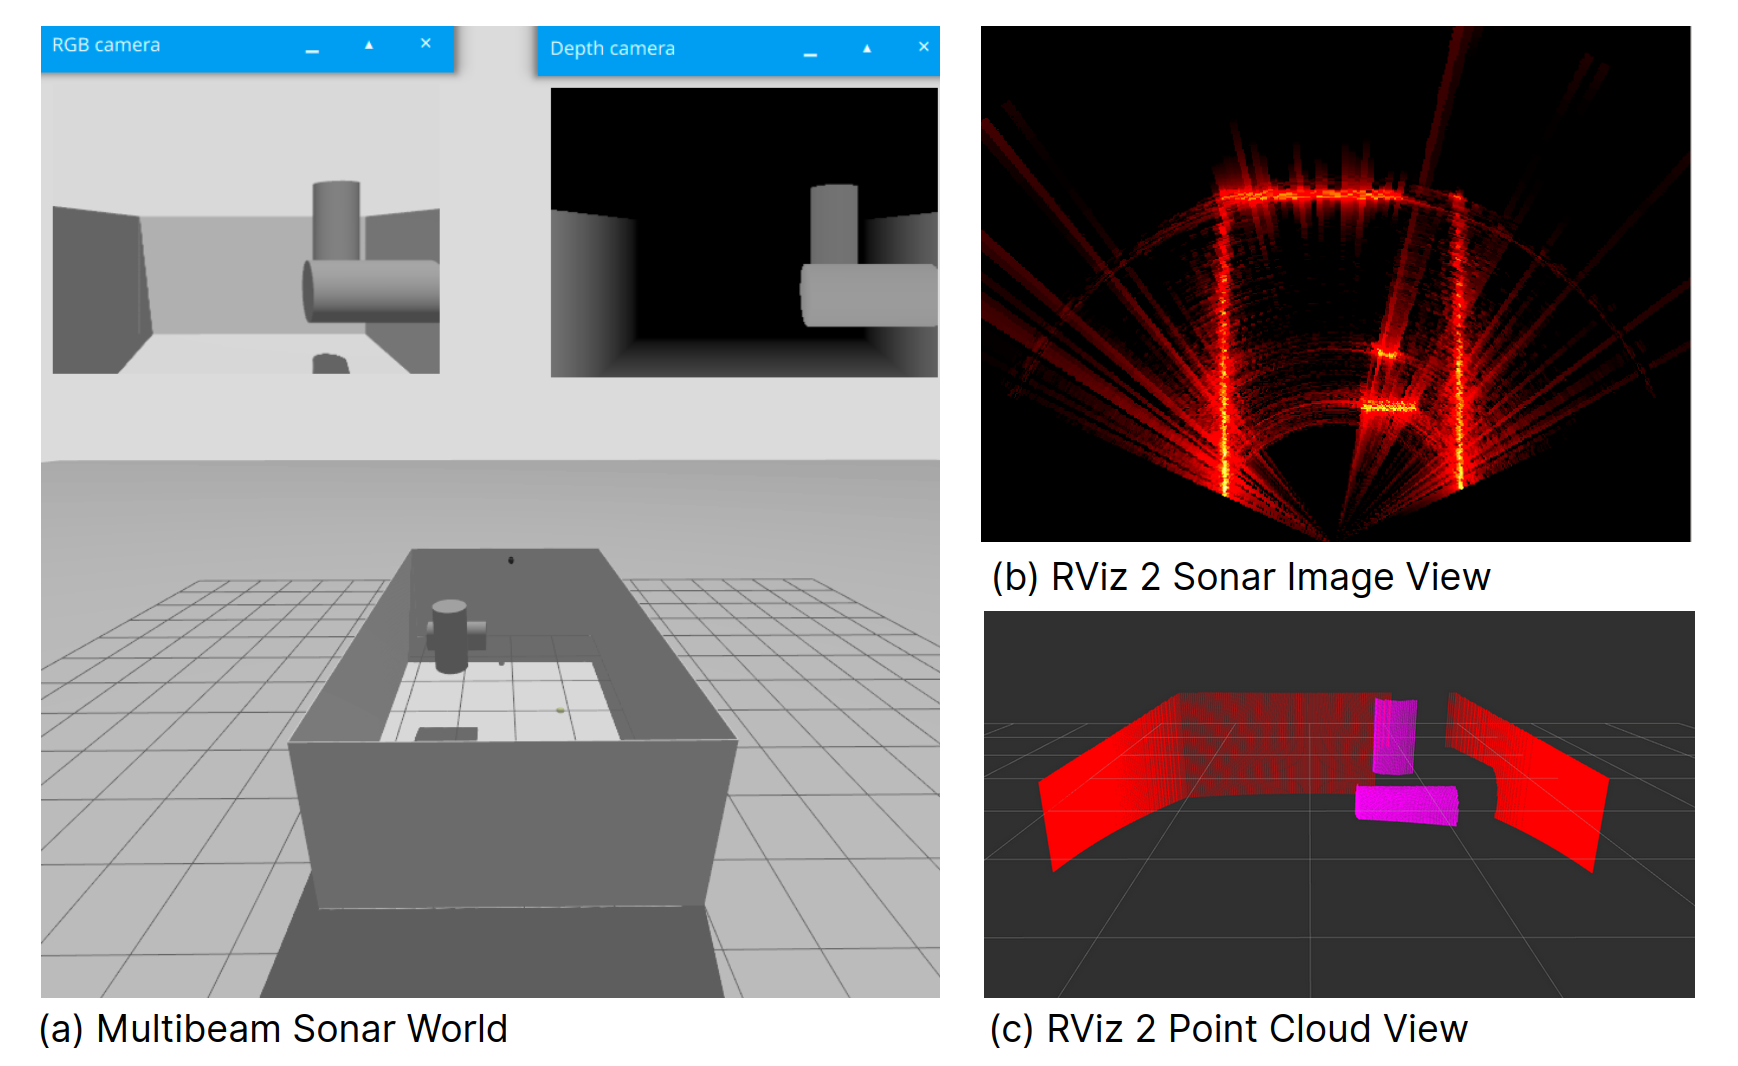 Sonar multibeam
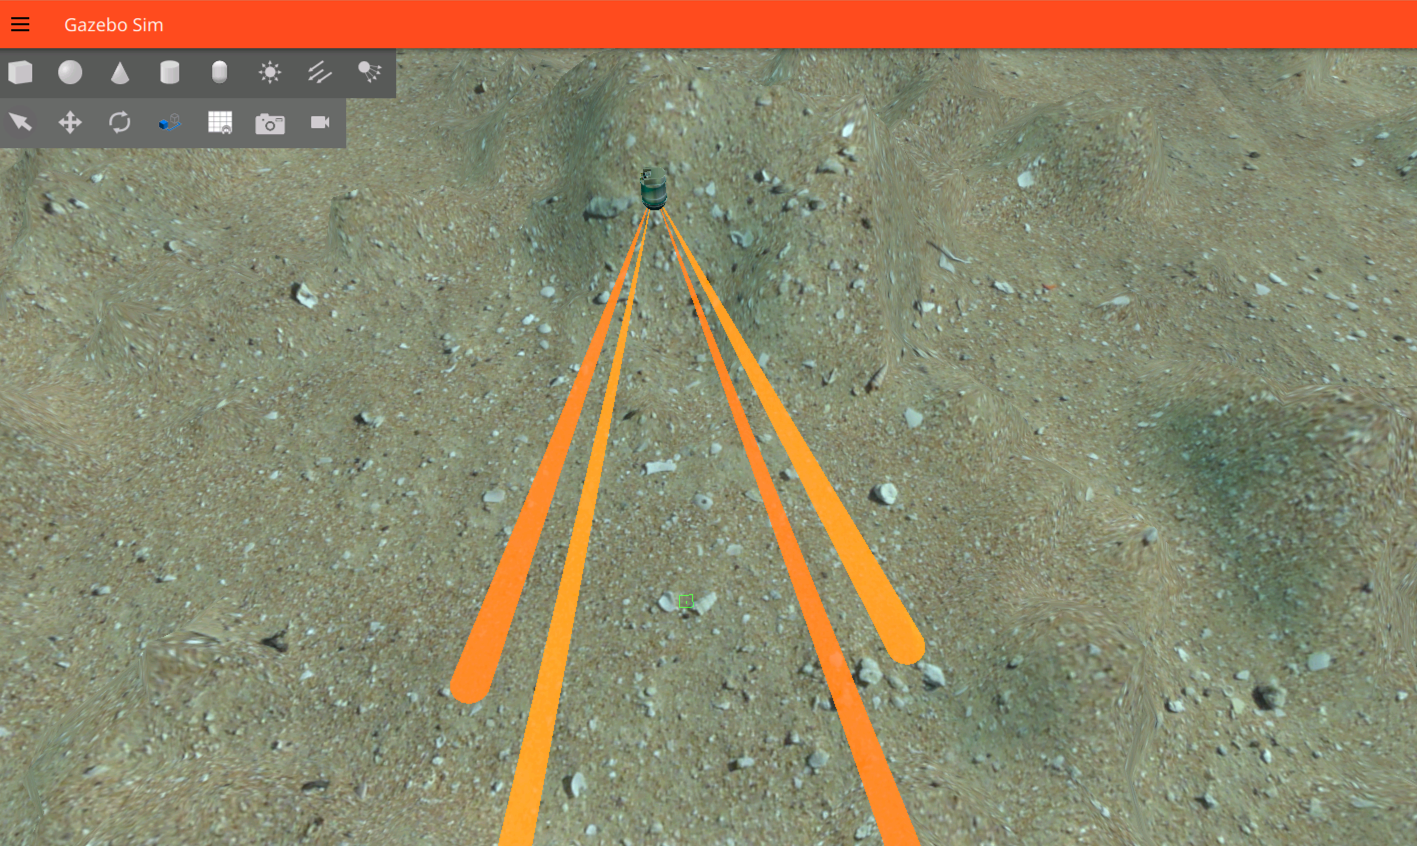 Misuratore di velocità Doppler
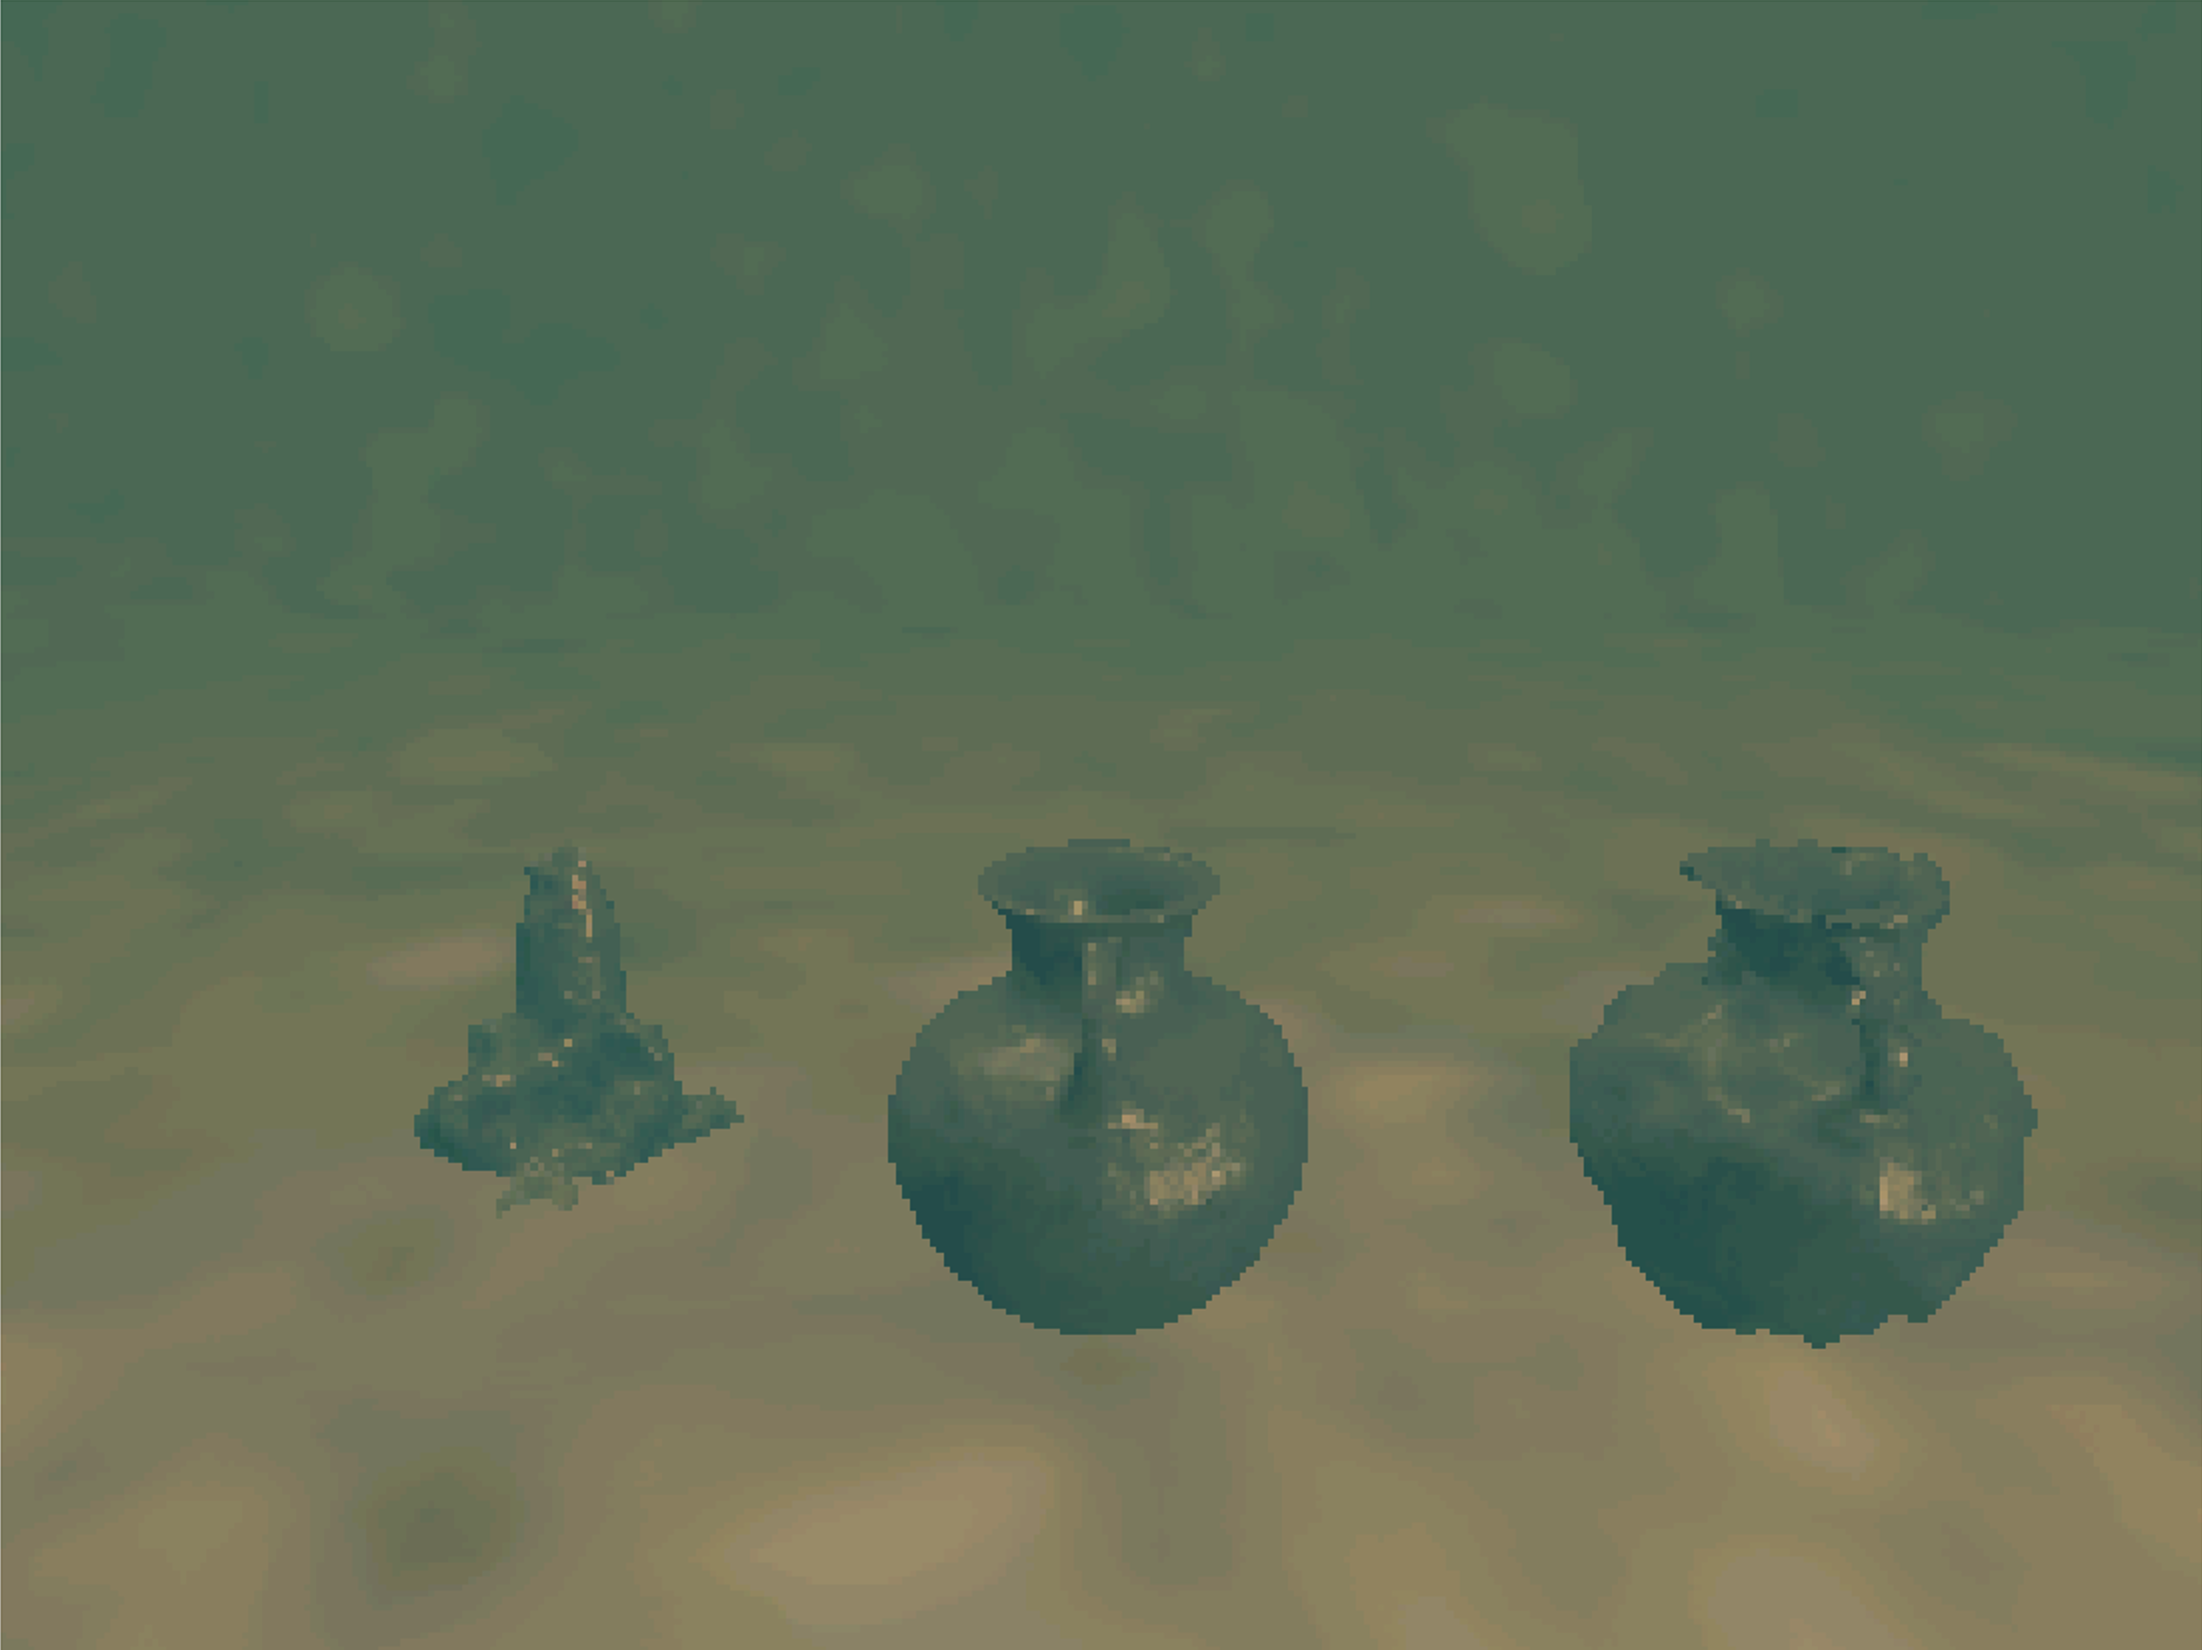 Telecamera subacquea
Da dove iniziare
Scegli l’ambiente e segui la guida per Ubuntu nativo, Linux con Docker, Windows con WSL, WSL con Docker o macOS con Docker e RDP. Consigliamo l’installazione nativa su Ubuntu.
Poi prepara i terminali e avvia la prima simulazione.
- ROS: ROS 2 Lyrical — LTS; fine del supporto: maggio 2031
- Simulatore Gazebo Sim: Gazebo Jetty — LTS; fine del supporto: maggio 2031
Cosa puoi simulare
La pagina Funzionalità ed esempi collega le funzionalità alle implementazioni e alle relative guide.
| Attività | Guide |
|---|---|
| Preparare oceano e fondale | Mondi, correnti, effetti subacquei |
| Scegliere un veicolo | ROV, Slocum, robot di superficie |
| Osservare i sensori | Telecamera, GNSS, pressione, DVL, USBL, sonar |
| Controllare e registrare un esperimento | ROS, Python, propulsori e joystick, dati dei sensori |
Struttura di una simulazione
- Definisci l’ambiente e i sistemi del mondo in SDF.
- Descrivi link, collisioni, inerzie e sensori del modello.
- Un file di lancio avvia Gazebo, il modello e i bridge ROS.
- I nodi ROS ricevono le misure e inviano i comandi.
Per estendere una scena, segui le guide per creare un mondo, aggiungere un robot e configurare sensori. Ogni pagina di riferimento di un plugin offre un avvio rapido, un frammento SDF e i parametri disponibili.
WWW-POSIM
WWW-POSIM combina POSIM con POSIM-Terrain per il terreno geografico, POSIM-Routing per la pianificazione dei percorsi e POSIM-Control per il controllo dei veicoli. Aggiunge un’interfaccia grafica e applicazioni web e desktop per preparare scene, pilotare robot e consultare i dati di simulazione.
Il video presenta le funzionalità principali. Per installazione e utilizzo, consulta la documentazione di WWW-POSIM.