
Misuratore di velocità Doppler
Un DVL stima la velocità rispetto al fondale o all'acqua circostante. POSIM usa il sistema DVL di Gazebo e un bridge ROS che produce posim_interfaces/msg/DVL.
Avviare il sensore
Nel terminale A preparato per la tua installazione:
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=nortek_dvl500_300 world_name:=dvl_world z:=-30 \
  paused:=false gui:=true headless:=false
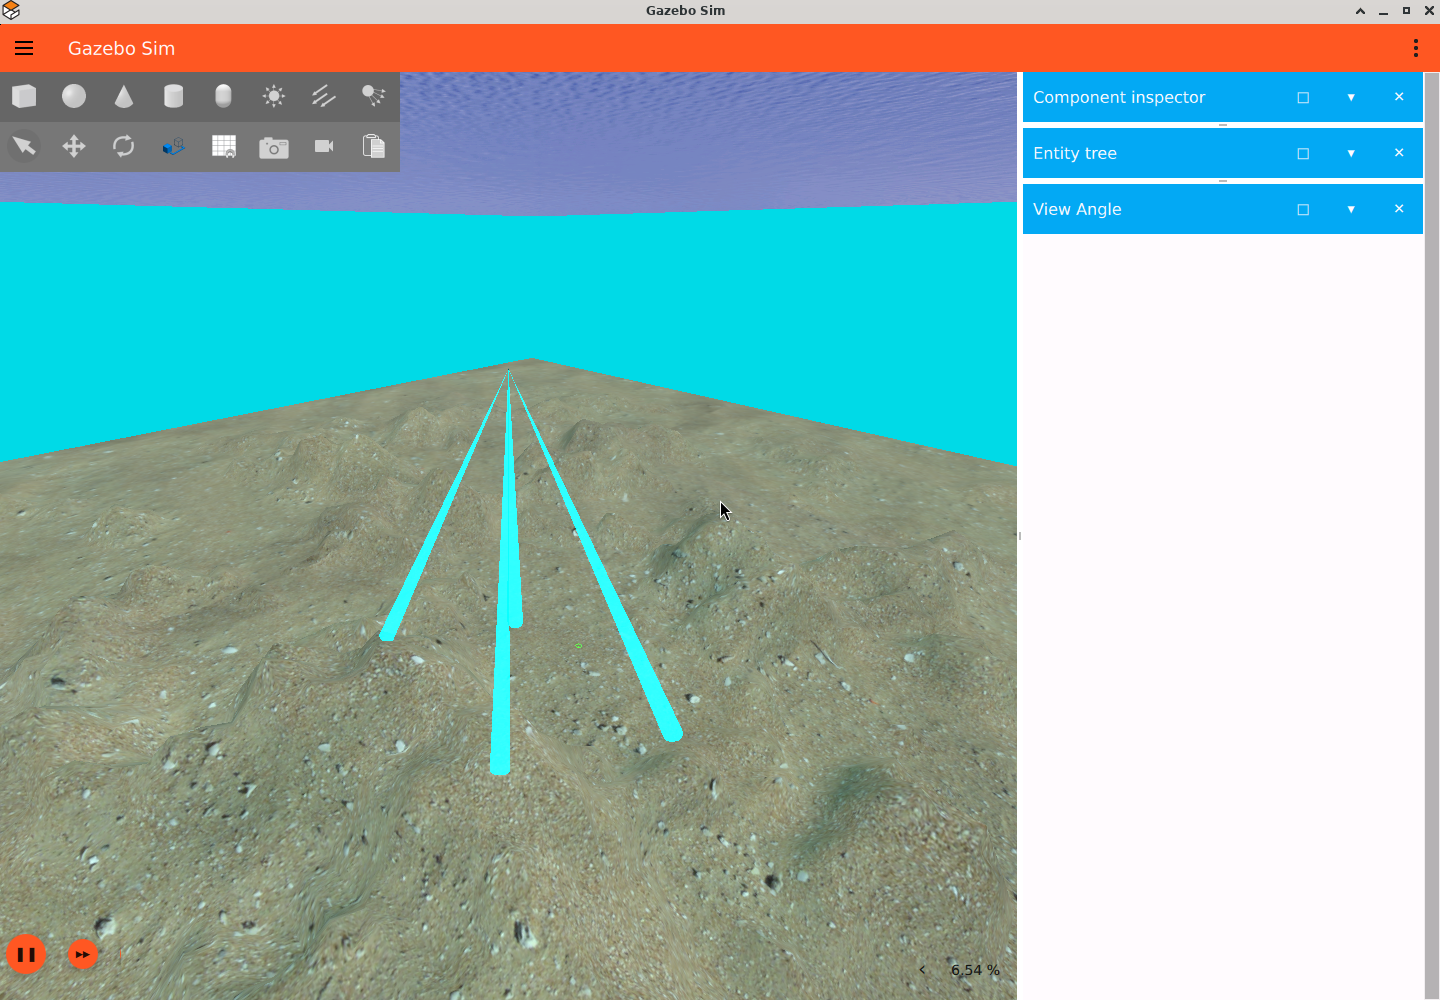
Nel terminale B preparato, leggi prima Gazebo, interrompi la lettura con Ctrl+C, poi leggi ROS:
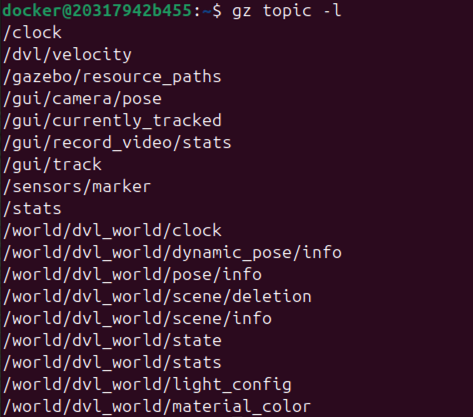
gz topic -e -t /dvl/velocity
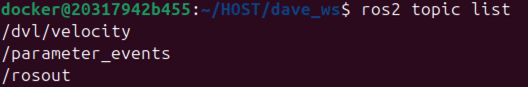
ros2 topic echo /dvl/velocity posim_interfaces/msg/DVL --once
Per un altro sensore, usa il topic definito nel suo modello.
Integrazione SDF
Inserisci questi sistemi direttamente in <world>:
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="gz-sim-dvl-system"
        name="gz::sim::systems::DopplerVelocityLogSystem"/>
Il bridge POSIM va nel <model> del sensore. Il suo topic deve coincidere con il <topic> del DVL in <link>:
<plugin filename="DVLBridge" name="posim_ros_gz_plugins::DVLBridge">
  <topic>/dvl/velocity</topic>
</plugin>
Il SDF completo del DVL500-300 definisce il sensore type="custom" gz:type="dvl", quattro fasci e le modalità di rilevamento. Il mondo fornisce la geometria del fondale.
Parametri e unità
DVLBridge accetta un solo parametro: topic, predefinito /dvl/velocity. Riceve da Gazebo e pubblica in ROS su questo percorso. Gli altri campi appartengono al sensore Gazebo; la tabella riporta l'esempio DVL500-300.
| Campo SDF del sensore | Significato | Esempio |
|---|---|---|
topic, update_rate |
Percorso e frequenza richiesta, Hz | /dvl/velocity, 8 |
gz:dvl/type |
Disposizione dei trasduttori | phased_array |
arrangement: aperture, rotation, tilt |
Angoli dei fasci; degrees="true" usa gradi |
Apertura 3°, rotazioni −135/135/45/−45°, inclinazione 25° |
minimum_range, maximum_range |
Portata acustica, m | 0.3, 200 |
reference_frame |
Posizione in m, orientamento in rad | 0 0 0 3.14 0 -1.57 |
tracking/bottom_mode/when, tracking/water_mass_mode/when |
Selezione del riferimento di misura | Entrambi best |
Tracking: noise/stddev |
Deviazione standard del rumore di velocità, m/s | Fondale 0.005; acqua 0.015 |
Massa d'acqua: water_velocity |
Componenti x/y/z, m/s | 0/0/0 |
Massa d'acqua: boundaries/near, boundaries/far, bins |
Limiti in m e numero di celle | 10, 100, 10 |
Tracking: visualize |
Mostrare la geometria di campionamento | true |
L'implementazione del bridge descrive la conversione. Il sensore di profondità usa il rendering Gazebo: completa la preparazione dell'ambiente.
Modelli disponibili
| Descrizione | Famiglia |
|---|---|
nortek_dvl500_300, nortek_dvl500_6000 |
Nortek DVL500 |
nortek_dvl1000_300, nortek_dvl1000_4000 |
Nortek DVL1000 |
sonardyne_syrinx600 |
Sonardyne |
teledyne_explorer1000, teledyne_explorer4000 |
Teledyne Explorer |
teledyne_whn |
Teledyne WHN |
nortek_dvl500_300_with_multibeam_sonar |
DVL con sonar |
Controlla campionamento e geometria nel SDF di ogni modello.
Sistema di riferimento e covarianza
L'esempio converte ENU nel riferimento avanti/dritta/basso tramite <reference_frame>. Il bridge conserva il nome del riferimento Gazebo, sostituendo :: con /. Usa lo stesso riferimento nello stimatore e distingui le velocità rispetto al fondale e all'acqua.
La velocità complessiva e ogni fascio includono una covarianza ROS del twist 6×6. Il blocco superiore sinistro 3×3 contiene la covarianza della velocità lineare, in m²/s². Le altre voci sono zero perché il DVL non stima la velocità angolare: non sono una misura con incertezza nulla.
Esaminare le osservazioni
Consulta ros2 interface show posim_interfaces/msg/DVL. Verifica velocità, riferimento e stato a robot fermo, poi durante un movimento controllato. Fondale, portata e intersezioni dei fasci influenzano la misura. Abilita visualize nel modello per osservare i fasci.
Fasci e uscita DVL
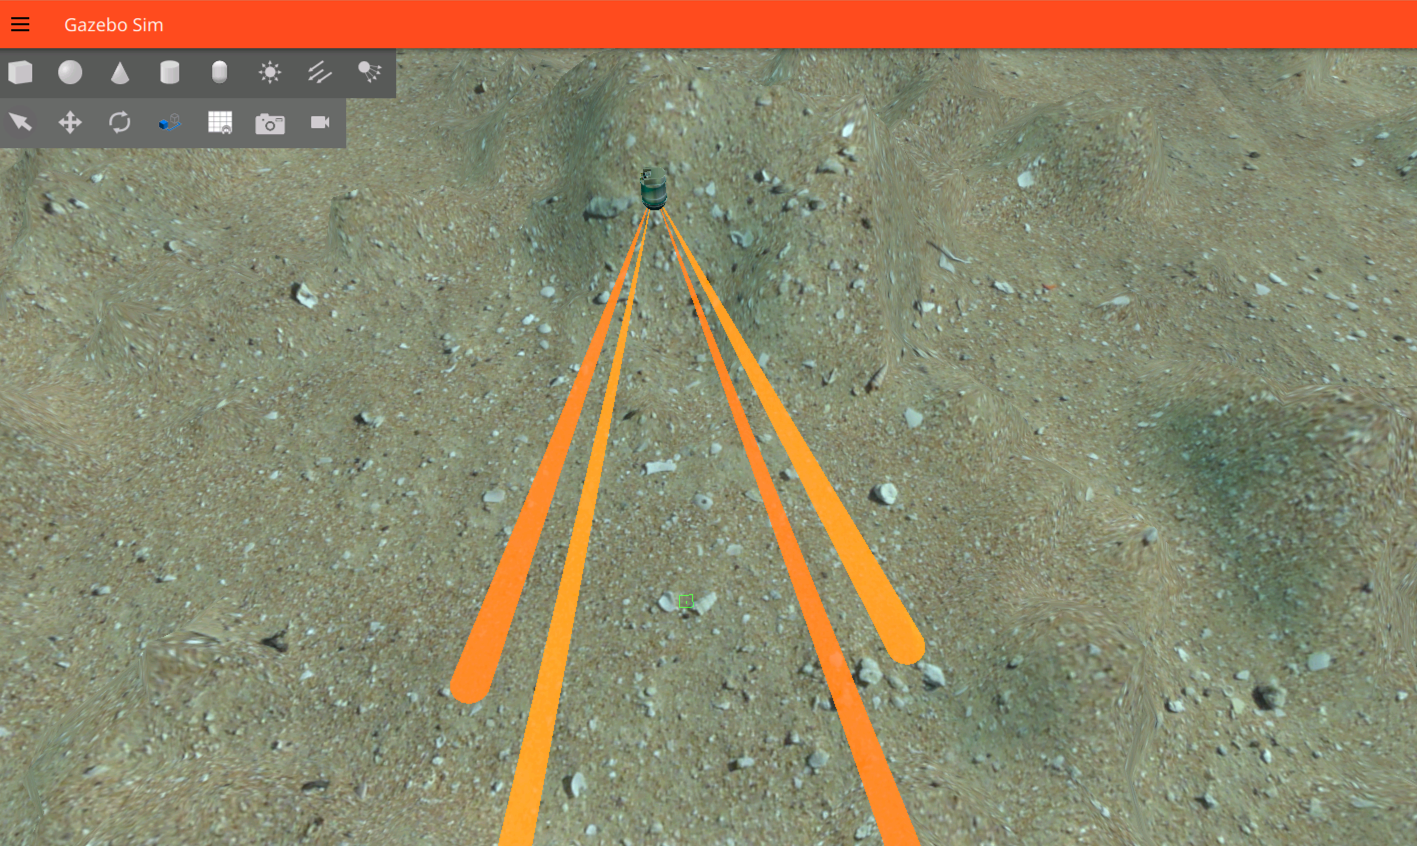
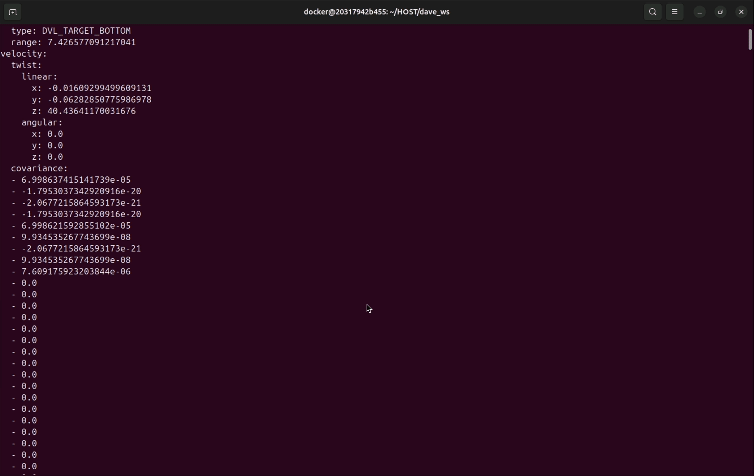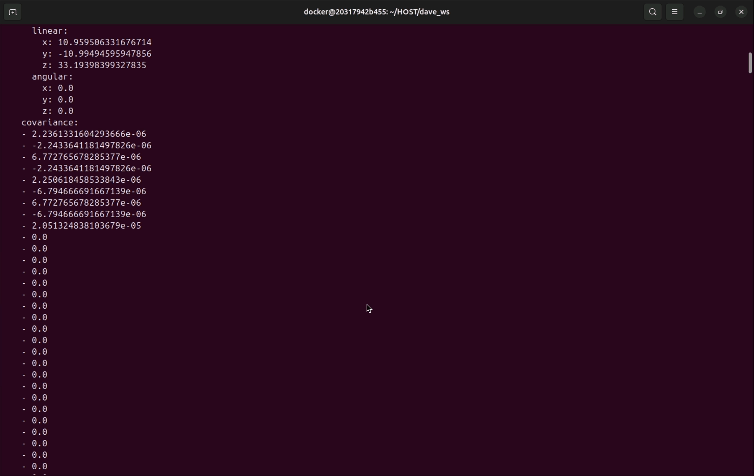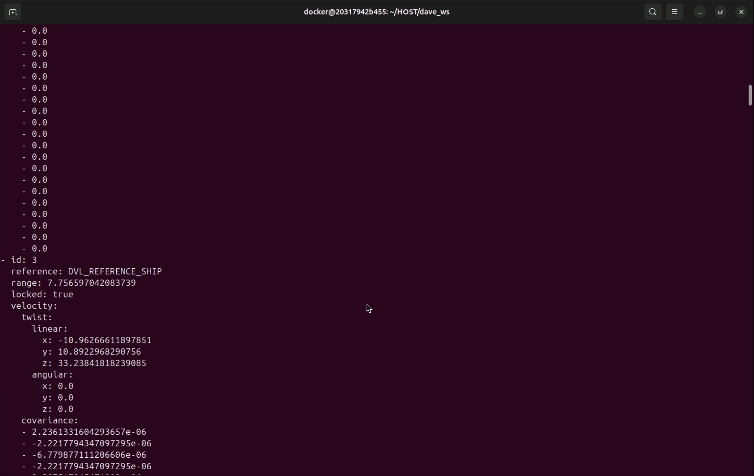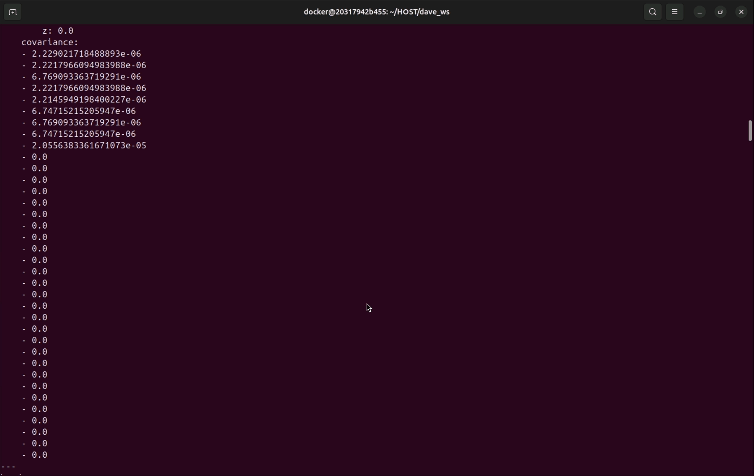
Immagini: wiki Notion POSIM; attribuzione DAVE in Citazioni e licenze. Usa i comandi e i topic di questa pagina.