
Posizionamento USBL
Il posizionamento acustico a base ultracorta (USBL) localizza dispositivi sott'acqua. Questo esempio collega un ricetrasmettitore a due transponder. Puoi interrogarli tutti o sceglierne uno tramite ID.
Avviare il mondo di esempio
Nel terminale A preparato per la tua installazione:
ros2 launch posim_demos posim_world.launch.py \
  world_name:=usbl_tutorial headless:=false
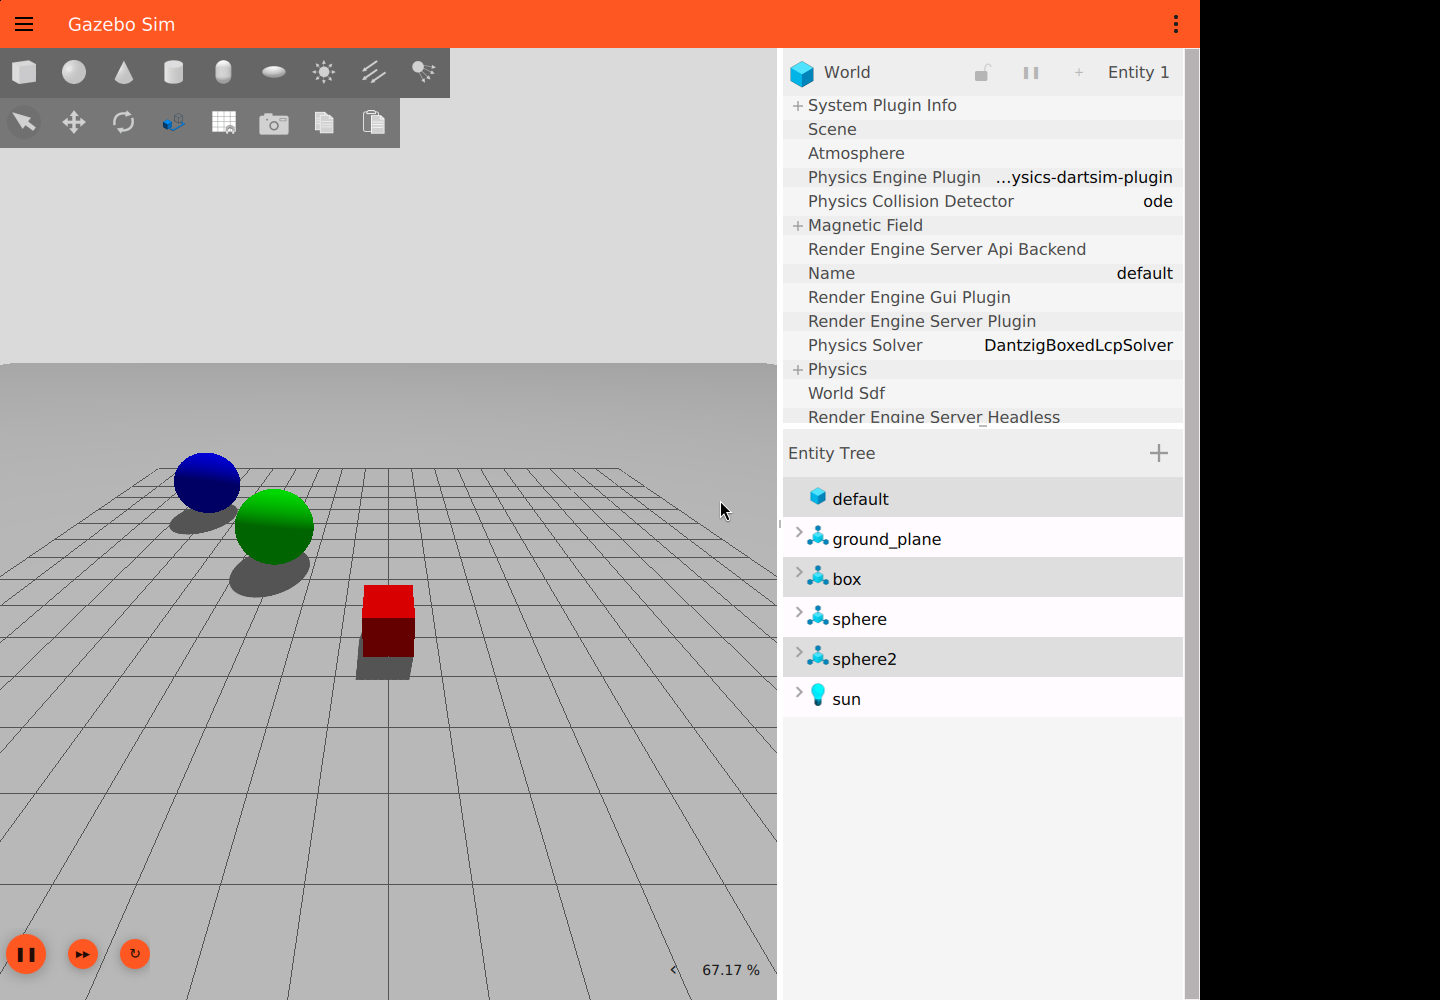
Il mondo contiene già i tre dispositivi. Nel terminale B preparato, ricevi le posizioni:
ros2 topic echo /USBL/transceiver_manufacturer_168/transponder_location \
  posim_interfaces/msg/Location --once
ros2 topic echo /USBL/transceiver_manufacturer_168/transponder_location_cartesian \
  posim_interfaces/msg/Location --once
Entrambi i messaggi includono transponder_id, ma i campi hanno significati diversi:
| Uscita | x | y | z |
|---|---|---|---|
transponder_location |
Angolo orizzontale, gradi | Distanza, m | Elevazione, gradi |
transponder_location_cartesian |
x relativa, m | y relativa, m | z relativa, m |
Si usa la differenza tra le posizioni nel mondo. L'angolo orizzontale vale 0° verso +x e 90° verso +y; l'elevazione positiva punta a +z. Considera questi assi quando combini dati nel riferimento del veicolo.
Integrazione SDF
Inserisci il ricetrasmettitore nel modello box. Ogni ID corrisponde al modello nella stessa posizione di transponder_attached_object:
<plugin filename="UsblTransceiver" name="posim_gz_sensor_plugins::UsblTransceiver">
  <namespace>USBL</namespace>
  <transceiver_device>transceiver_manufacturer</transceiver_device>
  <transceiver_ID>168</transceiver_ID>
  <transponder_device>transponder_manufacturer</transponder_device>
  <transponder_ID>1,2</transponder_ID>
  <transponder_attached_object>sphere,sphere2</transponder_attached_object>
  <sound_speed>1540</sound_speed>
  <enable_ping_scheduler>true</enable_ping_scheduler>
  <ping_frequency>0.5</ping_frequency>
  <interrogation_mode>common</interrogation_mode>
</plugin>
Inserisci questo transponder in sphere e un altro in sphere2 con transponder_ID uguale a 2. Nome, ID e namespace del ricetrasmettitore devono coincidere ai due estremi:
<plugin filename="UsblTransponder" name="posim_gz_sensor_plugins::UsblTransponder">
  <namespace>USBL</namespace>
  <transceiver_device>transceiver_manufacturer</transceiver_device>
  <transceiver_ID>168</transceiver_ID>
  <transceiver_model>box</transceiver_model>
  <transponder_device>transponder_manufacturer</transponder_device>
  <transponder_ID>1</transponder_ID>
  <sound_speed>1540</sound_speed>
  <mu>0</mu>
  <sigma>0</sigma>
</plugin>
Parametri
| Parametro | Dispositivo | Significato e predefinito |
|---|---|---|
namespace |
Entrambi | Namespace obbligatorio, ad esempio USBL |
transceiver_device, transceiver_ID |
Entrambi | Nome e ID obbligatori per i percorsi |
transponder_device, transponder_ID |
Entrambi | Nome e ID obbligatori; il ricetrasmettitore accetta ID separati da virgole |
transponder_attached_object |
Ricetrasmettitore | Modelli obbligatori separati da virgole, nello stesso ordine degli ID |
transceiver_model |
Transponder | Modello obbligatorio del ricetrasmettitore per la posizione |
sound_speed |
Entrambi | Velocità di riferimento a 10 °C e z = 0, m/s; 1540, finita e positiva |
enable_ping_scheduler |
Ricetrasmettitore | Booleano obbligatorio; false usa ping manuali |
ping_frequency |
Ricetrasmettitore | Frequenza nel tempo simulato, Hz; 1, esempio 0.5; finita e positiva |
interrogation_mode |
Ricetrasmettitore | common o individual; predefinito common |
mu, sigma |
Transponder | Media e deviazione standard del rumore di posizione, m; 0 e 1, esempio 0 e 0; finite, sigma ≥ 0 |
Usa modelli esistenti, ID univoci e liste ID/modelli della stessa lunghezza. Gli ID sono interi decimali da 0 a 2147483647, senza segno né zeri iniziali. Ogni plugin richiede un modello con un link. Il SDF completo contiene geometria e posizionamento.
Una configurazione non valida lascia il plugin inattivo. Canali o destinatari di comando sconosciuti vengono ignorati; se il canale è sconosciuto, la selezione corrente rimane invariata. Il primo transponder è il canale iniziale. I ping programmati si fermano con la simulazione e vengono emessi al massimo una volta per aggiornamento.
Tempi di propagazione
Ogni interrogazione comprende due tratte: arrivo della richiesta al transponder e ritorno della posizione al ricetrasmettitore. Il ritardo di ciascuna è distanza divisa per la velocità del suono del dispositivo interessato.
- I ritardi frazionari seguono il tempo simulato, si fermano con il mondo e vengono annullati quando il tempo torna indietro.
- Ogni tratta conserva un solo campione in attesa per transponder; richieste o risposte aggiuntive vengono ignorate.
- Per ricevere ogni risposta, scegli un intervallo tra ping superiore al tempo di andata e ritorno previsto.
La velocità effettiva è sound_speed + 0.017 × depth + 4 × (temperature − 10). Le unità sono m/s, profondità in m sotto z = 0 e temperatura in °C. Sopra l'acqua la profondità è zero. La temperatura predefinita è 10 °C.
Pubblica std_msgs/msg/Float64 su /USBL/transceiver_manufacturer_168/temperature o /USBL/transponder_manufacturer_1/temperature. Il cambio vale per le tratte successive. Temperature non finite o modifiche che producono velocità non positiva o non finita vengono ignorate.
L'approssimazione segue la panoramica DOSITS sulla velocità del suono. Le distanze sono rettilinee, senza rifrazione, salinità, percorsi multipli o interferenze. Il ritorno usa la posizione ricevuta, incluso il rumore configurato.
Interrogare tutti i transponder
ros2 topic pub --once /USBL/transceiver_manufacturer_168/interrogation_mode \
  std_msgs/msg/String "data: 'common'"
ros2 topic pub --once /USBL/common_interrogation_ping \
  std_msgs/msg/String "data: 'ping'"
common invia un broadcast per ping programmato e può restituire più ID sullo stesso topic. Conserva l'ID di ogni risposta. Il ricetrasmettitore mantiene il modo corrente per i transponder che si collegano dopo.
Scegliere un transponder
ros2 topic pub --once /USBL/transceiver_manufacturer_168/channel_switch \
  std_msgs/msg/String "data: '1'"
ros2 topic pub --once /USBL/transponder_manufacturer_1/individual_interrogation_ping \
  std_msgs/msg/String "data: 'ping'"
Cambiare canale seleziona individual; ogni ping programmato è diretto a quell'ID. Torna a common per interrogare tutti i dispositivi.
Disposizione e modalità di interrogazione
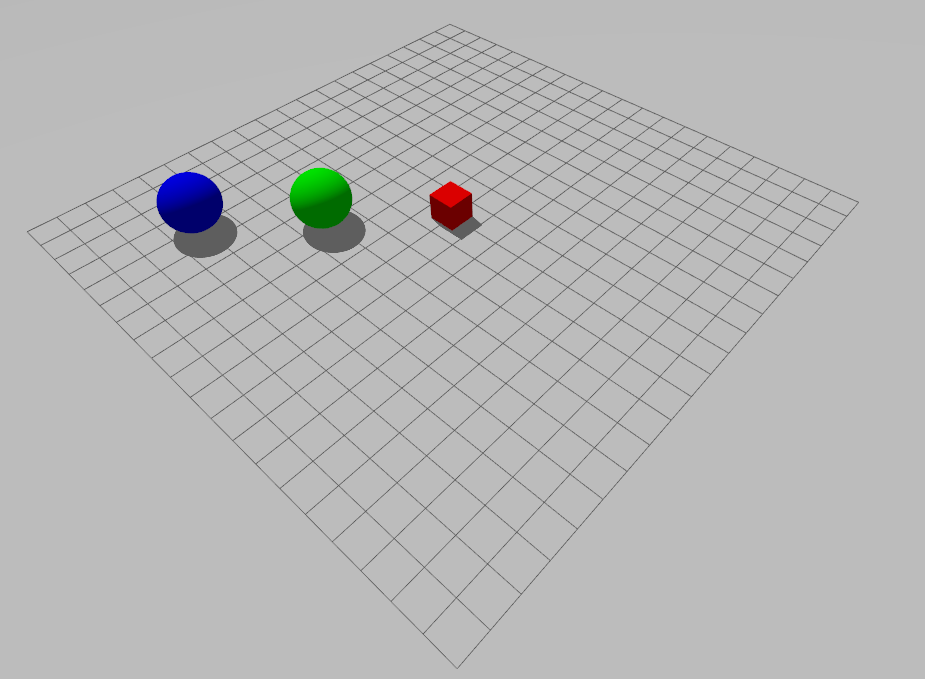
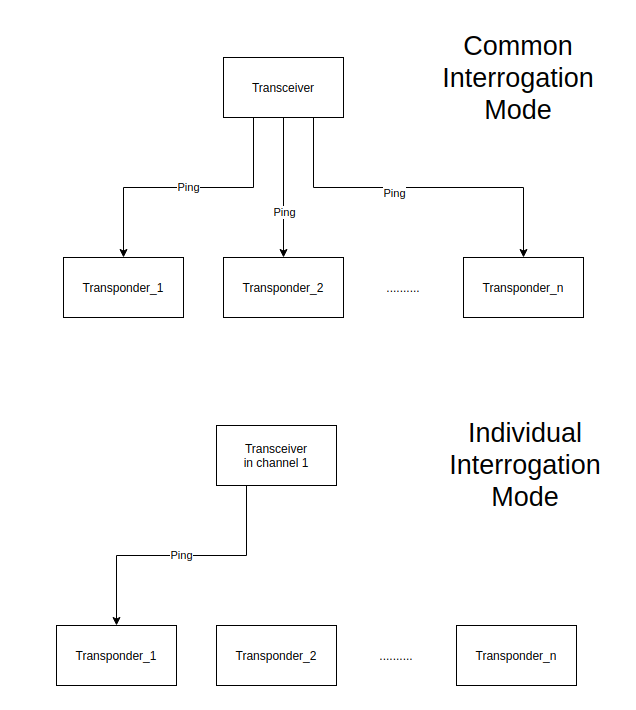
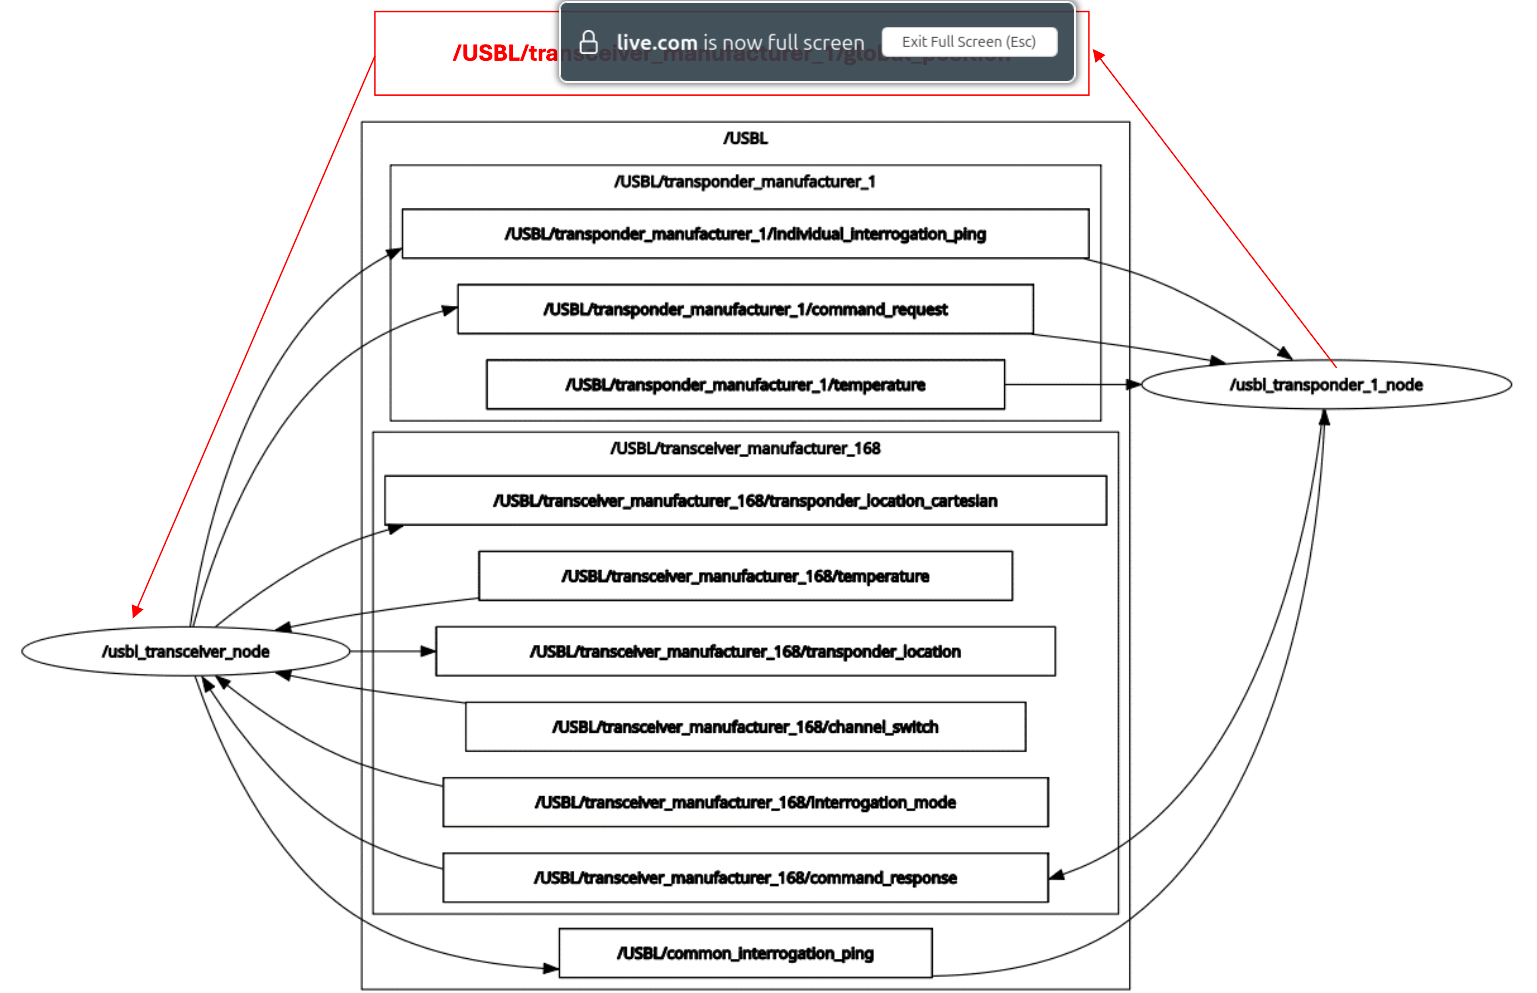
Immagini: wiki Notion POSIM; attribuzione DAVE in Citazioni e licenze. Usa i comandi e i topic di questa pagina.