
ROV e BlueROV2
L'argomento namespace seleziona la directory di un modello installato. I topic ROS dipendono dalla configurazione del modello.
Modelli disponibili
| Modello | Uso |
|---|---|
rexrov |
Propulsori Gazebo, idrodinamica e odometria |
bluerov2 |
BlueROV2 con ArduSub SITL e MAVROS |
bluerov2_heavy |
Configurazione Heavy |
bluerov2_heavy_multibeam_sonar |
Heavy con sonar |
Usa il terminale preparato per la tua installazione. Per REXROV, usa l’esempio seguente.
Avviare BlueROV2
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false \
  open_qgc:=false open_virtual_joystick:=false
Seleziona la variante Heavy con namespace:=bluerov2_heavy. Controlla la connessione dell'autopilota nell'output di avvio e in /mavros/state. Il modello con sonar richiede la configurazione .
Controllare dalla tastiera
In un terminale interattivo del desktop, usa gui:=true headless:=false use_teleop:=true.
| Tasto | Azione |
|---|---|
c / x |
Armare / disarmare |
w / s |
Avanti / indietro |
a / d |
Ruotare a sinistra / destra |
r / f |
Risalire / scendere |
h / j |
ALT_HOLD / STABILIZE |
| Spazio | Comando neutro |
Usare il joystick nel browser
Servi la pagina installata da un altro terminale preparato:
python3 -m http.server 8080 --bind 127.0.0.1 \
  --directory "$(ros2 pkg prefix --share posim_robot_models)/web"
Avvia BlueROV2 con la teleoperazione attiva:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=true use_web_joystick:=true \
  joystick_ws_host:=127.0.0.1 joystick_ws_port:=8765 \
  open_virtual_joystick:=true open_qgc:=false \
  virtual_joystick_url:='http://127.0.0.1:8080/virtual_joystick.html?host=127.0.0.1&port=8765'
Mantieni use_teleop:=true: questo lancio include il bridge WebSocket. Se il browser non si apre automaticamente, visita l'URL nello stesso desktop Linux. Le immagini Docker includono Firefox e QGC. QGroundControl descrive installazione, joystick virtuali e video in diretta.
Per sottoscrizioni e comandi dai tuoi programmi, prosegui con ROS.
Vedere il robot in movimento
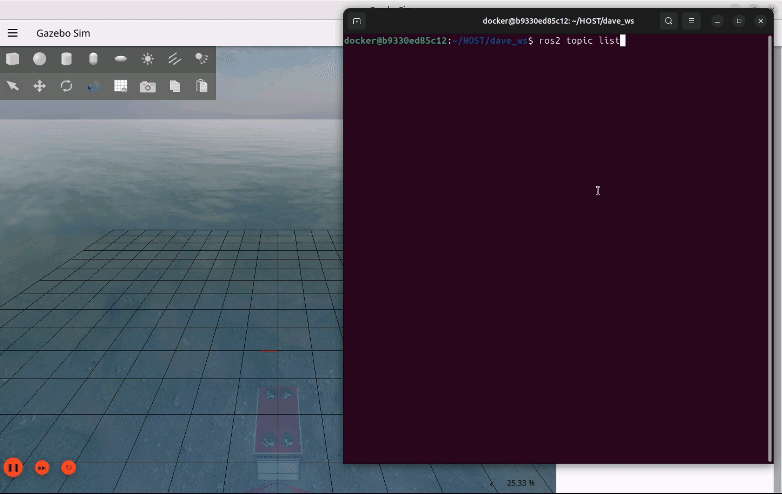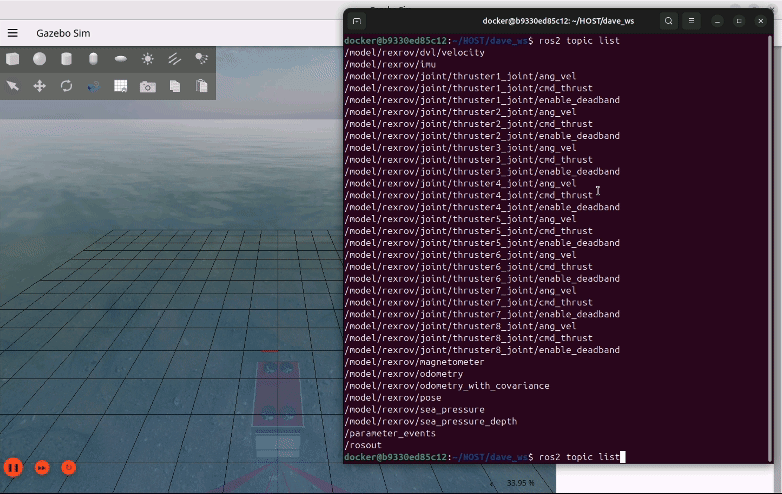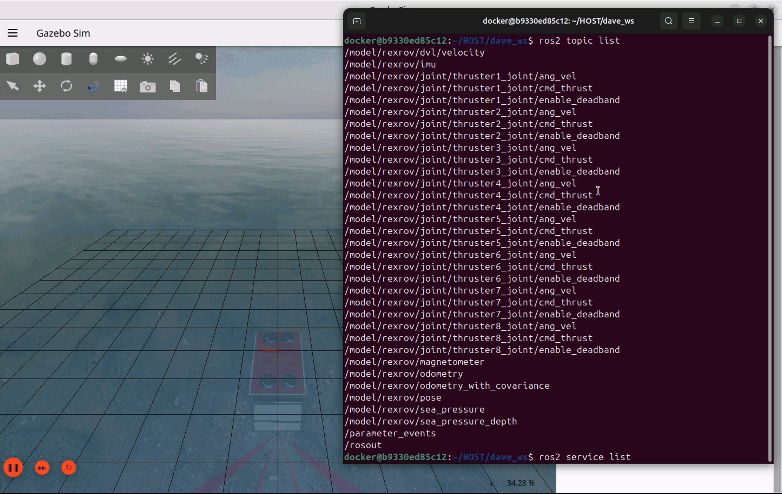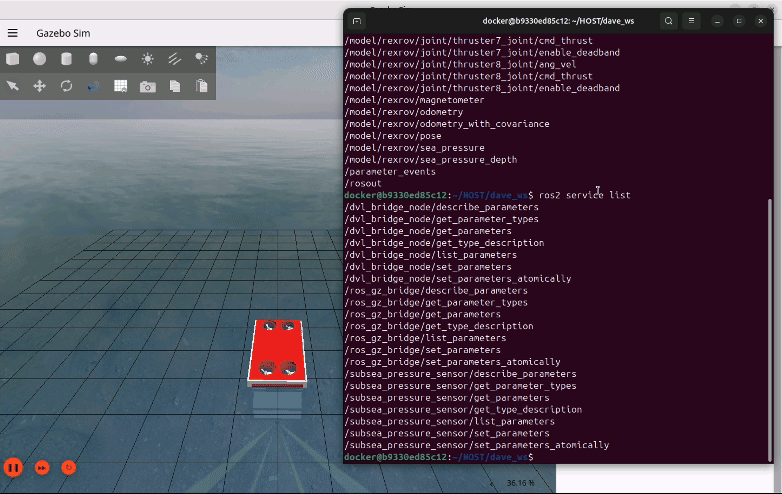
Immagini e video: POSIM Notion Wiki. L'attribuzione a DAVE è in Citazioni e licenze. Usa i comandi e i topic di questa pagina.
Avviare REXROV
Nel terminale A preparato, avvia questo esempio separato per le guide Python e di controllo dei propulsori. Avvia il mondo oceanico e i bridge ROS e colloca REXROV a z = −5 m. Mantieni la sessione attiva mentre segui le guide nel terminale B.
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false