
Pressione dell’acqua
Il plugin calcola la pressione dalla profondità del modello e pubblica messaggi ROS FluidPressure. Può anche pubblicare una profondità stimata a partire dalla stessa pressione.
Osservare REXROV
Avvia il robot nel terminale A preparato per la tua installazione:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false
Nel terminale B preparato:
ros2 topic echo /model/rexrov/sea_pressure sensor_msgs/msg/FluidPressure --once
ros2 topic echo /model/rexrov/sea_pressure_depth geometry_msgs/msg/PointStamped --once
La pressione è espressa in Pa, la varianza in Pa² e la profondità in m.
Integrare il plugin
Inserisci il blocco direttamente nel <model> da misurare. namespace identifica i suoi topic:
<plugin filename="sea_pressure_sensor"
        name="posim_gz_sensor_plugins::SubseaPressureSensorPlugin">
  <namespace>my_robot</namespace>
  <topic>sea_pressure</topic>
  <standard_pressure>101.325</standard_pressure>
  <kPa_per_meter>9.80638</kPa_per_meter>
  <estimate_depth_on>true</estimate_depth_on>
  <update_rate>10</update_rate>
</plugin>
L'uscita è /model/<namespace>/<topic>; quella della profondità aggiunge _depth. Il plugin misura il modello a cui è associato. Il namespace può differire dal nome del modello.
Parametri
| Parametro | Significato e valore predefinito |
|---|---|
namespace |
Obbligatorio; prefisso valido di topic ROS |
topic |
Nome dell'uscita; sea_pressure |
standard_pressure |
Pressione superficiale finita e non negativa, kPa; 101.325 |
kPa_per_meter |
Aumento idrostatico finito e positivo, kPa/m; 9.80638 |
estimate_depth_on |
Pubblicare la profondità calcolata; true |
update_rate |
Frequenza finita, Hz; 0. Un valore non positivo pubblica a ogni avanzamento fisico |
saturation |
Valore accettato, 3000; l'implementazione non lo usa per limitare la pressione |
La profondità è max(0, -z) nelle coordinate del mondo, incluse le trasformazioni superiori dei modelli annidati. Il riferimento è il piano z = 0, indipendente dalle onde. Il calcolo usa kPa e la pubblicazione converte in Pa.
Tempo e validità
Pressione ROS, profondità e pressione Gazebo condividono lo stesso timestamp simulato. La pausa o un timestamp ripetuto non producono nuove misure; la pubblicazione riprende quando il tempo avanza o torna indietro.
Una configurazione non valida lascia inattivo il plugin. Pose mancanti o non finite e calcoli in overflow non producono campioni.
La varianza pubblicata è fissa: 9 000 000 Pa². Non viene aggiunto rumore casuale alla pressione. Tienine conto nell'estimatore. Il codice del plugin mostra i calcoli.
Confrontare due profondità
Misura due posizioni z note senza cambiare la pendenza della pressione. La differenza attesa è l'aumento per metro moltiplicato per la variazione di profondità. La profondità derivata usa lo stesso calcolo e non è una misura indipendente. Imposta coerentemente unità e pressione di riferimento dell'estimatore.
Uscite di pressione e profondità
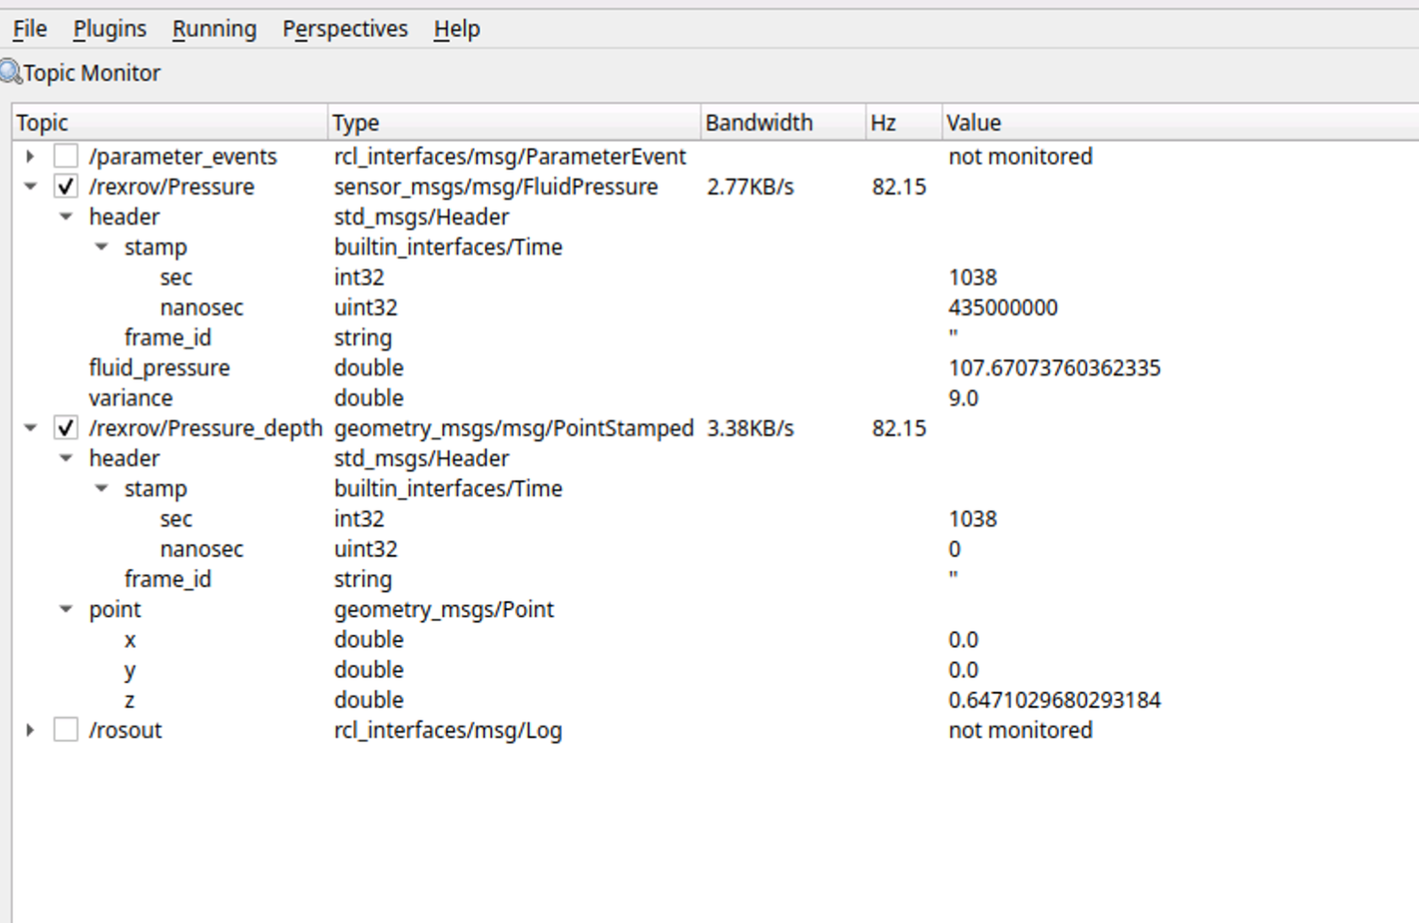
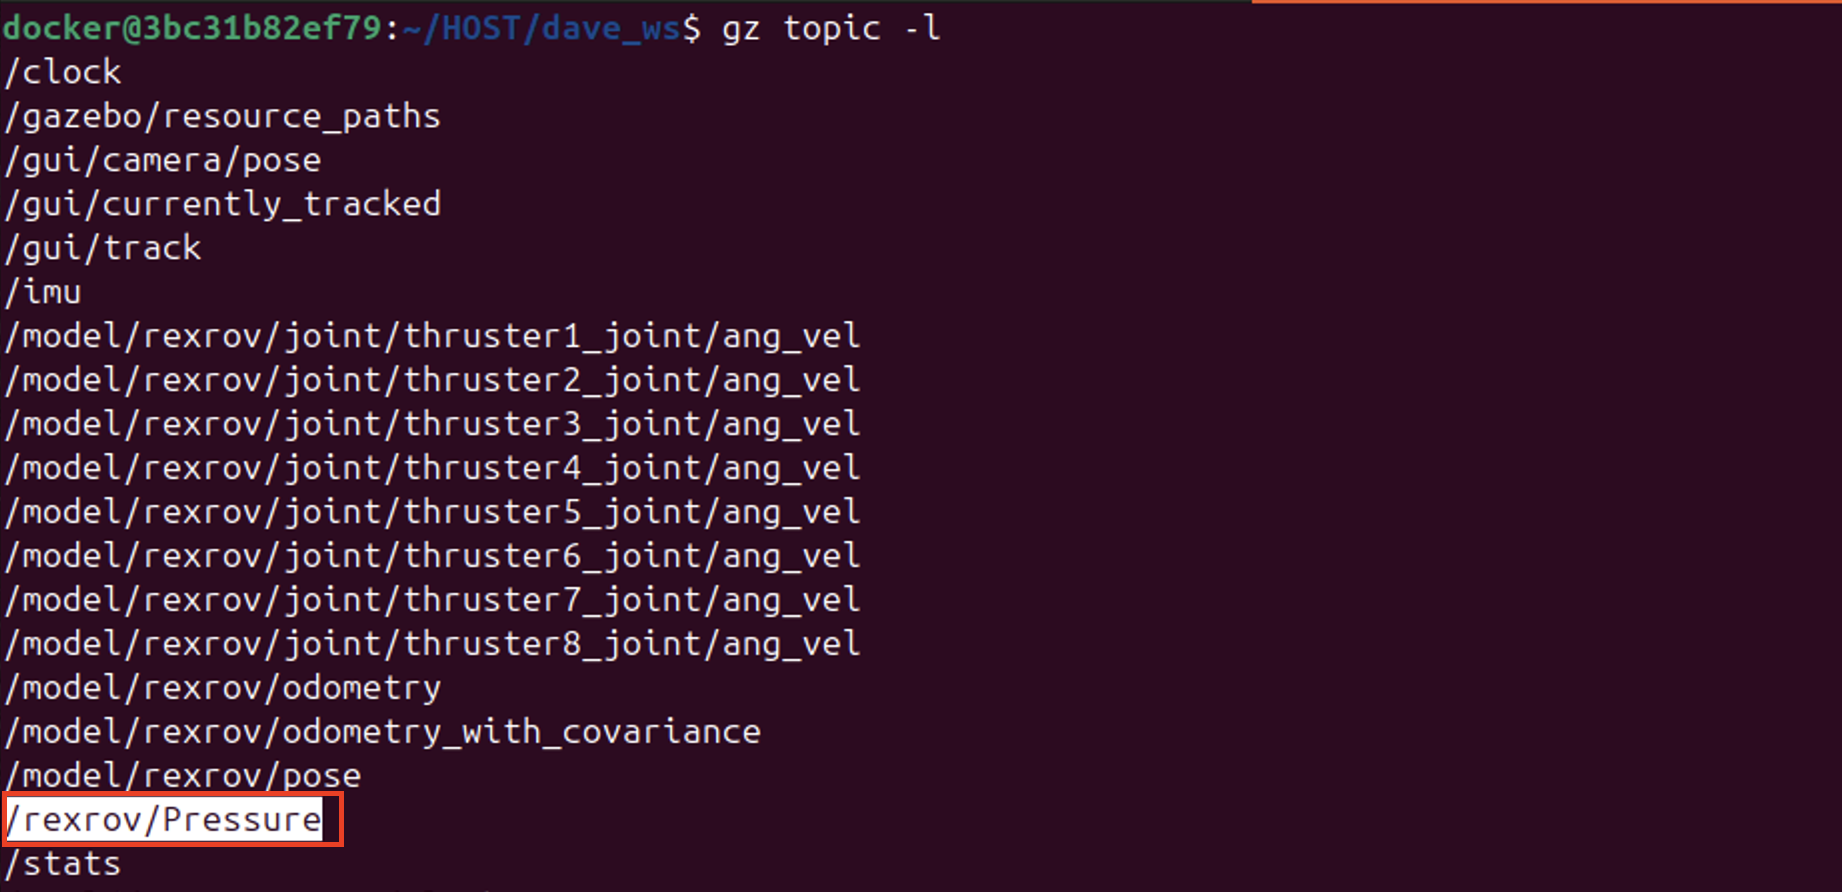
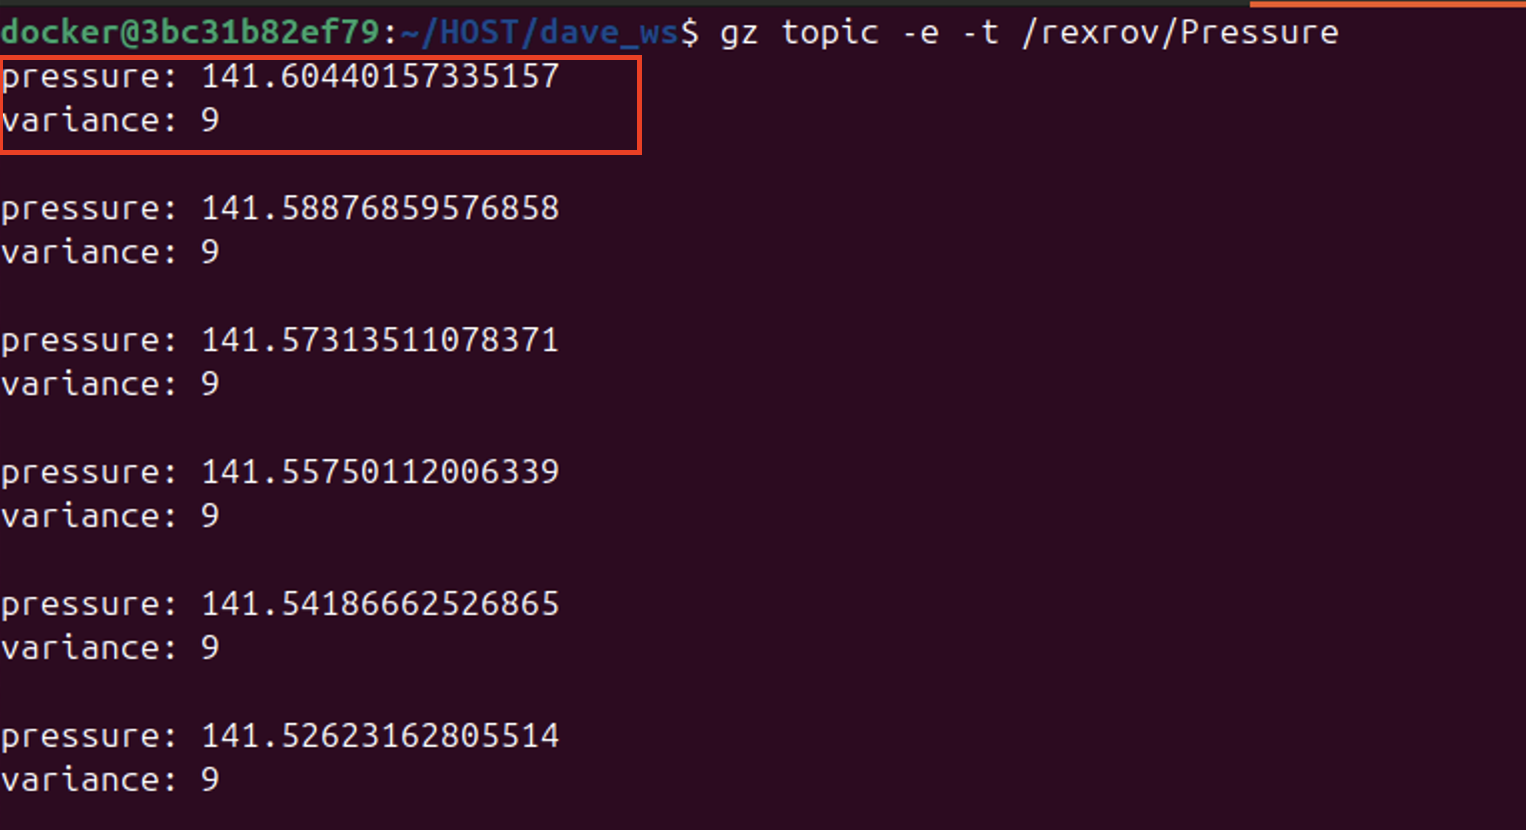
Immagini: wiki Notion POSIM; attribuzione DAVE in Citazioni e licenze. Usa comandi e nomi dei topic presenti nei blocchi di questa pagina.