
Sonar multibeam
Il sonar multibeam di POSIM usa un modello a diffusori puntiformi per generare dati di intensità e distanza e immagini acustiche. Lo stesso plugin offre il calcolo su CPU, WGPU e CUDA. WGPU usa Vulkan su Linux o Metal in un ambiente macOS nativo per lavorare con GPU di produttori diversi. Consulta la configurazione del calcolo.
Avviare un esempio
Prepara i terminali A e B e, se mancano, compila i pacchetti del sonar. Avvia la simulazione in A e osserva i dati in B. Il primo comando sceglie automaticamente il backend; l'esempio dedicato seleziona WGPU e apre anche RViz.
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=blueview_p900 world_name:=posim_multibeam_sonar \
  paused:=false x:=4 z:=2.0 yaw:=3.14 gui:=true headless:=false
Il pacchetto posim_multibeam_sonar_demo offre anche un esempio autonomo:
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
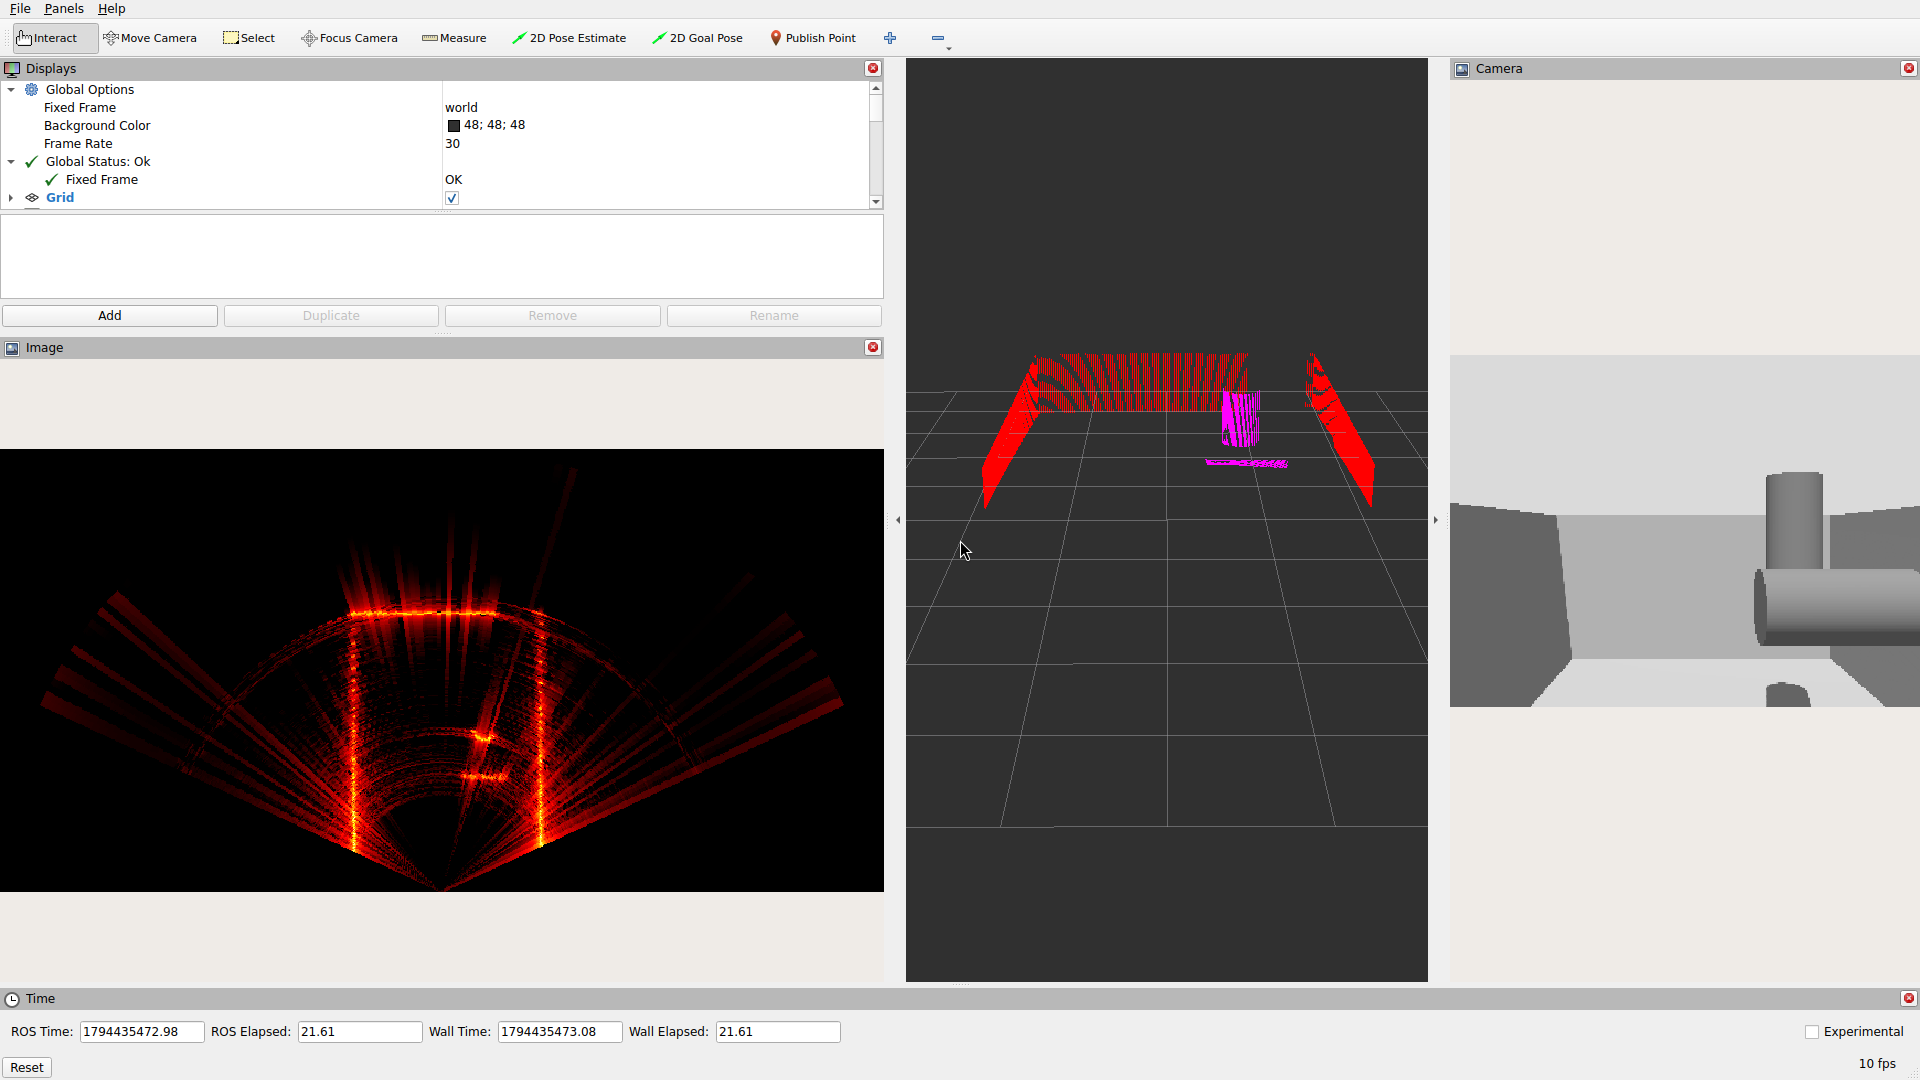
Esegui un solo esempio alla volta. Sostituisci wgpu con cpu, cuda o auto per cambiare backend. Per il sonar a bordo, scegli bluerov2_heavy_multibeam_sonar con un mondo adatto.
Come funziona il sensore
Gazebo fornisce la geometria della scena. Il modello stima le normali delle superfici, calcola la retrodiffusione acustica, applica la risposta di ricezione e comprime gli echi in celle di distanza. Dati acustici e immagine rappresentano la stessa osservazione. Usa i dati grezzi per l'analisi e conserva le impostazioni di guadagno e visualizzazione.
Un valore positivo di spec/receiveBeamWidth attiva la modalità fisica, che usa le coordinate XYZ misurate da una camera di profondità che copre tutto il campo del sonar. Campioni geometrici, direzioni riceventi e uscite in distanza sono indipendenti. Le celle con centro nel campo ne ripartiscono l'intero angolo solido; le loro aree di superficie proiettate e la risposta ricevente con segno determinano i contributi ai fasci. Il modello usa un impulso Hamming in banda base, con larghezza di banda fissa e picco unitario. L'intervallo di calcolo interno è più lungo dell'intervallo di distanza pubblicato. Il passo di uscita è soundSpeed / (2 × bandwidth); la lunghezza di calcolo non determina il guadagno dell'impulso. L'intervallo di guardia interno non viene pubblicato e non cambia questo passo.
ray/scan/horizontal/samples definisce le colonne geometriche, ray/scan/vertical/rays le righe dell'immagine e beams le direzioni riceventi. La modalità fisica richiede un campo simmetrico inferiore a 180° su ogni asse. I limiti di distanza sono radiali; i pixel fuori dal campo o dai limiti hanno XYZ non valide nella nuvola organizzata. spec/receiveBeamWidth indica la larghezza totale a metà potenza in radianti; spec/receiveGain imposta il guadagno lineare di pressione (predefinito: 1). Una larghezza omessa o nulla seleziona la modalità a griglia predefinita. La modalità fisica supporta CPU e WGPU, ma non CUDA. Non esiste un limite fisso di 4096 campioni di frequenza; le griglie grandi restano soggette alle risorse del motore e alle dimensioni rappresentabili. I coefficienti di diffusione sono generati per immagine e cella geometrica. Il modello descrive echi in banda base, senza propagazione della fase portante né calibrazione dell'ampiezza dell'hardware.
Controllare i dati
Nel terminale B:
ros2 topic list -t
ros2 topic echo /sensor/multibeam_sonar/sonar_image \
  sensor_msgs/msg/Image --once --no-arr --qos-reliability reliable
- Le immagini usano QoS
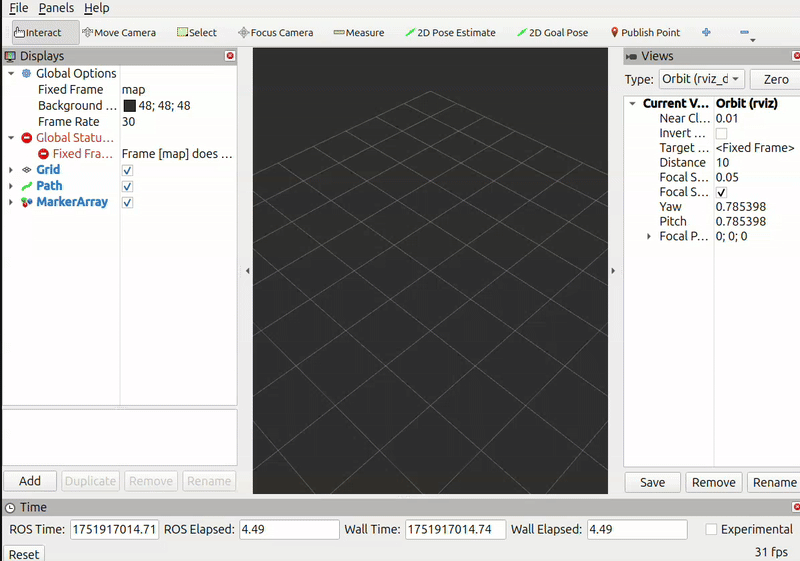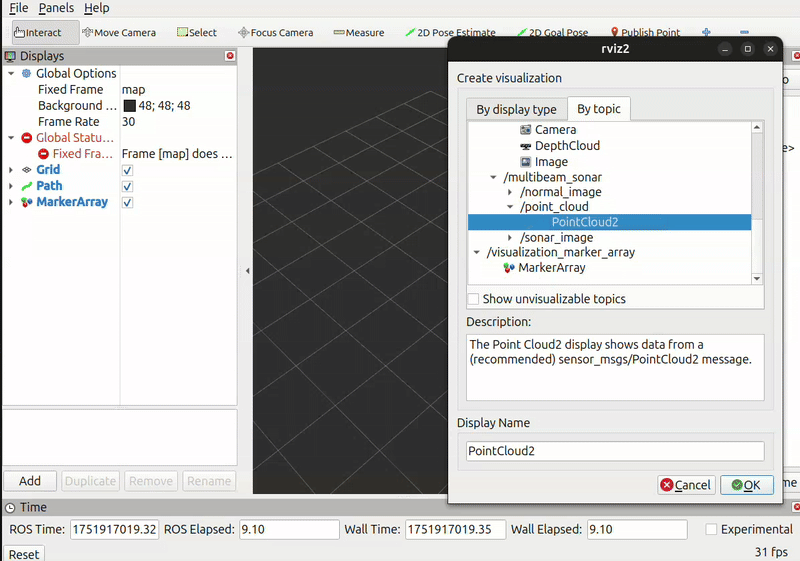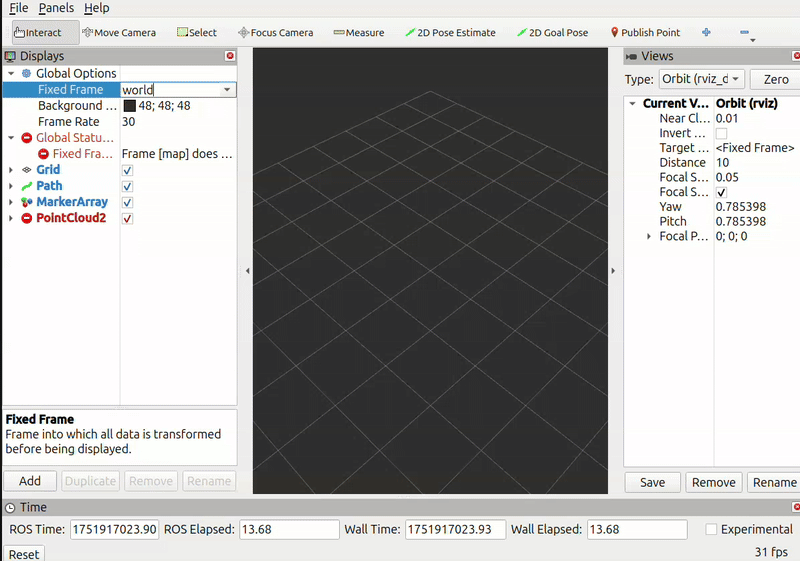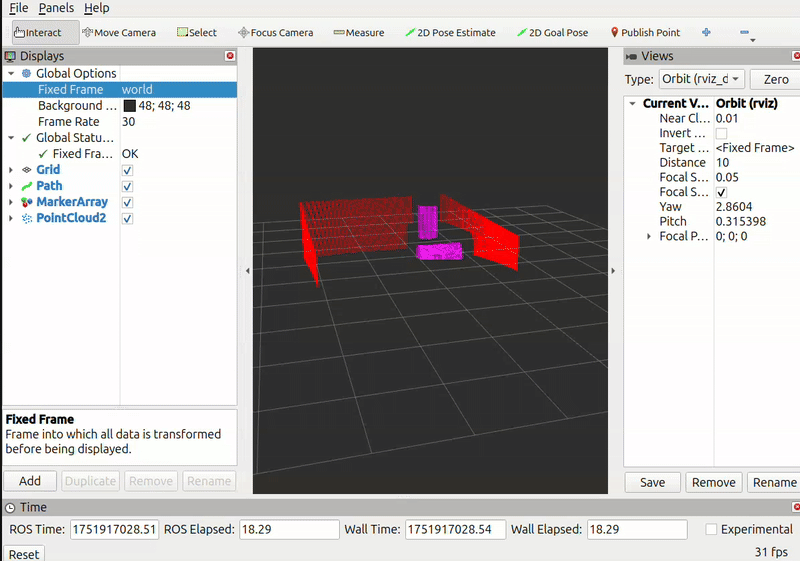
reliable: imposta la stessa affidabilità nella vista Image di RViz. - Aggiungi PointCloud2 per
/sensor/multibeam_sonar/point_cloud. - Gli echi grezzi usano
marine_acoustic_msgs/msg/ProjectedSonarImage. - L'avvio del sensore BlueView collega l'orologio di Gazebo a ROS
/clock. Per i nodi conuse_sim_time, verifica che la simulazione sia in esecuzione e che l'orologio avanzi.
Configurazione del sensore
Inserisci questi sistemi direttamente in <world>:
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="libmultibeam_sonar_system" name="custom::MultibeamSonarSystem"/>
Inserisci il sensore P900 in un <link> del modello:
<sensor name="multibeam_sonar" type="custom" gz:type="multibeam_sonar">
  <always_on>true</always_on>
  <update_rate>30.0</update_rate>
  <topic>/sensor/multibeam_sonar</topic>
  <visualize>true</visualize>
  <gz:multibeam_sonar>
  <ray degrees="false">
    <scan>
      <horizontal>
        <beams>512</beams>
        <min_angle>-1.13447</min_angle>
        <max_angle>1.13447</max_angle>
      </horizontal>
      <vertical>
        <rays>300</rays>
        <min_angle>-0.10472</min_angle>
        <max_angle>0.10472</max_angle>
      </vertical>
    </scan>
    <range>
      <min>0.1</min>
      <max>10.0</max>
    </range>
  </ray>
    <spec>
        <!-- Sonar properties -->
      <verticalFOV>12</verticalFOV>
      <sonarFreq>900e3</sonarFreq>
      <bandwidth>29.9e3</bandwidth>
      <soundSpeed>1500</soundSpeed>
      <sourceLevel>220</sourceLevel>
      <maxDistance>10</maxDistance>
      <raySkips>10</raySkips>
      <sensorGain>0.02</sensorGain>
      <blazingSonarImage>true</blazingSonarImage>
      <writeLog>false</writeLog>
      <debugFlag>false</debugFlag>
      <writeFrameInterval>5</writeFrameInterval>
      <!-- ROS publication topics -->
      <pointCloudTopicName>point_cloud</pointCloudTopicName>
      <sonarImageRawTopicName>sonar_image_raw</sonarImageRawTopicName>
      <sonarImageTopicName>sonar_image</sonarImageTopicName>
      <frameName>forward_sonar_optical_link</frameName>
    </spec>
  </gz:multibeam_sonar>
</sensor>
L'esempio richiede 512 fasci orizzontali su circa 130°, 300 raggi verticali su circa 12° e una portata di 0.1–10 m. Usa 900 kHz, una larghezza di banda di 29.9 kHz e una velocità del suono di 1500 m/s. I 30 Hz impostati sono la frequenza richiesta: quella ricevuta dipende dal calcolo e dal rendering. Consulta il modello completo.
Parametri di <spec>
| Parametro | Funzione | Valore predefinito | Esempio P900 |
|---|---|---|---|
verticalFOV |
Apertura acustica verticale, gradi | 10 | 12 |
sonarFreq |
Frequenza acustica, Hz | 900000 | 900000 |
bandwidth |
Larghezza di banda, Hz | 29500000 | 29900 |
soundSpeed |
Velocità del suono, m/s | 1500 | 1500 |
sourceLevel |
Livello della sorgente, dB | 220 | 220 |
maxDistance |
Distanza di elaborazione, m; da allineare alla portata dei raggi | 60 | 10 |
raySkips |
Passo di campionamento verticale; intero positivo | 10 | 10 |
sensorGain |
Guadagno di ampiezza degli echi nella griglia CPU predefinita; non usato in modalità fisica né da WGPU/CUDA | 0.02 | 0.02 |
blazingSonarImage |
Seme casuale basato sull'orologio reale; con false è fisso a 1234 |
false | true |
pointCloudTopicName |
Suffisso del topic Gazebo della nuvola di punti | point_cloud |
Uguale |
sonarImageRawTopicName |
Suffisso del topic ROS degli echi grezzi | sonar_image_raw |
Uguale |
sonarImageTopicName |
Suffisso del topic ROS dell'immagine | sonar_image |
Uguale |
frameName |
Identificatore del sistema di riferimento ottico | forward_sonar_optical_link |
Uguale |
writeLog |
Scrivere CSV in una cartella distinta per ogni esecuzione | false | false |
writeFrameInterval |
Fotogrammi tra due scritture; intero positivo | 10 | 5 |
debugFlag |
Messaggi diagnostici nella console | false | false |
plotScaler |
Letto e stampato, ma non usato nella generazione dell'immagine | 10 | Non specificato |
Topic e sistemi di riferimento
I suffissi si aggiungono al <topic> del sensore, qui /sensor/multibeam_sonar. La nuvola di punti Gazebo usa gz.msgs.PointCloudPacked; il bridge ROS incluso la rende disponibile come sensor_msgs/msg/PointCloud2. Allinea pointCloudTopicName a sensor_config.py e imposta il riferimento ottico del sonar in frameName.
I file di avvio del BlueView P900 e del sonar BlueROV2 pubblicano una trasformazione identità da world al sistema di riferimento del sonar per la visualizzazione in RViz. Le coordinate della nuvola di punti restano relative al sensore. Questa trasformazione statica non segue il movimento del veicolo e non tiene conto della posizione e dell'orientamento di montaggio del sonar. Per creare mappe in coordinate globali, sostituiscila con una catena di trasformazioni che includa entrambe le pose.
Geometria dei raggi
I valori predefiniti di <ray> sono 256 fasci orizzontali, 3 raggi verticali, angoli orizzontali ±π/4, verticali ±π/8 e portata 0.1–5 m. Gli angoli sono in radianti; con degrees="true" si usano i gradi. Il <reference_frame> facoltativo in <gz:multibeam_sonar> ha posizione e orientamento nulli per impostazione predefinita.
Mantieni completi i blocchi <ray> e <spec>: i valori predefiniti si applicano ai singoli campi. La portata dei raggi e maxDistance devono essere coerenti. L'implementazione definisce la lettura dei parametri e la pubblicazione dei dati.
Confrontare le misure
Disattiva la registrazione quando misuri le prestazioni, a meno che faccia parte dell'esperimento. Segui la guida Configurare e regolare il sonar e conserva i parametri acustici e blazingSonarImage per confrontare le esecuzioni.
Backend di calcolo
| Scelta | Comportamento |
|---|---|
auto |
Prova CUDA, poi WGPU e infine CPU; scelta predefinita |
wgpu |
Usa un adattatore Vulkan/Metal compatibile; se manca, il sensore non si inizializza |
cuda |
Richiede GPU NVIDIA e backend CUDA compilato e installato; l'inizializzazione fallisce se non sono disponibili |
cpu |
Calcola gli echi sulla CPU; il rendering di Gazebo resta necessario |
L'esempio dedicato accetta compute_backend; gli altri avvii leggono POSIM_SONAR_COMPUTE_BACKEND. Controlla la riga Using sonar compute backend: all'avvio. La guida Configurare il sonar spiega la scelta dell'adattatore, i requisiti e le differenze numeriche.
Aggiungere un sensore
- Copia
models/posim_sensor_models/description/blueview_p900/con un nuovo identificatore. - Prepara il relativo
config/<identificatore>/sensor_config.py. Allinea nomi del modello, link, sistemi di riferimento e topic del bridge. - Imposta campionamento, angoli e portata. Carica nel mondo i due sistemi mostrati sopra; consulta il mondo sonar in SDF per le altre impostazioni.
- Prepara il backend di calcolo e il rendering, ricompila il workspace e caricane l'ambiente. Seleziona il sensore tramite gli argomenti di avvio.
Registrare e visualizzare i dati grezzi
Con writeLog=true, ogni sensore crea SonarRawData_<run>_<suffix>/ nella cartella di lavoro del simulatore e ne stampa il percorso. Vi salva CSV numerati e SonarRawData_beam_angles.csv, conservando le registrazioni precedenti. Gli intervalli inferiori a 1 vengono portati a 1. Se la cartella non può essere creata, la registrazione viene disattivata con un messaggio di errore.
Dalla cartella indicata, apri il primo fotogramma:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv
Per salvare i grafici in PNG:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv \
  --output-dir plots --no-show
Lo strumento di visualizzazione si installa anche senza CUDA. Produce una vista sonar e cinque profili di fasci scelti a intervalli regolari, oppure tutti i profili se i fasci sono meno di cinque.
| Opzione | Effetto |
|---|---|
--range-max |
Distanza massima visualizzata, m |
--beam-step |
Mostrare un fascio ogni N |
--dynamic-range |
Intervallo sotto il massimo, dB; valore predefinito: 60 |
I colori sono relativi al massimo di ciascun fotogramma: usa i valori CSV per confrontare esecuzioni diverse. La prima colonna contiene le distanze, le altre gli echi complessi dei fasci. Conserva il file degli angoli insieme ai dati e controlla lo spazio occupato su disco.
Scene e osservazioni
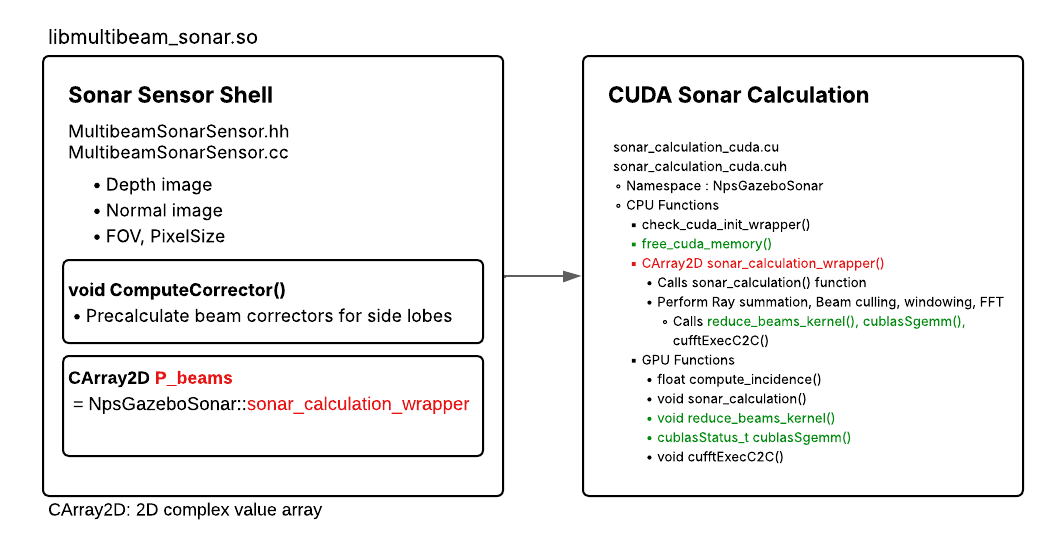
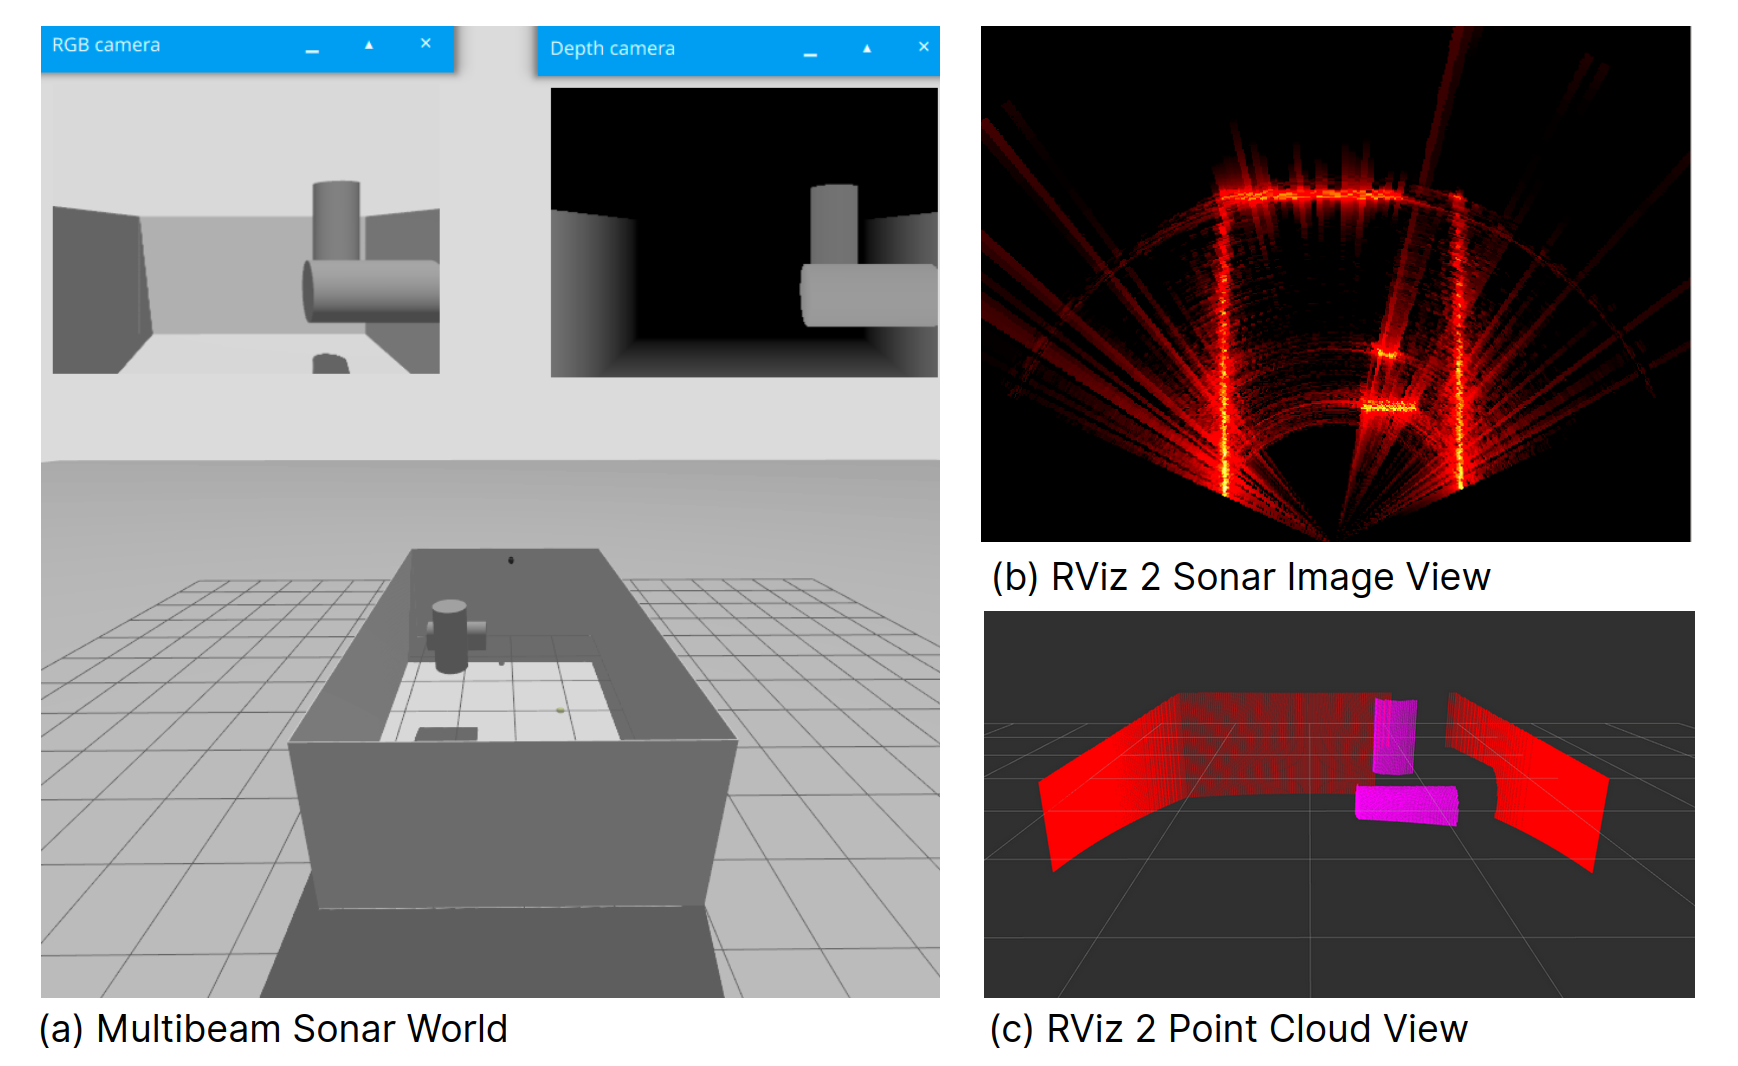
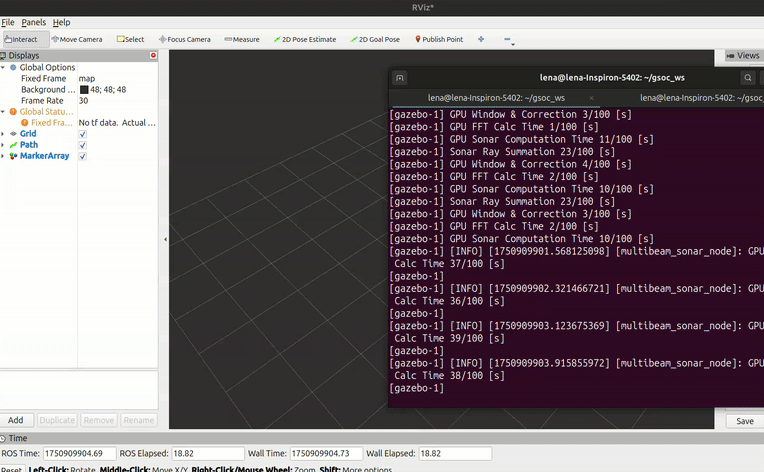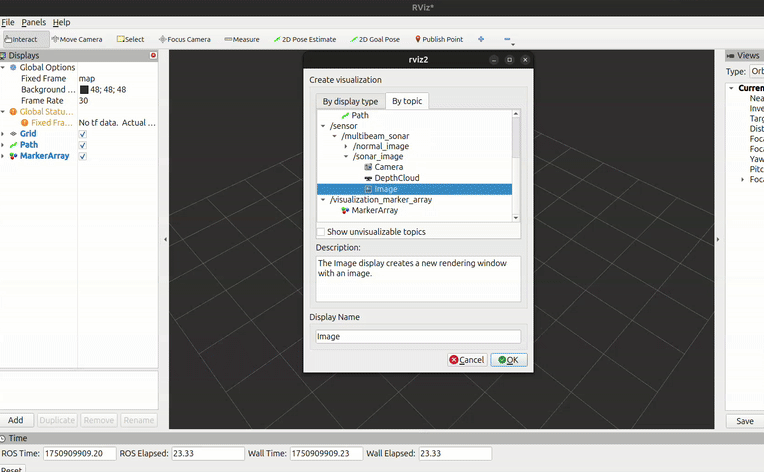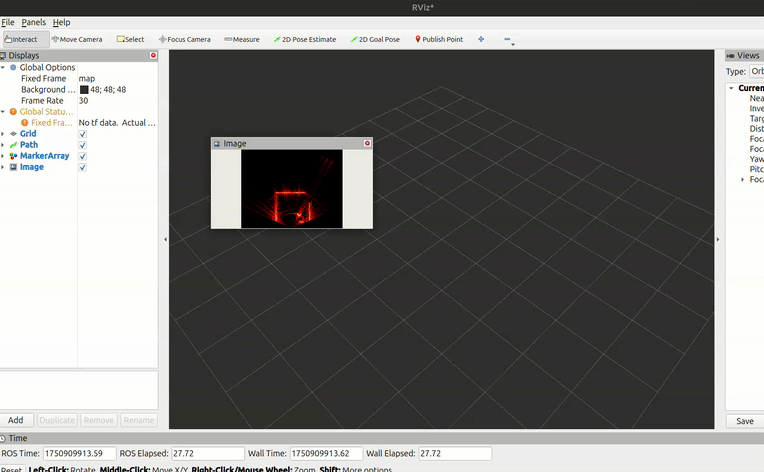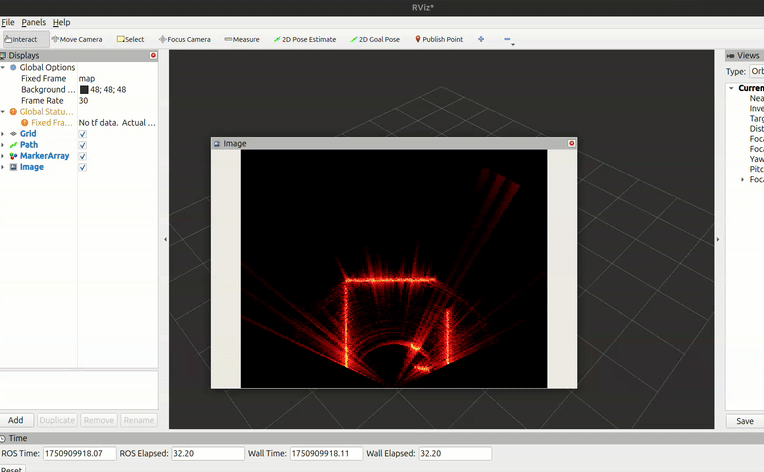
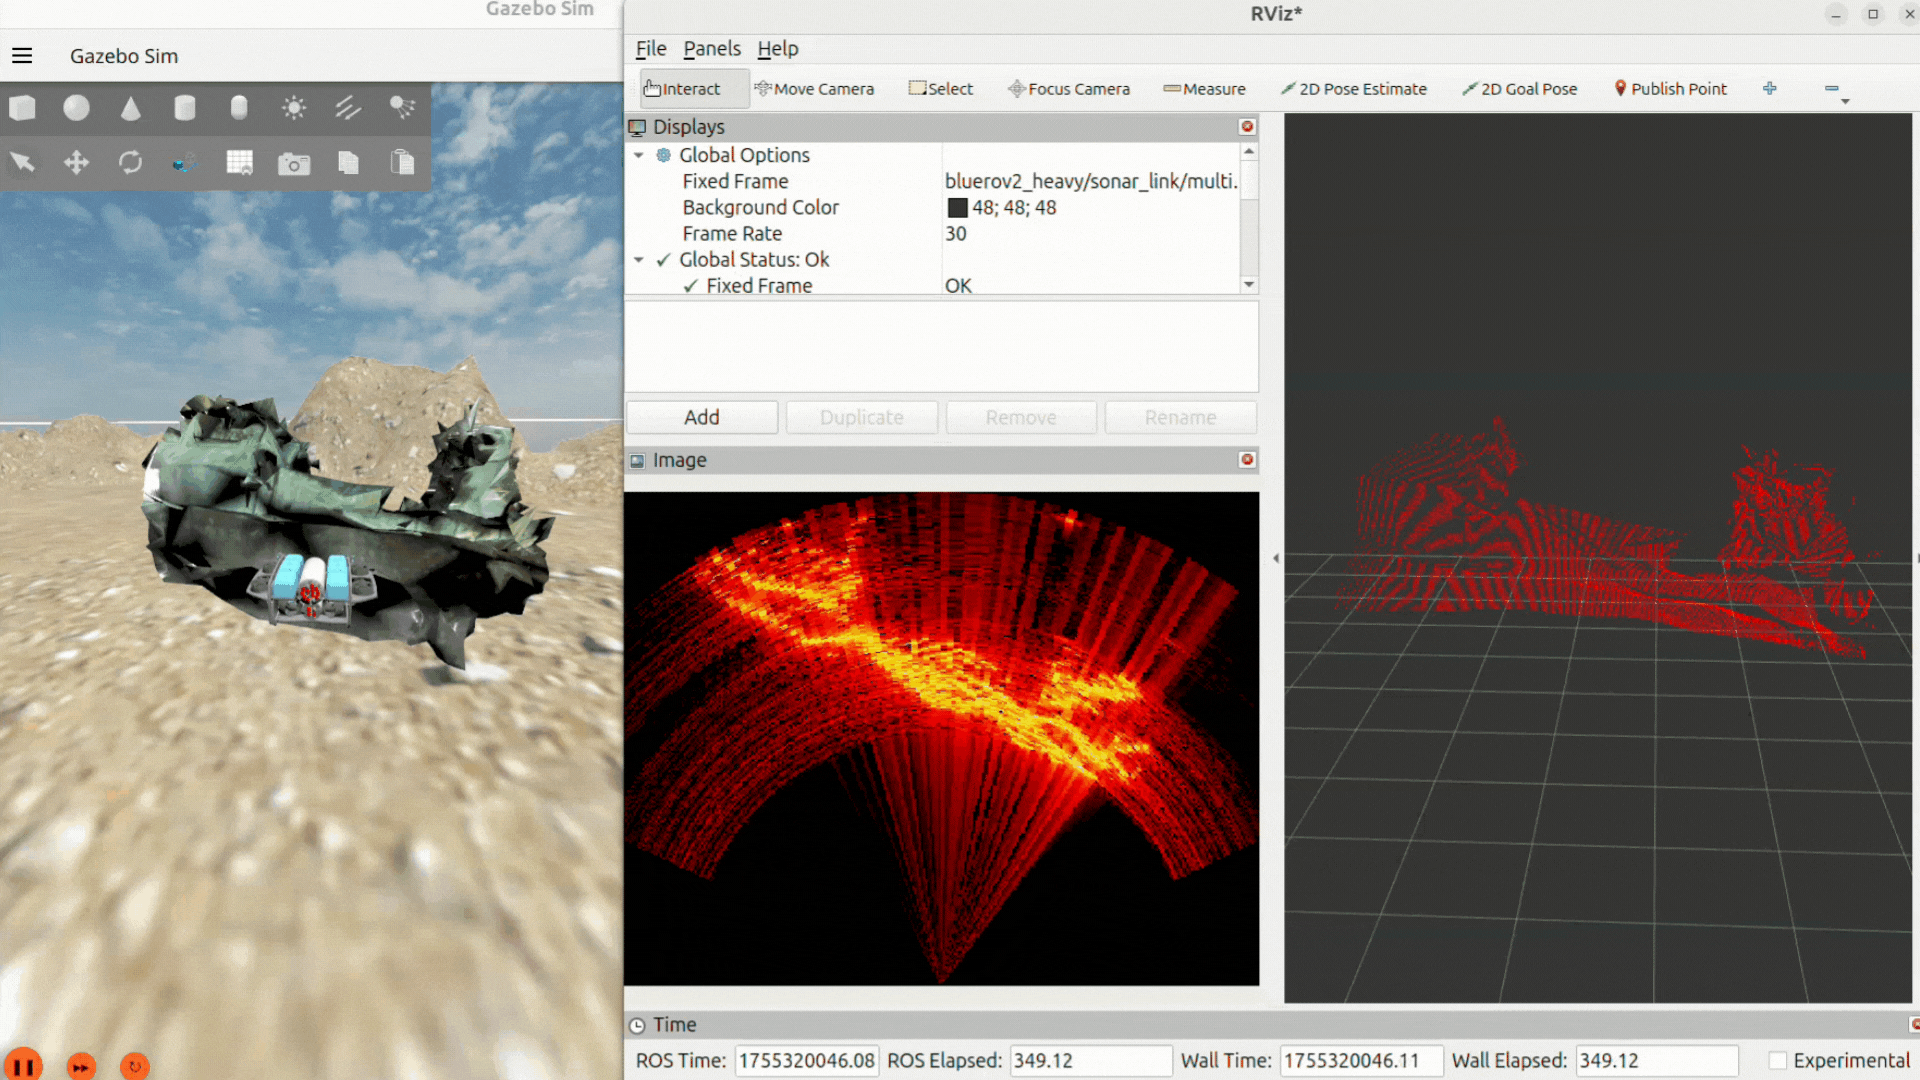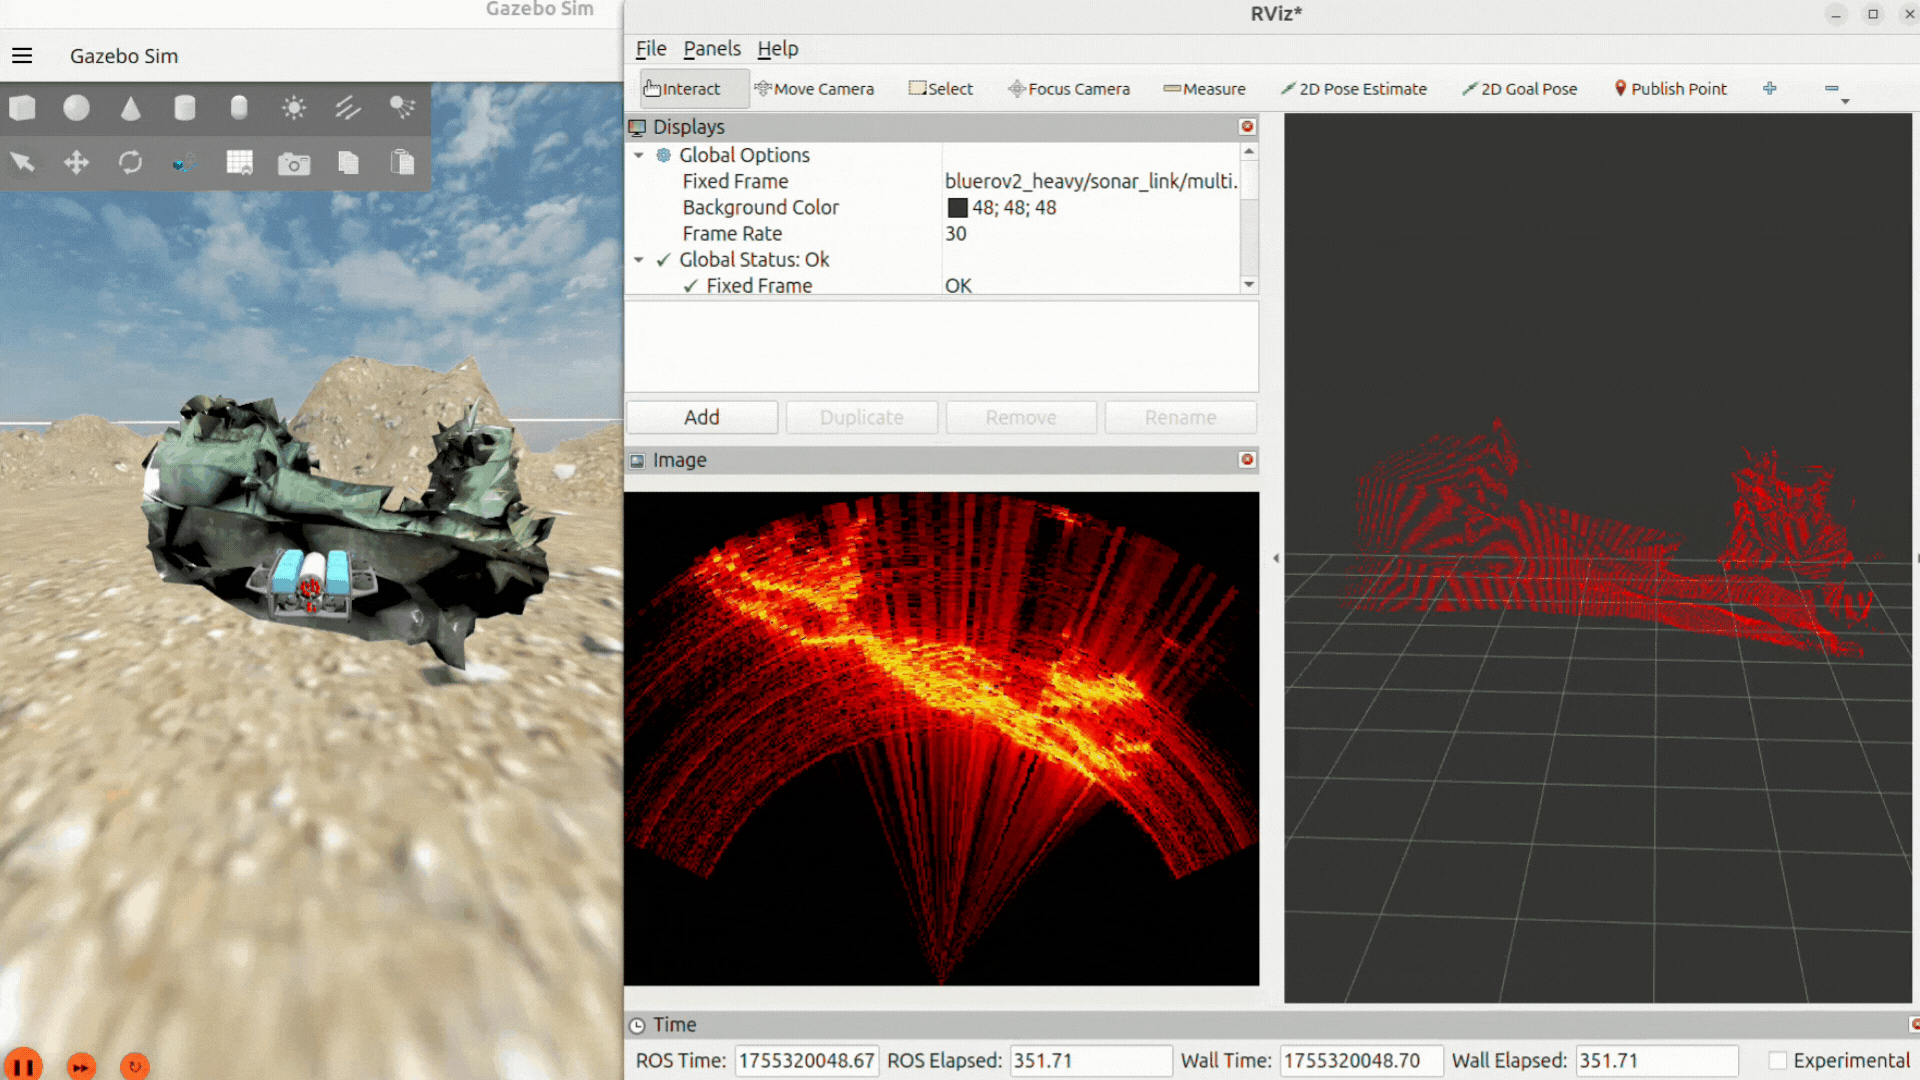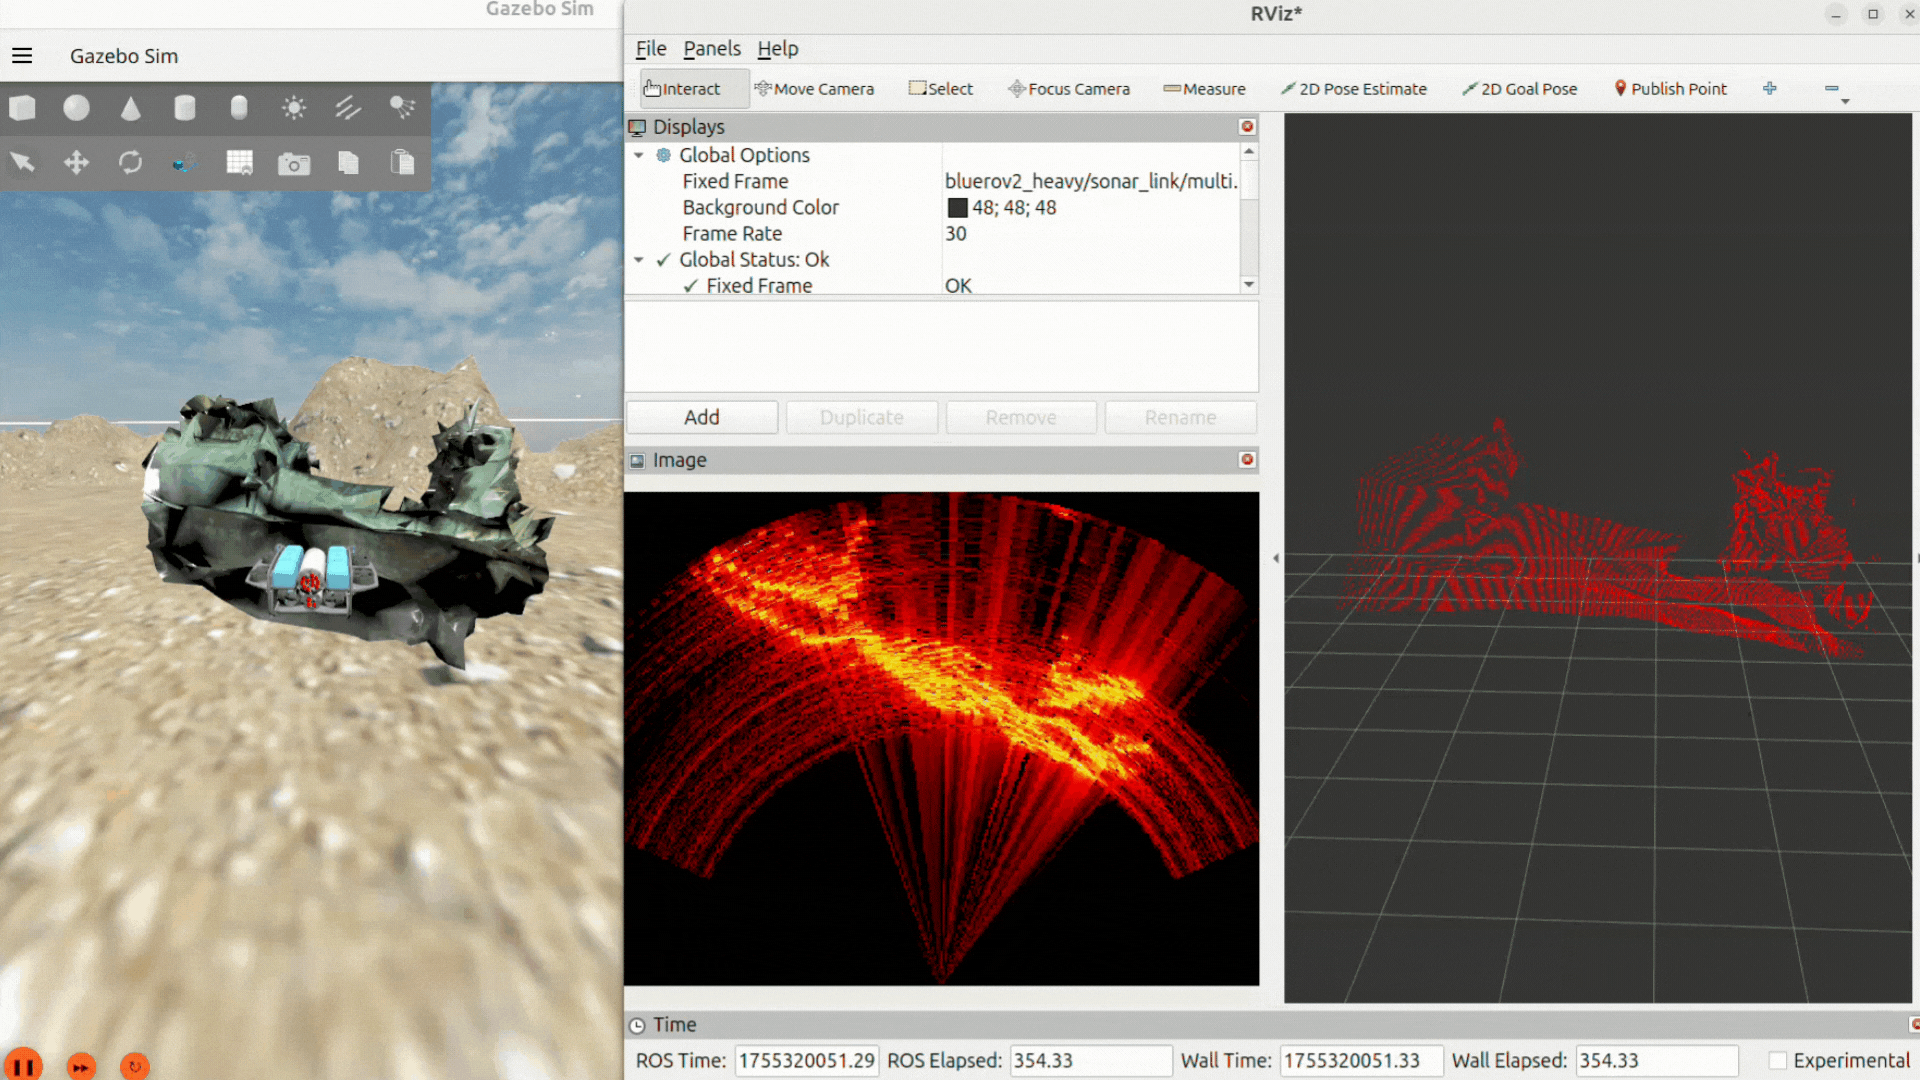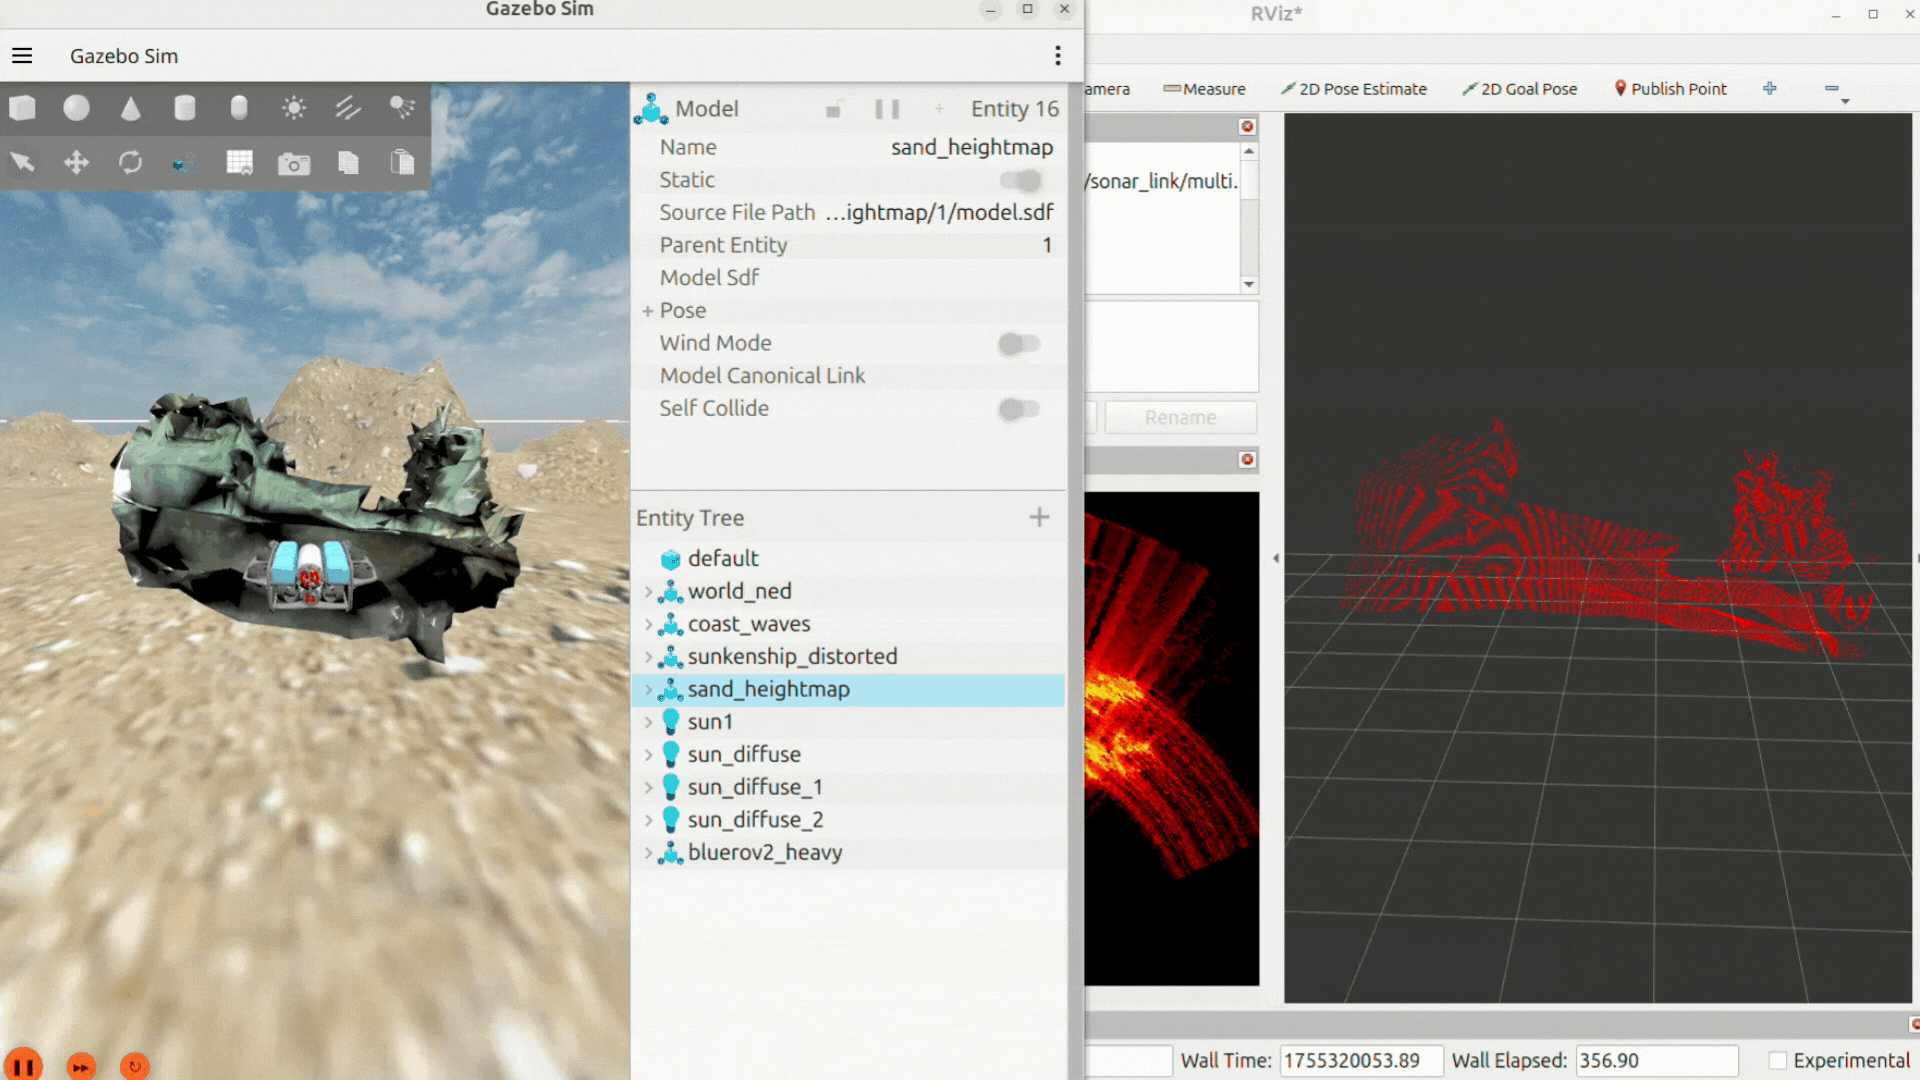
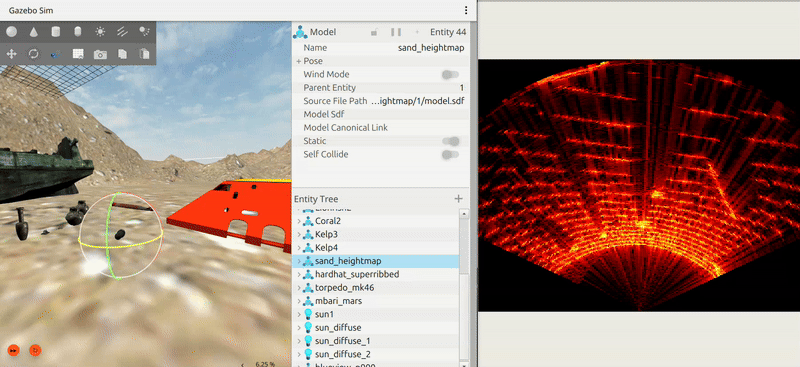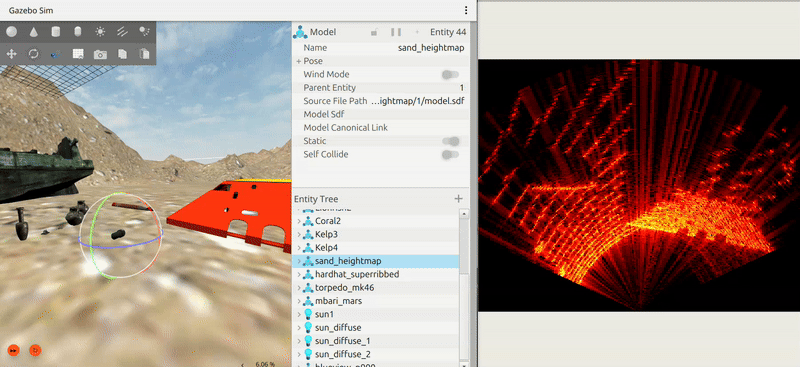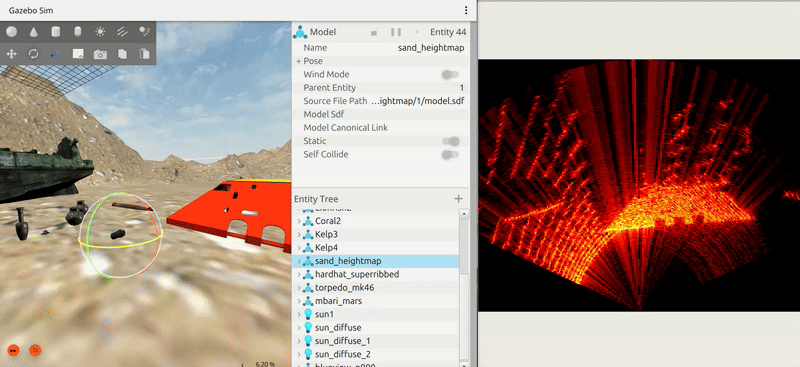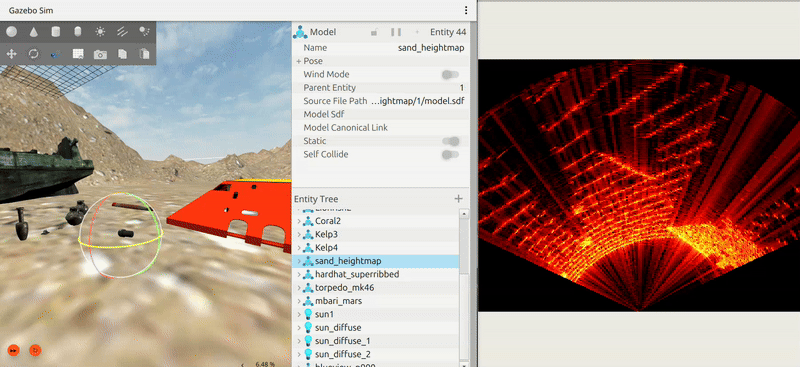
Immagini e video: POSIM Notion Wiki. Consulta Citazioni e licenze per l'attribuzione di DAVE e del modello sonar. Usa i comandi e i topic riportati nei blocchi di questa pagina.