
Glider Slocum
Il modello glider_slocum comprende corpo, propulsore, idrodinamica e interfacce IMU, navigazione e pressione. Usalo per esperimenti con glider o come punto di partenza per un altro veicolo.
Avviare nell'oceano
Nel terminale POSIM preparato per la tua installazione:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=glider_slocum world_name:=posim_ocean_waves x:=4 z:=-1.5 \
  paused:=false gui:=true headless:=false \
  use_teleop:=false use_web_joystick:=false
Per esaminare il modello in un mondo vuoto, usa world_name:=empty.sdf z:=0.2.
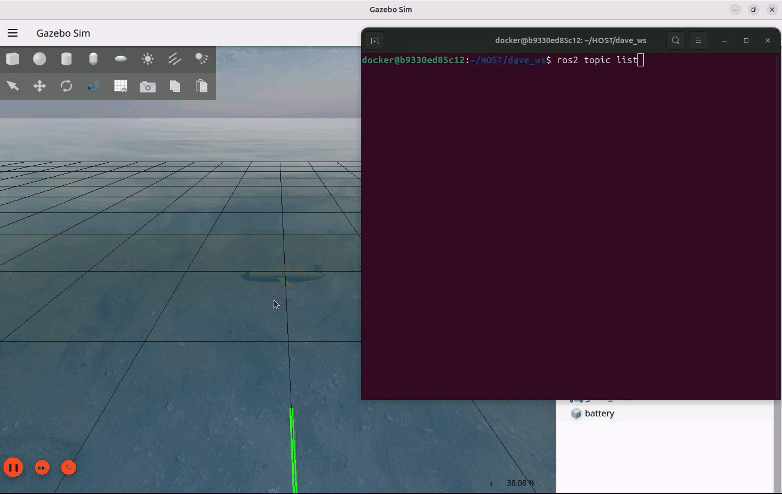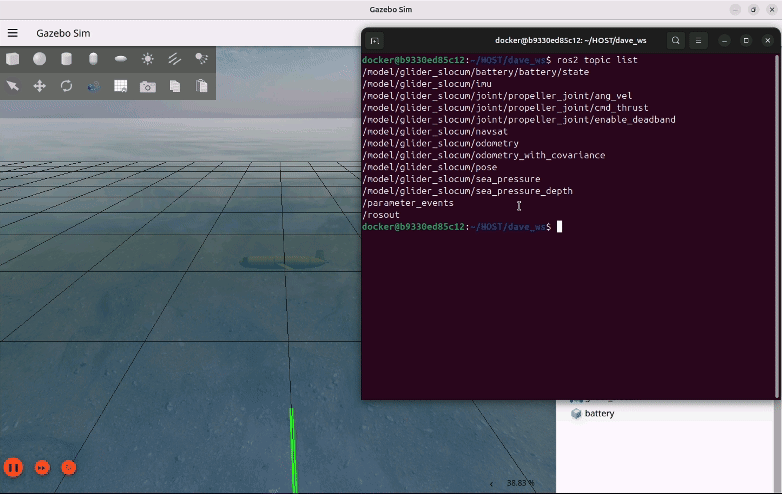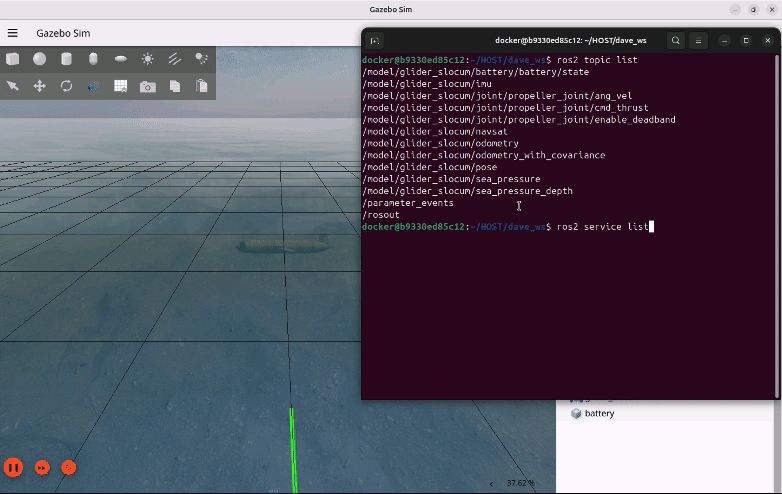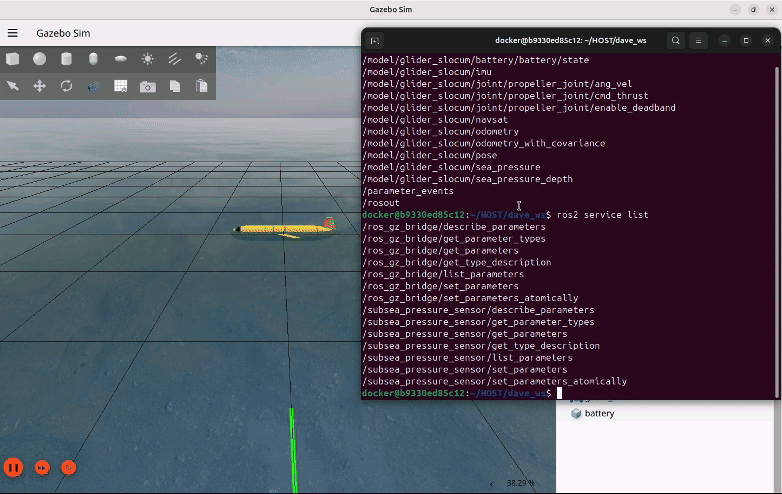
Leggere le osservazioni
ros2 topic list -t
gz topic -l
I topic Gazebo IMU e NavSat si trovano sotto /model/glider_slocum/. Consulta la configurazione dei bridge per scegliere i corrispondenti topic e tipi ROS. Il modello carica anche il plugin di pressione e il publisher di odometria di Gazebo.
Dopo aver avviato veicolo e ambiente, collega il tuo nodo di controllo per missioni di immersione o planata.
Adattare il modello
Leggi il file SDF di Slocum insieme alla configurazione dei bridge. Modifica in modo coerente massa, inerzia, geometria di collisione e coefficienti idrodinamici. Verifica le convenzioni dei sistemi di riferimento prima di collegare uno stimatore o un controllore.
Conserva il modello originale per confrontare i risultati. Aggiungere un robot spiega come creare una nuova descrizione; ROS, come osservarla e controllarla.
Vedere il glider in movimento
Immagini e video: POSIM Notion Wiki. L'attribuzione della documentazione DAVE è in Citazioni e licenze. Usa i comandi e i nomi dei topic presenti in questa pagina.