
Cámara submarina
UnderwaterCamera usa la profundidad para atenuar el color RGB con la distancia. Ajusta la atenuación y el color de fondo según el agua que quieras representar. Para efectos compartidos por toda la escena, consulta el renderizado subacuático.
Ejecutar el ejemplo
El mundo de cámara activa olas pequeñas y efectos submarinos nativos. El lanzamiento del sensor define POSIM_UNDERWATER_PLUGIN para pasar los píxeles RGB ya procesados a la salida compatible sin atenuarlos dos veces. Para comparar el filtro independiente basado en profundidad, usa un mundo sin el sistema de escena y deja esa variable sin definir.
Ejecuta el ejemplo en la terminal A preparada.
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=underwater_camera world_name:=camera_tutorial \
  x:=10 z:=-93.5 pitch:=0.3 yaw:=3.14 \
  paused:=false gui:=true headless:=false
En la terminal B preparada:
ros2 topic echo /underwater_camera/simulated_image \
  sensor_msgs/msg/Image --once --no-arr
ros2 topic hz /underwater_camera/simulated_image
Añade una visualización Image en RViz. Si el topic aparece pero deja de recibir imágenes, revisa el transporte de imágenes grandes.
Configurar el plugin
Inserta este sensor RGBD dentro de un <link>. El mundo necesita gz-sim-sensors-system con <render_engine>ogre2</render_engine>, como en el mundo de cámara. El plugin lee RGB/profundidad de Gazebo y publica directamente en ROS /underwater_camera/simulated_image.
<sensor name="underwater_camera" type="rgbd_camera">
  <update_rate>10</update_rate>
  <topic>underwater_camera</topic>
  <camera>
    <horizontal_fov>1.05</horizontal_fov>
    <image><width>320</width><height>240</height></image>
    <clip><near>0.1</near><far>10.0</far></clip>
  </camera>
  <plugin filename="UnderwaterCamera"
          name="posim_gz_sensor_plugins::UnderwaterCamera">
    <attenuationR>0.8</attenuationR>
    <attenuationG>0.5</attenuationG>
    <attenuationB>0.2</attenuationB>
    <backgroundR>85</backgroundR>
    <backgroundG>107</backgroundG>
    <backgroundB>47</backgroundB>
  </plugin>
</sensor>
| Parámetro SDF | Significado | Predeterminado |
|---|---|---|
attenuationR |
Atenuación roja por metro, finita y ≥ 0 | 1/30 |
attenuationG |
Atenuación verde por metro, finita y ≥ 0 | 1/30 |
attenuationB |
Atenuación azul por metro, finita y ≥ 0 | 1/30 |
backgroundR |
Fondo rojo, entero de 0 a 255 | 0 |
backgroundG |
Fondo verde, entero de 0 a 255 | 0 |
backgroundB |
Fondo azul, entero de 0 a 255 | 0 |
Topics y geometría de cámara
<topic> debe generar un nombre ROS válido. Si se omite, se usa el ámbito Gazebo /world/<world>/model/<model>/link/<link>/sensor/<sensor> y se añade /simulated_image para la salida ROS. Los modelos anidados incluyen los ámbitos de sus modelos superiores.
Para convertir profundidad en distancia, se prioriza una proyección de lente explícita, después los parámetros intrínsecos explícitos y, por último, el tamaño de imagen y el campo de visión horizontal. El punto principal puede tener coordenadas cero. Las distancias focales deben ser positivas, los valores de lente finitos y los planos de recorte cumplir 0 < near < far, en metros. Una configuración inválida genera un error y desactiva la salida.
Sincronización y valores del ejemplo
Los fotogramas RGB y de profundidad se emparejan por la marca temporal de adquisición, independientemente del orden de llegada. ROS conserva la marca temporal y el identificador del marco de referencia del RGB. Al llenarse el búfer se descartan fotogramas sin pareja; reiniciar el tiempo descarta los fotogramas pendientes y permite que las marcas temporales empiecen de nuevo.
El ejemplo solicita 320 × 240 a 10 Hz, atenuación RGB 0.8/0.5/0.2 y fondo 85/107/47. El SDF prevalece sobre los valores del código.
Ajustar y comparar
Coloca un objeto reconocible a distancias conocidas. Mantén fijas posición, luz, materiales y cámara mientras modificas un canal. Comprueba marcas temporales y frecuencia recibida además de la imagen.
La atenuación es exponencial por canal y se combina con el fondo. Para una comparación sin atenuación, fija los seis parámetros de la tabla a cero. Omitir etiquetas recupera los valores predeterminados.
El renderizador de escena aplica efectos comunes a superficies PBR y cámaras. Con ese sistema nativo activo, POSIM_UNDERWATER_PLUGIN deja pasar los píxeles ya coloreados para evitar un segundo filtrado. El modelo define conexiones y topics.
Partículas suspendidas
El renderizador puede mostrar partículas en el color RGB/RGBD. Están desactivadas inicialmente; actívalas mediante el servicio de apariencia.
- Las partículas ocupan las mismas posiciones en el mundo para todas las cámaras y se desplazan uniformemente con el tiempo simulado, independientemente de las corrientes.
- Las superficies opacas las ocultan. Se muestran entre 0.05 y 3 m, limitadas por la escena y el nivel medio del agua.
- La profundidad numérica y los rayos acústicos conservan sus valores.
Son efectos ópticos procedimentales. Para estudiar dispersión calibrada necesitas un modelo óptico adecuado. En navegación visual, trátalas como observaciones móviles y conserva los ajustes entre comparaciones.
Comparar imágenes subacuáticas
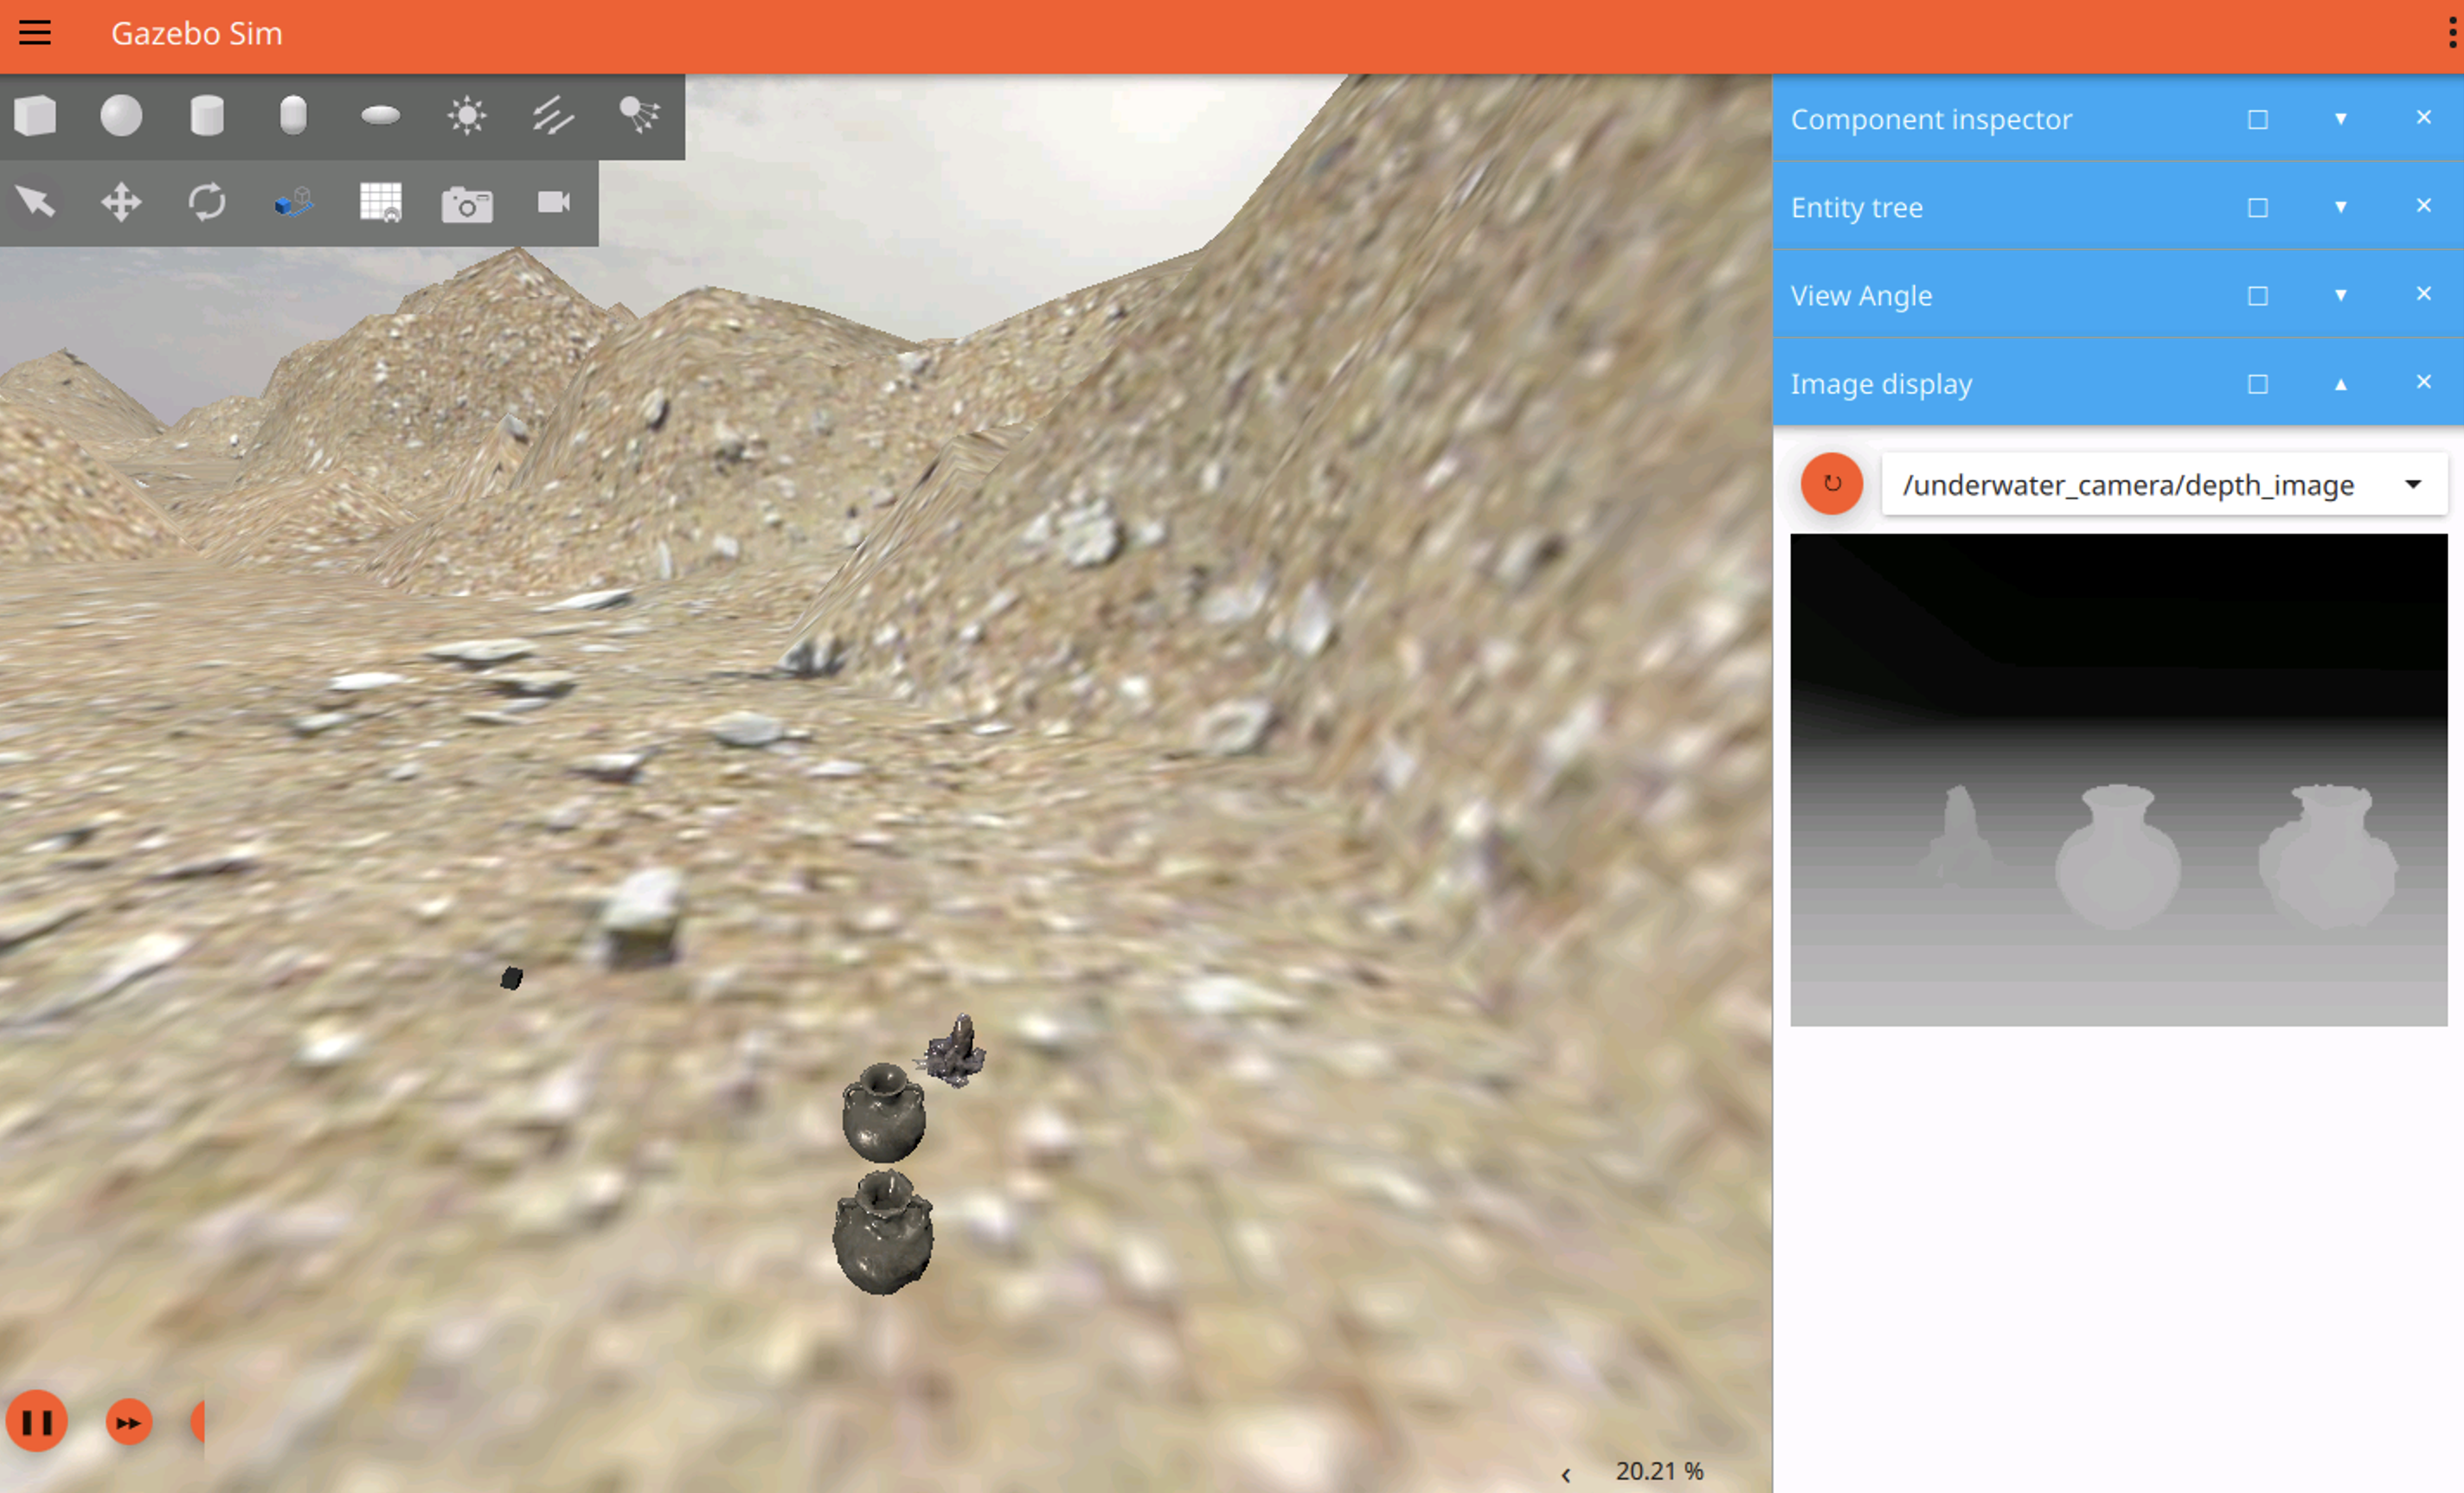
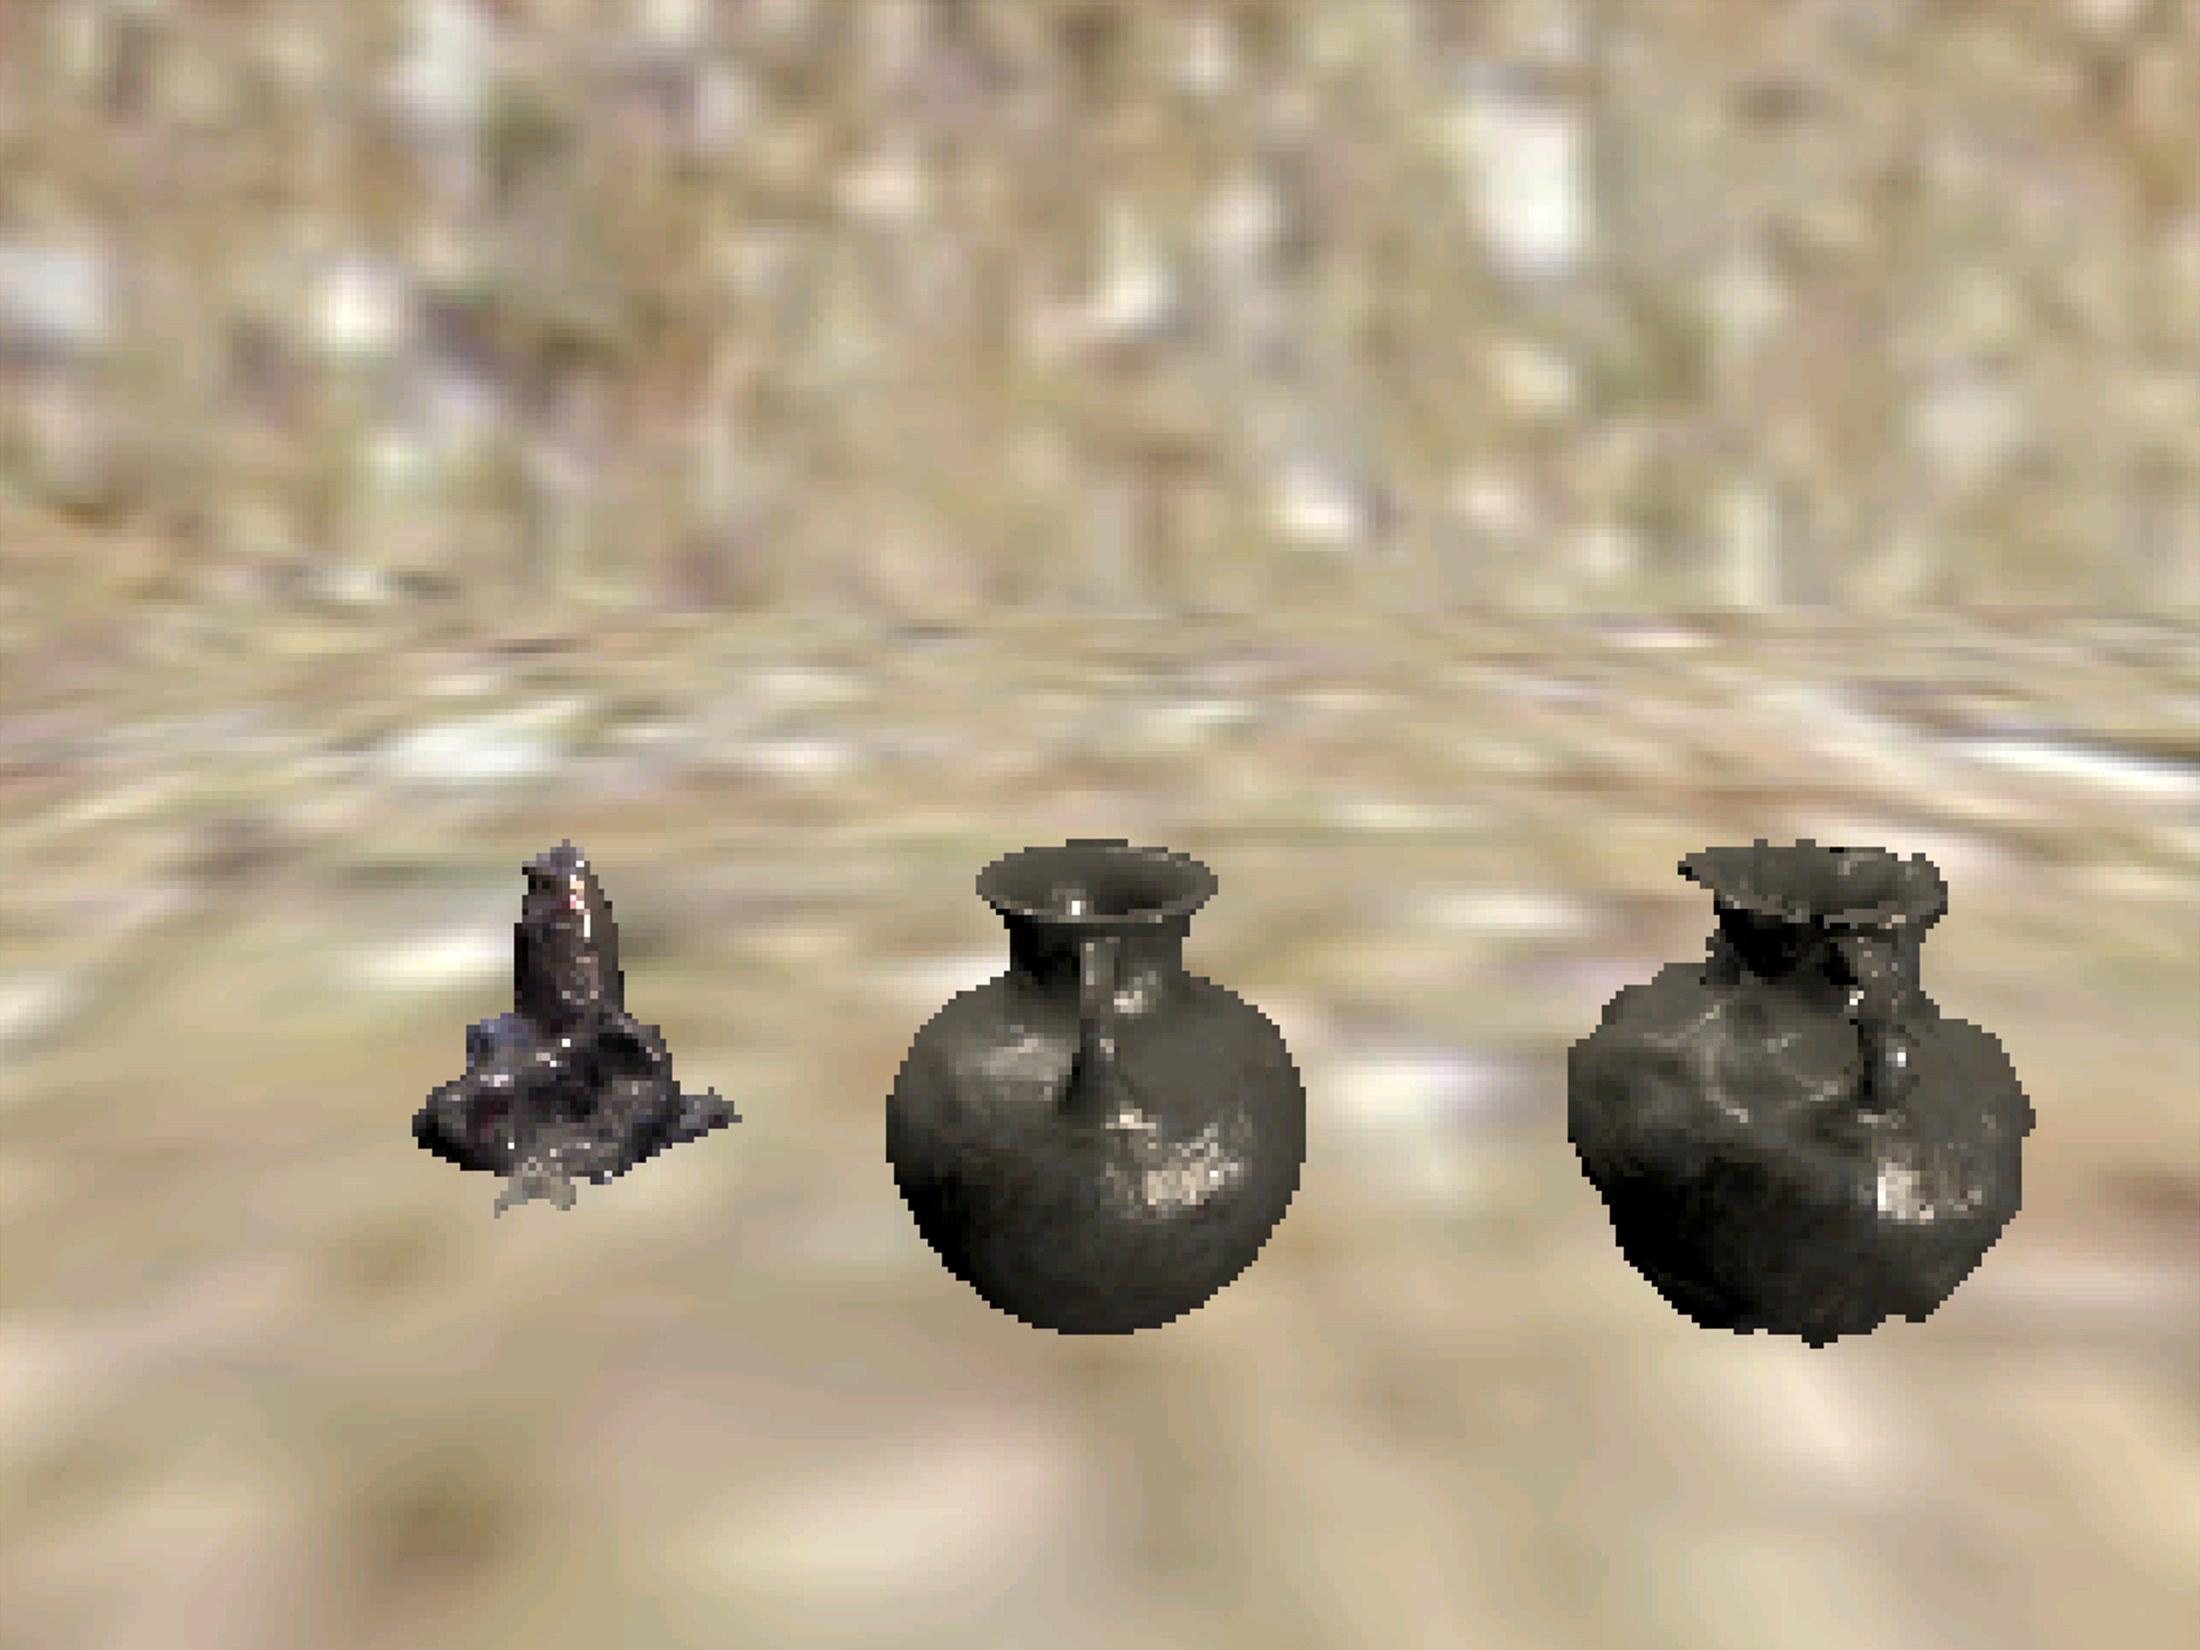
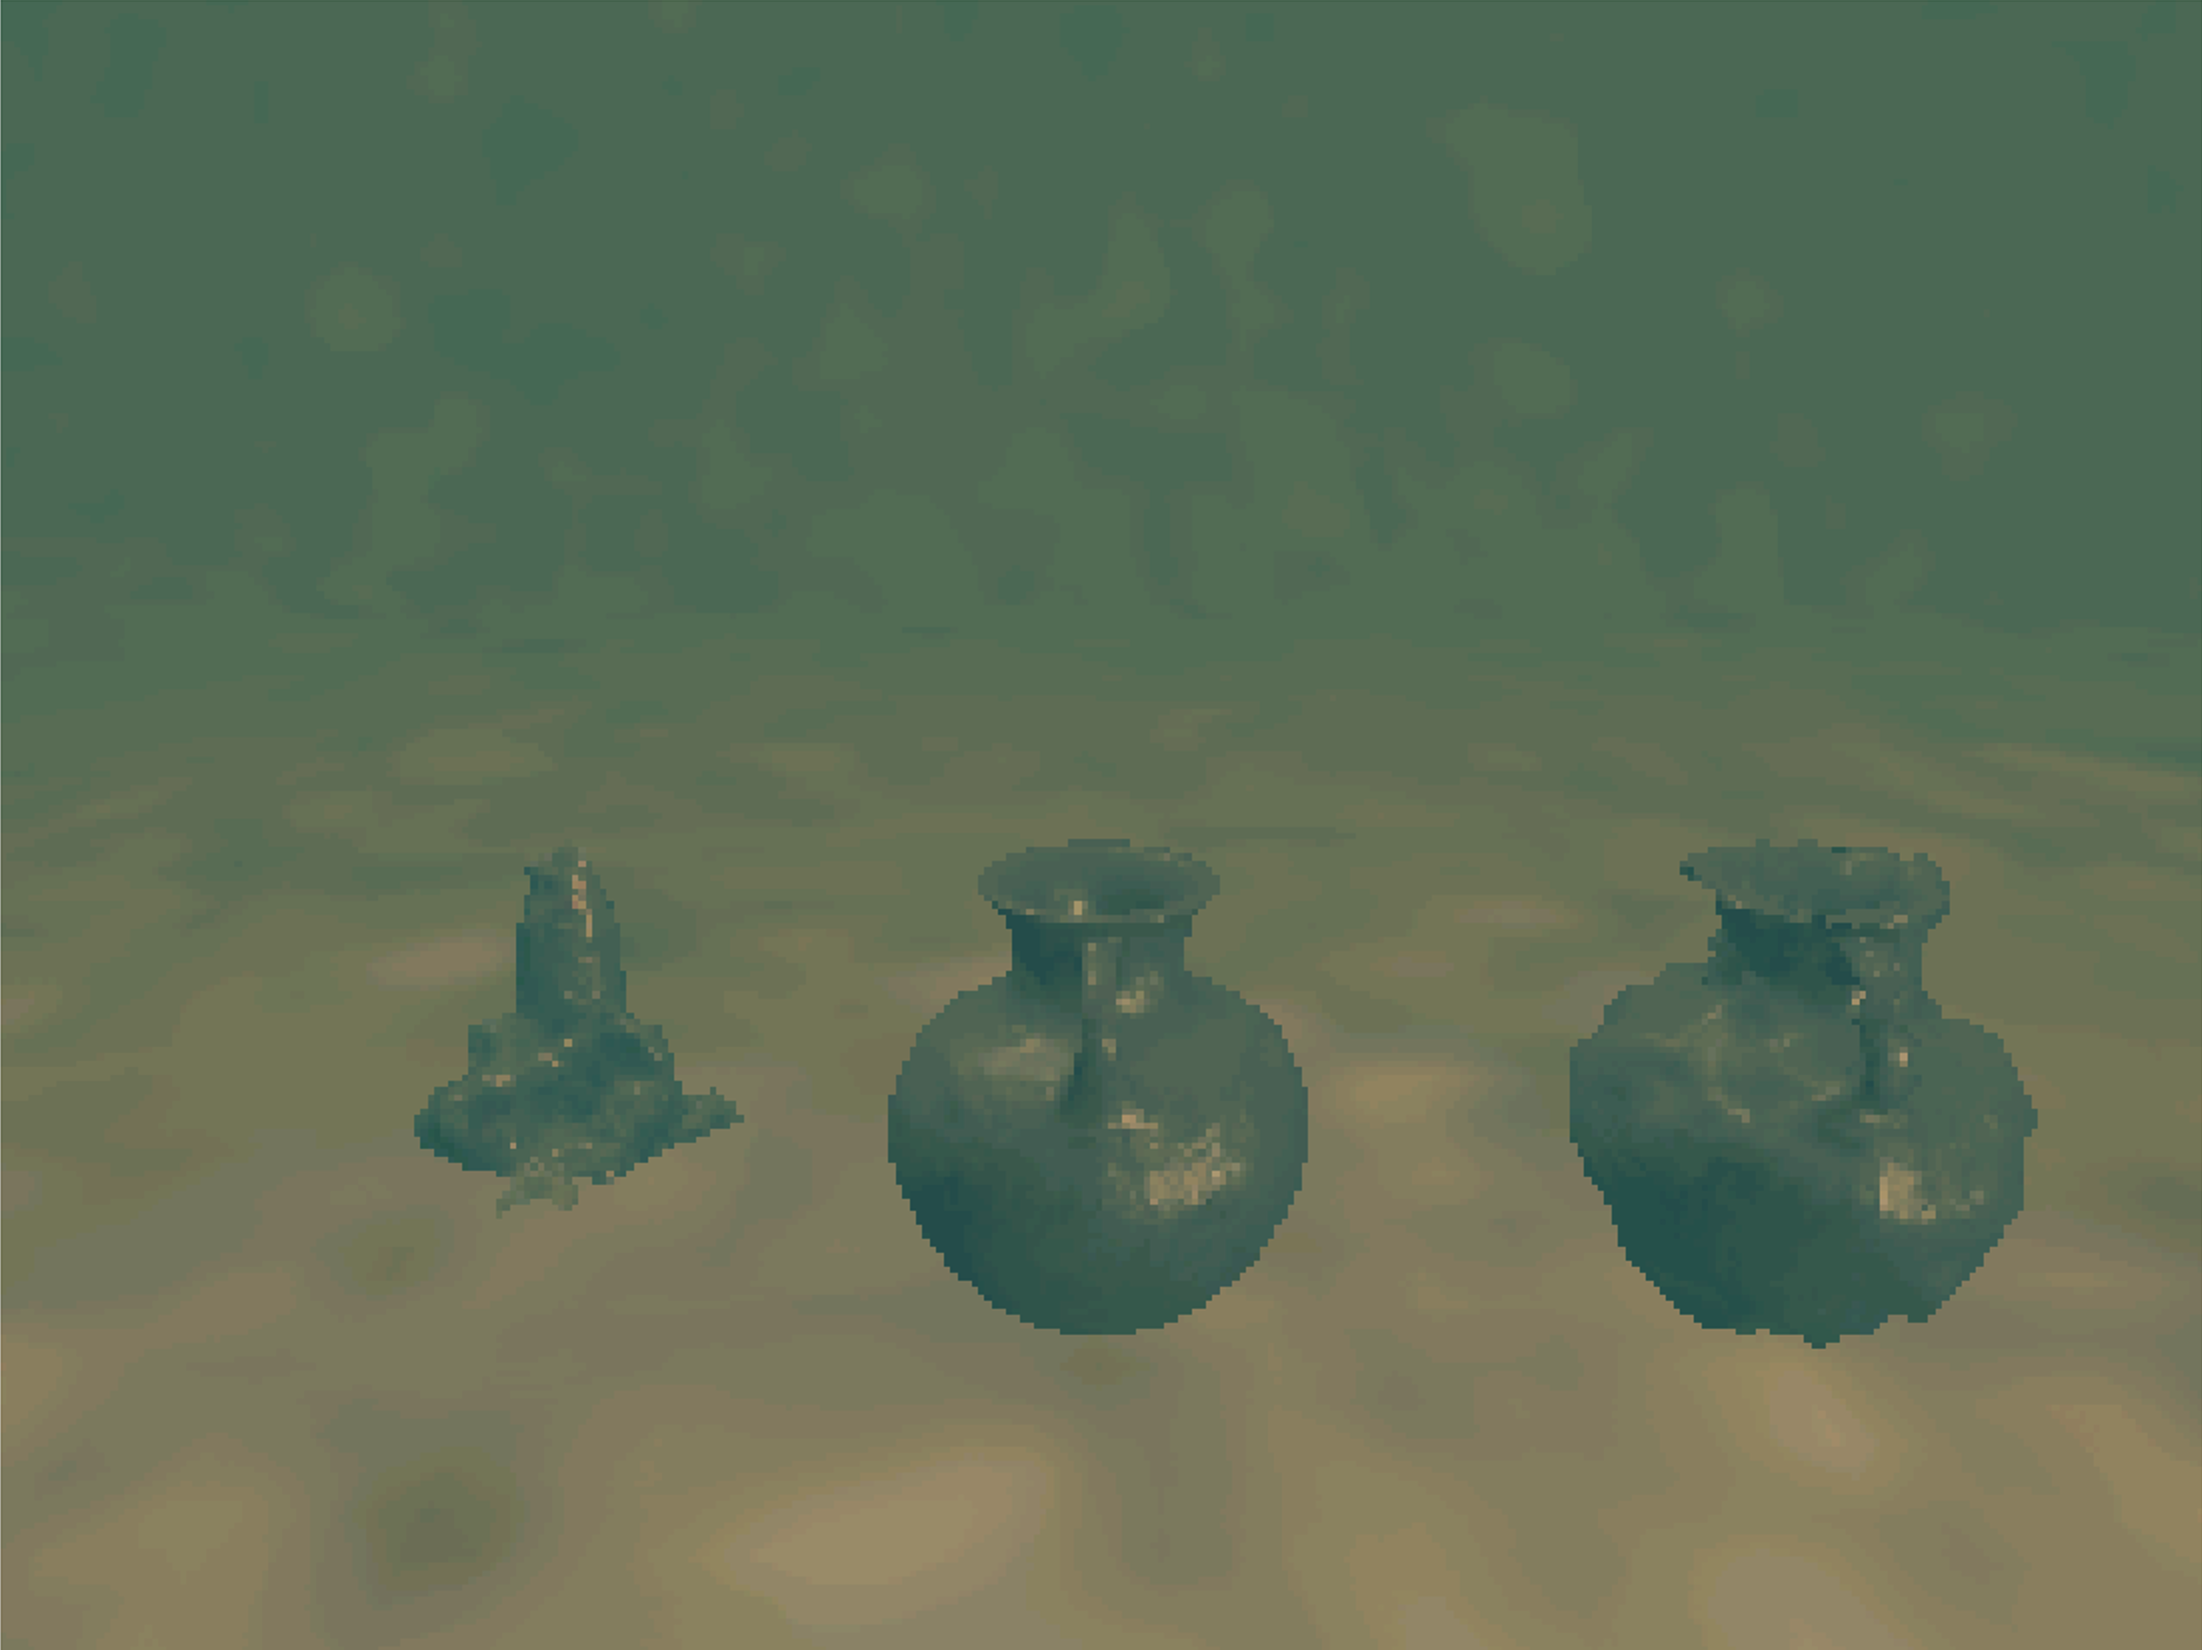
Imágenes: wiki Notion de POSIM; atribución DAVE en Citas y licencias. Usa los comandos y topics de los bloques de esta página.