
Corrientes marinas
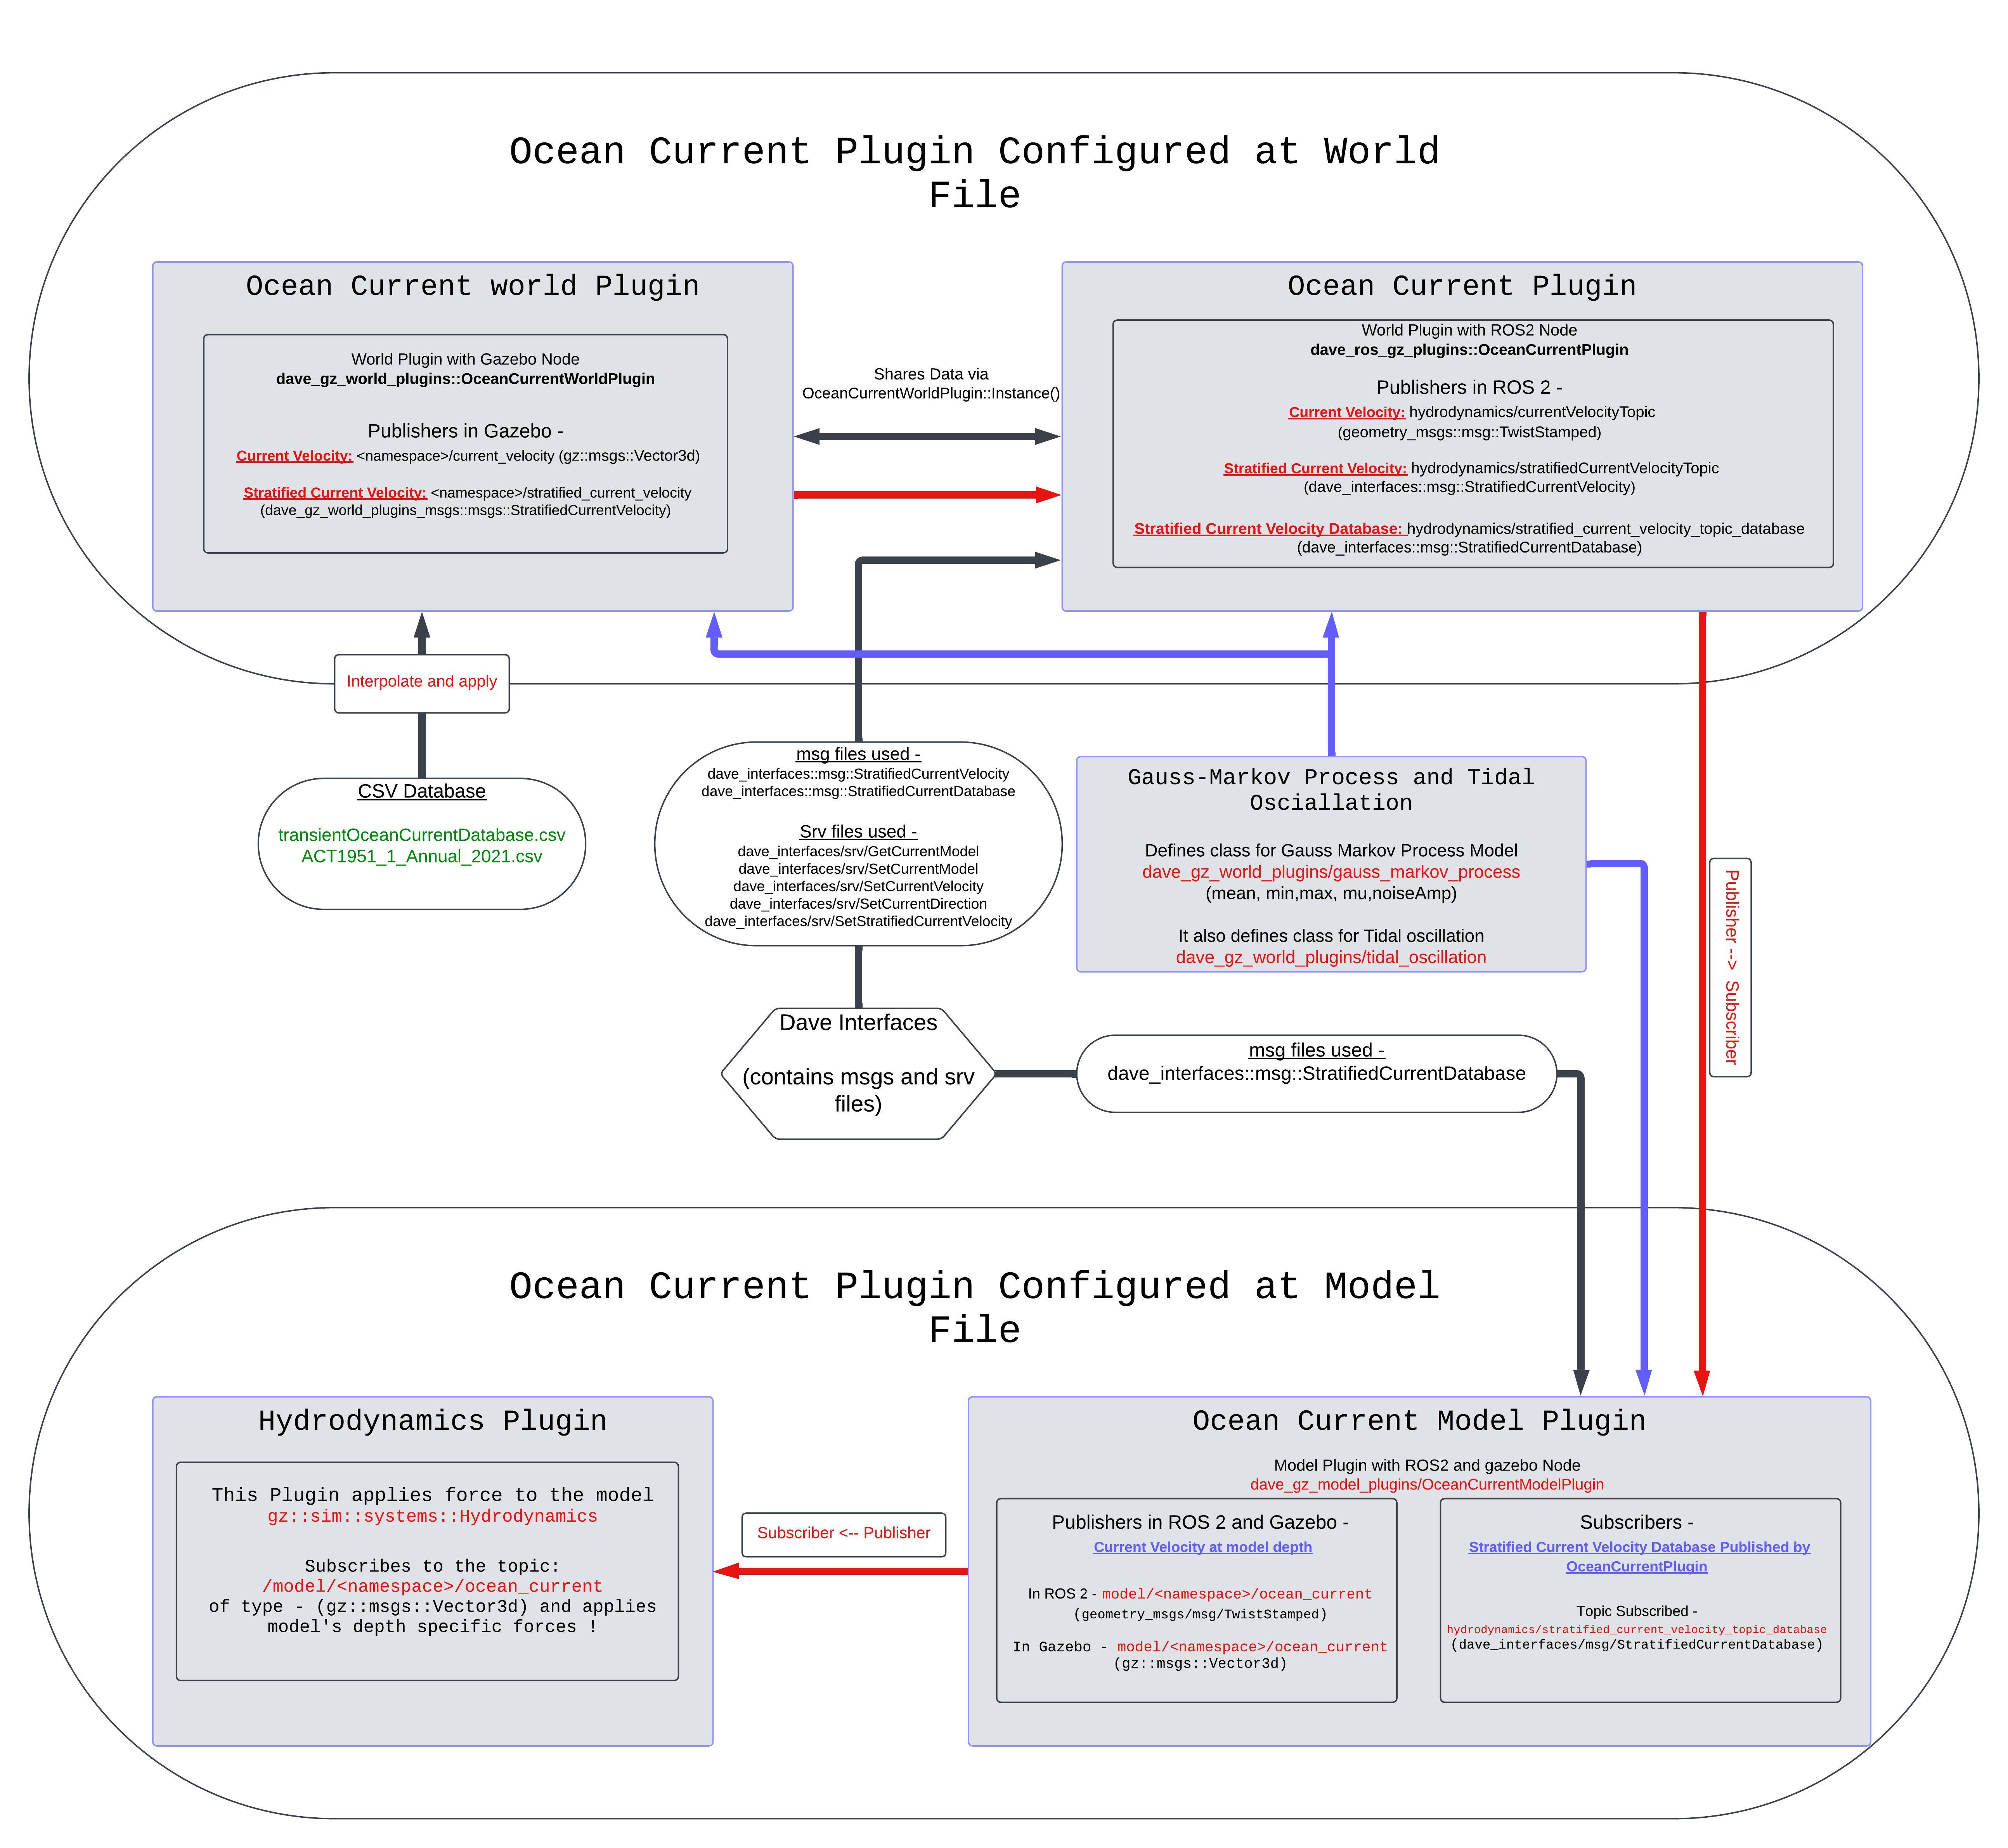
POSIM genera corrientes en el mundo, calcula el flujo en cada robot y permite ajustarlo mediante ROS. La corriente uniforme y el perfil que varía con la profundidad tienen configuraciones y tópicos distintos.
Ejecutar el ejemplo
Prepara los terminales A y B en tu entorno POSIM: Ubuntu nativo, WSL, Docker o el escritorio remoto de macOS. Inicia el ejemplo en A:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=ocean_current_plugin z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false
En B, consulta primero Gazebo y después ROS. Pulsa Ctrl+C para detener el primer visor antes de ejecutar el segundo comando:
gz topic -e -t /ocean_current
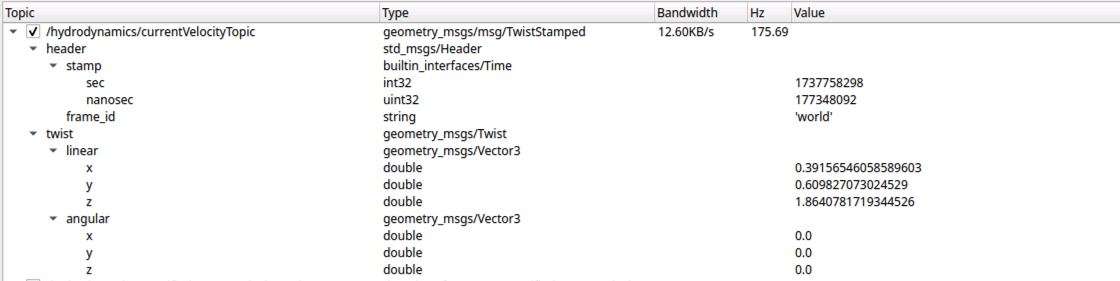
ros2 topic echo /hydrodynamics/currentVelocityTopic --once
Configurar la corriente del mundo
Coloca ambos plugins directamente en <world>, primero el de corriente y después el de ROS. El mundo de ejemplo muestra la configuración completa.
<plugin filename="OceanCurrentWorldPlugin"
        name="posim_gz_world_plugins::OceanCurrentWorldPlugin">
  <namespace>hydrodynamics</namespace>
  <constant_current>
    <use_constant_current>true</use_constant_current>
    <topic>ocean_current</topic>
    <velocity><mean>0.3</mean><min>0</min><max>0.6</max><mu>0</mu><noiseAmp>0</noiseAmp></velocity>
    <horizontal_angle><mean>0</mean><min>-3.14</min><max>3.14</max><mu>0</mu><noiseAmp>0</noiseAmp></horizontal_angle>
    <vertical_angle><mean>0</mean><min>-1.57</min><max>1.57</max><mu>0</mu><noiseAmp>0</noiseAmp></vertical_angle>
  </constant_current>
  <transient_current>
    <topic_stratified>stratified_current_velocity</topic_stratified>
    <databasefileName>transientOceanCurrentDatabase.csv</databasefileName>
  </transient_current>
</plugin>
<plugin filename="OceanCurrentPlugin" name="posim_ros_gz_plugins::OceanCurrentPlugin">
  <namespace>hydrodynamics</namespace>
</plugin>
Ambos necesitan el mismo namespace, no vacío. Incluye los bloques constant_current y transient_current; si falta una configuración obligatoria, se desactiva la publicación y se informa del error. La corriente uniforme tiene modelos de Gauss–Markov separados para la velocidad y los ángulos horizontal y vertical.
| Parámetro | Función y valor predeterminado |
|---|---|
namespace en ambos plugins |
Espacio de nombres compartido; hydrodynamics en el ejemplo |
constant_current/use_constant_current |
Publicar corriente uniforme; false |
constant_current/topic |
Tópico Gazebo uniforme; ocean_current |
transient_current/topic_stratified |
Tópico Gazebo por capas dentro del espacio de nombres; stratified_current_velocity |
transient_current/databasefileName |
CSV instalado en posim_worlds/worlds; transientOceanCurrentDatabase.csv |
transient_current/databasefilePath |
Ruta CSV opcional; tiene prioridad sobre el nombre de archivo |
mean de cada modelo estocástico |
Media inicial de velocidad (m/s) o ángulo (rad); 0 |
min, max |
Límites; −1 y 1. Mantén min < max y la media dentro del intervalo |
noiseAmp |
Amplitud del incremento aleatorio; 0 |
mu |
Coeficiente de decaimiento de Gauss–Markov; 0 |
tidal_oscillation |
Bloque opcional de datos de marea |
Preparar un perfil de profundidad
El CSV de ejemplo contiene velocidad en el eje X del mundo (m/s), velocidad en el eje Y del mundo (m/s) y profundidad (m), en ese orden. Los nombres heredados velocity_north, velocity_east y velocity_down corresponden directamente a los ejes X, Y y Z del mundo.
- Conserva las tres primeras filas descriptivas y de cabecera.
- Incluye al menos dos capas, con tres números finitos por fila.
- Usa profundidades no negativas y estrictamente crecientes.
- Un archivo ausente o incorrecto desactiva la publicación de corriente.
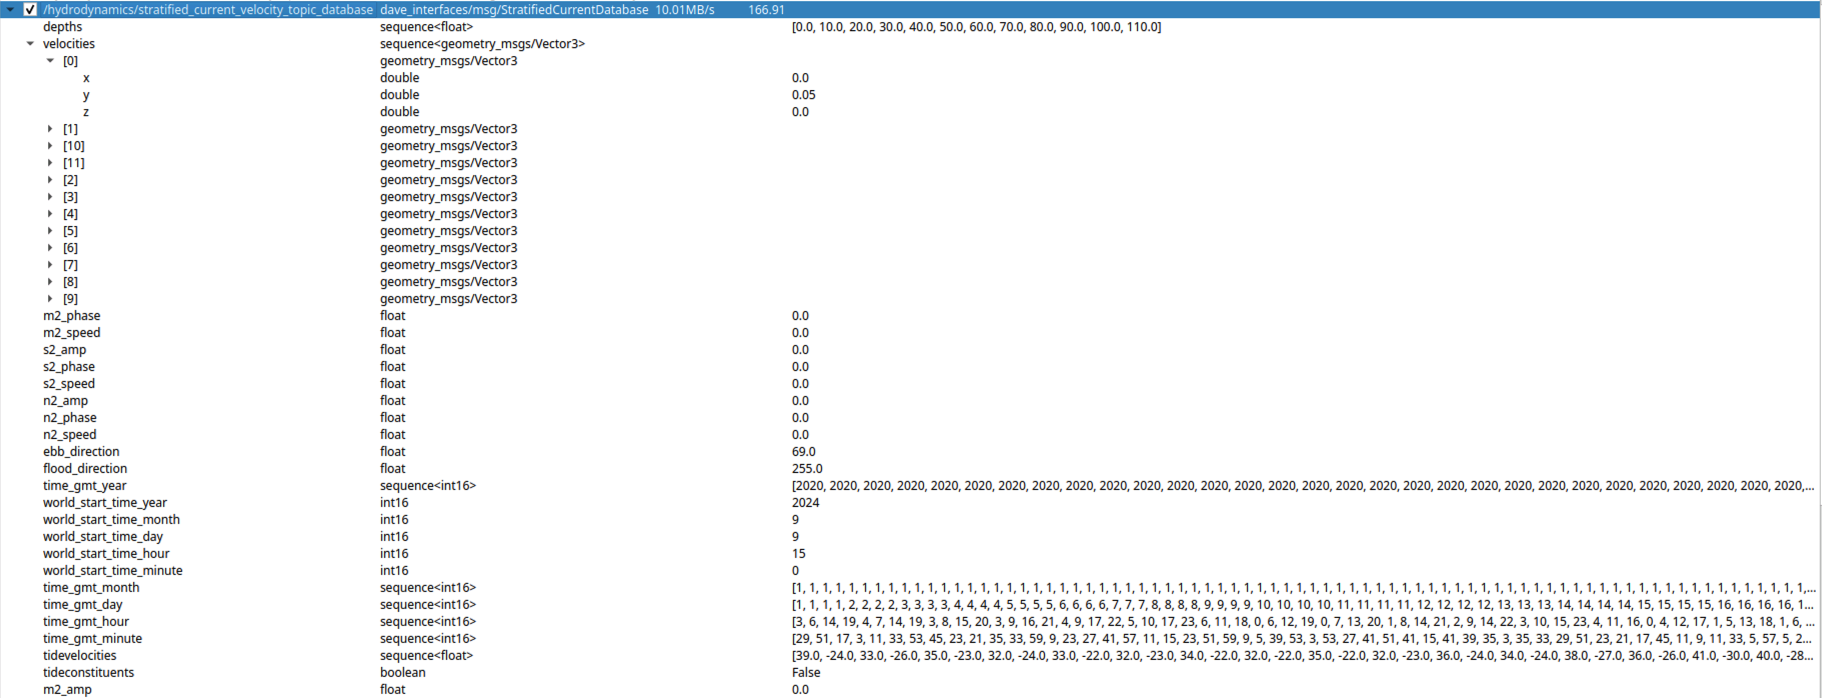
El plugin ROS del mundo transmite la base de datos completa. El plugin del modelo interpola la velocidad a la profundidad del vehículo; la hidrodinámica usa el flujo relativo al movimiento del robot.
Aplicar el perfil al robot
El ejemplo de REXROV usa inicialmente /ocean_current, uniforme. Para aplicar el perfil, activa una sola vez el bloque comentado del modelo REXROV, directamente en <model>:
<plugin filename="OceanCurrentModelPlugin"
        name="posim_gz_model_plugins::OceanCurrentModelPlugin">
  <namespace>rexrov</namespace>
  <flow_velocity_topic>ocean_current</flow_velocity_topic>
  <transient_current>
    <topic_stratified>/hydrodynamics/stratified_current_velocity_topic_database</topic_stratified>
    <velocity_north><mean>0</mean><mu>0</mu><noiseAmp>0</noiseAmp><noiseFreq>0</noiseFreq></velocity_north>
    <velocity_east><mean>0</mean><mu>0</mu><noiseAmp>0</noiseAmp><noiseFreq>0</noiseFreq></velocity_east>
    <velocity_down><mean>0</mean><mu>0</mu><noiseAmp>0</noiseAmp><noiseFreq>0</noiseFreq></velocity_down>
  </transient_current>
  <tide_oscillation>false</tide_oscillation>
</plugin>
Añade también <namespace>rexrov</namespace> al plugin existente gz-sim-hydrodynamics-system, conservando su enlace, densidad y coeficientes de arrastre. Vuelve a compilar el espacio de trabajo y carga su entorno.
| Parámetro del modelo | Función y valor predeterminado |
|---|---|
namespace |
Obligatorio; debe coincidir con el de hidrodinámica, aquí rexrov |
flow_velocity_topic |
Sufijo bajo /model/<namespace>/; ocean_current |
transient_current/topic_stratified |
Entrada ROS de la base de datos; hydrodynamics/stratified_current_velocity_topic_database |
velocity_north, velocity_east, velocity_down |
Ajustes estocásticos opcionales por componente; las componentes omitidas no añaden ruido |
mean de cada componente |
Velocidad inicial, m/s; 0. Al recibir datos se sustituye por el perfil interpolado |
mu |
Decaimiento de 0 a 1, aplicado según los segundos de simulación transcurridos; 0 |
noiseAmp |
Desviación permitida respecto a la velocidad interpolada, m/s; 0 |
noiseFreq |
Amplitud del incremento aleatorio por actualización; 0. No es una frecuencia en Hz |
tide_oscillation |
Aplicar los datos de marea al modelo; false |
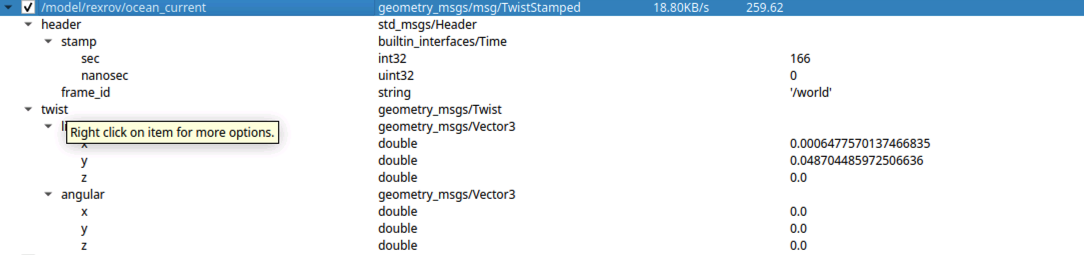
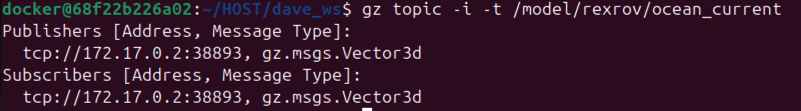
El resultado se publica en /model/rexrov/ocean_current: gz.msgs.Vector3d en Gazebo y geometry_msgs/msg/TwistStamped en ROS. Comprueba tanto este dato como la respuesta del vehículo.
La profundidad se obtiene de la posición del modelo en el mundo; por encima del agua se usa cero. El flujo se interpola entre capas y, fuera del intervalo, toma la capa más cercana. Las marcas de tiempo repetidas o la pausa no hacen avanzar el modelo. Un mensaje de base de datos inválido se rechaza completo y se conserva el último perfil válido.
Sistemas y tópicos
| Sistema | Responsabilidad |
|---|---|
posim_gz_world_plugins::OceanCurrentWorldPlugin |
Generar la corriente del mundo y los datos por profundidad |
| Plugin de corriente del modelo | Interpolar la corriente en la posición del robot |
posim_ros_gz_plugins::OceanCurrentPlugin |
Publicar datos ROS y ofrecer servicios de configuración |
| Tópico del ejemplo | Transporte y tipo |
|---|---|
/ocean_current |
Gazebo, gz.msgs.Vector3d |
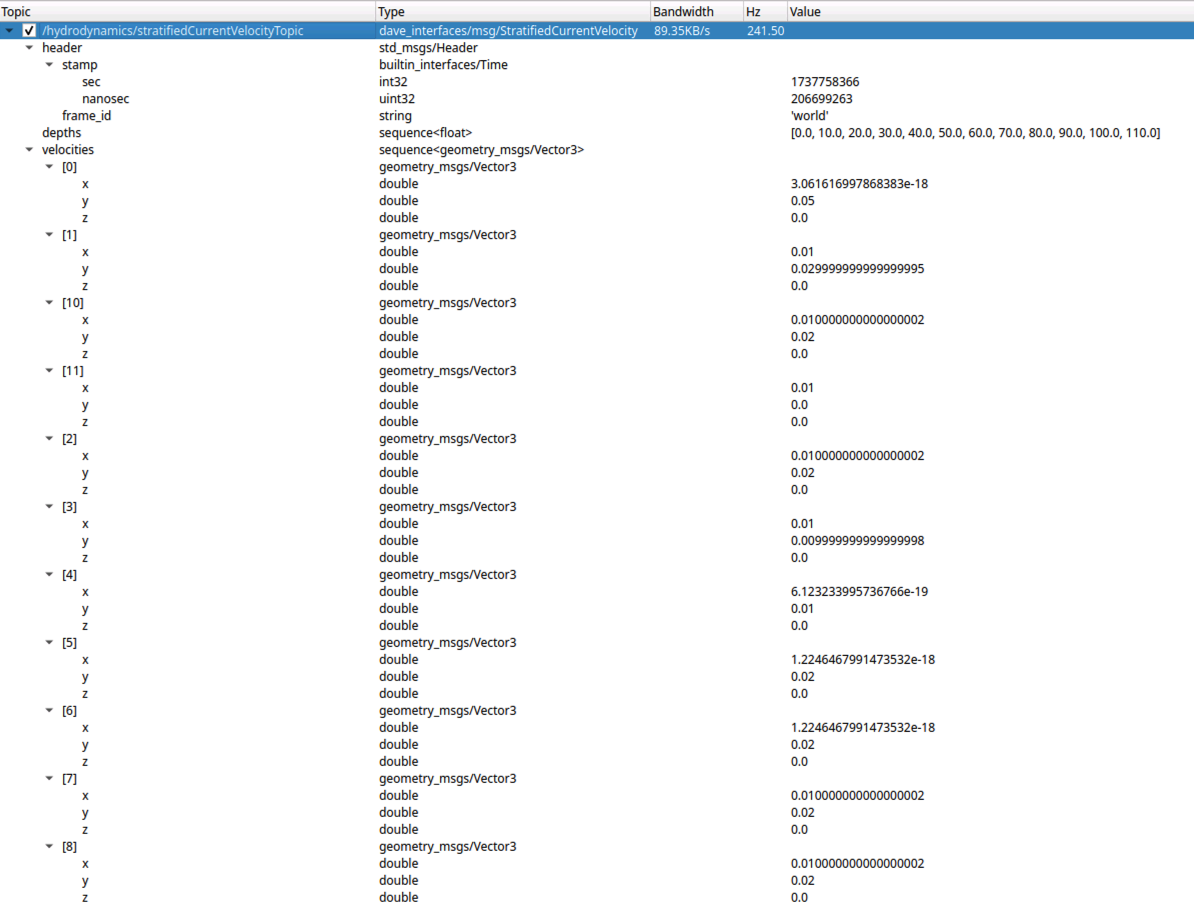
/hydrodynamics/stratified_current_velocity |
Gazebo, datos por capas |
/hydrodynamics/stratifiedCurrentVelocityTopic |
ROS, posim_interfaces/msg/StratifiedCurrentVelocity |
/hydrodynamics/currentVelocityTopic |
ROS, geometry_msgs/msg/TwistStamped |
/hydrodynamics/stratified_current_velocity_topic_database |
ROS, posim_interfaces/msg/StratifiedCurrentDatabase |
Comprueba los nombres del SDF y conecta la hidrodinámica a la fuente de corriente prevista.
Ajustar la corriente con servicios ROS
En B, consulta los servicios y solicita una corriente horizontal de 0.3 m/s:
ros2 service list -t
ros2 service call /hydrodynamics/set_current_velocity posim_interfaces/srv/SetCurrentVelocity \
  '{velocity: 0.3, horizontal_angle: 0.0, vertical_angle: 0.0}'
La velocidad se expresa en m/s y los ángulos en radianes. Comprueba success y los datos publicados. Para consultar la interfaz de una capa:
ros2 interface show posim_interfaces/srv/SetStratifiedCurrentVelocity
Lee el modelo, cambia sus límites y ajusta la primera capa:
ros2 service call /hydrodynamics/get_current_velocity_model \
  posim_interfaces/srv/GetCurrentModel '{}'
ros2 service call /hydrodynamics/set_current_velocity_model \
  posim_interfaces/srv/SetCurrentModel \
  '{mean: 0.3, min: 0.0, max: 0.6, noise: 0.0, mu: 0.0}'
ros2 service call /hydrodynamics/set_stratified_current_velocity \
  posim_interfaces/srv/SetStratifiedCurrentVelocity \
  '{layer: 0, velocity: 0.2, horizontal_angle: 0.0, vertical_angle: 0.0}'
Servicio, bajo /hydrodynamics |
Interfaz | Campos |
|---|---|---|
get_current_velocity_model, get_current_horz_angle_model, get_current_vert_angle_model |
GetCurrentModel |
Solicitud vacía |
set_current_velocity_model, set_current_horz_angle_model, set_current_vert_angle_model |
SetCurrentModel |
mean, min, max, noise, mu |
set_current_velocity |
SetCurrentVelocity |
velocity, horizontal_angle, vertical_angle |
set_current_horz_angle, set_current_vert_angle |
SetCurrentDirection |
angle |
set_stratified_current_velocity |
SetStratifiedCurrentVelocity |
layer, velocity, horizontal_angle, vertical_angle |
set_stratified_current_horz_angle, set_stratified_current_vert_angle |
SetStratifiedCurrentDirection |
layer, angle |
Límites de las solicitudes
- Cada cambio se aplica completo o devuelve
success: falsesin modificar la corriente. - Los valores deben ser finitos y respetar los límites configurados. Los límites de velocidad son no negativos; los angulares se mantienen en ±π horizontalmente y ±π/2 verticalmente.
- Los ajustes del modelo afectan al modelo global y a todas las capas, conservando sus medias. Los nuevos límites deben contener también esas medias.
layerempieza en 0. El campo ROSnoisecorresponde anoiseAmpen SDF.
Incorporar datos de marea
Configura <tidal_oscillation> con un CSV o componentes armónicas, como M2/S2/N2, las direcciones de flujo y reflujo y una hora inicial GMT. Las unidades de los ejemplos armónicos son metros para la amplitud, grados para la fase y grados/hora para la velocidad angular. No las confundas con los ángulos en radianes de los servicios.
En el modo de mareas, la señal armónica calculada, o la velocidad del CSV dividida entre 100, se multiplica por la primera columna del perfil de profundidad. Las amplitudes de altura del ejemplo se usan como factores numéricos; el modelo no convierte la altura de marea en velocidad de corriente. Calibra conjuntamente la señal y el perfil para obtener la velocidad prevista.
El CSV de mareas tiene una cabecera y filas YYYY-MM-DD HH:MM,event,speed:
- Eventos:
flood,ebboslack. La velocidad debe ser finita y estar en cm/s; se admite-en filasslackque se omiten. - Las fechas deben ser válidas y estrictamente crecientes.
- El lector conserva picos positivos y negativos alternados y necesita al menos dos. Fuera del intervalo mantiene el primer o último pico.
- Los archivos ausentes, los ajustes incompletos o los datos mal formados desactivan el plugin de corriente del mundo.
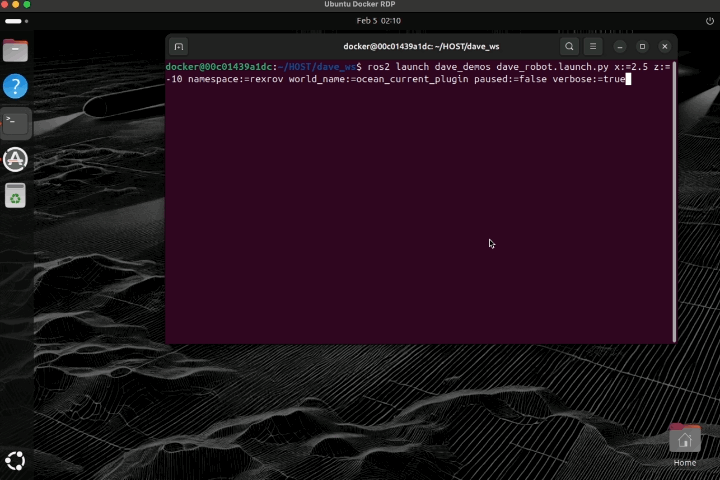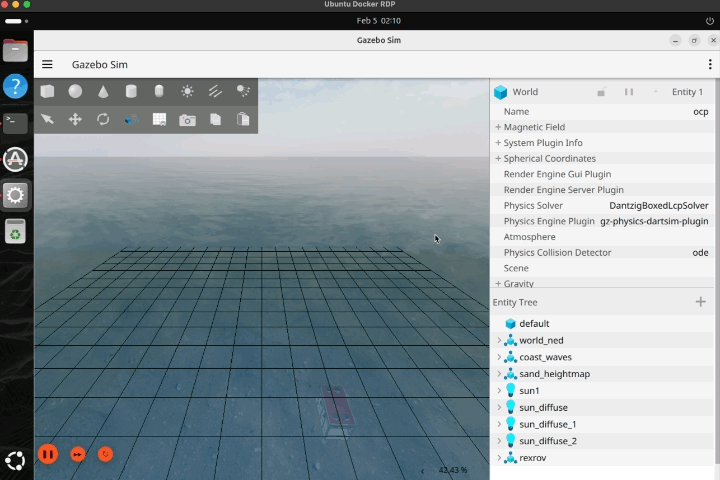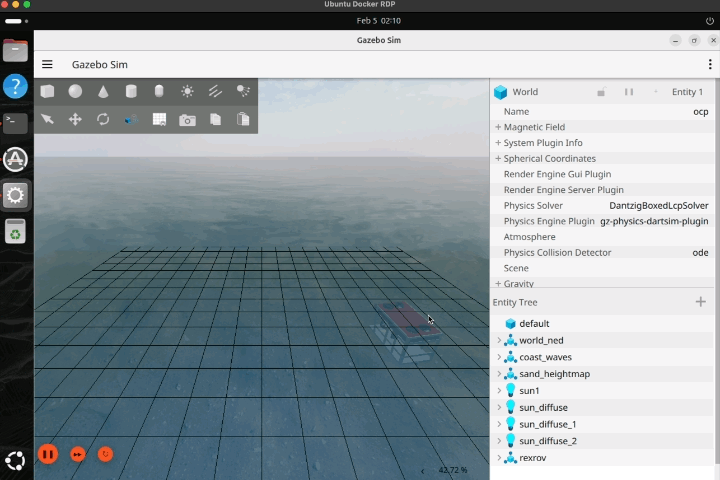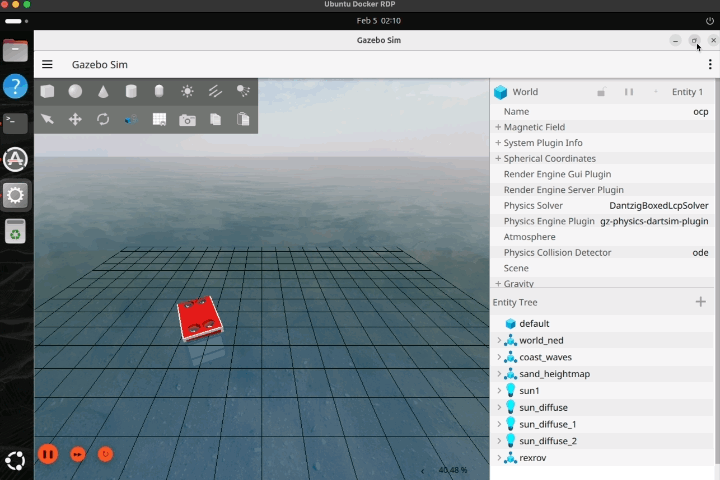
Estos datos son entradas del experimento. Conserva sus unidades, intervalo de interpolación, origen del mundo y referencia temporal. Compara corriente y movimiento del vehículo con la misma pose inicial.
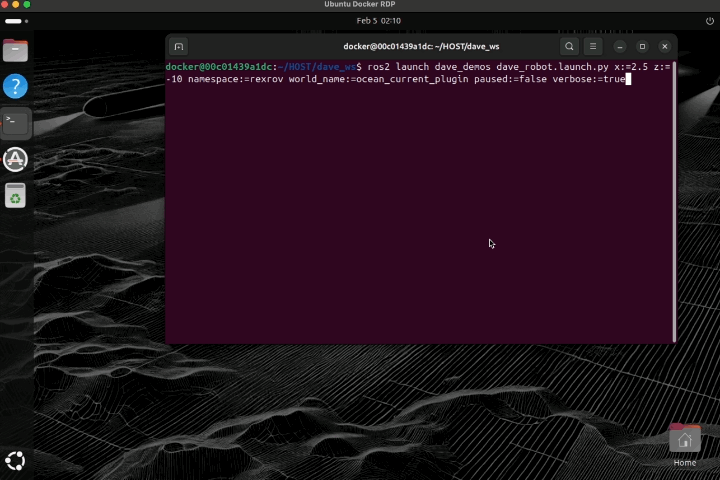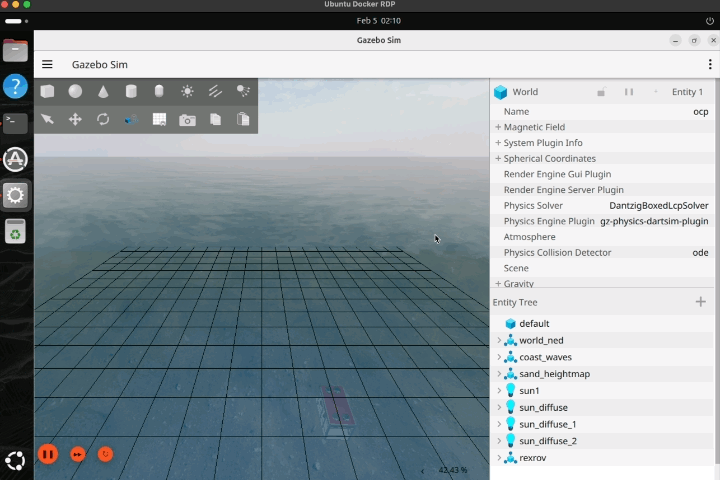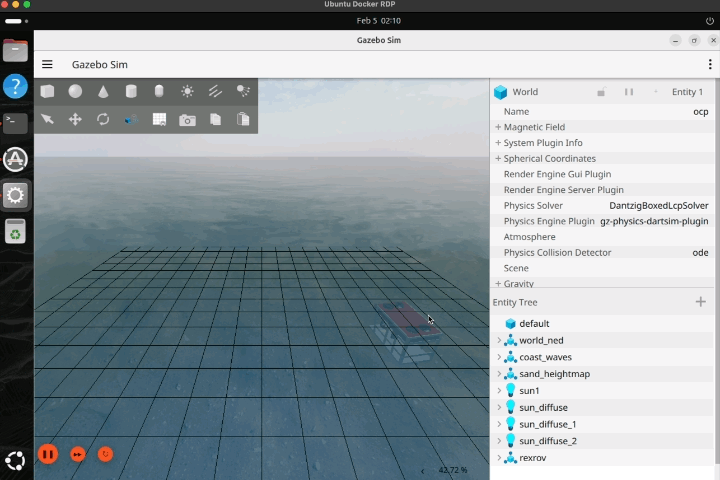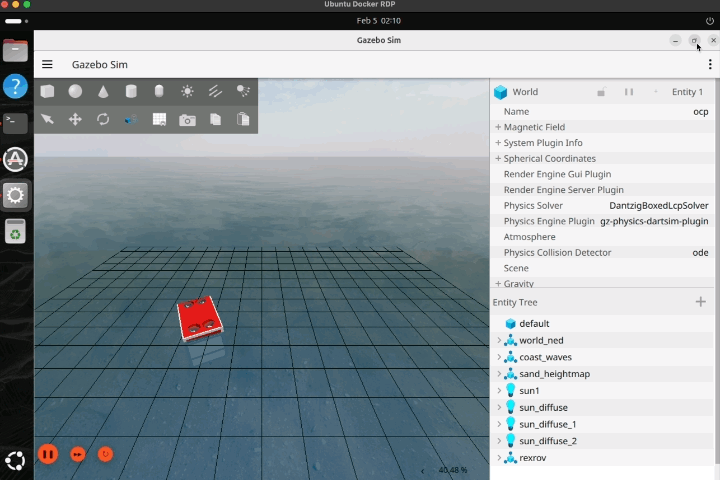
Flujo y respuesta del vehículo

Imágenes y vídeos: POSIM Notion Wiki. Consulta las referencias y licencias para la atribución de DAVE. Usa los comandos y tópicos de esta página.