
Planeador Slocum
El modelo glider_slocum incluye cuerpo, propulsor, hidrodinámica e interfaces de IMU, navegación y presión. Puedes usarlo para experimentos con planeadores o como base de otro vehículo.
Iniciar en el océano
En la terminal POSIM preparada para tu instalación:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=glider_slocum world_name:=posim_ocean_waves x:=4 z:=-1.5 \
  paused:=false gui:=true headless:=false \
  use_teleop:=false use_web_joystick:=false
Para observarlo en un mundo vacío, utiliza world_name:=empty.sdf z:=0.2.
Consultar las mediciones
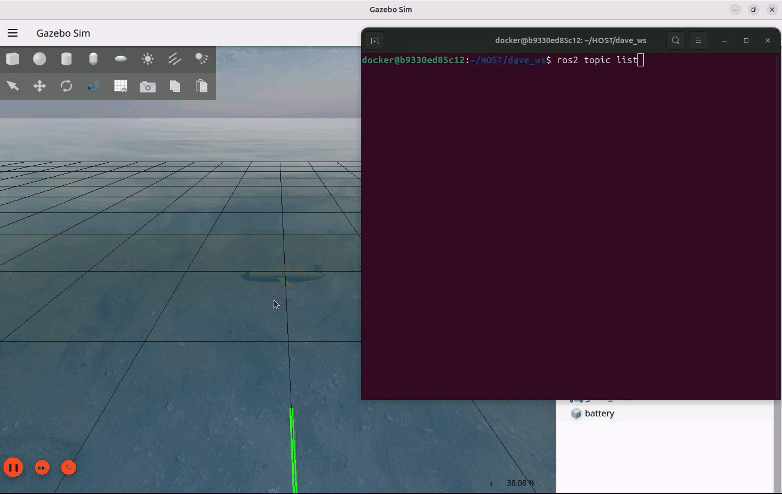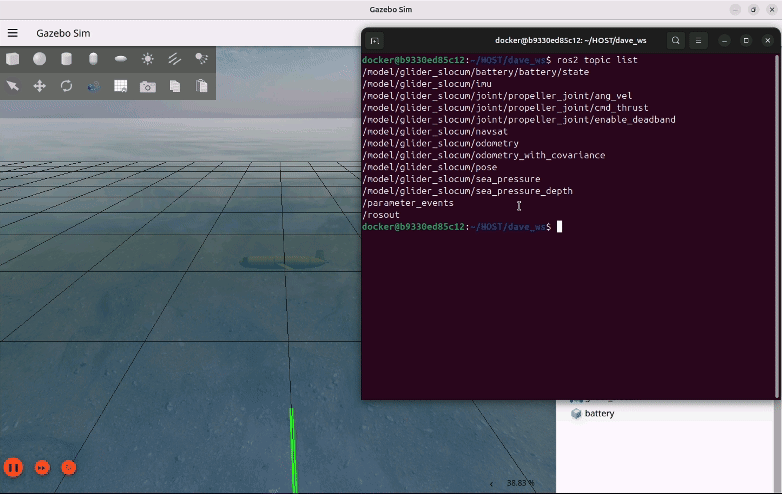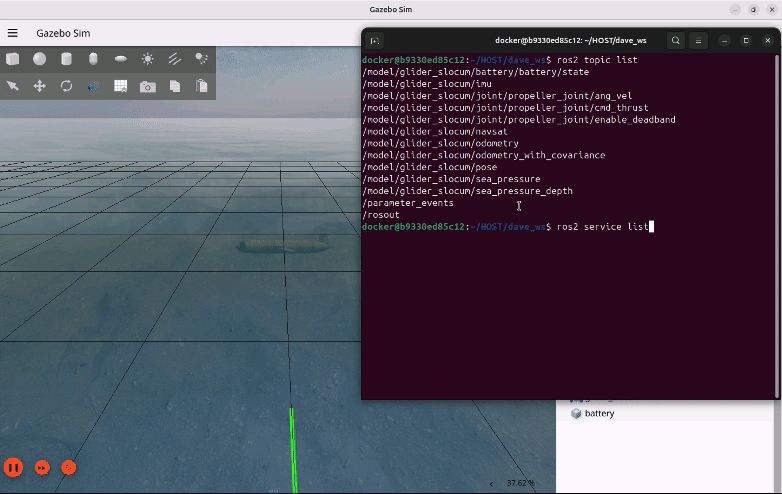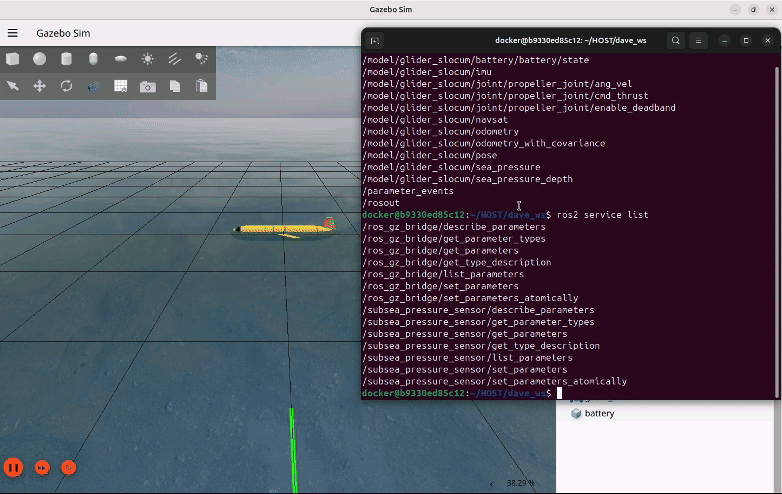
ros2 topic list -t
gz topic -l
Los tópicos Gazebo de IMU y NavSat están bajo /model/glider_slocum/. Consulta la configuración de puentes para elegir sus tópicos y tipos ROS. El modelo también carga el plugin de presión y el publicador de odometría de Gazebo.
Con el vehículo y el entorno activos, conecta tu nodo de control para realizar inmersiones o misiones de planeo.
Adaptar el modelo
Lee el SDF de Slocum junto con su configuración de puentes. Modifica de forma coherente masa, inercia, geometría de colisión y coeficientes hidrodinámicos. Comprueba los sistemas de referencia antes de conectar un estimador o controlador.
Conserva el modelo original para comparar. Añadir un robot explica cómo crear otra descripción; ROS, cómo observarla y controlarla.
Ver el planeador en movimiento
Imágenes y vídeos: POSIM Notion Wiki. Consulta la atribución a la documentación DAVE en Citas y licencias. Los comandos y tópicos vigentes son los de esta página.