
Objetos y escenarios de tareas
POSIM incluye modelos para manipulación, inspección e interacción. posim_object_models instala sus descripciones, mallas y configuración. Ejecuta los comandos en la terminal POSIM de tu instalación, también en WSL, Docker o RDP.
Catálogo local
Los directorios siguientes proceden de models/posim_object_models/description. Ábrelos para examinar SDF, eslabones, articulaciones y recursos. Los mundos de ejemplo también pueden usar objetos de Gazebo Fuel.
Empezar con una escena preparada
ros2 launch posim_demos posim_world.launch.py \
  world_name:=posim_plug_and_socket headless:=false
Otros escenarios son posim_electrical_mating y posim_bimanual_example. Usan recursos Fuel como un panel de prevención de reventones, conectores macho y hembra y jarrones sumergidos. Consulta sus URI y posiciones en el SDF antes de colocar el robot o probar contactos y articulaciones.
Añadir un objeto a un mundo
Sustituye la URI por el nombre real del recurso seleccionado:
<include>
  <uri>model://YOUR_OBJECT</uri>
  <name>task_object_1</name>
  <pose>3 0 -5 0 0 0</pose>
</include>
La posición se expresa en metros y los ángulos en radianes. Asigna un nombre distinto a cada instancia. Decide si el objeto será static: un blanco fijo de inspección y un objeto manipulable necesitan dinámicas diferentes.
La geometría visual define la apariencia; la de colisión, el contacto. Revisa escalas, posiciones, masa, inercia, límites de articulaciones y fricción. Prueba una interacción pequeña y controlada antes de interpretar resultados. Registra los estados mediante ROS 2.
Lanzar un objeto individual
Con el entorno cargado, inicia mossy_cinder_block:
ros2 launch posim_demos posim_object.launch.py \
  namespace:=mossy_cinder_block paused:=false gui:=true headless:=false
Este lanzamiento crea su propio mundo. Para combinarlo con otro ejemplo, añade elementos <include> al SDF de un único mundo. Consulta Añadir un robot y Mundos.
Usar modelos de Fuel localmente
Descarga y extrae un modelo del catálogo Fuel. Coloca juntos model.sdf, model.config, meshes/ y materials/, por ejemplo en ~/posim_models/my_object/. Registra el directorio padre en la terminal que iniciará Gazebo:
export GZ_SIM_RESOURCE_PATH="$HOME/posim_models${GZ_SIM_RESOURCE_PATH:+:$GZ_SIM_RESOURCE_PATH}"
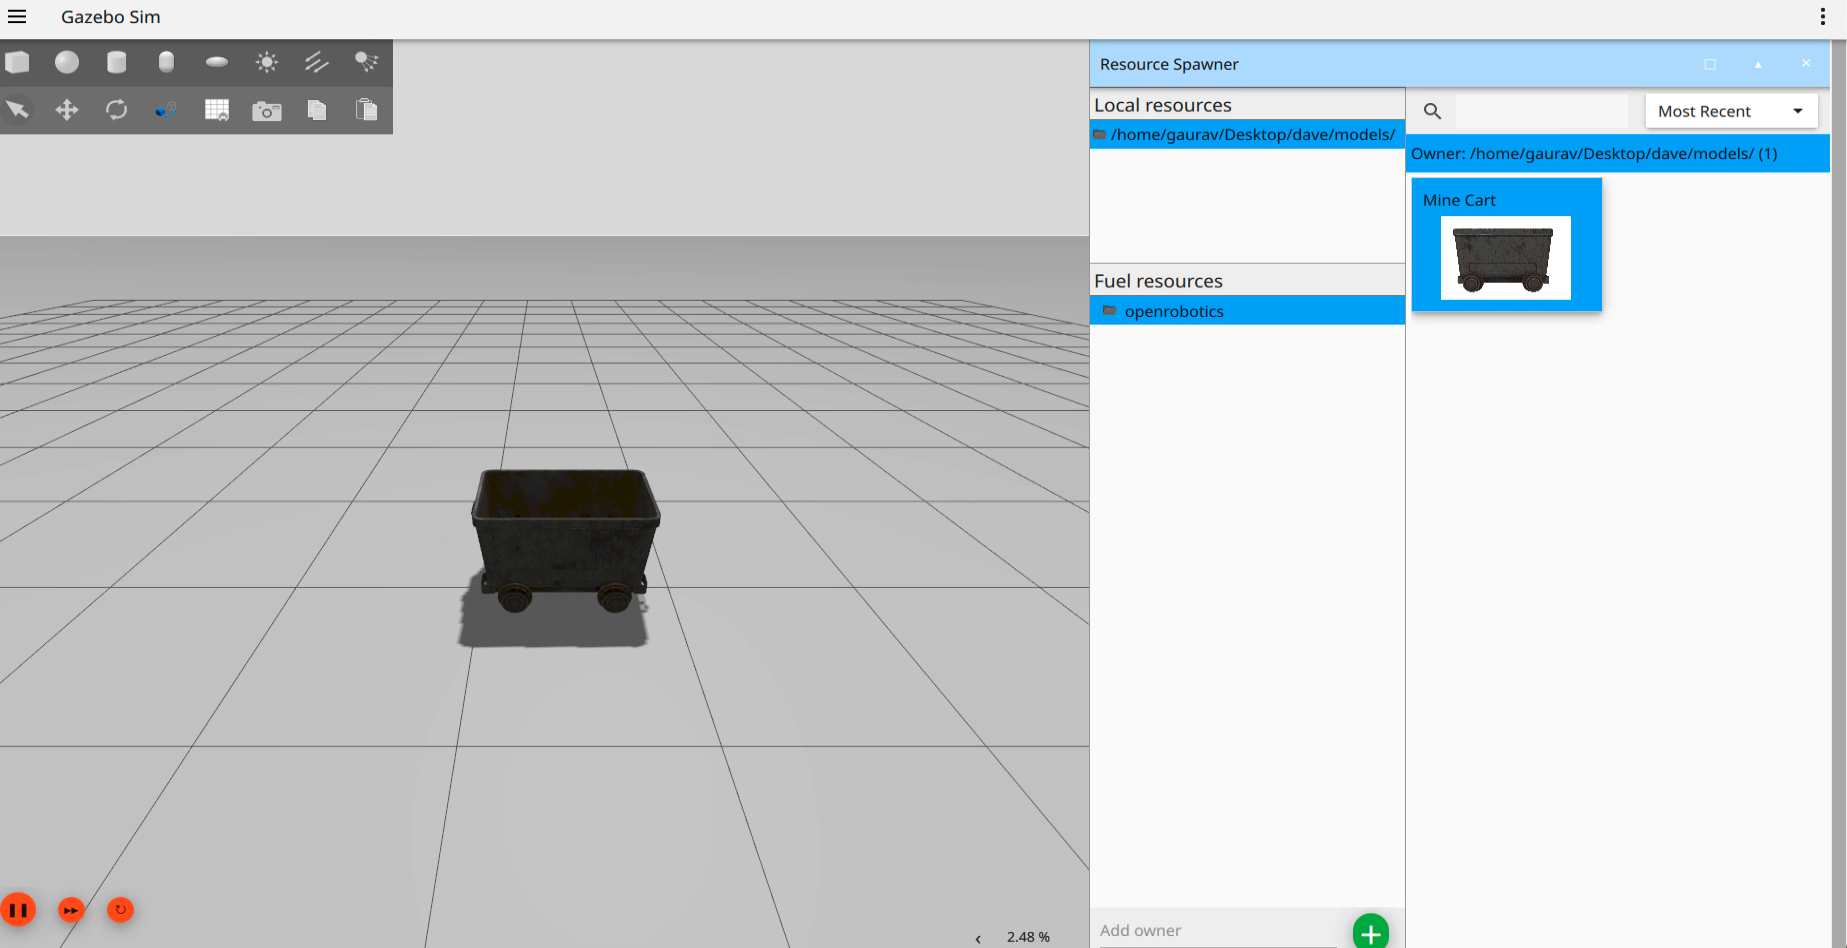
En Gazebo, abre Resource Spawner para colocar el modelo local. Para reutilizarlo en un SDF, usa <uri>model://my_object</uri>. También puedes usar la URI HTTPS del fragmento SDF de Fuel; necesitará una primera descarga. Conserva archivos y licencias para trabajar sin conexión.
Publicar en Fuel
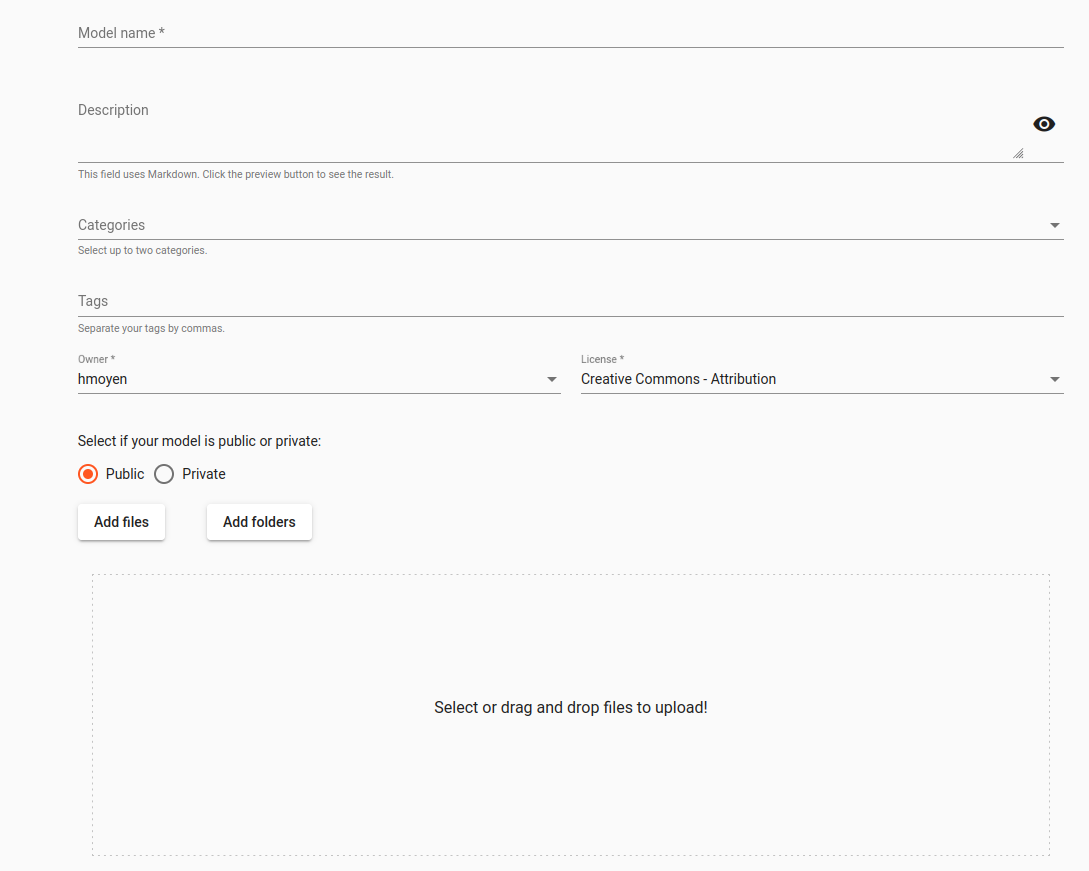
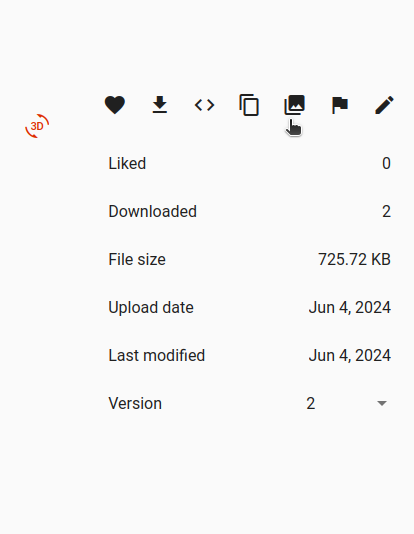
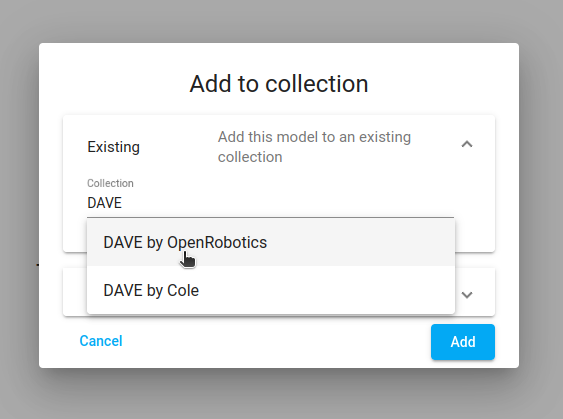
Inicia sesión en Gazebo Fuel y crea un modelo. Indica nombre, descripción y licencia; sube model.sdf, model.config y las mallas y materiales referenciados. Descarga el resultado y comprueba que no dependa de rutas locales externas. Puedes añadirlo a una colección.
Usa nombres de bibliotecas y clases de plugins disponibles en Jetty. Añadir un robot muestra cómo conectar flotabilidad, hidrodinámica, propulsión y sensores.
Imágenes: wiki Notion de POSIM. La página de citas y licencias recoge la atribución de la documentación DAVE. Para comandos y tópicos, usa los bloques de esta página.