
Sonar multihaz
El sonar multihaz de POSIM utiliza un modelo de dispersores puntuales para generar datos de intensidad y distancia e imágenes acústicas. El mismo plugin permite calcular con CPU, WGPU o CUDA. WGPU utiliza Vulkan en Linux o Metal en un entorno nativo de macOS para trabajar con GPU de distintos fabricantes. Consulta la configuración del cálculo.
Ejecutar un ejemplo
Prepara las terminales A y B y, si faltan, compila los paquetes del sonar. Inicia la simulación en A y consulta los datos en B. El primer comando selecciona el motor de cálculo automáticamente; el ejemplo específico selecciona WGPU y abre RViz.
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=blueview_p900 world_name:=posim_multibeam_sonar \
  paused:=false x:=4 z:=2.0 yaw:=3.14 gui:=true headless:=false
El paquete posim_multibeam_sonar_demo también ofrece un ejemplo independiente:
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
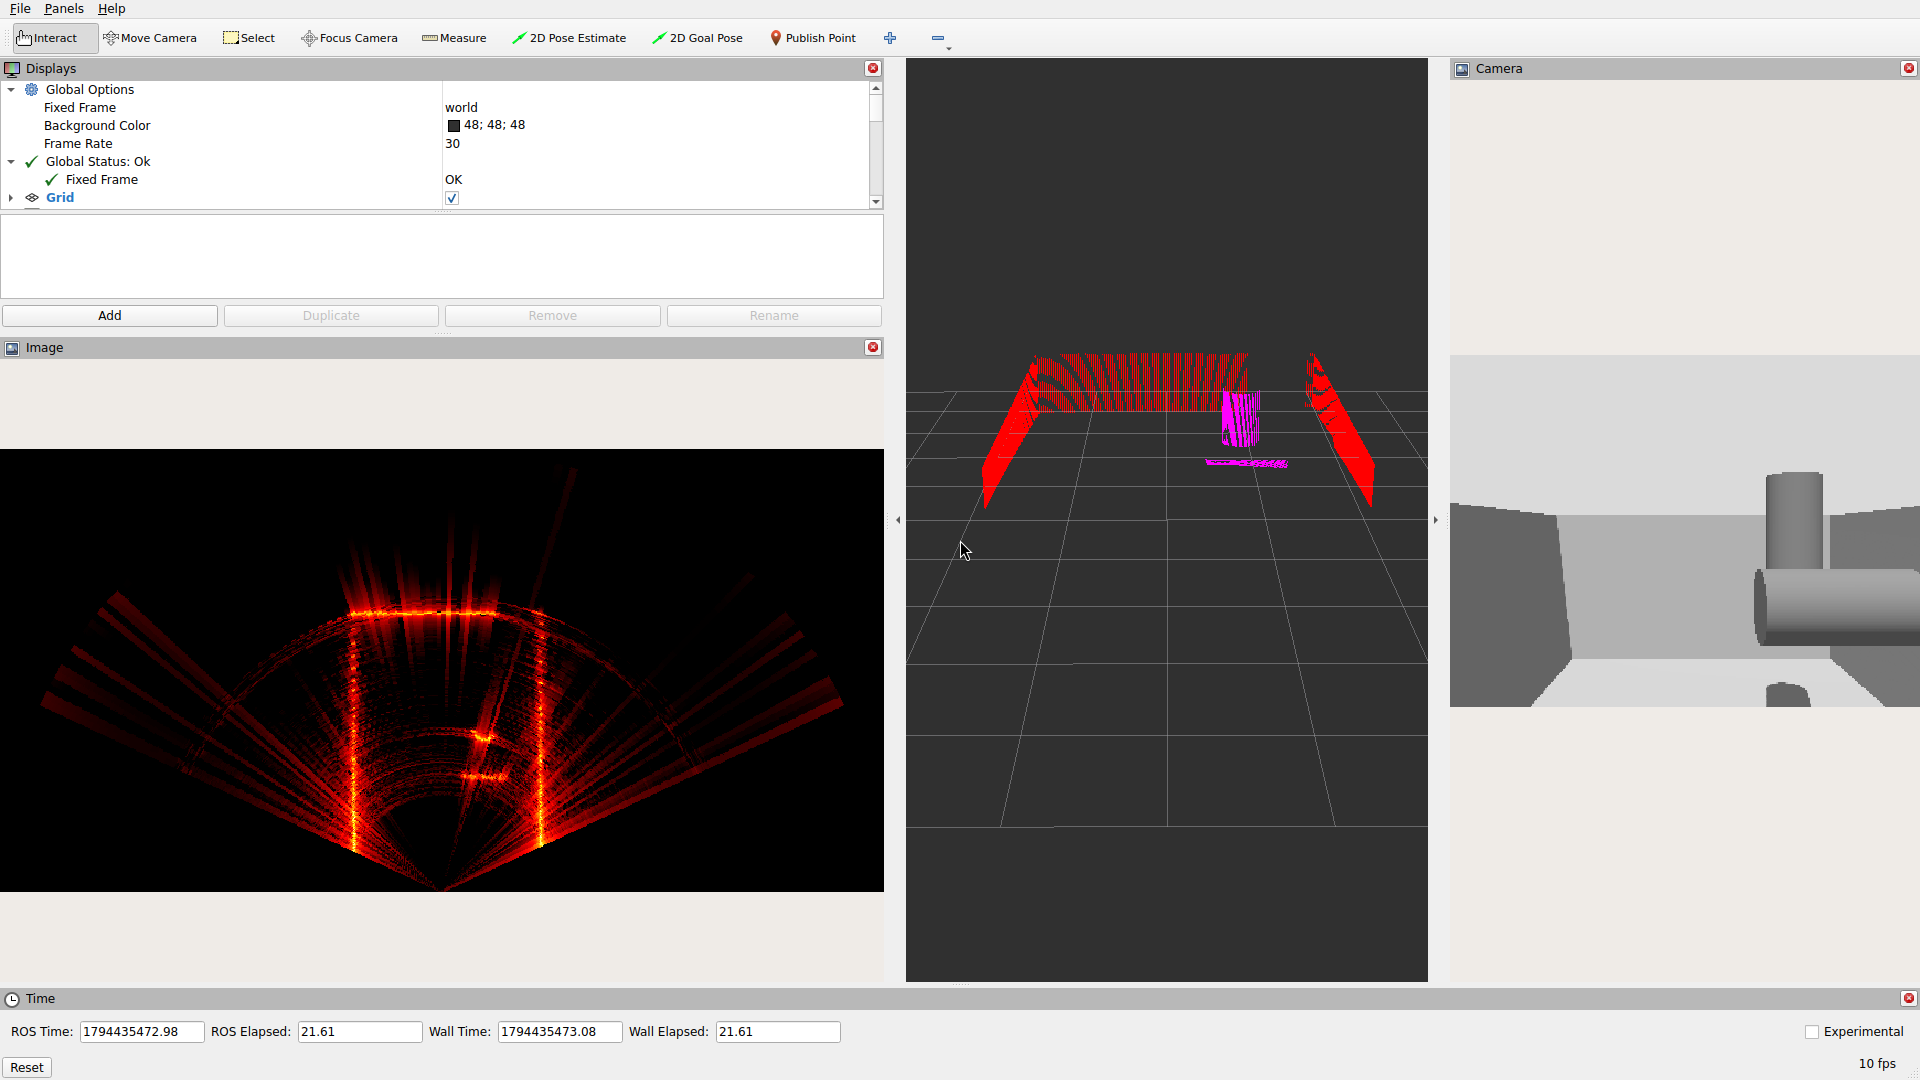
Ejecuta un solo ejemplo a la vez. Sustituye wgpu por cpu, cuda o auto para cambiar el motor de cálculo. Para un sonar a bordo, selecciona bluerov2_heavy_multibeam_sonar con un mundo adecuado.
Cómo funciona el sensor
Gazebo aporta la geometría de la escena. El modelo estima las normales de superficie, calcula la retrodispersión acústica, aplica la respuesta de recepción y comprime los retornos en celdas de distancia. Los datos acústicos y la imagen corresponden a la misma observación. Usa los datos brutos para el análisis y conserva los ajustes de ganancia y visualización.
Un valor positivo de spec/receiveBeamWidth activa el modo físico, que usa las coordenadas XYZ medidas por una cámara de profundidad que cubre todo el campo del sonar. Las muestras geométricas, las direcciones receptoras y las salidas de distancia son independientes. Las celdas cuyo centro está dentro del campo reparten su ángulo sólido completo; sus áreas de superficie proyectadas y la respuesta receptora con signo determinan la contribución a cada haz. Se usa un pulso Hamming de banda base, ancho de banda fijo y pico unitario. El intervalo de cálculo interno es mayor que el intervalo de distancia publicado. El paso de salida es soundSpeed / (2 × bandwidth); la longitud de cálculo no determina la ganancia del pulso. El intervalo de guarda interno no se publica ni cambia ese paso.
ray/scan/horizontal/samples define las columnas geométricas, ray/scan/vertical/rays las filas de imagen y beams las direcciones receptoras. El modo físico requiere un campo simétrico de menos de 180° en cada eje. Los límites de distancia son radiales; los píxeles fuera del campo o de esos límites tienen XYZ no válidas en la nube organizada. spec/receiveBeamWidth es la anchura total a media potencia, en radianes; spec/receiveGain es la ganancia lineal de presión (predeterminada: 1). Omitir la anchura o ponerla a cero selecciona el modo de cuadrícula predeterminado. El modo físico admite CPU y WGPU, pero no CUDA. No hay un límite fijo de 4096 muestras de frecuencia; las cuadrículas grandes siguen sujetas a los recursos del motor y a las dimensiones representables. Los coeficientes de dispersión se generan por imagen y celda geométrica. Se modelan retornos de banda base, sin propagación de fase portadora ni calibración de amplitud del equipo.
Consultar los datos
En el terminal B:
ros2 topic list -t
ros2 topic echo /sensor/multibeam_sonar/sonar_image \
  sensor_msgs/msg/Image --once --no-arr --qos-reliability reliable
- La imagen usa QoS
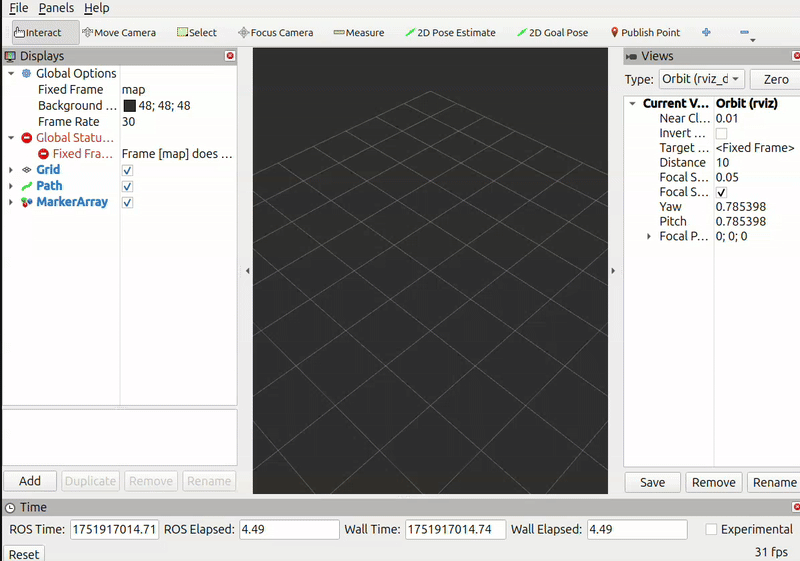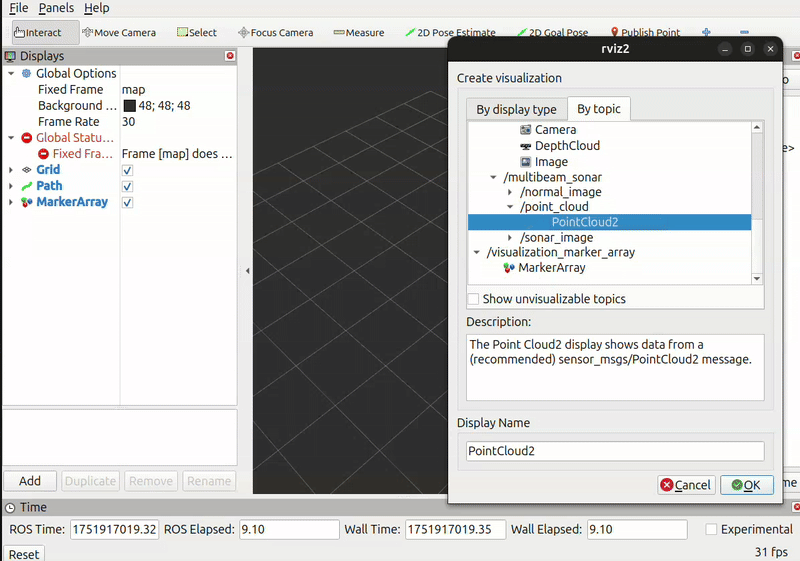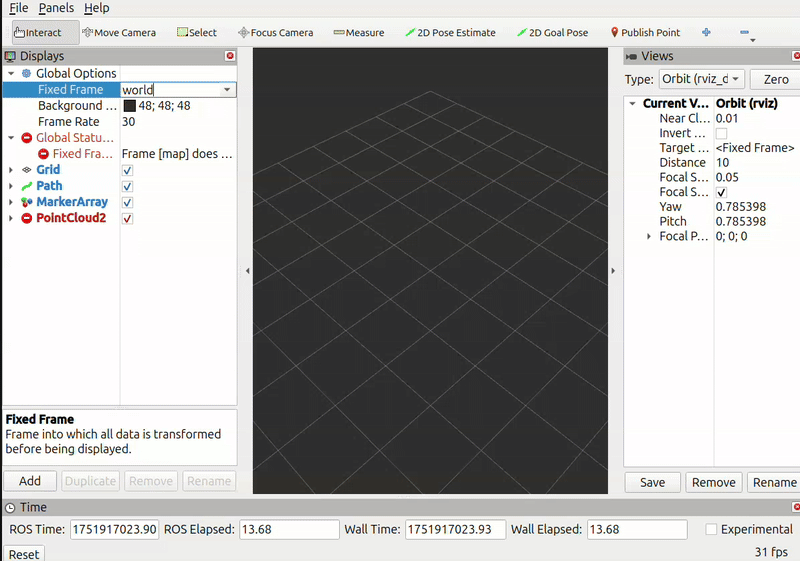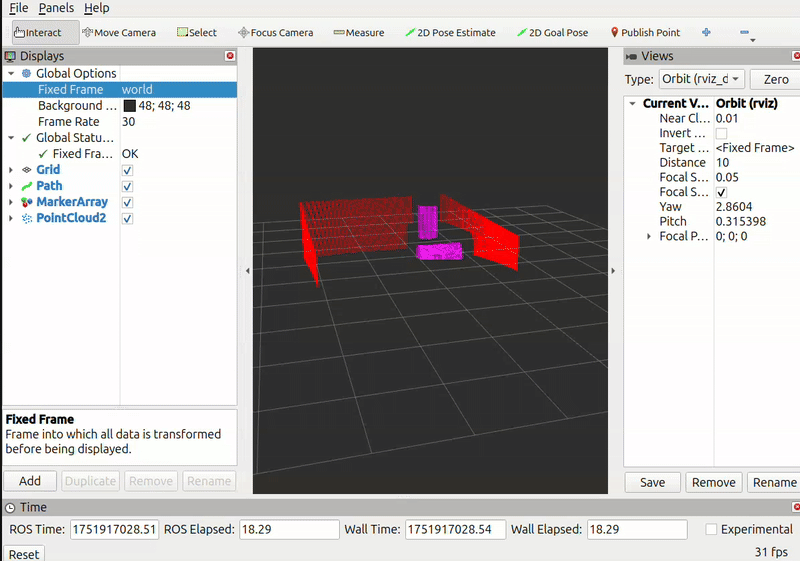
reliable; selecciona esa fiabilidad también en el panel Image de RViz. - Añade PointCloud2 para
/sensor/multibeam_sonar/point_cloud. - Los datos acústicos sin procesar usan
marine_acoustic_msgs/msg/ProjectedSonarImage. - El lanzamiento de BlueView conecta el reloj de Gazebo con ROS
/clock. Si un nodo usause_sim_time, comprueba que el mundo esté en marcha y que avance el reloj.
Configuración del sensor
Añade estos sistemas directamente dentro de <world>:
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="libmultibeam_sonar_system" name="custom::MultibeamSonarSystem"/>
Coloca el sensor P900 dentro de un <link> del modelo:
<sensor name="multibeam_sonar" type="custom" gz:type="multibeam_sonar">
  <always_on>true</always_on>
  <update_rate>30.0</update_rate>
  <topic>/sensor/multibeam_sonar</topic>
  <visualize>true</visualize>
  <gz:multibeam_sonar>
  <ray degrees="false">
    <scan>
      <horizontal>
        <beams>512</beams>
        <min_angle>-1.13447</min_angle>
        <max_angle>1.13447</max_angle>
      </horizontal>
      <vertical>
        <rays>300</rays>
        <min_angle>-0.10472</min_angle>
        <max_angle>0.10472</max_angle>
      </vertical>
    </scan>
    <range>
      <min>0.1</min>
      <max>10.0</max>
    </range>
  </ray>
    <spec>
        <!-- Sonar properties -->
      <verticalFOV>12</verticalFOV>
      <sonarFreq>900e3</sonarFreq>
      <bandwidth>29.9e3</bandwidth>
      <soundSpeed>1500</soundSpeed>
      <sourceLevel>220</sourceLevel>
      <maxDistance>10</maxDistance>
      <raySkips>10</raySkips>
      <sensorGain>0.02</sensorGain>
      <blazingSonarImage>true</blazingSonarImage>
      <writeLog>false</writeLog>
      <debugFlag>false</debugFlag>
      <writeFrameInterval>5</writeFrameInterval>
      <!-- ROS publication topics -->
      <pointCloudTopicName>point_cloud</pointCloudTopicName>
      <sonarImageRawTopicName>sonar_image_raw</sonarImageRawTopicName>
      <sonarImageTopicName>sonar_image</sonarImageTopicName>
      <frameName>forward_sonar_optical_link</frameName>
    </spec>
  </gz:multibeam_sonar>
</sensor>
El ejemplo solicita 512 haces horizontales en unos 130°, 300 rayos verticales en unos 12° y un alcance de 0.1–10 m. Usa 900 kHz, un ancho de banda de 29.9 kHz y una velocidad del sonido de 1500 m/s. Los 30 Hz configurados son la frecuencia solicitada; la frecuencia recibida depende del cálculo y del renderizado. Consulta el modelo completo.
Parámetros de <spec>
| Parámetro | Función | Valor predeterminado | Ejemplo P900 |
|---|---|---|---|
verticalFOV |
Apertura vertical acústica, grados | 10 | 12 |
sonarFreq |
Frecuencia acústica, Hz | 900000 | 900000 |
bandwidth |
Ancho de banda, Hz | 29500000 | 29900 |
soundSpeed |
Velocidad del sonido, m/s | 1500 | 1500 |
sourceLevel |
Nivel de la fuente, dB | 220 | 220 |
maxDistance |
Distancia de procesamiento, m; debe coincidir con el alcance de los rayos | 60 | 10 |
raySkips |
Paso de muestreo vertical; entero positivo | 10 | 10 |
sensorGain |
Ganancia de amplitud de ecos en la cuadrícula CPU predeterminada; sin uso en modo físico ni en WGPU/CUDA | 0.02 | 0.02 |
blazingSonarImage |
Semilla aleatoria basada en el reloj real; con false, semilla fija 1234 |
false | true |
pointCloudTopicName |
Sufijo del tópico de nube de puntos de Gazebo | point_cloud |
Igual |
sonarImageRawTopicName |
Sufijo del tópico ROS de datos acústicos | sonar_image_raw |
Igual |
sonarImageTopicName |
Sufijo del tópico ROS de imagen | sonar_image |
Igual |
frameName |
Identificador del sistema de referencia óptico | forward_sonar_optical_link |
Igual |
writeLog |
Guardar CSV en un directorio propio de cada ejecución | false | false |
writeFrameInterval |
Número de fotogramas entre escrituras; entero positivo | 10 | 5 |
debugFlag |
Salida de diagnóstico en la consola | false | false |
plotScaler |
Se lee y se muestra, pero no interviene en la generación de imágenes | 10 | Omitido |
Tópicos y sistemas de referencia
Los sufijos se añaden al <topic> del sensor, aquí /sensor/multibeam_sonar. La nube de puntos se publica como gz.msgs.PointCloudPacked y necesita el puente ROS incluido para obtener sensor_msgs/msg/PointCloud2. Haz coincidir pointCloudTopicName con sensor_config.py y usa el sistema de referencia óptico correcto en frameName.
Los archivos de lanzamiento del BlueView P900 y del sonar BlueROV2 publican una transformación identidad de world al sistema de referencia del sonar para la visualización en RViz. Las coordenadas de la nube de puntos siguen siendo relativas al sensor. Esta transformación estática no sigue el movimiento del vehículo ni incorpora la posición y orientación de montaje del sonar. Para crear mapas en coordenadas del mundo, sustitúyela por una cadena de transformaciones que incluya ambas poses.
Geometría de los rayos
Los valores predeterminados de <ray> son 256 haces horizontales, 3 rayos verticales, ángulos horizontales ±π/4, verticales ±π/8 y alcance 0.1–5 m. Los ángulos se expresan en radianes; con degrees="true" se usan grados. El <reference_frame> opcional dentro de <gz:multibeam_sonar> parte de una pose nula.
Mantén completos los bloques <ray> y <spec>: los valores predeterminados se aplican a sus campos internos. Ajusta el alcance y maxDistance de forma coherente. La implementación define cómo se interpretan los parámetros y se publican los datos.
Mediciones repetibles
Deja desactivado el registro al medir rendimiento, salvo que forme parte del experimento. Consulta Configuración y ajuste del sonar y conserva los parámetros acústicos y blazingSonarImage al comparar ejecuciones.
Motor de cálculo
| Selección | Comportamiento |
|---|---|
auto |
Prueba CUDA, WGPU y CPU, en ese orden; opción predeterminada |
wgpu |
Usa un adaptador Vulkan/Metal compatible; si no está disponible, el sensor no se inicializa |
cuda |
Requiere GPU NVIDIA y el backend CUDA compilado e instalado; falla si no está disponible |
cpu |
Calcula los ecos en la CPU; Gazebo sigue necesitando renderizado |
El ejemplo específico admite compute_backend; los demás lanzamientos leen POSIM_SONAR_COMPUTE_BACKEND. Comprueba la línea Using sonar compute backend: al arrancar. La guía Configurar el sonar explica la selección del adaptador, los requisitos y las diferencias numéricas.
Añadir otro sensor
- Copia
models/posim_sensor_models/description/blueview_p900/con un nuevo identificador. - Prepara su
config/<identificador>/sensor_config.py. Alinea nombres de modelo, enlaces, sistemas de referencia y tópicos del puente. - Ajusta muestras, ángulos y alcance. Incluye los dos sistemas del apartado de configuración en el mundo; usa el SDF de ejemplo como referencia.
- Prepara el motor de cálculo y el renderizado, vuelve a compilar el espacio de trabajo y carga su entorno. Selecciona el sensor con los argumentos de lanzamiento.
Guardar y representar datos sin procesar
Con writeLog=true, cada sensor crea SonarRawData_<run>_<suffix>/ en el directorio de trabajo del simulador e imprime la ruta. Guarda CSV numerados y SonarRawData_beam_angles.csv, sin sobrescribir grabaciones anteriores. Los intervalos inferiores a 1 se ajustan a 1; si no puede crear el directorio, desactiva el registro y comunica el error.
Desde el directorio indicado, abre el primer fotograma:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv
Para guardar las figuras en PNG:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv \
  --output-dir plots --no-show
La herramienta de representación se instala también sin CUDA. Genera una imagen de sonar y cinco perfiles de haces repartidos uniformemente, o todos si hay menos de cinco.
| Opción | Efecto |
|---|---|
--range-max |
Distancia máxima mostrada, m |
--beam-step |
Mostrar un haz de cada N |
--dynamic-range |
Intervalo bajo el máximo, dB; predeterminado: 60 |
Los colores son relativos al máximo de cada fotograma: compara los valores CSV para contrastar ejecuciones. La primera columna contiene distancias; las demás, retornos complejos por haz. Conserva el archivo de ángulos junto a los datos y vigila el espacio ocupado en disco.
Escenas y observaciones
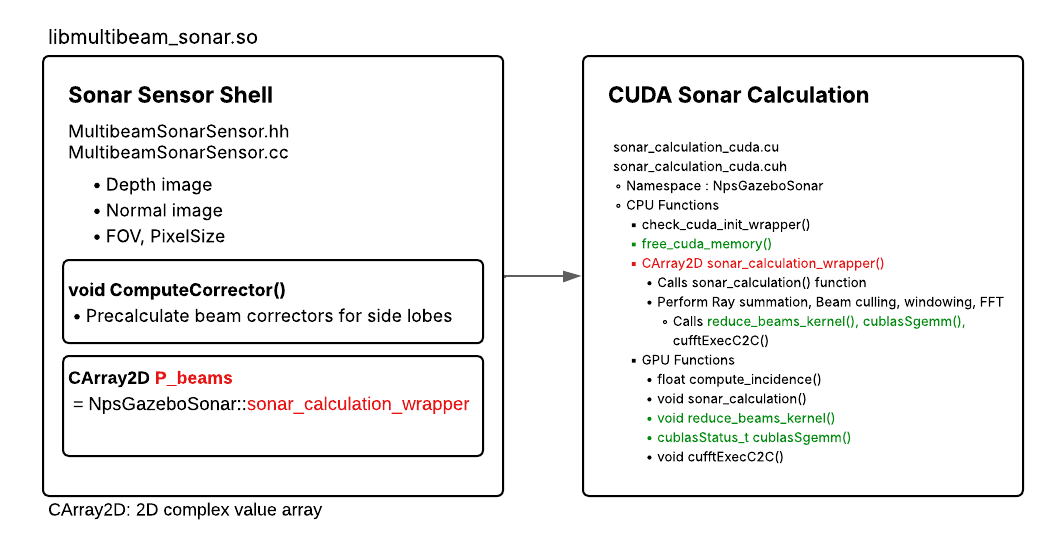
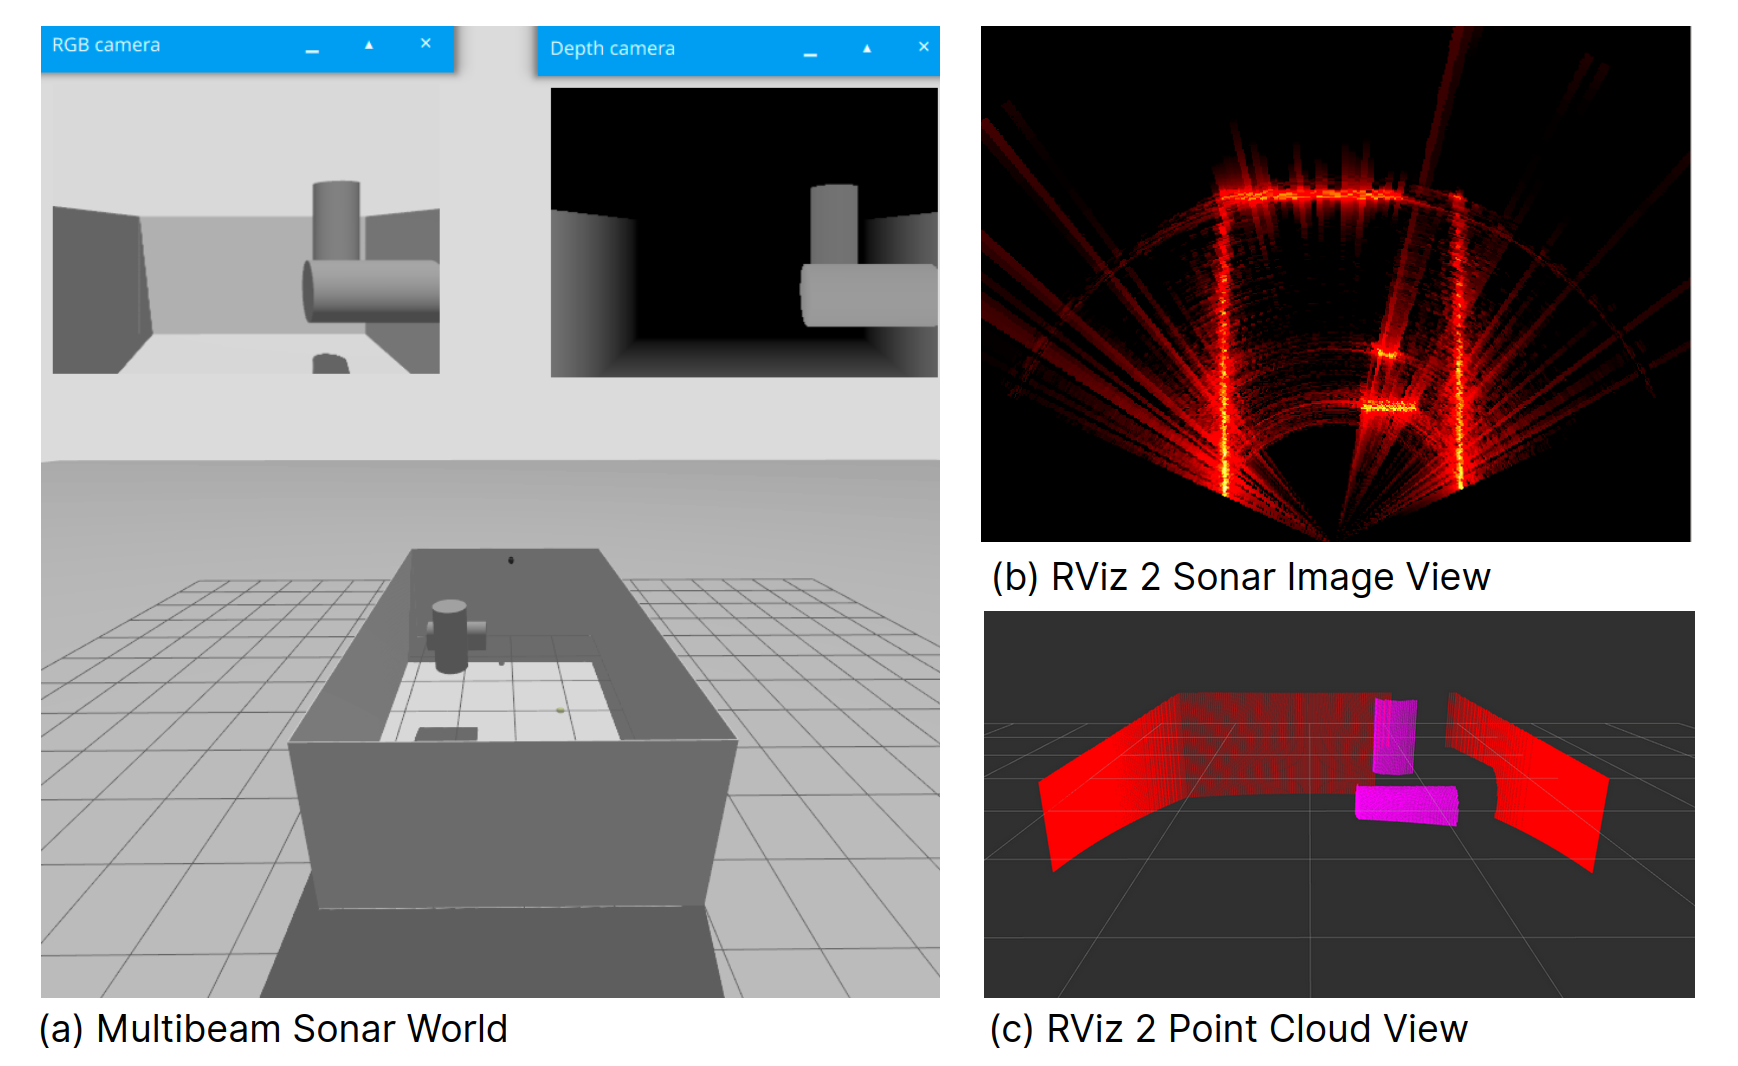
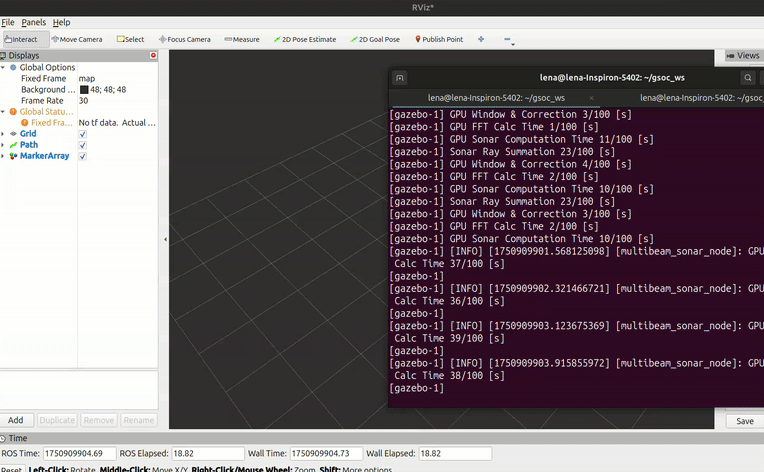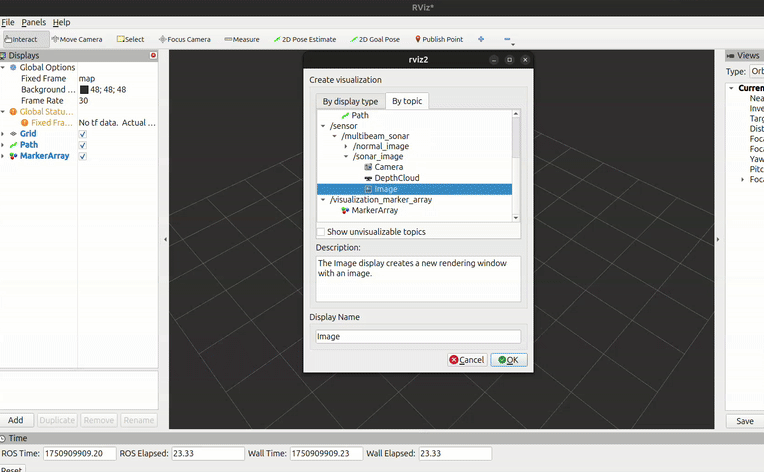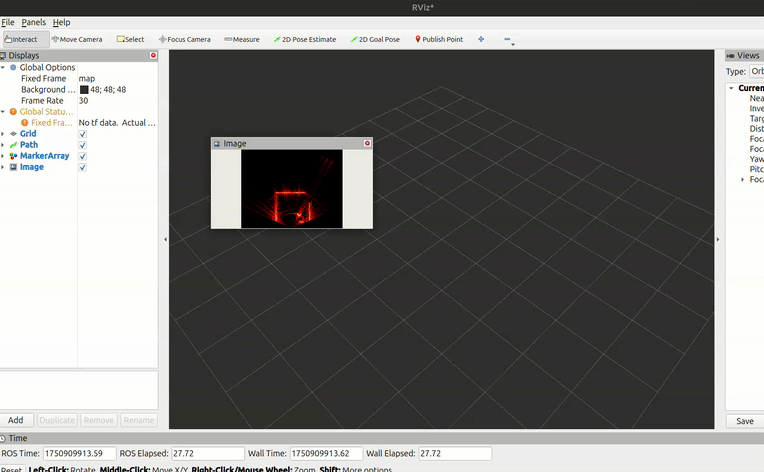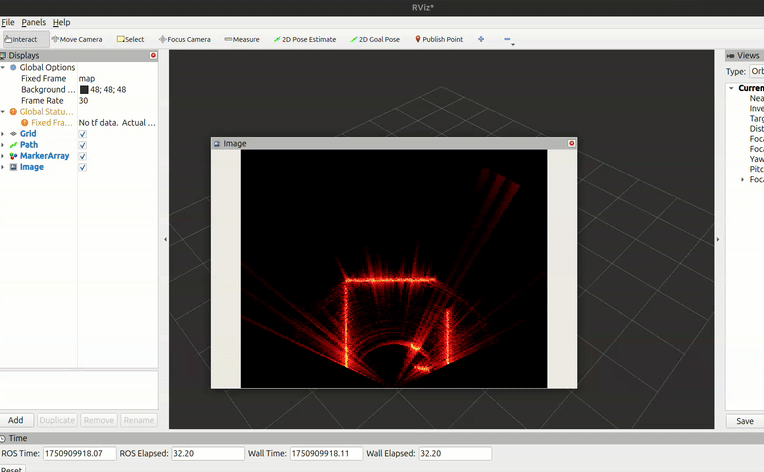
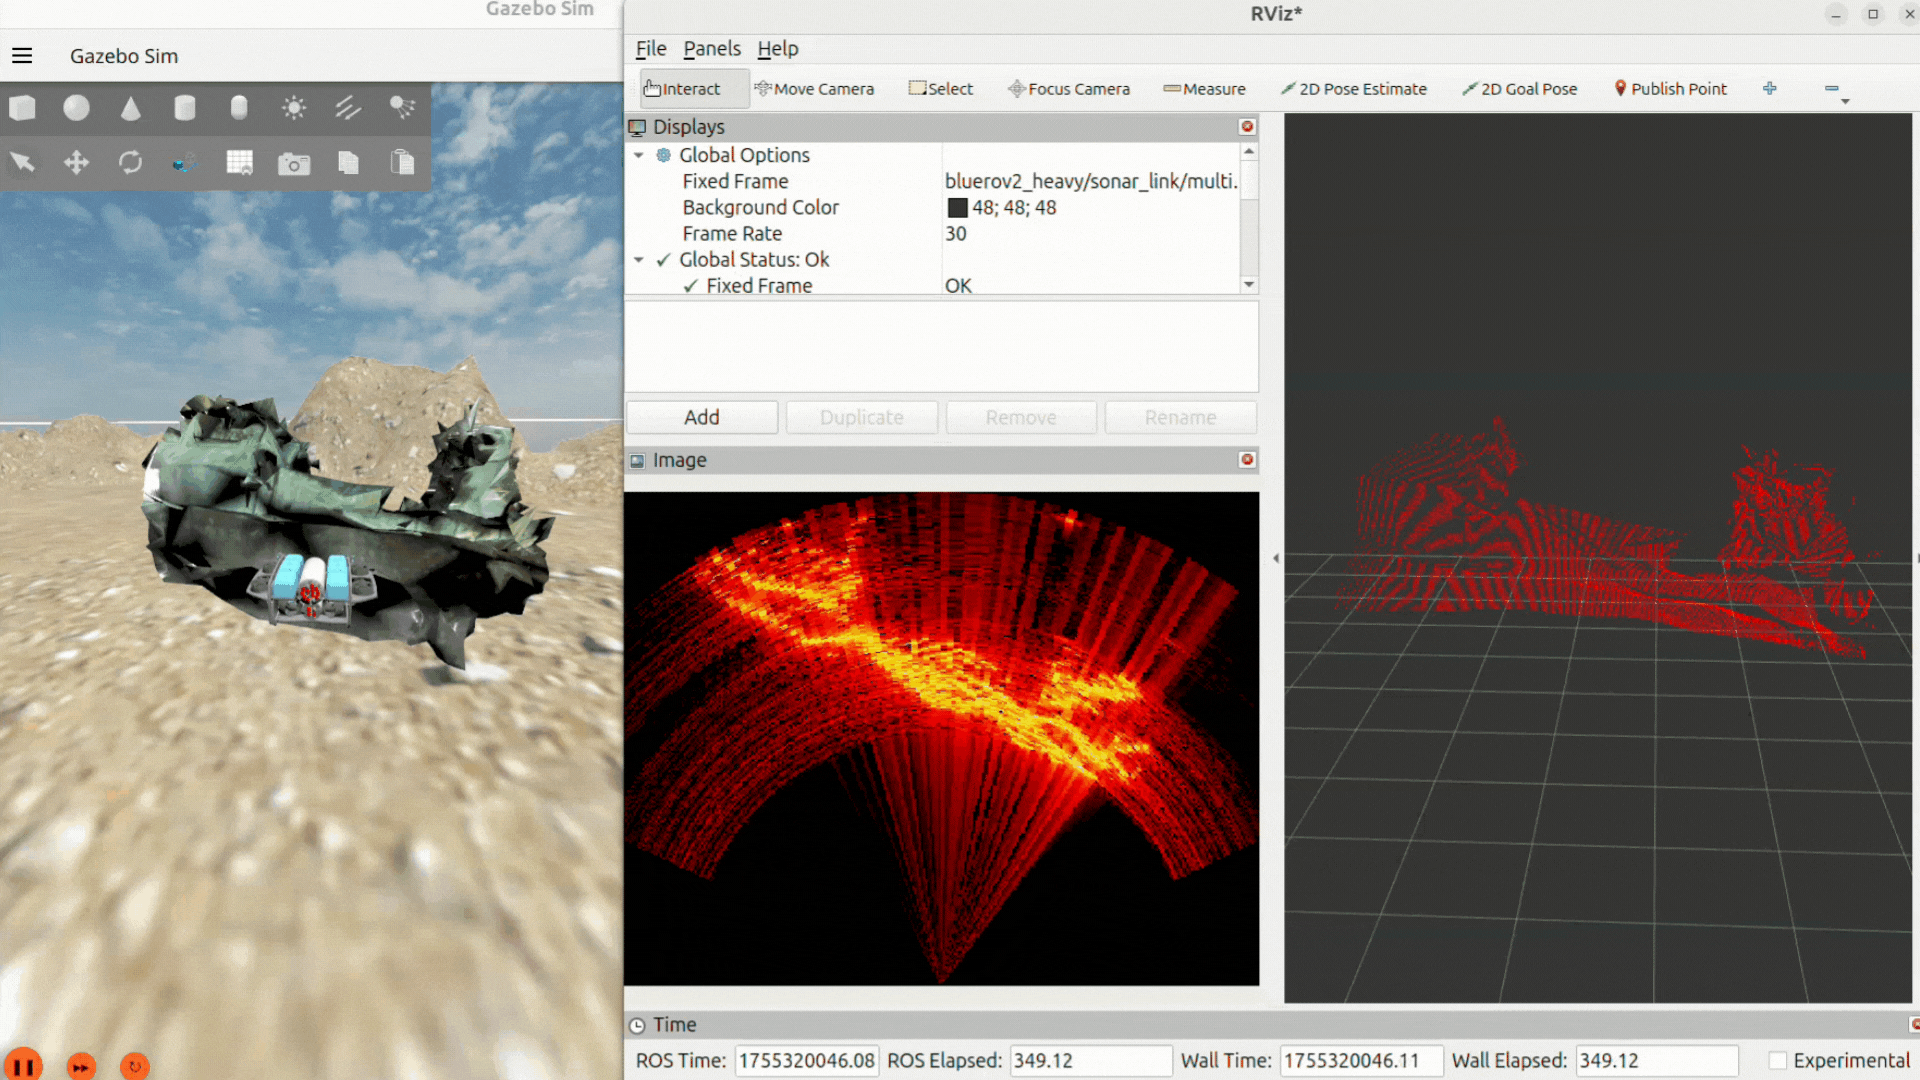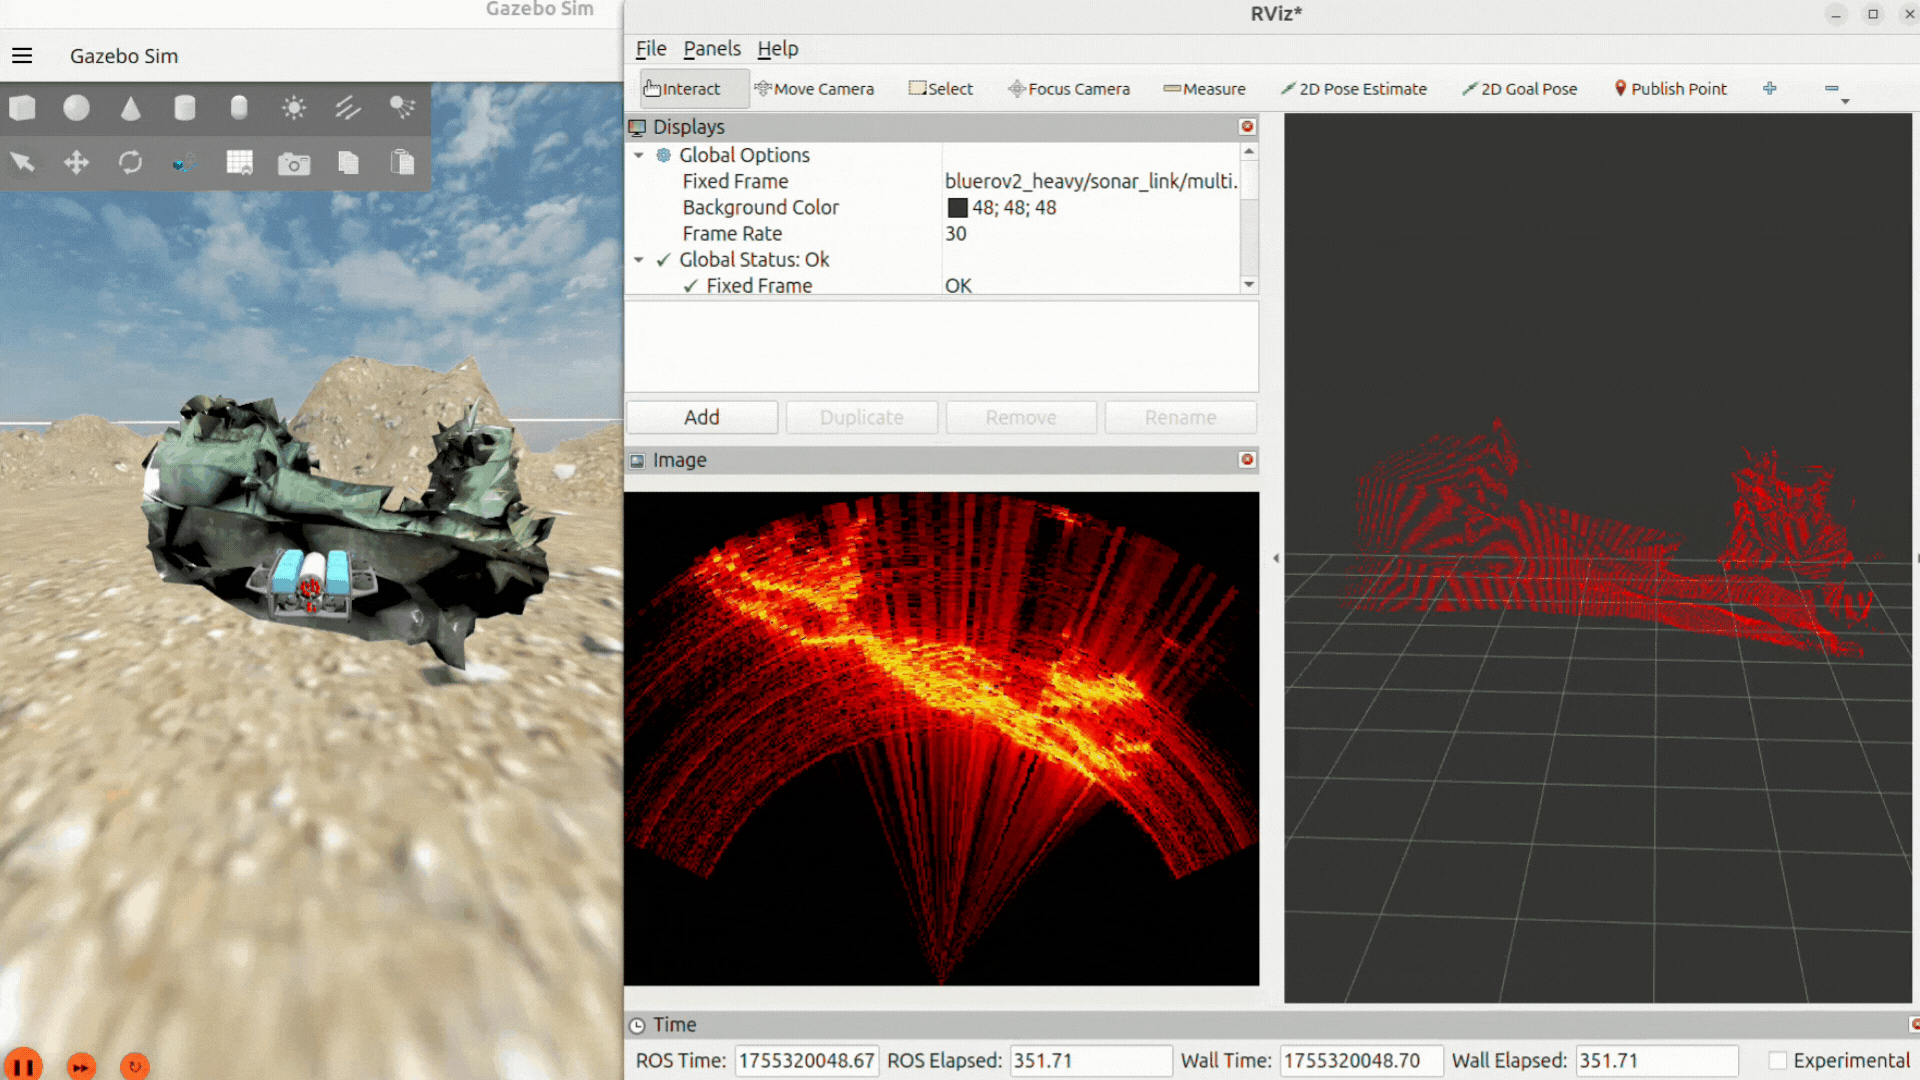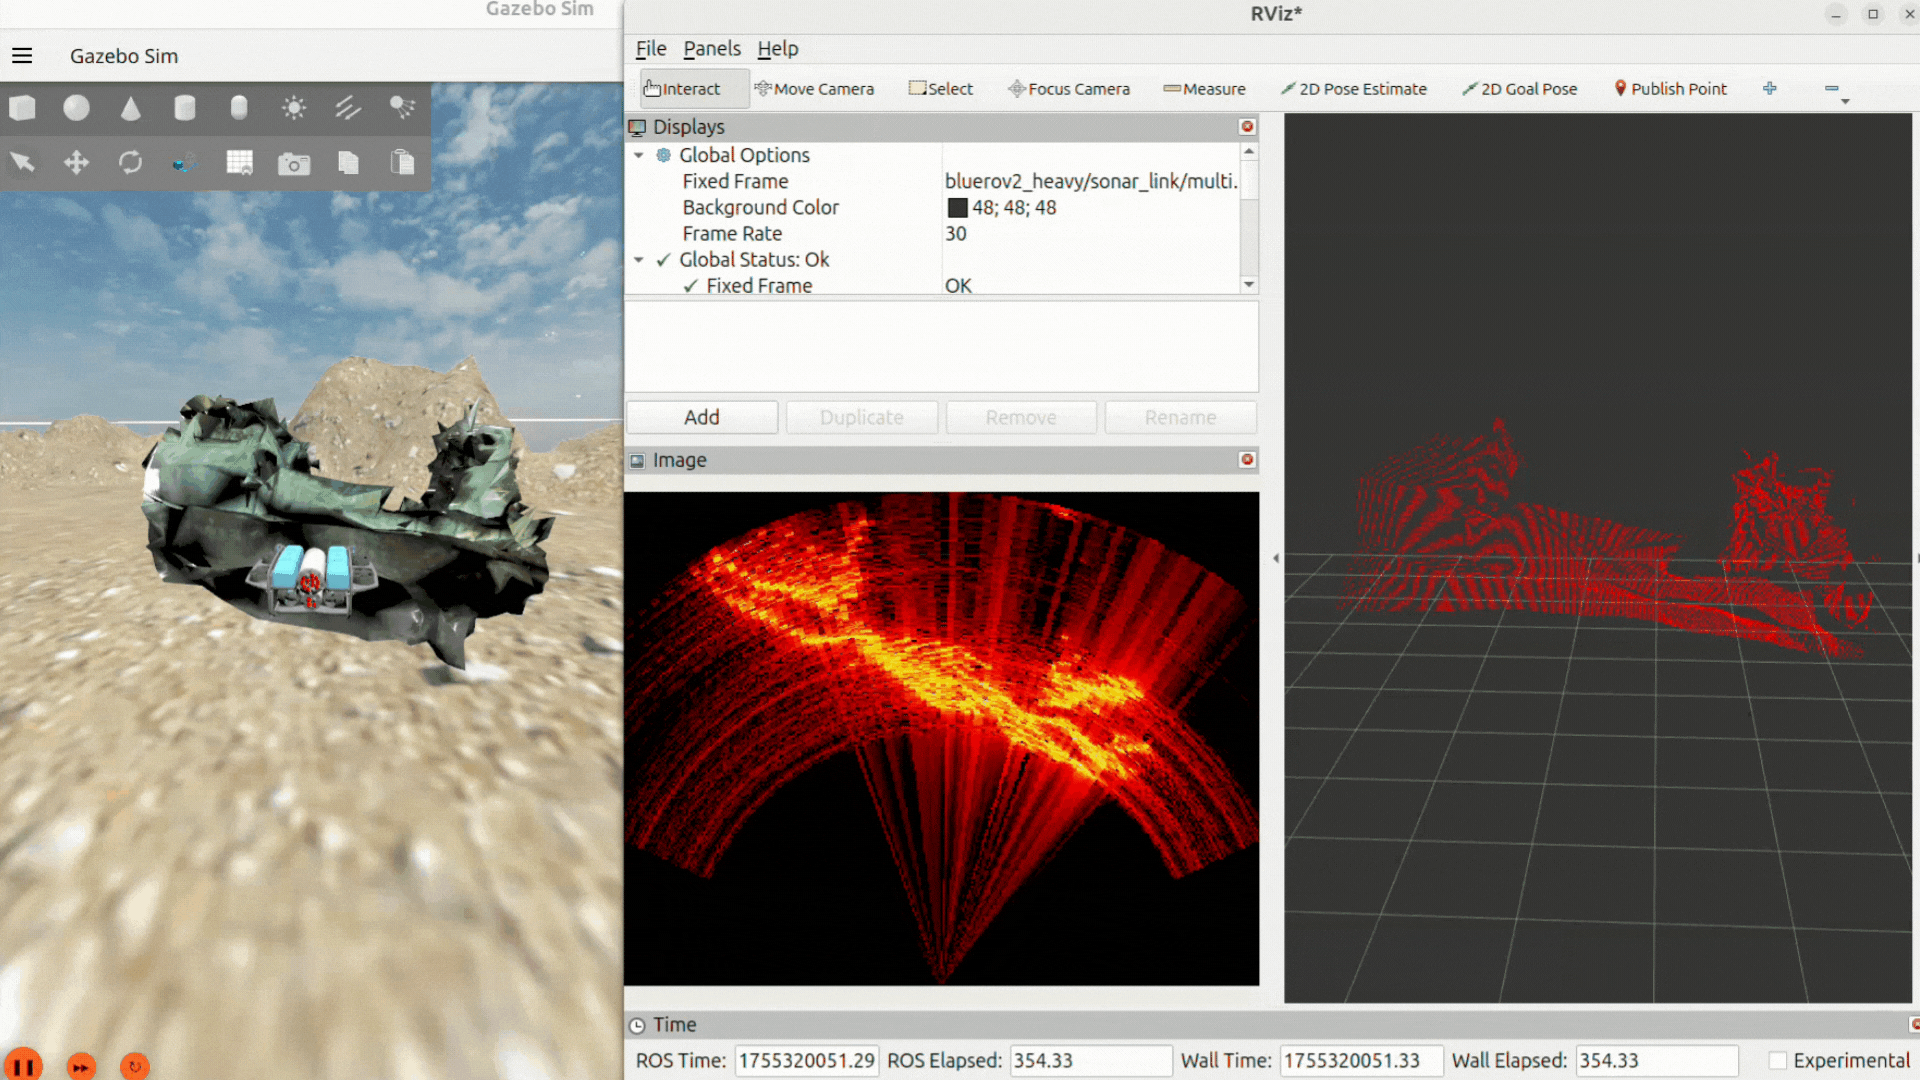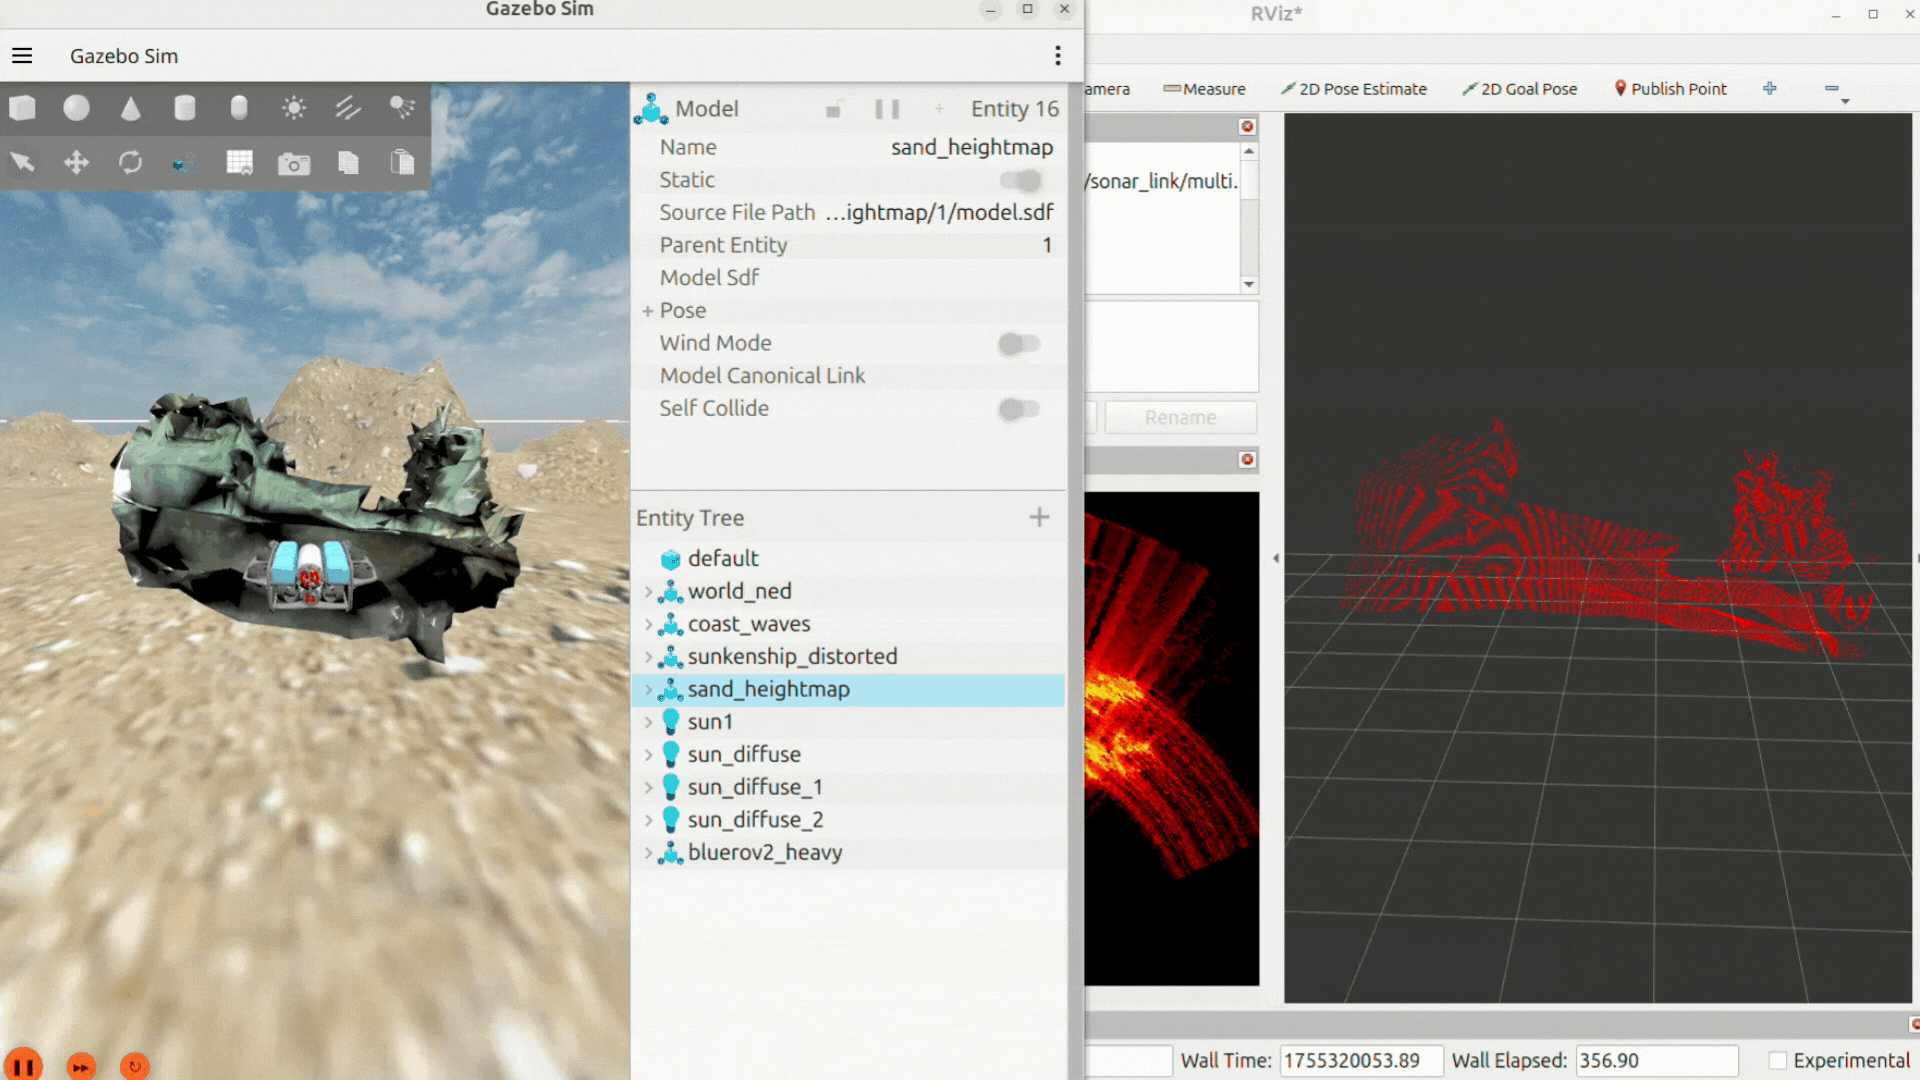
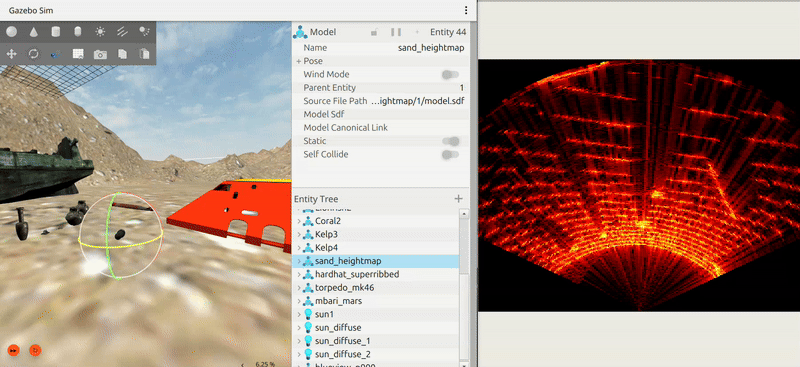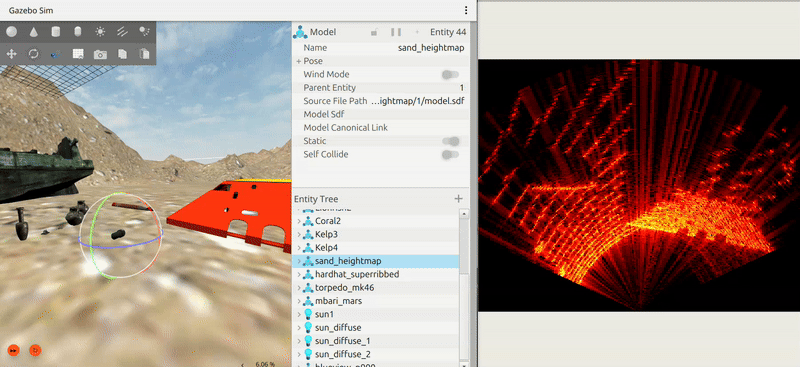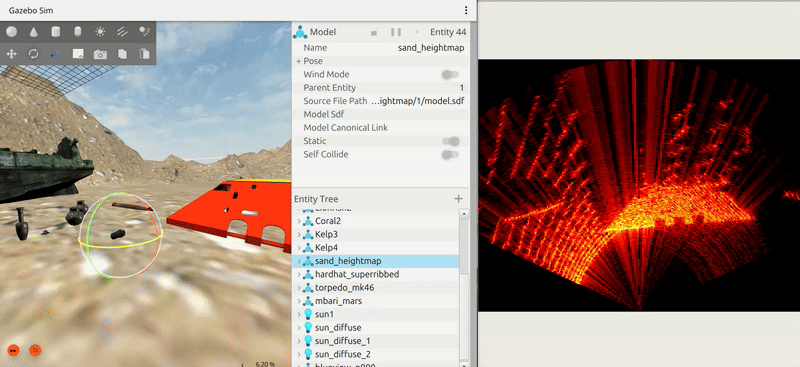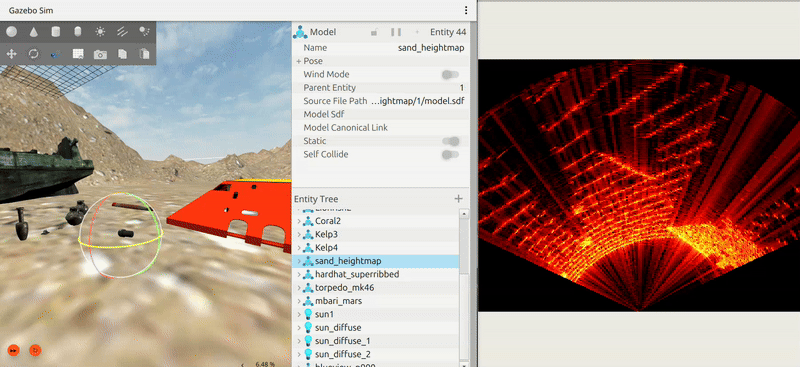
Imágenes y vídeos: POSIM Notion Wiki. Las referencias y licencias recogen la atribución de DAVE y del modelo de sonar. Usa los comandos y tópicos de los bloques de esta página.