
DVL: medición de velocidad
Un DVL estima la velocidad respecto al fondo o al agua circundante. POSIM combina el sistema DVL de Gazebo con un puente ROS que genera posim_interfaces/msg/DVL.
Ejecutar el sensor
En la terminal A preparada para tu instalación:
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=nortek_dvl500_300 world_name:=dvl_world z:=-30 \
  paused:=false gui:=true headless:=false
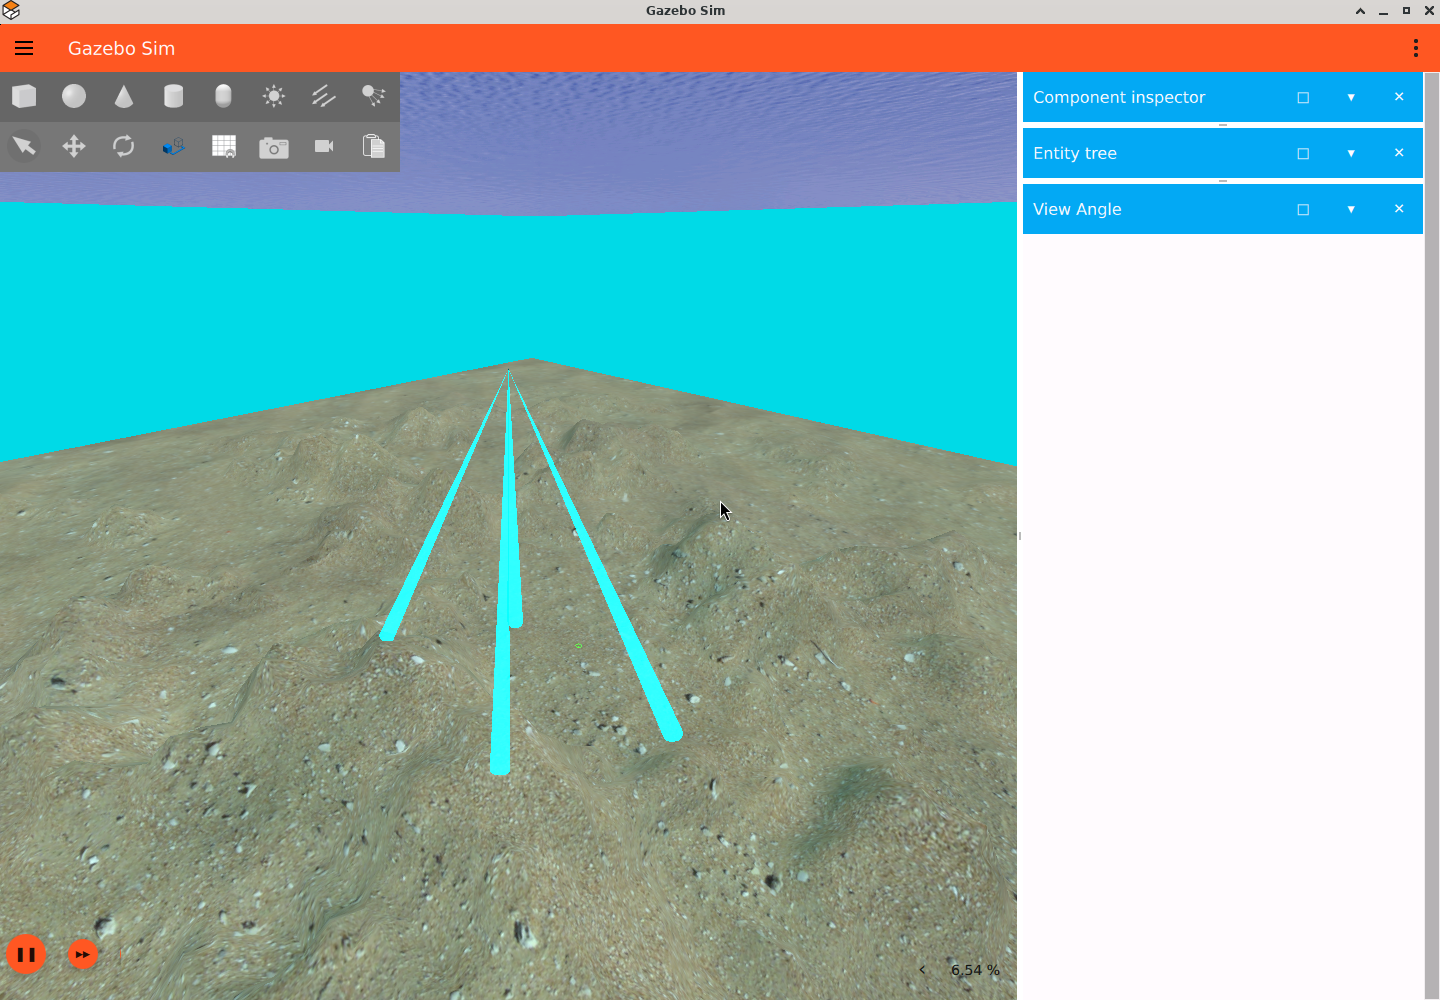
En la terminal B preparada, consulta Gazebo, detén esa consulta con Ctrl+C y después consulta ROS:
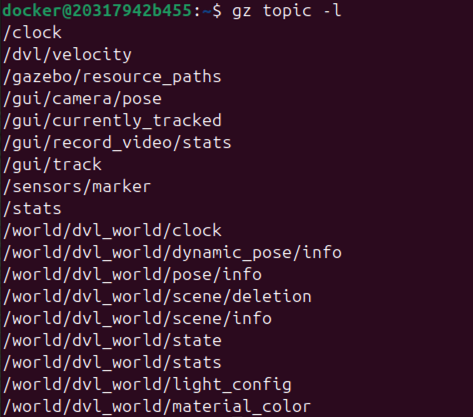
gz topic -e -t /dvl/velocity
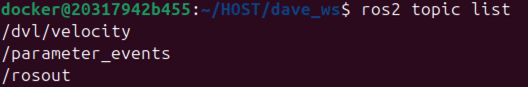
ros2 topic echo /dvl/velocity posim_interfaces/msg/DVL --once
Si creas otro sensor, usa el topic definido en su modelo.
Integración SDF
Añade estos sistemas directamente en <world>:
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="gz-sim-dvl-system"
        name="gz::sim::systems::DopplerVelocityLogSystem"/>
El puente POSIM va dentro del <model> del sensor. Su topic debe coincidir con el <topic> del DVL situado en <link>:
<plugin filename="DVLBridge" name="posim_ros_gz_plugins::DVLBridge">
  <topic>/dvl/velocity</topic>
</plugin>
El SDF completo del DVL500-300 define un sensor type="custom" gz:type="dvl", cuatro haces y los modos de seguimiento. El mundo aporta la geometría del fondo.
Parámetros y unidades
DVLBridge acepta un único parámetro: topic, predeterminado /dvl/velocity. Recibe mensajes de Gazebo y publica mensajes ROS en esa ruta. Los demás campos pertenecen al sensor Gazebo; la tabla muestra el ejemplo DVL500-300.
| Campo SDF del sensor | Significado | Ejemplo |
|---|---|---|
topic, update_rate |
Ruta y frecuencia solicitada, Hz | /dvl/velocity, 8 |
gz:dvl/type |
Disposición de transductores | phased_array |
arrangement: aperture, rotation, tilt |
Ángulos de haz; degrees="true" usa grados |
Apertura 3°, giros −135/135/45/−45°, inclinación 25° |
minimum_range, maximum_range |
Alcance acústico, m | 0.3, 200 |
reference_frame |
Posición en m y orientación en rad | 0 0 0 3.14 0 -1.57 |
tracking/bottom_mode/when, tracking/water_mass_mode/when |
Selección de seguimiento | Ambos best |
Seguimiento: noise/stddev |
Desviación estándar de velocidad, m/s | Fondo 0.005; agua 0.015 |
Masa de agua: water_velocity |
Componentes x/y/z, m/s | 0/0/0 |
Masa de agua: boundaries/near, boundaries/far, bins |
Límites de muestreo en m y número de celdas | 10, 100, 10 |
Seguimiento: visualize |
Mostrar geometría de muestreo | true |
La implementación del puente describe la conversión. El sensor de profundidad necesita el renderizado de Gazebo: completa la configuración del entorno.
Modelos disponibles
| Descripción | Familia |
|---|---|
nortek_dvl500_300, nortek_dvl500_6000 |
Nortek DVL500 |
nortek_dvl1000_300, nortek_dvl1000_4000 |
Nortek DVL1000 |
sonardyne_syrinx600 |
Sonardyne |
teledyne_explorer1000, teledyne_explorer4000 |
Teledyne Explorer |
teledyne_whn |
Teledyne WHN |
nortek_dvl500_300_with_multibeam_sonar |
DVL con sonar |
Revisa el muestreo y la geometría de cada SDF.
Referencia y covarianza
El ejemplo transforma ENU a su referencia configurada de avance/estribor/abajo mediante <reference_frame>. El puente conserva el nombre de referencia Gazebo, cambiando :: por /. Usa la misma referencia en el estimador y distingue velocidad respecto al fondo y al agua.
La velocidad conjunta y cada haz incluyen una covarianza ROS de movimiento 6×6. El bloque superior izquierdo 3×3 contiene la covarianza de velocidad lineal, en m²/s². Las demás entradas son cero porque no hay estimación de velocidad angular; no representan incertidumbre medida nula.
Examinar observaciones
Consulta ros2 interface show posim_interfaces/msg/DVL. Comprueba velocidad, referencia y estado con el robot quieto y después en movimiento controlado. El fondo, el alcance y las intersecciones de los haces influyen en la medición. Activa visualize en el modelo para inspeccionar los haces.
Haces y salida DVL
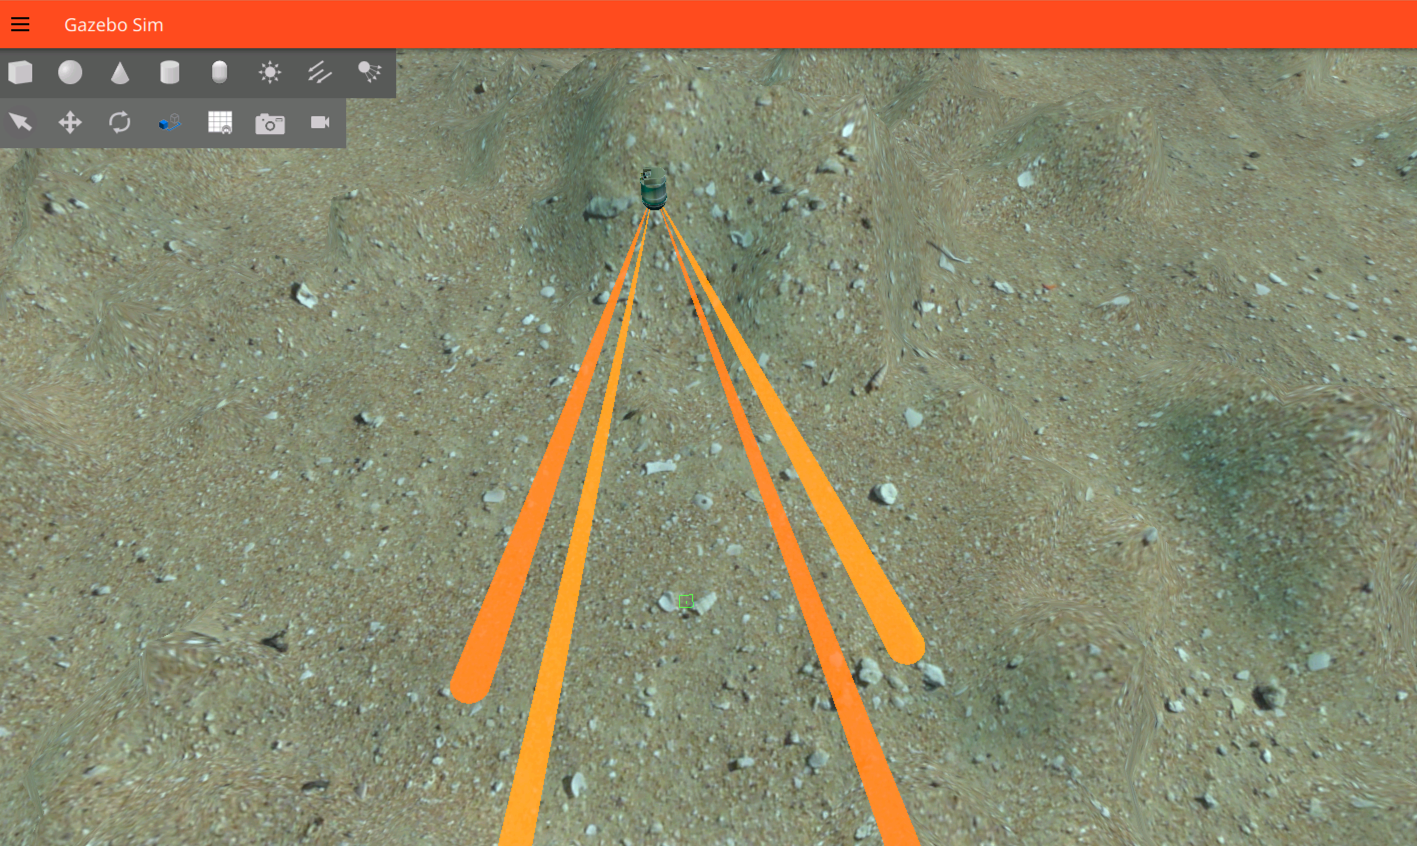
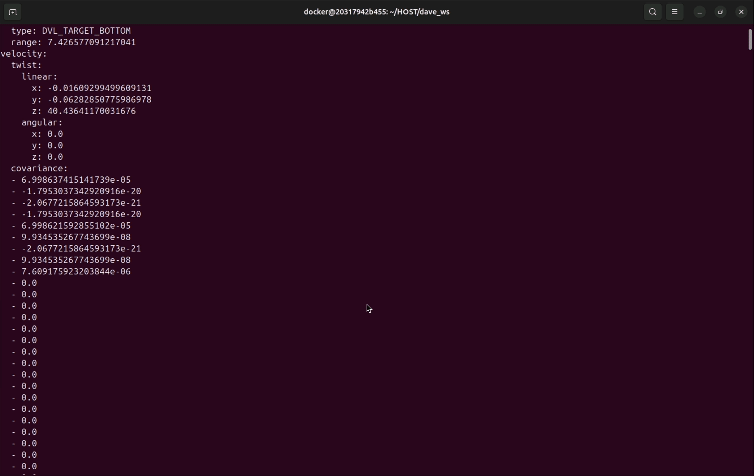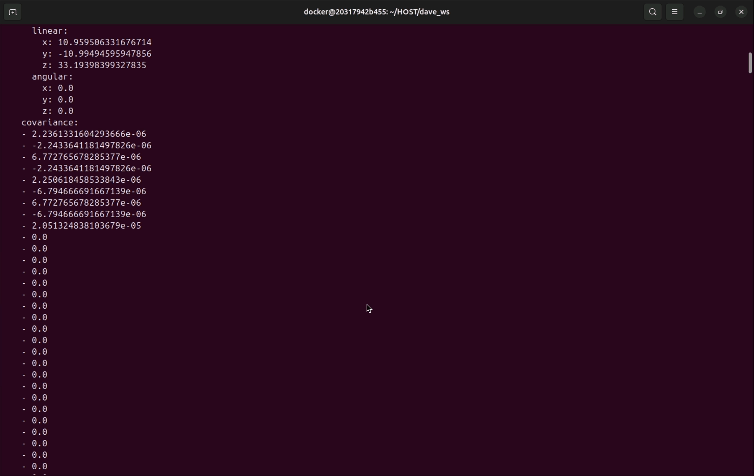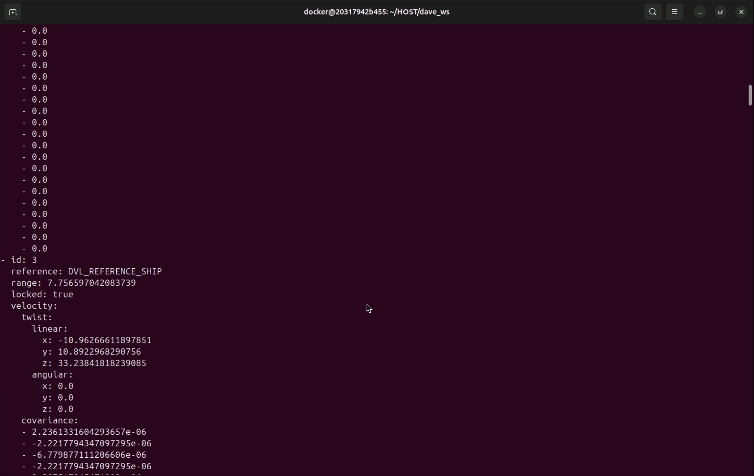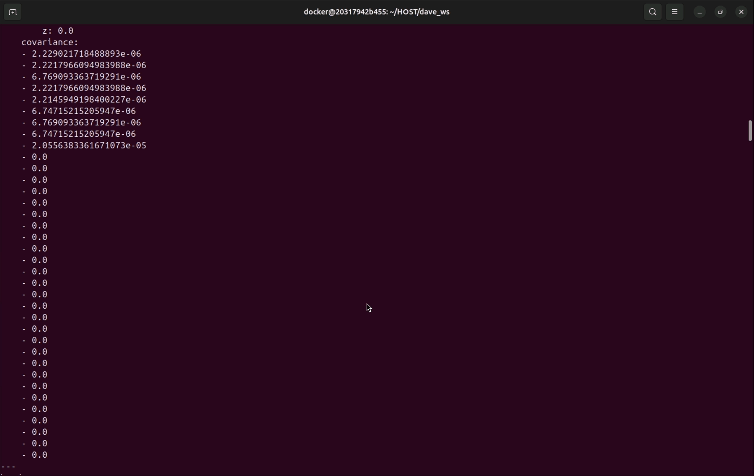
Imágenes: wiki Notion de POSIM; atribución DAVE en Citas y licencias. Usa los comandos y topics de esta página.