
Configurar y ajustar el sonar
Elige el motor de cálculo y compara cobertura, detalle y frecuencia de actualización. La referencia del sonar multihaz reúne el inicio rápido, el SDF y los parámetros.
Elegir el entorno
Usa las terminales POSIM preparadas. Edita, compila y ejecuta dentro de la misma instalación de Ubuntu, WSL o Docker; POSIM_WS es su espacio de trabajo. Todos los motores necesitan los sensores de renderizado de Gazebo.
| Entorno | Opciones |
|---|---|
| Linux nativo | CPU; WGPU con adaptador Vulkan utilizable; CUDA con GPU NVIDIA y toolkit compatibles |
| WSL 2 o contenedor Linux | CPU; para calcular en GPU, el adaptador y el controlador deben ser accesibles dentro del entorno |
| Docker/RDP en macOS | Empieza con CPU. El contenedor Linux no expone el dispositivo Metal del Mac. |
| macOS nativo | WGPU puede usar Metal con un entorno ROS/Gazebo nativo preparado por separado; la guía de macOS describe Docker/RDP. |
auto prueba CUDA → WGPU → CPU. Para comparar resultados, elige cpu, wgpu o cuda explícitamente. Si el elegido no está disponible, el sensor no se inicializa. Consulta las opciones.
Compilar los paquetes del sonar
Parte de una instalación desde el código fuente con sus dependencias. wgpu_vendor compila la biblioteca Rust incluso para usar CPU. Comprueba Rust y Cargo; si faltan, sigue la instalación oficial.
rustc --version
cargo --version
Desde el espacio de trabajo con el entorno cargado, compila la biblioteca, el sensor, el sistema del mundo y el ejemplo:
cd "$POSIM_WS"
colcon build --merge-install --executor sequential --symlink-install \
  --packages-up-to multibeam_sonar_system posim_multibeam_sonar_demo
source install/setup.bash
CUDA es opcional. Para omitir un toolkit instalado y compilar CPU/WGPU, añade --cmake-args -DCMAKE_DISABLE_FIND_PACKAGE_CUDAToolkit=ON. Cargo.lock fija las dependencias Rust; su primera descarga necesita Internet.
ros2 pkg prefix wgpu_vendor
ros2 pkg prefix multibeam_sonar
ros2 pkg prefix multibeam_sonar_system
ros2 pkg prefix posim_multibeam_sonar_demo
Comprueba los cuatro paquetes y ejecuta el ejemplo hasta recibir imágenes y datos brutos. Que un paquete aparezca en la lista no confirma la carga del sensor. Comprueba los paquetes dentro del contenedor; si faltan, compílalos desde el código fuente, sin dar por hecho que una etiqueta de imagen los incluye.
Seleccionar el adaptador WGPU
En Linux, ejecuta vulkaninfo --summary donde se ejecutará Gazebo, con el controlador y las herramientas Vulkan del sistema. Un adaptador por software como llvmpipe puede ejecutar Vulkan sin aceleración de hardware. La salida de inicio de WGPU muestra el adaptador elegido.
WGPU_BACKEND=vulkan \
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
| Variable | Uso |
|---|---|
WGPU_BACKEND |
vulkan en Linux, metal en un proceso macOS nativo; omítela para usar los valores de la plataforma |
WGPU_ADAPTER_NAME |
Primer adaptador cuyo nombre contiene el texto, sin distinguir mayúsculas; usa un nombre mostrado por el controlador o al arrancar |
WGPU_POWER_PREF |
high, low o none; por defecto high si no se indica nombre |
Define las variables antes del lanzamiento. Detén y vuelve a iniciar la simulación después de cambiarlas: la inicialización se comparte dentro del proceso. Consulta las API en wgpu. Si falla la inicialización o la comprobación de recursos, revisa el adaptador y sus límites; selecciona cpu o reduce las dimensiones del sensor.
CUDA opcional
Necesitas controlador NVIDIA, compilador/runtime CUDA, cuFFT y cuBLAS. Comprueba el entorno de ejecución:
nvidia-smi
nvcc --version
Para contenedores Linux, configura NVIDIA Container Toolkit en el host. En Windows, sigue CUDA en WSL y, si corresponde, la configuración GPU de Docker Desktop. Instala el controlador de pantalla en Windows, no uno de Linux dentro de WSL. El contenedor también necesita las bibliotecas CUDA.
Elige una arquitectura compatible. El ejemplo usa SM 75: cambia 75 por el valor de tu GPU. OFF reactiva la detección del toolkit tras una compilación solo CPU/WGPU.
colcon build --merge-install --executor sequential --symlink-install \
  --packages-up-to multibeam_sonar_system posim_multibeam_sonar_demo \
  --cmake-args -DCMAKE_DISABLE_FIND_PACKAGE_CUDAToolkit=OFF \
  -DCMAKE_CUDA_ARCHITECTURES=75
source install/setup.bash
nvcc --list-gpu-code enumera los destinos admitidos. Sin un valor explícito se usa el predeterminado del compilador. Si hay varios toolkits, elige -DCUDAToolkit_ROOT=/path/to/cuda y añade su bin a PATH. Ejecuta el ejemplo con compute_backend:=cuda.
Medir una referencia
Mantén fijos escena, distancia al blanco y pose del sensor. Mide en la terminal B:
ros2 topic hz /sensor/multibeam_sonar/sonar_image
Detén con Ctrl+C y consulta la velocidad de simulación:
gz topic -e -t /world/default/stats
La entidad del mundo se llama default. Registra real_time_factor junto con la frecuencia recibida: pedir 30 Hz de tiempo simulado no garantiza 30 imágenes por segundo real. Cierra con Ctrl+C.
Ajustar muestreo y alcance
Cambia una variable en una copia del SDF, recompila, carga el entorno y arranca con la misma pose.
| Experimento | Comparación | Qué observar |
|---|---|---|
| Detalle angular | 512 frente a 256 haces horizontales, mismo campo de visión | Separación de blancos y frecuencia |
| Muestreo vertical | 300 frente a 150 rayos | Continuidad de blancos y tiempo de cálculo |
| Cobertura | Cambiar alcance de rayos y maxDistance juntos |
Blanco más lejano y escala de distancia |
| Actualización | 30 frente a 10 Hz | Frecuencia recibida y factor de tiempo real |
| Salto de rayos | raySkips de 10 frente a 5 |
Detalle vertical y coste de cálculo |
El paso de distancia es soundSpeed / (2 × bandwidth); hay ceil(maxDistance / paso) + 1 celdas. Con 1500 m/s, 29.9 kHz y 15 m son 599. La última coordenada puede superar ligeramente maxDistance, pero se excluyen los retornos fuera del alcance. Lee distancias y número de haces en el mensaje bruto o CSV.
WGPU conserva la longitud solicitada, aunque no sea potencia de dos, y elige las etapas FFT automáticamente. Más alcance o ancho de banda implica más memoria y cálculo. En el modo de cuadrícula predeterminado, CPU asigna cada retorno a la celda de distancia más próxima; GPU procesa en frecuencia. Compara también amplitud y respuesta en distancia al cambiar de motor.
Guardar una comparación reproducible
Espera a que el renderizado se estabilice. Desactiva writeLog y debugFlag para medir rendimiento; registra por separado con CSV o ROS. blazingSonarImage=false fija la semilla en 1234.
Conserva SDF, revisión POSIM, motor/adaptador, versiones de controlador/toolkit, tiempo por imagen, frecuencia recibida, factor de tiempo real y memoria. Compara datos brutos de intensidad/distancia además de capturas. El modelo se cita en Referencias.
Procesamiento en GPU
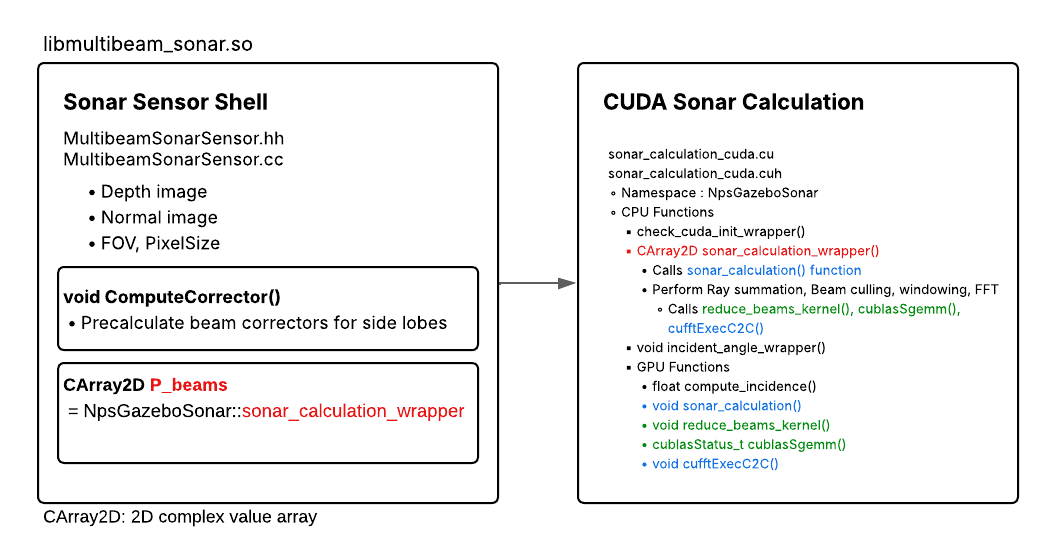
Incluye suma de rayos, corrección de haces y FFT. WGPU también aplica la ventana de frecuencia proporcionada; la ruta CUDA no la aplica. Mide por separado cálculo y transferencias de memoria. Figura: POSIM Notion Wiki.
Con el SDK de Gazebo Sim 10.5 probado en macOS, los mundos con sonar como único sensor pueden fallar al inicializar Ogre2. Si usas ese SDK, añade al mundo una cámara integrada pequeña.
Transporte ROS en macOS nativo
Con Fast DDS en macOS nativo, usa el perfil local instalado si no llegan los mensajes grandes de sonar con QoS best-effort. Configura un segmento de memoria compartida de 16 MiB y búferes de mensajes de transporte de 1 MiB. UDP en localhost usa datagramas de 8192 bytes y búferes de socket de envío y recepción de 2 MiB cada uno. Define la variable en cada terminal del simulador, del puente y del suscriptor antes de iniciar esos procesos:
export FASTDDS_DEFAULT_PROFILES_FILE="$(ros2 pkg prefix multibeam_sonar)/share/multibeam_sonar/config/fastdds_macos_local.xml"
El perfil es opcional y está limitado a procesos del mismo Mac. Para comunicarte con otros equipos, usa un perfil de red adecuado. Si FASTDDS_DEFAULT_PROFILES_FILE ya está definida, incorpora los ajustes de memoria compartida a ese perfil. Estos ajustes de transporte ROS se aplican al sonar CPU y WGPU.