
Presentación
POSIM es una biblioteca de simulación robótica marina de código abierto para ROS 2 y Gazebo. Permite ejecutar entornos oceánicos, robots de superficie y submarinos, sensores simulados y experimentos de control. Procede de Project DAVE, basado en UUV Simulator.
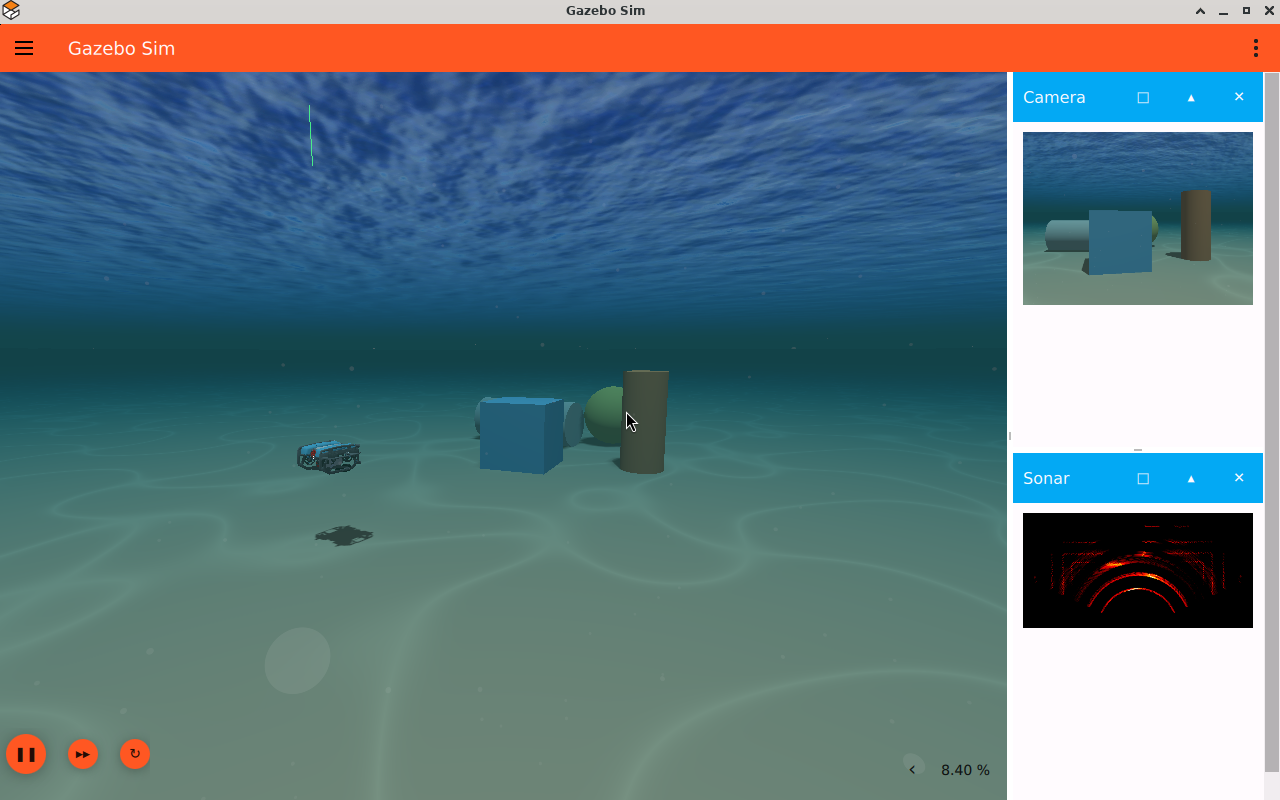
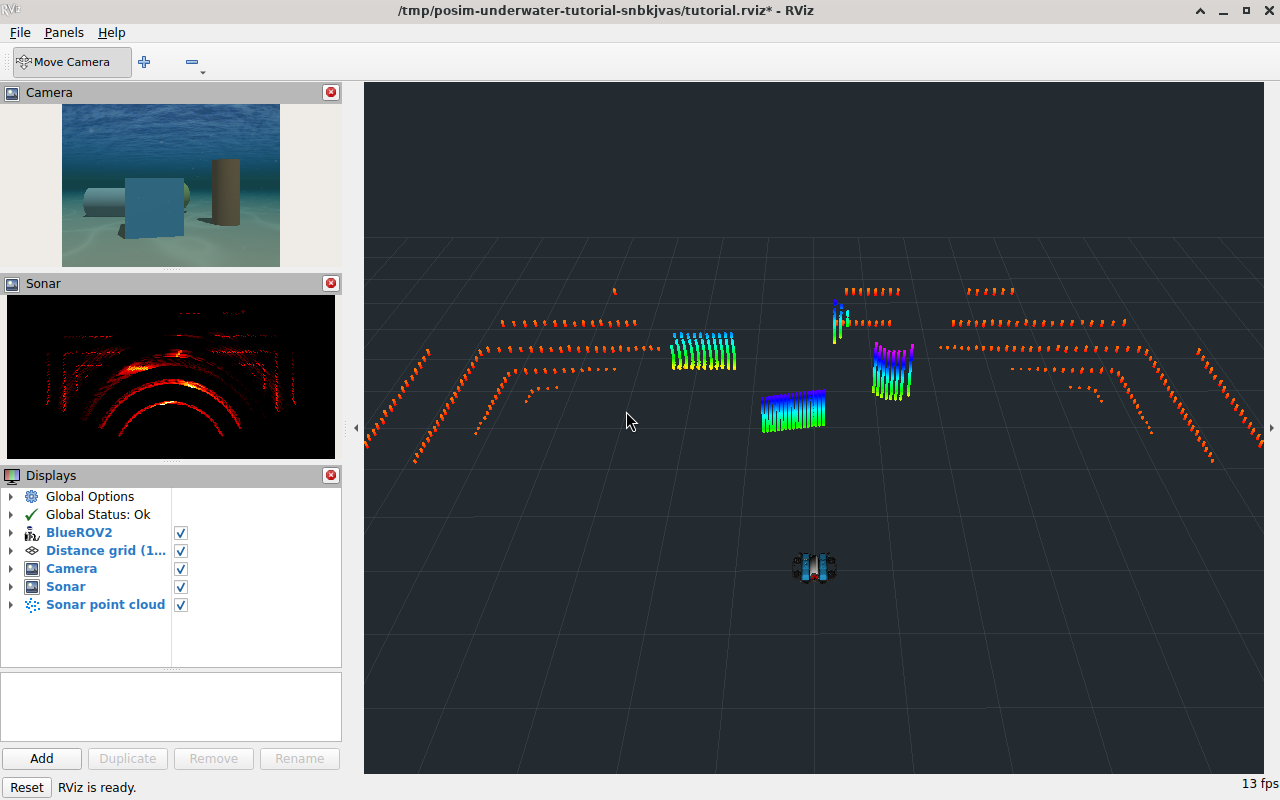
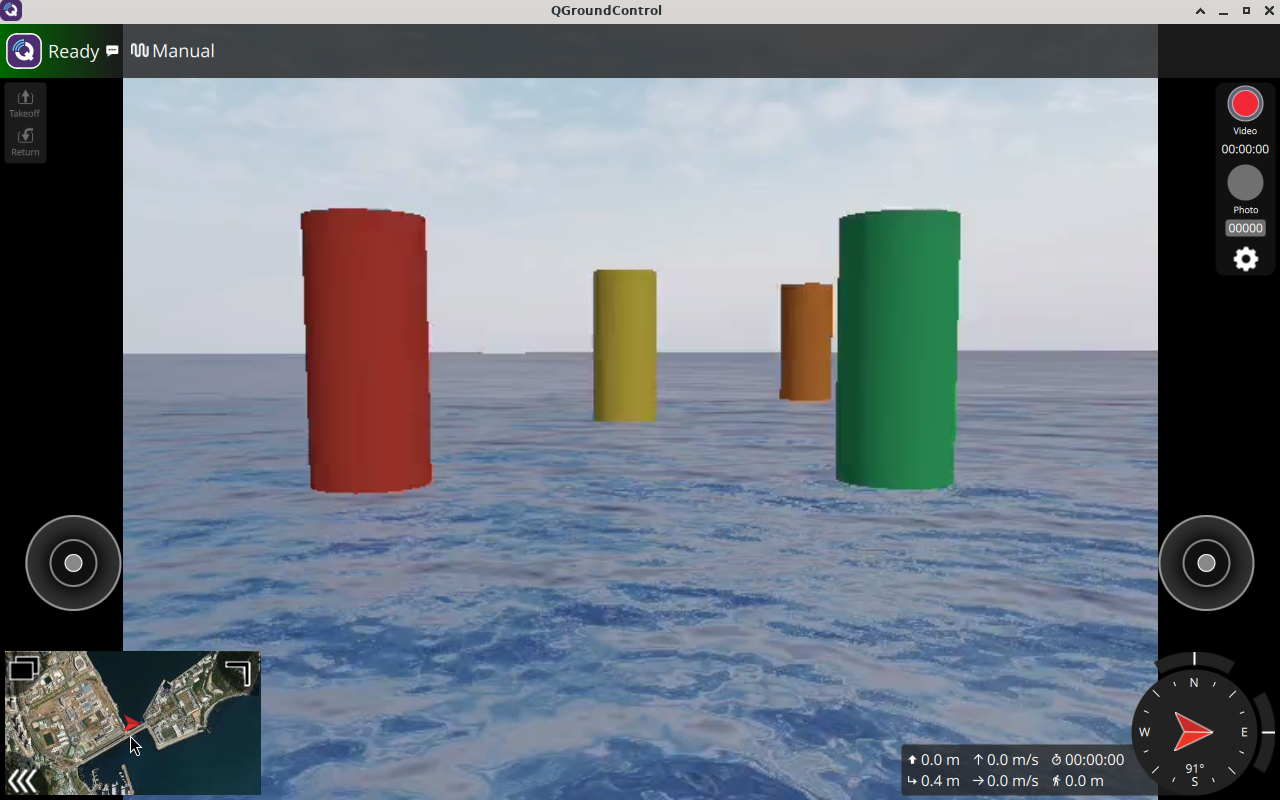
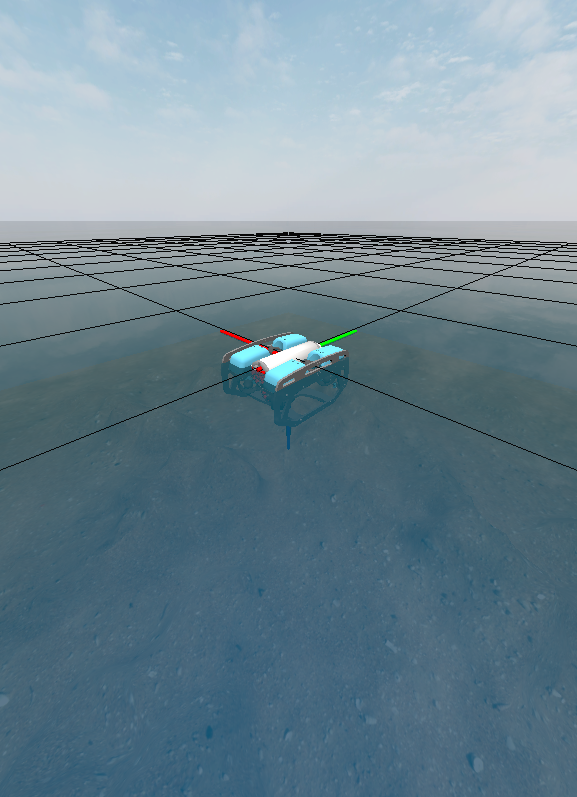 ROV y BlueROV2
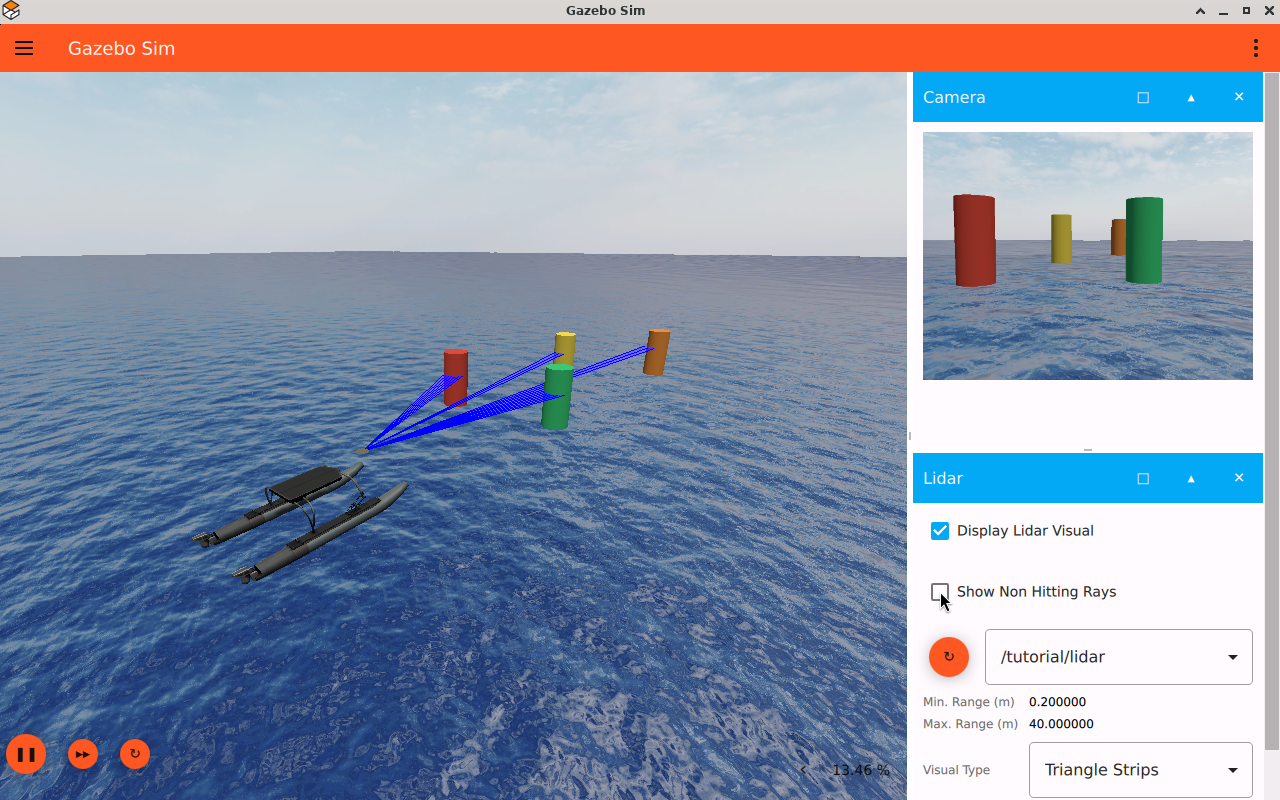
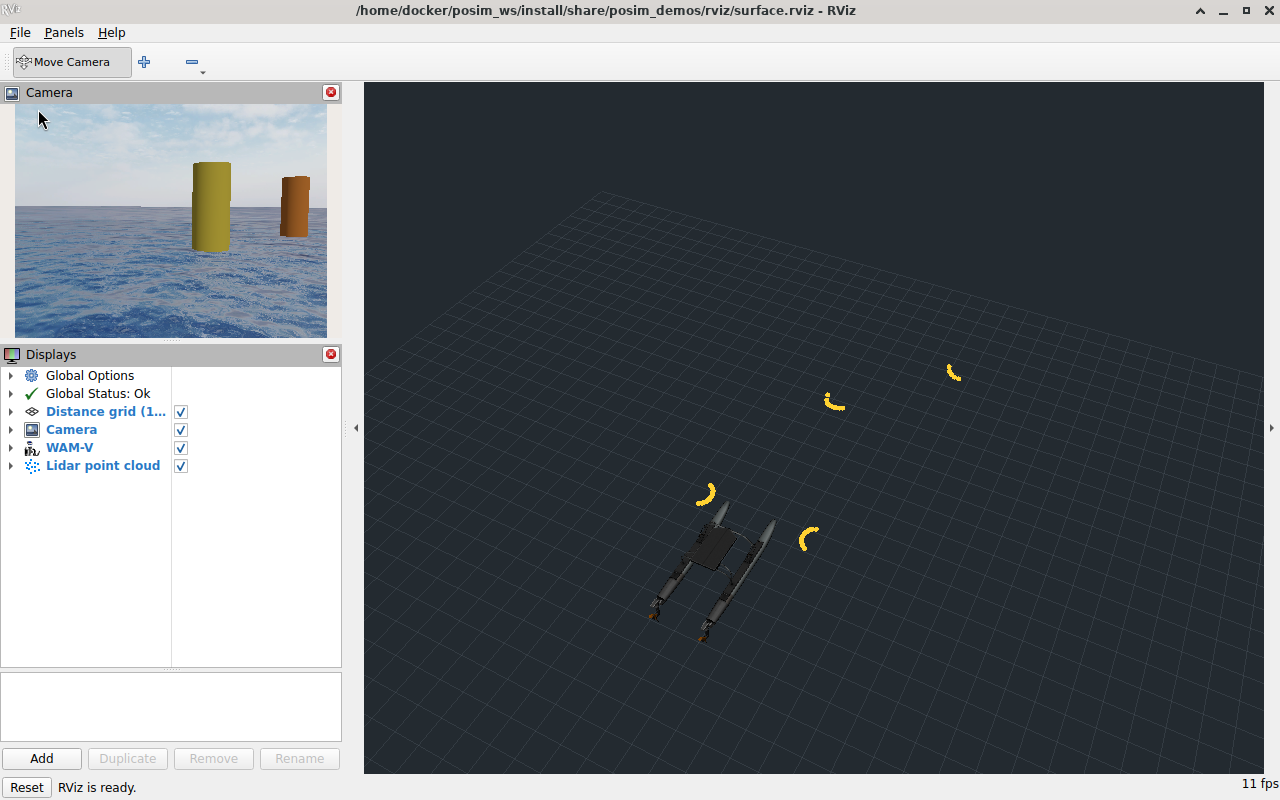
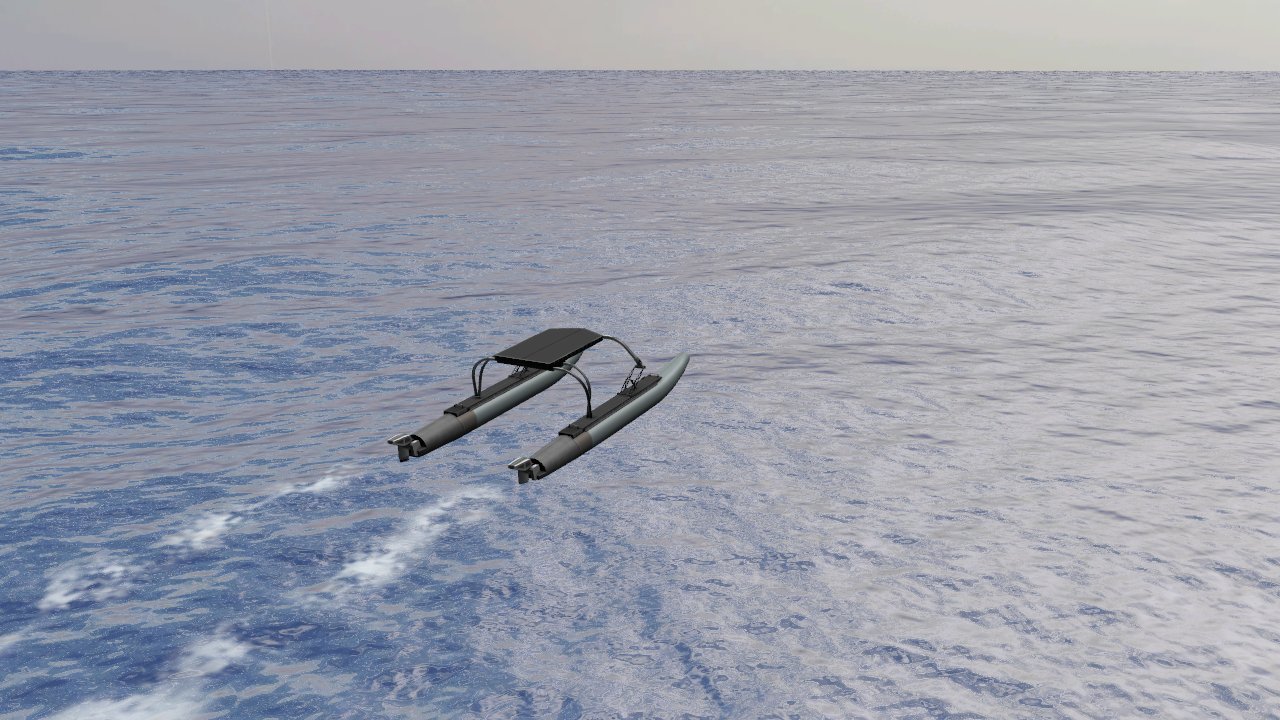 Robots de superficie y olas
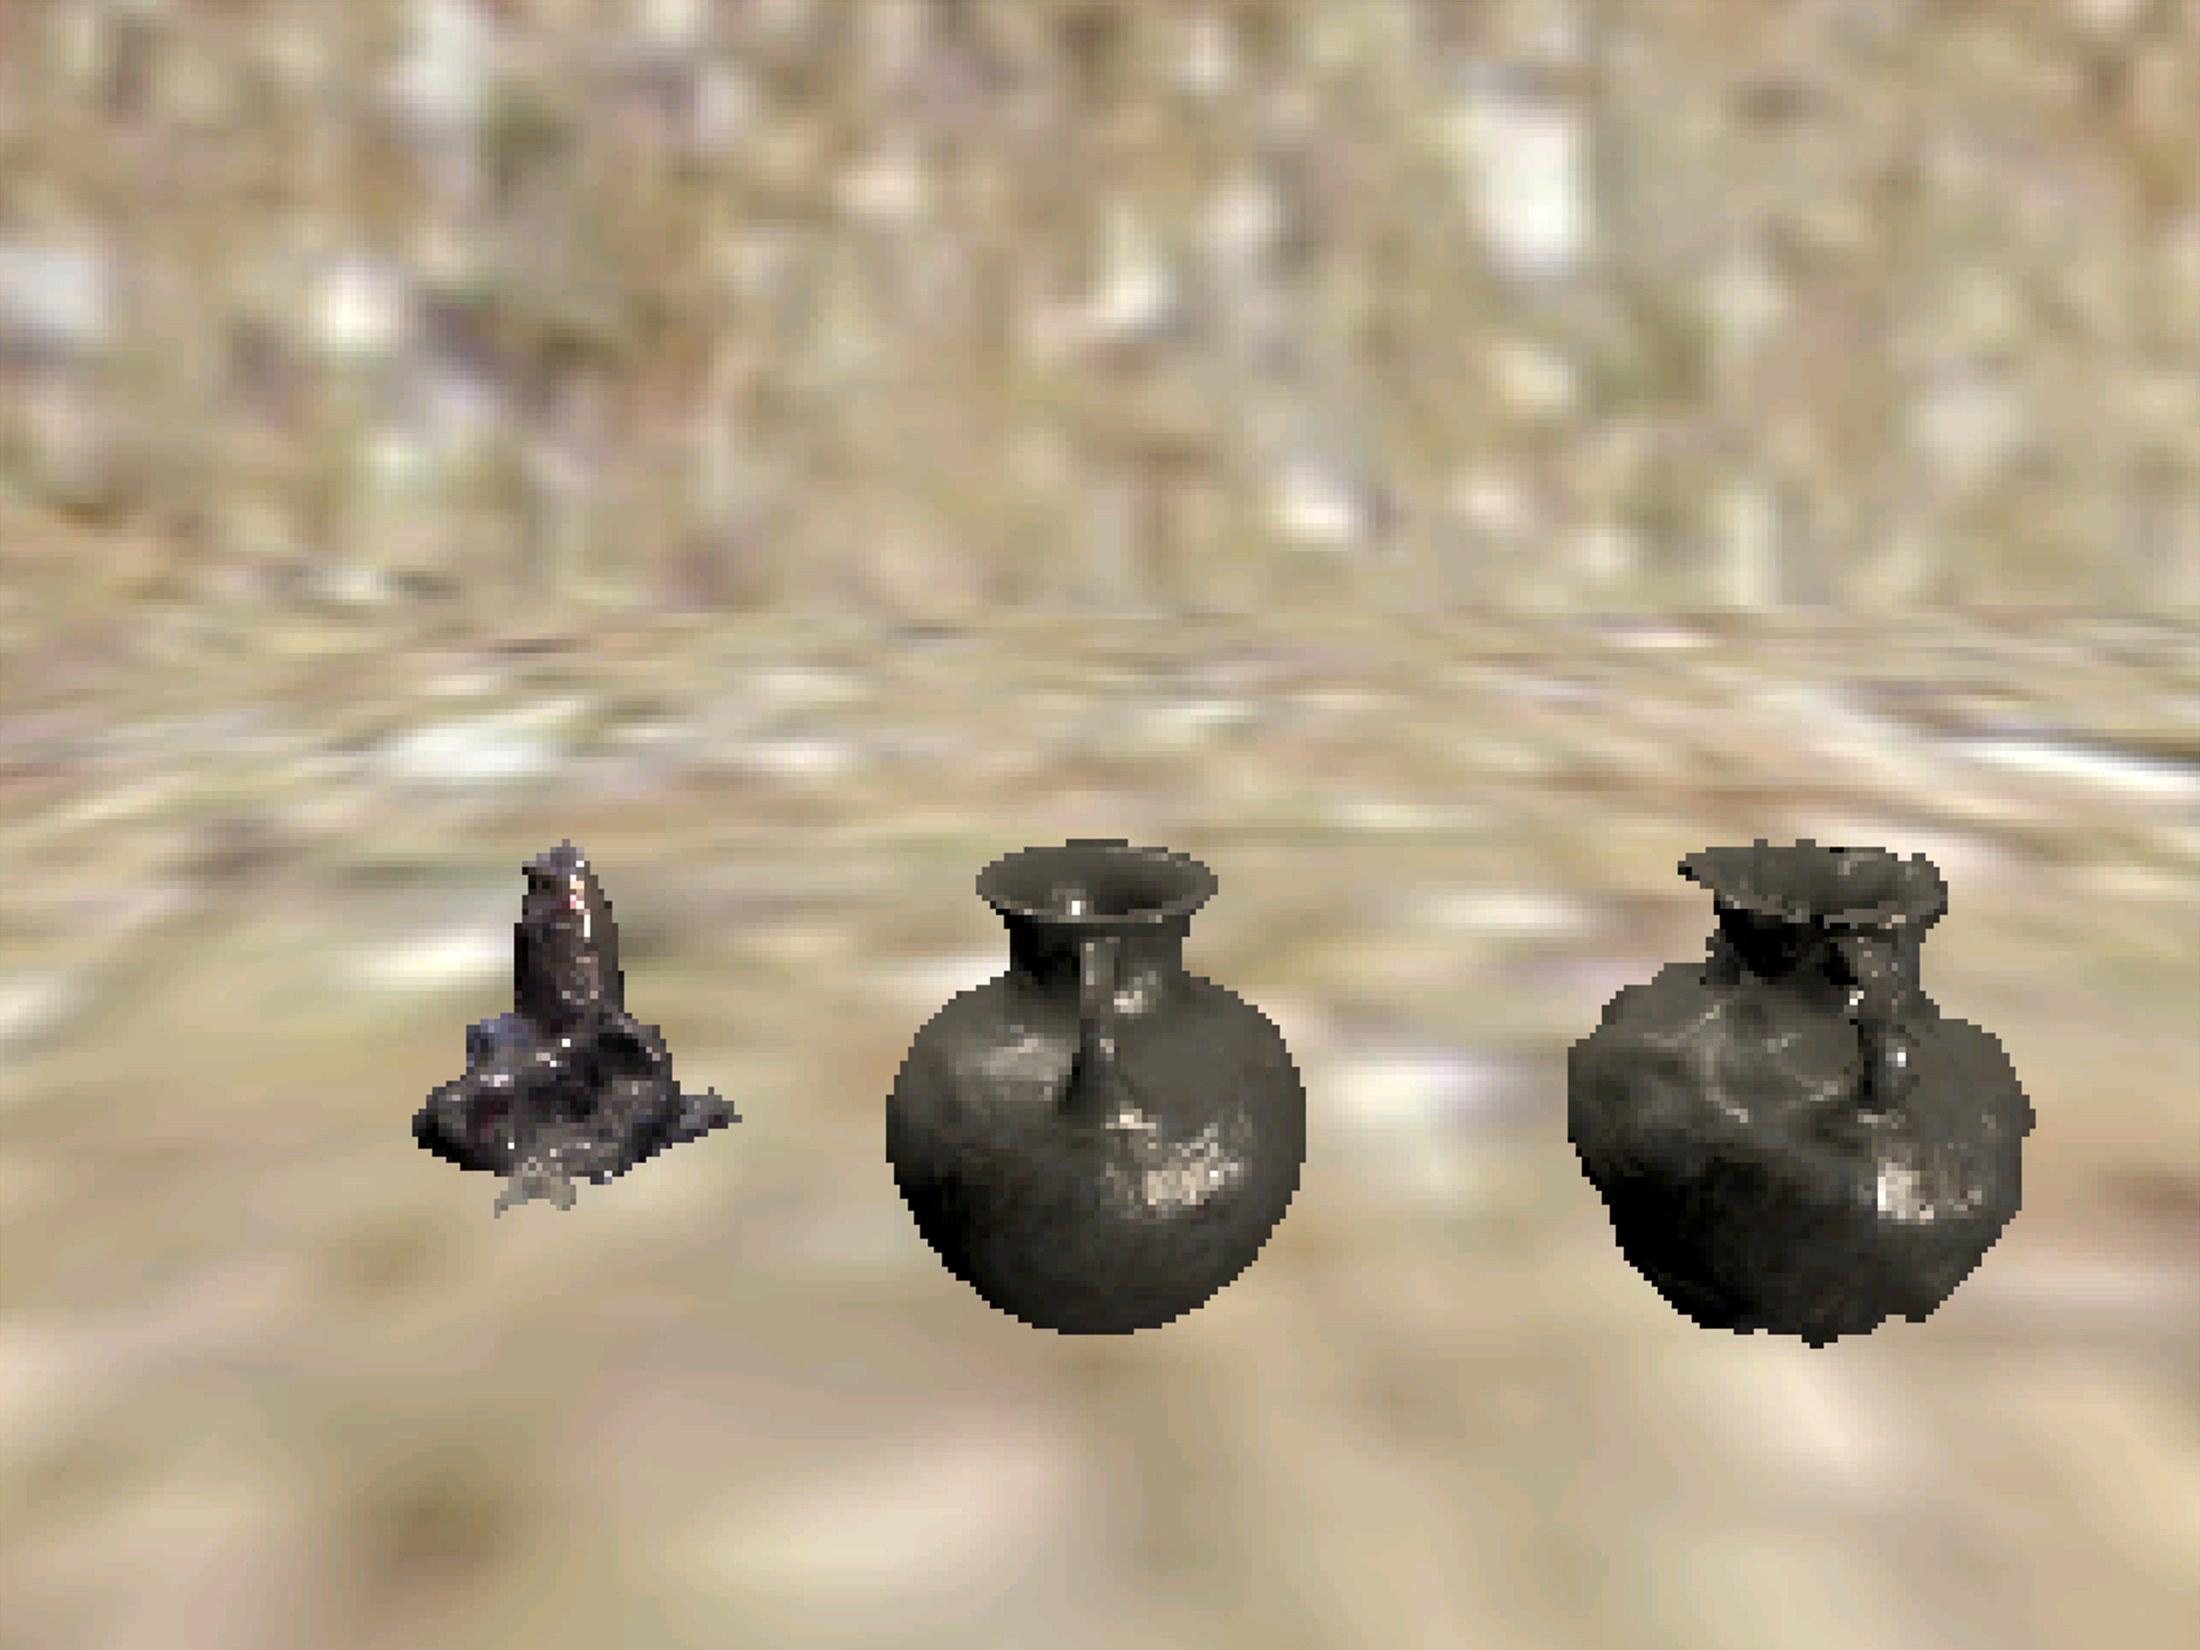 Objetos y escenarios de tareas
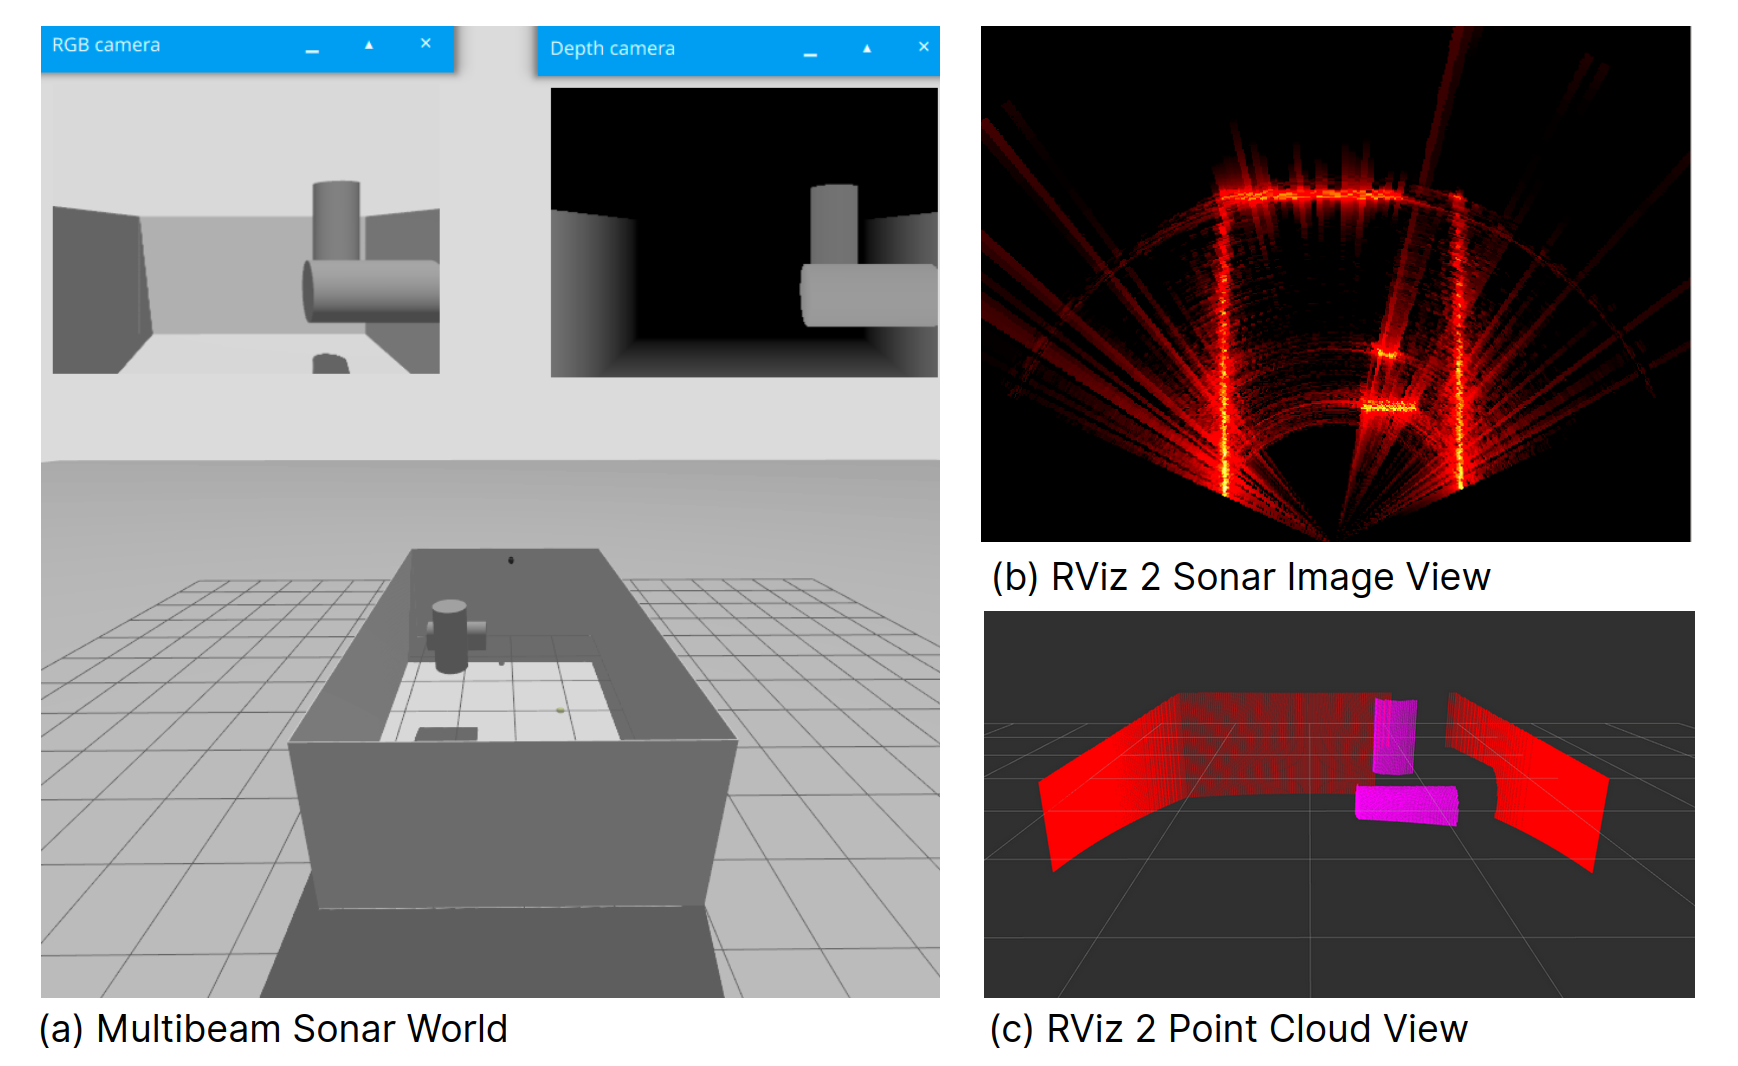 Sonar multihaz
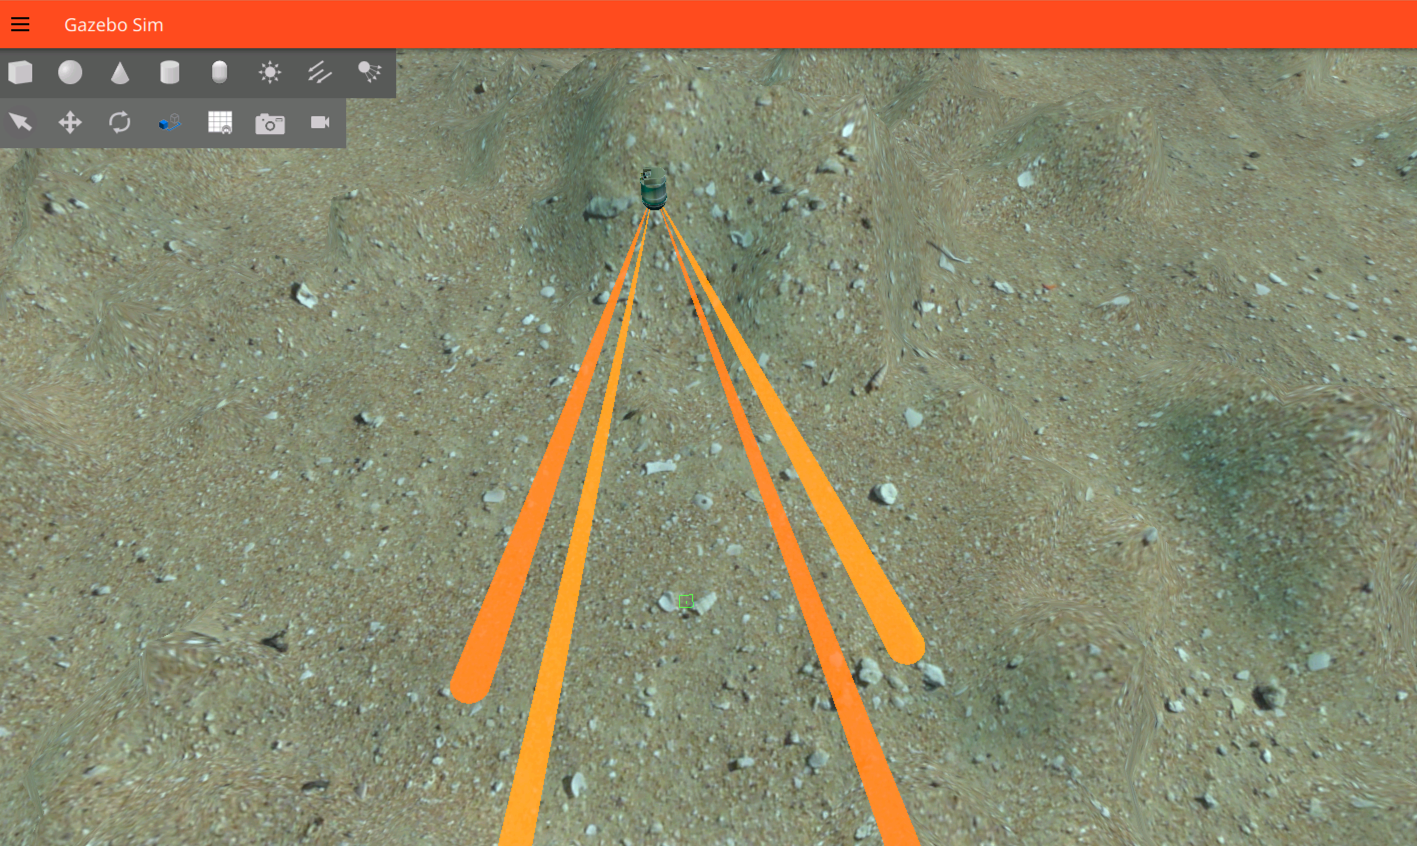 DVL: medición de velocidad
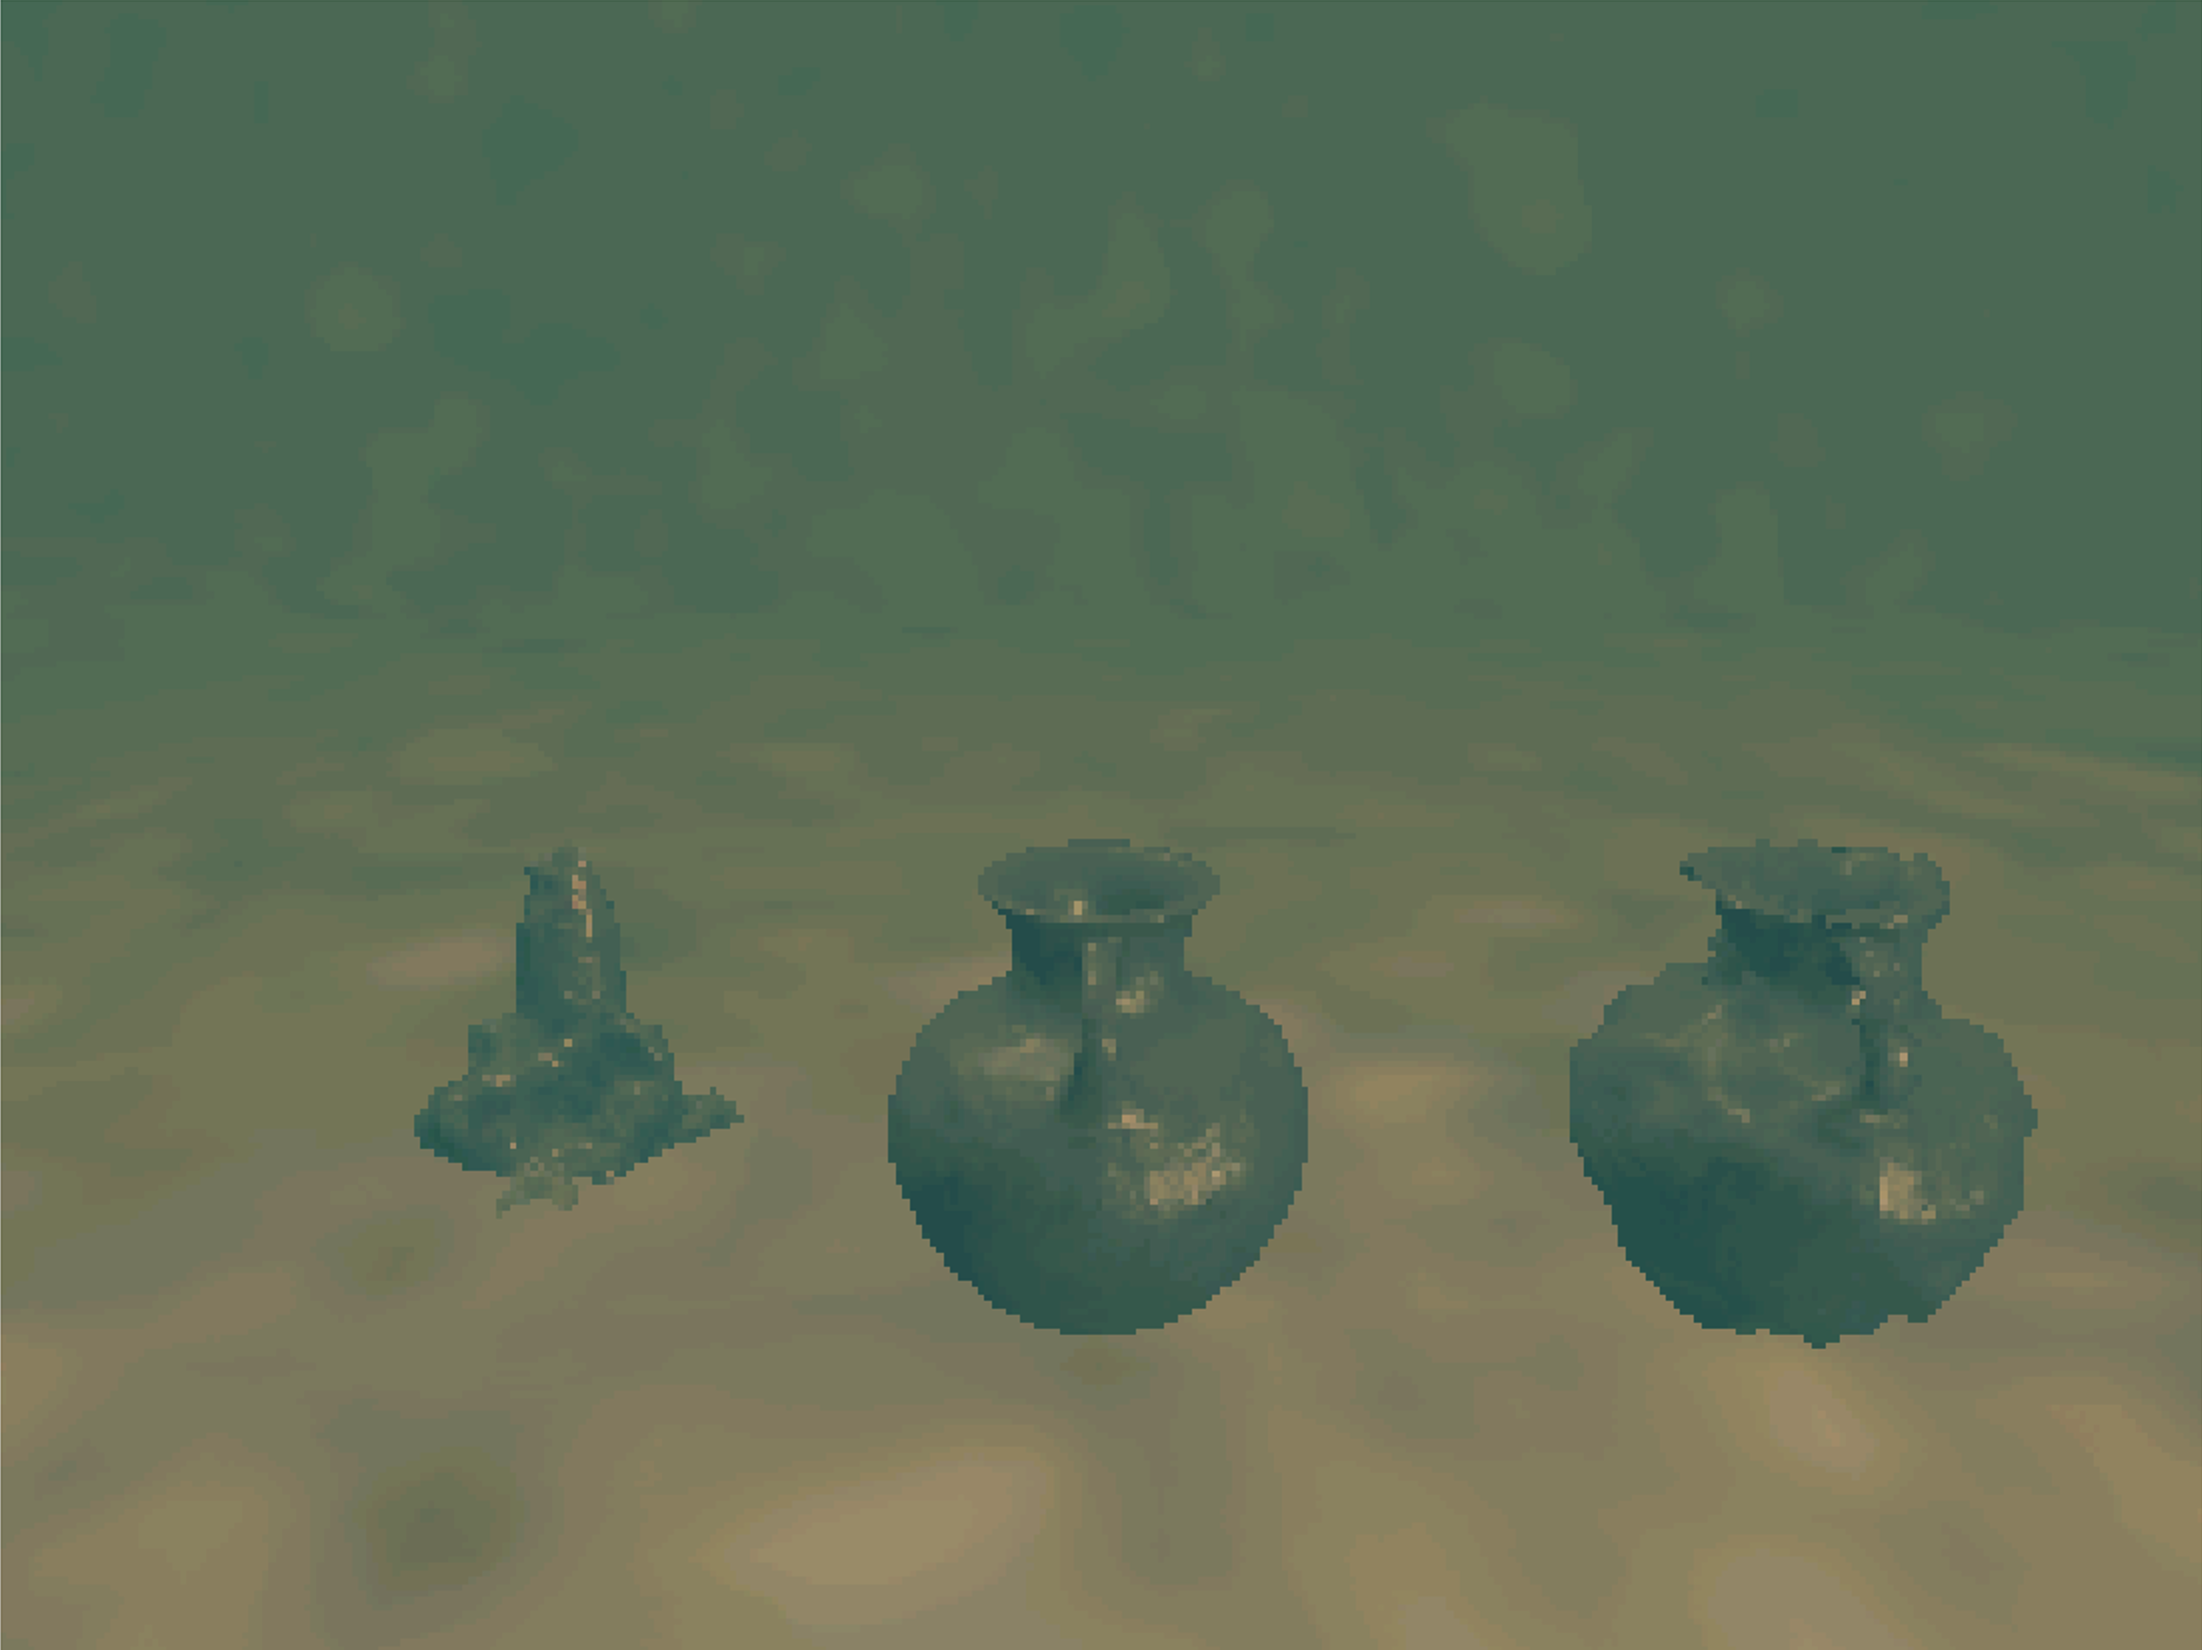 Cámara submarina
Empieza aquí
Elige un entorno y sigue la guía de Ubuntu nativo, Linux con Docker, Windows con WSL, WSL con Docker o macOS con Docker y RDP. Recomendamos Ubuntu nativo.
Después, prepara las terminales y ejecuta tu primera simulación.
- ROS: ROS 2 Lyrical — LTS; fin de soporte: mayo de 2031
- Simulador Gazebo Sim: Gazebo Jetty — LTS; fin de soporte: mayo de 2031
Qué puedes simular
Consulta Funciones y ejemplos para encontrar las implementaciones y sus guías.
| Trabajo | Guía |
|---|---|
| Preparar el océano y el fondo | Mundos, corrientes, efectos submarinos |
| Elegir un vehículo | ROV, Slocum, robots de superficie |
| Observar sensores | Cámara, GNSS, presión, DVL, USBL, sonar |
| Controlar y registrar un experimento | ROS, Python, propulsores y joystick, datos de sensores |
Cómo se organiza una simulación
- Define el entorno y los sistemas del mundo en SDF.
- Describe los enlaces, colisiones, inercias y sensores del modelo.
- Un archivo de lanzamiento inicia Gazebo, el modelo y los puentes ROS.
- Los nodos ROS reciben mediciones y envían comandos de control.
Para ampliar una escena, sigue las guías de mundos, robots y sensores. Las páginas de referencia de cada plugin incluyen un inicio rápido, el fragmento SDF y sus parámetros.
WWW-POSIM
WWW-POSIM combina POSIM con POSIM-Terrain para generar terreno geográfico, POSIM-Routing para planificar rutas y POSIM-Control para controlar vehículos. Añade una interfaz gráfica y aplicaciones web y de escritorio para preparar escenas, manejar robots y consultar los datos de simulación.
El vídeo presenta sus funciones principales. Su instalación y uso se explican en la documentación de WWW-POSIM.