
ROV y BlueROV2
namespace selecciona el directorio de un modelo instalado. Sus tópicos ROS siguen la configuración de ese modelo.
Modelos disponibles
| Modelo | Uso |
|---|---|
rexrov |
Propulsores Gazebo, hidrodinámica y odometría |
bluerov2 |
BlueROV2 con ArduSub SITL y MAVROS |
bluerov2_heavy |
Configuración Heavy |
bluerov2_heavy_multibeam_sonar |
Heavy con sonar |
Utiliza la terminal preparada para tu instalación. Para REXROV, usa el ejemplo siguiente.
Iniciar BlueROV2
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false \
  open_qgc:=false open_virtual_joystick:=false
Selecciona la variante Heavy con namespace:=bluerov2_heavy. Comprueba la conexión del autopiloto en la salida de inicio y /mavros/state. La variante con sonar necesita la configuración .
Controlar con el teclado
En una terminal interactiva del escritorio, utiliza gui:=true headless:=false use_teleop:=true.
| Tecla | Acción |
|---|---|
c / x |
Armar / desarmar |
w / s |
Avanzar / retroceder |
a / d |
Girar a izquierda / derecha |
r / f |
Ascender / descender |
h / j |
ALT_HOLD / STABILIZE |
| Espacio | Orden neutra |
Usar el joystick del navegador
Sirve la página instalada desde otra terminal preparada:
python3 -m http.server 8080 --bind 127.0.0.1 \
  --directory "$(ros2 pkg prefix --share posim_robot_models)/web"
Inicia BlueROV2 con la teleoperación activada:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=true use_web_joystick:=true \
  joystick_ws_host:=127.0.0.1 joystick_ws_port:=8765 \
  open_virtual_joystick:=true open_qgc:=false \
  virtual_joystick_url:='http://127.0.0.1:8080/virtual_joystick.html?host=127.0.0.1&port=8765'
Mantén use_teleop:=true, ya que el puente WebSocket pertenece a ese lanzamiento. Si el navegador no se abre automáticamente, abre la URL en el mismo escritorio Linux. Las imágenes Docker incluyen Firefox y QGC. QGroundControl explica su instalación, los joysticks virtuales y el vídeo en directo.
Para suscripciones y órdenes desde tus programas, continúa con ROS.
Ver el robot en movimiento
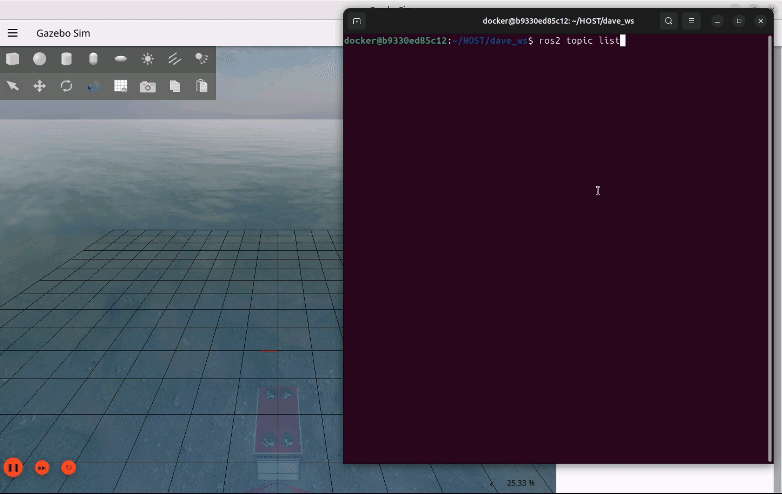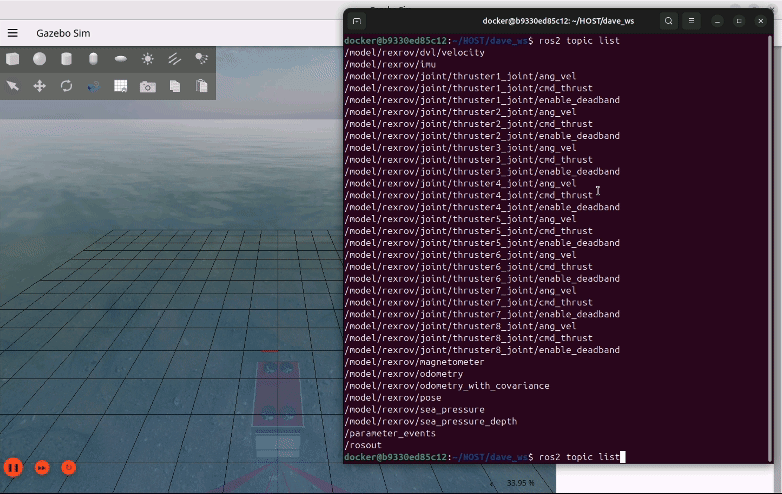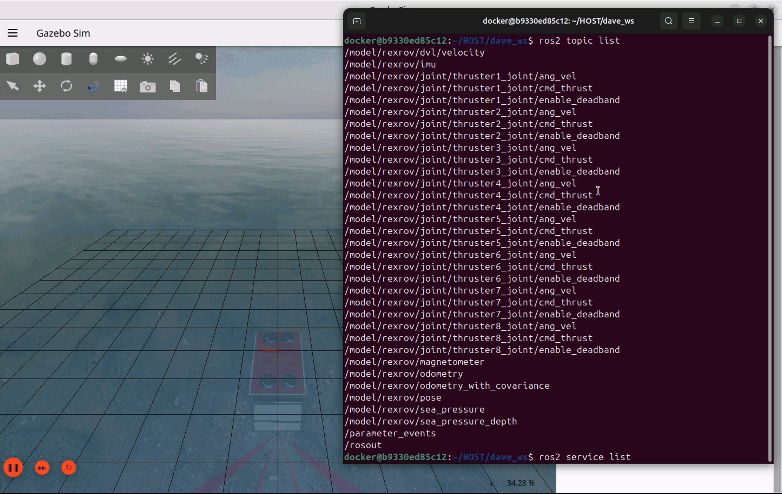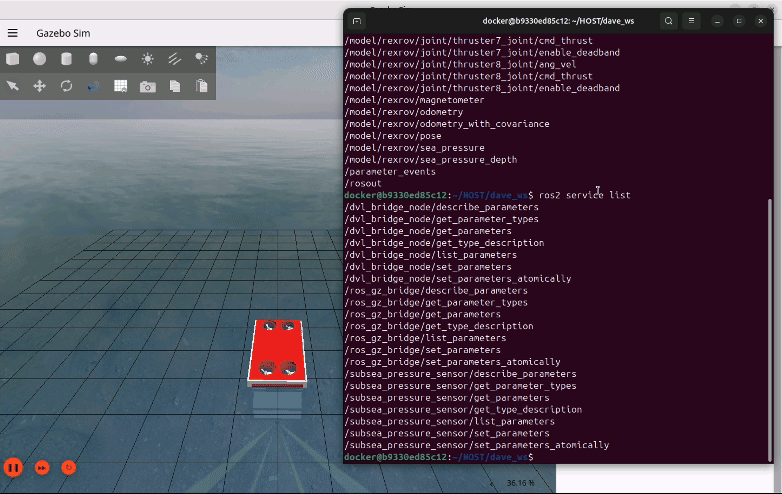
Imágenes y vídeos: POSIM Notion Wiki. La atribución a DAVE está en Citas y licencias. Utiliza los comandos y tópicos de esta página.
Iniciar REXROV
En la terminal A preparada, inicia este ejemplo separado para las guías de Python y propulsores. Abre el mundo oceánico y los puentes ROS, y coloca REXROV en z = −5 m. Mantén esta sesión activa mientras sigues las guías en la terminal B.
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false