
Posicionamiento USBL
El posicionamiento acústico de base ultracorta (USBL) localiza equipos bajo el agua. Este ejemplo conecta un transceptor con dos transpondedores. Puedes consultar todos o seleccionar uno por ID.
Iniciar el mundo de ejemplo
En la terminal A preparada para tu instalación:
ros2 launch posim_demos posim_world.launch.py \
  world_name:=usbl_tutorial headless:=false
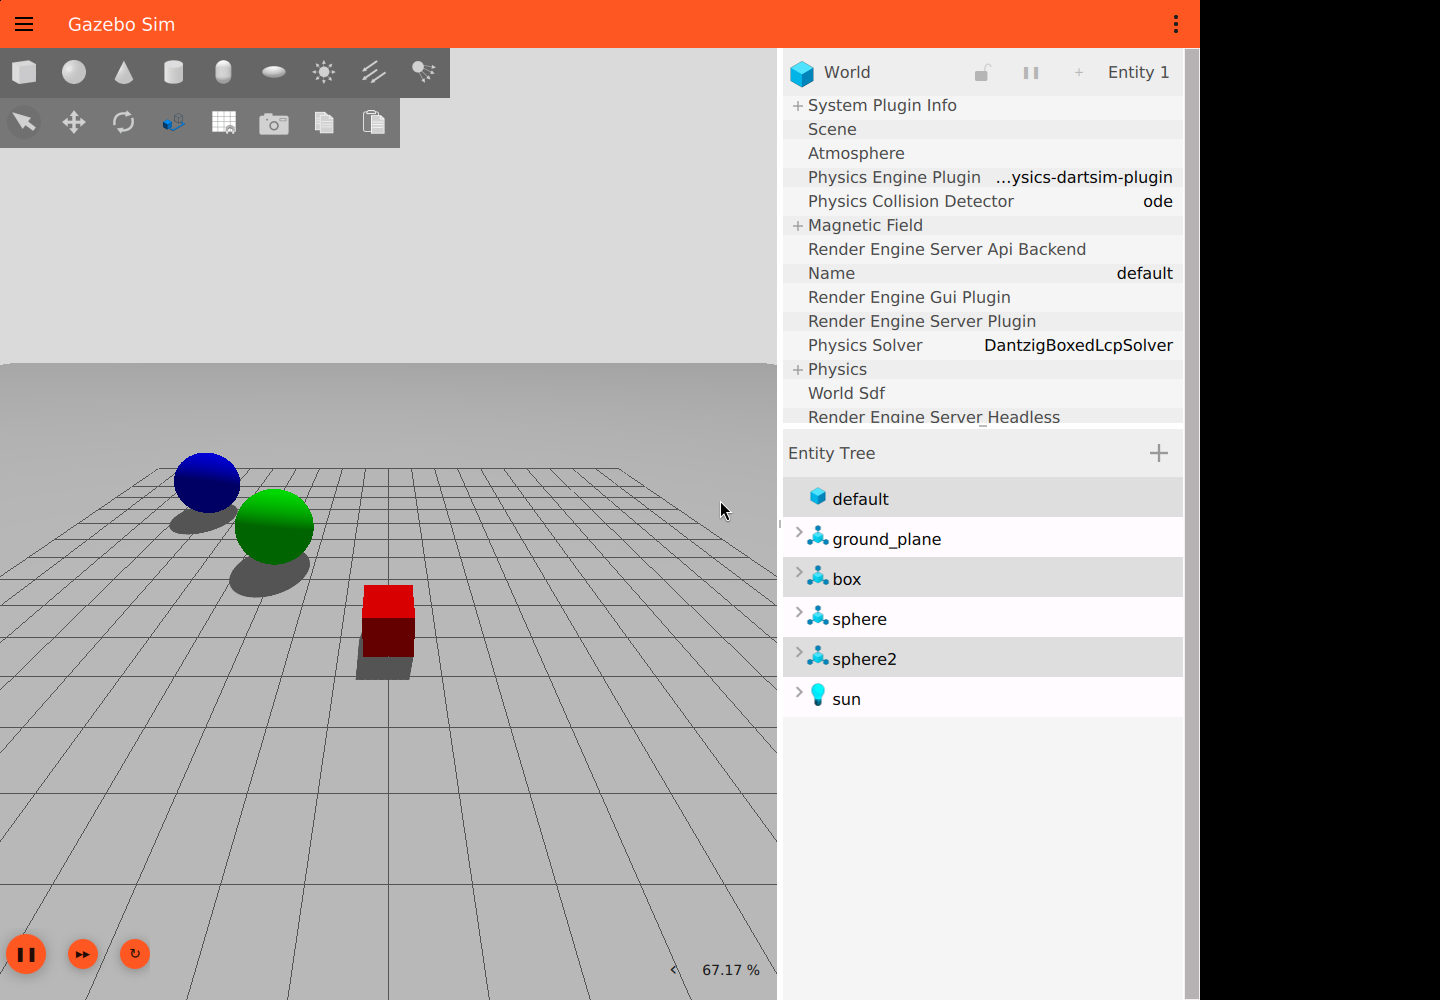
El mundo ya contiene los tres dispositivos. En la terminal B preparada, recibe sus posiciones:
ros2 topic echo /USBL/transceiver_manufacturer_168/transponder_location \
  posim_interfaces/msg/Location --once
ros2 topic echo /USBL/transceiver_manufacturer_168/transponder_location_cartesian \
  posim_interfaces/msg/Location --once
Ambos mensajes incluyen transponder_id, pero sus campos tienen significados distintos:
| Salida | x | y | z |
|---|---|---|---|
transponder_location |
Ángulo horizontal, grados | Distancia, m | Elevación, grados |
transponder_location_cartesian |
x relativa, m | y relativa, m | z relativa, m |
Se usa la diferencia entre las posiciones en el sistema de coordenadas del mundo. El ángulo horizontal vale 0° hacia +x y 90° hacia +y; la elevación positiva apunta a +z. Ten en cuenta estos ejes al combinar datos en la referencia del vehículo.
Integración SDF
Coloca el transceptor dentro del modelo box. Cada ID corresponde al modelo situado en la misma posición de la lista transponder_attached_object:
<plugin filename="UsblTransceiver" name="posim_gz_sensor_plugins::UsblTransceiver">
  <namespace>USBL</namespace>
  <transceiver_device>transceiver_manufacturer</transceiver_device>
  <transceiver_ID>168</transceiver_ID>
  <transponder_device>transponder_manufacturer</transponder_device>
  <transponder_ID>1,2</transponder_ID>
  <transponder_attached_object>sphere,sphere2</transponder_attached_object>
  <sound_speed>1540</sound_speed>
  <enable_ping_scheduler>true</enable_ping_scheduler>
  <ping_frequency>0.5</ping_frequency>
  <interrogation_mode>common</interrogation_mode>
</plugin>
Coloca este transpondedor en sphere y otro en sphere2 con transponder_ID igual a 2. Nombre, ID y namespace del transceptor deben coincidir en ambos extremos:
<plugin filename="UsblTransponder" name="posim_gz_sensor_plugins::UsblTransponder">
  <namespace>USBL</namespace>
  <transceiver_device>transceiver_manufacturer</transceiver_device>
  <transceiver_ID>168</transceiver_ID>
  <transceiver_model>box</transceiver_model>
  <transponder_device>transponder_manufacturer</transponder_device>
  <transponder_ID>1</transponder_ID>
  <sound_speed>1540</sound_speed>
  <mu>0</mu>
  <sigma>0</sigma>
</plugin>
Parámetros
| Parámetro | Dispositivo | Significado y predeterminado |
|---|---|---|
namespace |
Ambos | Namespace obligatorio, p. ej. USBL |
transceiver_device, transceiver_ID |
Ambos | Nombre e ID obligatorios para las rutas |
transponder_device, transponder_ID |
Ambos | Nombre e ID obligatorios; el transceptor admite IDs separados por comas |
transponder_attached_object |
Transceptor | Modelos obligatorios separados por comas, en el mismo orden que los IDs |
transceiver_model |
Transpondedor | Modelo obligatorio del transceptor para consultar su posición |
sound_speed |
Ambos | Velocidad de referencia a 10 °C y z = 0, m/s; 1540, finita y positiva |
enable_ping_scheduler |
Transceptor | Booleano obligatorio; false usa pings manuales |
ping_frequency |
Transceptor | Frecuencia en tiempo simulado, Hz; 1, ejemplo 0.5; finita y positiva |
interrogation_mode |
Transceptor | common o individual; predeterminado common |
mu, sigma |
Transpondedor | Media y desviación estándar del ruido de posición, m; 0 y 1, ejemplo 0 y 0; finitas y sigma ≥ 0 |
Usa modelos existentes, IDs únicos y listas de IDs/modelos de igual longitud. Los IDs son enteros decimales de 0 a 2147483647, sin signo ni ceros iniciales. Cada plugin necesita un modelo con un enlace. La definición completa incluye geometría y posiciones.
Una configuración inválida deja el plugin inactivo. Se ignoran destinos de canal o comando desconocidos; si el canal es desconocido, se conserva la selección actual. El primer transpondedor de la lista es el canal inicial. Los pings programados se detienen con la simulación y se emiten como máximo una vez por actualización.
Tiempo de propagación
Cada consulta tiene dos trayectos: llegada de la petición al transpondedor y retorno de la posición al transceptor. Cada retardo es distancia dividida por la velocidad del sonido del dispositivo correspondiente.
- Los retardos fraccionarios siguen el tiempo simulado, se pausan con el mundo y se cancelan al retroceder el tiempo.
- Cada trayecto admite una muestra pendiente por transpondedor; las peticiones o respuestas adicionales se ignoran.
- El intervalo entre pings debe superar el tiempo de ida y vuelta esperado para recibir cada consulta.
La velocidad efectiva es sound_speed + 0.017 × depth + 4 × (temperature − 10). Usa m/s, profundidad en m bajo z = 0 y temperatura en °C. Sobre la superficie, la profundidad es cero. La temperatura predeterminada es 10 °C.
Publica std_msgs/msg/Float64 en /USBL/transceiver_manufacturer_168/temperature o /USBL/transponder_manufacturer_1/temperature. El cambio afecta a trayectos posteriores. Se ignoran temperaturas no finitas o cambios que produzcan una velocidad no positiva o no finita.
La aproximación sigue el resumen de velocidad del sonido de DOSITS. Usa distancias rectas, sin refracción, salinidad, multitrayecto ni interferencias. El retorno usa la posición recibida, incluido su ruido configurado.
Consultar todos los transpondedores
ros2 topic pub --once /USBL/transceiver_manufacturer_168/interrogation_mode \
  std_msgs/msg/String "data: 'common'"
ros2 topic pub --once /USBL/common_interrogation_ping \
  std_msgs/msg/String "data: 'ping'"
El modo common emite una difusión por ping programado y puede devolver varios IDs en el mismo topic. Conserva el ID de cada respuesta. El transceptor retiene el modo para los transpondedores que se incorporen después.
Seleccionar un transpondedor
ros2 topic pub --once /USBL/transceiver_manufacturer_168/channel_switch \
  std_msgs/msg/String "data: '1'"
ros2 topic pub --once /USBL/transponder_manufacturer_1/individual_interrogation_ping \
  std_msgs/msg/String "data: 'ping'"
Cambiar de canal selecciona el modo individual; cada ping programado se dirige a ese ID. Vuelve a common para consultar todos los dispositivos.
Dispositivos y modos de consulta
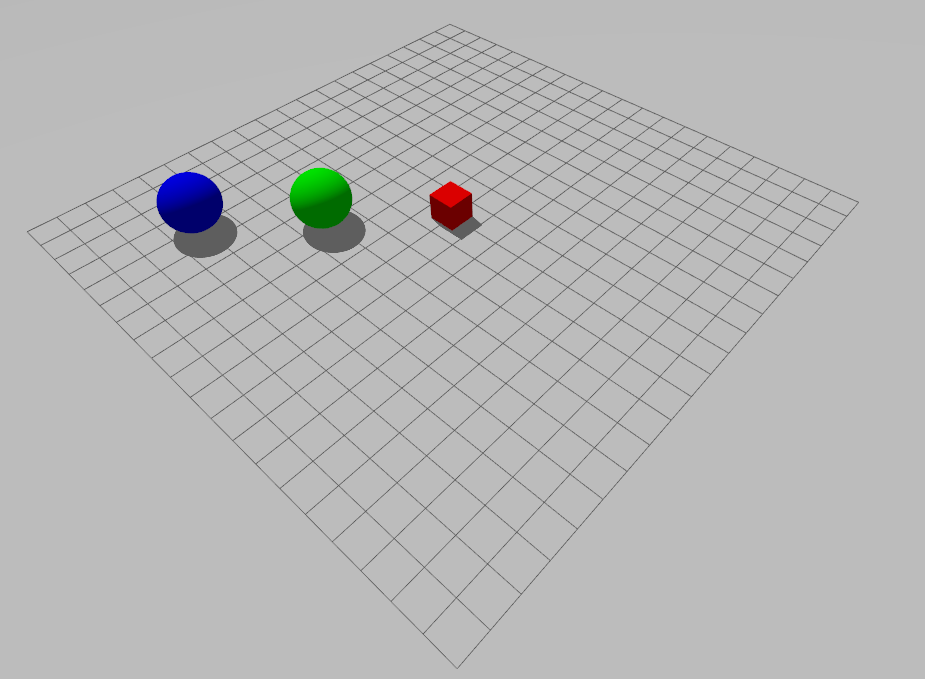
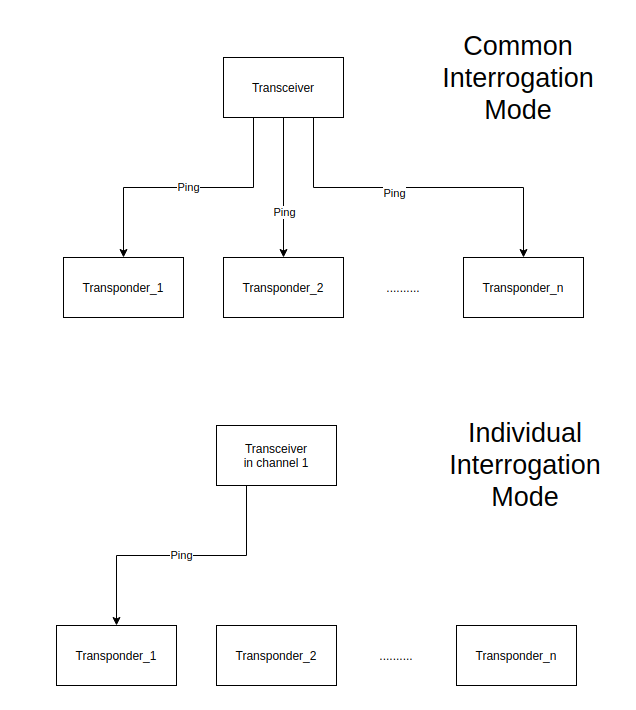
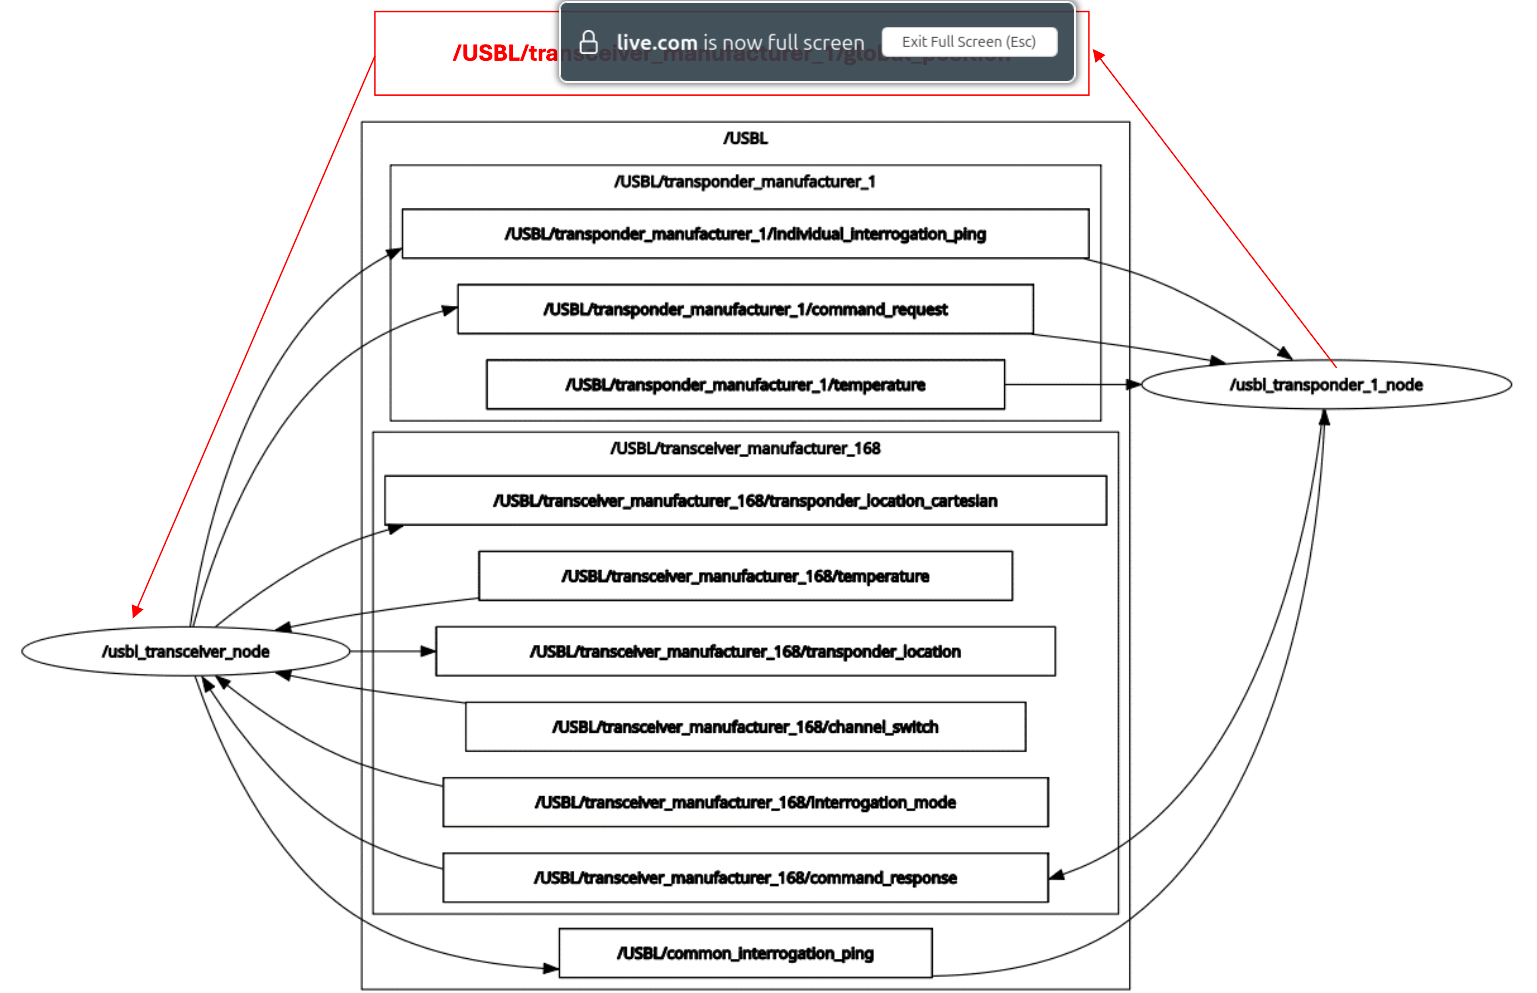
Imágenes: wiki Notion de POSIM; atribución DAVE en Citas y licencias. Usa los comandos y topics de esta página.