
Presión del agua
El plugin calcula presión a partir de la profundidad del modelo y publica mensajes ROS FluidPressure. También puede publicar una profundidad estimada a partir de esa presión.
Observar REXROV
Inicia el robot en la terminal A preparada para tu instalación:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false
En la terminal B preparada:
ros2 topic echo /model/rexrov/sea_pressure sensor_msgs/msg/FluidPressure --once
ros2 topic echo /model/rexrov/sea_pressure_depth geometry_msgs/msg/PointStamped --once
La presión se expresa en Pa, la varianza en Pa² y la profundidad en m.
Integrar el plugin
Coloca el bloque directamente dentro del <model> que quieras medir. namespace identifica sus tópicos:
<plugin filename="sea_pressure_sensor"
        name="posim_gz_sensor_plugins::SubseaPressureSensorPlugin">
  <namespace>my_robot</namespace>
  <topic>sea_pressure</topic>
  <standard_pressure>101.325</standard_pressure>
  <kPa_per_meter>9.80638</kPa_per_meter>
  <estimate_depth_on>true</estimate_depth_on>
  <update_rate>10</update_rate>
</plugin>
La salida es /model/<namespace>/<topic>; la profundidad añade _depth. Se mide el modelo al que está asociado el plugin. El namespace puede ser distinto del nombre del modelo.
Parámetros
| Parámetro | Significado y valor predeterminado |
|---|---|
namespace |
Obligatorio; prefijo válido de tópico ROS |
topic |
Nombre de salida; sea_pressure |
standard_pressure |
Presión superficial finita y no negativa, kPa; 101.325 |
kPa_per_meter |
Incremento hidrostático finito y positivo, kPa/m; 9.80638 |
estimate_depth_on |
Publicar profundidad calculada; true |
update_rate |
Frecuencia finita, Hz; 0. Un valor no positivo publica en cada avance físico |
saturation |
Valor aceptado, 3000; no limita la presión en esta implementación |
La profundidad es max(0, -z) en coordenadas del mundo, incluidas las transformaciones de modelos anidados. La referencia es el plano z = 0, independiente de las olas. El cálculo usa kPa y la publicación convierte a Pa.
Tiempo y validez
Presión ROS, profundidad y presión Gazebo comparten la misma marca temporal simulada. La pausa o una marca repetida no generan una nueva medida; la publicación se reanuda al avanzar o retroceder el tiempo.
Una configuración inválida deja el plugin inactivo. Si la pose falta, no es finita o el cálculo desborda, no se publica una muestra.
La varianza publicada es fija: 9 000 000 Pa². No se añade ruido aleatorio a la presión. Tenlo en cuenta al configurar un estimador. El código del plugin muestra ambos cálculos.
Comparar profundidades
Mide dos posiciones z conocidas sin cambiar la pendiente de presión. La diferencia debe ser el incremento por metro multiplicado por el cambio de profundidad. La profundidad derivada usa el mismo cálculo y no constituye una medición independiente. Ajusta unidades y presión de referencia del estimador de forma coherente.
Salidas de presión y profundidad
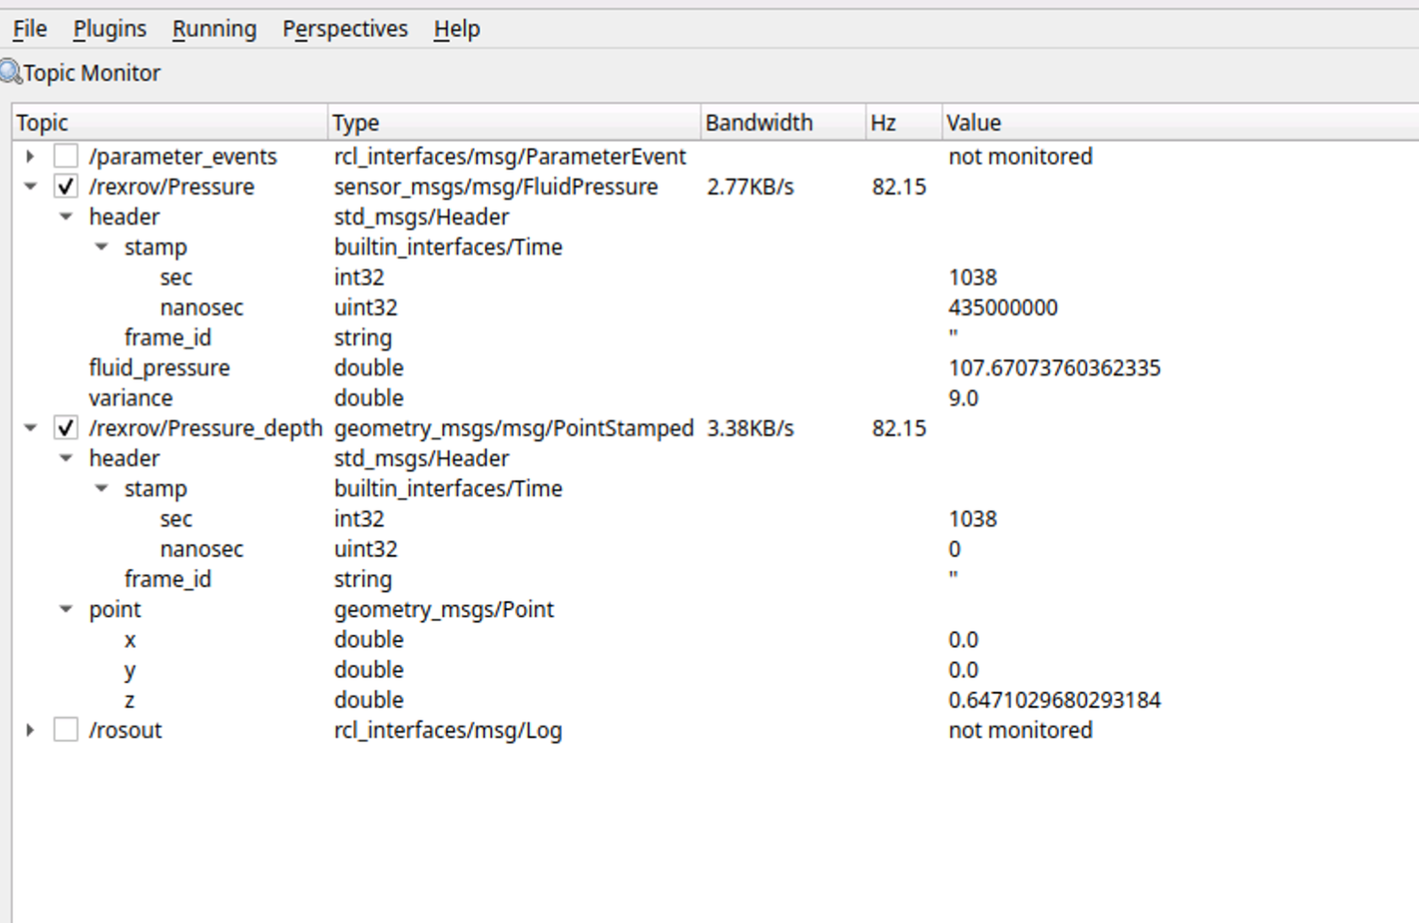
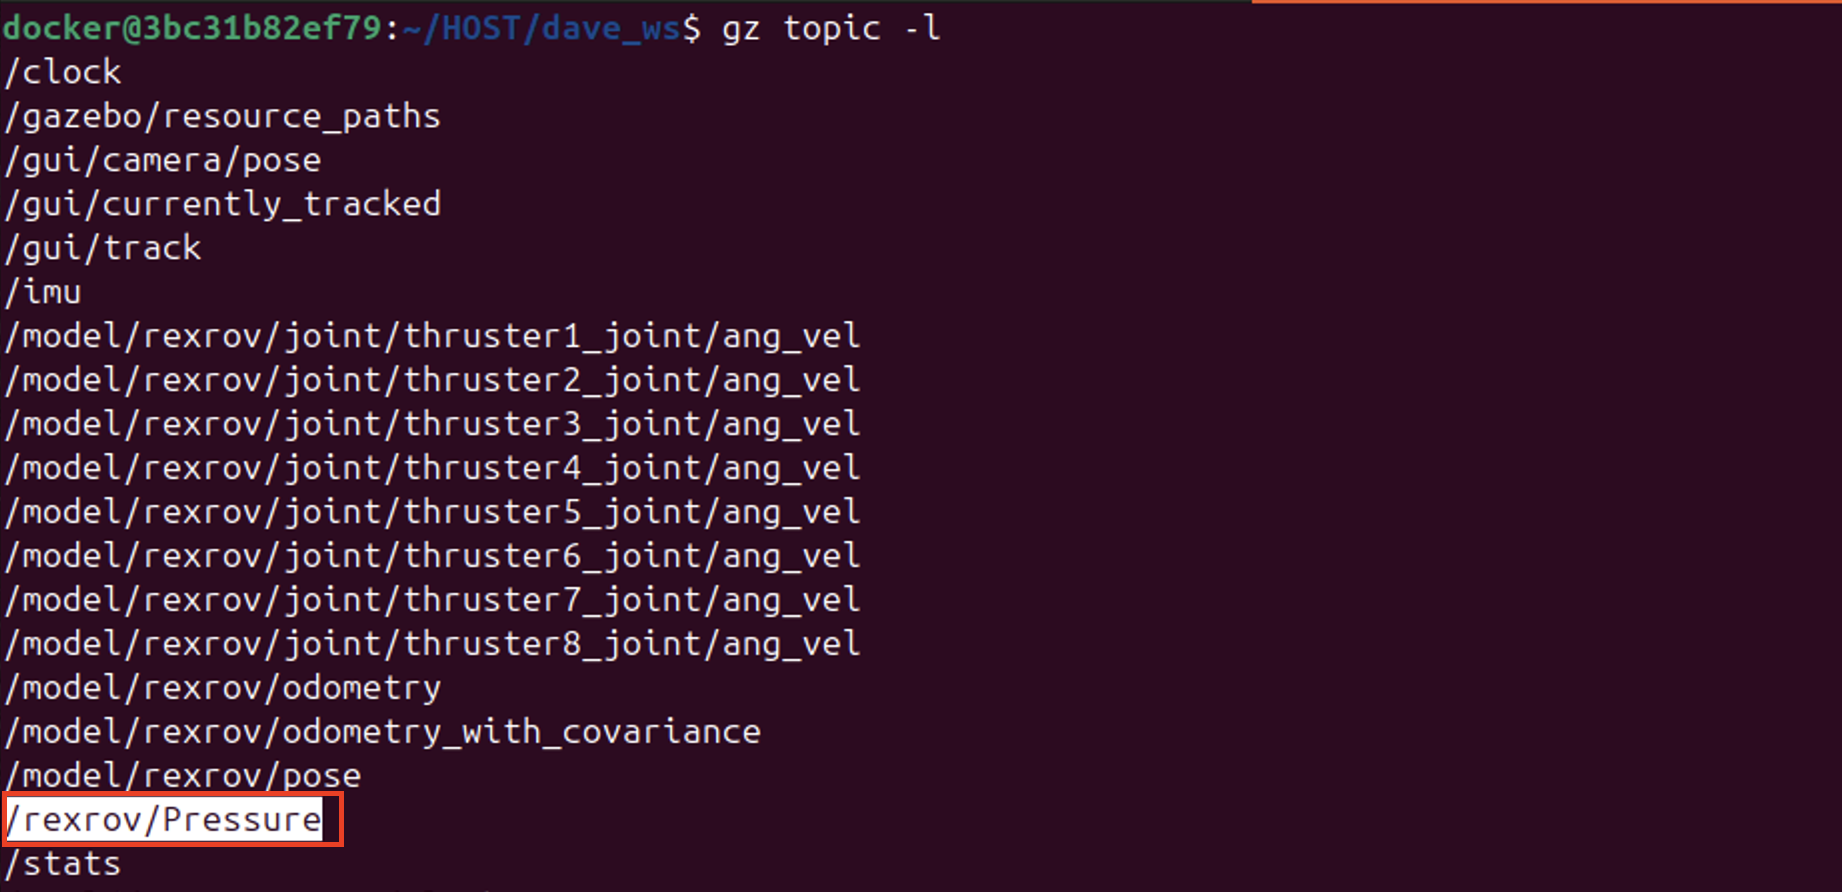
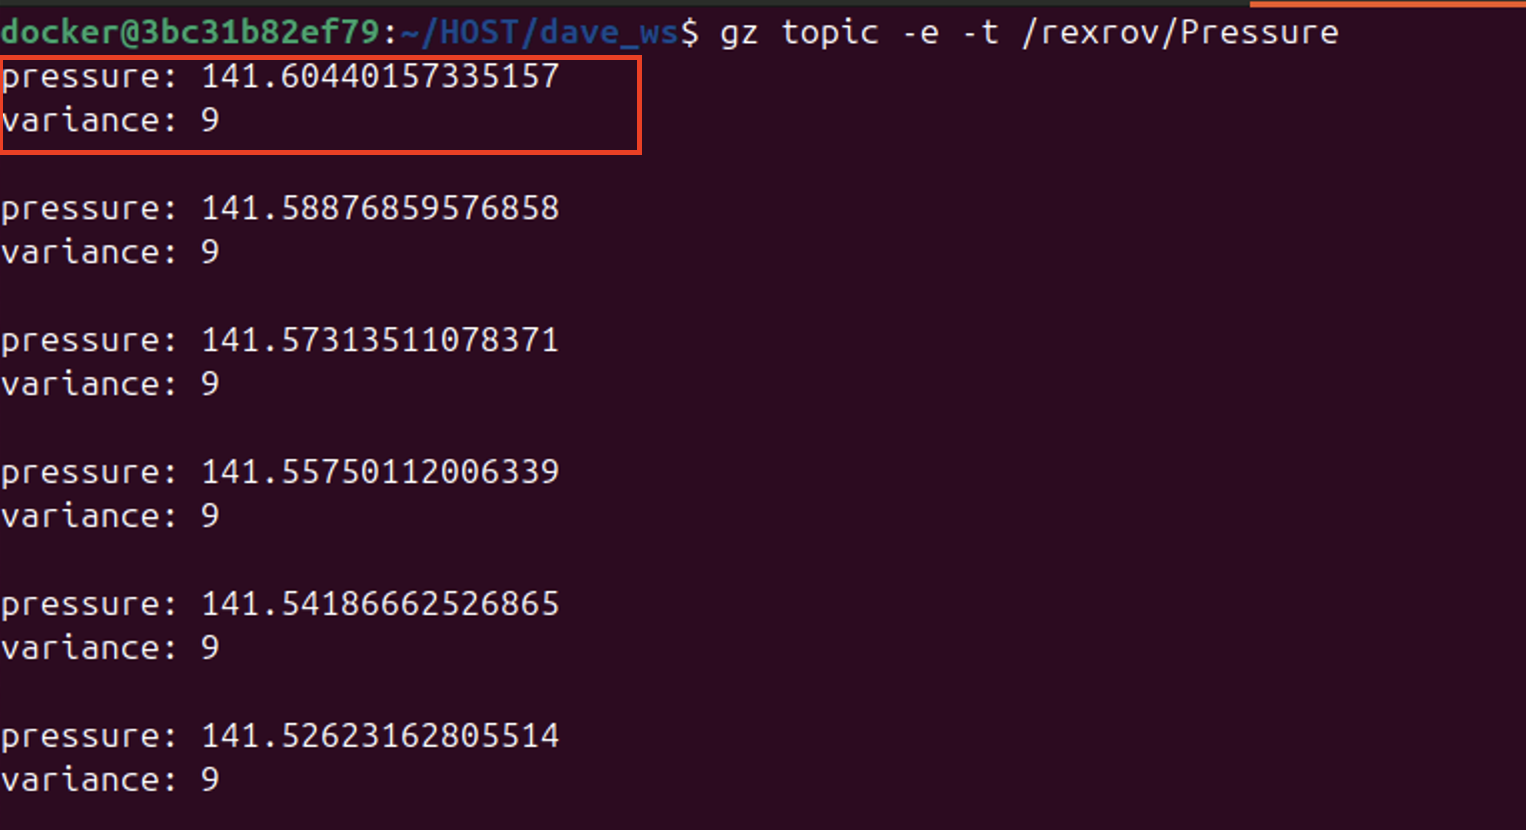
Imágenes: wiki Notion de POSIM; atribución DAVE en Citas y licencias. Usa los comandos y tópicos de los bloques de esta página.