
水下相机
UnderwaterCamera 利用深度信息,让 RGB 颜色随距离衰减。可按目标水体调整衰减系数和背景色。整个场景共用的视觉效果见水下场景渲染。
运行示例
相机示例世界默认启用小波浪和水下场景效果。传感器启动时设置 POSIM_UNDERWATER_PLUGIN,让兼容输出直接传递已渲染的 RGB 像素,避免重复衰减。比较独立的深度滤镜时,请使用未加载场景系统的世界,并取消该环境变量。
在准备好的终端 A中运行示例。
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=underwater_camera world_name:=camera_tutorial \
  x:=10 z:=-93.5 pitch:=0.3 yaw:=3.14 \
  paused:=false gui:=true headless:=false
在准备好的终端 B 中查看:
ros2 topic echo /underwater_camera/simulated_image \
  sensor_msgs/msg/Image --once --no-arr
ros2 topic hz /underwater_camera/simulated_image
在 RViz 中添加 Image 显示项。如果话题可见但图像停止到达,请检查大图像消息的传输设置。
配置插件
将以下 RGBD 传感器放在 <link> 内。世界还需加载指定 <render_engine>ogre2</render_engine> 的 gz-sim-sensors-system,参见相机世界。插件读取 Gazebo 彩色和深度图像,直接发布 ROS 话题 /underwater_camera/simulated_image。
<sensor name="underwater_camera" type="rgbd_camera">
  <update_rate>10</update_rate>
  <topic>underwater_camera</topic>
  <camera>
    <horizontal_fov>1.05</horizontal_fov>
    <image><width>320</width><height>240</height></image>
    <clip><near>0.1</near><far>10.0</far></clip>
  </camera>
  <plugin filename="UnderwaterCamera"
          name="posim_gz_sensor_plugins::UnderwaterCamera">
    <attenuationR>0.8</attenuationR>
    <attenuationG>0.5</attenuationG>
    <attenuationB>0.2</attenuationB>
    <backgroundR>85</backgroundR>
    <backgroundG>107</backgroundG>
    <backgroundB>47</backgroundB>
  </plugin>
</sensor>
| SDF 参数 | 含义 | 默认值 |
|---|---|---|
attenuationR |
红色通道每米衰减系数,有限且 ≥ 0 | 1/30 |
attenuationG |
绿色通道每米衰减系数,有限且 ≥ 0 | 1/30 |
attenuationB |
蓝色通道每米衰减系数,有限且 ≥ 0 | 1/30 |
backgroundR |
背景红色分量,0–255 整数 | 0 |
backgroundG |
背景绿色分量,0–255 整数 | 0 |
backgroundB |
背景蓝色分量,0–255 整数 | 0 |
话题与相机几何参数
<topic> 必须生成有效的 ROS 话题名。省略时使用 Gazebo 路径 /world/<world>/model/<model>/link/<link>/sensor/<sensor>,再加 /simulated_image 作为 ROS 输出。嵌套模型还包含父模型路径。
将深度转换为沿视线的距离时,依次采用显式镜头投影、显式内参,最后才使用图像尺寸和水平视场角。主点坐标可以为零。焦距必须为正,镜头参数必须有限,以米为单位的裁剪距离须满足 0 < near < far。无效配置会报错并停用输出。
帧同步与示例值
彩色帧和深度帧按采集时间戳配对,与到达顺序无关。ROS 输出图像保留彩色帧的时间戳和坐标系标识。缓冲区满时丢弃未配对帧;仿真时间重置会清空待配对帧,允许时间戳重新开始。
示例设置为 320 × 240、10 Hz,RGB 衰减系数 0.8/0.5/0.2,背景 85/107/47。SDF 配置优先于代码默认值。
调整与比较
将容易辨认的物体放在已知距离处。固定位置姿态、光照、材质和相机设置,每次只修改一个通道。除图像外,也检查采集时间戳和实际接收频率。
每个通道采用指数衰减并混合背景色。需要无衰减对照时,将表中的六个参数全部设为零。省略标签会恢复默认值。
场景渲染器为 PBR 表面和相机提供共同效果。该系统运行时,POSIM_UNDERWATER_PLUGIN 会让已着色像素直接通过,避免二次衰减。输入输出连接见相机模型。
悬浮颗粒
场景渲染器可在 RGB/RGBD 彩色图像中显示悬浮颗粒。默认关闭,可通过外观设置服务开启。
- 各相机共享颗粒的世界位置。颗粒随仿真时间匀速漂移,与模拟海流相互独立。
- 不透明表面会遮挡颗粒。可见距离为 0.05–3 m,并受场景和平均水面限制。
- 数值深度和声学射线保持不变。
这是程序生成的视觉效果。定量研究散射需要适合的光学模型。评估视觉导航时,将颗粒视作运动观测对象,并在对比实验中保持外观设置一致。
比较水下图像
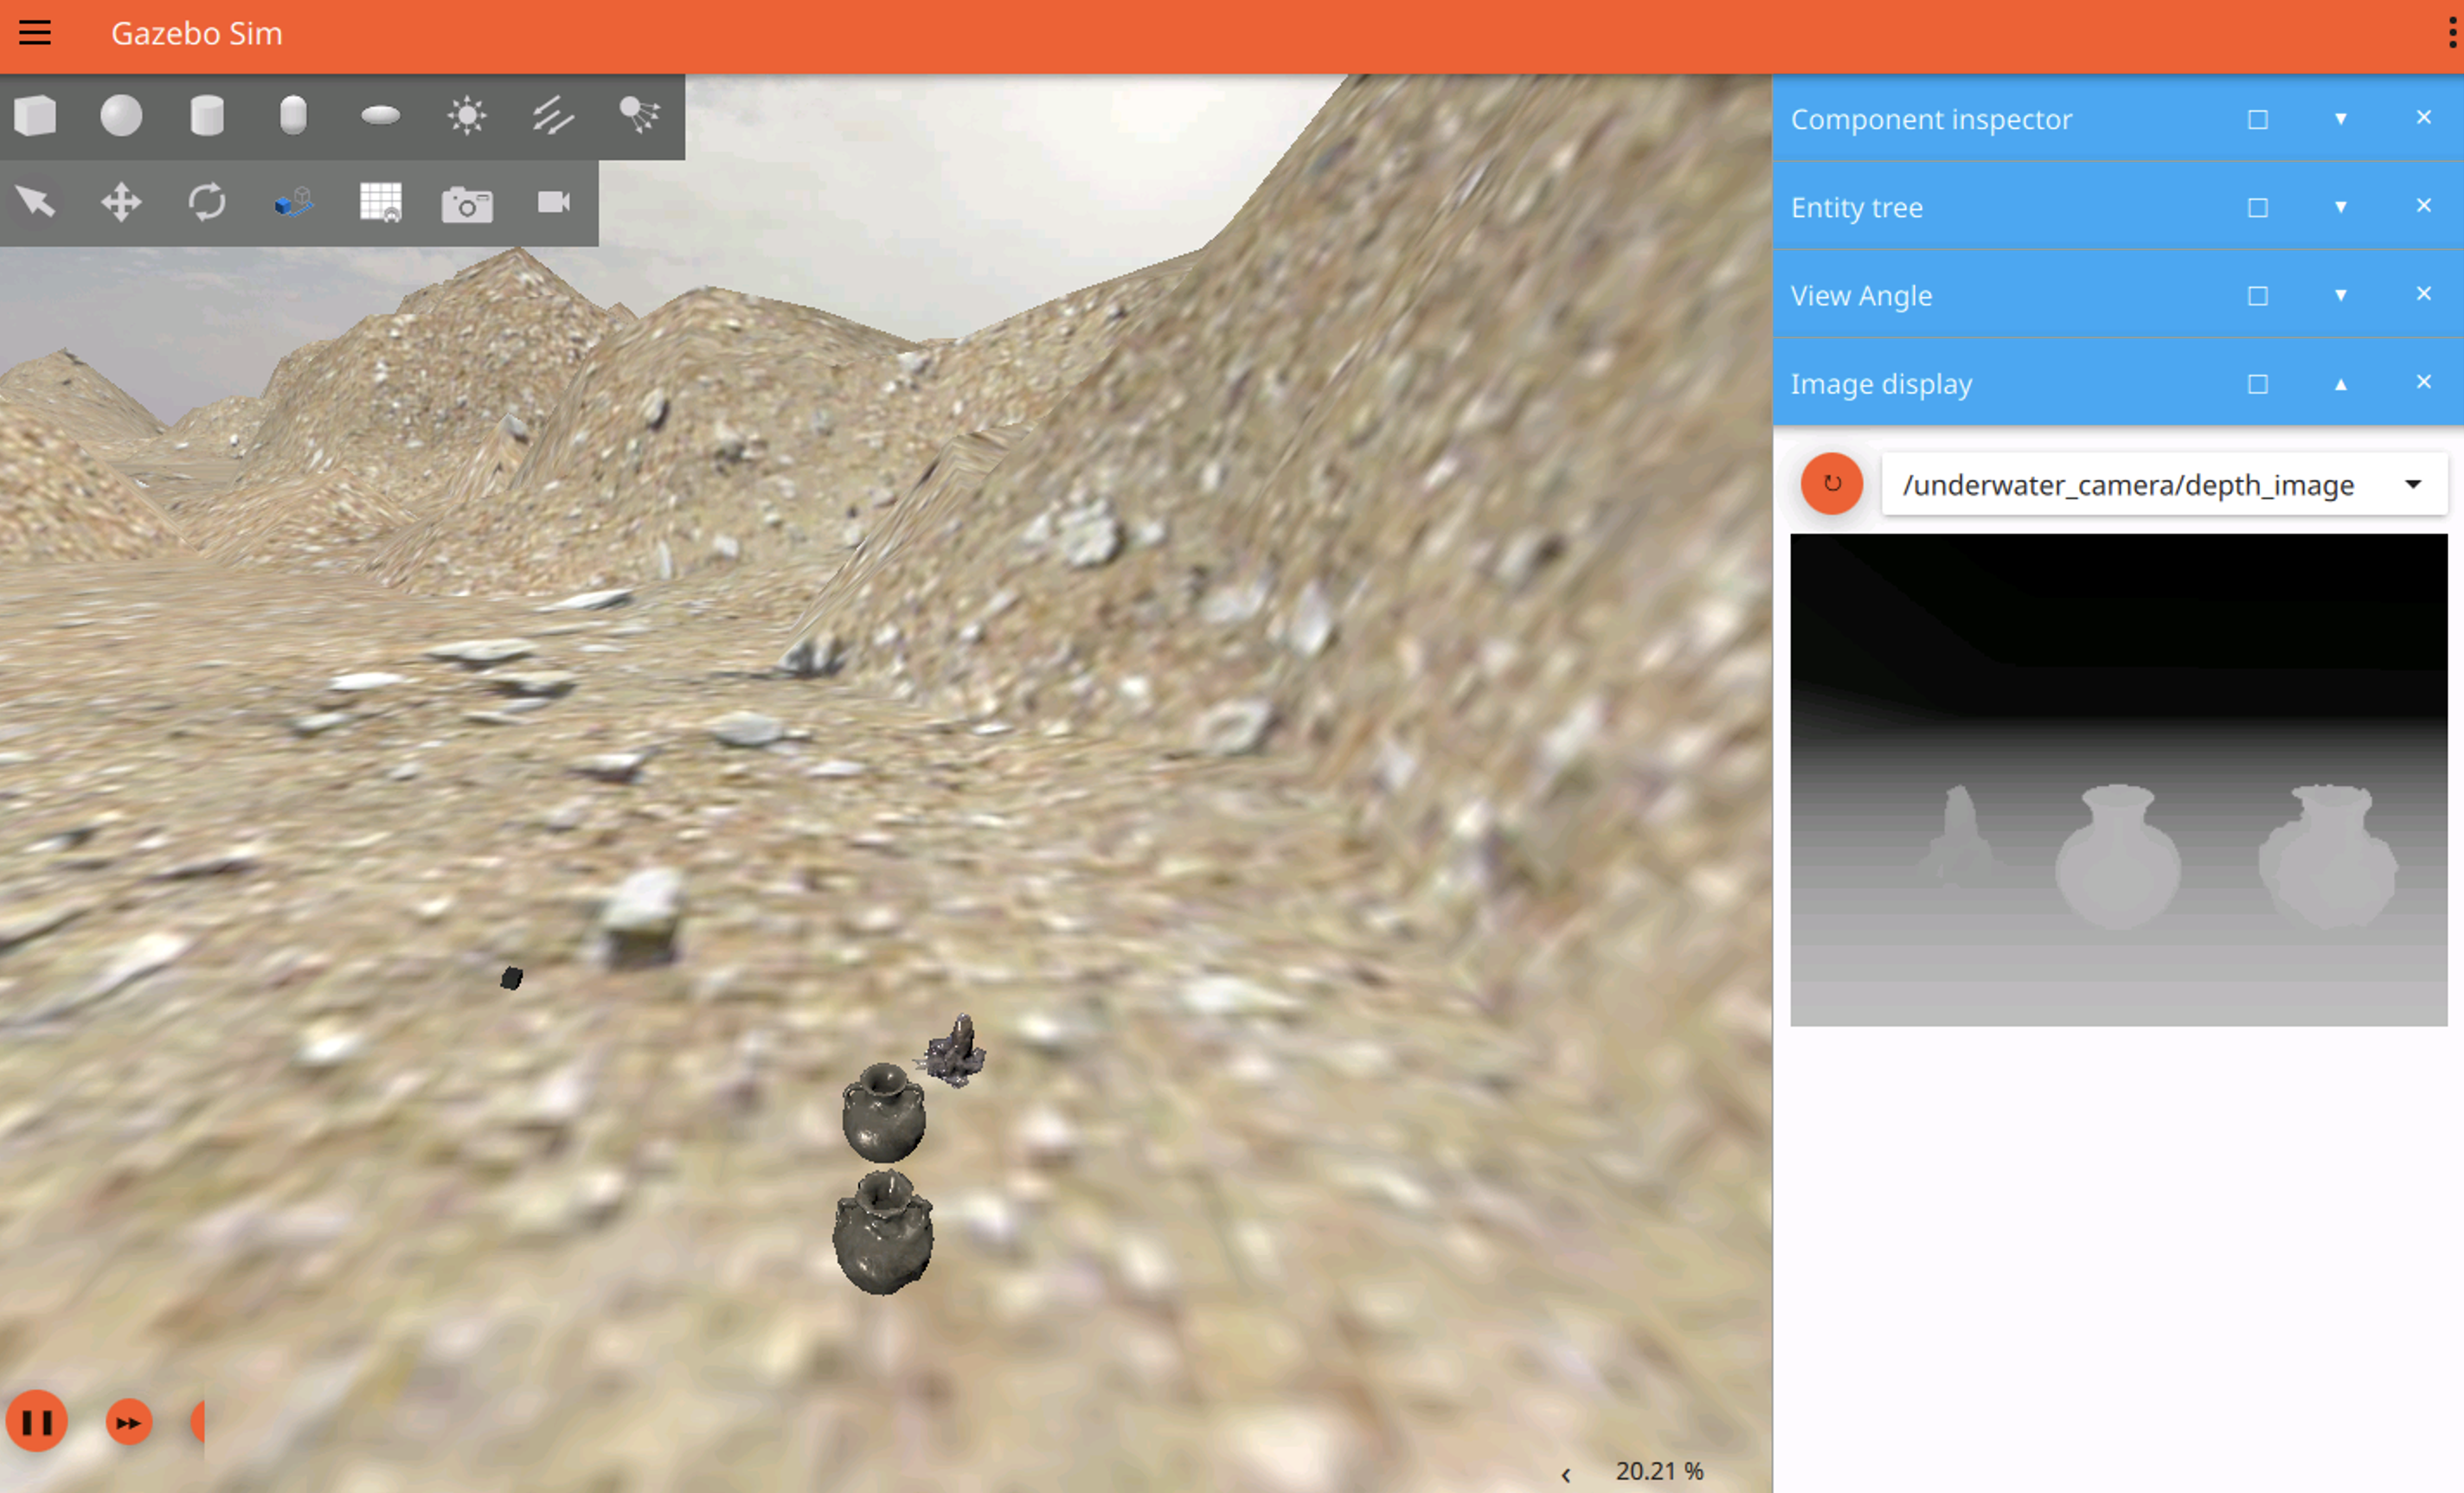
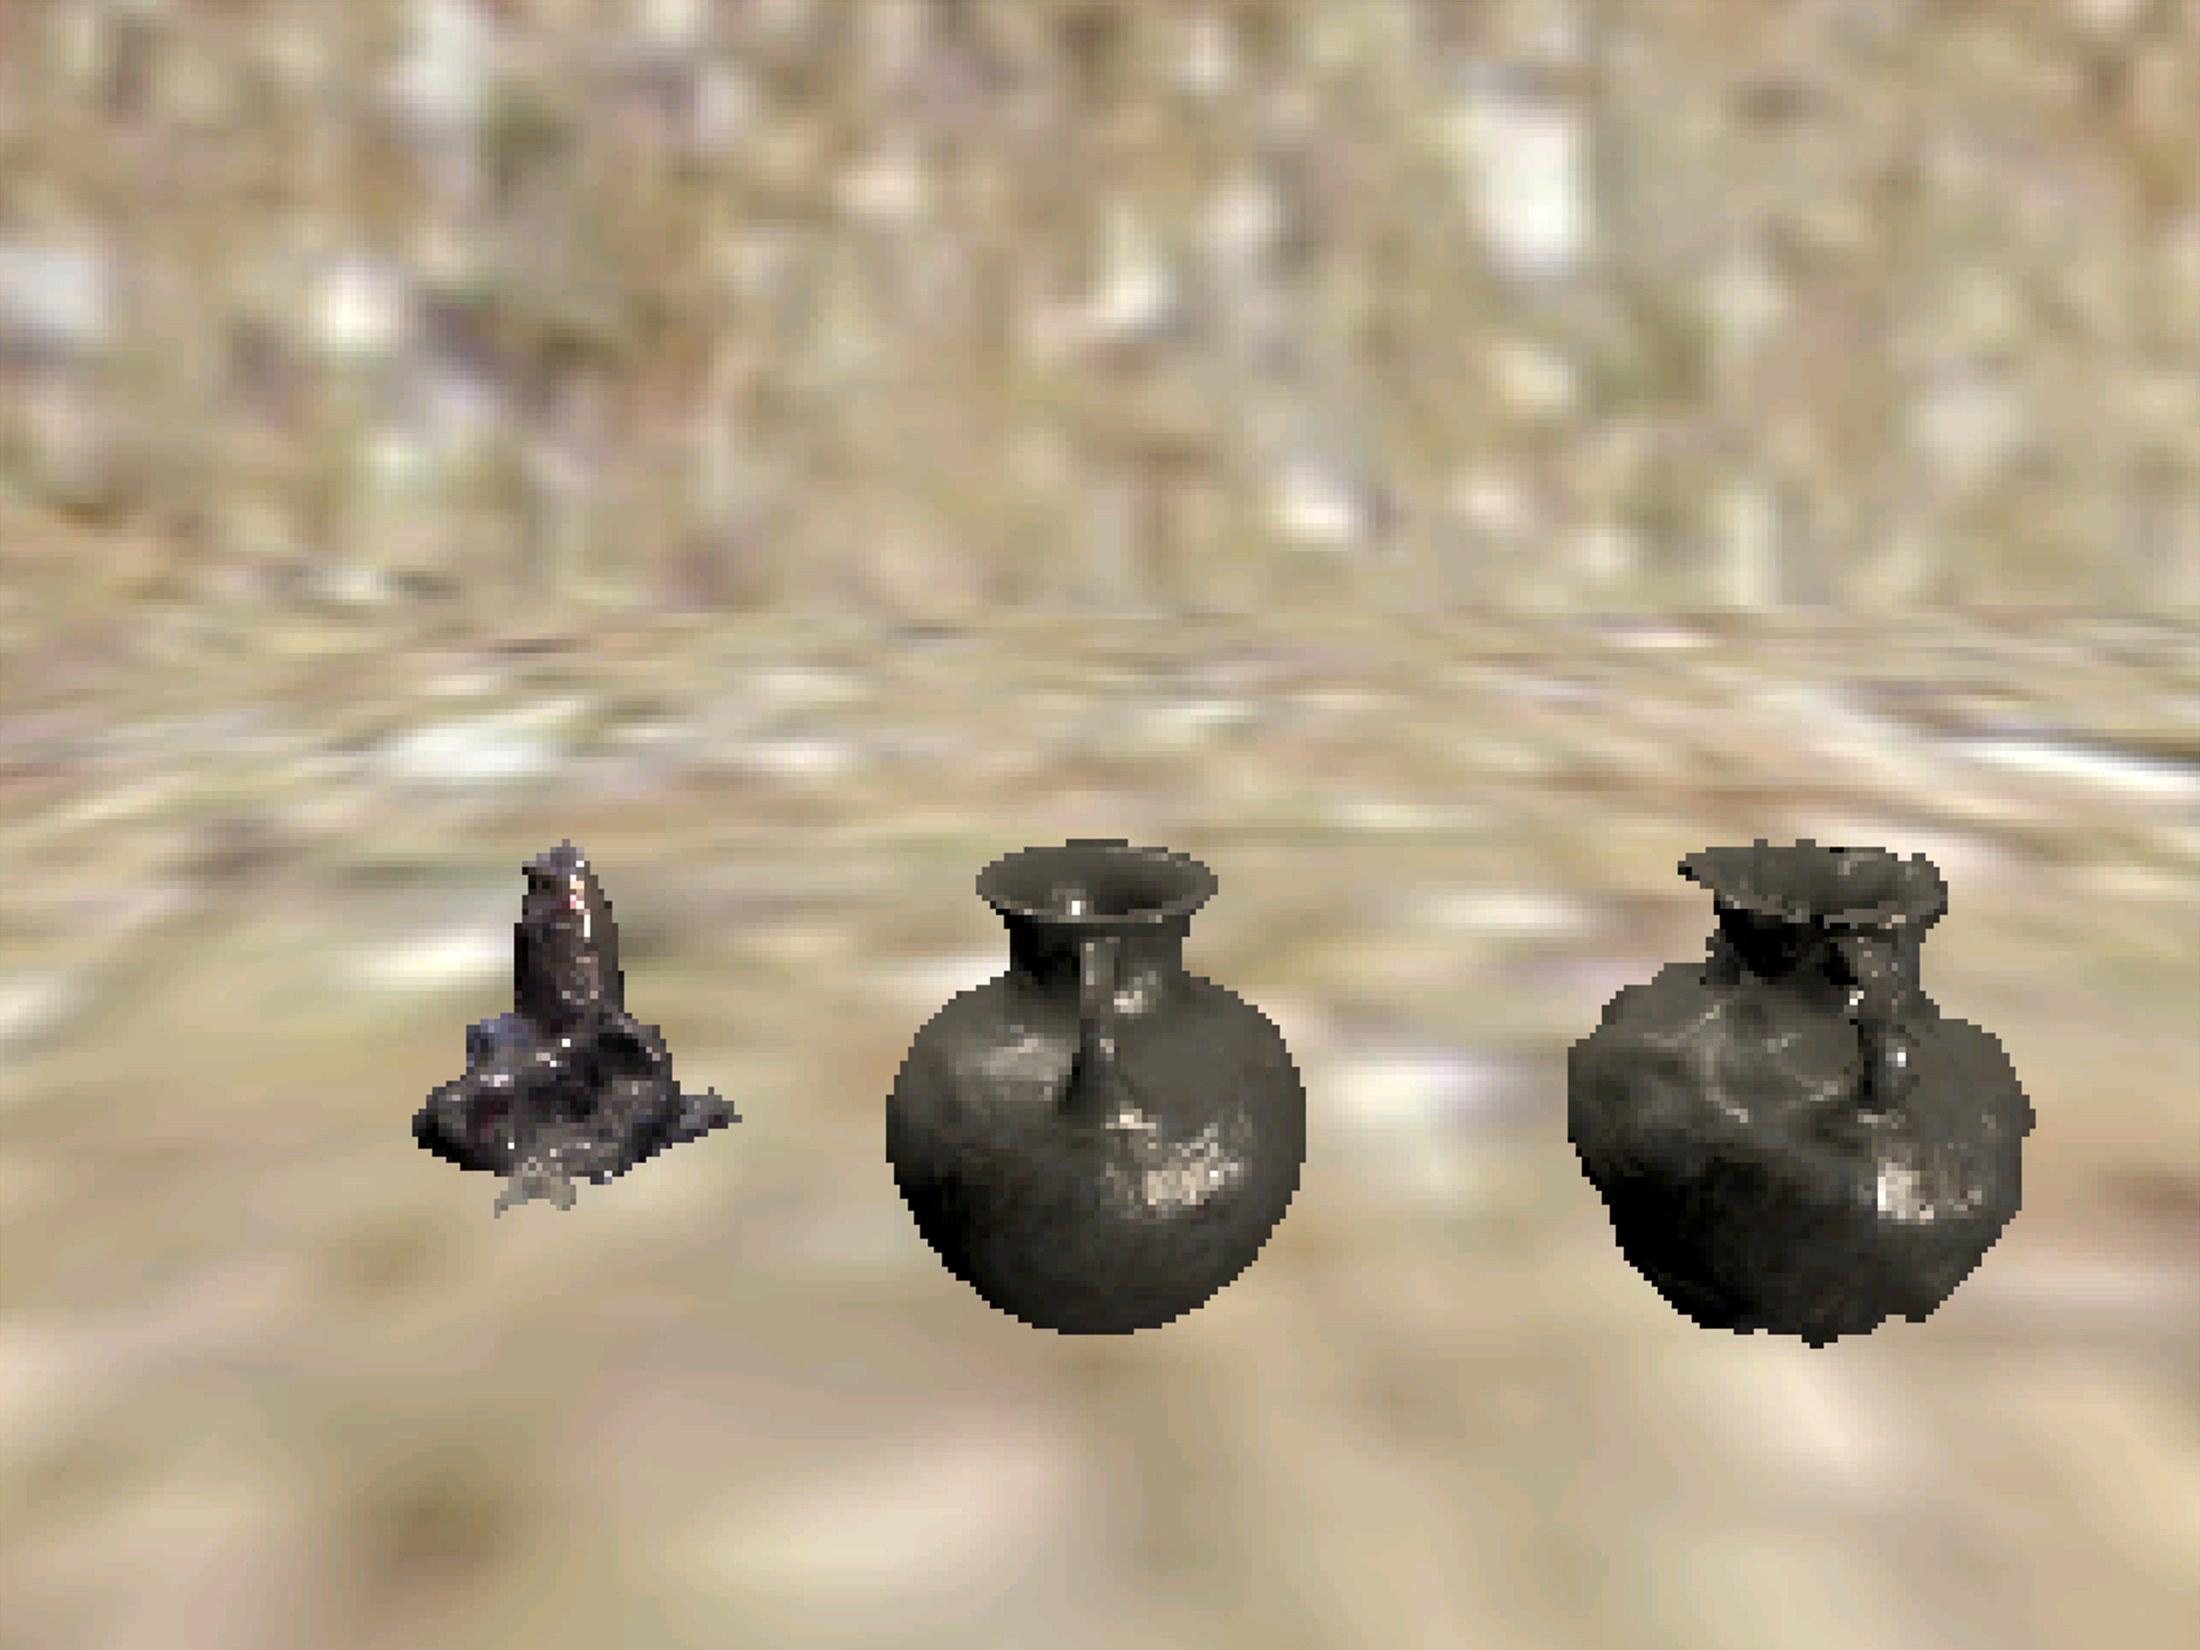
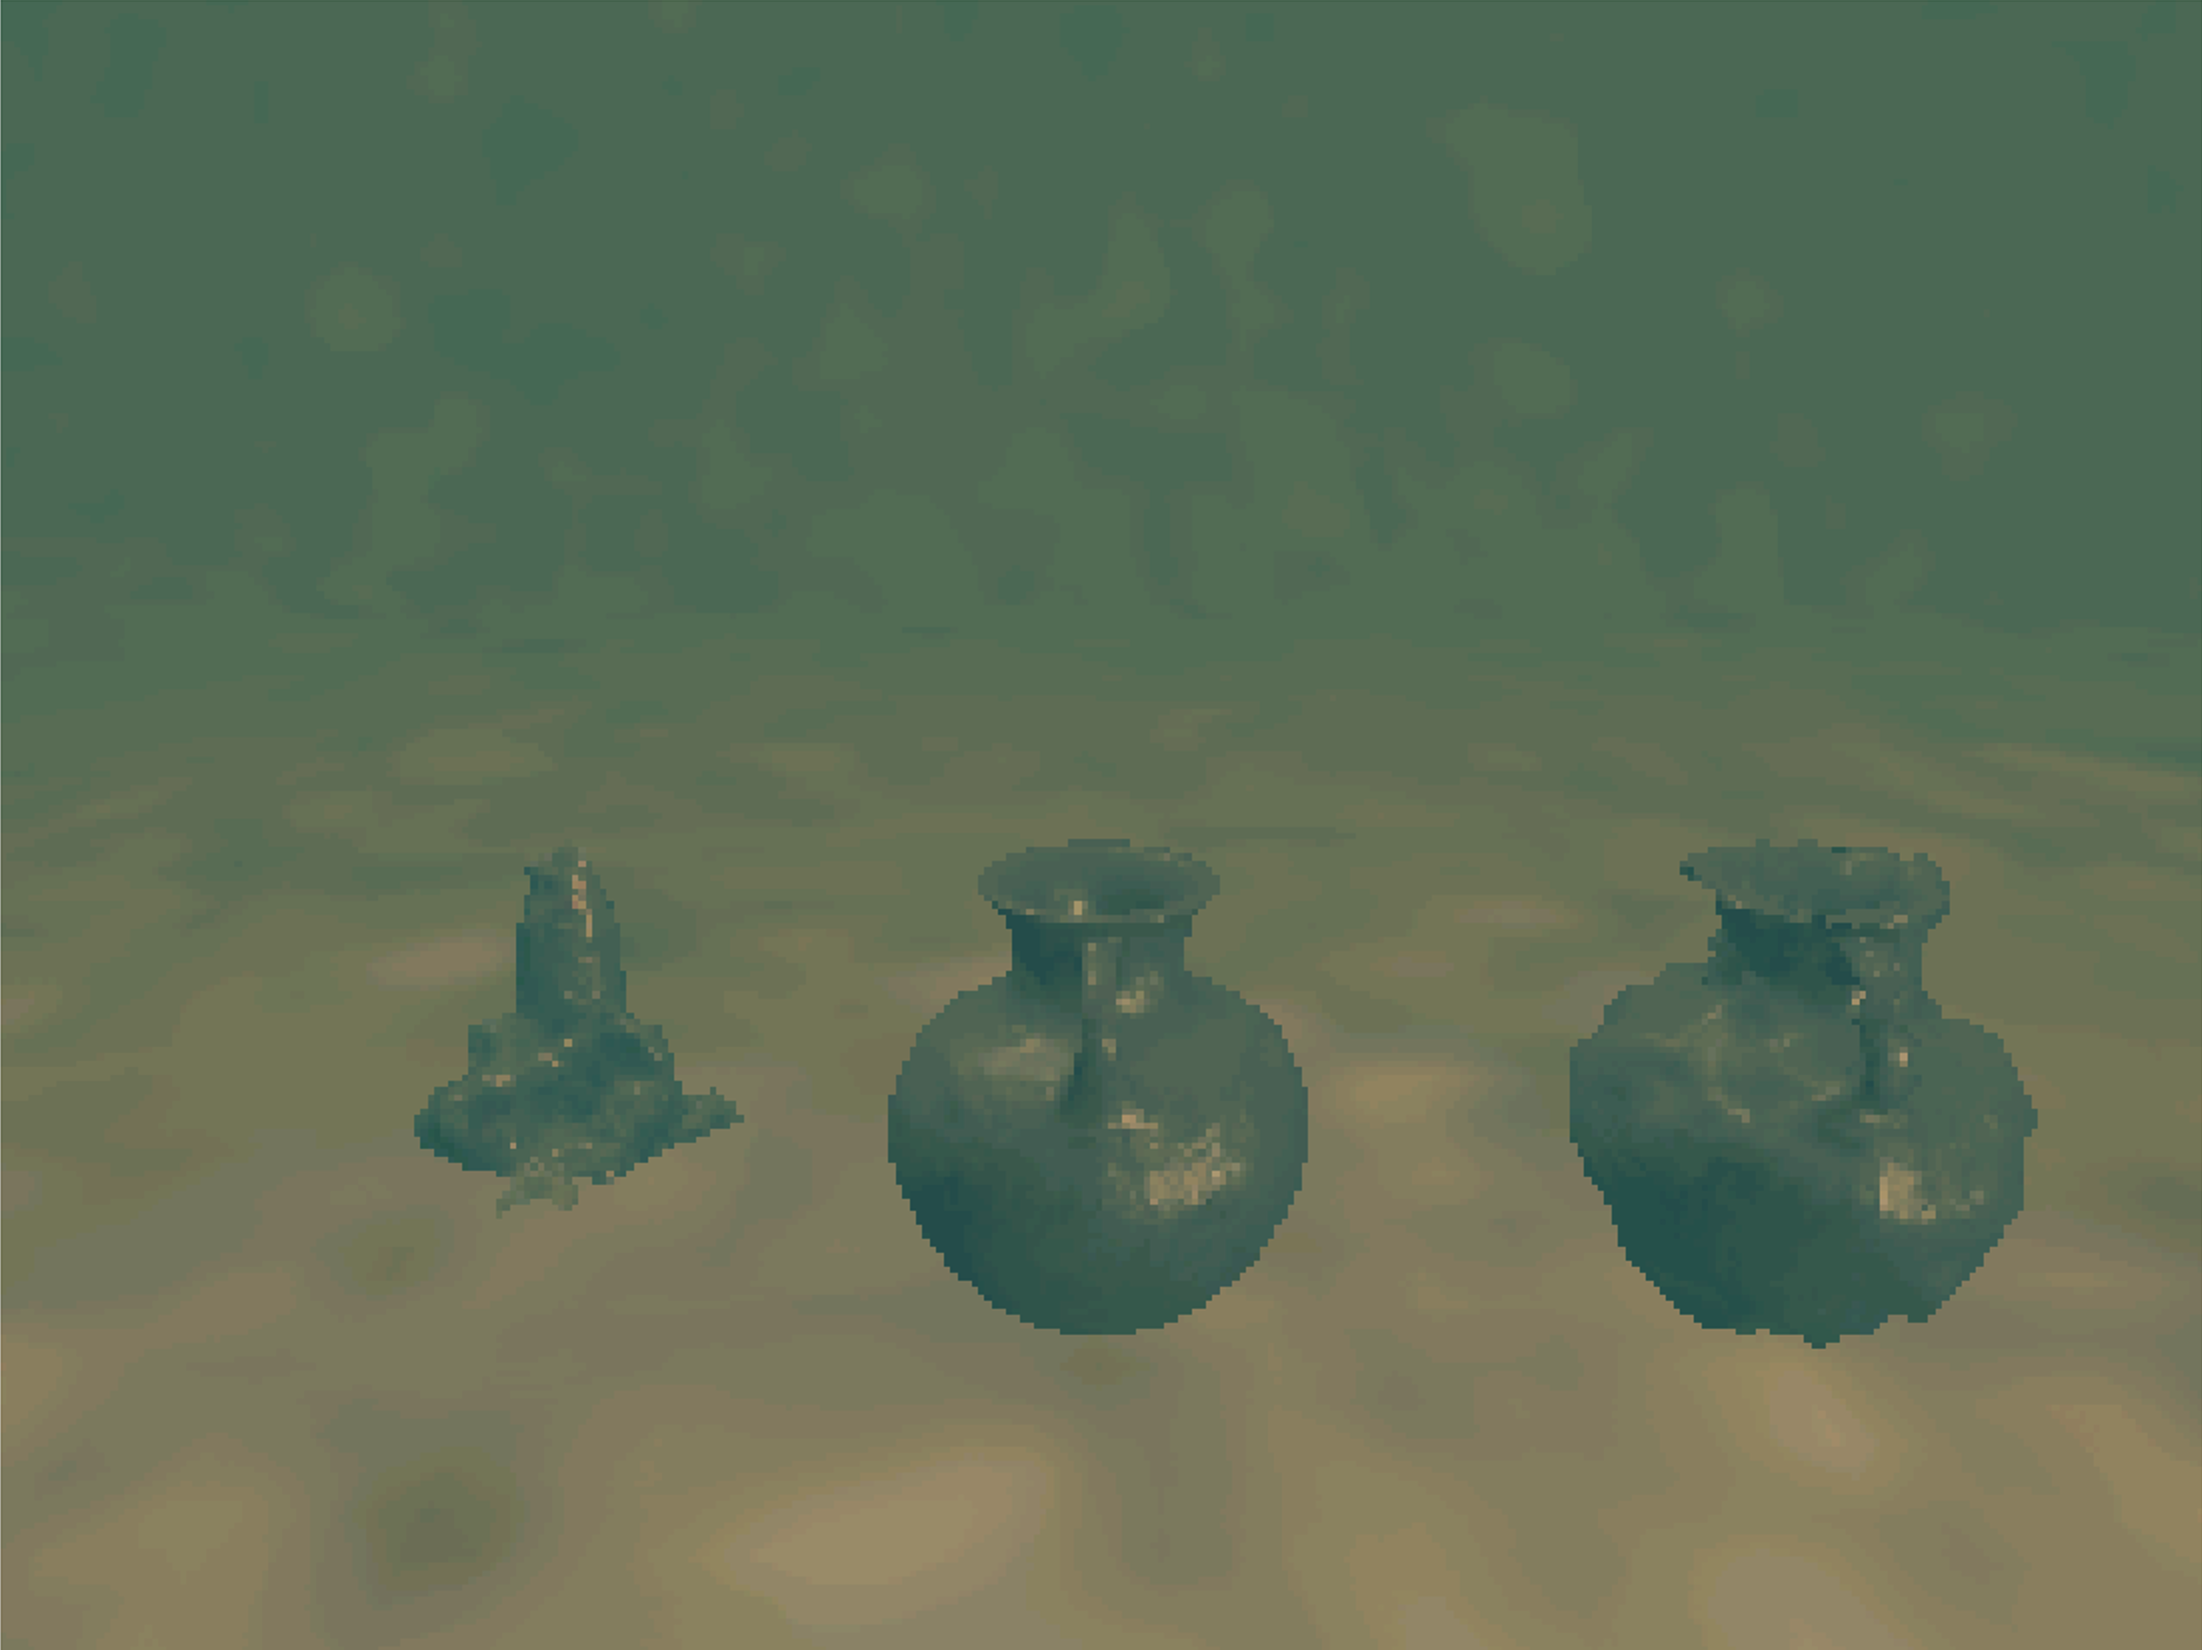
图片来源:POSIM Notion Wiki;DAVE 署名见引用与许可证。执行时使用本页代码块中的命令和话题名称。