
物体与任务场景
POSIM 提供用于操作、检查和交互实验的物体模型。posim_object_models 安装模型描述、网格与配置。请在对应环境的 POSIM 终端中运行命令,WSL、Docker 和 RDP 环境也适用。
本地模型目录
以下目录来自 models/posim_object_models/description,可查看 SDF、连杆、关节和资源。示例世界还会引用 Gazebo Fuel 中的物体。
从现成场景开始
ros2 launch posim_demos posim_world.launch.py \
  world_name:=posim_plug_and_socket headless:=false
其他任务场景包括 posim_electrical_mating 和 posim_bimanual_example。它们使用 Fuel 中的防喷器面板、公母连接器和水下花瓶等资源。放置机器人或进行接触、关节控制实验前,先查看 SDF 中的资源 URI 与位置。
将物体加入世界
把 URI 换成所选模型的实际资源名称:
<include>
  <uri>model://YOUR_OBJECT</uri>
  <name>task_object_1</name>
  <pose>3 0 -5 0 0 0</pose>
</include>
位置单位为米,角度单位为弧度。为每个实例指定独立名称。按用途选择 static:固定检查目标与需要通过接触移动的物体,应采用不同的动力学设置。
视觉几何决定外观,碰撞几何决定接触。检查比例、位姿、质量、惯量、关节限位和摩擦。先做幅度较小、过程可控的交互实验,再通过 ROS 2记录状态。
单独启动一个物体
加载环境后,启动 mossy_cinder_block:
ros2 launch posim_demos posim_object.launch.py \
  namespace:=mossy_cinder_block paused:=false gui:=true headless:=false
此启动文件会创建自己的世界。要与其他示例组合,请用 <include> 将模型放进同一个世界。参见添加机器人和世界场景库。
在本地使用 Fuel 模型
从 Fuel 模型库下载并解压模型。将 model.sdf、model.config、meshes/ 和 materials/ 放在同一目录,例如 ~/posim_models/my_object/。在准备启动 Gazebo 的终端中注册其上级目录:
export GZ_SIM_RESOURCE_PATH="$HOME/posim_models${GZ_SIM_RESOURCE_PATH:+:$GZ_SIM_RESOURCE_PATH}"
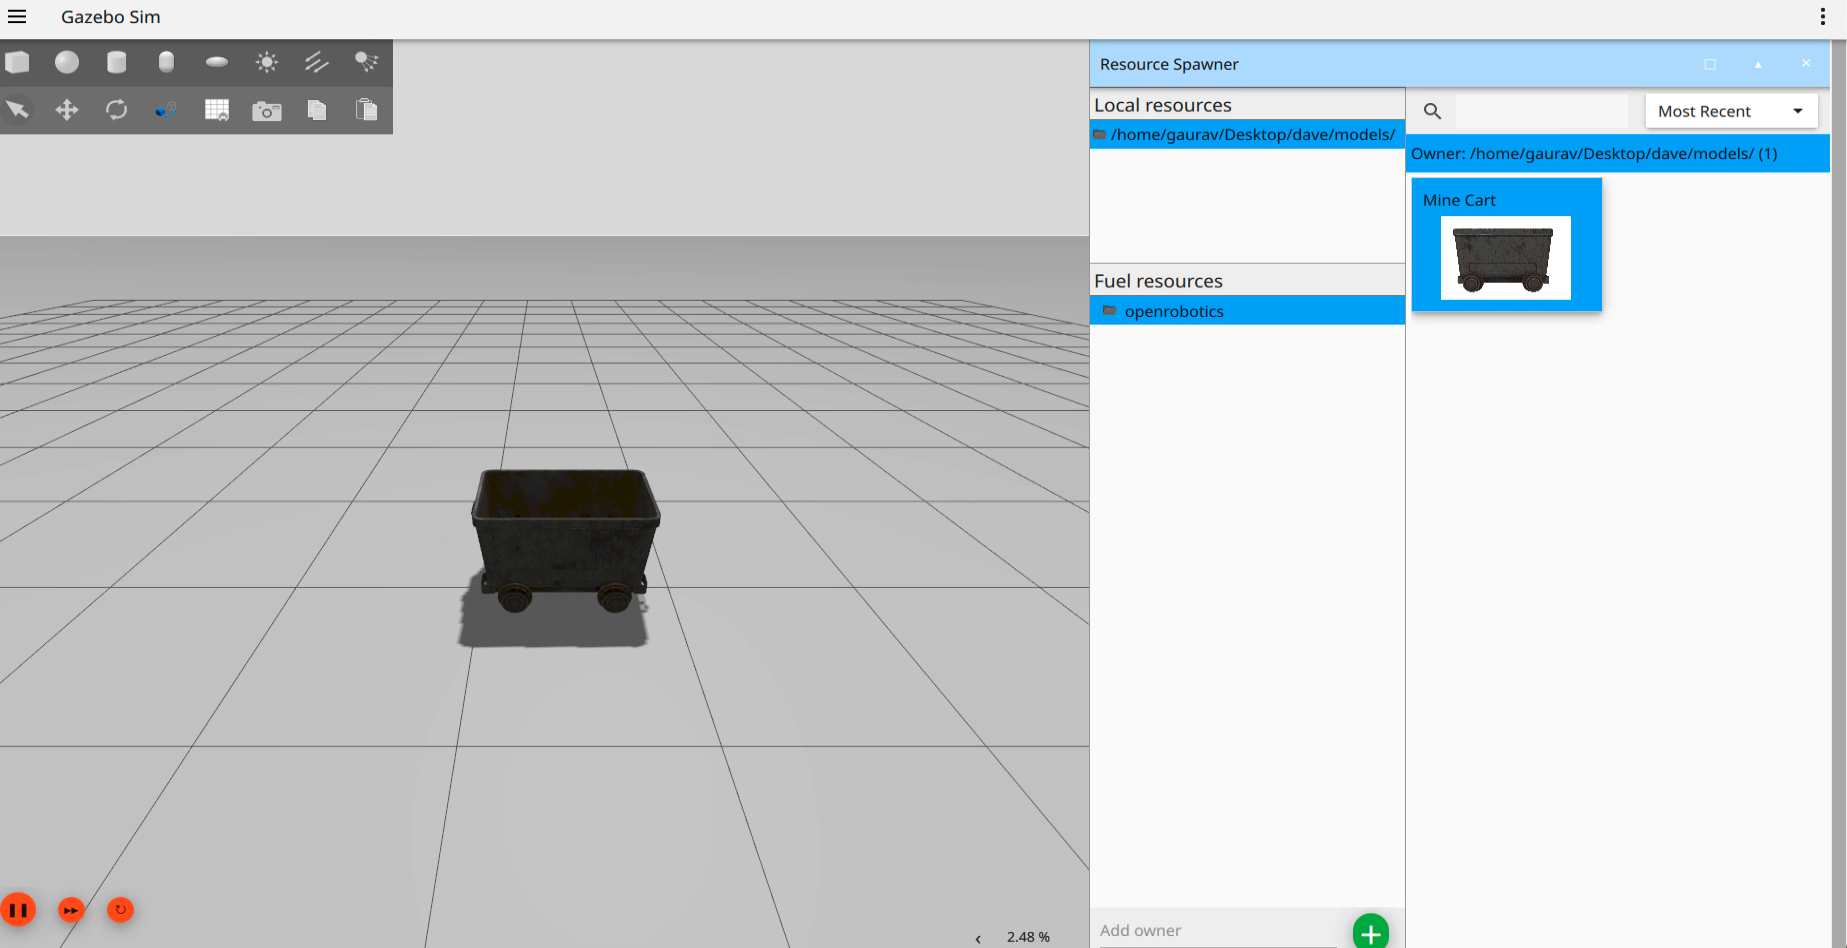
在 Gazebo 中打开 Resource Spawner,选择本地模型并放置。之后可用 <uri>model://my_object</uri> 在世界 SDF 中复用。Fuel 页面 SDF 片段中的 HTTPS URI 也可使用,但首次运行需要下载。离线实验请保留模型文件及许可证。
发布到 Fuel
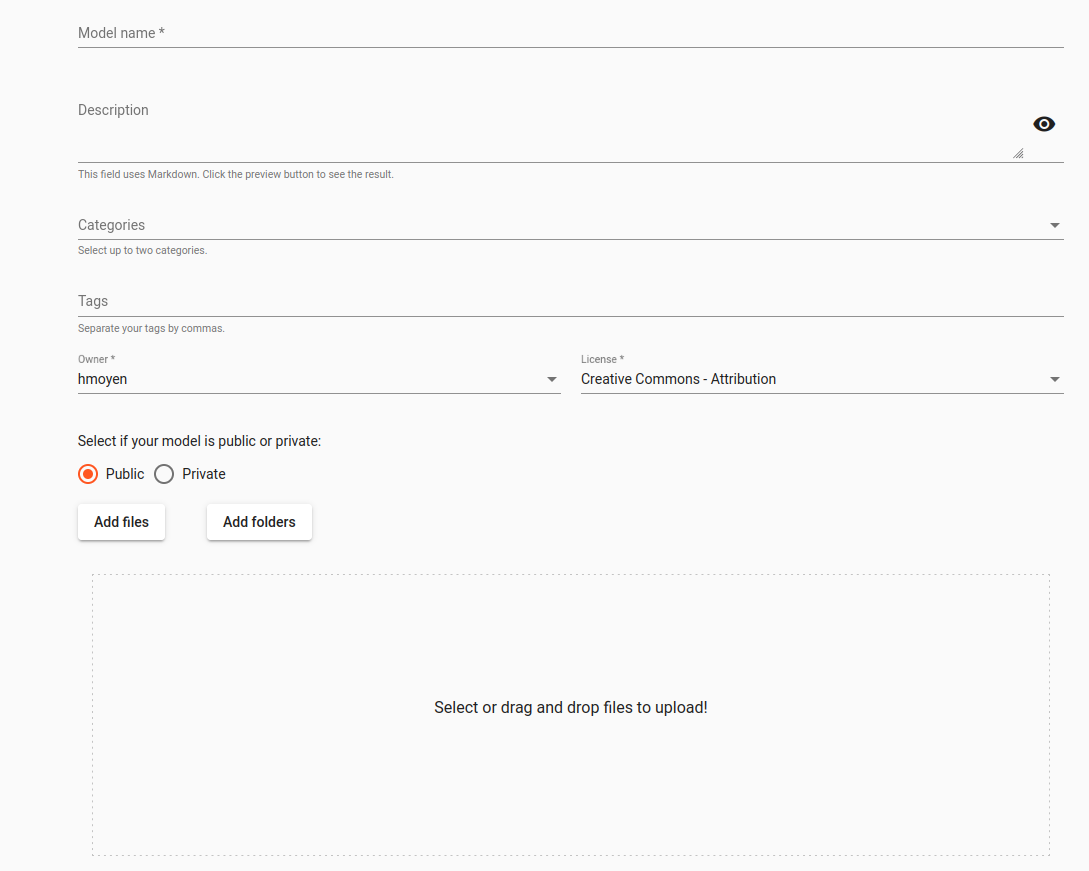
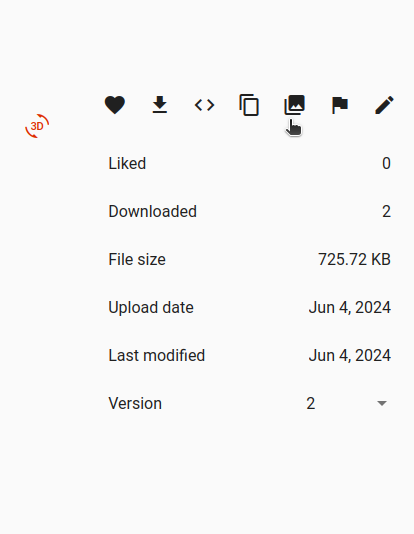
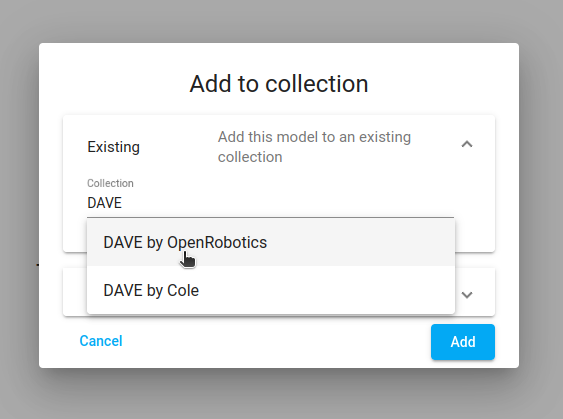
登录 Gazebo Fuel并创建模型。填写名称、描述和许可证,上传 model.sdf、model.config 及引用的网格、材质。发布后重新下载,检查是否仍依赖外部本地路径。需要时可加入模型集合。
插件库名和类名必须在已安装的 Jetty 环境中可用。添加机器人介绍如何连接浮力、水动力学、推进器和传感器。
图片来源:POSIM Notion Wiki。DAVE 文档署名见引用与许可证。实际执行时,请使用本页代码块中的命令和话题名称。