
配置与调试声呐
先选择计算后端,再比较覆盖范围、细节和更新频率。多波束声呐参考提供快速入门、SDF 和参数表。
选择运行环境
使用准备好的 POSIM 终端,在同一个 Ubuntu、WSL 或 Docker 环境中编辑、编译和运行。POSIM_WS 是该环境的工作空间路径。所有计算后端都需要 Gazebo 渲染传感器。
| 环境 | 计算方式与条件 |
|---|---|
| 原生 Linux | CPU;具有可用 Vulkan 适配器的 WGPU;具有兼容 NVIDIA GPU 和工具包的 CUDA |
| WSL 2 或 Linux 容器 | CPU;GPU 计算要求在该环境内部能够访问适配器和驱动程序 |
| macOS Docker/RDP | 从 CPU 开始。Linux 容器不提供 Mac 的 Metal 设备。 |
| 原生 macOS | 单独配置原生 ROS/Gazebo 工具链后,WGPU 可使用 Metal;macOS 安装指南采用 Docker/RDP。 |
auto 按 CUDA → WGPU → CPU 的顺序选择。进行对照实验时,请明确指定 cpu、wgpu 或 cuda。指定的后端不可用时,传感器初始化失败。请参阅选项表。
编译声呐包
先完成源码安装及其依赖安装。即使使用 CPU,wgpu_vendor 也会编译 Rust 库。检查 Rust 和 Cargo;若未安装,请按 Rust 官方说明操作。
rustc --version
cargo --version
在已加载环境的工作空间中编译库、传感器、世界系统和示例:
cd "$POSIM_WS"
colcon build --merge-install --executor sequential --symlink-install \
  --packages-up-to multibeam_sonar_system posim_multibeam_sonar_demo
source install/setup.bash
CUDA 是可选项。若要跳过已安装的 CUDA 工具包,仅编译 CPU/WGPU,请追加 --cmake-args -DCMAKE_DISABLE_FIND_PACKAGE_CUDAToolkit=ON。Rust 依赖版本由 Cargo.lock 固定,首次下载需要联网。
ros2 pkg prefix wgpu_vendor
ros2 pkg prefix multibeam_sonar
ros2 pkg prefix multibeam_sonar_system
ros2 pkg prefix posim_multibeam_sonar_demo
确认四个包均可找到,然后运行声呐示例,接收图像和原始数据。包出现在列表中并不代表传感器已成功加载。请在容器内部检查;缺少包时从源码编译,不要仅凭镜像标签判断是否包含。
选择 WGPU 适配器
在 Linux 中,请在运行 Gazebo 的环境内执行 vulkaninfo --summary,并准备系统对应的 Vulkan 驱动和工具。llvmpipe 等软件适配器能执行 Vulkan,但不提供硬件加速。WGPU 启动输出会显示所选适配器。
WGPU_BACKEND=vulkan \
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
| 环境变量 | 用途 |
|---|---|
WGPU_BACKEND |
Linux 使用 vulkan,原生 macOS 进程使用 metal;省略时使用平台默认值 |
WGPU_ADAPTER_NAME |
选择名称包含指定文本的第一个适配器,不区分大小写;使用驱动或启动输出中的名称 |
WGPU_POWER_PREF |
high、low 或 none;未指定适配器名称时默认为 high |
在启动前设置变量。初始化状态在进程内共享,因此修改后应停止并重新启动仿真。wgpu 项目介绍了相关 API。若初始化或资源检查失败,请查看输出中的适配器和限制,然后选择 cpu 或减小传感器规模。
按需配置 CUDA
需要 NVIDIA 驱动、CUDA 编译器和运行时、cuFFT、cuBLAS。请在实际运行环境中检查:
nvidia-smi
nvcc --version
Linux 容器需在主机配置 NVIDIA Container Toolkit。Windows 请遵循 CUDA on WSL,使用 Docker 时还需查看 Docker Desktop GPU 配置。显示驱动应安装在 Windows 中,不要在 WSL 内安装 Linux 显示驱动。容器内部也需要 CUDA 库。
选择 GPU 与工具包共同支持的架构。下例为 SM 75,请把 75 换成自己 GPU 的值。OFF 会重新启用此前 CPU/WGPU 专用编译关闭的工具包检测。
colcon build --merge-install --executor sequential --symlink-install \
  --packages-up-to multibeam_sonar_system posim_multibeam_sonar_demo \
  --cmake-args -DCMAKE_DISABLE_FIND_PACKAGE_CUDAToolkit=OFF \
  -DCMAKE_CUDA_ARCHITECTURES=75
source install/setup.bash
nvcc --list-gpu-code 列出支持的目标。不指定架构时采用编译器默认值。若有多个工具包,用 -DCUDAToolkit_ROOT=/path/to/cuda 选择,并将相应 bin 加入 PATH。用 compute_backend:=cuda 运行示例。
测量基准结果
固定场景、目标距离和传感器位姿。在终端 B 中测量图像接收频率:
ros2 topic hz /sensor/multibeam_sonar/sonar_image
按 Ctrl+C 停止,再查看仿真速度:
gz topic -e -t /world/default/stats
世界实体名为 default。记录接收频率及 real_time_factor。仿真时间中请求的 30 Hz,并不保证实际时间每秒收到 30 帧。按 Ctrl+C 退出。
调整采样与距离
复制传感器 SDF,每次只改一个参数,重新编译并加载环境,然后以相同位姿运行。
| 实验 | 对比 | 观察内容 |
|---|---|---|
| 角向细节 | 视场角不变,512 与 256 条水平波束 | 相邻目标的分离及接收频率 |
| 垂直采样 | 300 与 150 条射线 | 目标连续性和计算时间 |
| 覆盖范围 | 同时调整射线范围与 maxDistance |
最远目标及距离轴刻度 |
| 更新频率 | 30 与 10 Hz | 接收频率和实时因子 |
| 射线跳采样 | raySkips 为 10 与 5 |
垂直细节和计算开销 |
距离间隔为 soundSpeed / (2 × bandwidth),网格单元数为 ceil(maxDistance / 间隔) + 1。1500 m/s、29.9 kHz、15 m 对应 599 个单元。最后一个坐标可能略大于 maxDistance,但超出设定范围的回波会被排除。请从原始消息或 CSV 中读取实际距离数组和波束数。
WGPU 保留请求的变换长度,包括非 2 的幂长度,并自动选择 FFT 阶段。增大距离和带宽会增加内存与计算量。在默认网格模式下,CPU 将回波分配到最近的距离单元;GPU 在频域中处理。比较后端时,还应分别测量幅值和距离响应。
记录可复现的对比
等待渲染稳定后再测量。测试吞吐量时关闭 writeLog 和 debugFlag,使用 CSV 或 ROS 另行记录数据。blazingSonarImage=false 将随机种子固定为 1234。
保存 SDF、POSIM 版本、后端与适配器、驱动和工具包版本、每帧耗时、接收频率、实时因子及内存用量。除了截图,还应比较原始强度与距离数据。研究模型来源见引用说明。
GPU 处理流程
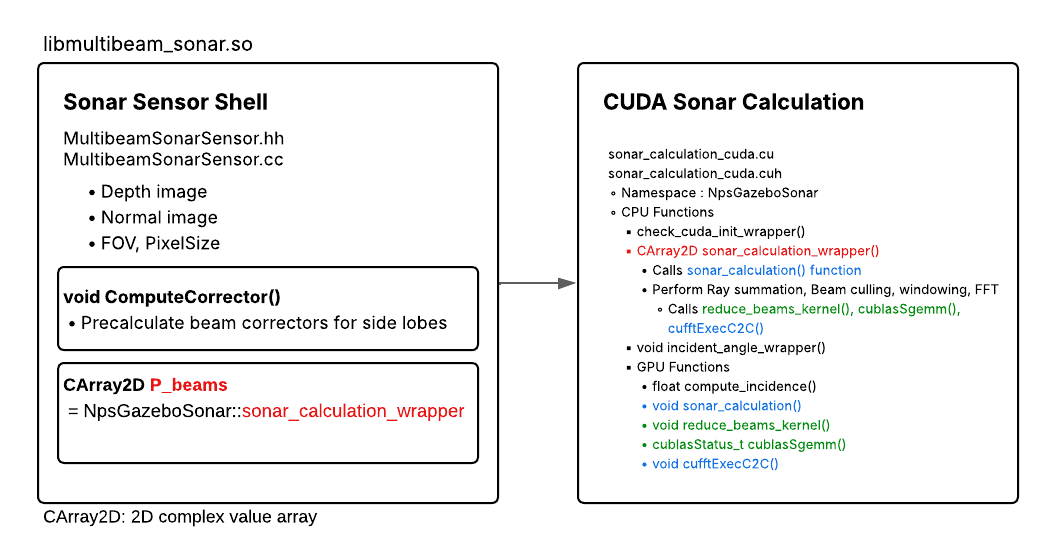
处理包括射线求和、波束校正和 FFT 等阶段。WGPU 还会应用传入的频域窗函数;CUDA 路径不会应用该窗函数。请分别测量计算与内存传输耗时。图片来源:POSIM Notion Wiki。
使用经过测试的 Gazebo Sim 10.5 macOS SDK 时,仅有声呐的世界可能在初始化 Ogre2 时崩溃。使用该 SDK 时,请在世界中加入一个小型内置摄像头。
原生 macOS 的 ROS 传输设置
在原生 macOS 上使用 Fast DDS 时,如果大型 best-effort 声呐消息丢失,可使用已安装的本地配置文件。该配置使用 16 MiB 共享内存段和 1 MiB 传输消息缓冲区;localhost UDP 使用 8192 字节数据报及 2 MiB 发送和接收套接字缓冲区。启动仿真器、桥接程序和订阅者之前,请在各自的终端中设置:
export FASTDDS_DEFAULT_PROFILES_FILE="$(ros2 pkg prefix multibeam_sonar)/share/multibeam_sonar/config/fastdds_macos_local.xml"
此配置为可选项,仅用于同一台 Mac 上的进程间通信。与其他计算机通信时,请使用适合该网络的配置文件。如果已设置 FASTDDS_DEFAULT_PROFILES_FILE,请将共享内存设置合并到现有配置中。这些 ROS 传输设置同时适用于 CPU 和 WGPU 声呐。