
水压
压力插件根据模型深度计算静水压力,发布 ROS FluidPressure 消息,也可以输出由该压力推算的深度。
查看 REXROV 水压
在按安装方式准备好的终端 A中启动:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false
在准备好的终端 B 中读取:
ros2 topic echo /model/rexrov/sea_pressure sensor_msgs/msg/FluidPressure --once
ros2 topic echo /model/rexrov/sea_pressure_depth geometry_msgs/msg/PointStamped --once
压力单位为 Pa,方差为 Pa²,深度为 m。
集成插件
将以下内容直接放在待测 <model> 下。namespace 用于区分输出话题:
<plugin filename="sea_pressure_sensor"
        name="posim_gz_sensor_plugins::SubseaPressureSensorPlugin">
  <namespace>my_robot</namespace>
  <topic>sea_pressure</topic>
  <standard_pressure>101.325</standard_pressure>
  <kPa_per_meter>9.80638</kPa_per_meter>
  <estimate_depth_on>true</estimate_depth_on>
  <update_rate>10</update_rate>
</plugin>
输出路径为 /model/<namespace>/<topic>,深度话题再加 _depth。插件测量的是其所属模型,namespace 可以与模型名称不同。
参数
| 参数 | 含义与默认值 |
|---|---|
namespace |
必填,必须构成有效的 ROS 话题前缀 |
topic |
输出名称;sea_pressure |
standard_pressure |
有限、非负的水面参考压力,kPa;101.325 |
kPa_per_meter |
有限、正数的静水压力增长率,kPa/m;9.80638 |
estimate_depth_on |
发布计算深度;true |
update_rate |
有限的发布频率,Hz;0。非正值表示每次物理时间推进时发布 |
saturation |
接受此值,默认为 3000;当前实现不使用它限制压力 |
深度采用世界坐标中的 max(0, -z),嵌套模型包含父模型变换。参考面为世界 z = 0,与波面高度无关。计算使用 kPa,发布前转换为 Pa。
时间与有效性
ROS 压力、估计深度和 Gazebo 压力使用同一仿真时间戳。暂停或重复时间戳不会产生新测量;时间继续推进或回退后恢复发布。
配置无效时插件保持停用。位姿缺失、数值非有限或计算溢出时,不输出压力样本。
发布的方差固定为 9,000,000 Pa²,并未向压力加入随机噪声。将它用于估计器时请考虑这一点。计算细节见插件源码。
比较两个深度
保持压力增长率不变,在两个已知 z 位置测量。压力差应等于每米增长率乘以深度变化。推算深度使用同一计算,因此不是独立的深度测量。估计器的单位和参考压力应与此一致。
压力与深度输出
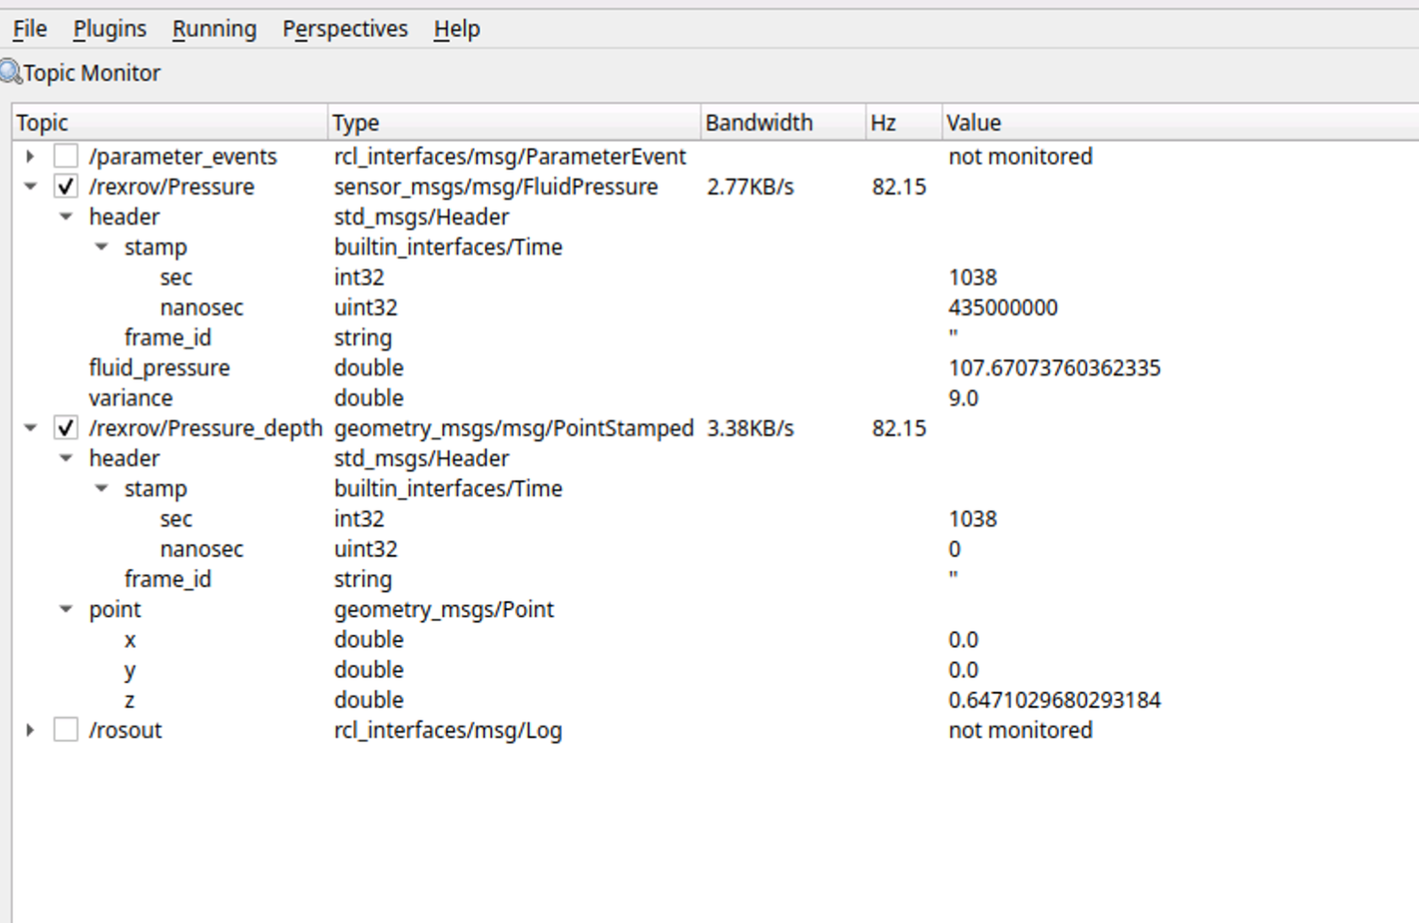
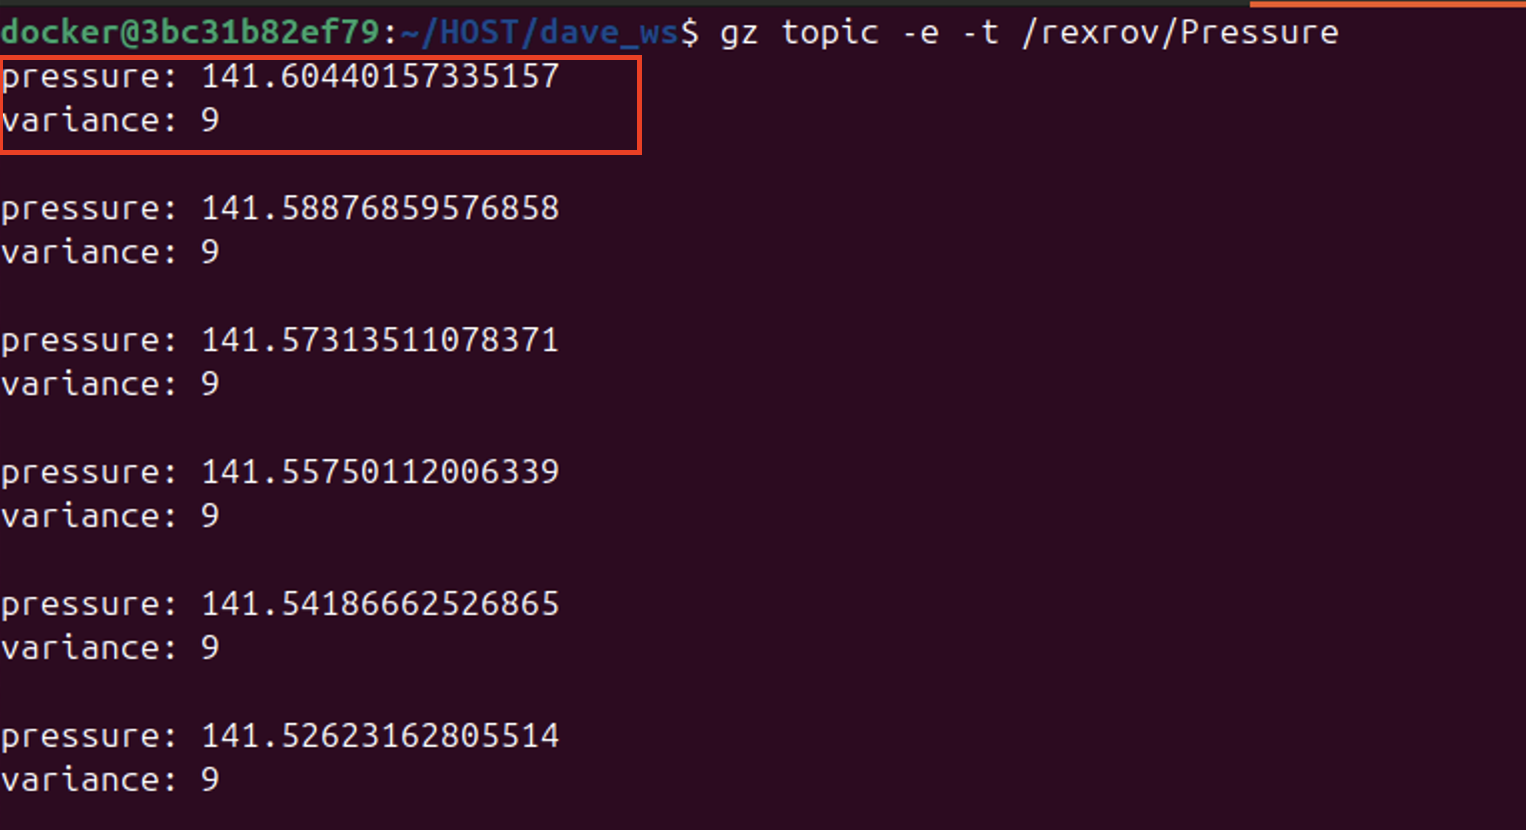
图片来源:POSIM Notion Wiki;DAVE 署名见引用与许可证。执行时使用本页代码块中的命令和话题名称。