
概述
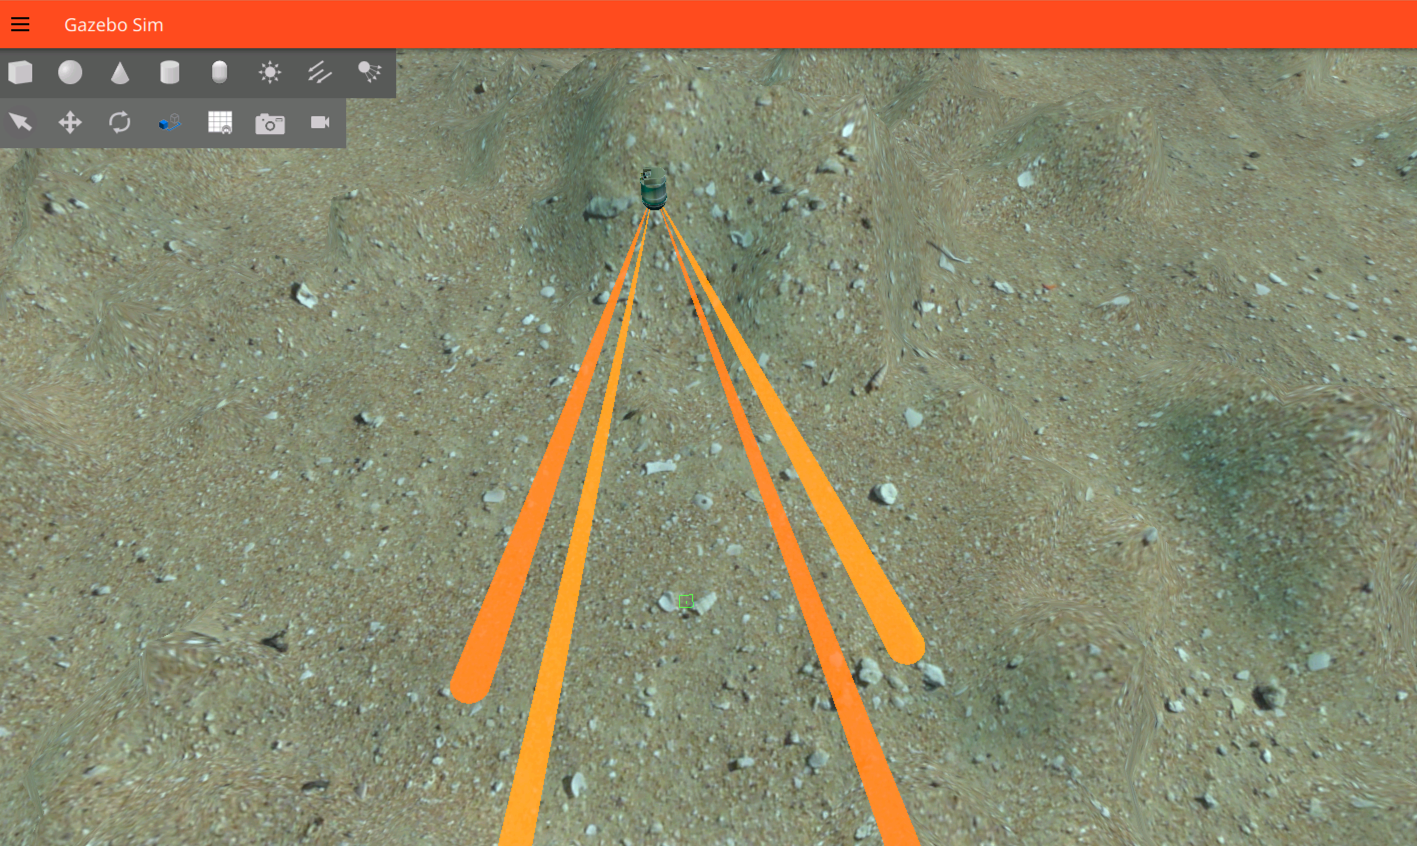
POSIM是一套面向ROS 2和Gazebo的开源海洋机器人仿真库。你可以直接运行海洋环境、水面与水下机器人、仿真传感器和控制实验。它源自Project DAVE,后者以UUV Simulator为基础。
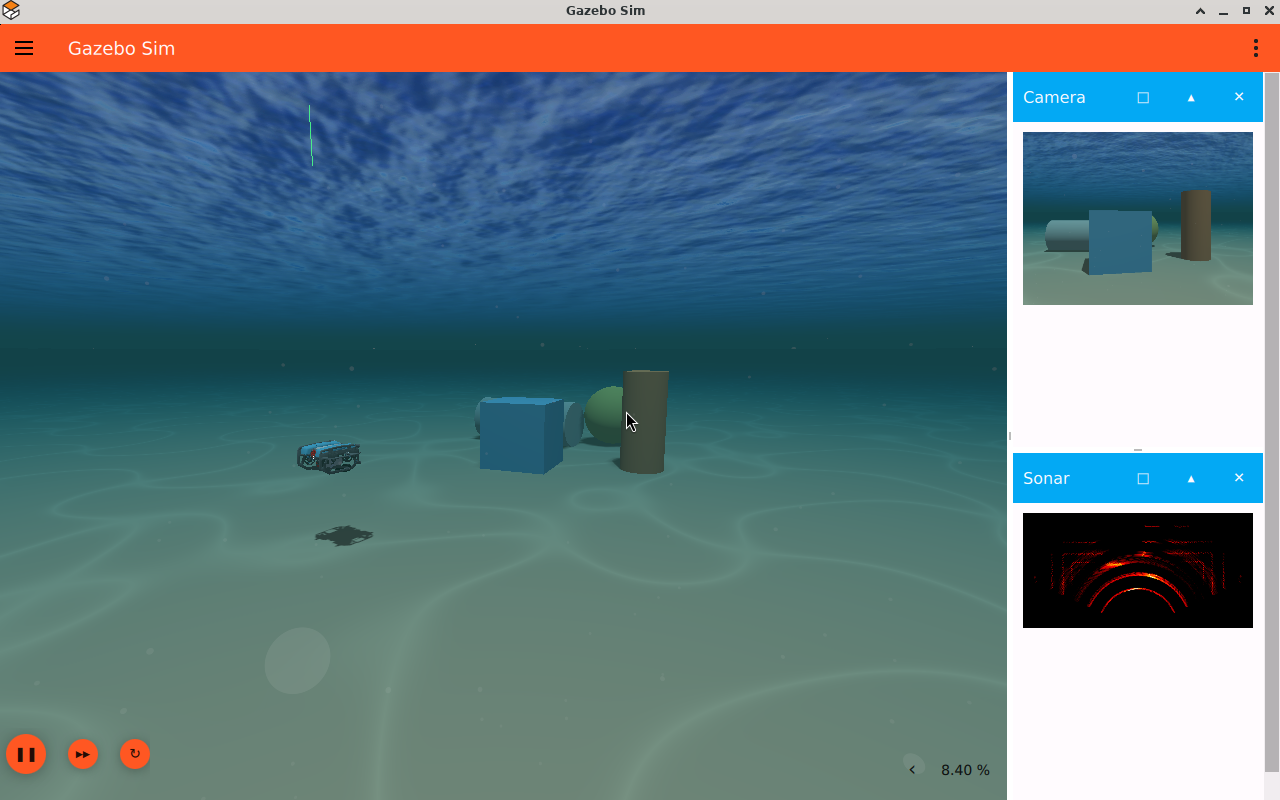
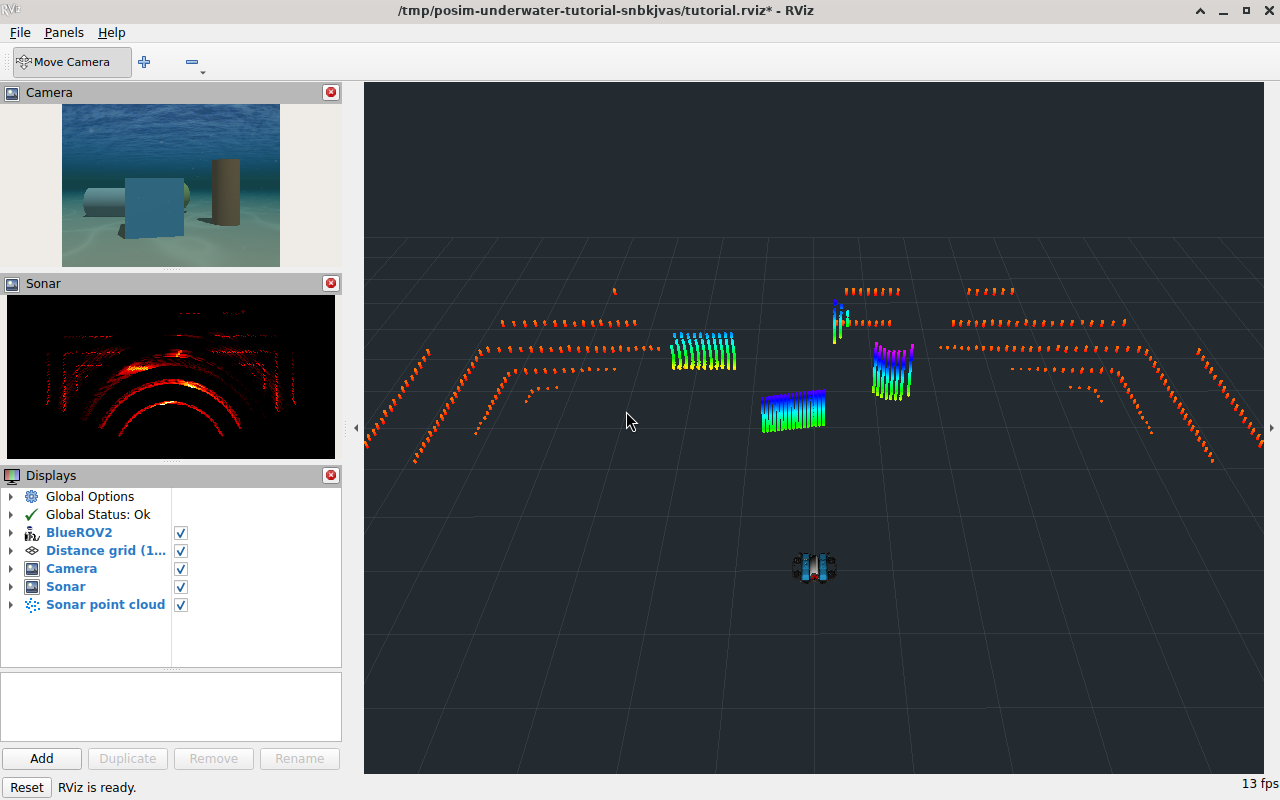
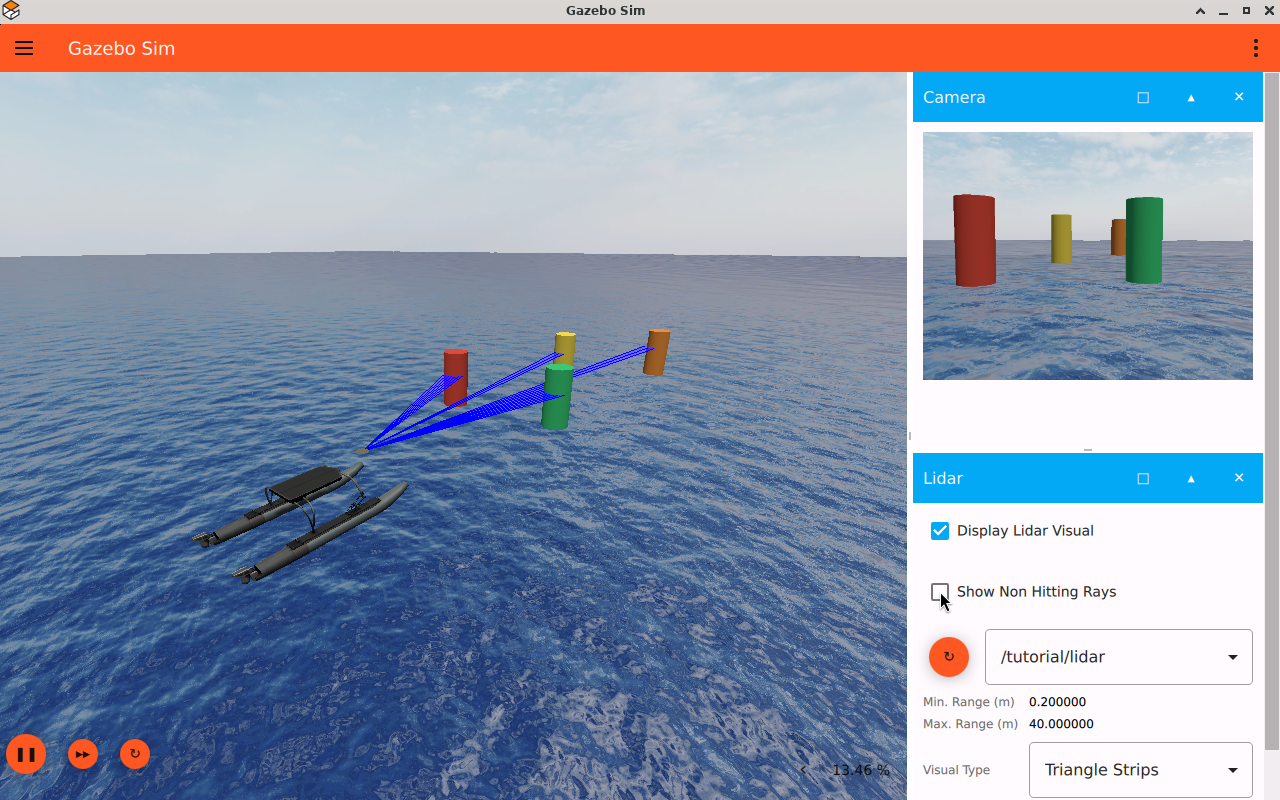
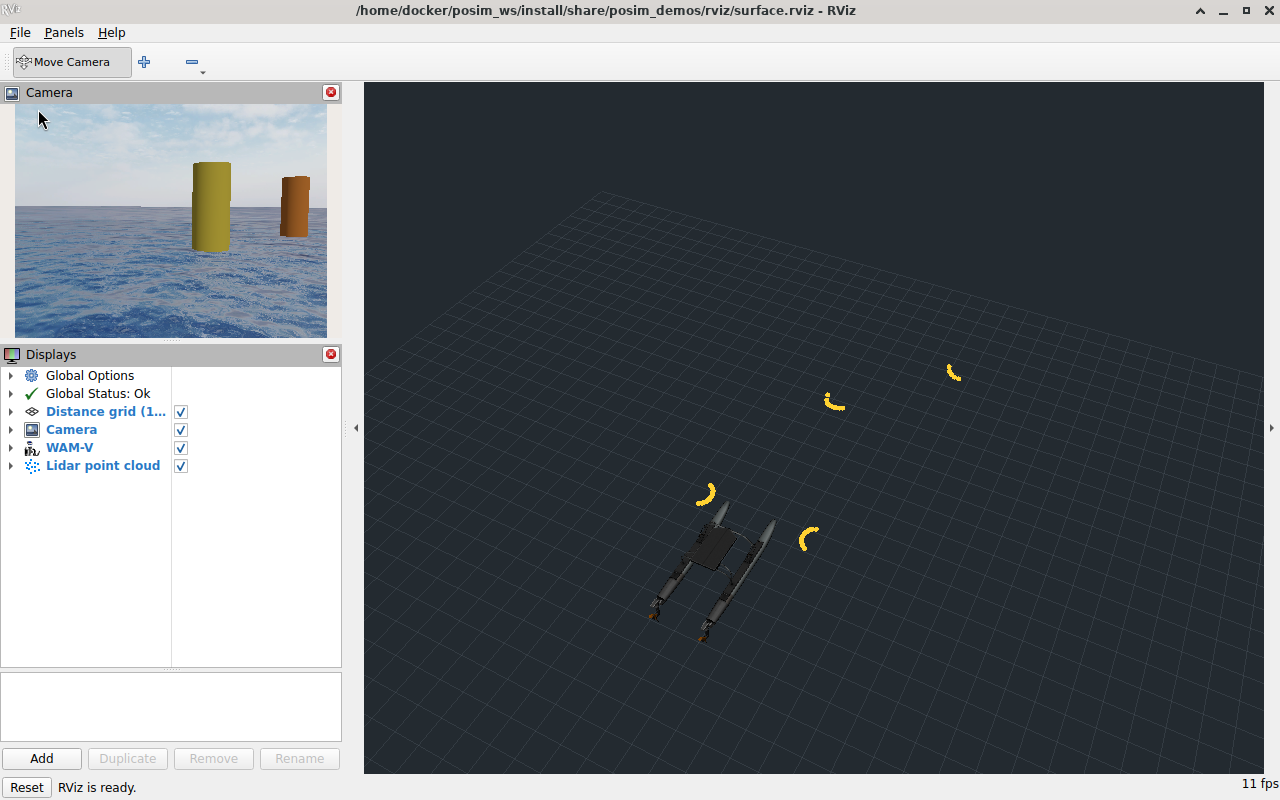
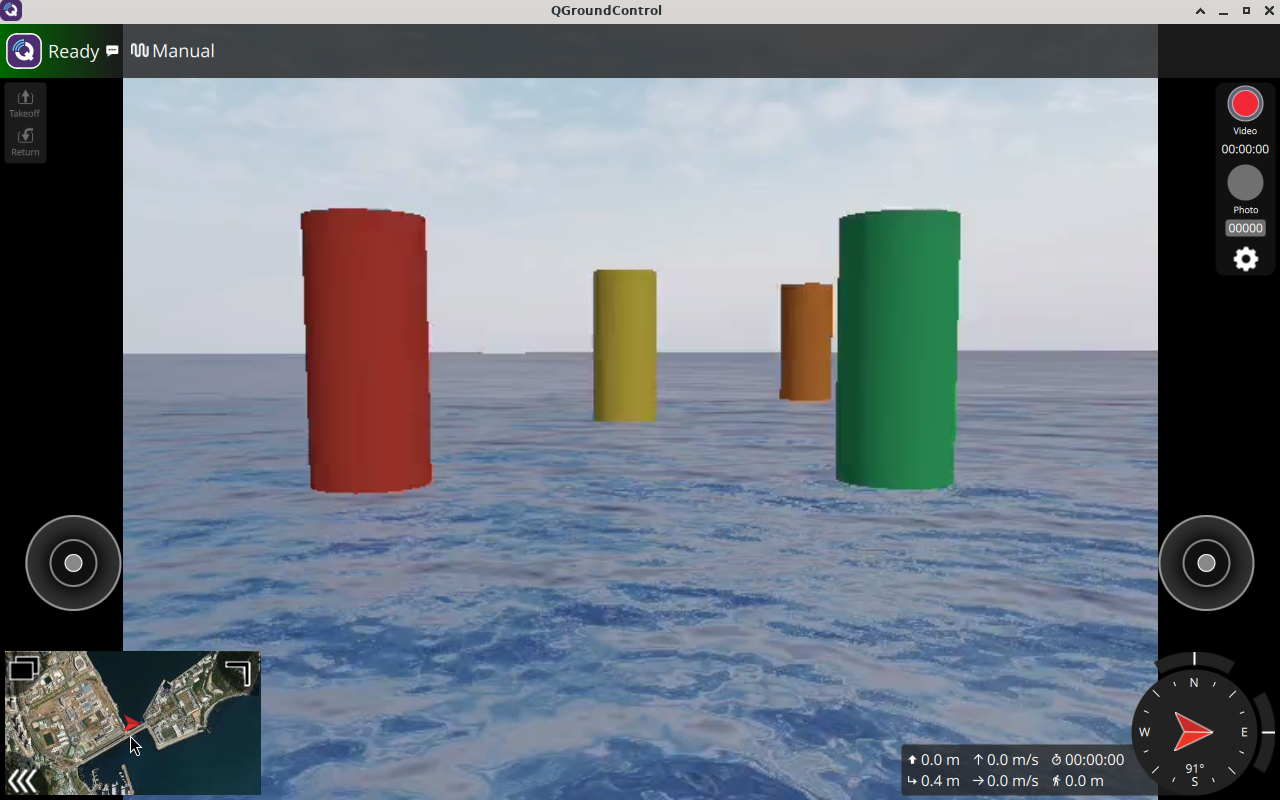
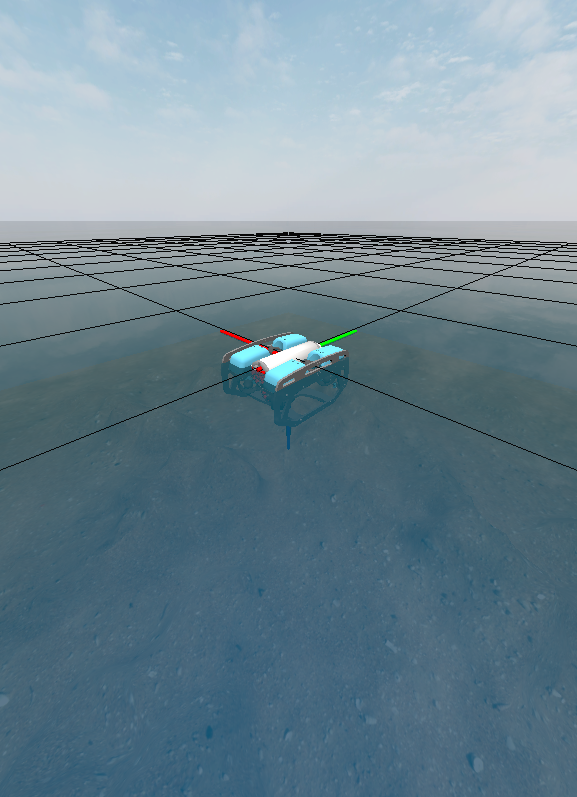
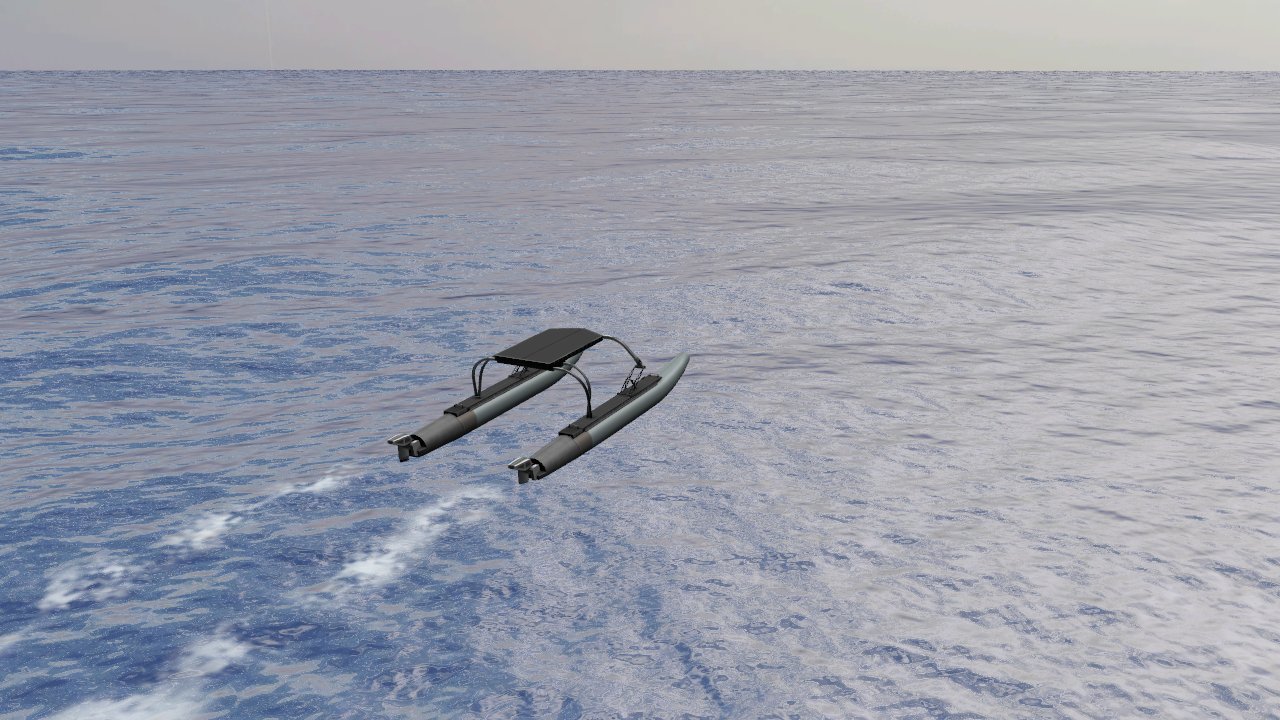
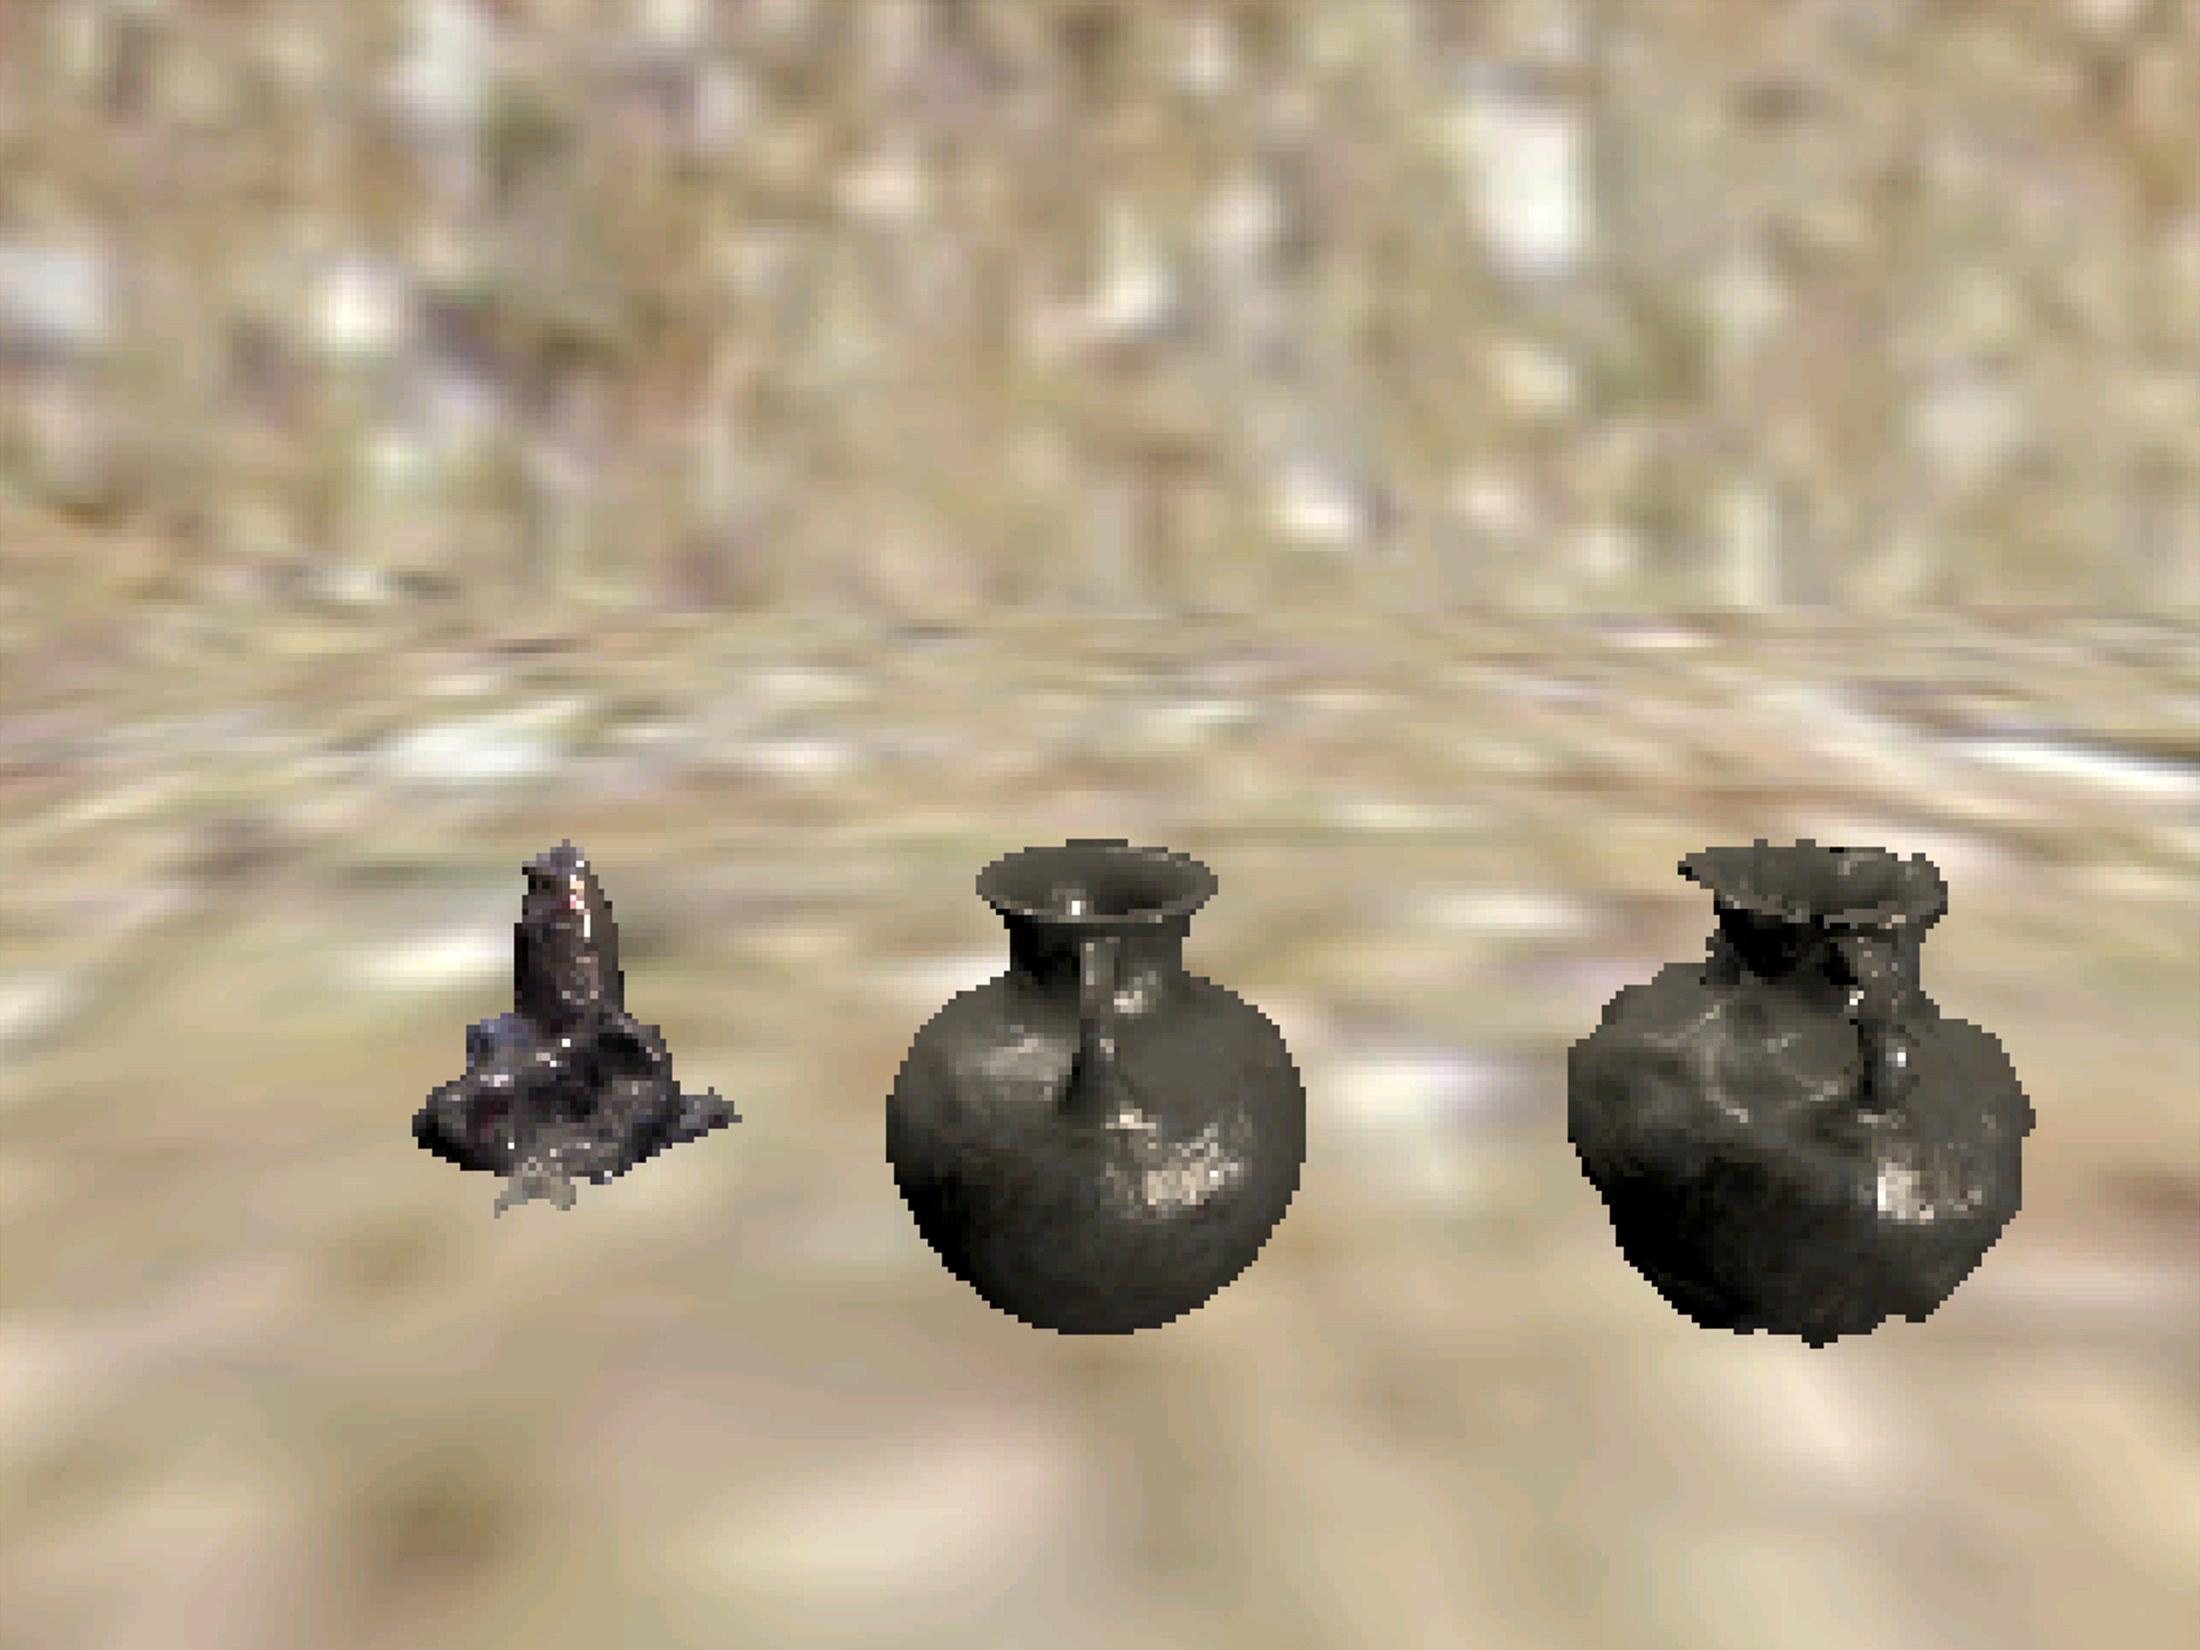
从这里开始
先选择运行环境,再按照对应指南安装:Ubuntu原生环境、Linux上的Docker、Windows上的WSL、WSL中的Docker,或macOS上的Docker与RDP。推荐使用Ubuntu原生安装。
可以仿真什么
功能与示例汇总了各项功能的实现位置和使用指南。
| 任务 | 指南 |
|---|---|
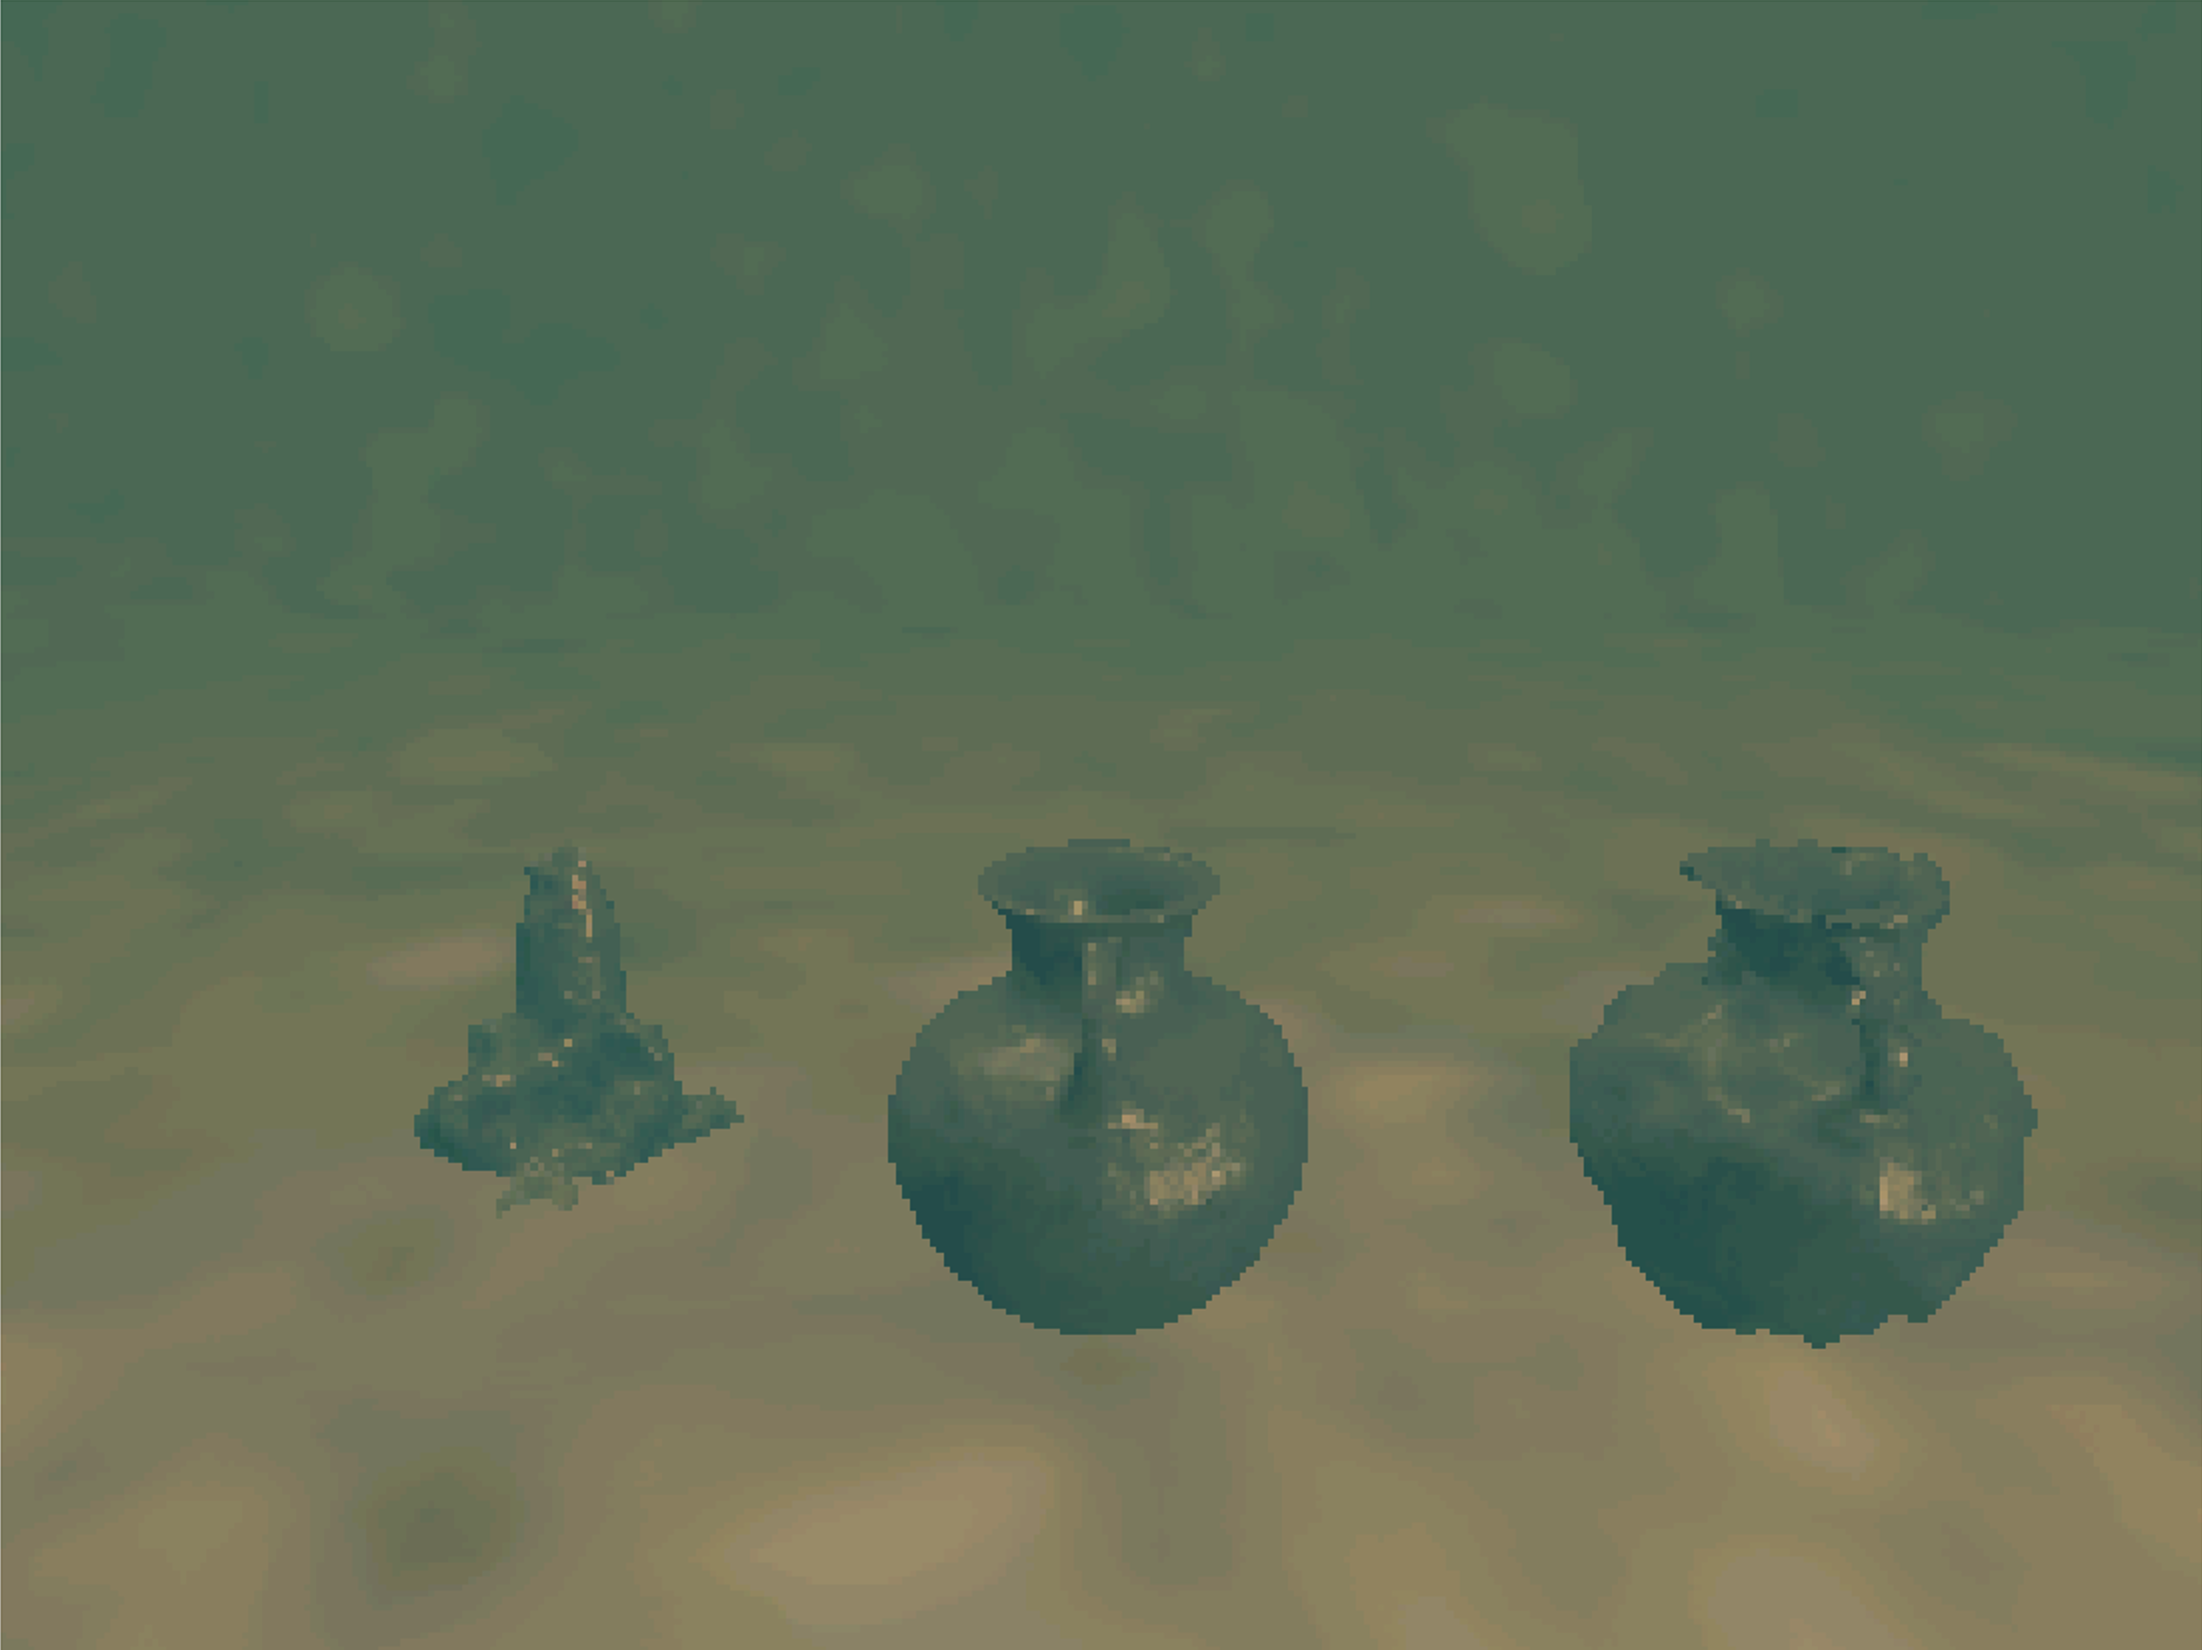
| 准备海洋环境与海底 | 世界场景、海流、水下效果 |
| 选择机器人 | ROV、Slocum、水面机器人 |
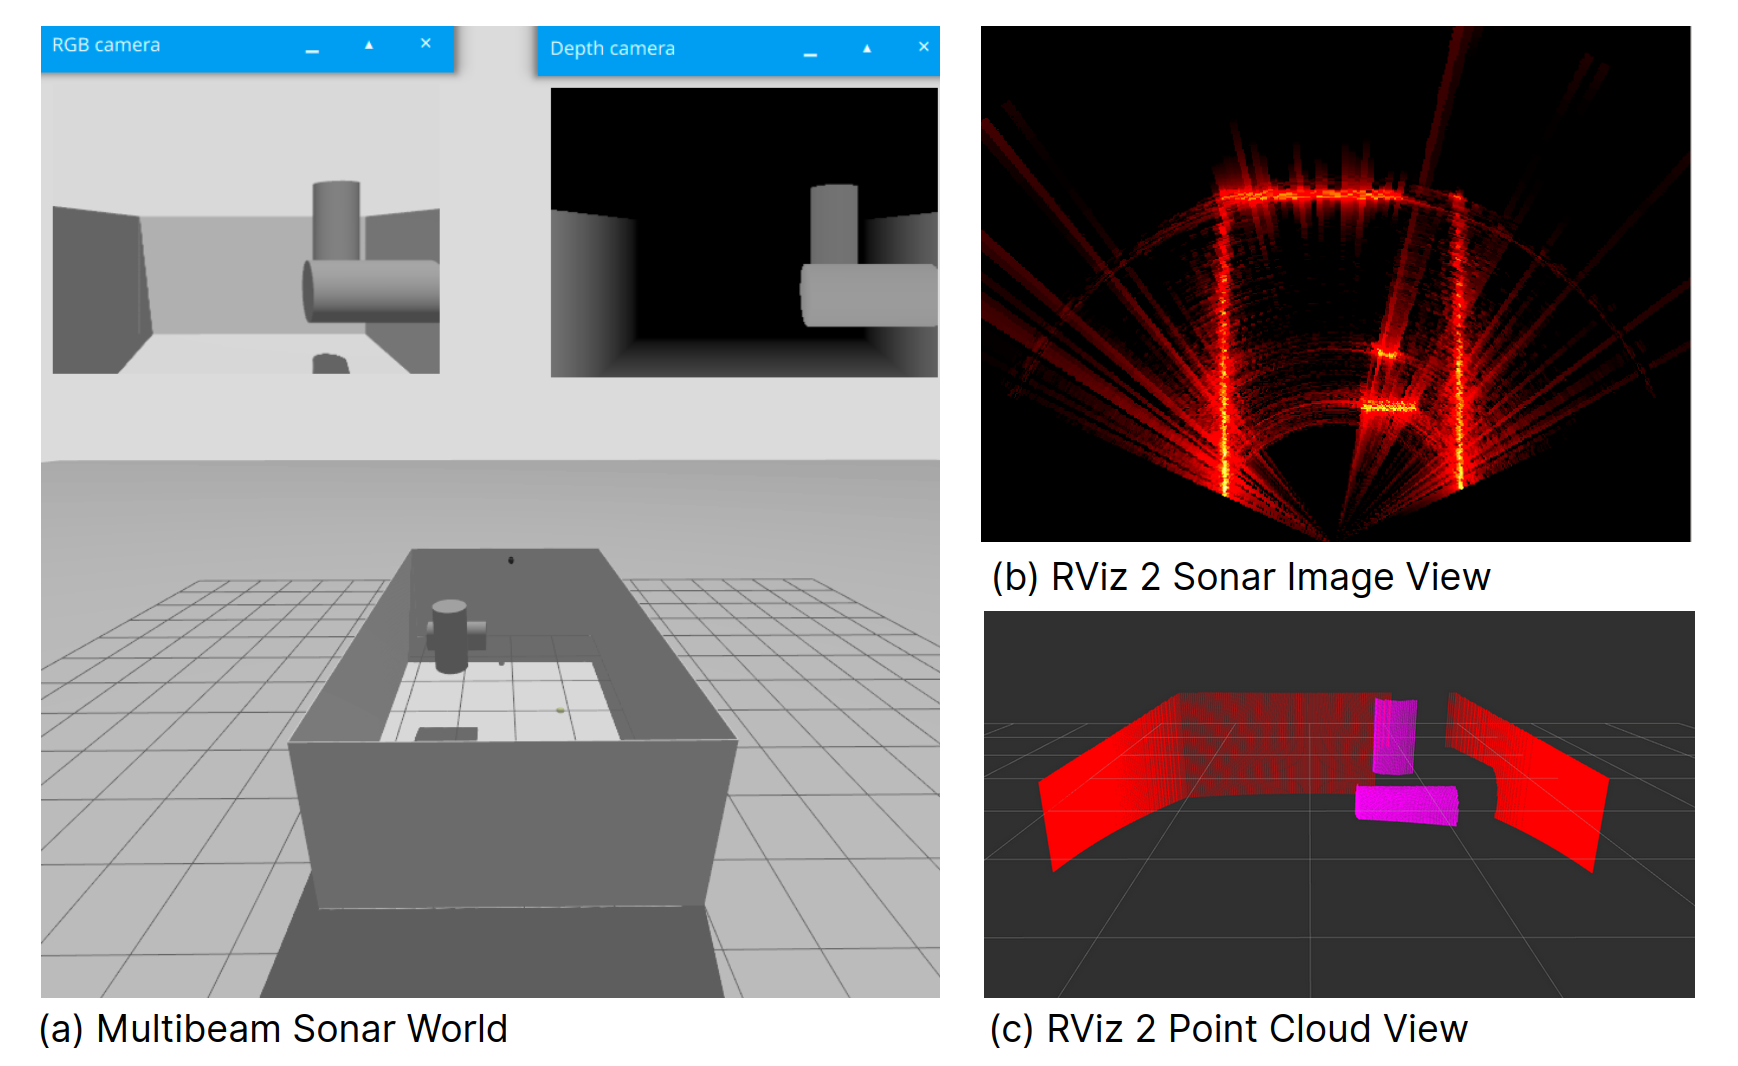
| 查看传感器 | 相机、GNSS、水压、DVL、USBL、声呐 |
| 控制与记录实验 | ROS、Python、推进器与操纵杆、传感器数据 |
仿真的组成
- 在世界场景的SDF中定义环境和系统。
- 在模型的SDF中描述连杆、碰撞形状、惯性和传感器。
- 使用launch文件启动Gazebo、模型和ROS桥接。
- ROS节点接收测量数据,并发送控制指令。
要设计自己的实验,请继续阅读创建世界场景、添加机器人和配置传感器。每个插件的参考页都提供快速上手步骤、SDF片段和参数说明。
WWW-POSIM
WWW-POSIM将POSIM与用于生成地理地形的POSIM-Terrain、用于路径规划的POSIM-Routing,以及用于机器人运动控制的POSIM-Control相结合。在此基础上,它加入了GUI及Web、桌面应用,让用户通过界面准备场景、操作机器人并查看仿真数据。
下面的视频介绍主要功能。安装和操作方法请参阅WWW-POSIM文档。