
ROV与BlueROV2
通过 namespace 参数选择已安装模型的目录。ROS 话题由该模型的配置决定。
可用模型
| 模型 | 用途 |
|---|---|
rexrov |
Gazebo 推进器、水动力学和里程计 |
bluerov2 |
集成 ArduSub SITL 与 MAVROS 的 BlueROV2 |
bluerov2_heavy |
Heavy 配置 |
bluerov2_heavy_multibeam_sonar |
配备 声呐的 Heavy 配置 |
请使用与安装方式对应的终端。 请用下方示例启动 REXROV。
启动 BlueROV2
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false \
  open_qgc:=false open_virtual_joystick:=false
使用 namespace:=bluerov2_heavy 选择 Heavy 型。通过启动输出和 /mavros/state 确认自动驾驶仪连接。带声呐的模型需要先配置计算后端。
键盘控制
在桌面的交互式终端中设置 gui:=true headless:=false use_teleop:=true。
| 按键 | 操作 |
|---|---|
c / x |
解锁/加锁 |
w / s |
前进/后退 |
a / d |
向左/向右转向 |
r / f |
上浮/下潜 |
h / j |
ALT_HOLD/STABILIZE |
| 空格 | 中立指令 |
使用浏览器摇杆
在另一个准备好的终端中启动已安装页面的服务:
python3 -m http.server 8080 --bind 127.0.0.1 \
  --directory "$(ros2 pkg prefix --share posim_robot_models)/web"
启用遥操作并启动 BlueROV2:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=true use_web_joystick:=true \
  joystick_ws_host:=127.0.0.1 joystick_ws_port:=8765 \
  open_virtual_joystick:=true open_qgc:=false \
  virtual_joystick_url:='http://127.0.0.1:8080/virtual_joystick.html?host=127.0.0.1&port=8765'
保持 use_teleop:=true,因为 WebSocket 桥接包含在遥操作启动流程中。如果浏览器没有自动打开,请在同一个 Linux 桌面中访问该 URL。Docker 镜像包含 Firefox 和 QGC。QGroundControl介绍其安装、虚拟摇杆和实时视频。
如需从自己的程序订阅数据或发送指令,请继续阅读 ROS。
查看机器人运动
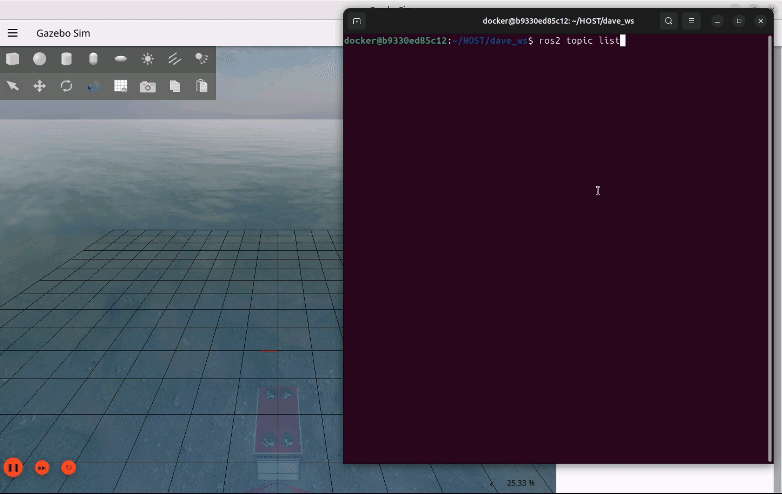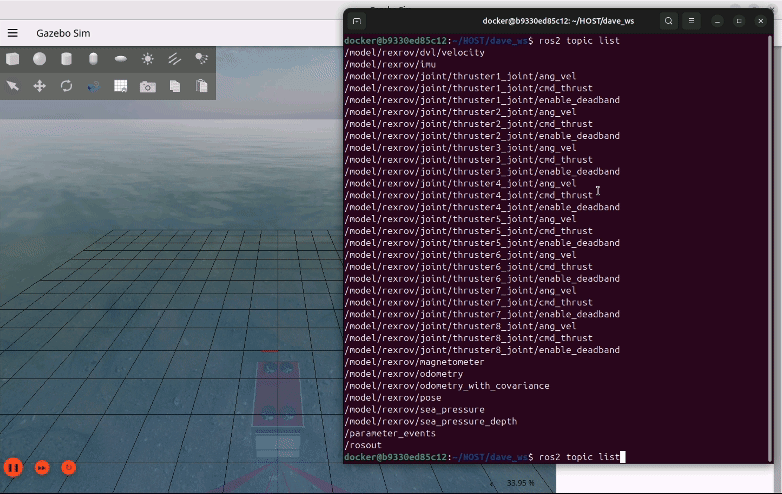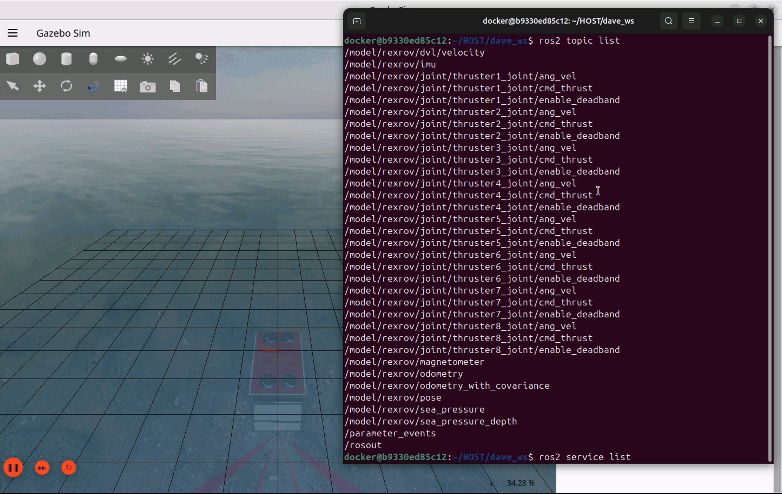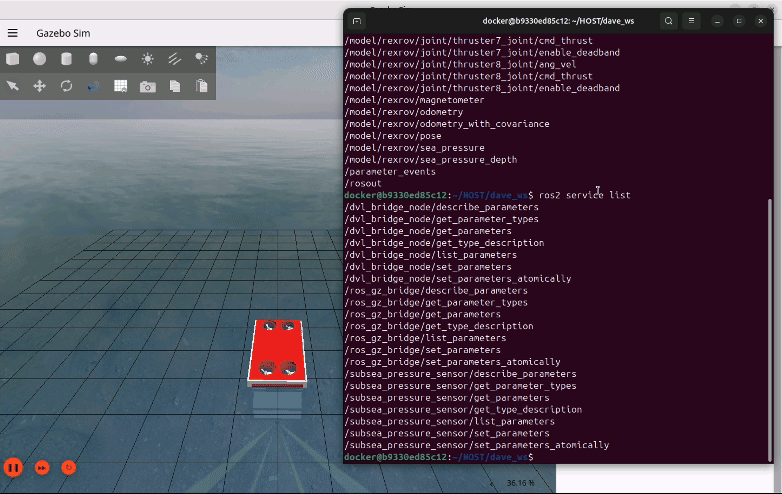
图片和视频:POSIM Notion Wiki。DAVE 署名见引用与许可证。请使用本页给出的命令和话题名称。
启动 REXROV
在准备好的终端 A中单独启动 Python 和推进器控制指南使用的示例。它会启动海洋场景与 ROS 桥接,并在 z = −5 m 放置 REXROV。在终端 B 执行这些指南时,保持本会话运行。
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=rexrov world_name:=posim_ocean_waves z:=-5 paused:=false \
  gui:=true headless:=false use_teleop:=false use_web_joystick:=false