
Slocum水下滑翔机
glider_slocum 模型包含机体、推进器、水动力学,以及 IMU、导航和压力接口。可用于滑翔机实验,也可作为自定义载具的基础。
在海洋世界中启动
在与安装方式对应的 POSIM 终端中运行:
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=glider_slocum world_name:=posim_ocean_waves x:=4 z:=-1.5 \
  paused:=false gui:=true headless:=false \
  use_teleop:=false use_web_joystick:=false
如需在空世界中观察模型,使用 world_name:=empty.sdf z:=0.2。
查看观测数据
ros2 topic list -t
gz topic -l
IMU 和 NavSat 的 Gazebo 话题位于 /model/glider_slocum/ 下。请通过桥接配置确认对应的 ROS 话题和类型。模型还加载了压力插件和 Gazebo 里程计发布器。
先启动载具和环境,再接入自己的控制节点,开展下潜或滑翔任务。
修改模型
结合桥接配置阅读 Slocum SDF。同步调整质量、惯性、碰撞几何和水动力系数,保持它们相互一致。接入估计器或控制器前,请确认坐标系约定。
保留原模型用于比较。添加机器人介绍如何创建独立模型,ROS介绍观测与控制接口。
查看滑翔机运动
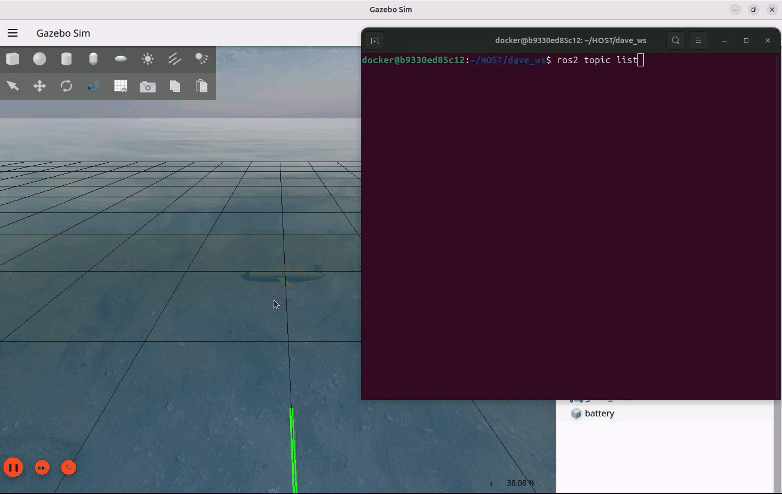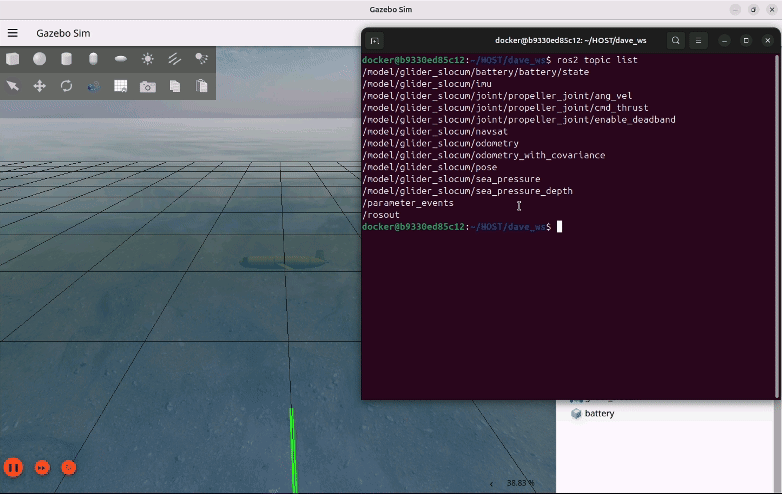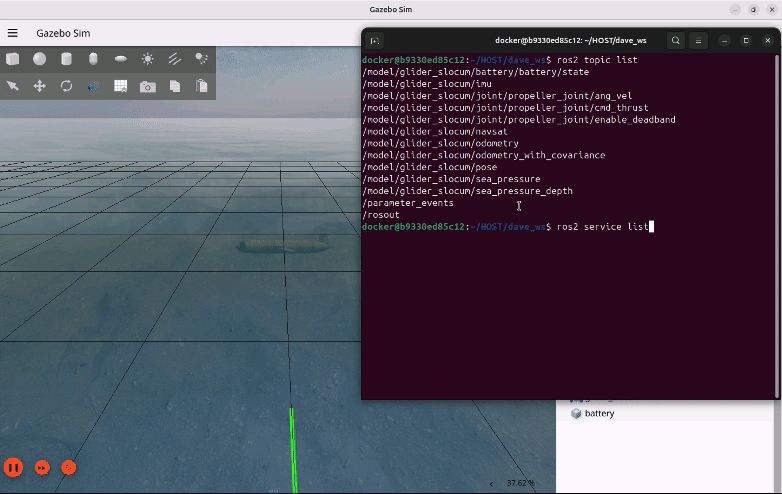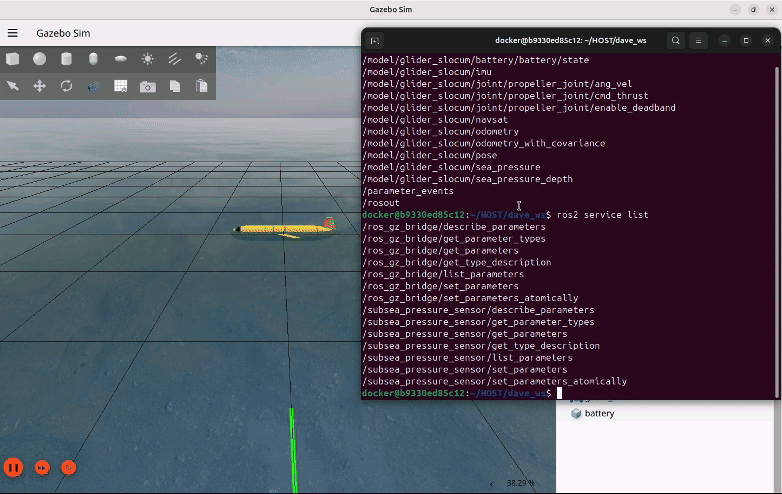
图片和视频:POSIM Notion Wiki。DAVE 文档的署名见引用与许可证。运行时请以本页的命令和话题名称为准。