
多波束声呐
POSIM 多波束声呐采用点散射模型,生成随距离变化的回波强度和声呐图像。同一个插件支持 CPU、WGPU 和 CUDA 计算。WGPU 通过 Linux 的 Vulkan 或 macOS 原生环境的 Metal 使用不同厂商的 GPU。请参阅计算环境配置与选择。
运行示例
准备好终端 A 和 B;若尚未安装声呐包,请先编译声呐包。在 A 中启动仿真,在 B 中查看输出。第一条命令自动选择计算后端;专用示例指定 WGPU,并同时启动 RViz。
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=blueview_p900 world_name:=posim_multibeam_sonar \
  paused:=false x:=4 z:=2.0 yaw:=3.14 gui:=true headless:=false
posim_multibeam_sonar_demo 也提供独立示例:
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py \
  compute_backend:=wgpu
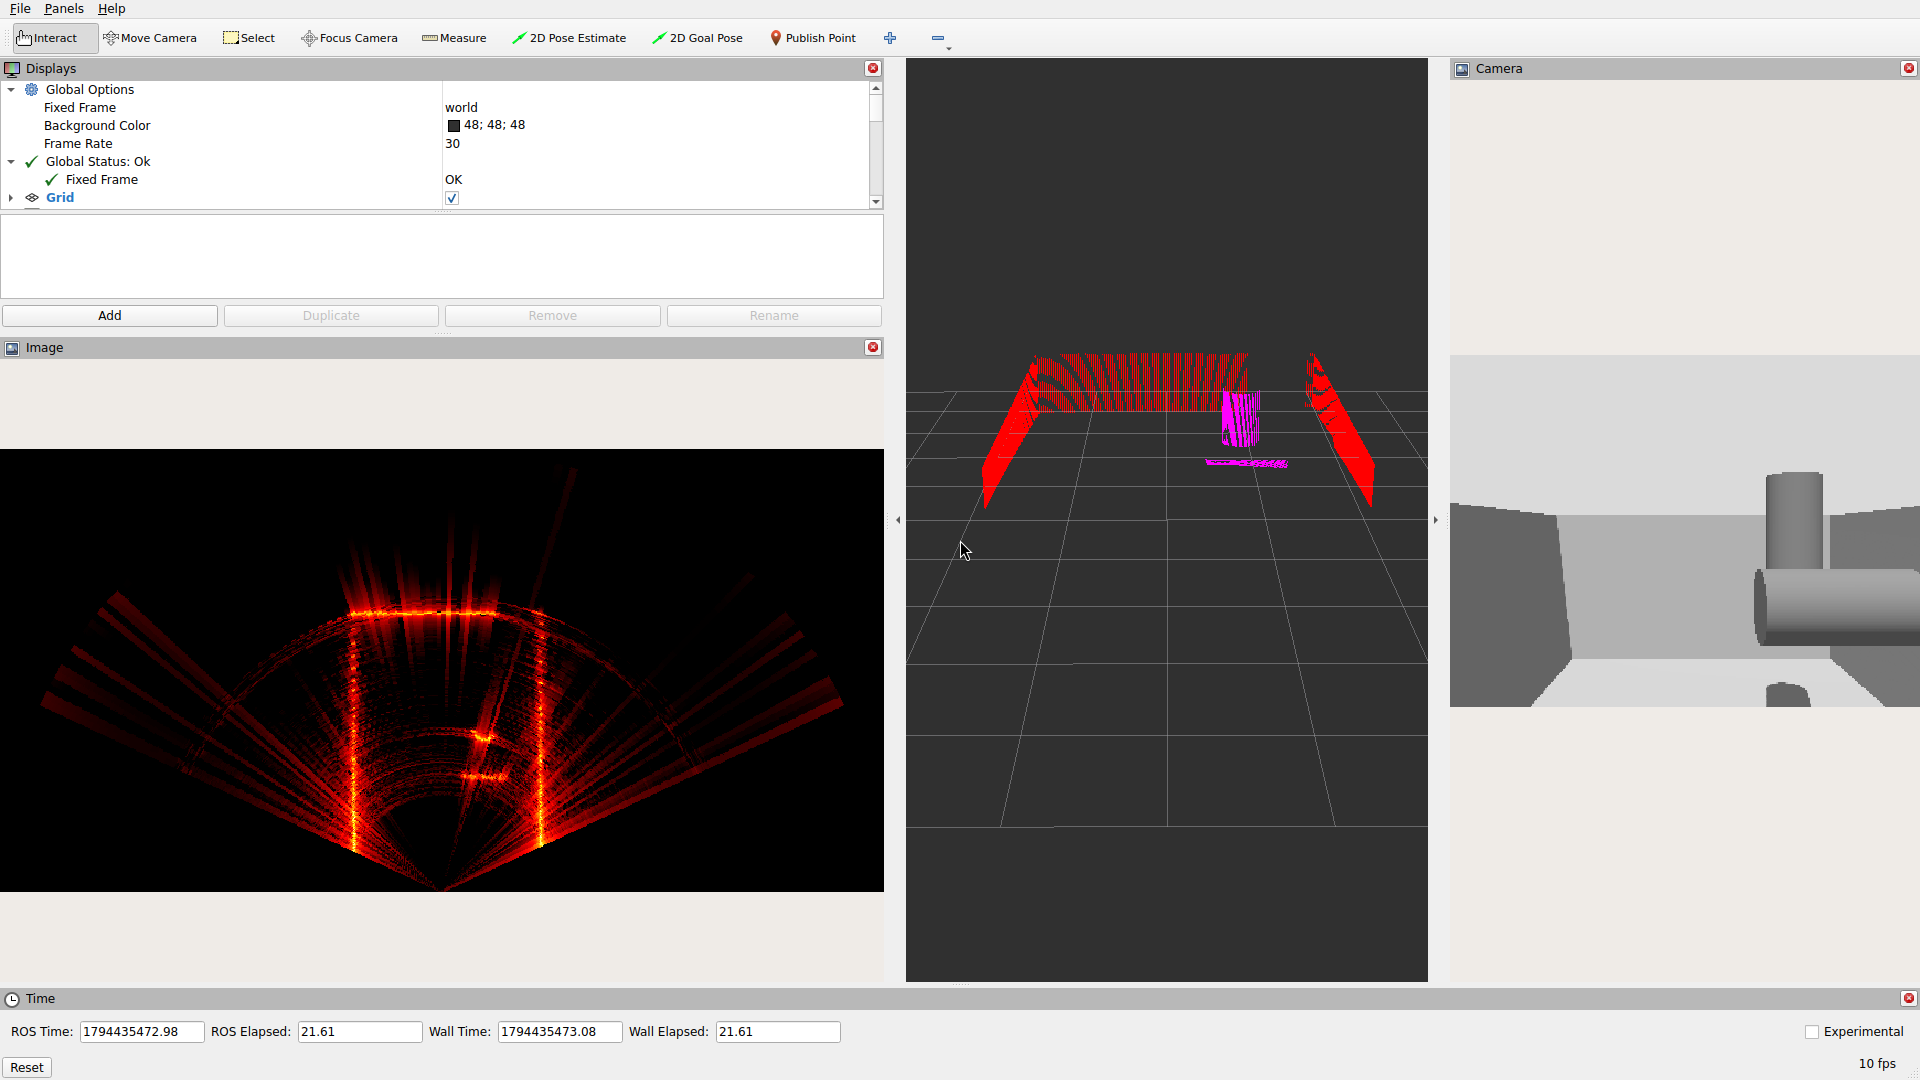
一次只运行一个示例。将 wgpu 改为 cpu、cuda 或 auto 即可切换后端。若需搭载声呐的机器人,请选择 bluerov2_heavy_multibeam_sonar 和合适的声呐世界。
传感器计算流程
Gazebo 提供场景几何。声纳模型估计表面法线,计算声学后向散射,应用接收响应,并将回波压缩到距离单元。声学数据与显示图像对应同一次观测。分析时使用原始数据,并保存增益和显示设置。
将 spec/receiveBeamWidth 设为正值可启用物理模式,使用覆盖整个声纳视场的深度相机测得的 XYZ。几何采样、接收方向和距离输出彼此独立。中心位于视场内的单元分担整个视场的立体角,根据投影表面积和保留符号的接收响应计算各波束贡献。模型使用固定带宽、单位峰值的基带 Hamming 脉冲,内部计算区间长于发布的距离区间。输出距离间隔为 soundSpeed / (2 × bandwidth),计算长度不决定脉冲增益。内部保护区间不发布,也不改变输出间隔。
ray/scan/horizontal/samples 指定几何列数,ray/scan/vertical/rays 指定图像行数,beams 指定接收方向数。物理模式要求视场对称,且每个轴的宽度均小于 180°。距离限制按径向距离计算;视场或距离限制之外的像素在有序点云中使用无效 XYZ。spec/receiveBeamWidth 以弧度指定功率半高全宽,spec/receiveGain 设置线性声压增益(默认 1)。省略宽度或设为 0 时使用默认网格模式。物理模式支持 CPU 和 WGPU,不支持 CUDA。频率采样数没有固定的 4096 上限,但大网格仍受后端资源和可表示维度的限制。散射系数按帧和几何单元生成。模型描述基带回波,不提供载波相位传播或硬件振幅校准。
查看输出
在终端 B 中运行:
ros2 topic list -t
ros2 topic echo /sensor/multibeam_sonar/sonar_image \
  sensor_msgs/msg/Image --once --no-arr --qos-reliability reliable
- 图像发布端采用
reliableQoS。RViz 的 Image 显示项也应使用这一可靠性设置。 - 为
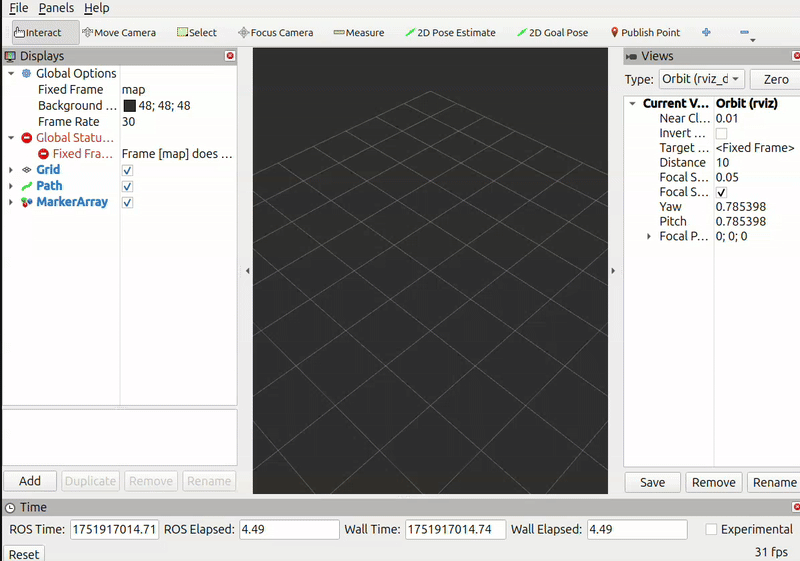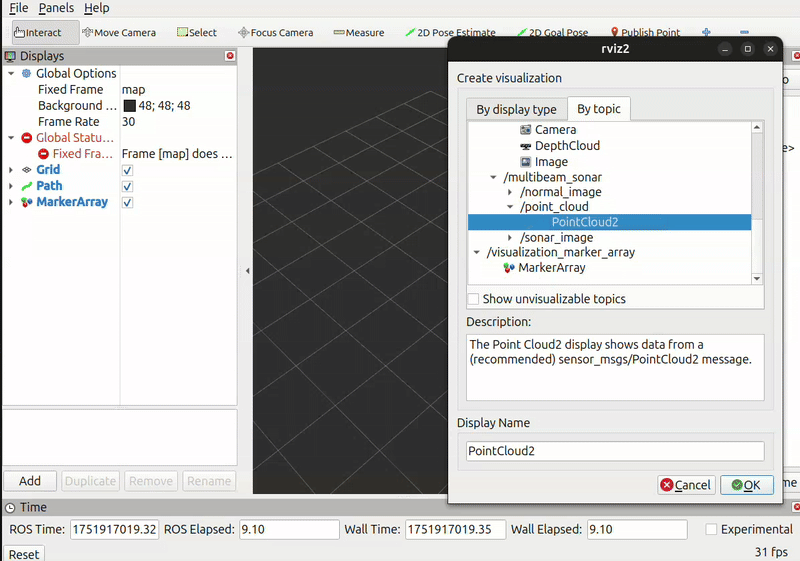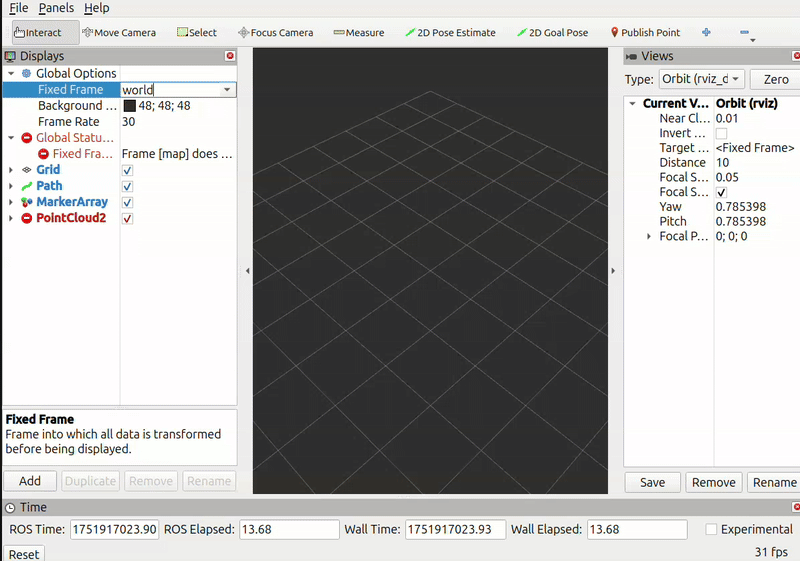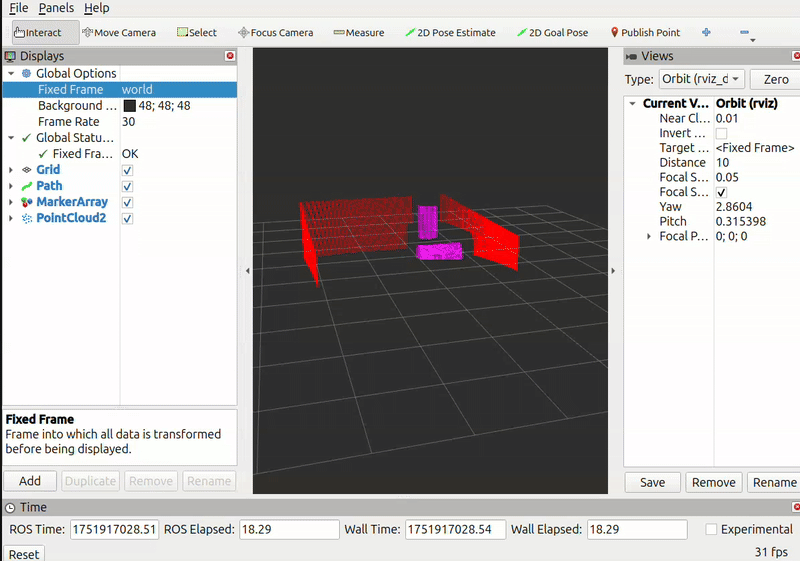
/sensor/multibeam_sonar/point_cloud添加 PointCloud2 显示项。 - 原始声学数据采用
marine_acoustic_msgs/msg/ProjectedSonarImage。 - BlueView 启动配置将 Gazebo 时钟桥接到 ROS
/clock。使用use_sim_time的节点需要仿真保持运行,并且时钟持续推进。
配置传感器
将以下系统直接放在 <world> 中:
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="libmultibeam_sonar_system" name="custom::MultibeamSonarSystem"/>
将 P900 传感器放在模型的 <link> 中:
<sensor name="multibeam_sonar" type="custom" gz:type="multibeam_sonar">
  <always_on>true</always_on>
  <update_rate>30.0</update_rate>
  <topic>/sensor/multibeam_sonar</topic>
  <visualize>true</visualize>
  <gz:multibeam_sonar>
  <ray degrees="false">
    <scan>
      <horizontal>
        <beams>512</beams>
        <min_angle>-1.13447</min_angle>
        <max_angle>1.13447</max_angle>
      </horizontal>
      <vertical>
        <rays>300</rays>
        <min_angle>-0.10472</min_angle>
        <max_angle>0.10472</max_angle>
      </vertical>
    </scan>
    <range>
      <min>0.1</min>
      <max>10.0</max>
    </range>
  </ray>
    <spec>
        <!-- Sonar properties -->
      <verticalFOV>12</verticalFOV>
      <sonarFreq>900e3</sonarFreq>
      <bandwidth>29.9e3</bandwidth>
      <soundSpeed>1500</soundSpeed>
      <sourceLevel>220</sourceLevel>
      <maxDistance>10</maxDistance>
      <raySkips>10</raySkips>
      <sensorGain>0.02</sensorGain>
      <blazingSonarImage>true</blazingSonarImage>
      <writeLog>false</writeLog>
      <debugFlag>false</debugFlag>
      <writeFrameInterval>5</writeFrameInterval>
      <!-- ROS publication topics -->
      <pointCloudTopicName>point_cloud</pointCloudTopicName>
      <sonarImageRawTopicName>sonar_image_raw</sonarImageRawTopicName>
      <sonarImageTopicName>sonar_image</sonarImageTopicName>
      <frameName>forward_sonar_optical_link</frameName>
    </spec>
  </gz:multibeam_sonar>
</sensor>
此示例设置了 512 个水平波束,覆盖约 130°;300 条垂直声线,覆盖约 12°;距离范围为 0.1–10 m。频率为 900 kHz,带宽为 29.9 kHz,声速为 1500 m/s。30 Hz 是设定的更新频率,实际接收频率取决于计算和渲染开销。完整配置见传感器模型。
<spec> 参数
| 参数 | 含义 | 代码默认值 | P900 示例 |
|---|---|---|---|
verticalFOV |
声学波束的垂直宽度,度 | 10 | 12 |
sonarFreq |
声学频率,Hz | 900000 | 900000 |
bandwidth |
信号带宽,Hz | 29500000 | 29900 |
soundSpeed |
声速,m/s | 1500 | 1500 |
sourceLevel |
声源级,dB | 220 | 220 |
maxDistance |
处理距离,m;应与声线距离范围一致 | 60 | 10 |
raySkips |
垂直采样步长,正整数 | 10 | 10 |
sensorGain |
默认 CPU 网格模式的回波幅值增益;物理模式及 WGPU/CUDA 不使用此参数 | 0.02 | 0.02 |
blazingSonarImage |
根据实际时钟生成随机种子;false 时固定为 1234 |
false | true |
pointCloudTopicName |
Gazebo 点云话题后缀 | point_cloud |
相同 |
sonarImageRawTopicName |
ROS 原始声学数据话题后缀 | sonar_image_raw |
相同 |
sonarImageTopicName |
ROS 图像话题后缀 | sonar_image |
相同 |
frameName |
光学坐标系 ID | forward_sonar_optical_link |
相同 |
writeLog |
将 CSV 写入每次运行的独立目录 | false | false |
writeFrameInterval |
两次写入之间的帧数,正整数 | 10 | 5 |
debugFlag |
控制台诊断输出 | false | false |
plotScaler |
读取并输出,但不参与图像生成 | 10 | 未设置 |
话题与坐标系
各后缀会追加到传感器的 <topic> 后面,本例为 /sensor/multibeam_sonar。Gazebo 点云类型为 gz.msgs.PointCloudPacked,需要使用随附的 ROS 桥接配置转换为 sensor_msgs/msg/PointCloud2。将 pointCloudTopicName 与 sensor_config.py 中的路径对应,并在 frameName 中指定声呐的光学坐标系。
BlueView P900 和 BlueROV2 声呐的 launch 文件会发布从 world 到声呐坐标系的恒等变换,供 RViz 显示使用。点云坐标仍以传感器为基准。此静态变换不会跟随载体运动,也不包含声呐的安装位姿。若要在世界坐标系中建图,请将其替换为同时包含载体位姿和声呐安装位姿的变换链。
声线的几何范围
<ray> 的默认值为 256 个水平波束、3 条垂直声线、水平角 ±π/4、垂直角 ±π/8,以及 0.1–5 m 的距离范围。角度默认使用弧度;设置 degrees="true" 后使用度。<gz:multibeam_sonar> 中的可选项 <reference_frame> 默认为位置与旋转均为零的位姿。
请保留完整的 <ray> 和 <spec> 块:默认值适用于块内字段。声线的距离范围应与 maxDistance 一致。参数解析和数据发布方式见实现代码。
保持实验可比
测量处理性能时应关闭记录功能,除非记录本身也是实验的一部分。按照声呐配置与调优设置实验,并保存声学参数及 blazingSonarImage 的取值,以便比较多次运行。
计算后端
| 选项 | 行为 |
|---|---|
auto |
依次尝试 CUDA、WGPU、CPU;默认选项 |
wgpu |
使用兼容的 Vulkan/Metal 适配器;不可用时传感器初始化失败 |
cuda |
需要 NVIDIA GPU 及已编译安装的 CUDA 后端;不可用时初始化失败 |
cpu |
在 CPU 上计算声学回波;仍需 Gazebo 渲染环境 |
专用启动命令接受 compute_backend,其他启动命令读取环境变量 POSIM_SONAR_COMPUTE_BACKEND。请在启动输出中查看 Using sonar compute backend:。有关适配器选择、运行条件和数值差异,请参阅声呐配置与调优。
添加新的声呐传感器
- 将
models/posim_sensor_models/description/blueview_p900/复制为新的传感器目录。 - 准备对应的
config/<传感器标识>/sensor_config.py,统一模型、连杆、坐标系名称和桥接话题。 - 调整采样数、角度和距离范围。在世界中加载上面的两个系统;其他配置可参考声呐世界 SDF。
- 准备计算后端和渲染环境,重新编译工作空间并加载环境,然后用启动参数选择新传感器。
记录和绘制原始数据
设置 writeLog=true 后,每个传感器会在仿真器的工作目录下创建独立的 SonarRawData_<run>_<suffix>/,并输出其路径。目录内包含带序号的 CSV 和 SonarRawData_beam_angles.csv,已有记录会保留。写入间隔小于 1 时会调整为 1;无法创建目录时则关闭记录并报告错误。
进入输出的记录目录,打开第一帧:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv
保存为 PNG:
ros2 run posim_multibeam_sonar_demo plotdata.py SonarRawData_000001.csv \
  --output-dir plots --no-show
绘图工具也可以在没有 CUDA 的环境中安装。它生成一幅声呐图像及五个等间隔选取的波束剖面;波束少于五个时全部绘制。
| 选项 | 作用 |
|---|---|
--range-max |
最大显示距离,m |
--beam-step |
每隔 N 个波束取一个 |
--dynamic-range |
低于峰值的显示范围,dB;默认为 60 |
颜色表示相对于当前帧峰值的回波强度;比较不同运行时应使用 CSV 数值。第一列是距离,其余列是各波束的复数回波。请将对应的波束角度文件与数据一同保存,并注意磁盘占用。
场景与观测示例
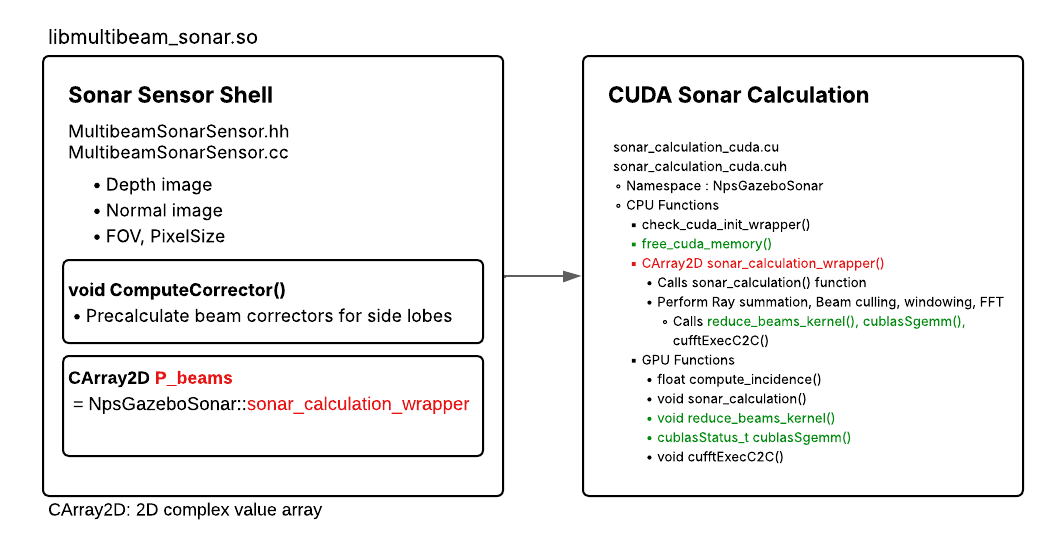
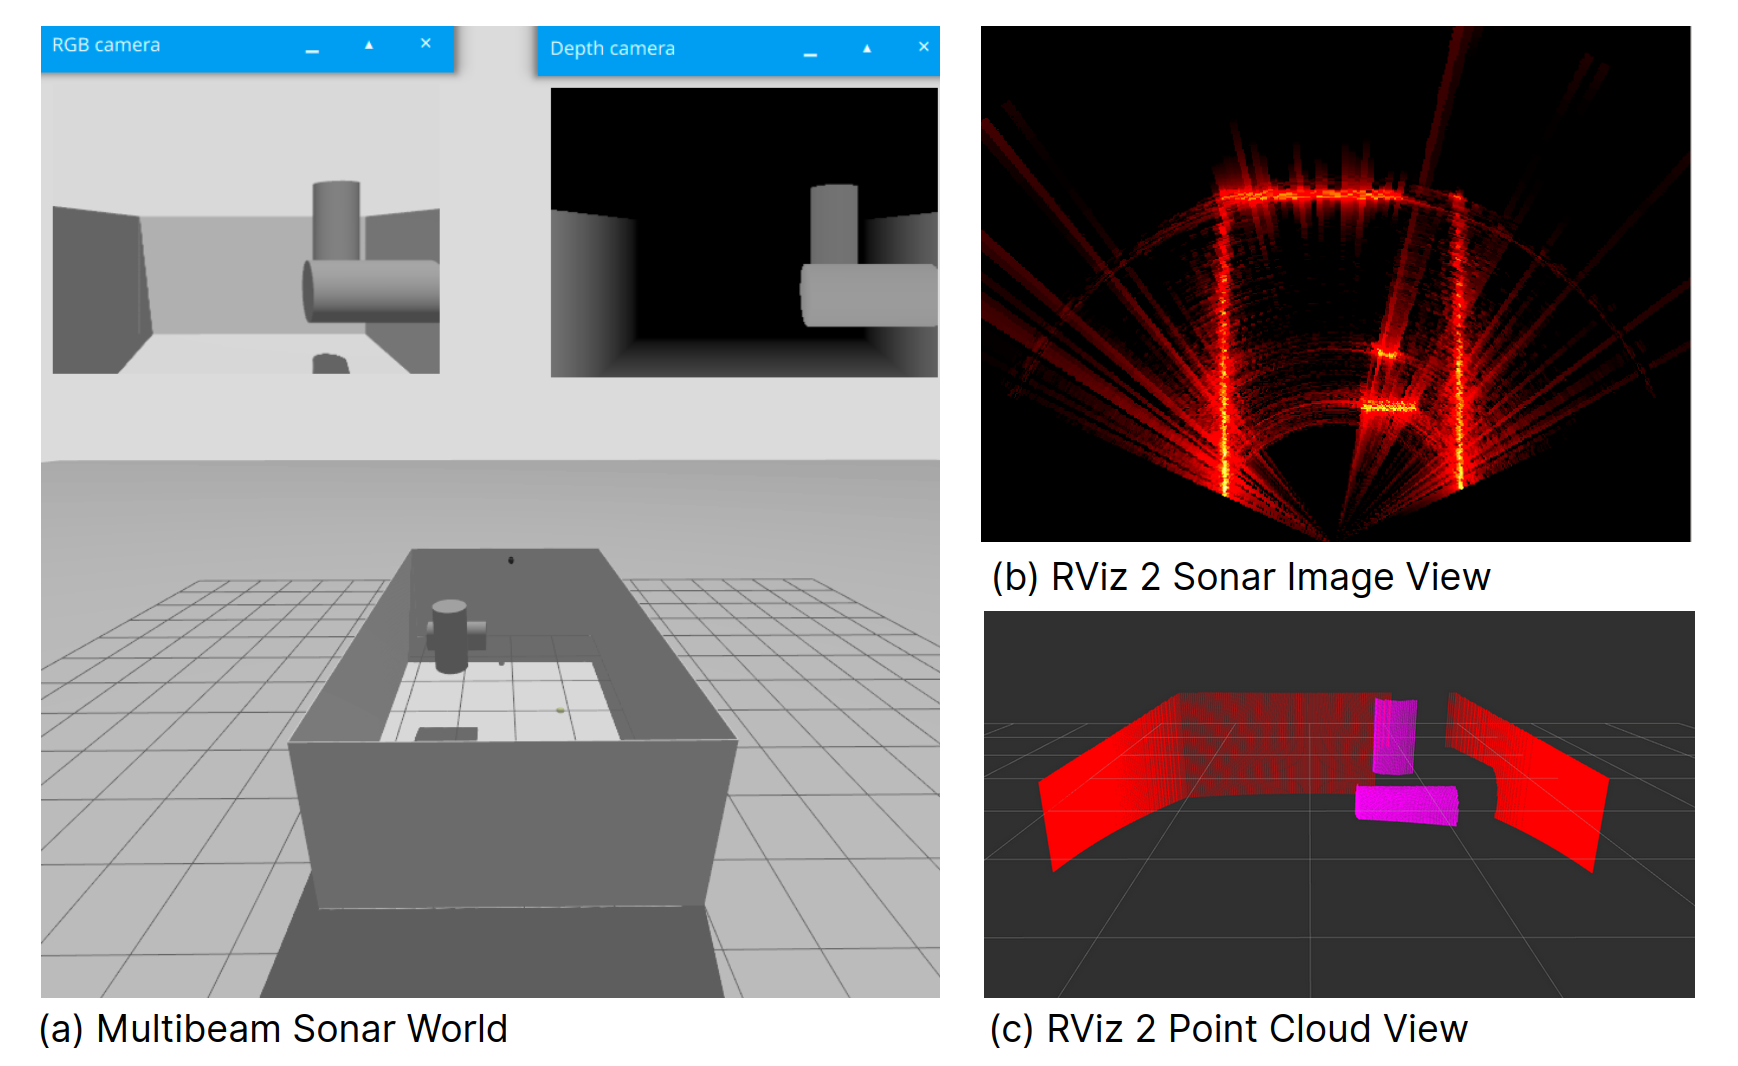
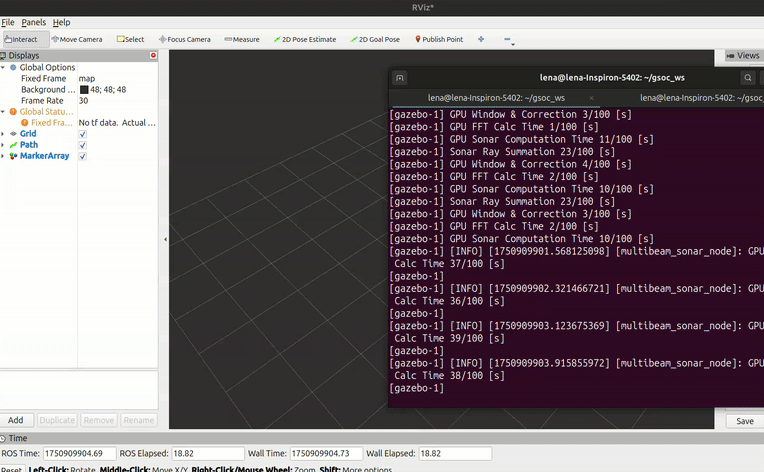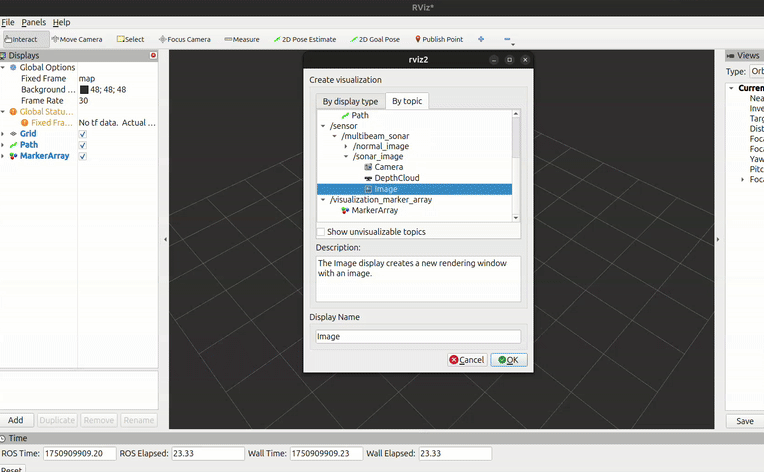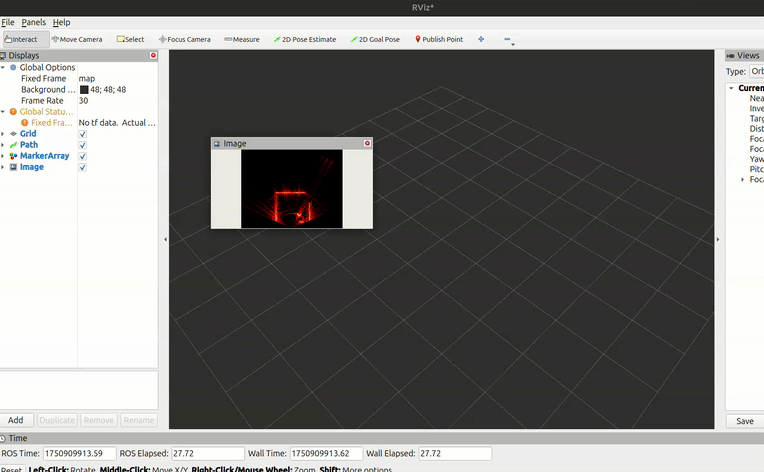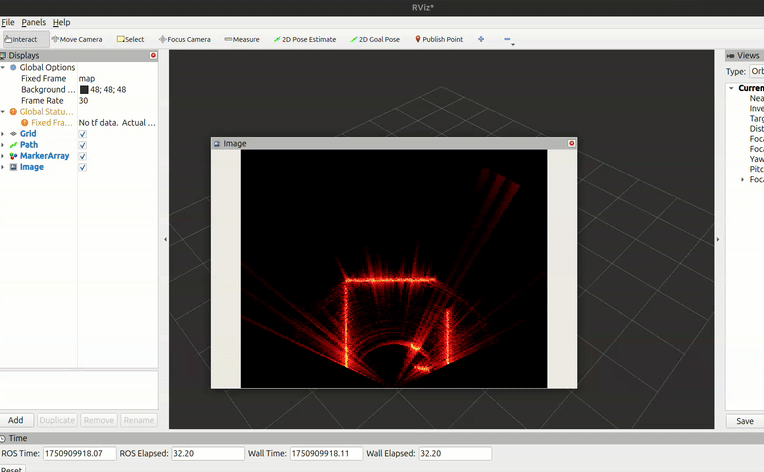
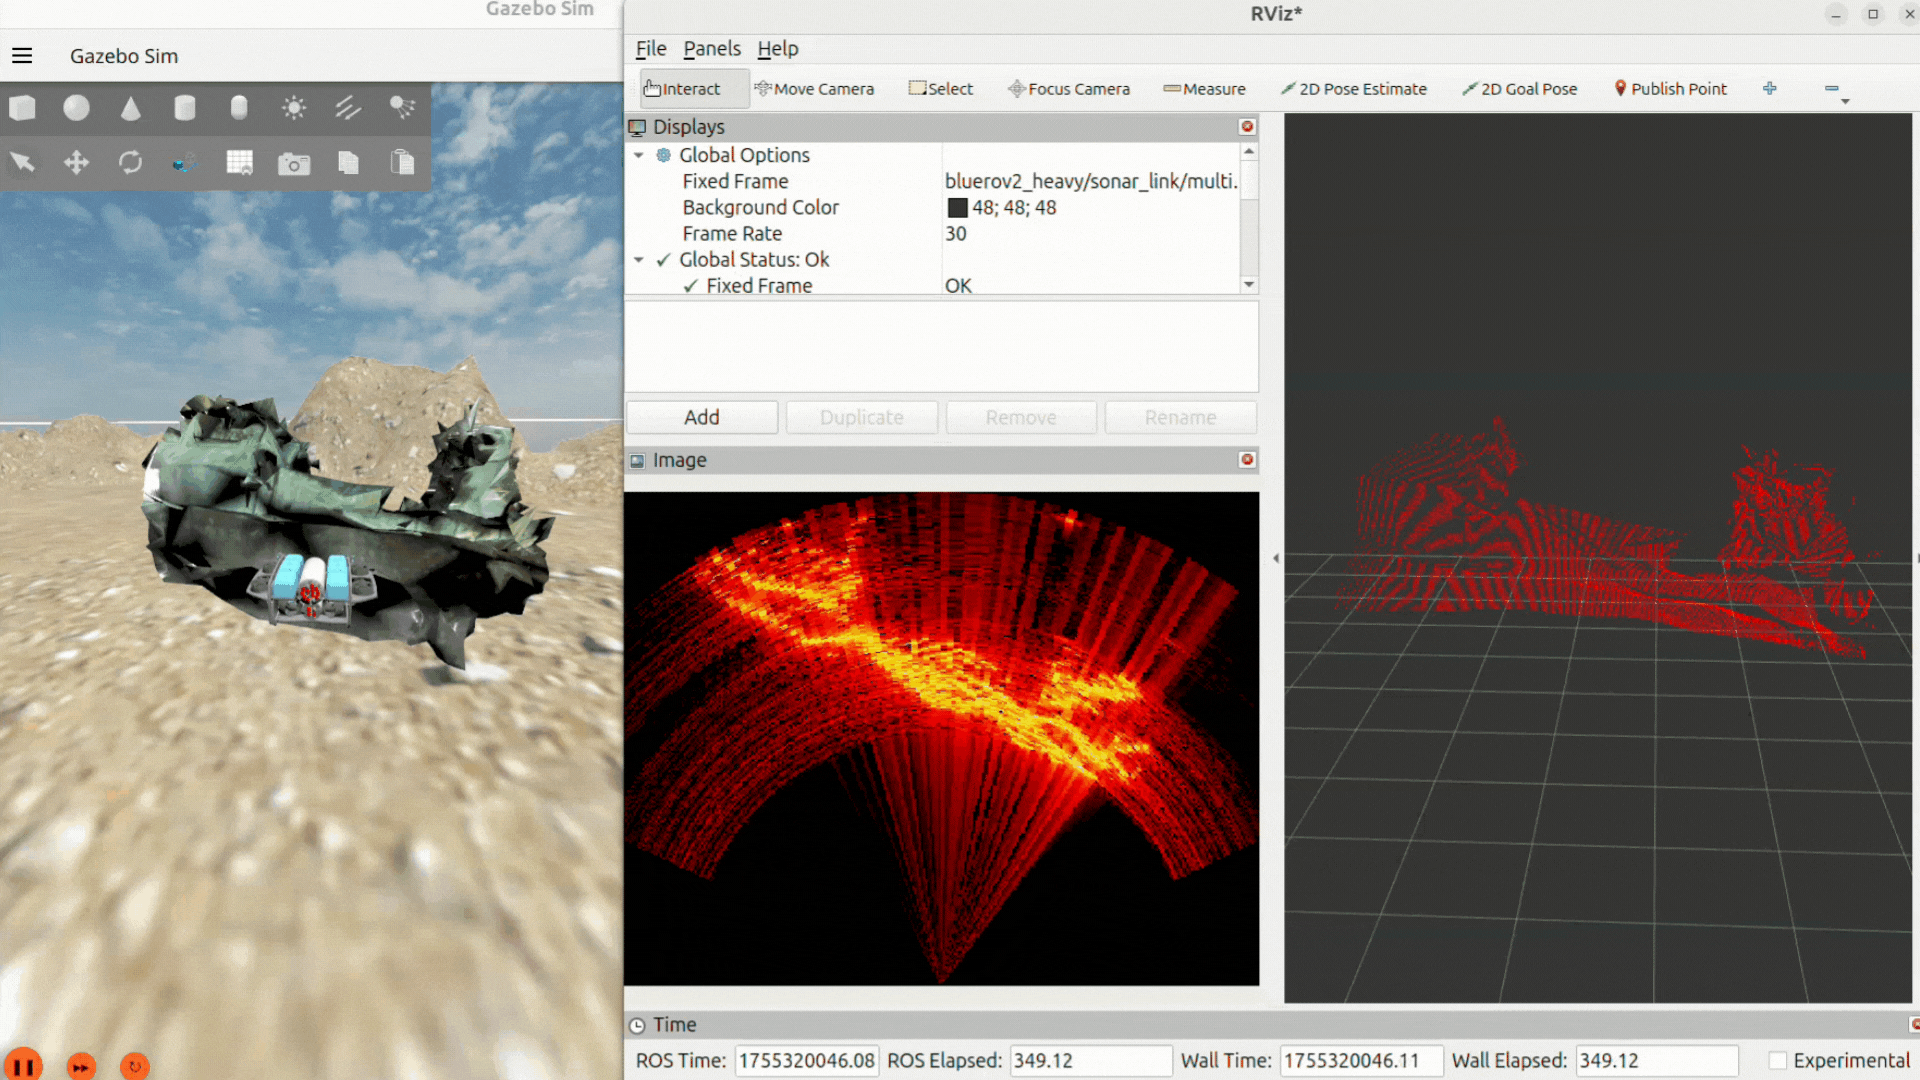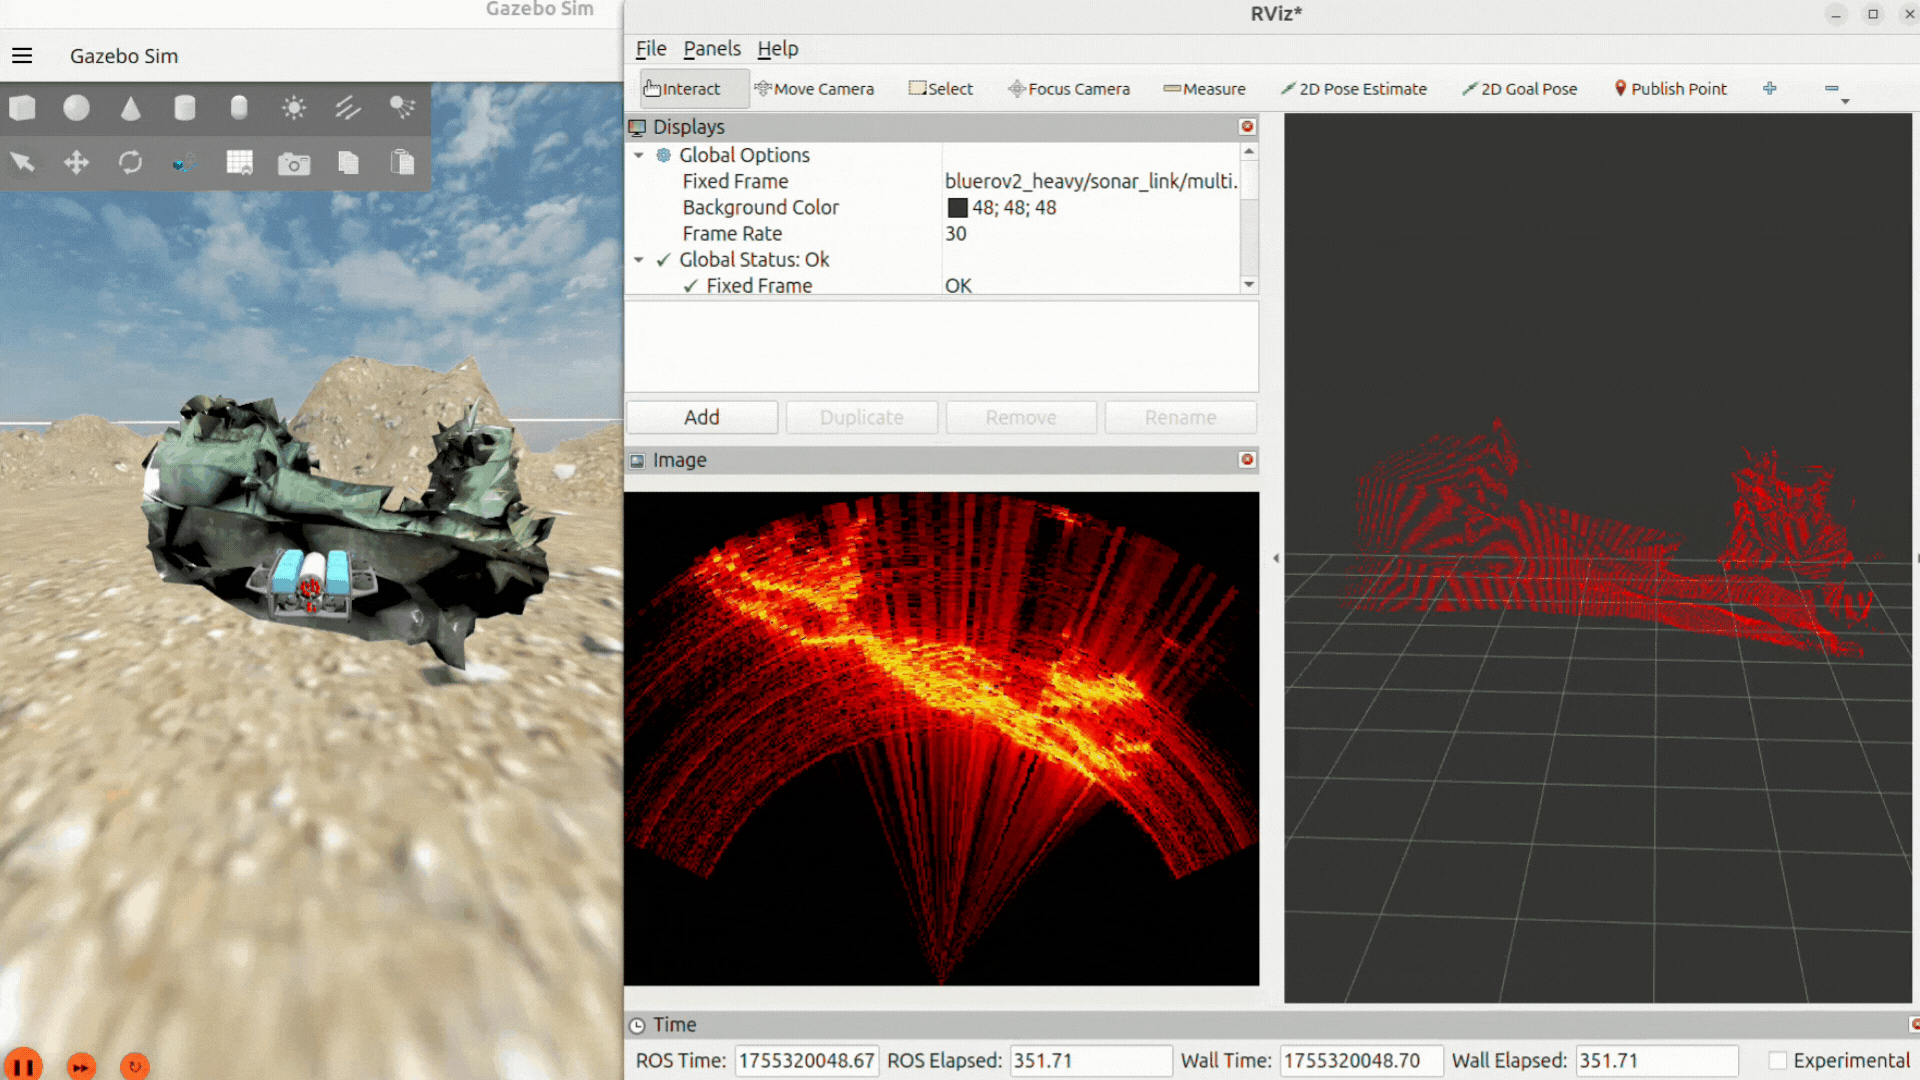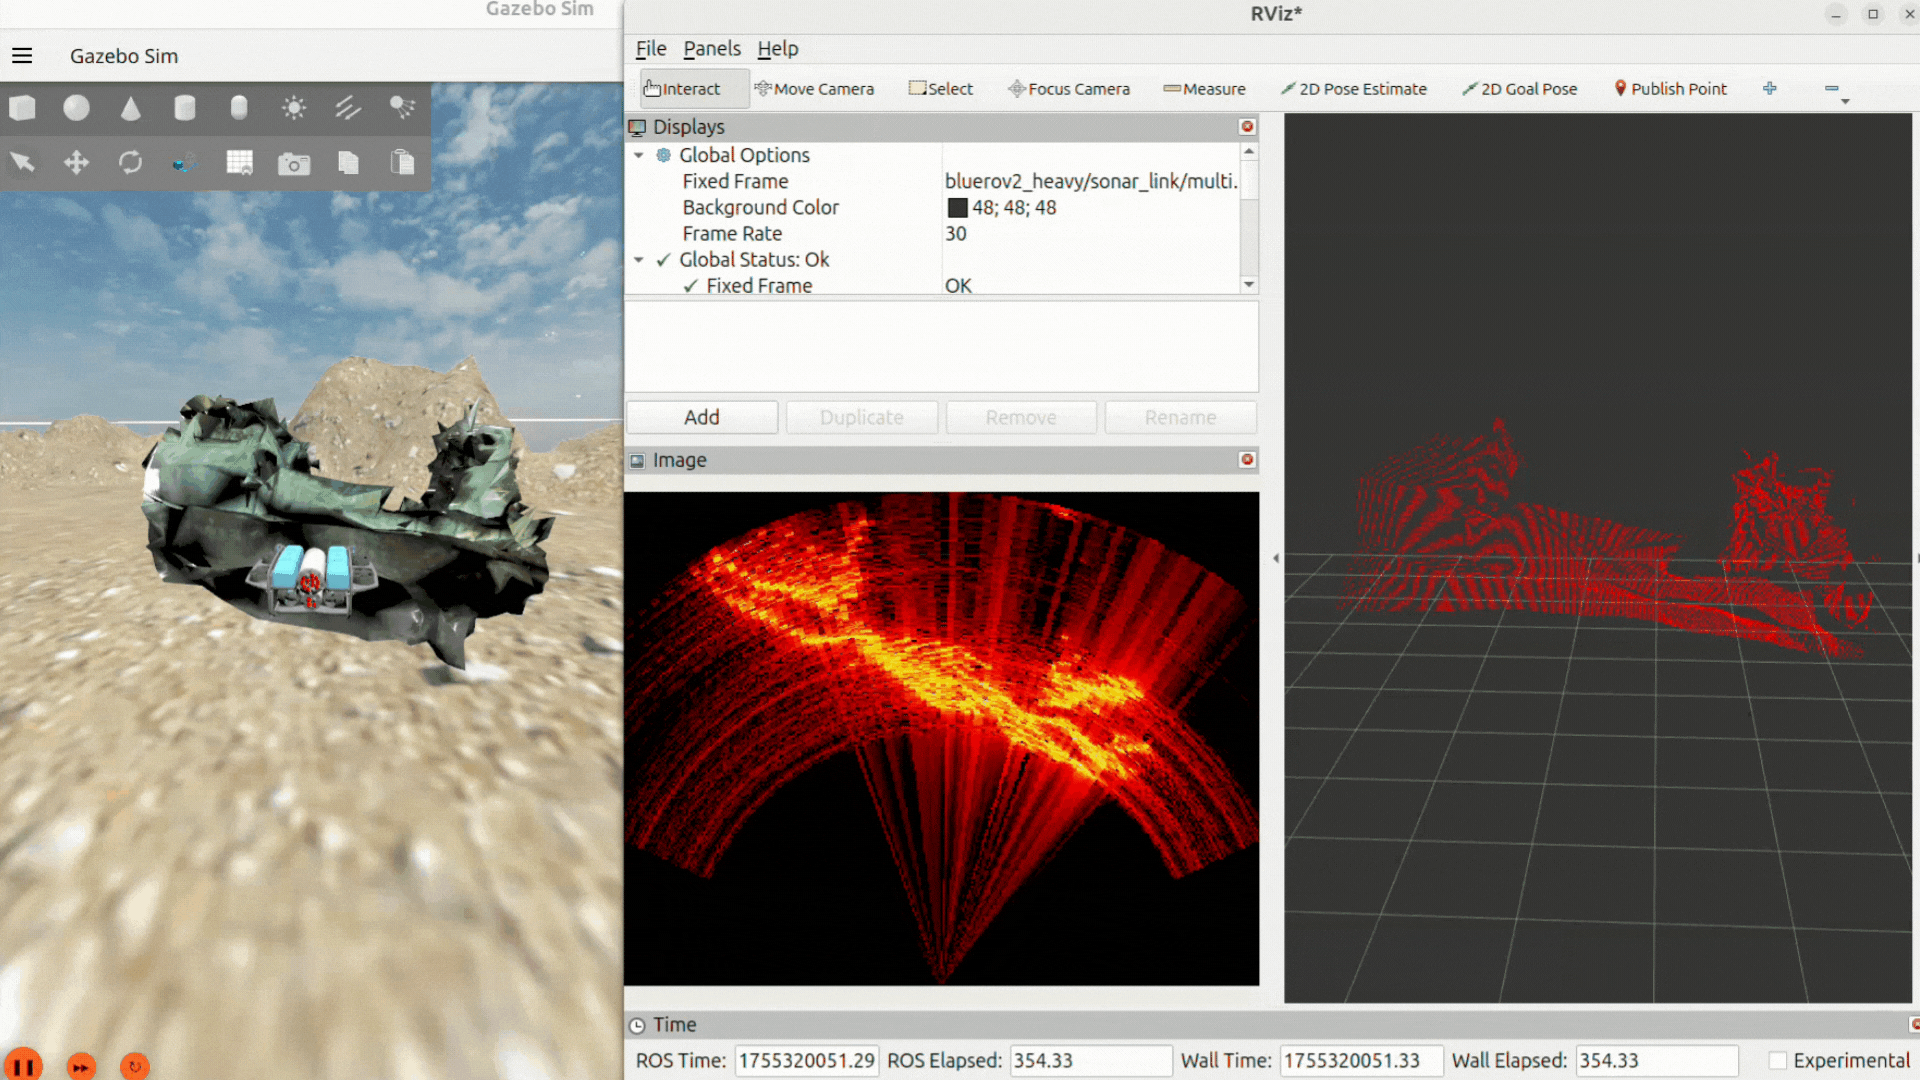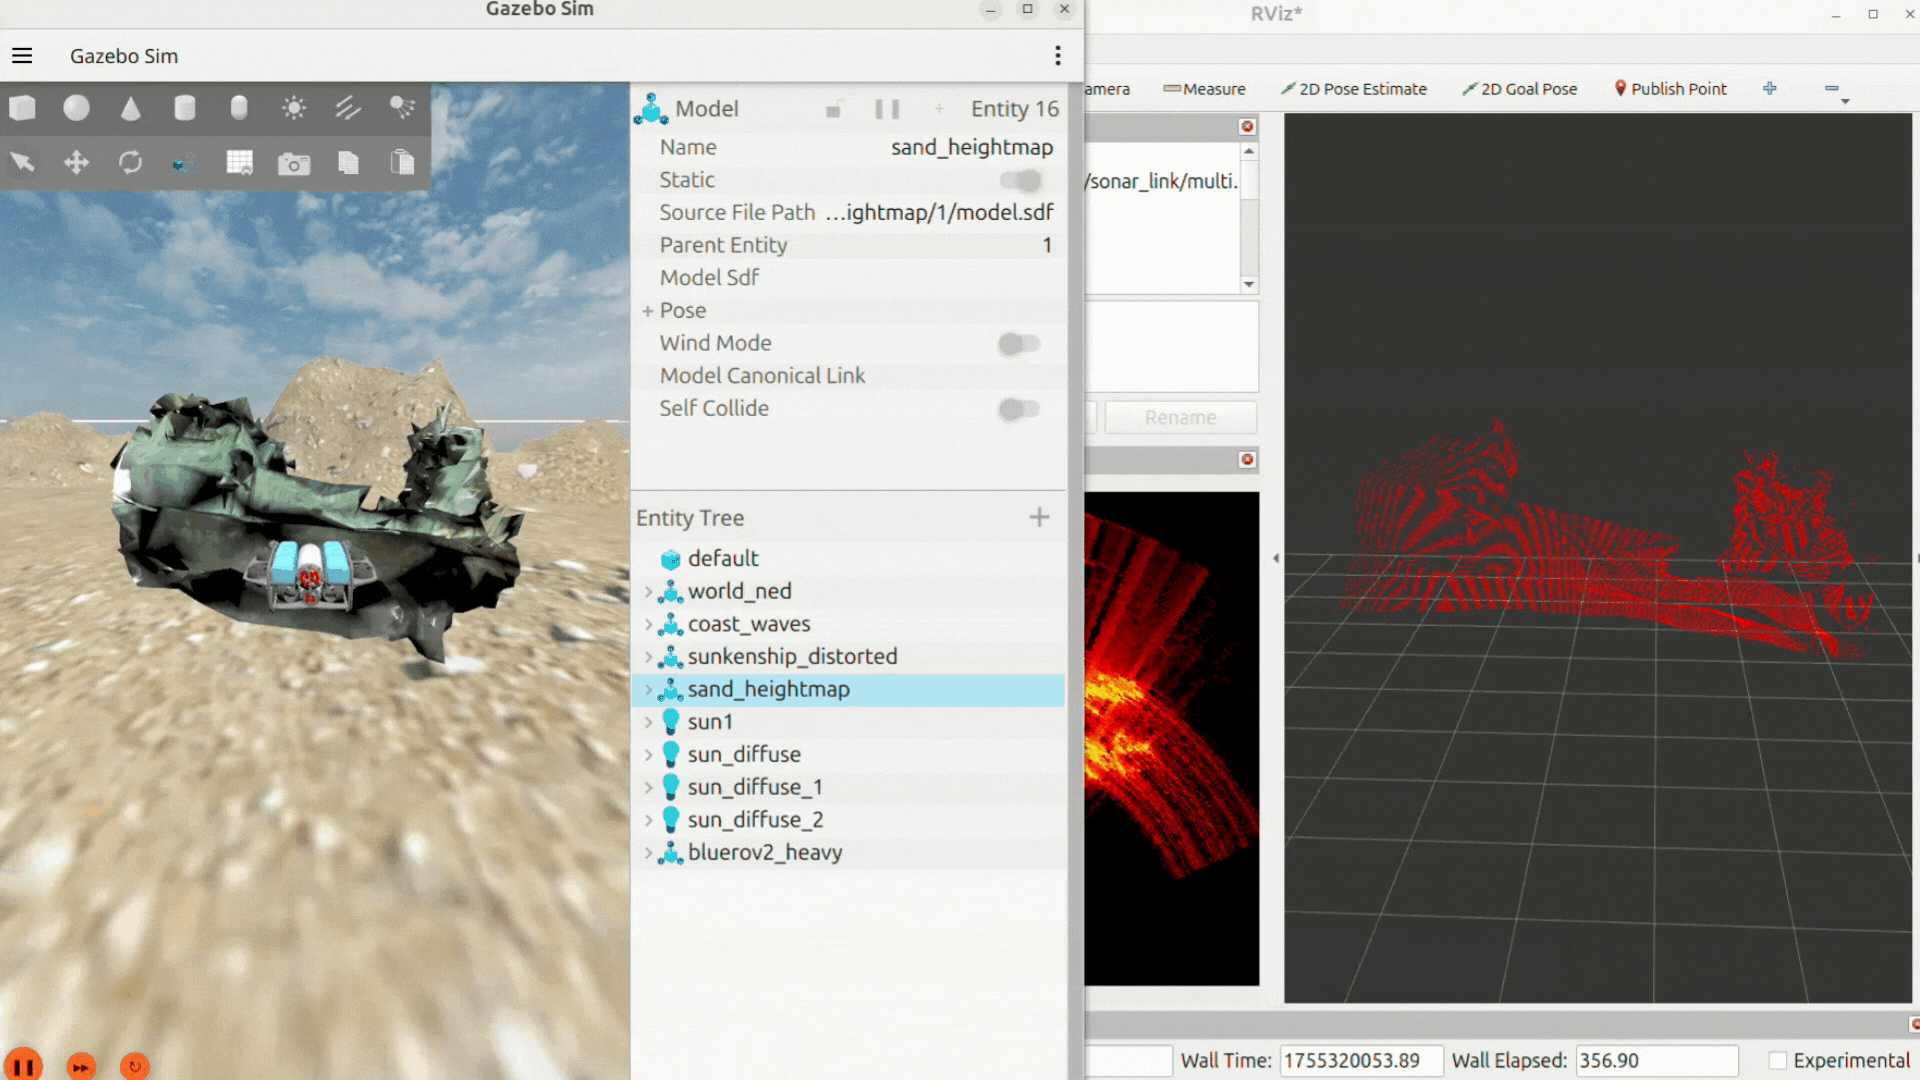
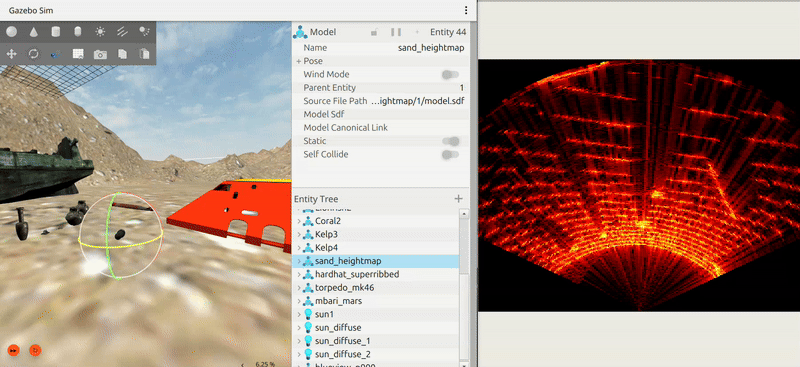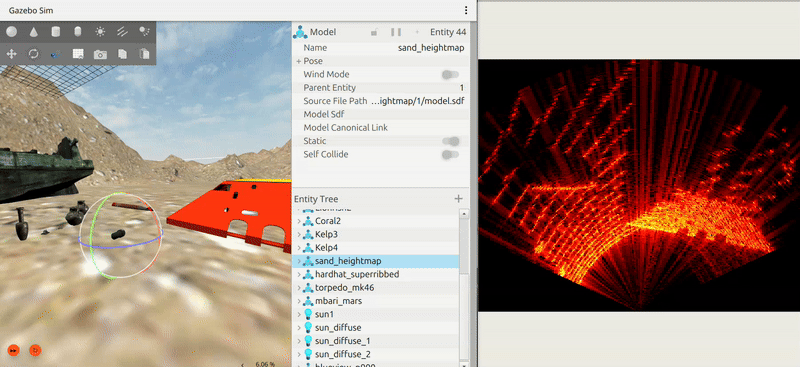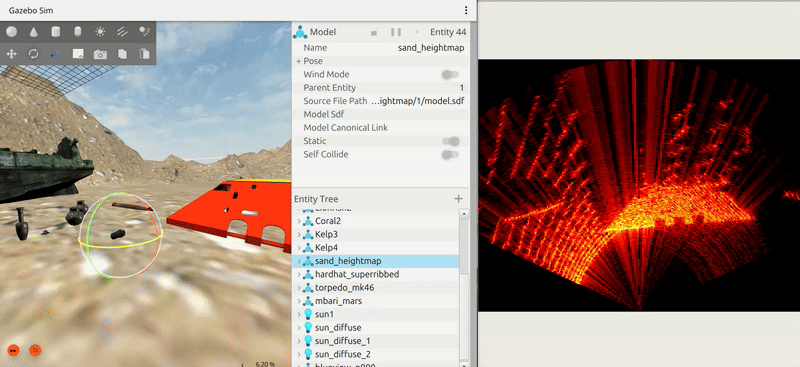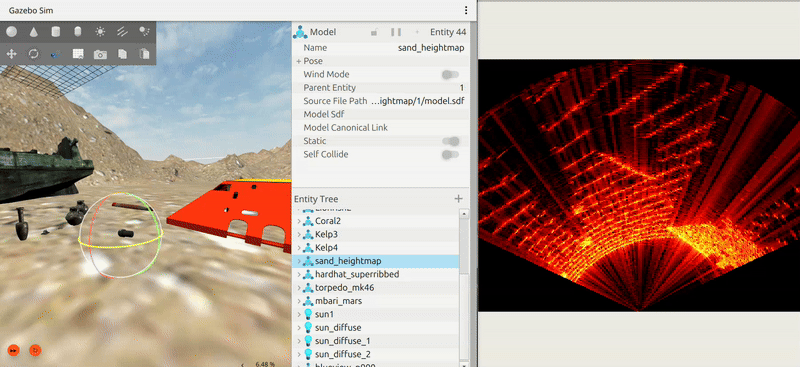
图片和视频来自 POSIM Notion Wiki。DAVE 与声呐模型的出处见引用与许可证。执行时请使用本页代码块中的命令和话题名。