DVL
DVL은 해저 또는 수괴에 대한 상대 속도를 추정합니다. POSIM은 Gazebo DVL 시스템과 ROS 브리지를 사용하여 관측값을 posim_interfaces/msg/DVL로 변환합니다.
센서 실행
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=nortek_dvl500_300 world_name:=dvl_world z:=-30 \
  paused:=false gui:=false headless:=true
같은 환경의 두 번째 터미널에서 Gazebo와 ROS 데이터를 차례로 확인합니다.
gz topic -e -t /dvl/velocity
ros2 topic echo /dvl/velocity posim_interfaces/msg/DVL --once
Gazebo 확인 도구를 종료한 뒤 ROS 명령을 실행합니다. 새 센서를 만들었다면 모델의 토픽 이름에 맞춥니다.
포함된 모델
| 모델 | 구성 계열 |
|---|---|
nortek_dvl500_300 |
Nortek DVL500 |
nortek_dvl500_6000 |
Nortek DVL500 |
nortek_dvl1000_300 |
Nortek DVL1000 |
nortek_dvl1000_4000 |
Nortek DVL1000 |
sonardyne_syrinx600 |
Sonardyne |
teledyne_explorer1000 |
Teledyne Explorer |
teledyne_explorer4000 |
Teledyne Explorer |
teledyne_whn |
Teledyne WHN |
nortek_dvl500_300_with_multibeam_sonar |
DVL과 CUDA 소나 |
센서 모델의 샘플링과 형상은 SDF에서 확인하세요.
DVL 설정
사용자 센서는 gz:type="dvl"로 설정합니다. 빔 각도·기울기, 해저·수괴 추적, 속도 잡음과 기준 좌표를 지정합니다.
- DVL500-300 요청 주기: 8 Hz
- 관측 범위: 0.3–200 m
예제는 <reference_frame>에서 ENU를 설정된 전방·우현·아래 방향으로 변환합니다. ROS 브리지는 Gazebo의 frame ID를 유지합니다. 추정기가 같은 좌표계를 사용하고 해저 추적과 수괴 추적을 구분하는지 확인하세요.
관측값 확인
메시지 정의는 ros2 interface show posim_interfaces/msg/DVL로 확인합니다. 정지 상태와 제어된 이동에서 속도, 좌표계와 상태를 비교하세요. 해저 형상, 범위와 빔 교차에 따라 관측값이 달라집니다. 디스플레이가 준비된 환경에서는 모델의 시각화 설정을 켜 빔을 확인할 수 있습니다.
DVL 빔과 출력 보기
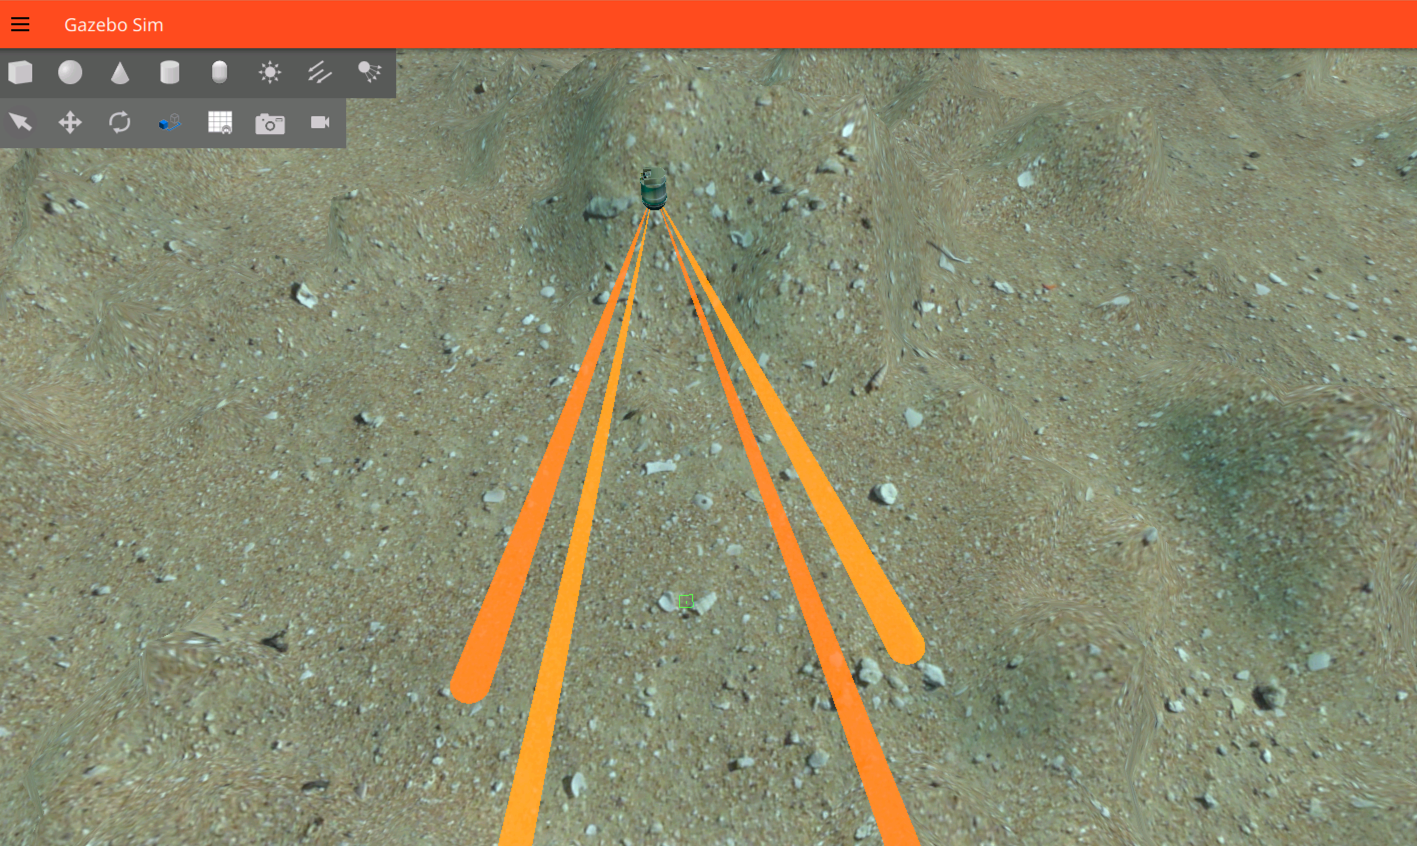
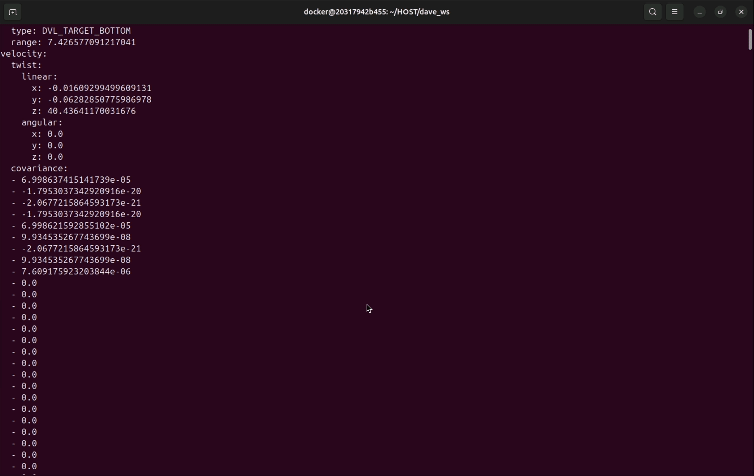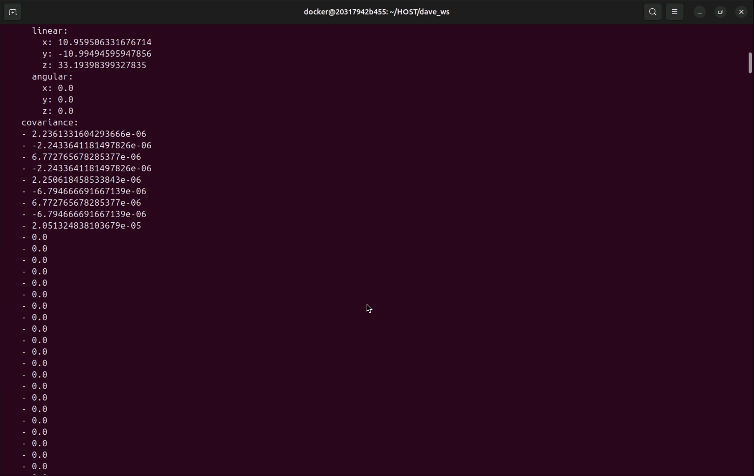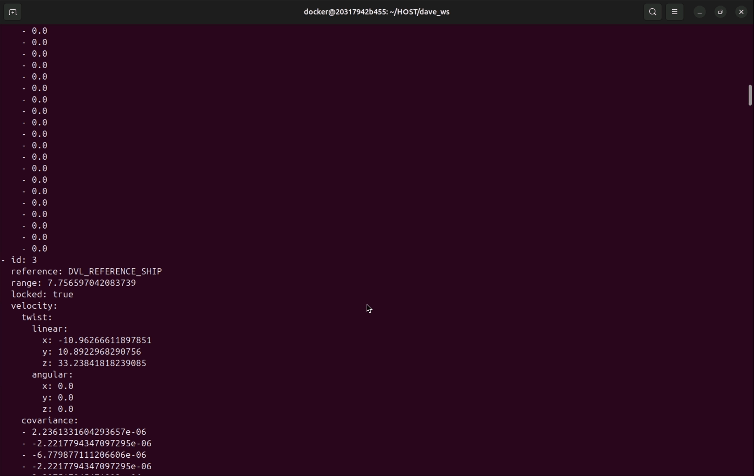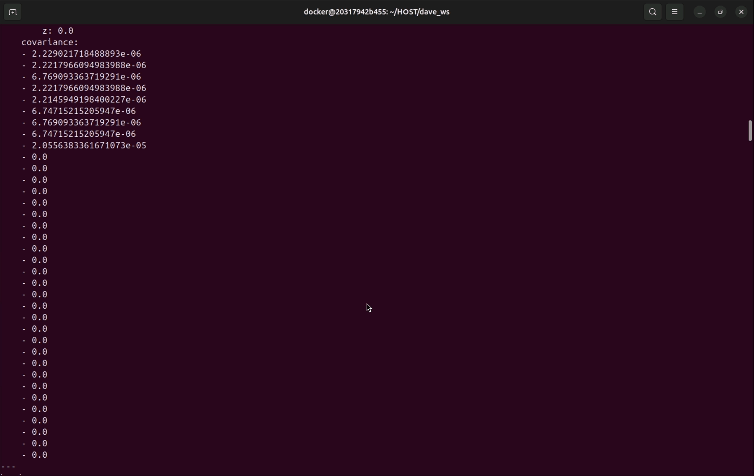
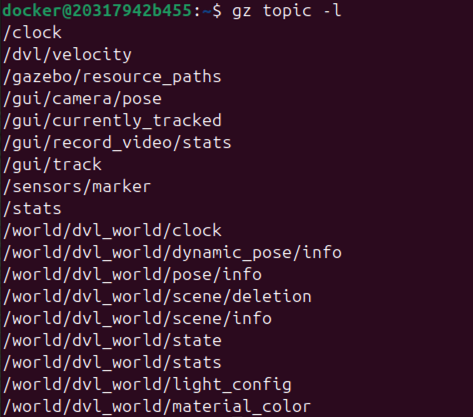
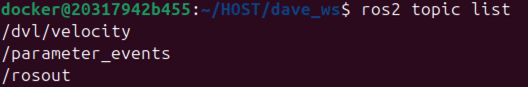
그림·영상 출처: POSIM Notion Wiki. DAVE 문서에서 이어받은 그림의 저자 표시는 인용과 라이선스를 참고하세요. 실행 명령과 토픽 이름은 이 페이지의 코드 블록을 기준으로 사용하세요.