수압
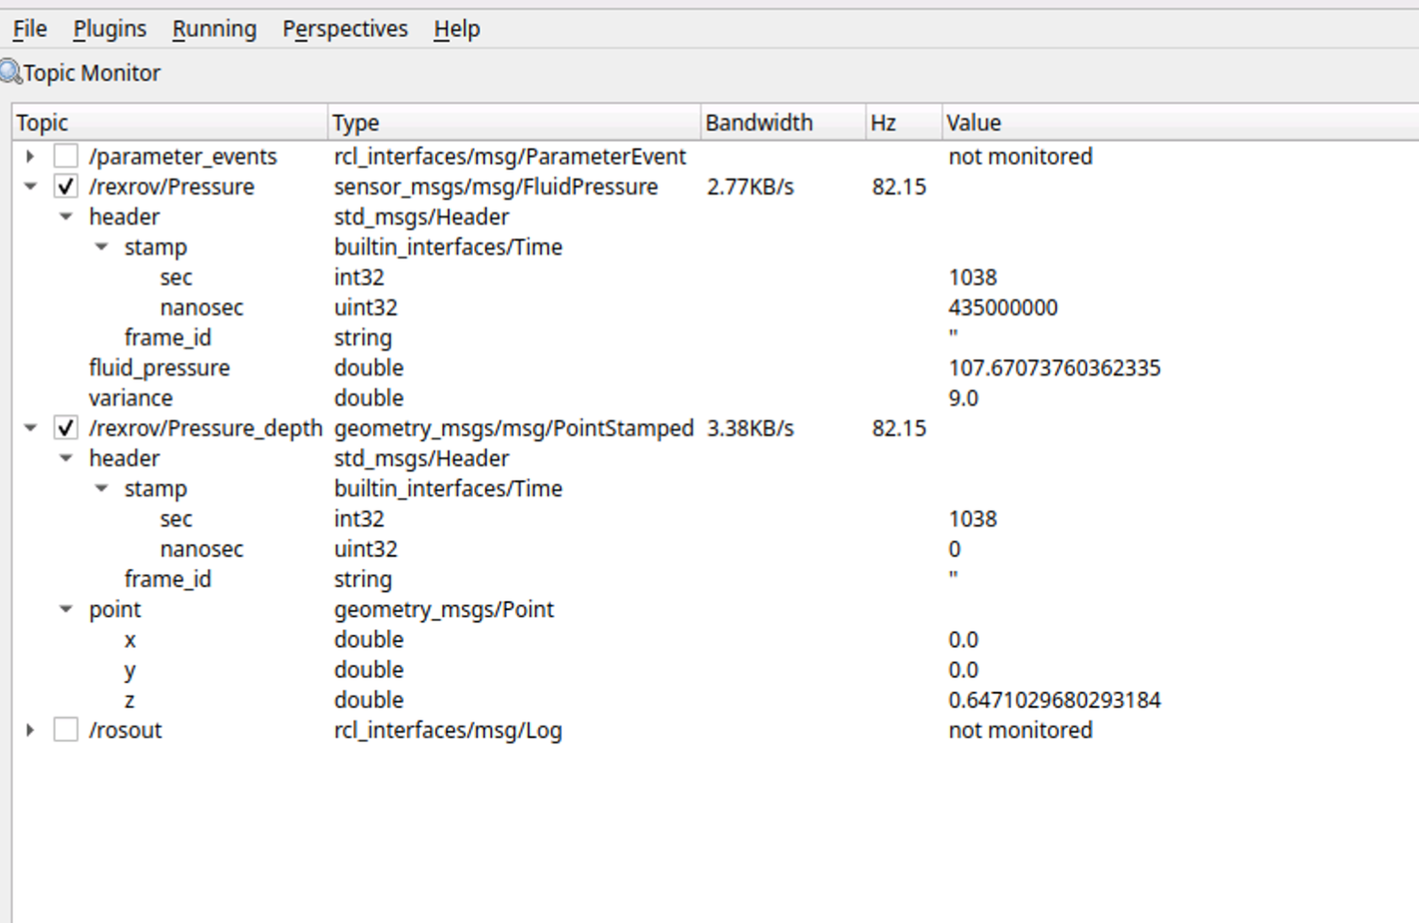
수압 플러그인은 모델 깊이를 정수압으로 변환하여 ROS FluidPressure를 발행합니다. 압력으로 계산한 깊이 추정값도 발행할 수 있습니다.
REXROV에서 수압 확인
REXROV 예제를 실행한 뒤 같은 환경의 두 번째 터미널에서 확인합니다.
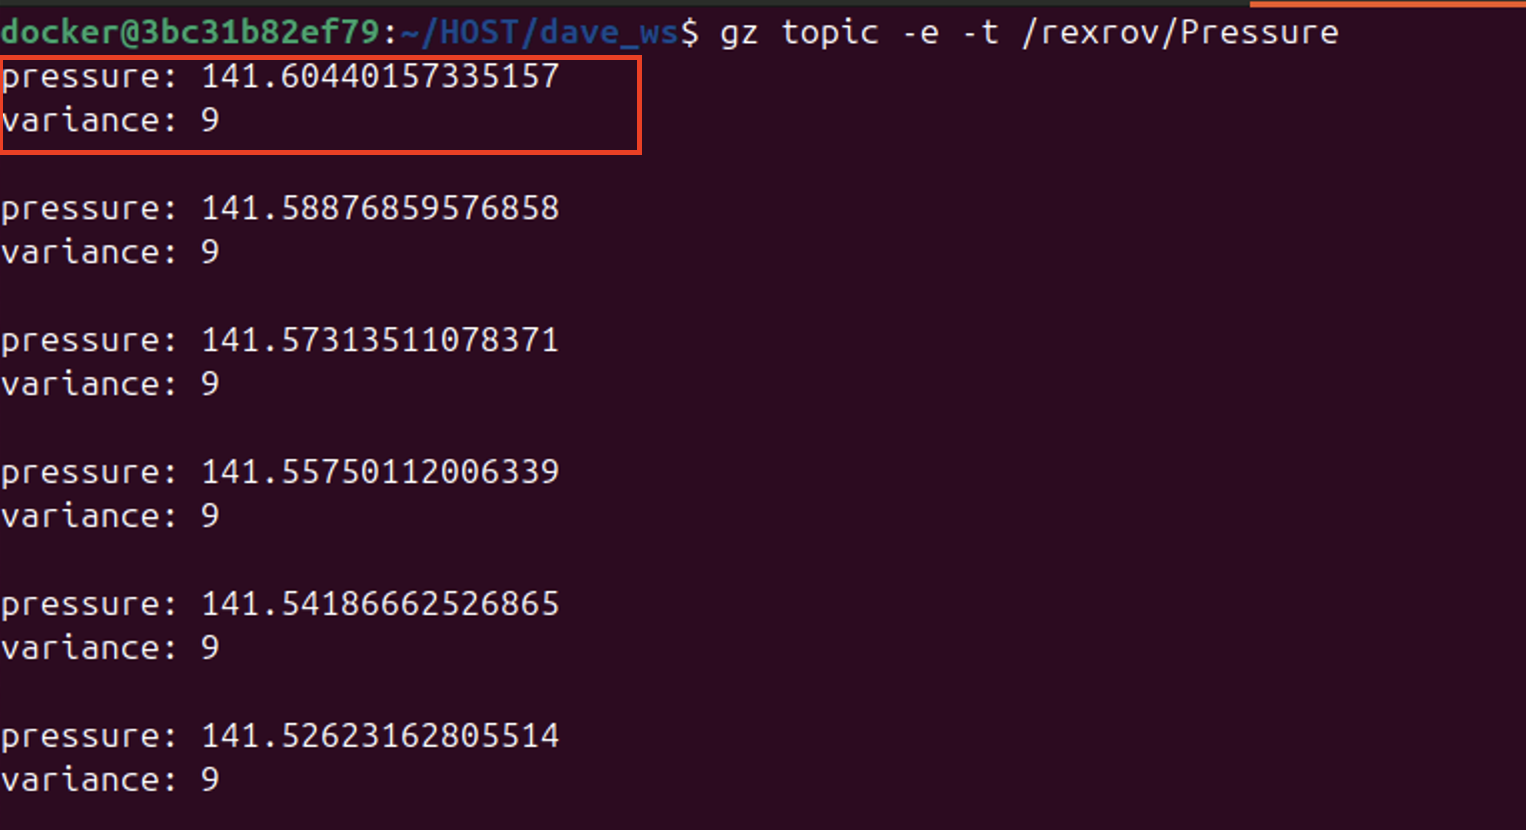
ros2 topic echo /model/rexrov/sea_pressure sensor_msgs/msg/FluidPressure --once
ros2 topic echo /model/rexrov/sea_pressure_depth geometry_msgs/msg/PointStamped --once
압력 단위는 Pa, 분산은 Pa²입니다. 깊이 메시지는 미터를 사용합니다.
모델에 플러그인 추가
<plugin filename="sea_pressure_sensor"
        name="posim_gz_sensor_plugins::SubseaPressureSensorPlugin">
  <namespace>my_robot</namespace>
  <topic>sea_pressure</topic>
  <standard_pressure>101.325</standard_pressure>
  <kPa_per_meter>9.80638</kPa_per_meter>
  <estimate_depth_on>true</estimate_depth_on>
  <update_rate>10</update_rate>
</plugin>
namespace를 로봇 식별자로 맞춥니다. 출력 경로는 /model/<namespace>/<topic>, 깊이 출력에는 _depth가 붙습니다.
설정과 단위
| 설정 | 의미 |
|---|---|
standard_pressure |
수면 기준 압력, kPa. 기본값 101.325 |
kPa_per_meter |
깊이 1 m당 압력 증가. 기본값 9.80638 |
estimate_depth_on |
추정 깊이 발행. 기본값 true |
update_rate |
요청 발행 주기(Hz). 0 이하는 매 물리 업데이트 |
모델은 로컬 z = 0을 수면으로 보고 depth = max(0, -z)를 사용합니다. kPa로 계산한 값을 Pa로 바꾸어 발행합니다. 월드·로봇 위치도 이 해수면 기준에 맞춥니다.
깊이 실험 확인
압력 기울기를 유지하고 알려진 두 z 위치에서 값을 비교합니다. 압력 차이는 설정한 기울기에 깊이 차이를 곱한 값으로 나타나야 합니다. 추정 깊이는 같은 압력 모델에서 계산하므로 독립된 깊이 측정값은 아닙니다. 추정기의 단위와 기준 압력도 맞춰주세요.
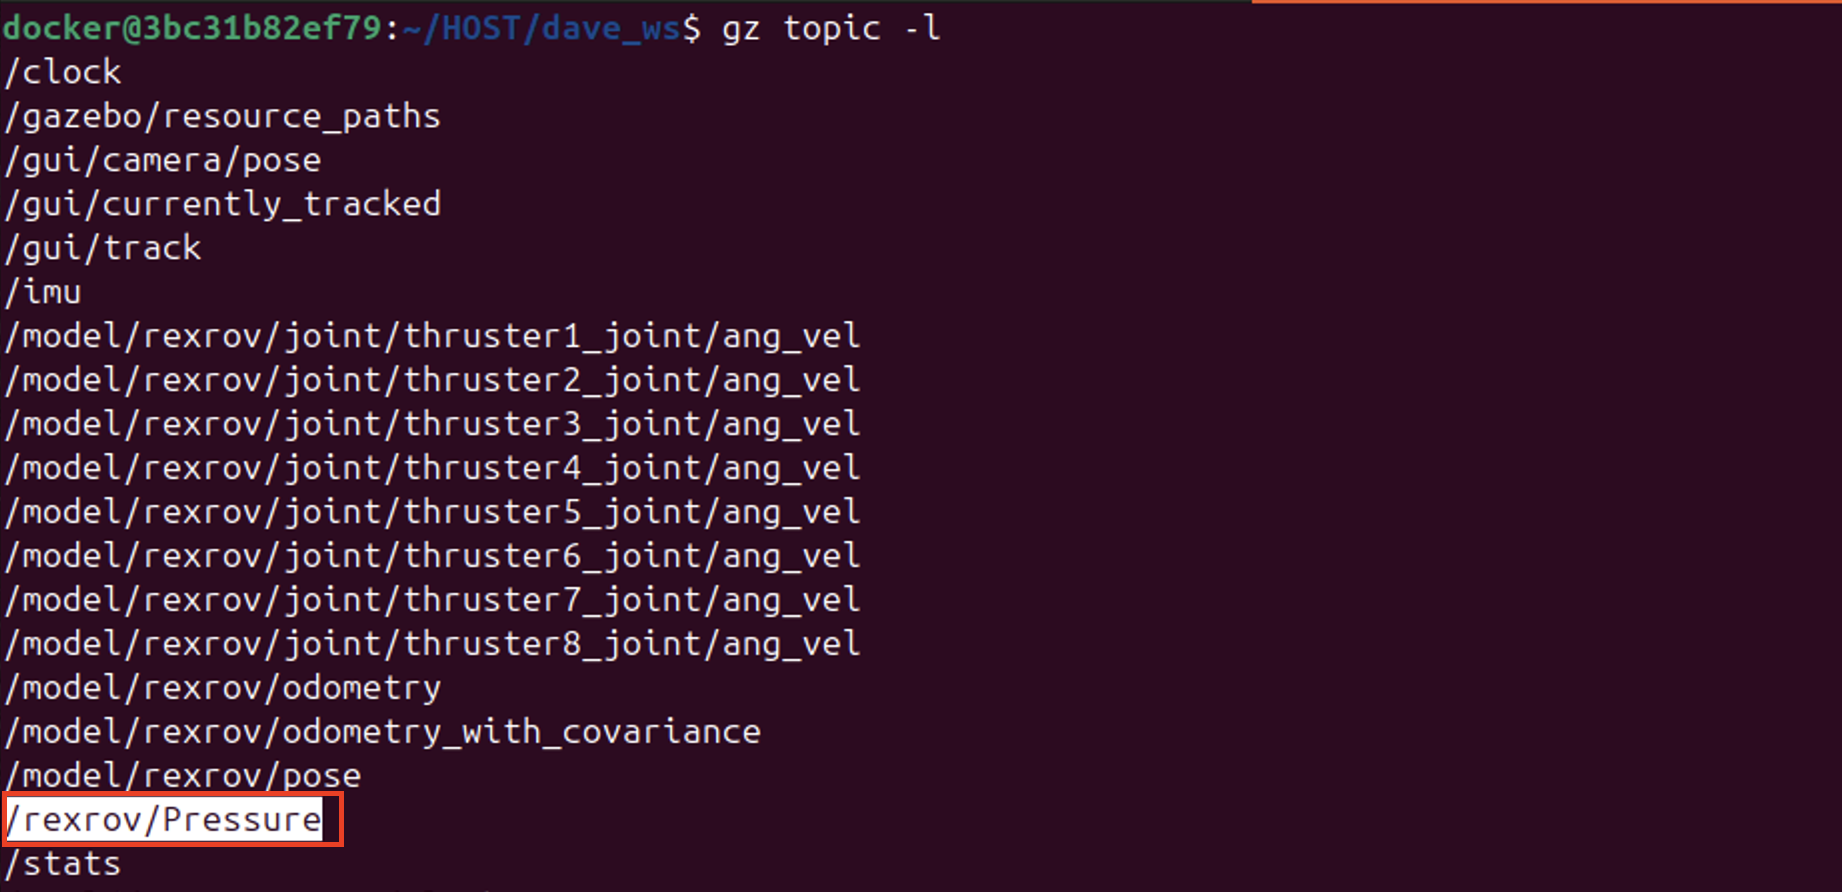
수압과 수심 출력 보기
그림·영상 출처: POSIM Notion Wiki. DAVE 문서에서 이어받은 그림의 저자 표시는 인용과 라이선스를 참고하세요. 실행 명령과 토픽 이름은 이 페이지의 코드 블록을 기준으로 사용하세요.